


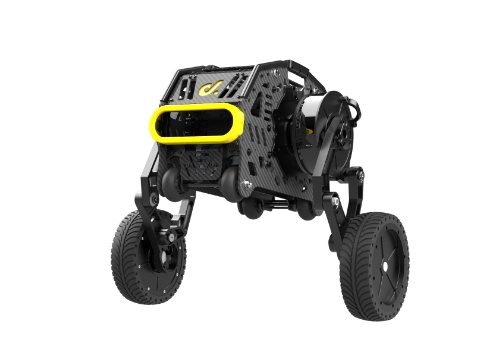
Двухколесный робот сочетает в себе характеристики традиционного колесного AGV и многоногого робота и обладает превосходным сочетанием устойчивости и баланса.
Стабильная работа двухколесной головы робота во многом основана на четырехстержневой конструкции ног. Ноги робота Синтянь независимы друг от друга и могут выпрямляться или сгибаться по отдельности, поэтому он может выполнять очень панковские движения ногами.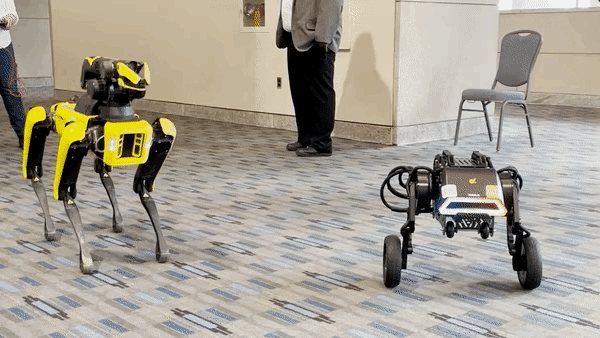 С точки зрения производительности сочетание колес и ножек делает робота Xingtian очень компактным, обладающим хорошей проходимостью и гибкостью.
The Xingtian robot can use wheels to cross flat terrain at high speed, and can also use two-degree-of-freedom mechanical legs to cross some obstacles. This form of the Xingtian robot not only fully utilizes the speed advantage of wheeled AGVs, but also maintains the mobility and obstacle-crossing advantage of foot-type robots. The overall movement is flexible and the jump is more agile.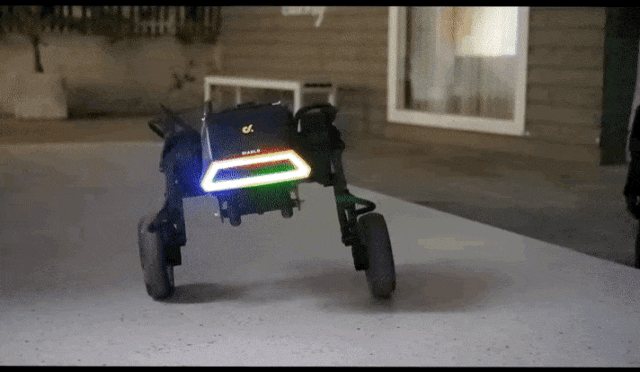 Согласно некоторым тестам продукта, максимальная высота прыжка робота Xingtian в поперечном направлении составляет 8 см, максимальная высота прыжка на месте — 14 см, он может плавно преодолевать препятствия высотой 5 см и преодолевать препятствия высотой 10 см одной ногой.
The двухколесный ножной роботhas excellent jumping performance, so it can perform better in a wider range of indoor and outdoor scenes. For example, when inspecting indoors and outdoors, it can move quickly on flat ground with wheels, and can jump over obstacles on stairs and other terrains, greatly improving terrain adaptability.


