


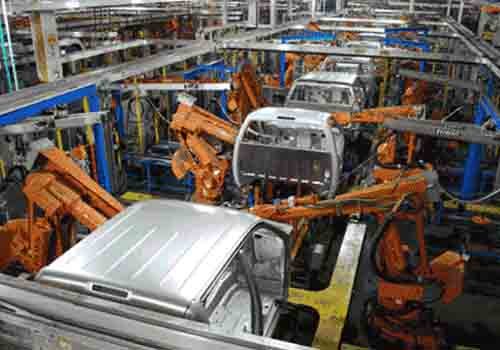
Промышленные роботы are important equipment in the upgrading of advanced manufacturing, and they are also an important indicator of the technological level of a country's manufacturing industry. The robot industry with industrial robots as the main body is an important way to solve the problems of rising industrial costs and environmental constraints in my country. An industrial robot is a multi-joint manipulator or a multi-degree-of-freedom machine device oriented to the industrial field.
It can automatically perform work and is a machine that relies on its own power and control capabilities to achieve various functions. It can be commanded by humans, and it can also be run in accordance with pre-arranged programs. Modern industrial robots can also perform tasks in accordance with principles and guidelines established by artificial intelligence technology.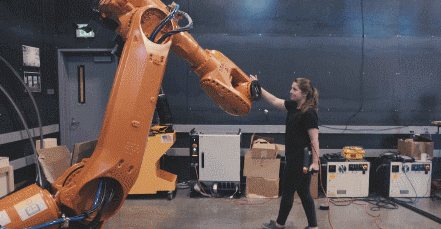 Первый промышленный робот, соответствующий стандарту ISO, был создан Биллом Гриффитом Тейлором в 1937 году и опубликован в журнале Meccano в марте 1938 года.
Этот промышленный робот, похожий на кран, изготовлен из деталей Meccano и приводится в движение одним электродвигателем. Этот промышленный робот может складывать деревянные блоки заранее запрограммированным способом. Середина 20-го века была критическим периодом для исследований и разработок промышленных роботов.
Especially in the industrial environment, the work of repetitive motion and lifting heavy objects made the machine a great help to humans. Most industrial robots are used in work environments that are too dirty, tiring, or dangerous for humans.George Devol first proposed the concept of industrial robots, and applied for a patent in 1954 (patent approved in 1961). In 1956, Davor and Joseph Engelberg jointly established Unimation based on Davor's original patent.
В 1959 году в США родился первый промышленный робот Unimation, открывший новую эру разработки роботов.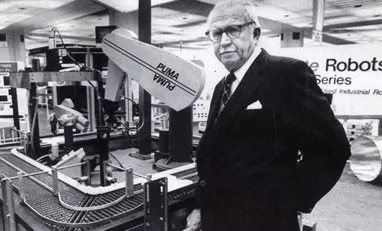 ▲ George DavorRobotics is a multidisciplinary field that combines the fields of mechanics, electronics, computer science, control, artificial intelligence, physics and mathematics. Industrial robots are composed of six basic components: dynamic units, end-of-arm machines, digital computer controllers, actuators, input devices and detectors.
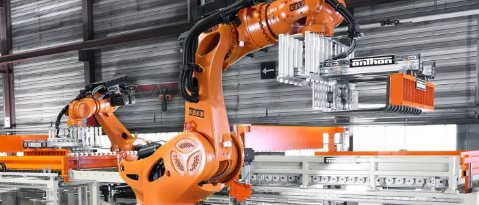
Industrial robot actuator: The actuator controls each axis and maintains the direction of movement. Since the robot needs to handle the weight of various components, its motion varies greatly. Send commands about the direction of movement from the robot computer and constantly check the feedback to ensure that the moving parts follow the correct route. This process requires high-speed equipment to send commands and read the movement of the system at a reasonable speed.Digital computer controller: For the robot, it controls the normal operation of each component.
Компьютерный контроллер может вводить и сохранять различные программы для определения связи и взаимосвязи рабочей последовательности. Датчики: робот использует датчики для распознавания и оценки изменений положения, различий в стиле, а также препятствий или неисправностей внешних систем.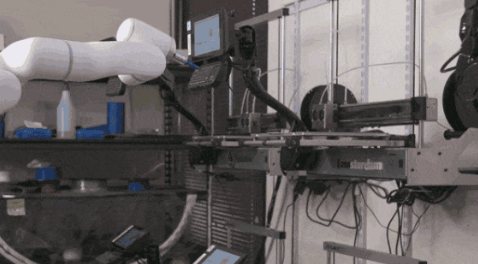 Система обратной связи: устройство обратной связи промышленного робота может измерять положение, скорость движения и ускорение каждой оси.
The axis must set any point to zero as a reference point in order to achieve relatively linear motion.Dynamic system: the motion part of the robot system including the industrial robot arm. The structure of the dynamic system is realized by connecting many rotation or linear motion joints.The motion provided by industrial robot joints can place the robot structure or robot arm in a specific position. The different types of joint configurations are listed below——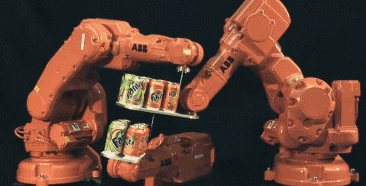
▲ Промышленный робот ABB выполнил задание «Fanta Tank». Шарнирная конфигурация: шарнирная рука — самая распространенная рука робота, очень похожая на человеческую руку. Обычно машины шестиосные, они обеспечивают резервирование и плавность хода.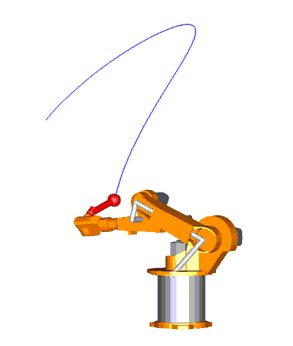 ▲ Конфигурация шарнирного соединения
There are six rotary joints in the articulated configuration system, and each rotary joint is placed on the previous joint. They have a variety of configurations to reach a point within the working envelope or the ability to place equipment anywhere.SCARA configuration: This four-axis arm mainly performs assembly tasks. They are small in size, but have the greatest carrying capacity.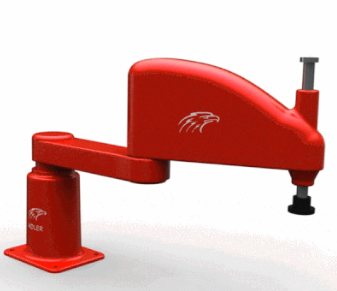
▲ Совместная конфигурация конфигурации SCARA
The four-axis arm of the SCARA configuration is composed of basic rotation, linear vertical movement and two rotational movements. The linear vertical movement is in the same vertical plane. The four-axis arm of the SCARA configuration is very rigid in the vertical direction and can be ensured to be consistent with the horizontal plane.Cartesian configuration: Cartesian robots are simple трехосные роботыкоторые содержат только линейные приводы с тремя шпинделями.
Usually used for picking and placing, handling, palletizing, plastic molding, assembly and machine maintenance.Parallel configuration: One of the new design developments is the parallel or incremental robot configuration, as shown in the figure below——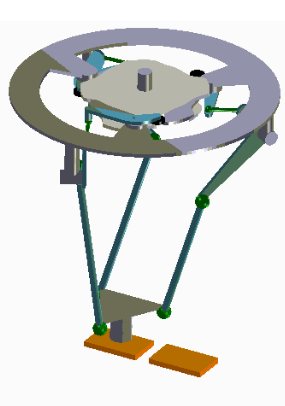
▲ Параллельный промышленный робот. Параллельный механизм можно определить как механизм с обратной связью, в котором подвижная платформа и неподвижная платформа соединены как минимум двумя независимыми кинематическими цепями, механизм имеет две или более степени свободы и приводится в движение параллельно.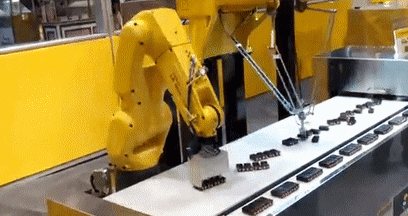 Типичные области применения промышленных роботов включают сварку, покраску, сборку, сбор и размещение (например, упаковку, паллетирование и SMT), проверку и тестирование продукции и т. д.; все задачи выполняются с высокой эффективностью, долговечностью, скоростью и точностью.
 Чтобы более точно выполнять рабочие задачи, промышленные роботы обычно включают в себя подсистемы машинного зрения в качестве датчиков зрения, подключенных к мощным компьютерам или контроллерам.
For modern industrial robots, роботы с искусственным интеллектомстановятся все более важным оборудованием.


