


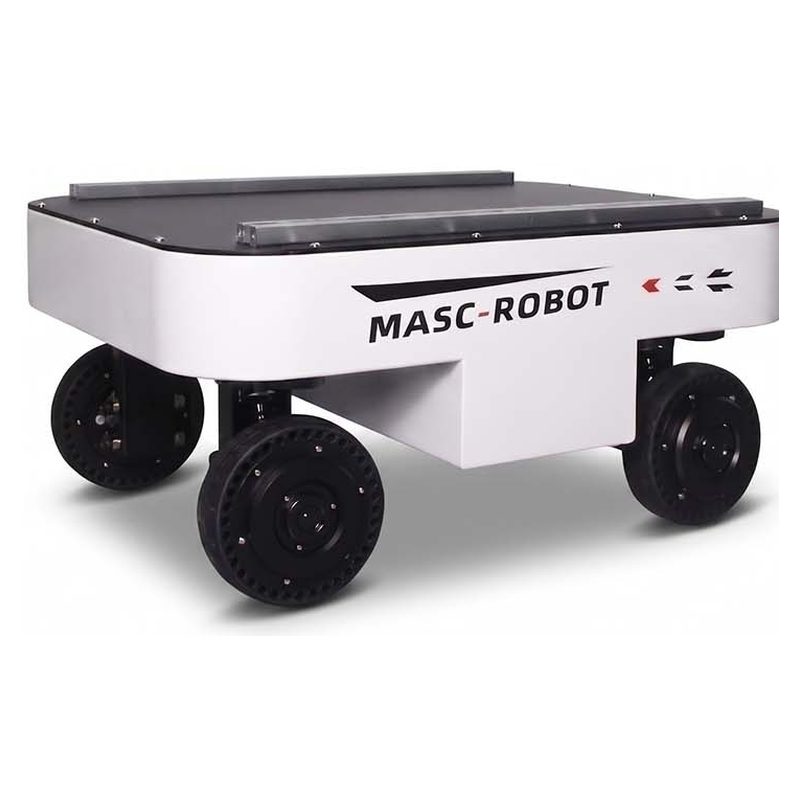
Chassi de robô móvel off-road 4WD 4WS TRLU-S4-100K
O TRLU-S4-100K é um robô móvel para logística interna/transporte em armazém. Especificações principais: Carga útil 100 kg; Dimensões 718 x 560 x 340 mm; Peso do veículo 50 kg. O prazo de entrega é de 15 a 30 dias; o preço é cotado por configuração. Certificações: Documentação CE mediante solicitação.
- Modelo
- TRLU-S4-100K
- Carga útil
- 100 kg
- Dimensões
- 718 x 560 x 340 mm
- Peso do veículo
- 50 kg
- Dirigir
- 4 acionamentos + 4 servo motores de direção (8 eixos)
- Seis modos de movimento
- 4W4S, Ackermann, caranguejo, diagonal, giro, estacionamento
Para que serve esta plataforma
TRLU-S4-100K é um chassi de robô drive-by-wire 4WD 4WS de carga útil de 100 kg com 8 servo motores independentes, seis modos de movimento, raio de giro de 0 mm, capacidade de inclinação de 30 graus e proteção IP55. Controle de barramento CAN e RC, pronto para desenvolvimento LiDAR, RTK e SLAM.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 15-30 days |
| Quantidade mínima | 1 unidade |
| Origem | China |
| Porto de carregamento | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF mediante solicitação |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
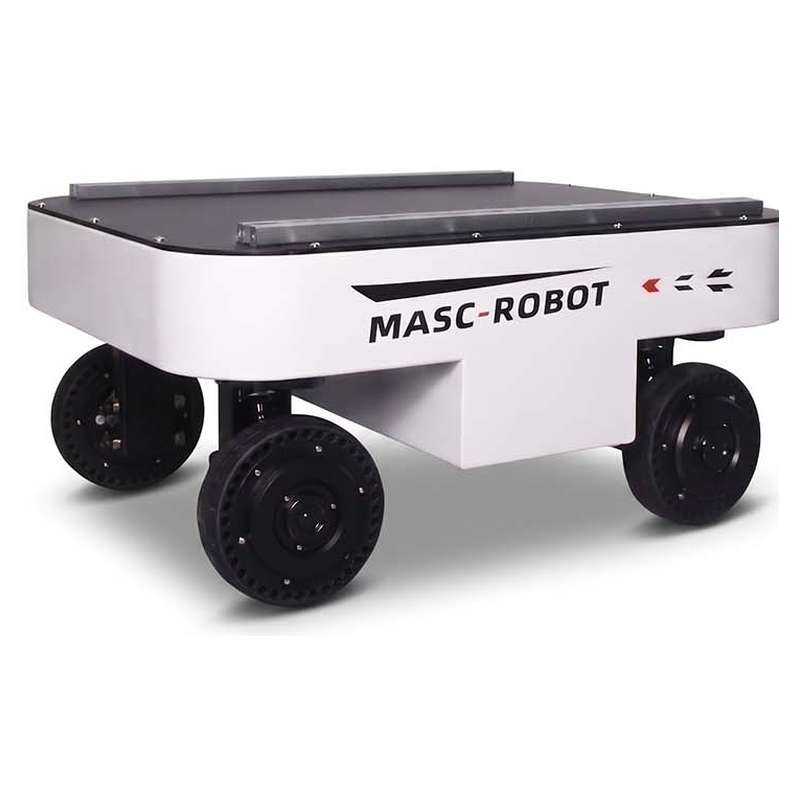
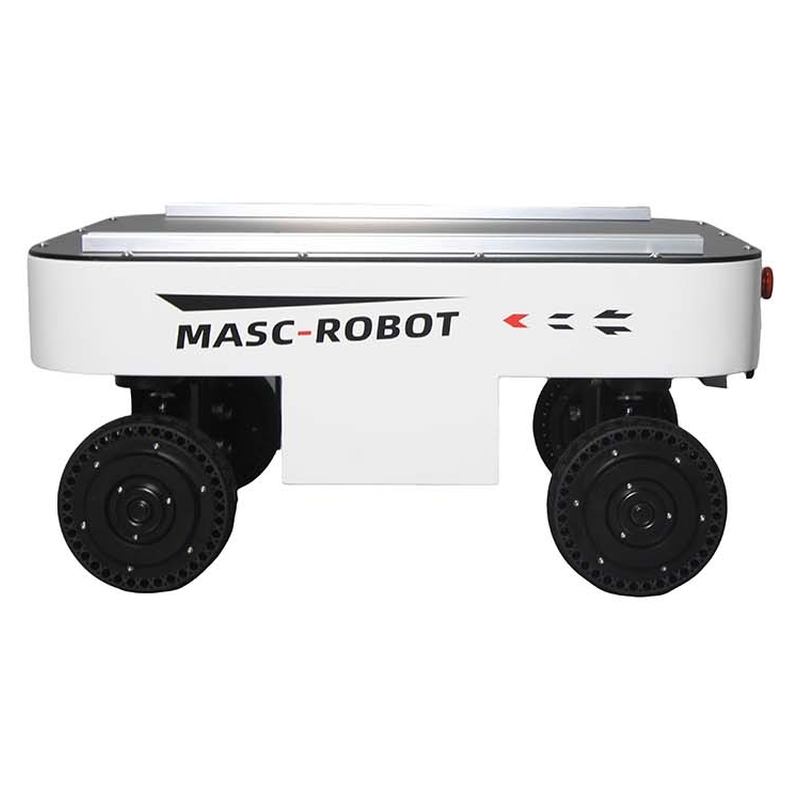
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
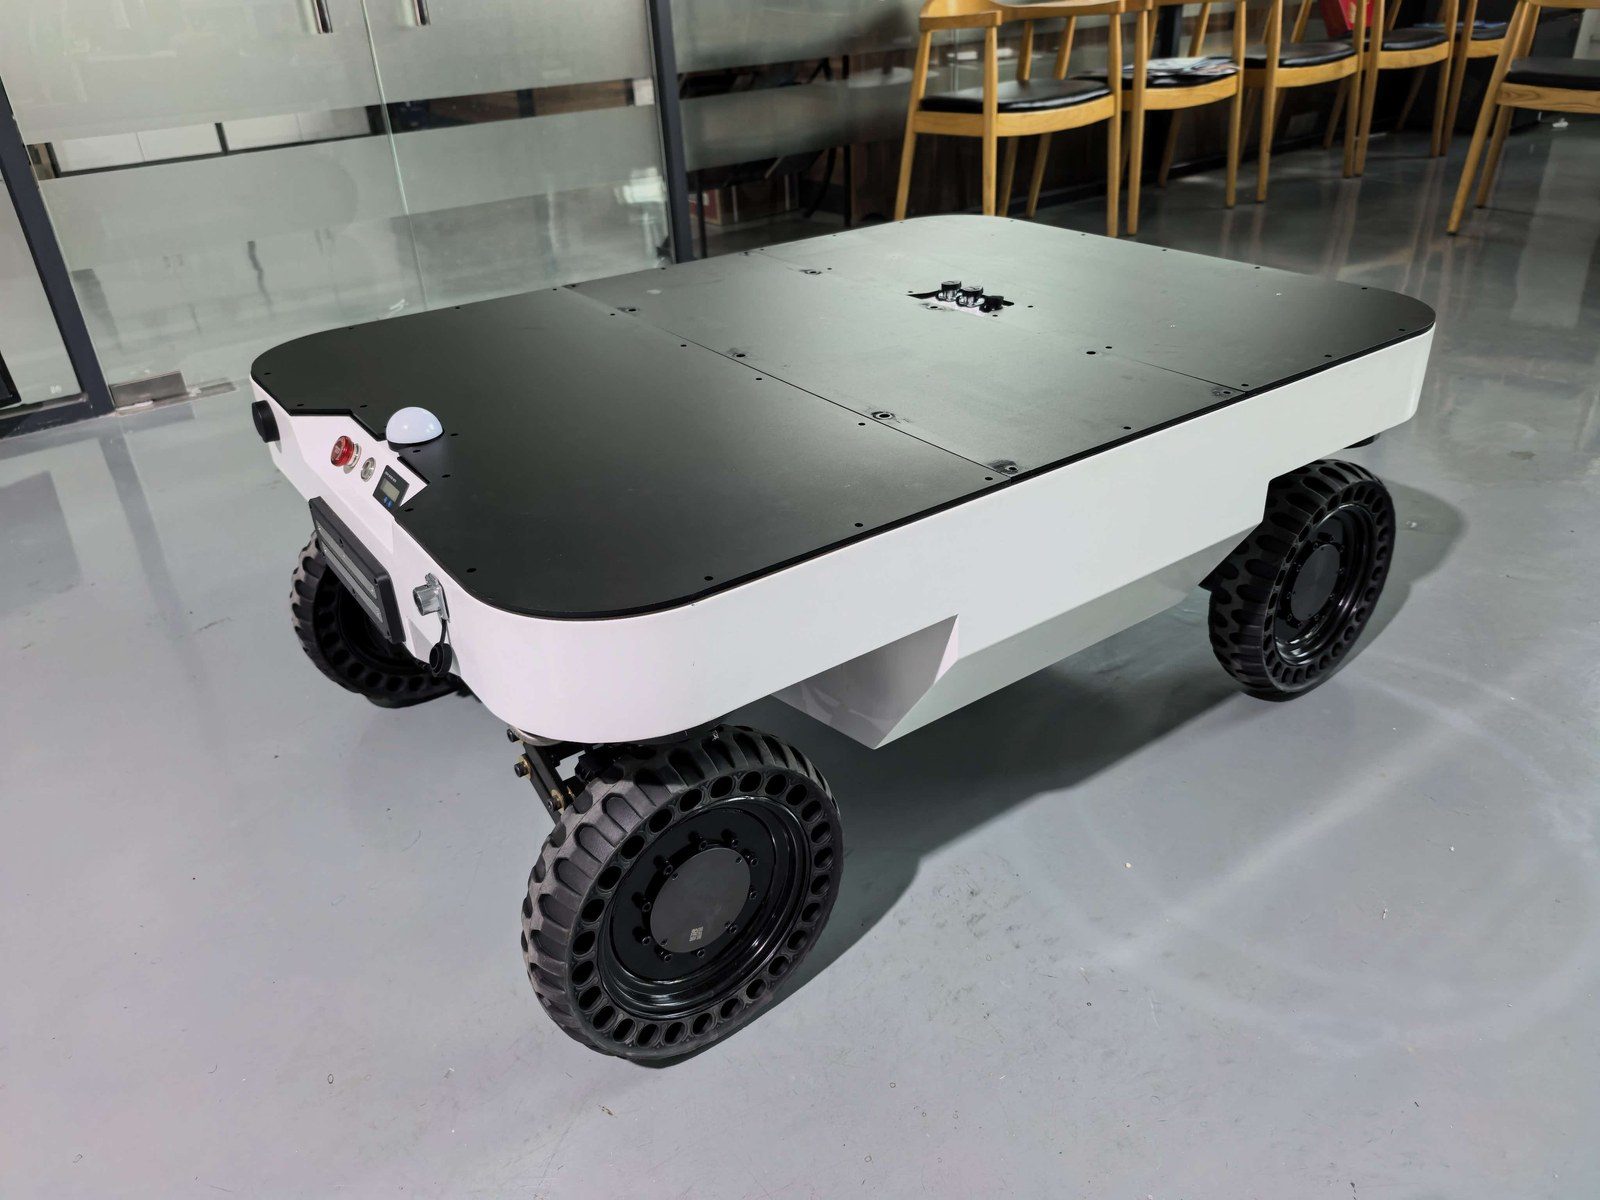
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
Key Features
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
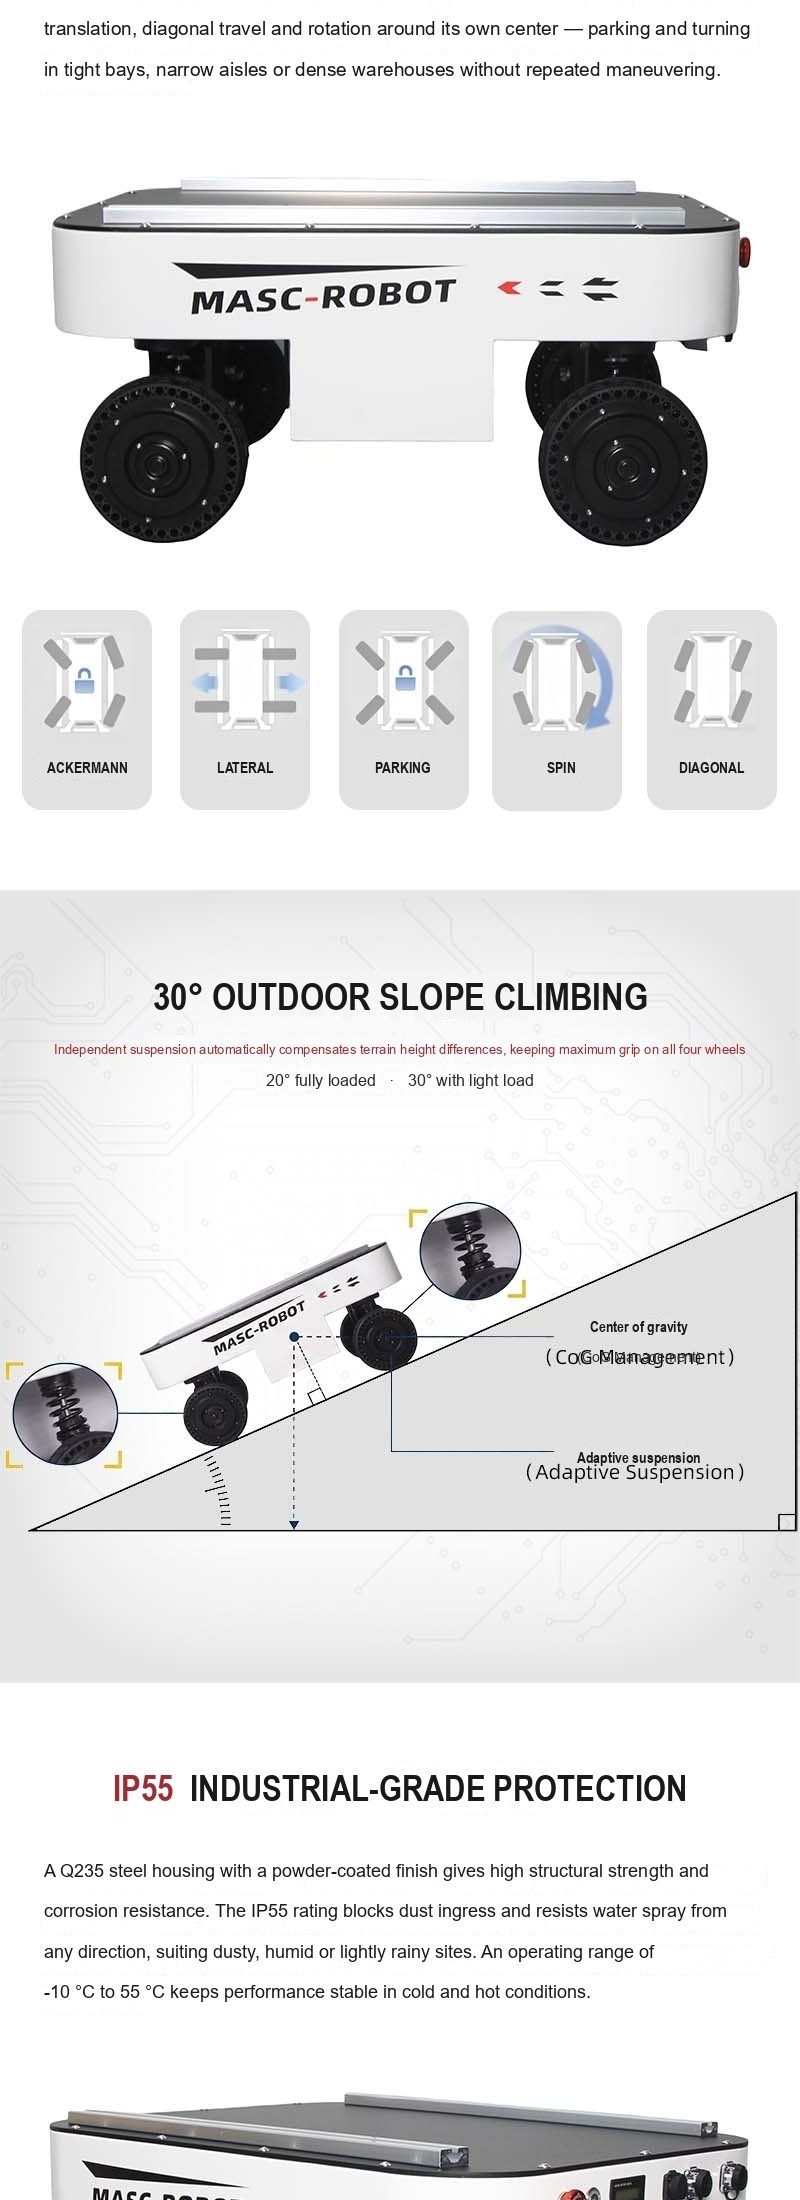
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Raio de giro mínimo de 0 mm e raio de rotação de 420 mm - gira dentro de sua própria área ocupada
- Carga útil de 100 kg com peso do veículo de 50 kg e via alargada de 421 mm
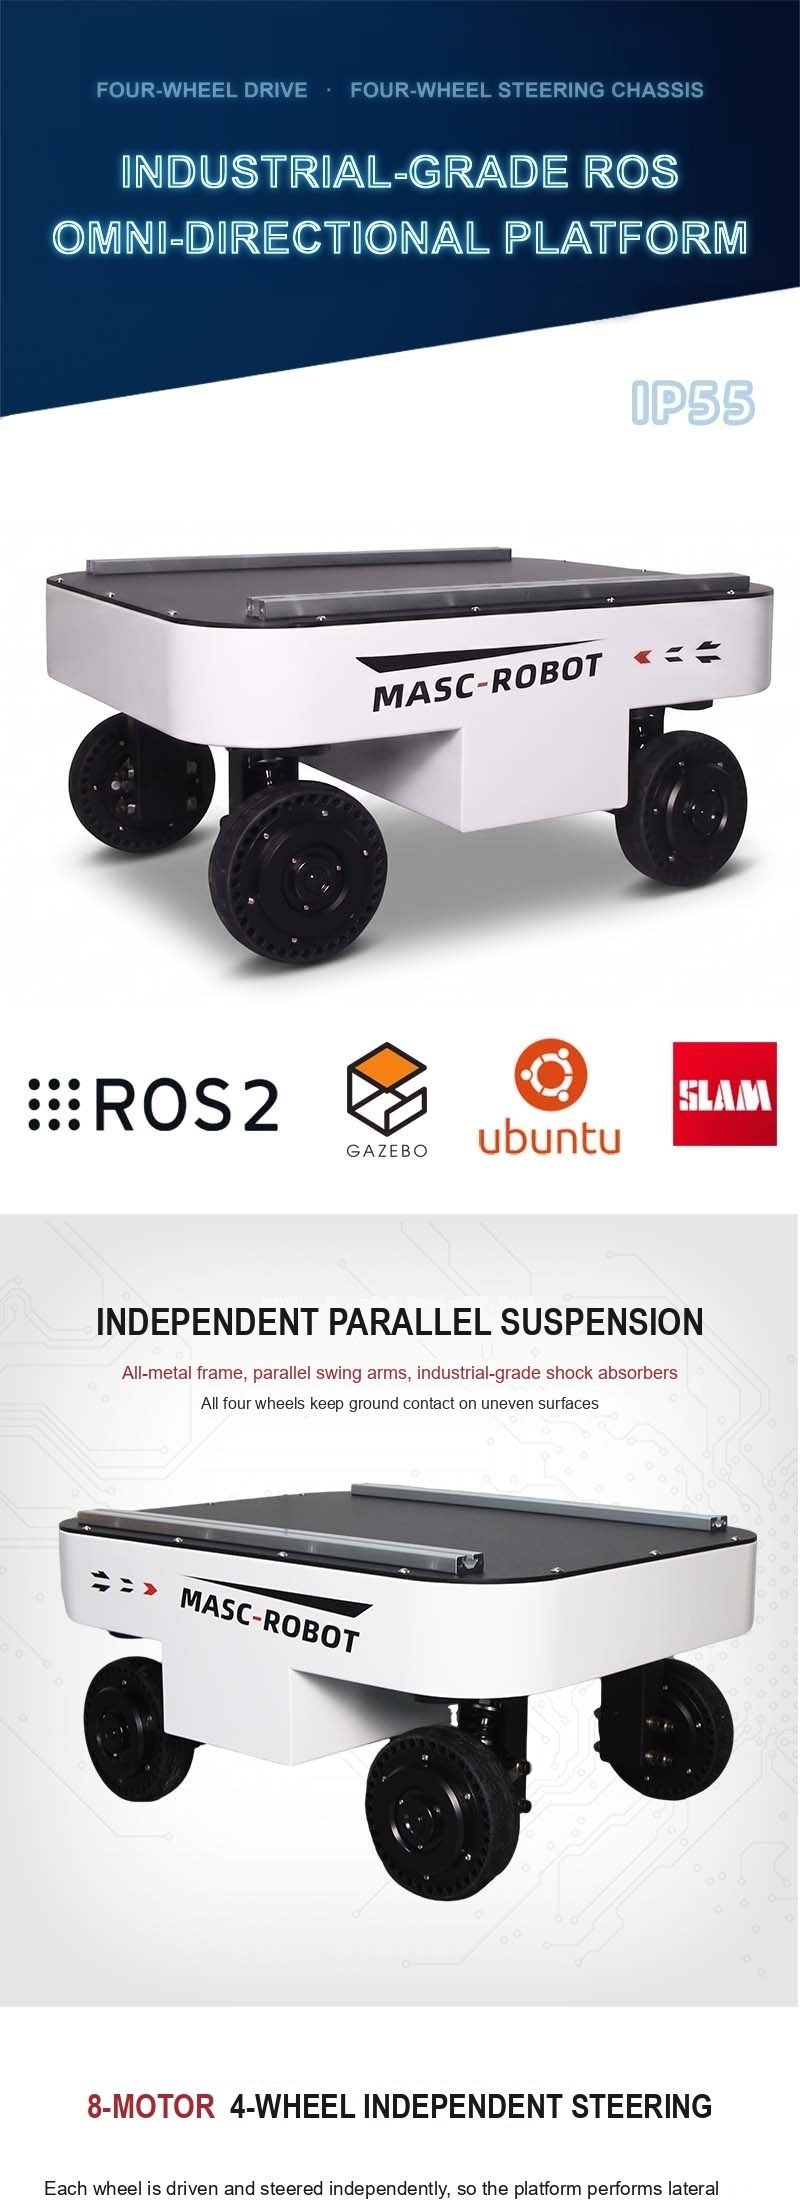
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- Proteção IP55 e faixa de operação de -10 C a 55 C para locais empoeirados, úmidos e levemente chuvosos
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- CAN bus drive-by-wire mais controle remoto FlySky RC; Interface de comunicação tipo C
- 1 saída de alimentação externa de 48 V 10 A (480 W) e 1 x 24 V 10 A (240 W) para sensores e cargas úteis
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Todas as quatro rodas dirigem e dirigem de forma independente; o chassi se desloca em qualquer direção sem alterar a direção | Precise docking, narrow working areas |
| Ackermann | As rodas dianteiras e traseiras são direcionadas em um padrão semelhante ao de um carro | Fast straight-line travel in long corridors |
| Crabbing | As rodas giram 90 graus e o chassi se move lateralmente | Sliding into racks or pallets without turning |
| Diagonal | Rodas posicionadas em 45 graus, movimento ao longo do vetor diagonal | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Rodas travadas em uma postura freada | Stable standing on slopes, safe load transfer |
O modo de movimento é selecionado através do CAN (comando 0x110) ou do controle remoto, e o chassi informa o modo ativo novamente em 0x220, para que um computador host sempre saiba qual modelo cinemático está sendo executado.
Independent Parallel Suspension and 30 Degree Gradeability
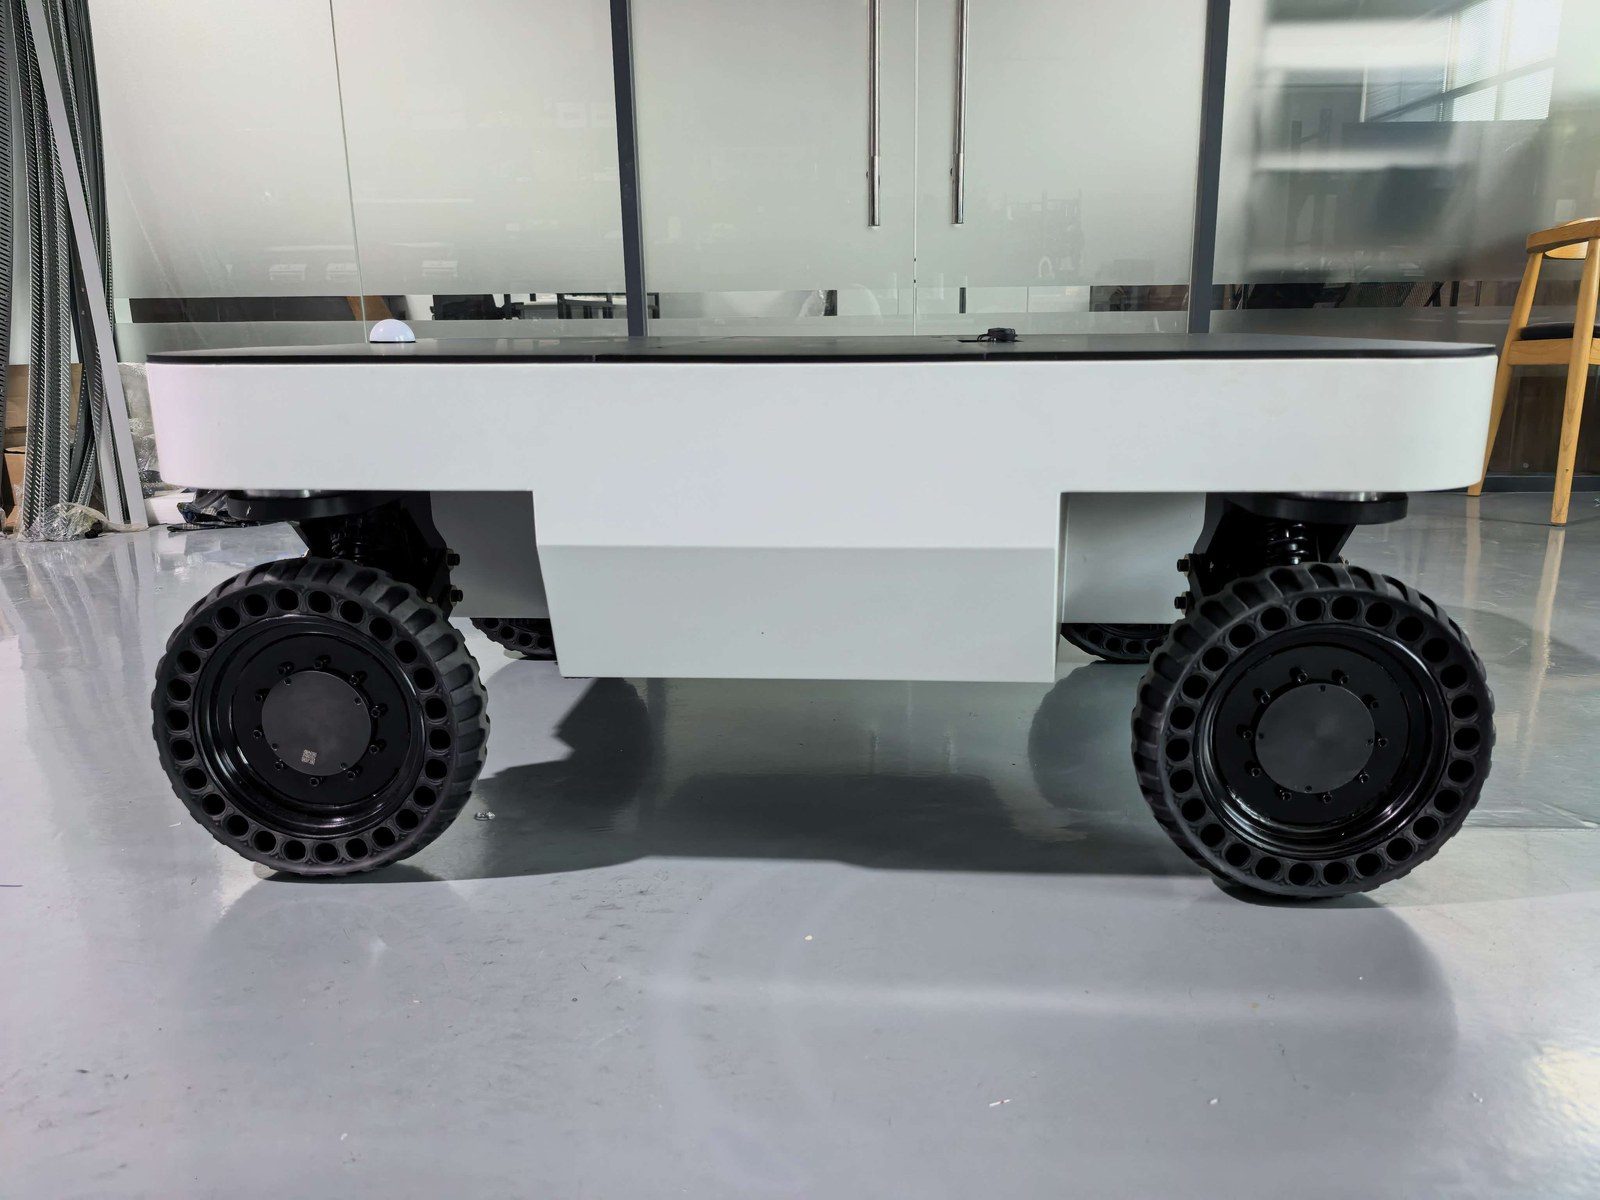
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
Technical Specifications
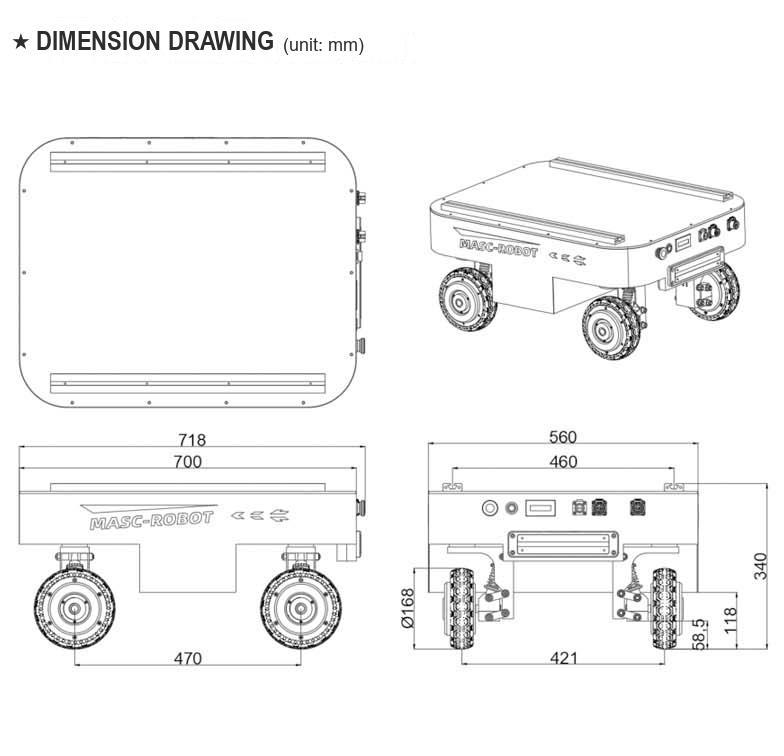
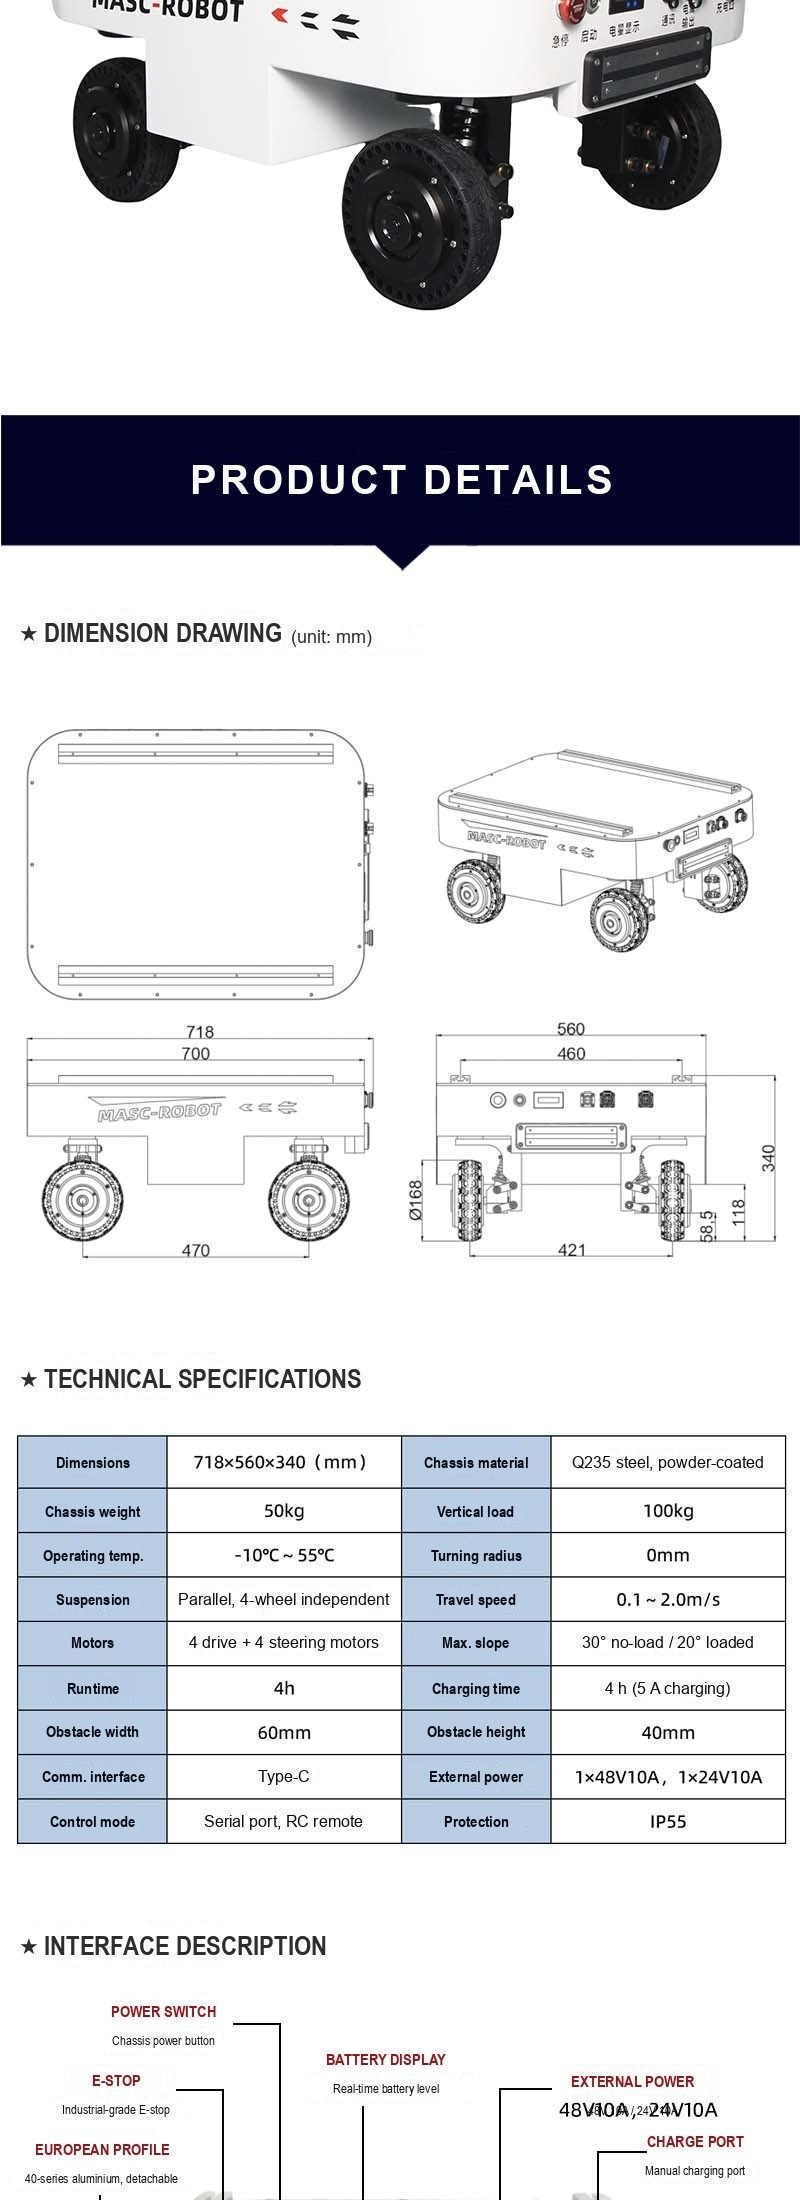
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Peso do veículo | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 acionamentos + 4 servo motores de direção (8 eixos) |
| Suspensão | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 graus (sem carga) / 20 graus (carga total) |
| Vida útil da bateria | 4 h |
| Tempo de carregamento | 4 h (5 A charger) |
| Protection rating | IP55 |
| Temperatura operacional | -10 C to 55 C |
| Control mode | Controle remoto FlySky RC / barramento CAN drive-by-wire |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W) |
| Carregando | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, caranguejo, diagonal, giro, estacionamento |
Dimensions (unit: mm)
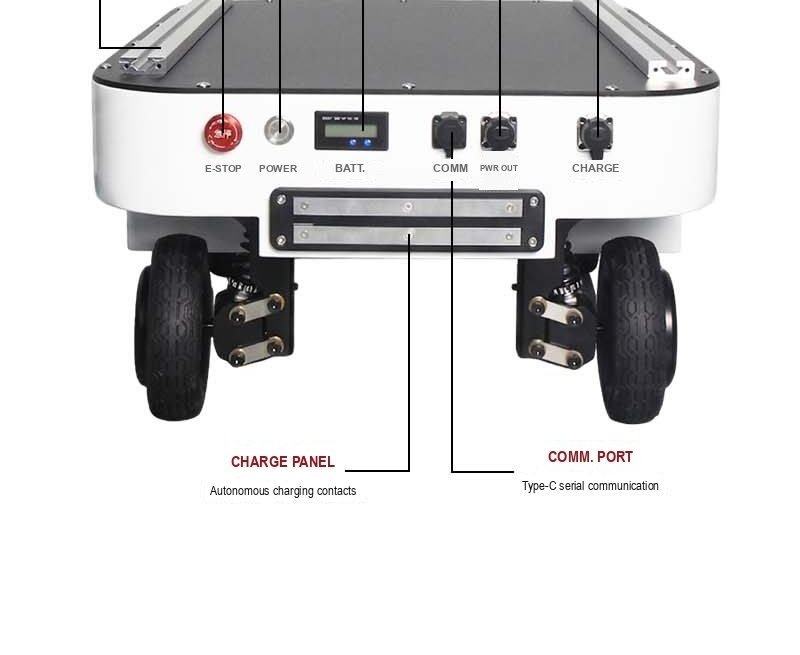
Interfaces e alimentação integrada
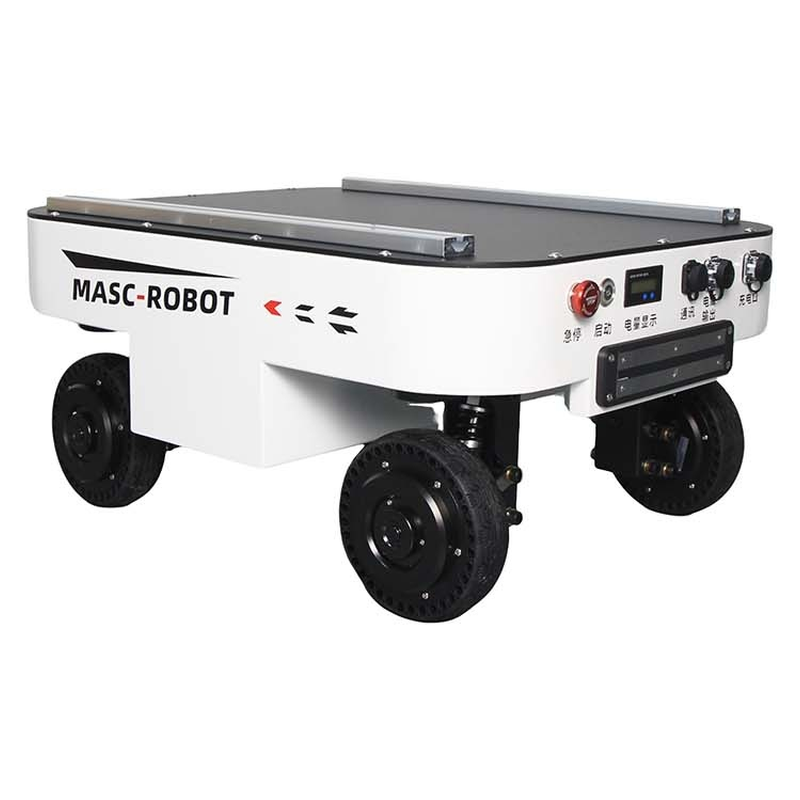
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Eletrodos de carregamento automático – funcionam com a estação de carregamento opcional
- Interface tipo C - comunicação CAN e desenvolvimento secundário
- Saída de energia externa - 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Garantia: 12 meses de garantia no exterior (excluindo consumíveis como baterias e pneus).
Dados técnicos completos
| Modelo | TRLU-S4-100K |
|---|---|
| Carga útil | 100 kg |
| Dimensões | 718 x 560 x 340 mm |
| Peso do veículo | 50 kg |
| Dirigir | 4 acionamentos + 4 servo motores de direção (8 eixos) |
| Seis modos de movimento | 4W4S, Ackermann, caranguejo, diagonal, giro, estacionamento |
| Máx. velocidade | 2.0 m/s |
| Raio de giro | 0 mm |
| Capacidade de rampa | 30 graus (sem carga) / 20 graus (carga total) |
| Proteção | IP55 |
| Categoria | Robôs Móveis e AMR |
| Tempo de espera | 15-30 days |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações?
Modelo: TRLU-S4-100K, Carga útil: 100 kg, Dimensões: 718 x 560 x 340 mm.
Qual é o prazo de entrega?
15 a 30 dias para a configuração padrão; confirmado na cotação.
Pode ser personalizado?
Sim - opções OEM/ODM, tensão, ferramentas e marca podem ser adaptadas. Envie o aplicativo e o resultado desejado para uma proposta.
Obtenha uma proposta de preço para TRLU-S4-100K
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria
Robô móvel CTU de 300 kg para manuseio de racks
Plataforma AMR de Carga Pesada de 30 t
Empilhadeira Autônoma de 2 t AMR
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.