


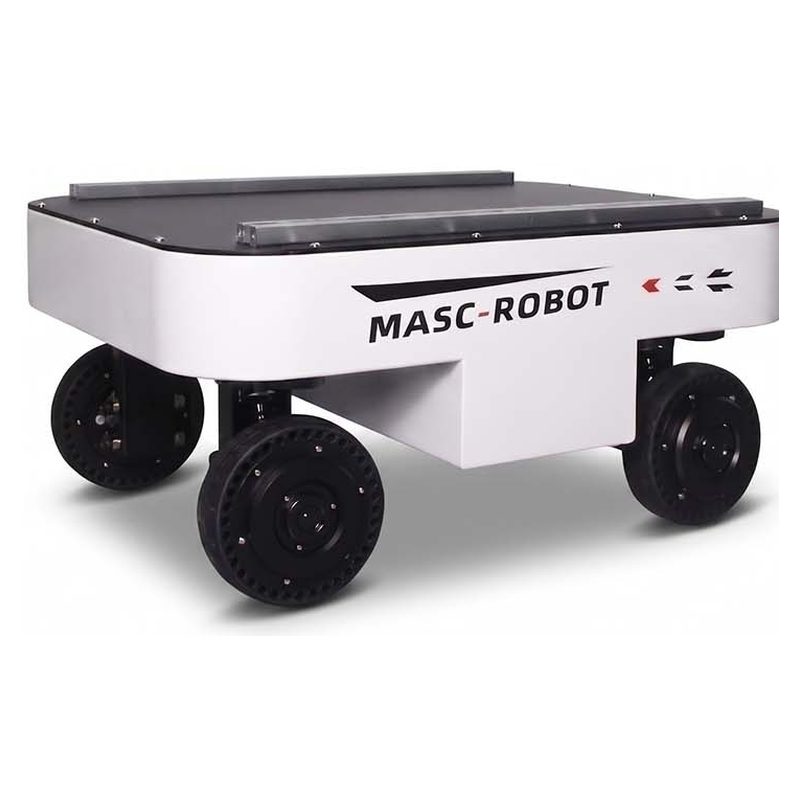
Châssis de robot mobile tout-terrain 4WD 4WS TRLU-S4-100K
Le TRLU-S4-100K est un robot mobile pour la logistique interne/le transport en entrepôt. Spécifications clés : Charge utile 100 kg ; Dimensions 718 x 560 x 340 mm ; Poids du véhicule 50 kg. Le délai de livraison est de 15 à 30 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TRLU-S4-100K
- Charge utile
- 100 kg
- Dimensions
- 718 x 560 x 340 mm
- Poids du véhicule
- 50 kg
- Conduire
- 4 moteurs d'entraînement + 4 servomoteurs de direction (8 axes)
- Six modes de mouvement
- 4W4S, Ackermann, crabe, diagonale, vrille, stationnement
A quoi sert cette plateforme
TRLU-S4-100K est un châssis de robot drive-by-wire 4WD 4WS d'une charge utile de 100 kg avec 8 servomoteurs indépendants, six modes de mouvement, un rayon de braquage de 0 mm, une inclinaison de 30 degrés et une protection IP55. Bus CAN et contrôle RC, prêts pour le développement LiDAR, RTK et SLAM.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 15-30 days |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shenzhen, Chine |
| Incoterm | FOB Shenzhen/CIF sur demande |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
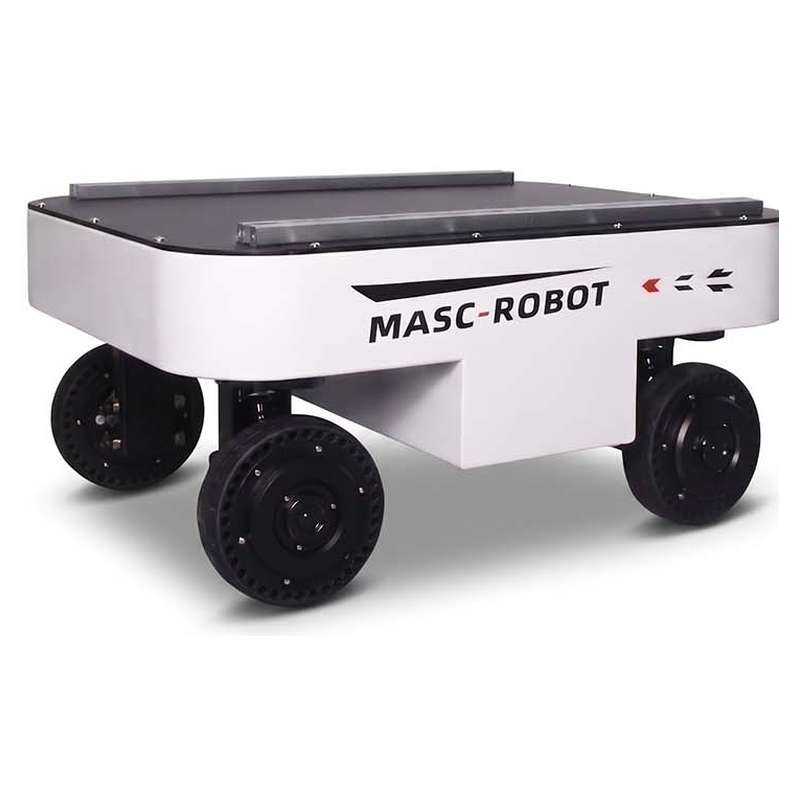
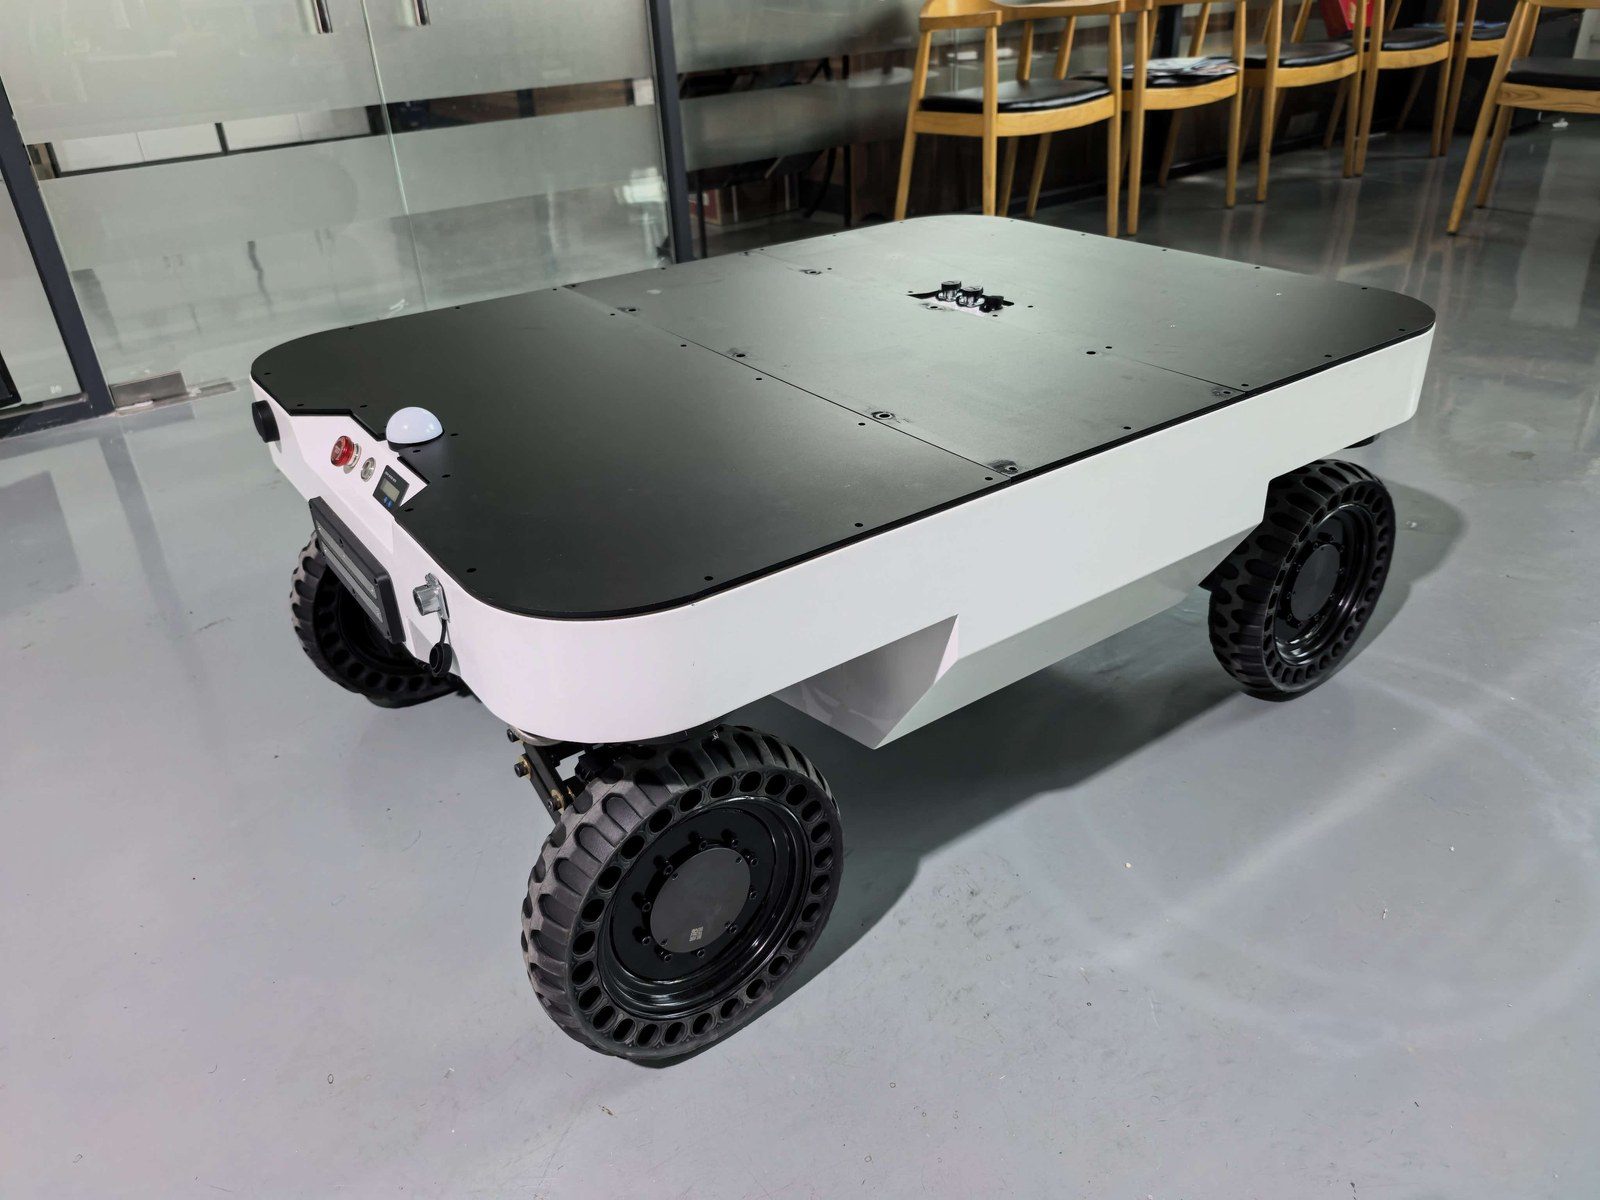
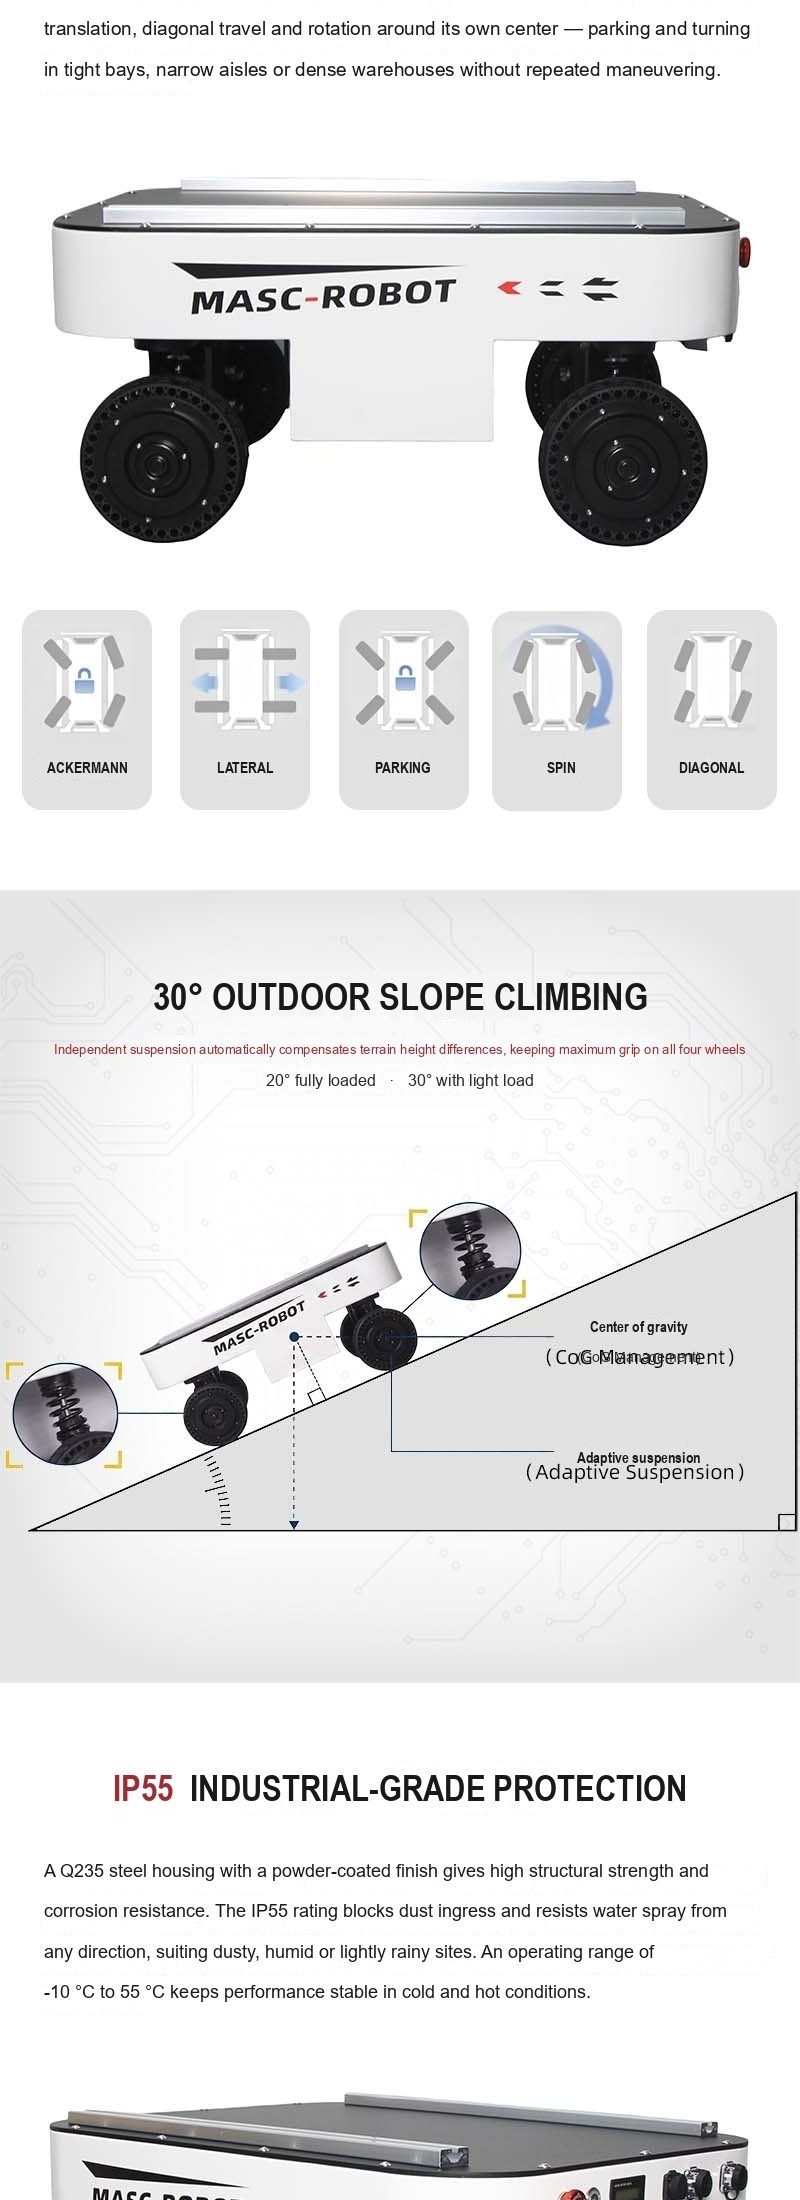
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
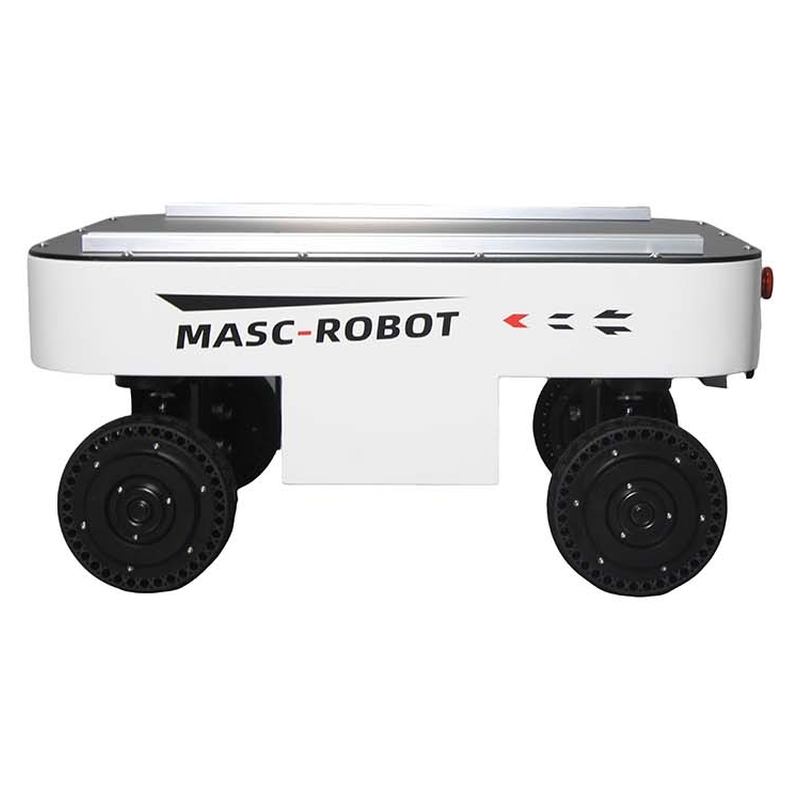
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
Key Features
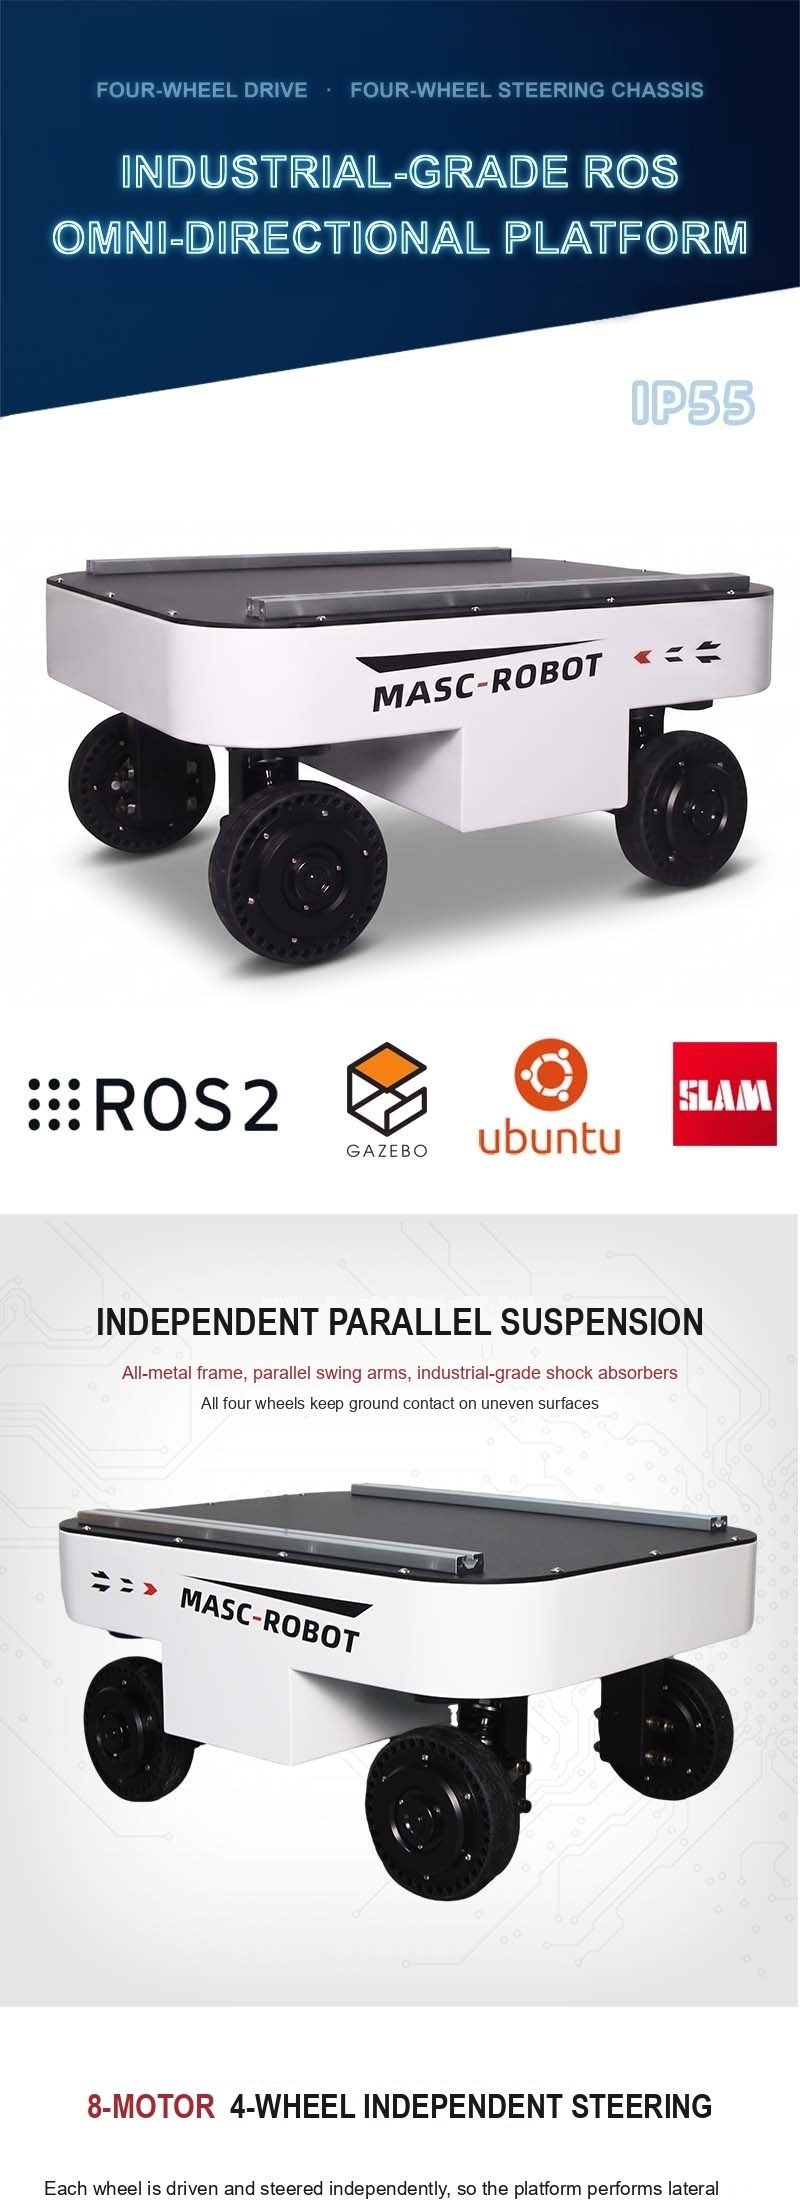
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Rayon de braquage minimum de 0 mm et rayon de rotation de 420 mm - tourne à l'intérieur de sa propre empreinte
- Charge utile de 100 kg avec un poids du véhicule de 50 kg et une voie élargie de 421 mm
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- Protection IP55 et plage de fonctionnement de -10 C à 55 C pour les sites poussiéreux, humides et légèrement pluvieux
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- Drive-by-wire par bus CAN et télécommande FlySky RC ; Interface de communication de type C
- 1 sortie d'alimentation externe 48 V 10 A (480 W) et 1 x 24 V 10 A (240 W) pour capteurs et charges utiles
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Les quatre roues sont motrices et directrices indépendamment ; le châssis se déplace dans n'importe quelle direction sans changer de cap | Precise docking, narrow working areas |
| Ackermann | Les roues avant et arrière tournent comme une voiture | Fast straight-line travel in long corridors |
| Crabbing | Les roues tournent à 90 degrés et le châssis bouge latéralement | Sliding into racks or pallets without turning |
| Diagonal | Roues réglées à 45 degrés, mouvement le long du vecteur diagonal | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Roues bloquées en position freinée | Stable standing on slopes, safe load transfer |
Le mode de mouvement est sélectionné via CAN (commande 0x110) ou depuis la télécommande, et le châssis signale le mode actif sur 0x220, de sorte qu'un ordinateur hôte sait toujours quel modèle cinématique est en cours d'exécution.
Independent Parallel Suspension and 30 Degree Gradeability
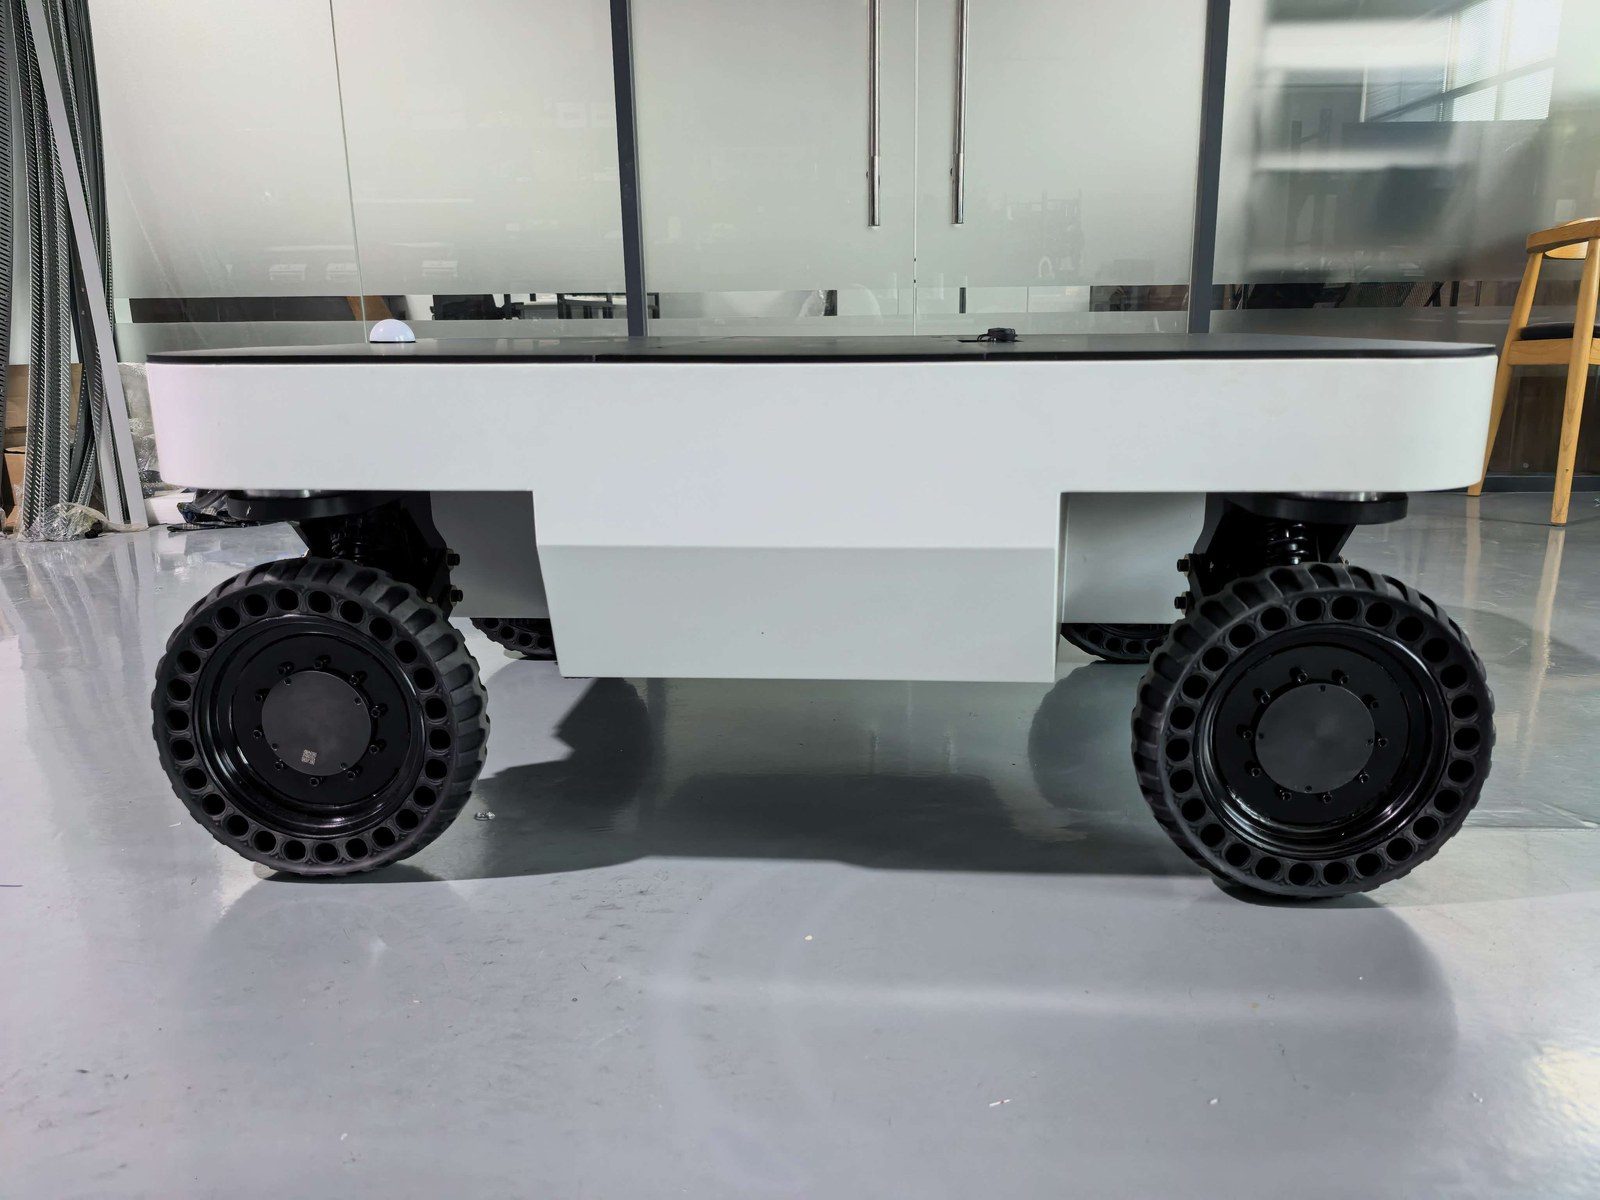
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
Technical Specifications
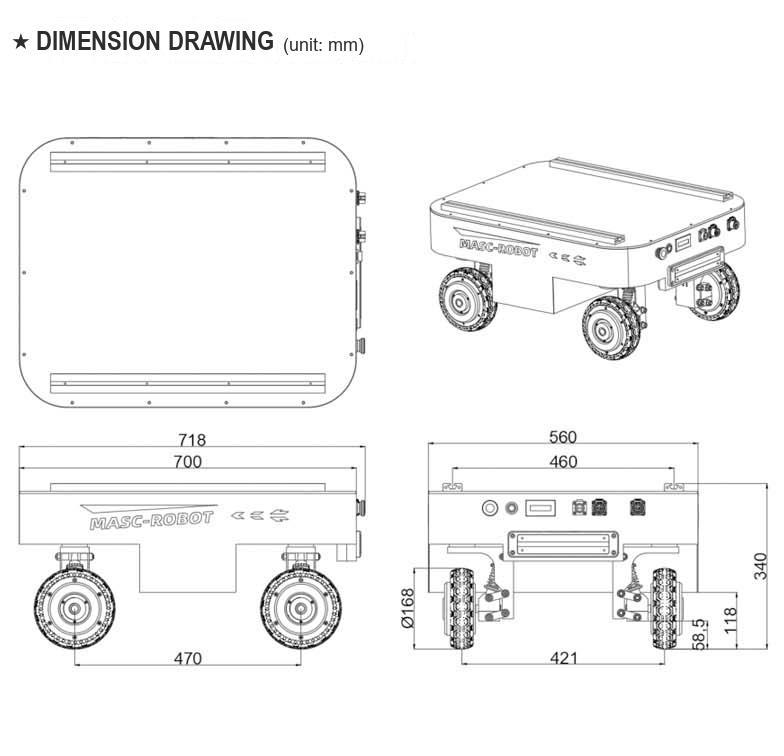
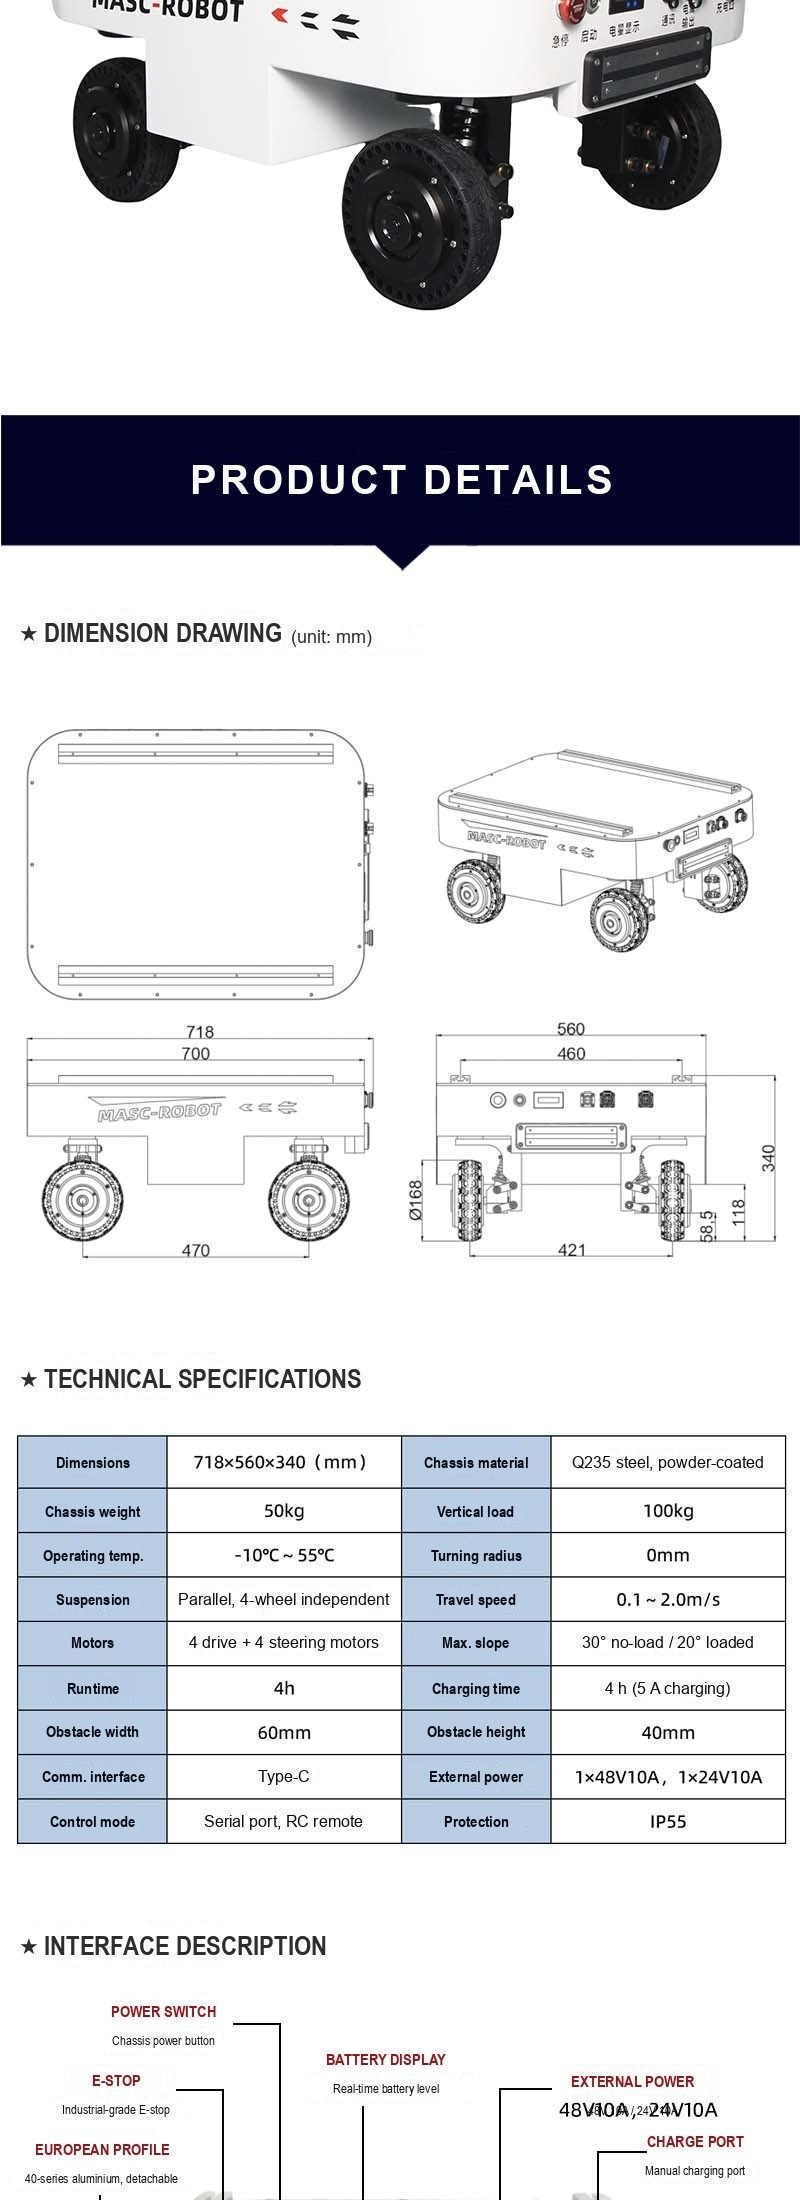
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Poids du véhicule | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 moteurs d'entraînement + 4 servomoteurs de direction (8 axes) |
| Suspension | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 degrés (sans charge) / 20 degrés (pleine charge) |
| Autonomie de la batterie | 4 h |
| Temps de charge | 4 h (5 A charger) |
| Protection rating | IP55 |
| Température de fonctionnement | -10 C to 55 C |
| Control mode | Télécommande FlySky RC / bus CAN drive-by-wire |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W) |
| Chargement | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, crabe, diagonale, vrille, stationnement |
Dimensions (unit: mm)
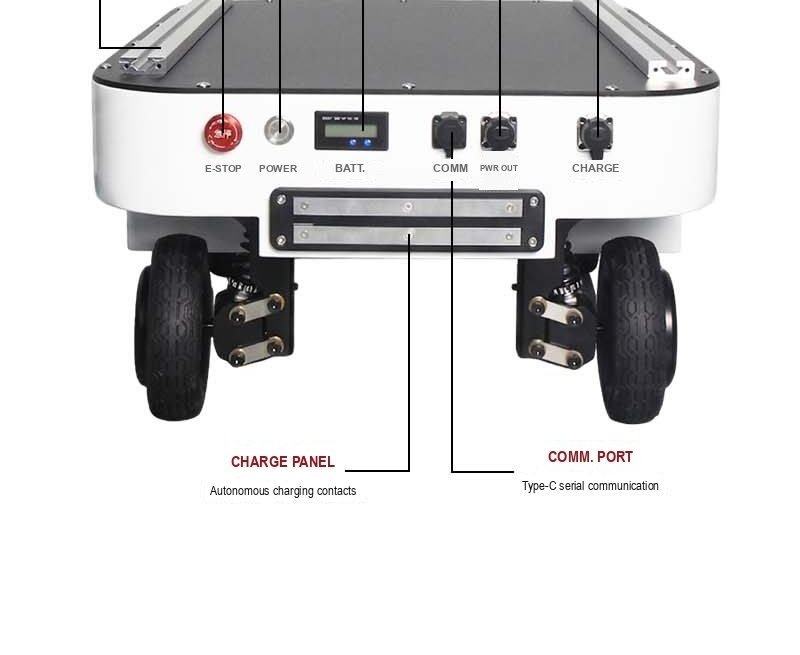
Interfaces et alimentation embarquée
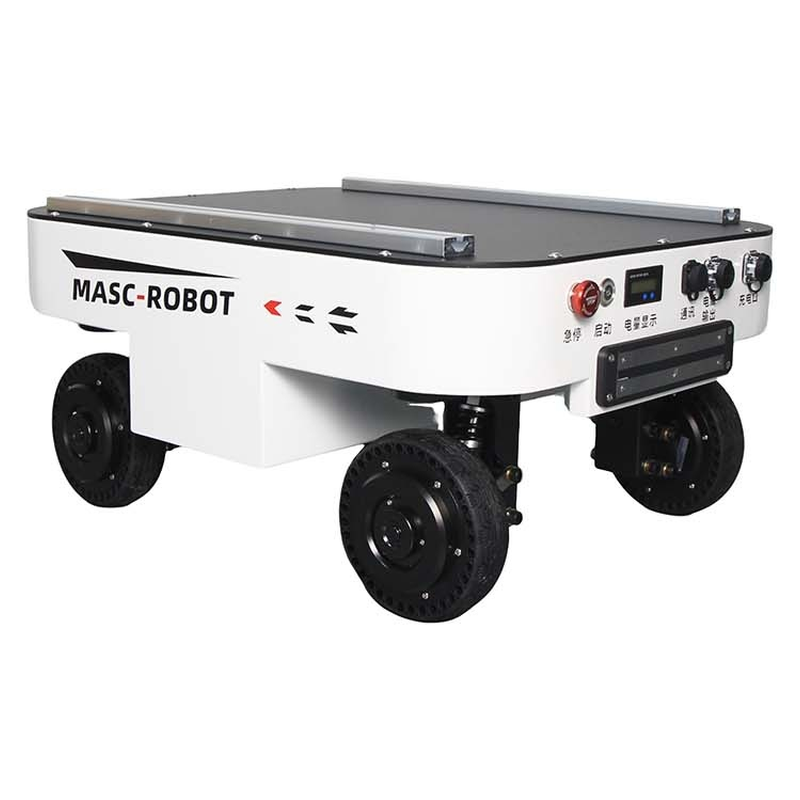
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Électrodes de charge automatiques - fonctionnent avec la station de charge en option
- Interface type-c-communication CAN et développement secondaire
- Sortie d'alimentation externe - 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Garantie : 12 mois de garantie outre-mer (hors consommables tels que les batteries et les pneus).
Données techniques complètes
| Modèle | TRLU-S4-100K |
|---|---|
| Charge utile | 100 kg |
| Dimensions | 718 x 560 x 340 mm |
| Poids du véhicule | 50 kg |
| Conduire | 4 moteurs d'entraînement + 4 servomoteurs de direction (8 axes) |
| Six modes de mouvement | 4W4S, Ackermann, crabe, diagonale, vrille, stationnement |
| Max. vitesse | 2.0 m/s |
| Rayon de braquage | 0 mm |
| Capacité de pente | 30 degrés (sans charge) / 20 degrés (pleine charge) |
| Protection | IP55 |
| Catégorie | Robots mobiles et RAM |
| Délai de mise en œuvre | 15-30 days |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les spécifications clés ?
Modèle : TRLU-S4-100K, Charge utile : 100 kg, Dimensions : 718 x 560 x 340 mm.
Quel est le délai de livraison ?
15-30 jours pour la configuration standard ; confirmé lors du devis.
Peut-il être personnalisé ?
Oui — Les options OEM/ODM, la tension, l'outillage et la marque peuvent être adaptés. Envoyez la candidature et le résultat cible d’une proposition.
Obtenez une proposition de prix pour TRLU-S4-100K
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie
Robot mobile CTU de 300 kg pour la manutention de racks
Plate-forme AMR pour charges lourdes de 30 t
Chariot élévateur autonome 2 t AMR
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.