


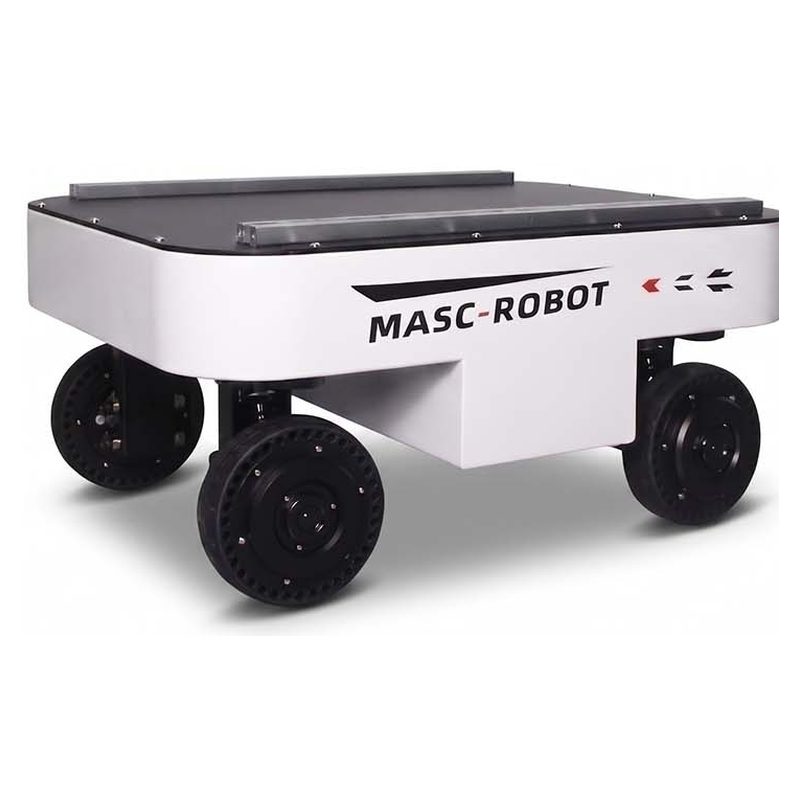
Chasis de robot móvil todoterreno 4WD 4WS TRLU-S4-100K
El TRLU-S4-100K es un robot móvil para logística interna/transporte de almacén. Especificaciones clave: Carga útil 100 kg; Dimensiones 718 x 560 x 340 mm; Peso del vehículo 50 kg. El plazo de entrega es de 15 a 30 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- TRLU-S4-100K
- Carga útil
- 100 kg
- Dimensiones
- 718 x 560 x 340 mm
- Peso del vehículo
- 50 kg
- Conducir
- 4 servomotores de tracción + 4 de dirección (8 ejes)
- Seis modos de movimiento
- 4W4S, Ackermann, cangrejo, diagonal, giro, estacionamiento
Para qué sirve esta plataforma
TRLU-S4-100K es un chasis de robot de accionamiento por cable 4WD 4WS con carga útil de 100 kg con 8 servomotores independientes, seis modos de movimiento, radio de giro de 0 mm, capacidad de pendiente de 30 grados y protección IP55. Control RC y bus CAN, preparado para desarrollo LiDAR, RTK y SLAM.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 15-30 days |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Shénzhen, China |
| Incoterm | MANDO Shenzhen/CIF a petición |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
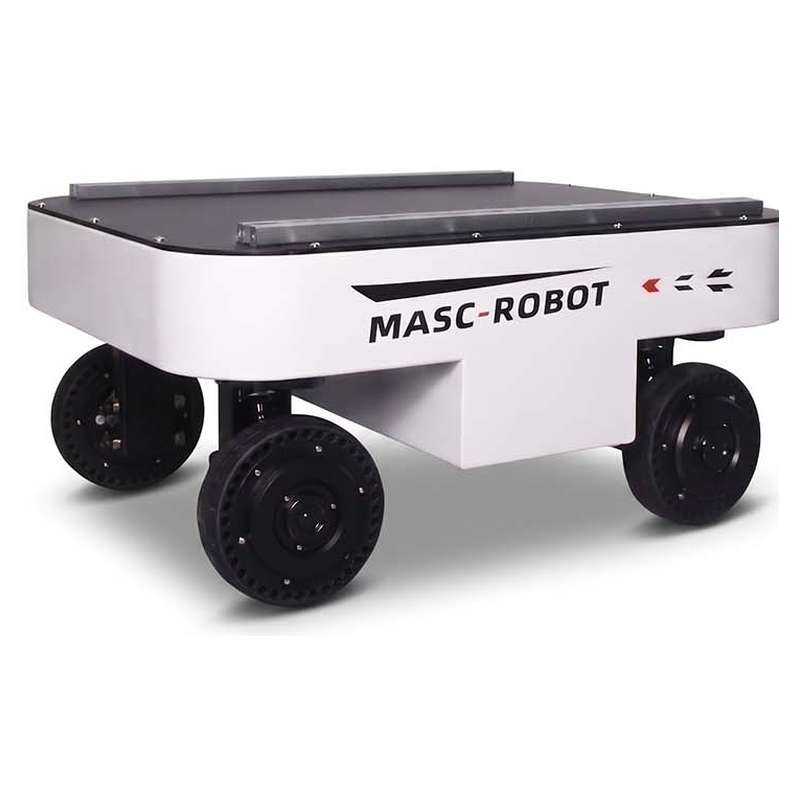
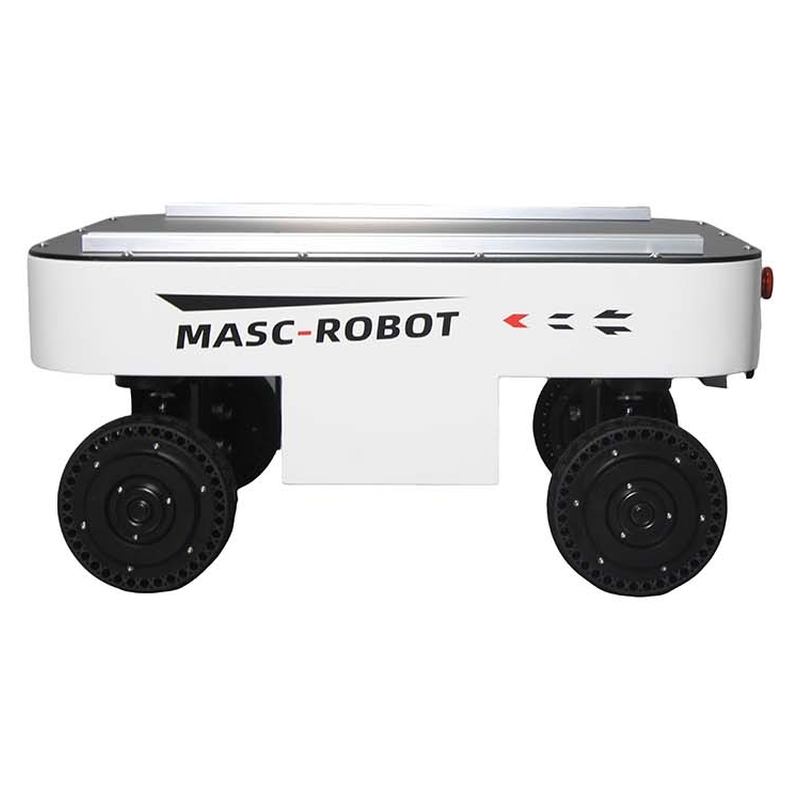
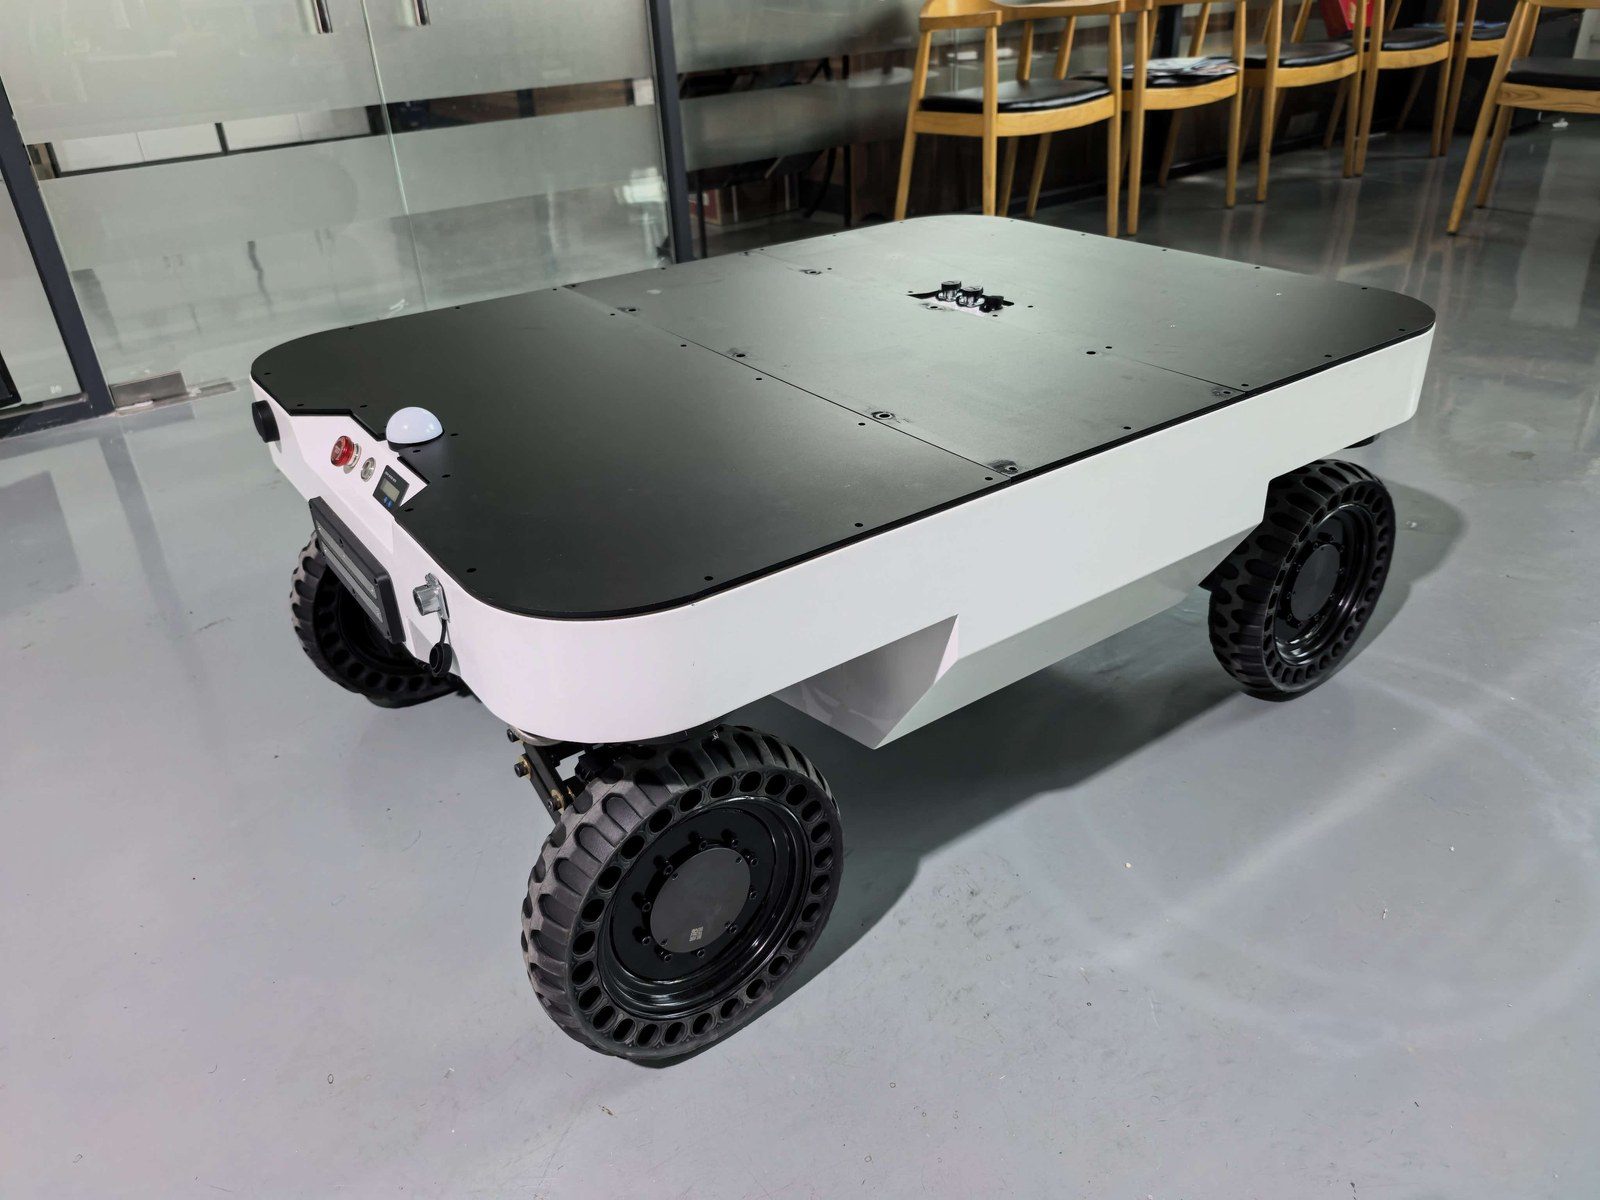
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
Key Features
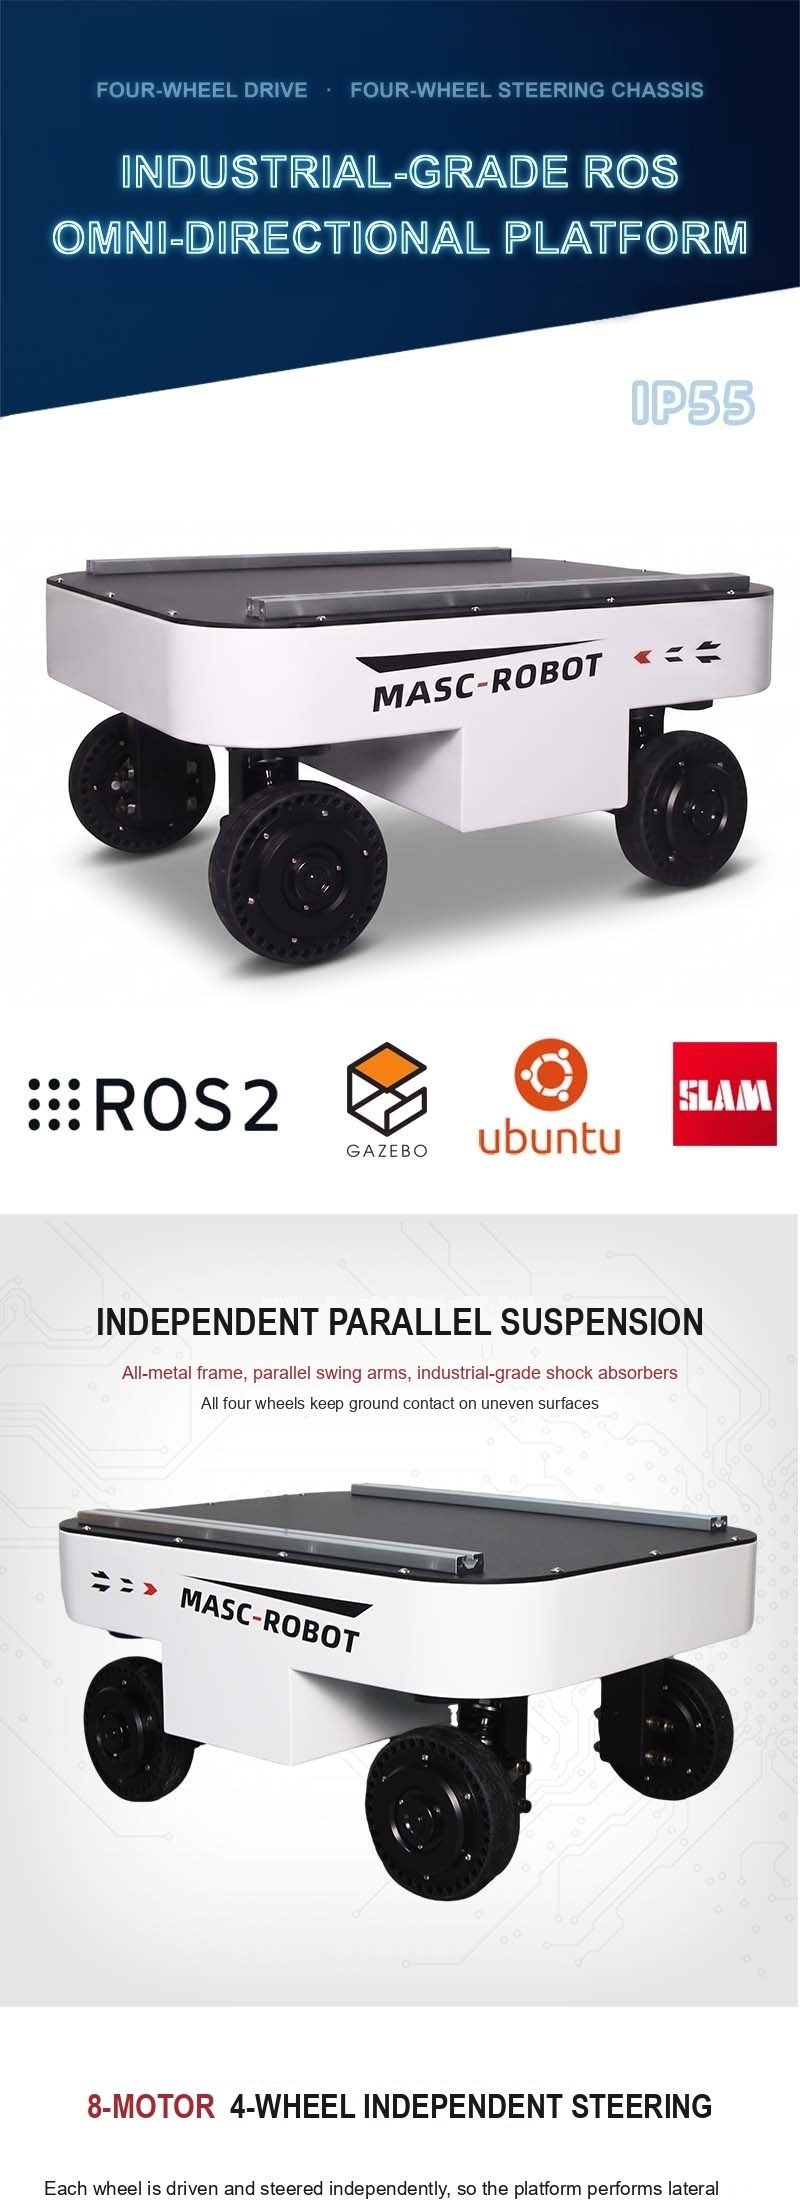
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
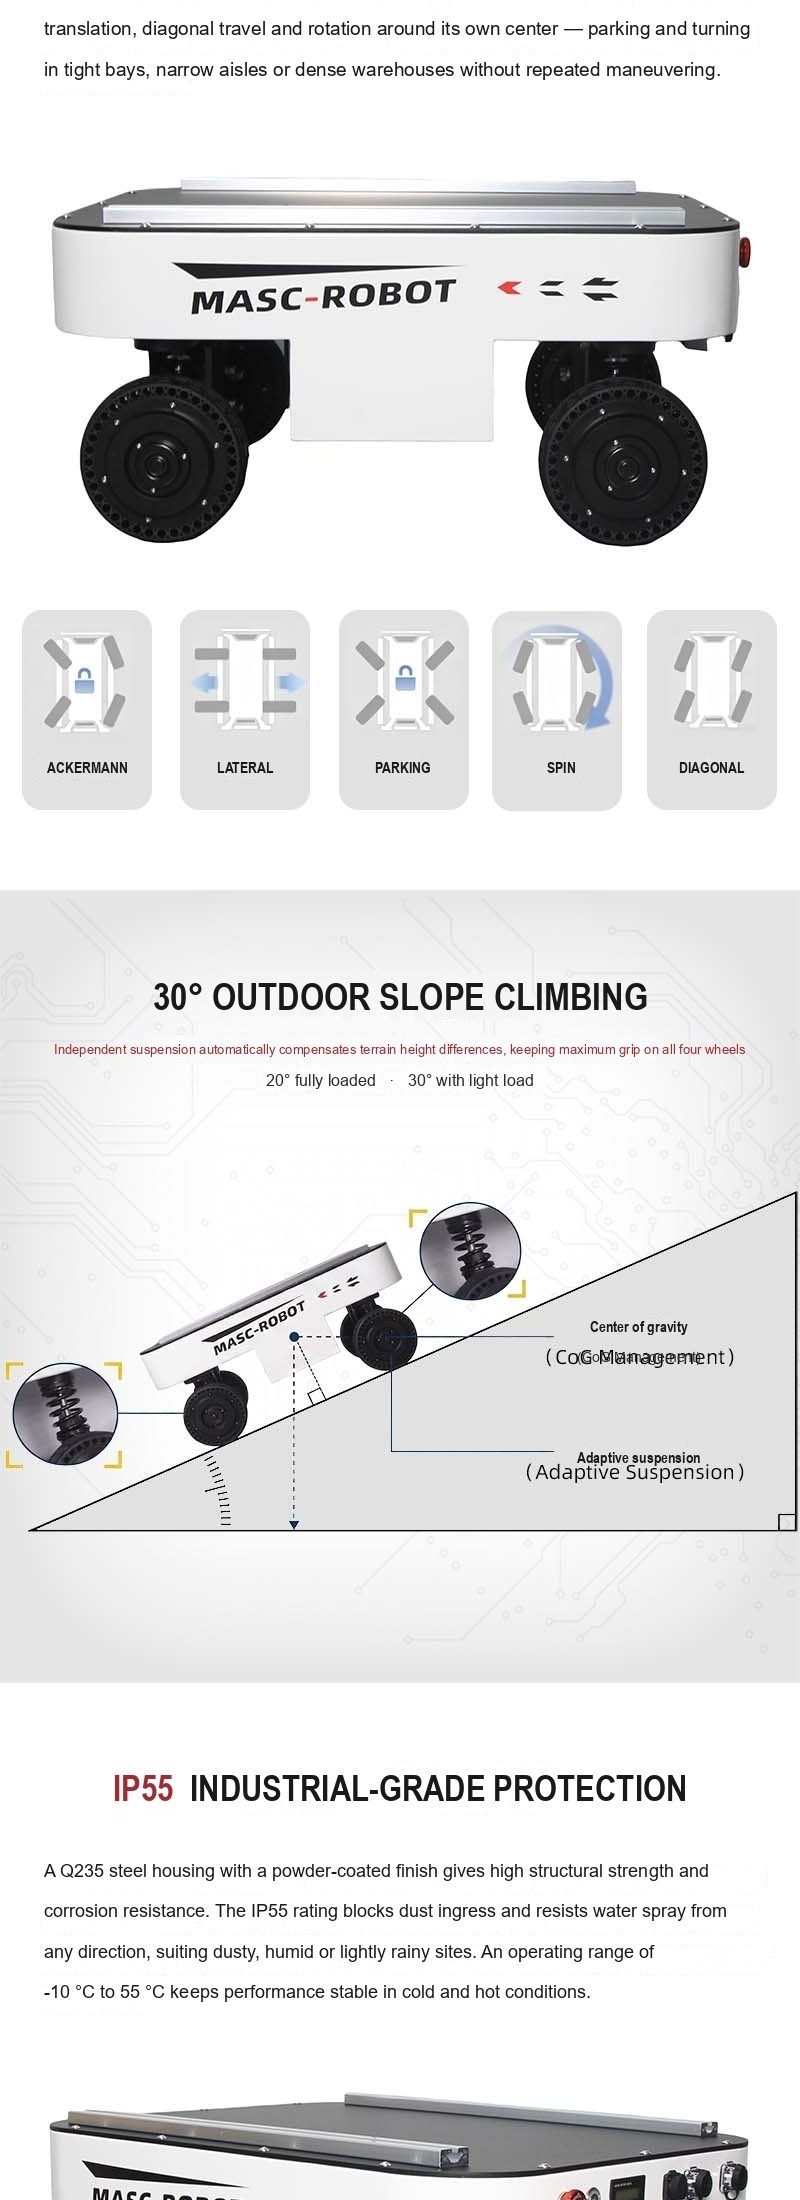
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Radio de giro mínimo de 0 mm y radio de rotación de 420 mm: gira dentro de su propia huella
- Carga útil de 100 kg con un peso del vehículo de 50 kg y vía ensanchada de 421 mm
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- Protección IP55 y rango operativo de -10 C a 55 C para sitios polvorientos, húmedos y ligeramente lluviosos
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- CAN bus drive-by-wire más control remoto FlySky RC; Interfaz de comunicación tipo C
- Salidas de alimentación externas 1 x 48 V 10 A (480 W) y 1 x 24 V 10 A (240 W) para sensores y cargas útiles
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Las cuatro ruedas se mueven y giran de forma independiente; El chasis se traslada en cualquier dirección sin cambiar de rumbo. | Precise docking, narrow working areas |
| Ackermann | Las ruedas delanteras y traseras giran siguiendo un patrón similar al de un automóvil. | Fast straight-line travel in long corridors |
| Crabbing | Las ruedas giran 90 grados y el chasis se mueve hacia los lados. | Sliding into racks or pallets without turning |
| Diagonal | Ruedas colocadas a 45 grados, movimiento a lo largo del vector diagonal. | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Ruedas bloqueadas en posición frenada. | Stable standing on slopes, safe load transfer |
El modo de movimiento se selecciona a través de CAN (comando 0x110) o desde el control remoto, y el chasis informa el modo activo en 0x220, por lo que una computadora host siempre sabe qué modelo cinemático se está ejecutando.
Independent Parallel Suspension and 30 Degree Gradeability
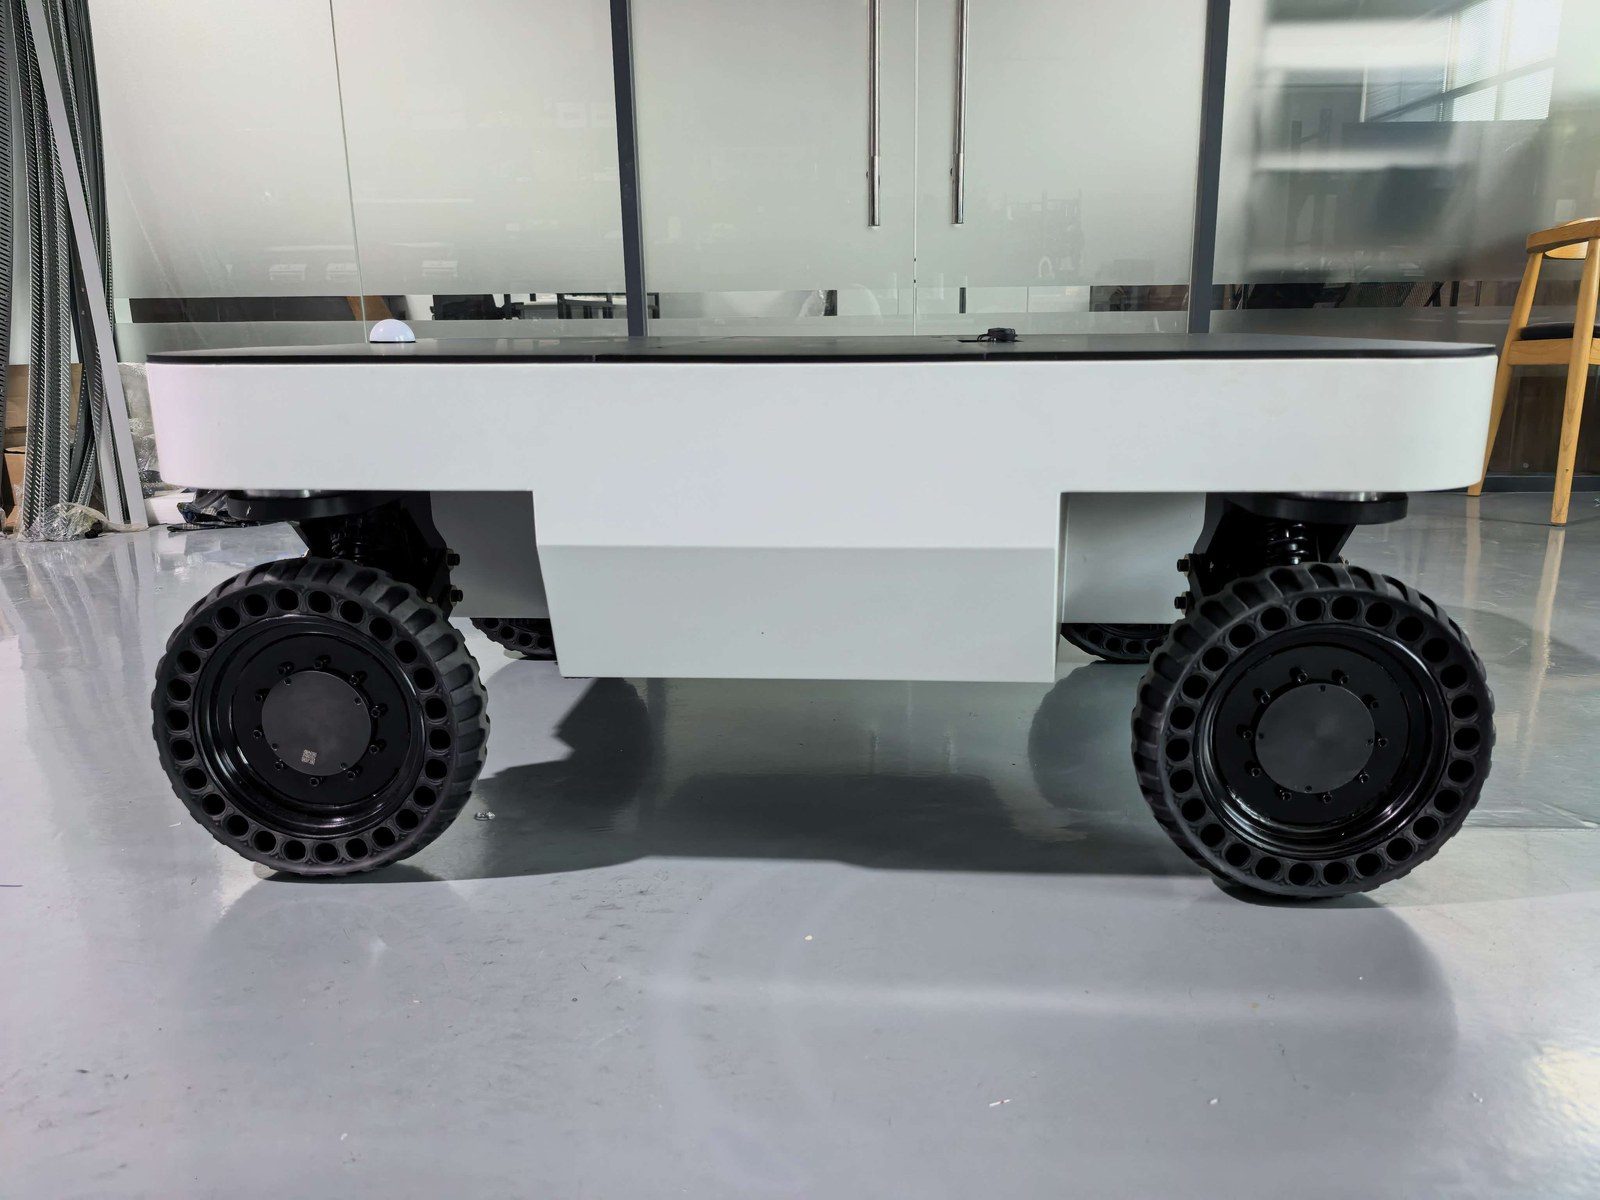
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
Technical Specifications
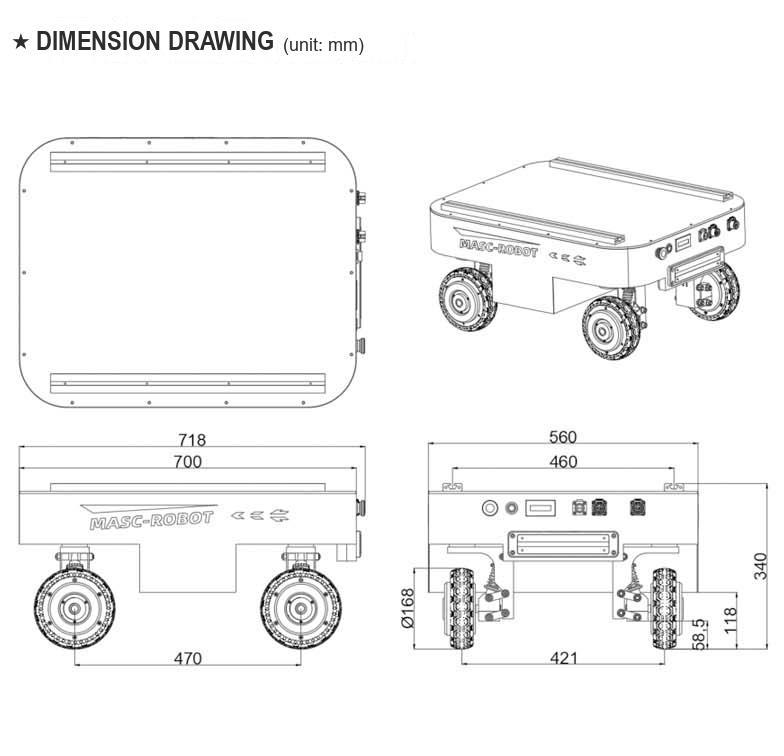
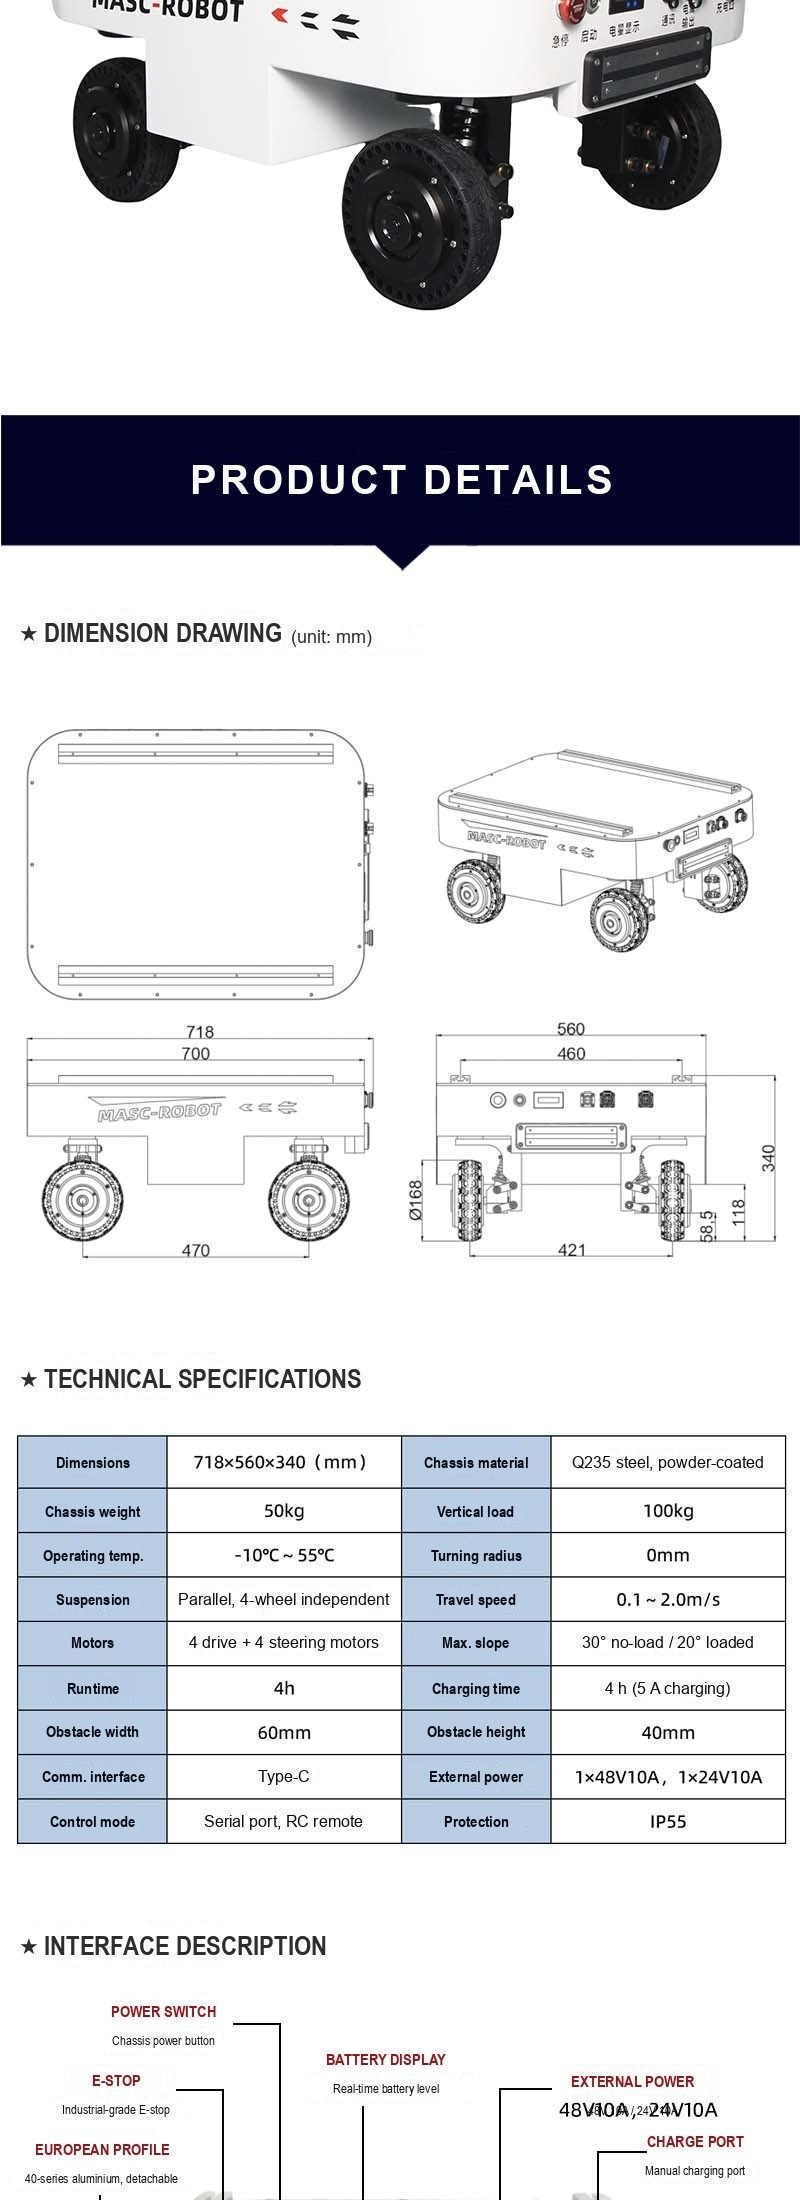
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Peso del vehículo | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 servomotores de tracción + 4 de dirección (8 ejes) |
| Suspensión | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 grados (sin carga) / 20 grados (carga completa) |
| Duración de la batería | 4 h |
| Tiempo de carga | 4 h (5 A charger) |
| Protection rating | IP55 |
| Temperatura de funcionamiento | -10 C to 55 C |
| Control mode | Control remoto FlySky RC / bus CAN por cable |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W) |
| Cargando | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, cangrejo, diagonal, giro, estacionamiento |
Dimensions (unit: mm)
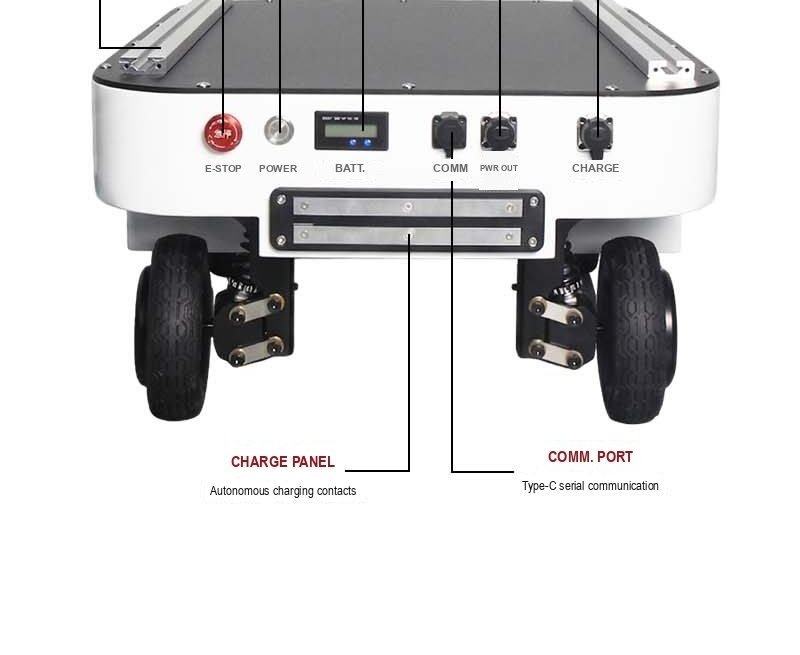
Interfaces y alimentación a bordo
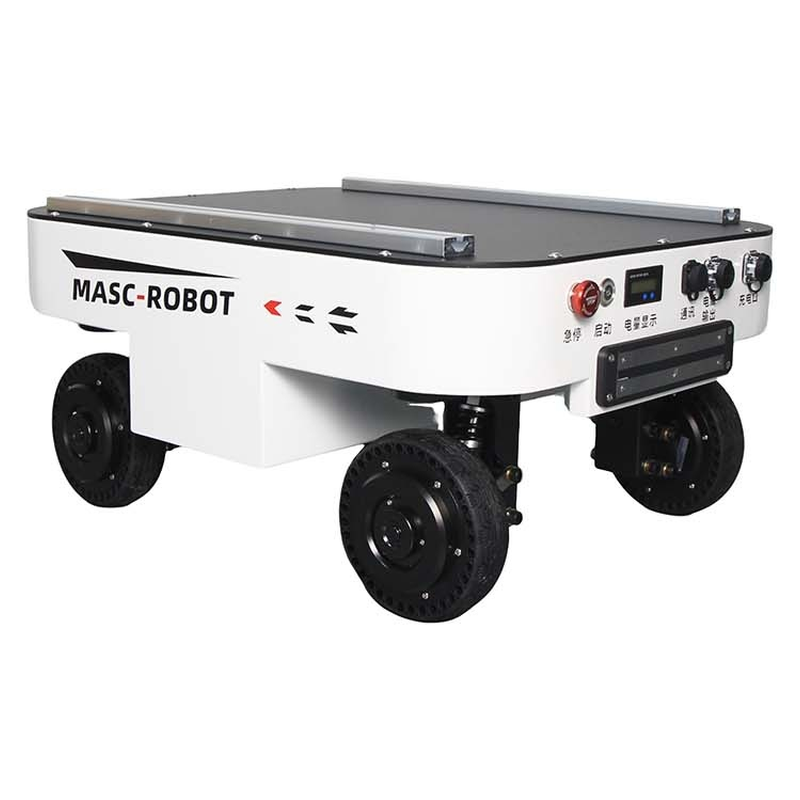
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Electrodos de carga automática: funcionan con la estación de carga opcional
- Interfaz tipo C: comunicación CAN y desarrollo secundario
- Salida de alimentación externa: 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Garantía: 12 meses de garantía en el extranjero (excluidos consumibles como baterías y neumáticos).
Datos técnicos completos
| Modelo | TRLU-S4-100K |
|---|---|
| Carga útil | 100 kg |
| Dimensiones | 718 x 560 x 340 mm |
| Peso del vehículo | 50 kg |
| Conducir | 4 servomotores de tracción + 4 de dirección (8 ejes) |
| Seis modos de movimiento | 4W4S, Ackermann, cangrejo, diagonal, giro, estacionamiento |
| Máx. velocidad | 2.0 m/s |
| Radio de giro | 0 mm |
| Capacidad de ascenso | 30 grados (sin carga) / 20 grados (carga completa) |
| Protección | IP55 |
| Categoría | Robots móviles y AMR |
| plazo de entrega | 15-30 days |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave?
Modelo: TRLU-S4-100K, Carga útil: 100 kg, Dimensiones: 718 x 560 x 340 mm.
¿Cuál es el plazo de entrega?
15-30 días para la configuración estándar; confirmado en la cotización.
¿Se puede personalizar?
Sí, se pueden adaptar las opciones OEM/ODM, el voltaje, las herramientas y la marca. Envíe la solicitud y el resultado objetivo de una propuesta.
Obtenga una propuesta de precio para TRLU-S4-100K
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria
Robot móvil CTU de 300 kg para manipulación de estanterías
Plataforma AMR de carga pesada de 30 t
Carretilla elevadora autónoma de 2 t AMR
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.