


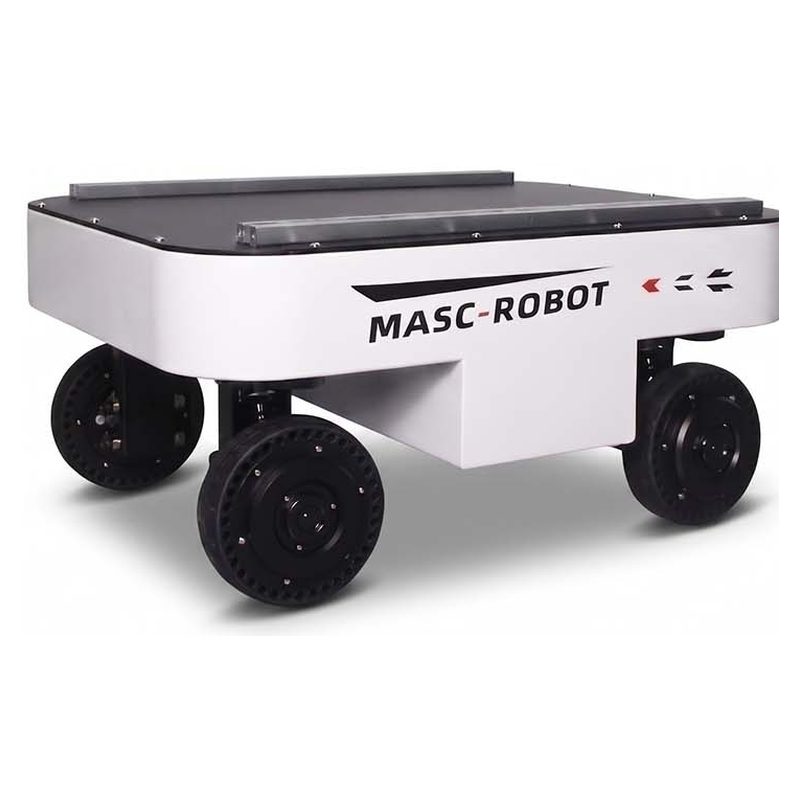
4WD 4WS off-road mobiel robotchassis TRLU-S4-100K
De TRLU-S4-100K is een mobiele robot voor intern logistiek/magazijntransport. Belangrijkste specificaties: Laadvermogen 100 kg; Afmetingen 718 x 560 x 340 mm; Voertuiggewicht 50 kg. Doorlooptijd is 15-30 dagen; prijzen worden per configuratie vermeld. Certificaten: CE-documentatie op aanvraag.
- Model
- TRLU-S4-100K
- Laadvermogen
- 100 kg
- Afmetingen
- 718 x 560 x 340 mm
- Gewicht voertuig
- 50 kg
- Drijfveer
- 4 aandrijving + 4 stuurservomotoren (8 assen)
- Zes bewegingsmodi
- 4W4S, Ackermann, krabben, diagonaal, draaien, parkeren
Waar dit platform voor is
TRLU-S4-100K is een 4WD 4WS drive-by-wire robotchassis met een laadvermogen van 100 kg, 8 onafhankelijke servomotoren, zes bewegingsmodi, een draaicirkel van 0 mm, een hellingsgraad van 30 graden en IP55 bescherming. CAN-bus en RC-besturing, klaar voor LiDAR-, RTK- en SLAM-ontwikkeling.
Commerciële voorwaarden
| Offerte | Geprijsd per configuratie - antwoord binnen 48 uur |
|---|---|
| Doorlooptijd | 15-30 days |
| MOQ | 1 eenheid |
| Oorsprong | China |
| Haven van laden | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF op aanvraag |
| Betaling | 30% aanbetaling, 70% vóór verzending |
| Garantie | 24 maanden standaard, 36 maanden optioneel |
Productdetails
Applicatienota's, constructietekeningen en video uit het TROY-engineeringbestand: dezelfde documentatie die bij de offerte wordt geleverd.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
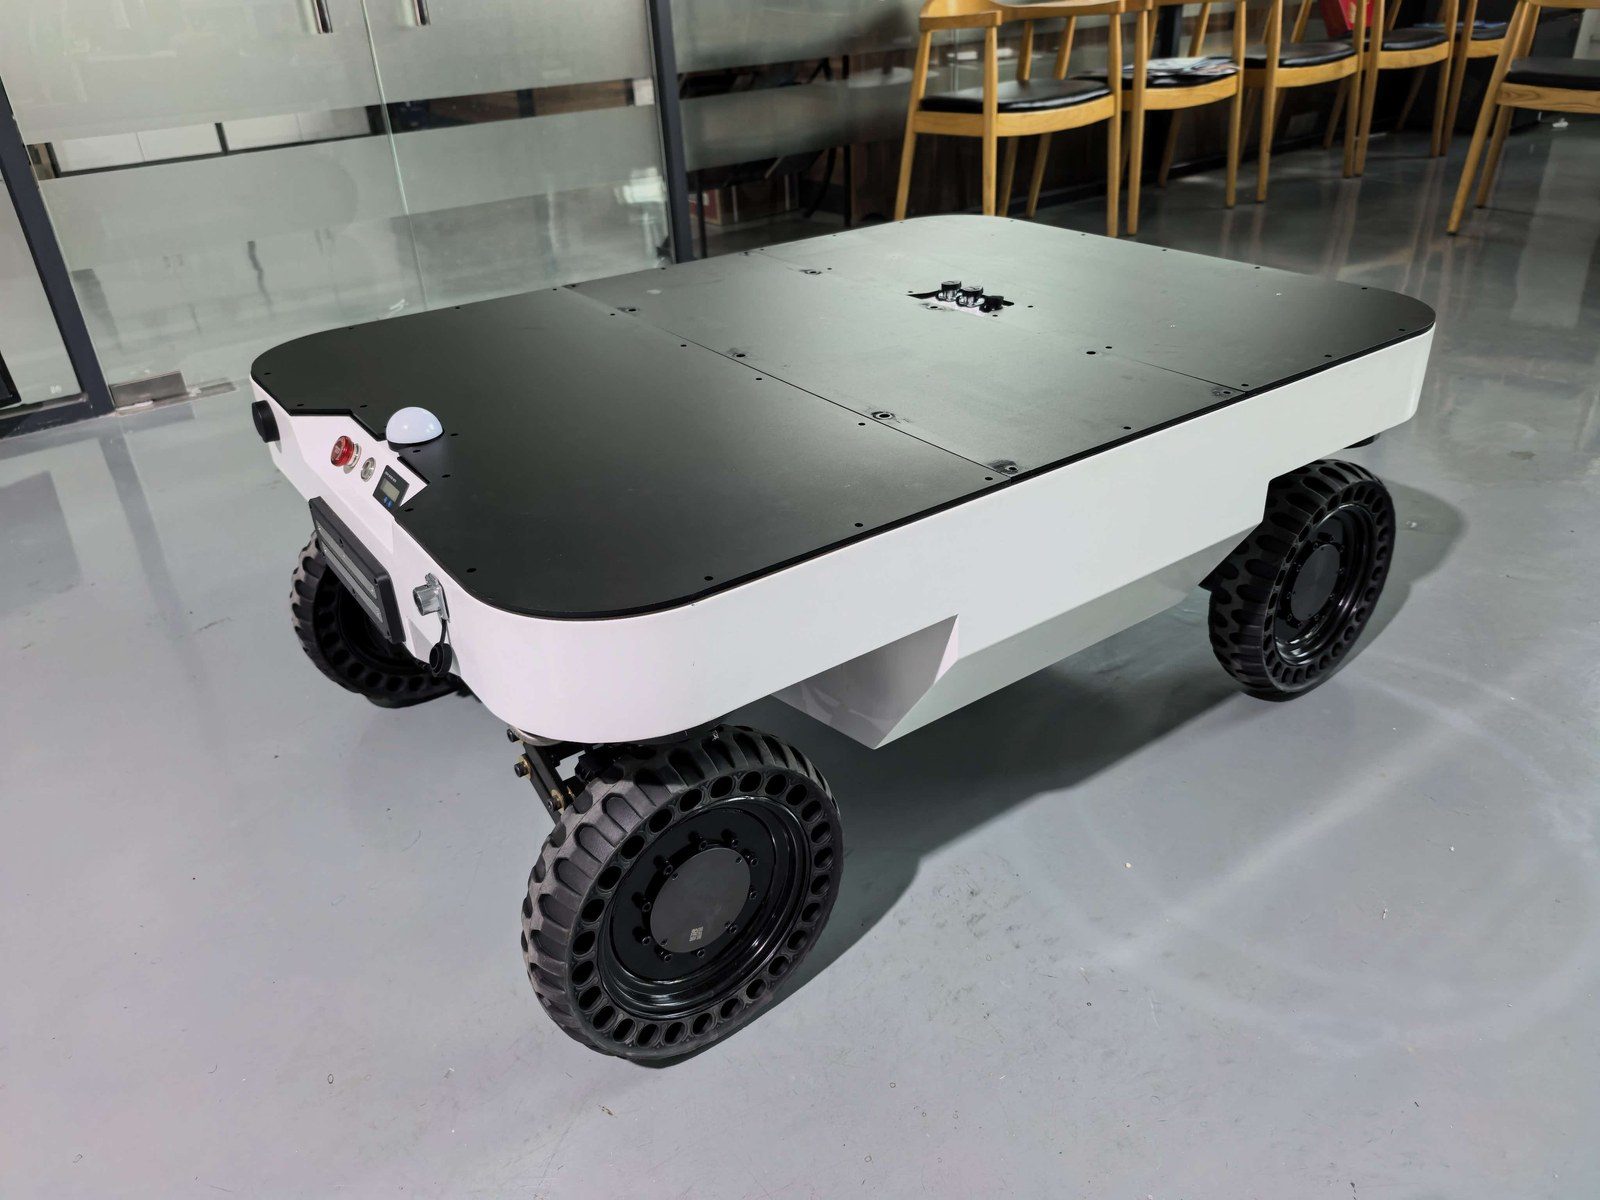
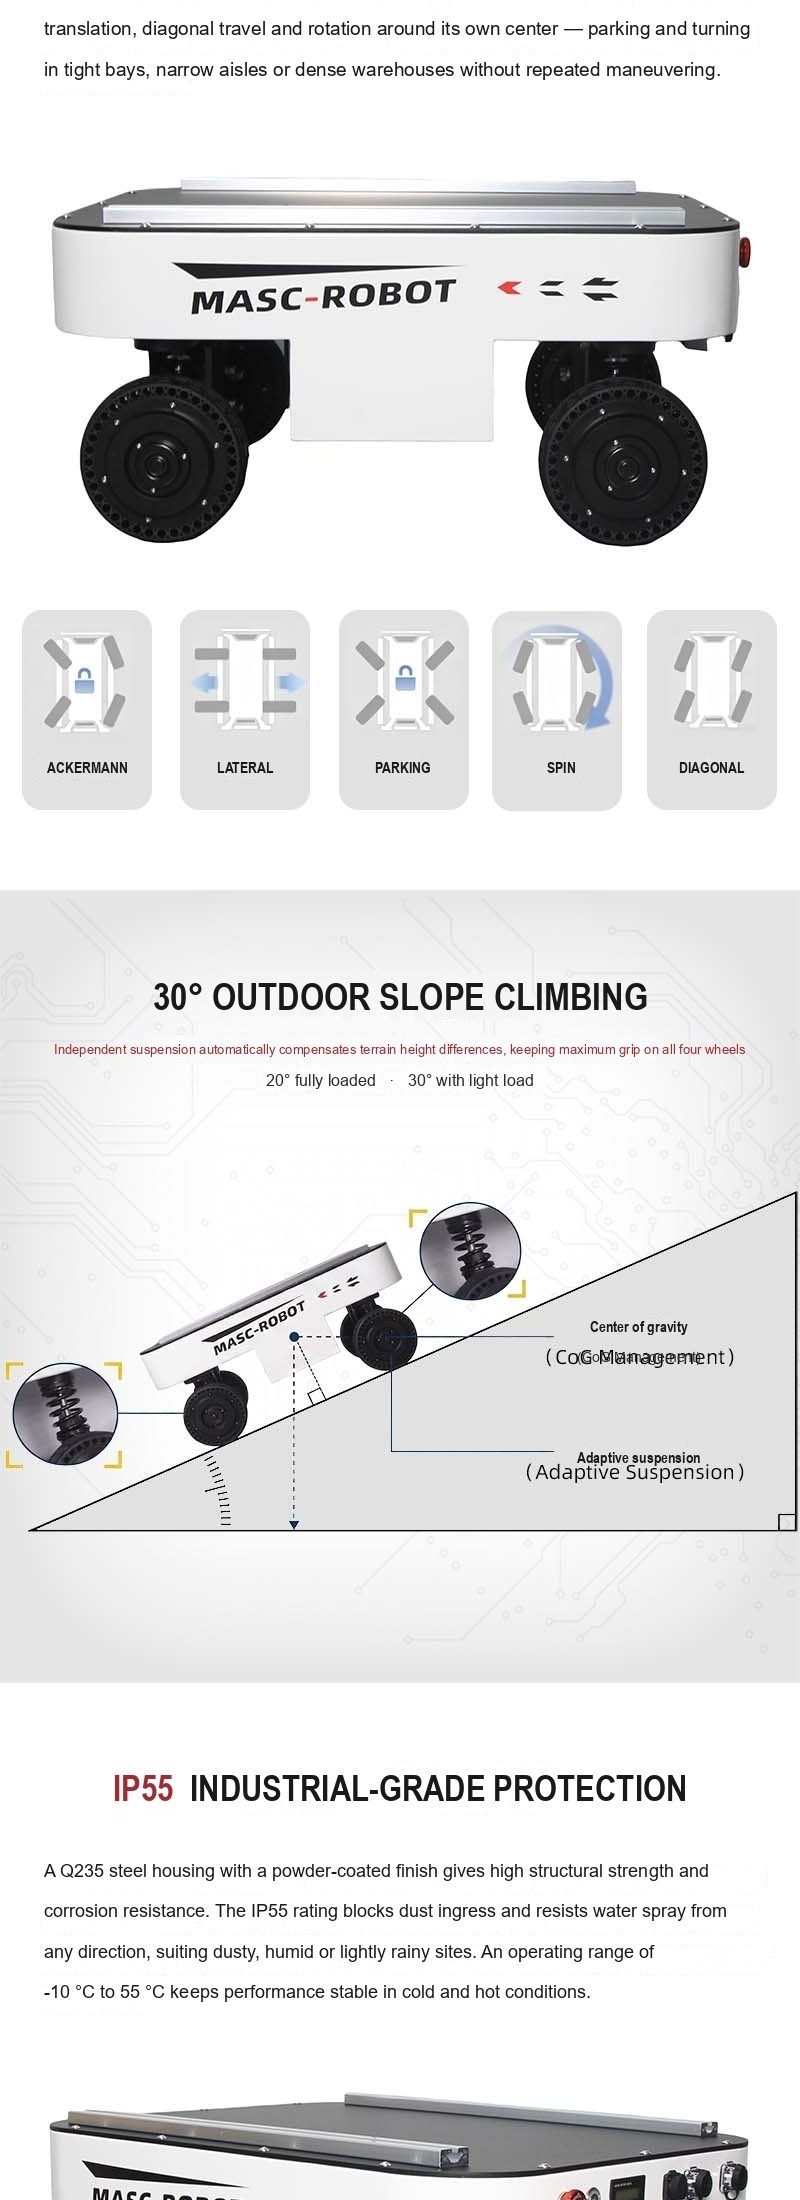
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
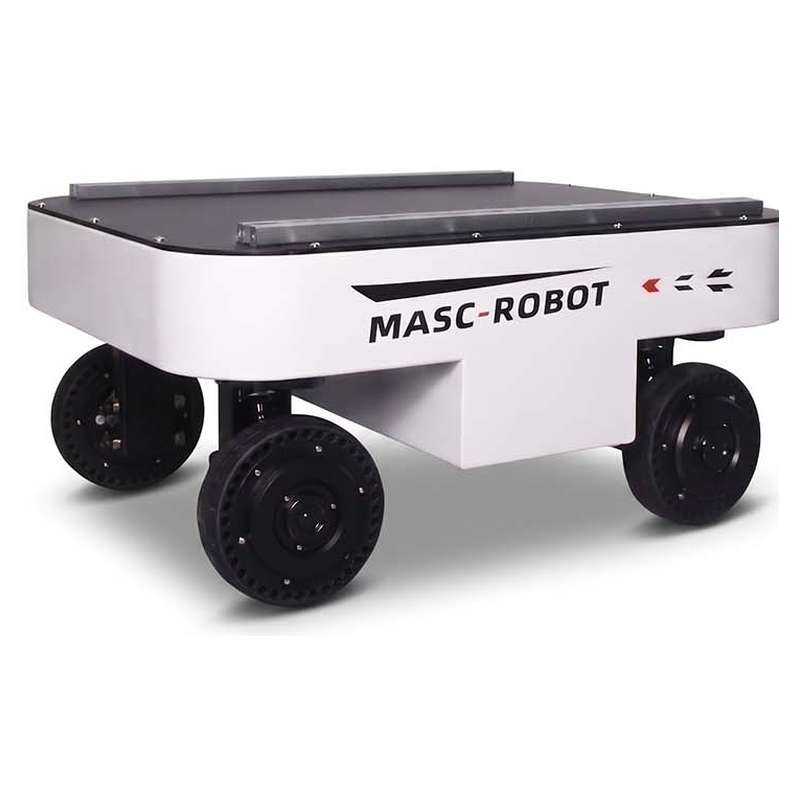
Key Features
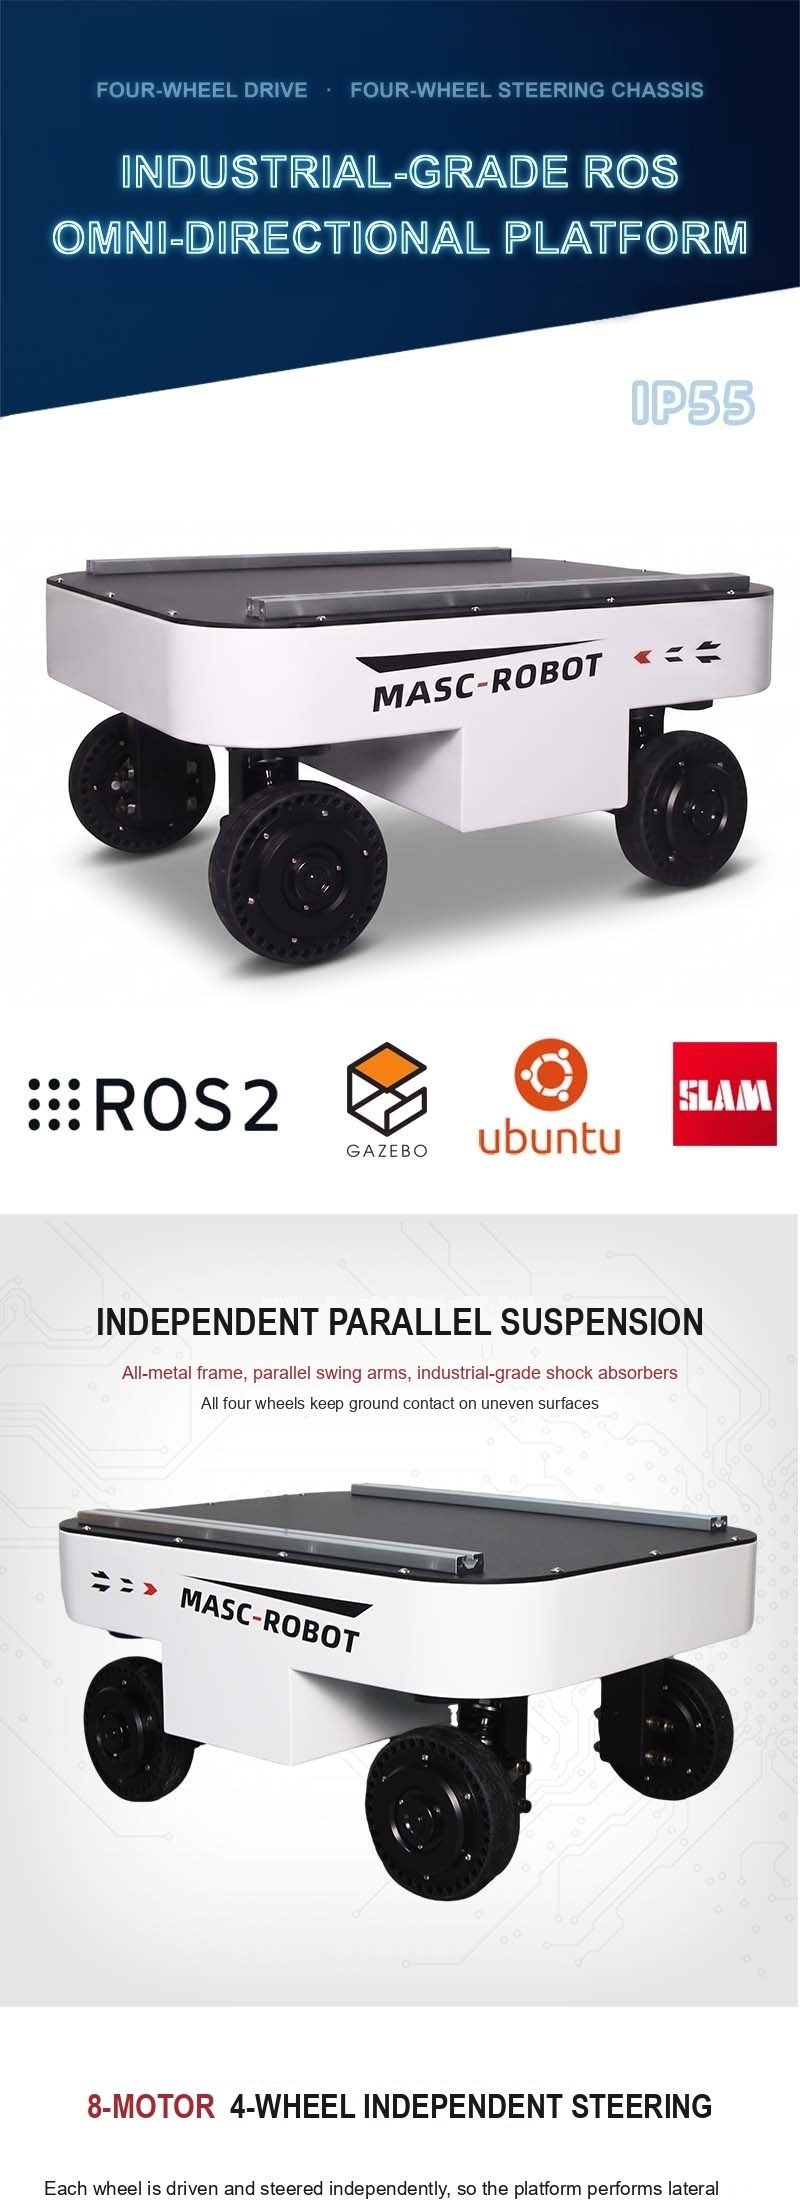
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Minimale draaicirkel van 0 mm en rotatieradius van 420 mm - draait binnen zijn eigen voetafdruk
- 100 kg laadvermogen bij een voertuiggewicht van 50 kg en een verbrede spoorbreedte van 421 mm
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- IP55 bescherming en bedrijfsbereik van -10 C tot 55 C voor stoffige, vochtige en licht regenachtige locaties
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- CAN-bus drive-by-wire plus FlySky RC-afstandsbediening; Type-C-communicatie-interface
- 1 x 48 V 10 A (480 W) en 1 x 24 V 10 A (240 W) externe voedingsuitgangen voor sensoren en payloads
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Alle vier de wielen rijden en sturen onafhankelijk; het chassis kan in elke richting worden verplaatst zonder van richting te veranderen | Precise docking, narrow working areas |
| Ackermann | Voor- en achterwielen sturen in een autoachtig patroon | Fast straight-line travel in long corridors |
| Crabbing | De wielen draaien 90 graden en het chassis beweegt zijwaarts | Sliding into racks or pallets without turning |
| Diagonal | Wielen ingesteld op 45 graden, beweging langs de diagonale vector | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Wielen vergrendeld in geremde stand | Stable standing on slopes, safe load transfer |
De bewegingsmodus wordt geselecteerd via CAN (commando 0x110) of vanaf de afstandsbediening, en het chassis rapporteert de actieve modus terug op 0x220, zodat een hostcomputer altijd weet welk kinematisch model actief is.
Independent Parallel Suspension and 30 Degree Gradeability
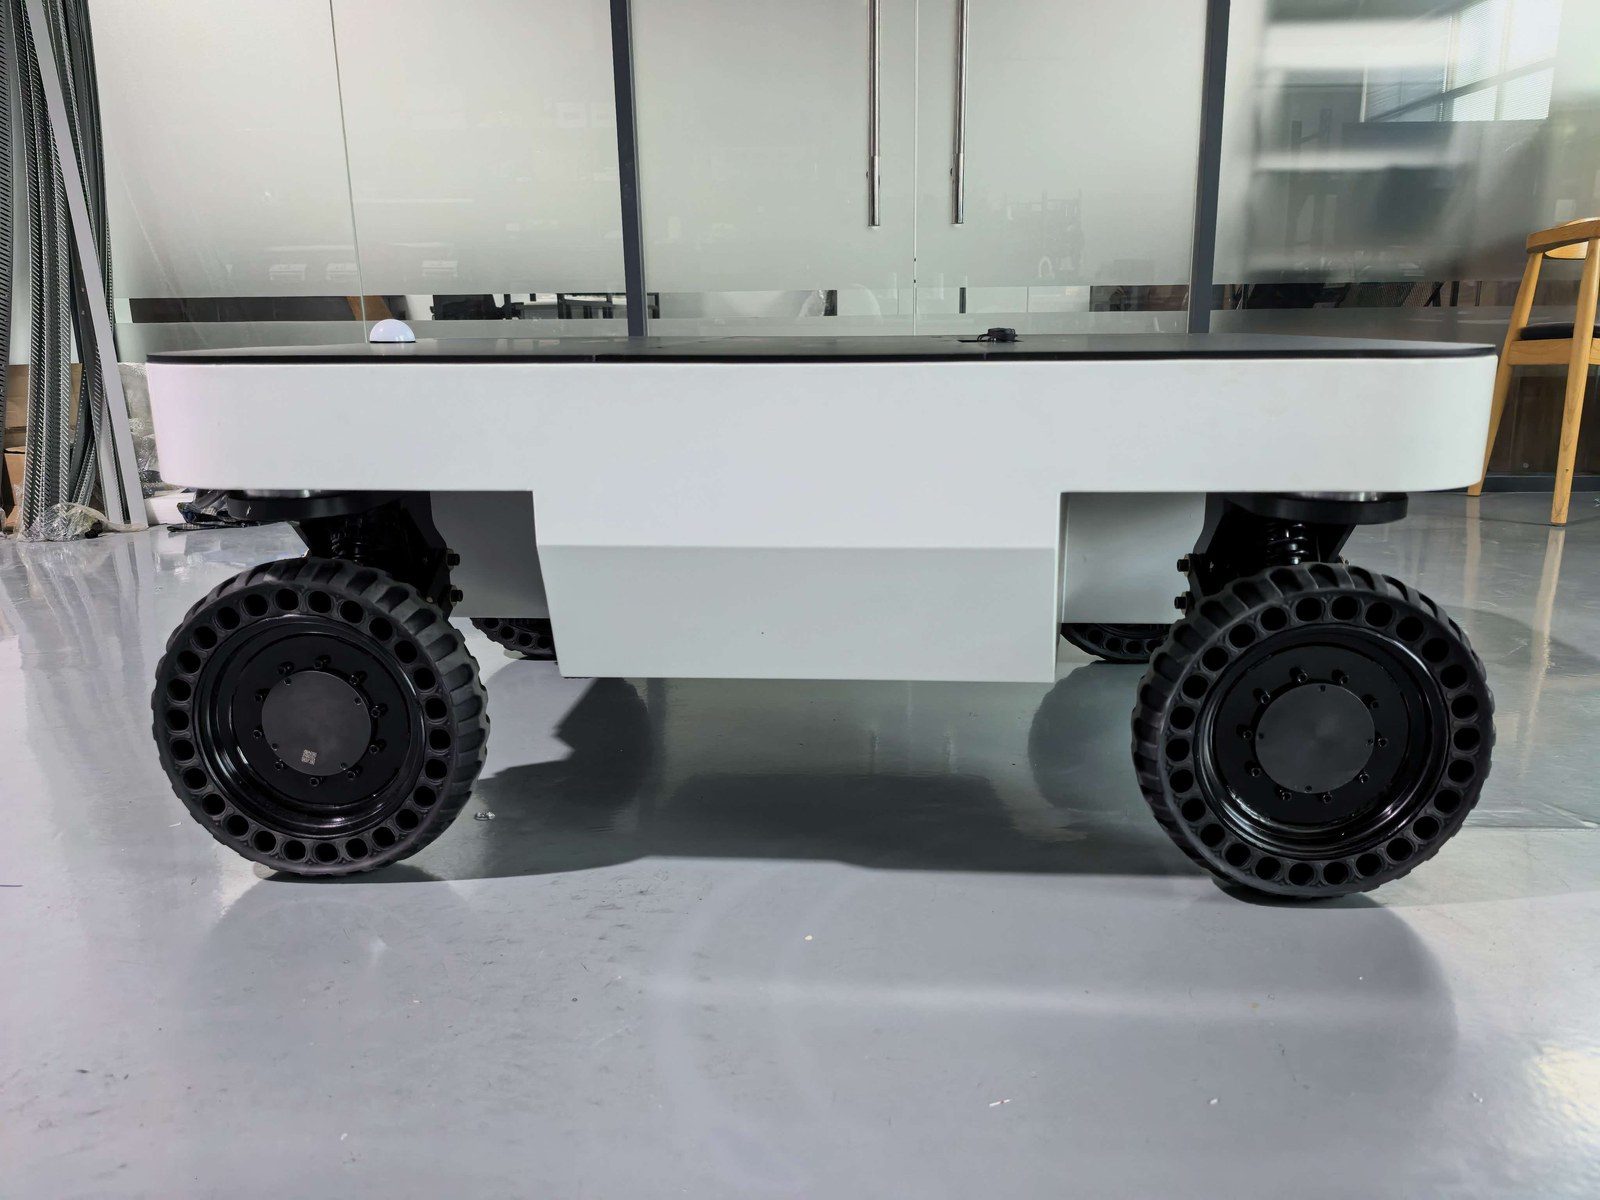
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
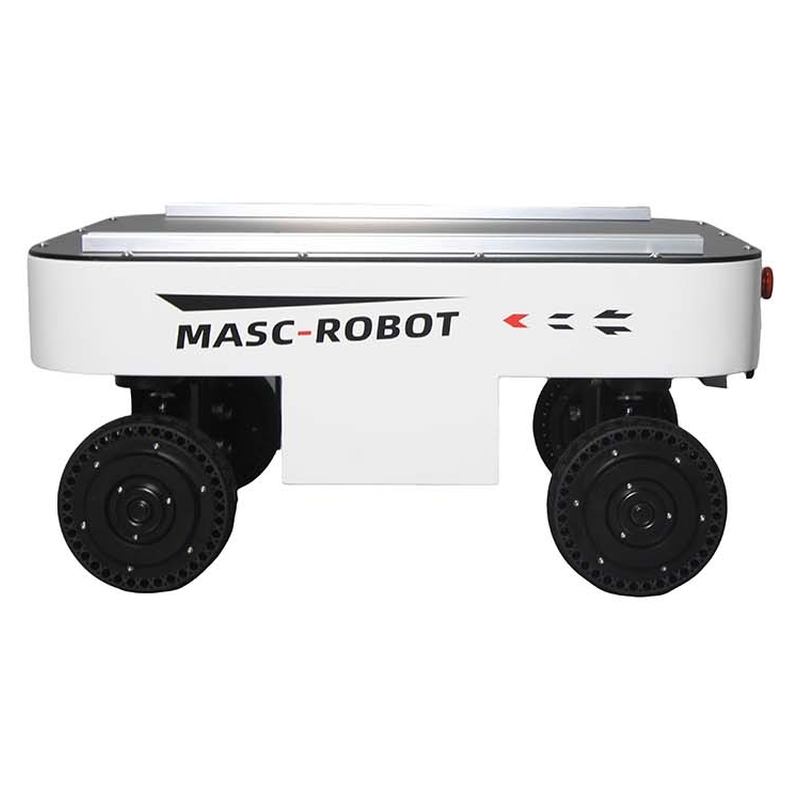
Technical Specifications
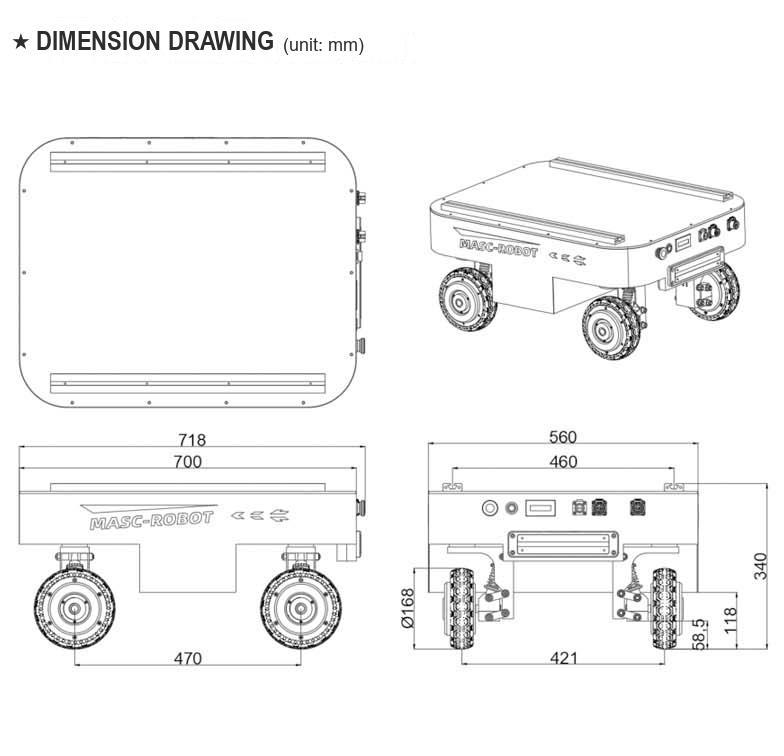
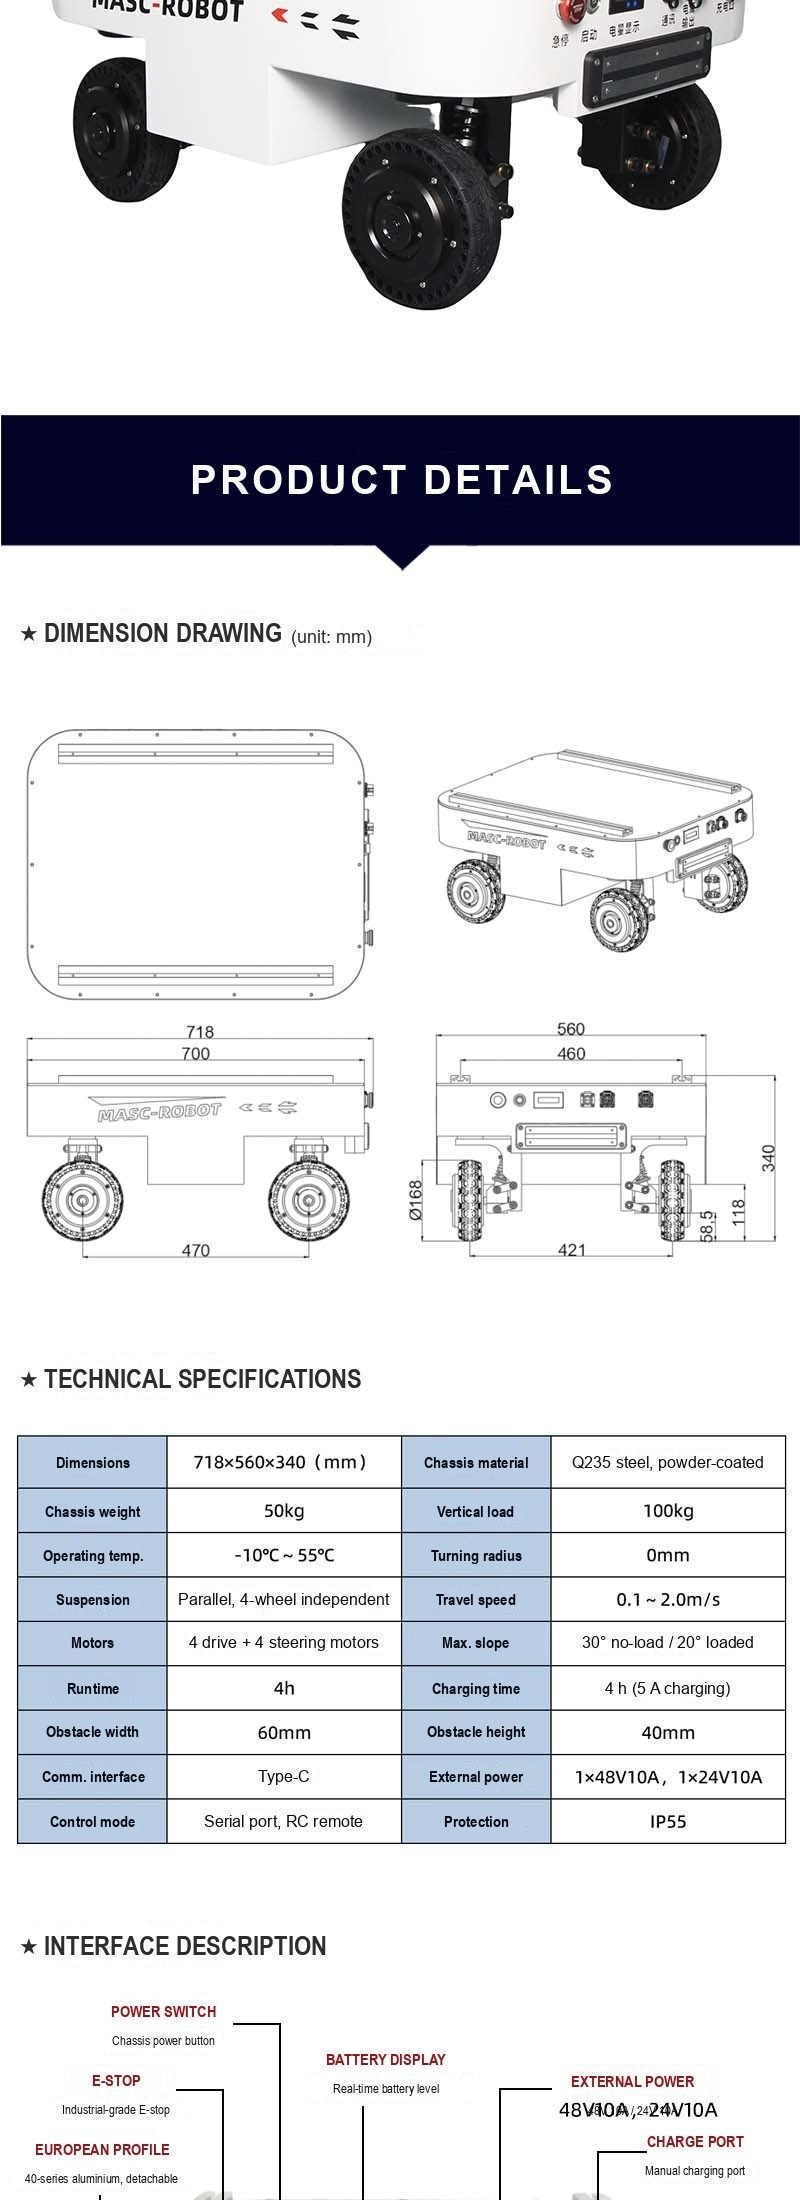
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Gewicht voertuig | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 aandrijving + 4 stuurservomotoren (8 assen) |
| Oponthoud | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 graden (onbelast) / 20 graden (vollast) |
| Levensduur van de batterij | 4 h |
| Oplaadtijd | 4 h (5 A charger) |
| Protection rating | IP55 |
| Bedrijfstemperatuur | -10 C to 55 C |
| Control mode | FlySky RC afstandsbediening / CAN-bus drive-by-wire |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W) |
| Opladen | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, krabben, diagonaal, draaien, parkeren |
Dimensions (unit: mm)
Interfaces en ingebouwde voeding
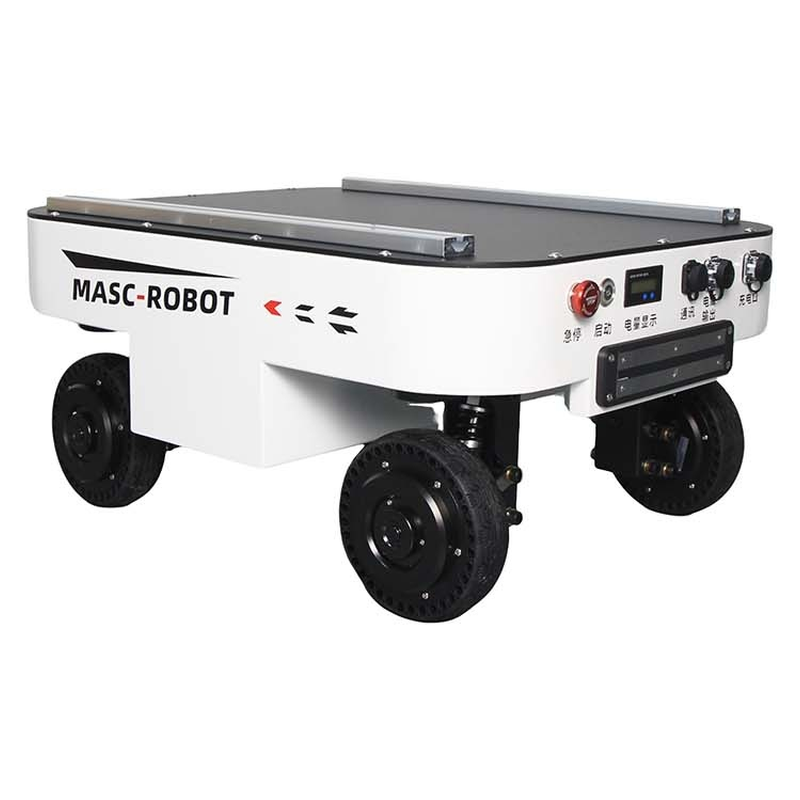
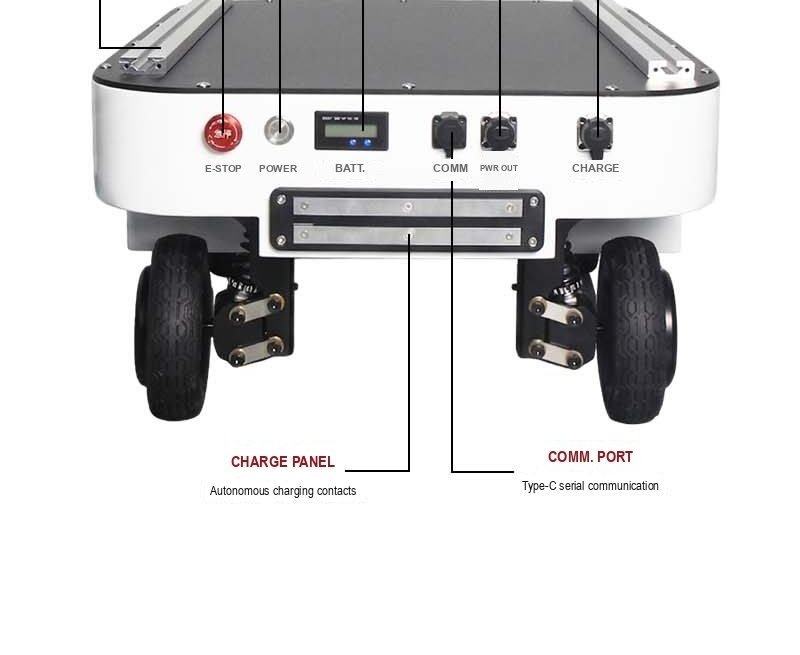
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Automatische oplaadelektroden - werken met het optionele laadstation
- Type-C-interface - CAN-communicatie en secundaire ontwikkeling
- Externe voedingsuitgang - 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Garantie: 12 maanden buitenlandse garantie (exclusief verbruiksartikelen zoals batterijen en banden).
Volledige technische gegevens
| Model | TRLU-S4-100K |
|---|---|
| Laadvermogen | 100 kg |
| Afmetingen | 718 x 560 x 340 mm |
| Gewicht voertuig | 50 kg |
| Drijfveer | 4 aandrijving + 4 stuurservomotoren (8 assen) |
| Zes bewegingsmodi | 4W4S, Ackermann, krabben, diagonaal, draaien, parkeren |
| Max. snelheid | 2.0 m/s |
| Draaicirkel | 0 mm |
| Stijgbaarheid | 30 graden (onbelast) / 20 graden (vollast) |
| Bescherming | IP55 |
| Categorie | Mobiele robots en AMR |
| Doorlooptijd | 15-30 days |
Waarden zijn nominaal bij 20 °C. Download de datasheet voor CAD-modellen, koppelcurven en I/O-kaarten van de controller.
Waar het draait
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Vragen van kopers
Wat zijn de belangrijkste specificaties?
Model: TRLU-S4-100K, Laadvermogen: 100 kg, Afmetingen: 718 x 560 x 340 mm.
Wat is de doorlooptijd?
15-30 dagen voor de standaardconfiguratie; bevestigd bij offerte.
Kan het worden aangepast?
Ja – OEM/ODM-opties, spanning, tooling en branding kunnen worden aangepast. Verzend de aanvraag en doeloutput voor een voorstel.
Ontvang een geprijsd voorstel voor TRLU-S4-100K
Vermeld het onderdeel, het doeltarief en de bestemmingshaven. Een engineer – geen chatbot – antwoordt binnen 48 uur.
Zelfde categorie
300 kg CTU mobiele robot voor rekhantering
AMR-platform voor zware lasten van 30 ton
2 t autonome vorkheftruck AMR
Beoordeeld door TROY Engineering ·. Bij iedere offerte worden de specificaties opnieuw getoetst aan de leveranciersdatasheet.