


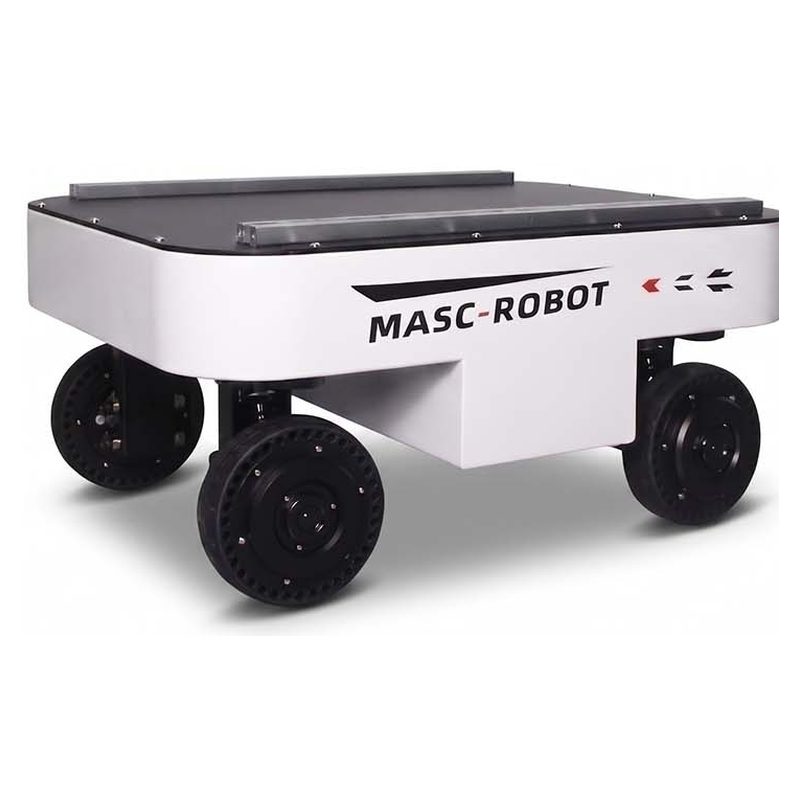
Telaio per robot mobile fuoristrada 4WD 4WS TRLU-S4-100K
Il TRLU-S4-100K è un robot mobile per la logistica interna/trasporto di magazzino. Specifiche principali: Carico utile 100 kg; Dimensioni 718 x 560 x 340 mm; Peso del veicolo 50 kg. Il tempo di consegna è di 15-30 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- TRLU-S4-100K
- Carico utile
- 100 kg
- Dimensioni
- 718 x 560 x 340 mm
- Peso del veicolo
- 50 kg
- Guidare
- 4 servomotori di azionamento + 4 di sterzo (8 assi)
- Sei modalità di movimento
- 4W4S, Ackermann, crabbing, diagonale, rotazione, parcheggio
A cosa serve questa piattaforma
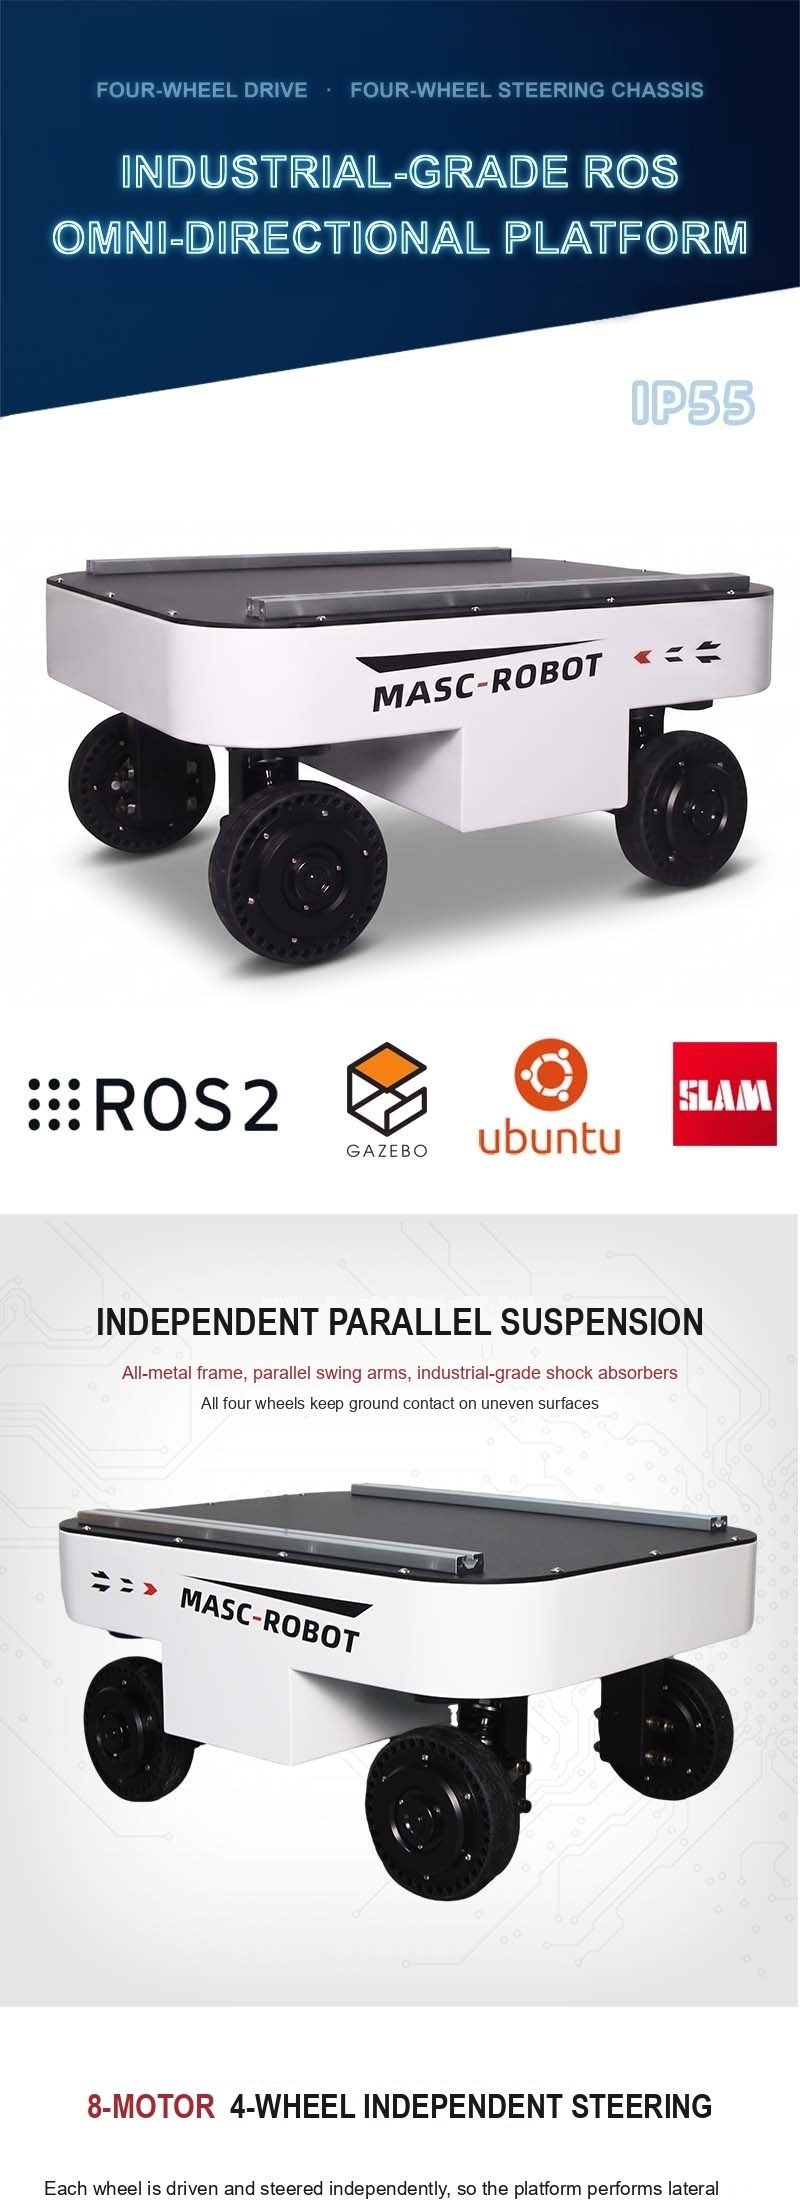
TRLU-S4-100K è un telaio robot drive-by-wire 4WD 4WS con carico utile di 100 kg con 8 servomotori indipendenti, sei modalità di movimento, raggio di sterzata di 0 mm, pendenza superabile di 30 gradi e protezione IP55. Controllo CAN bus e RC, pronto per lo sviluppo LiDAR, RTK e SLAM.
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 15-30 days |
| MOQ | 1 unità |
| Origine | Cina |
| Porto di carico | Shenzen, Cina |
| Incoterm | FOB Shenzhen/CIF su richiesta |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
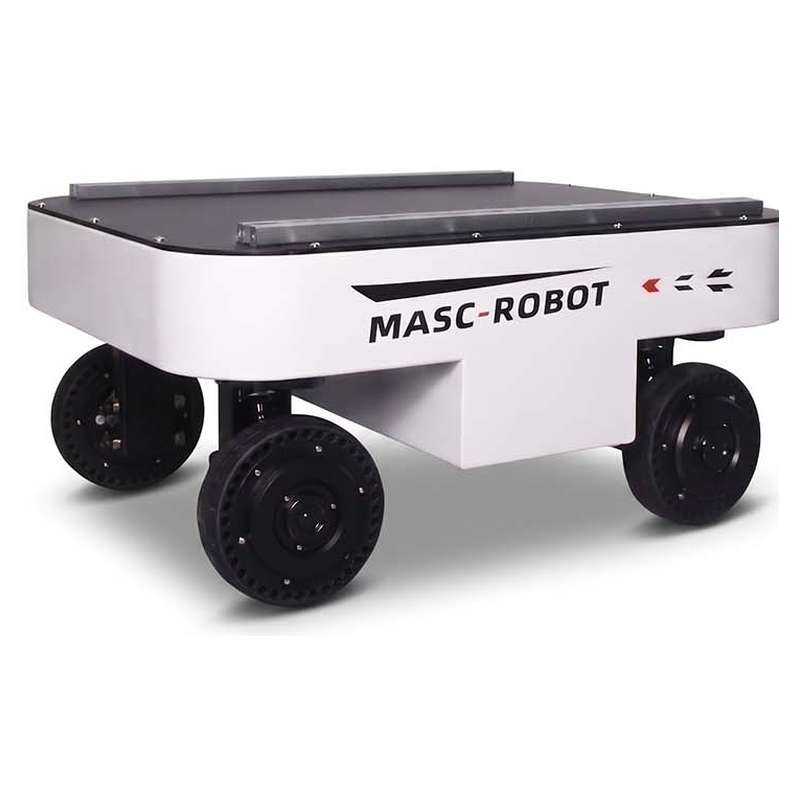
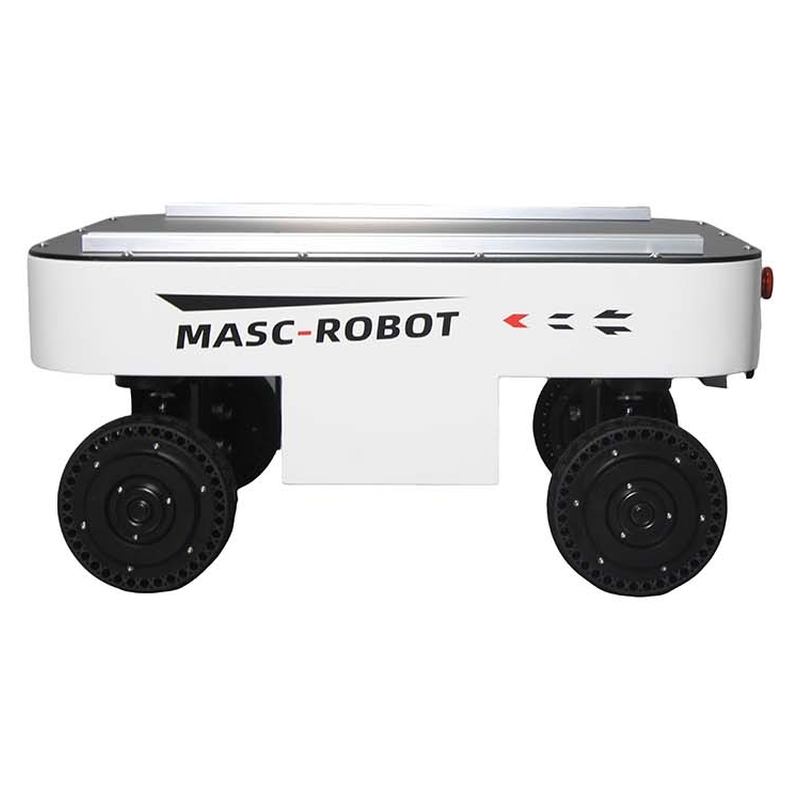
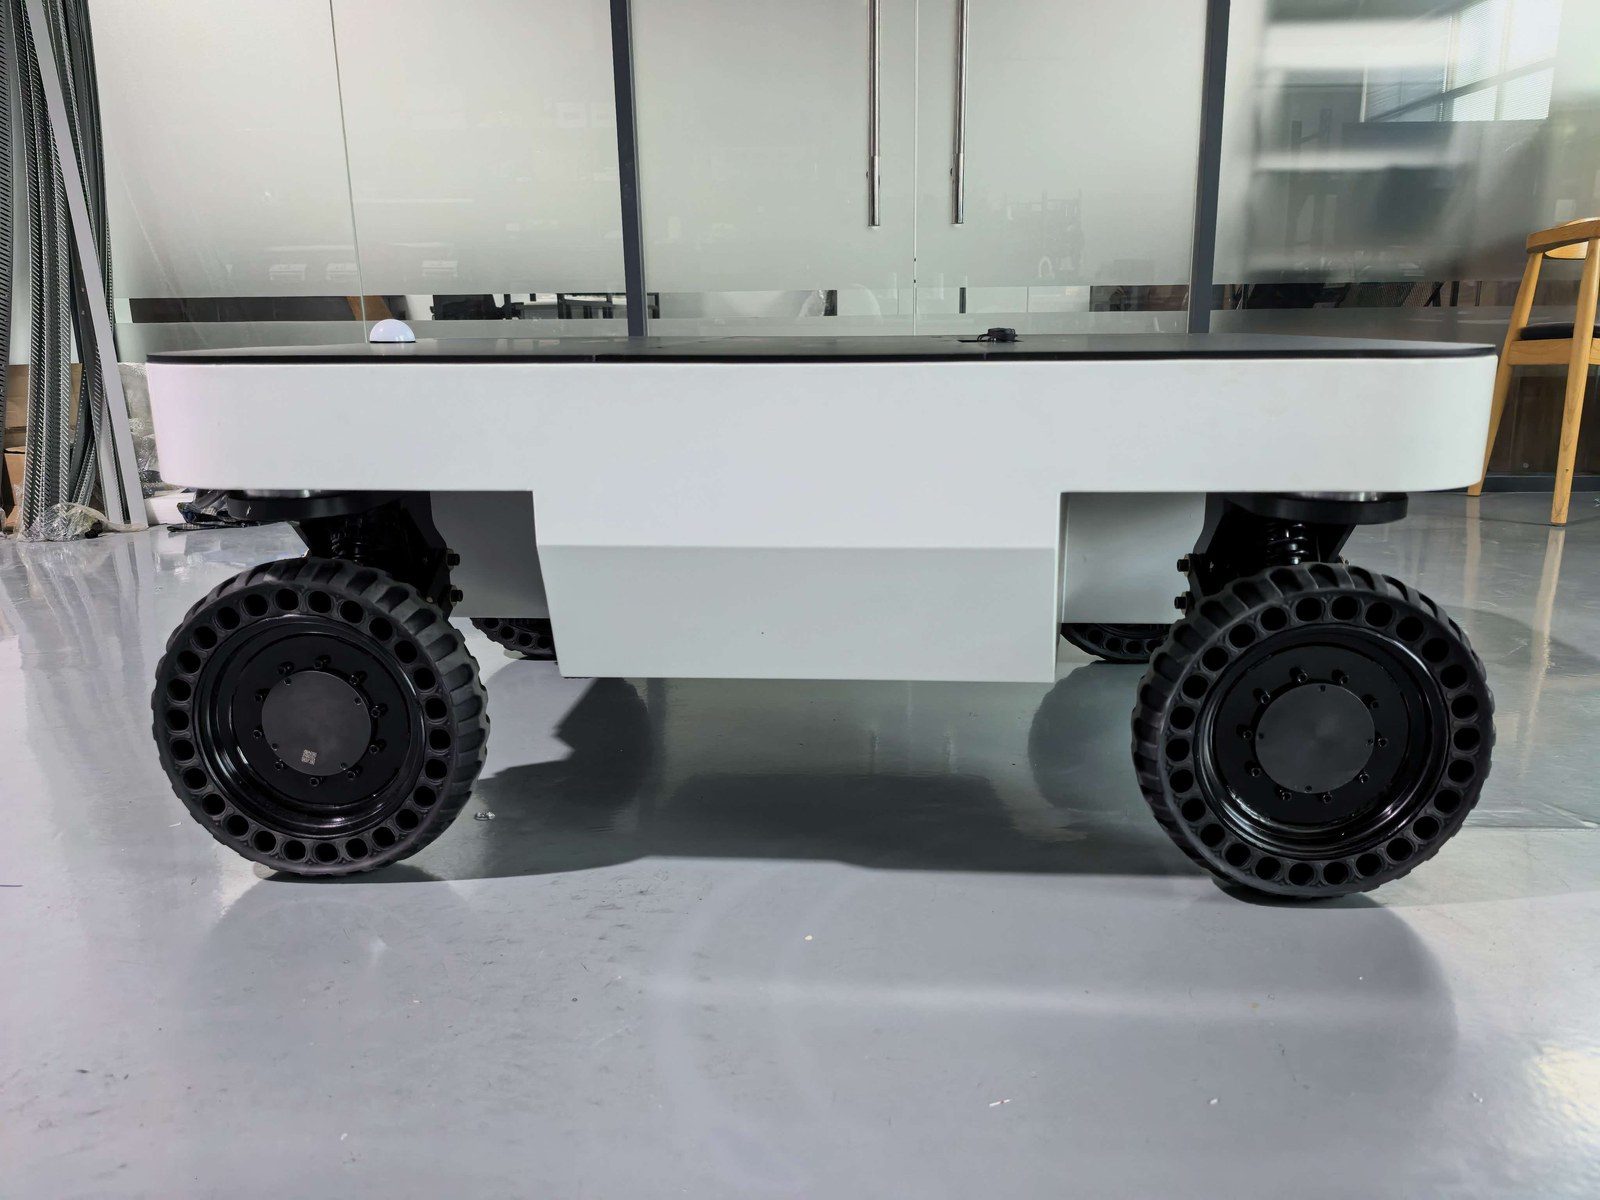
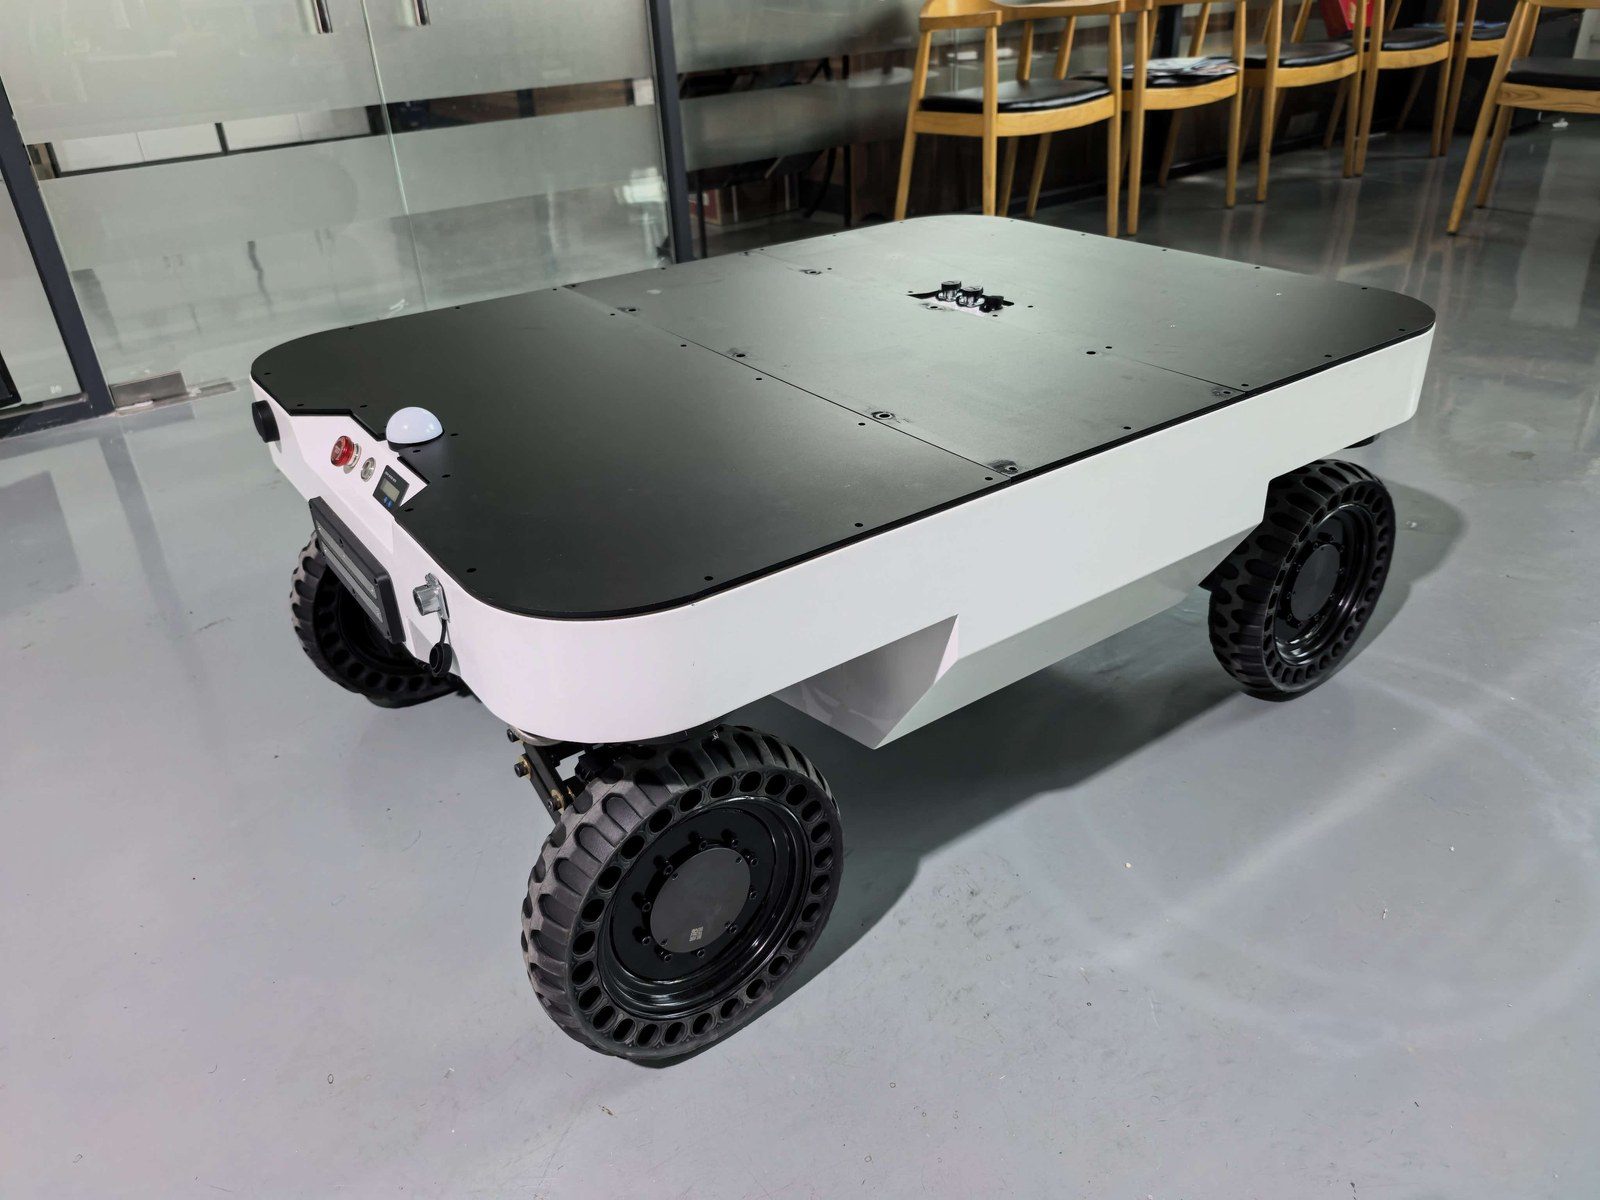
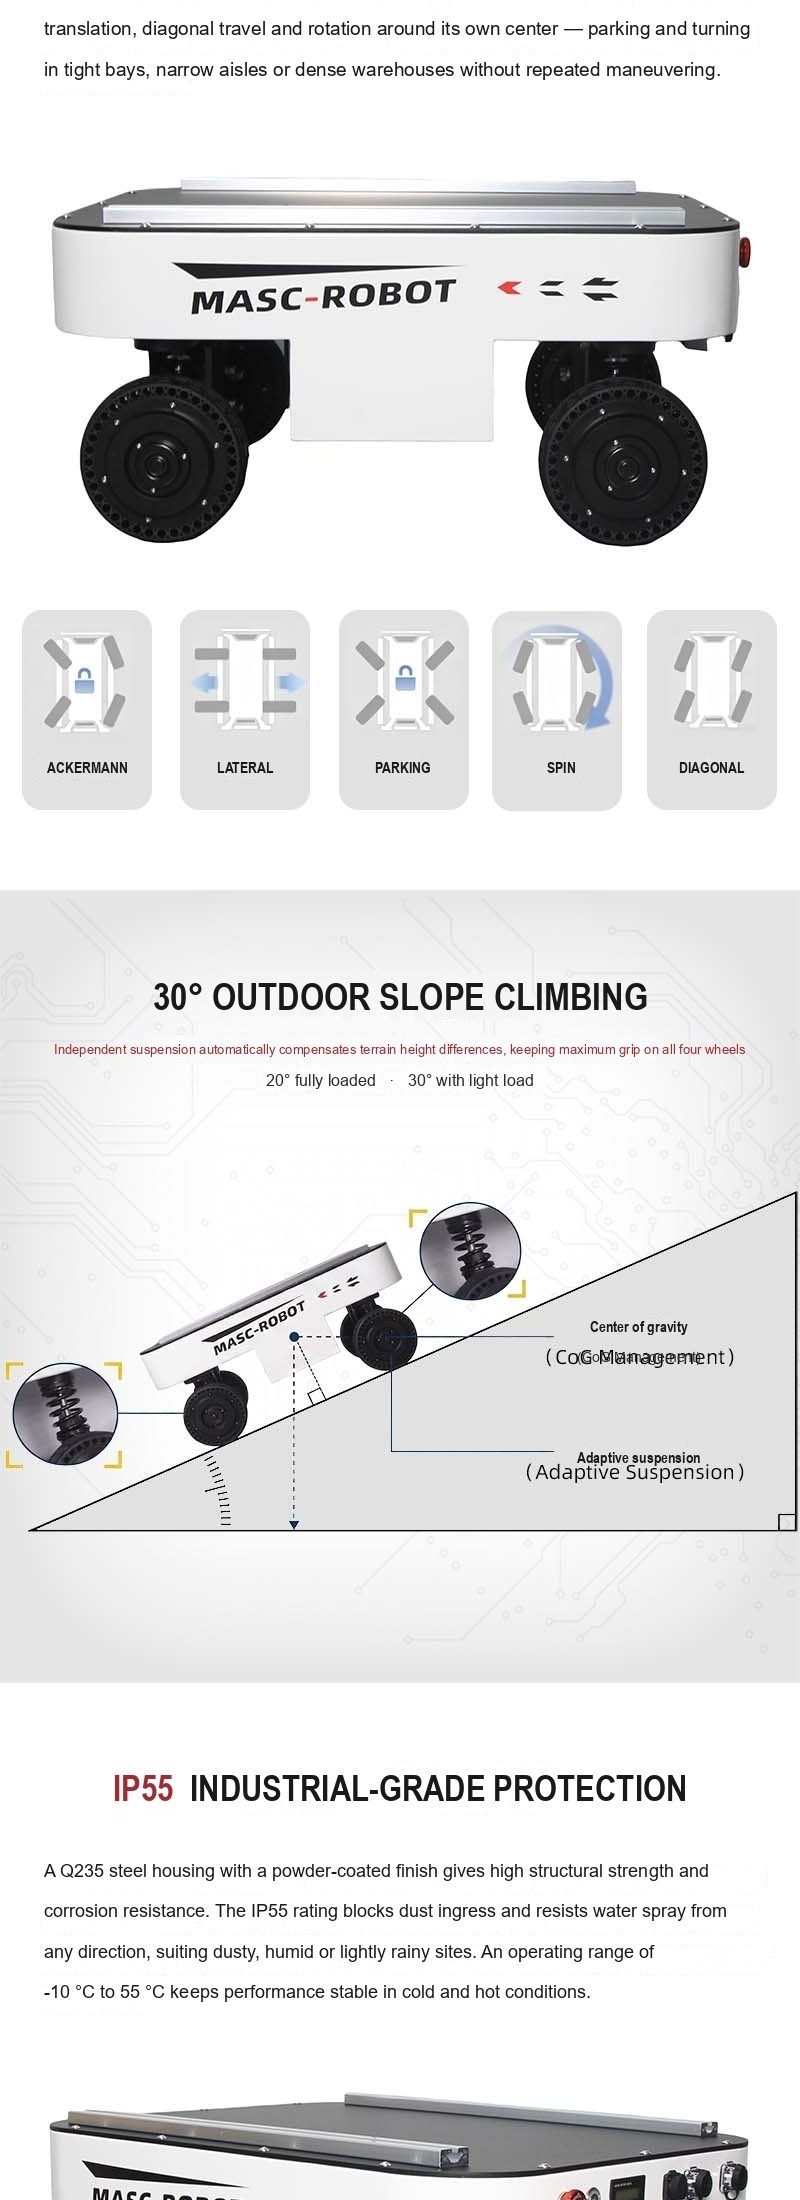
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
Key Features
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Raggio di sterzata minimo di 0 mm e raggio di rotazione di 420 mm - gira all'interno del proprio ingombro
- Portata utile di 100 kg con un peso del veicolo di 50 kg e carreggiata allargata di 421 mm
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- Protezione IP55 e intervallo operativo da -10 C a 55 C per siti polverosi, umidi e leggermente piovosi
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- CAN bus drive-by-wire più telecomando FlySky RC; Interfaccia di comunicazione di tipo C
- 1 uscita di alimentazione esterna da 48 V 10 A (480 W) e 1 x 24 V 10 A (240 W) per sensori e carichi utili
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Tutte e quattro le ruote guidano e sterzano in modo indipendente; il telaio trasla in qualsiasi direzione senza cambiare direzione | Precise docking, narrow working areas |
| Ackermann | Le ruote anteriori e posteriori sterzano secondo uno schema simile a quello di un'auto | Fast straight-line travel in long corridors |
| Crabbing | Le ruote girano di 90 gradi e il telaio si sposta lateralmente | Sliding into racks or pallets without turning |
| Diagonal | Ruote posizionate a 45 gradi, movimento lungo il vettore diagonale | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Ruote bloccate in posizione frenata | Stable standing on slopes, safe load transfer |
La modalità di movimento viene selezionata tramite CAN (comando 0x110) o dal controller remoto e lo chassis segnala la modalità attiva su 0x220, in modo che un computer host sappia sempre quale modello cinematico è in esecuzione.
Independent Parallel Suspension and 30 Degree Gradeability
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
Technical Specifications
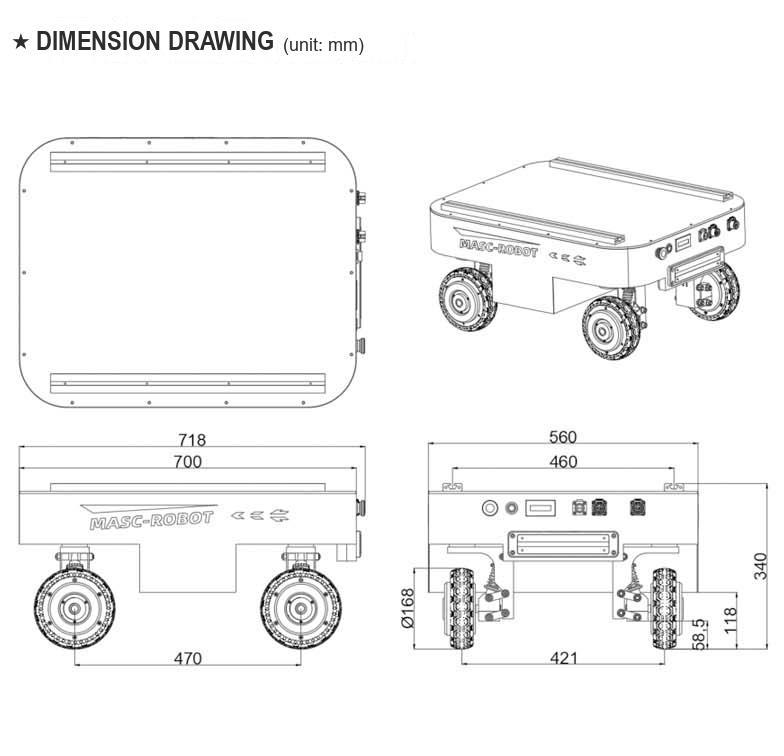
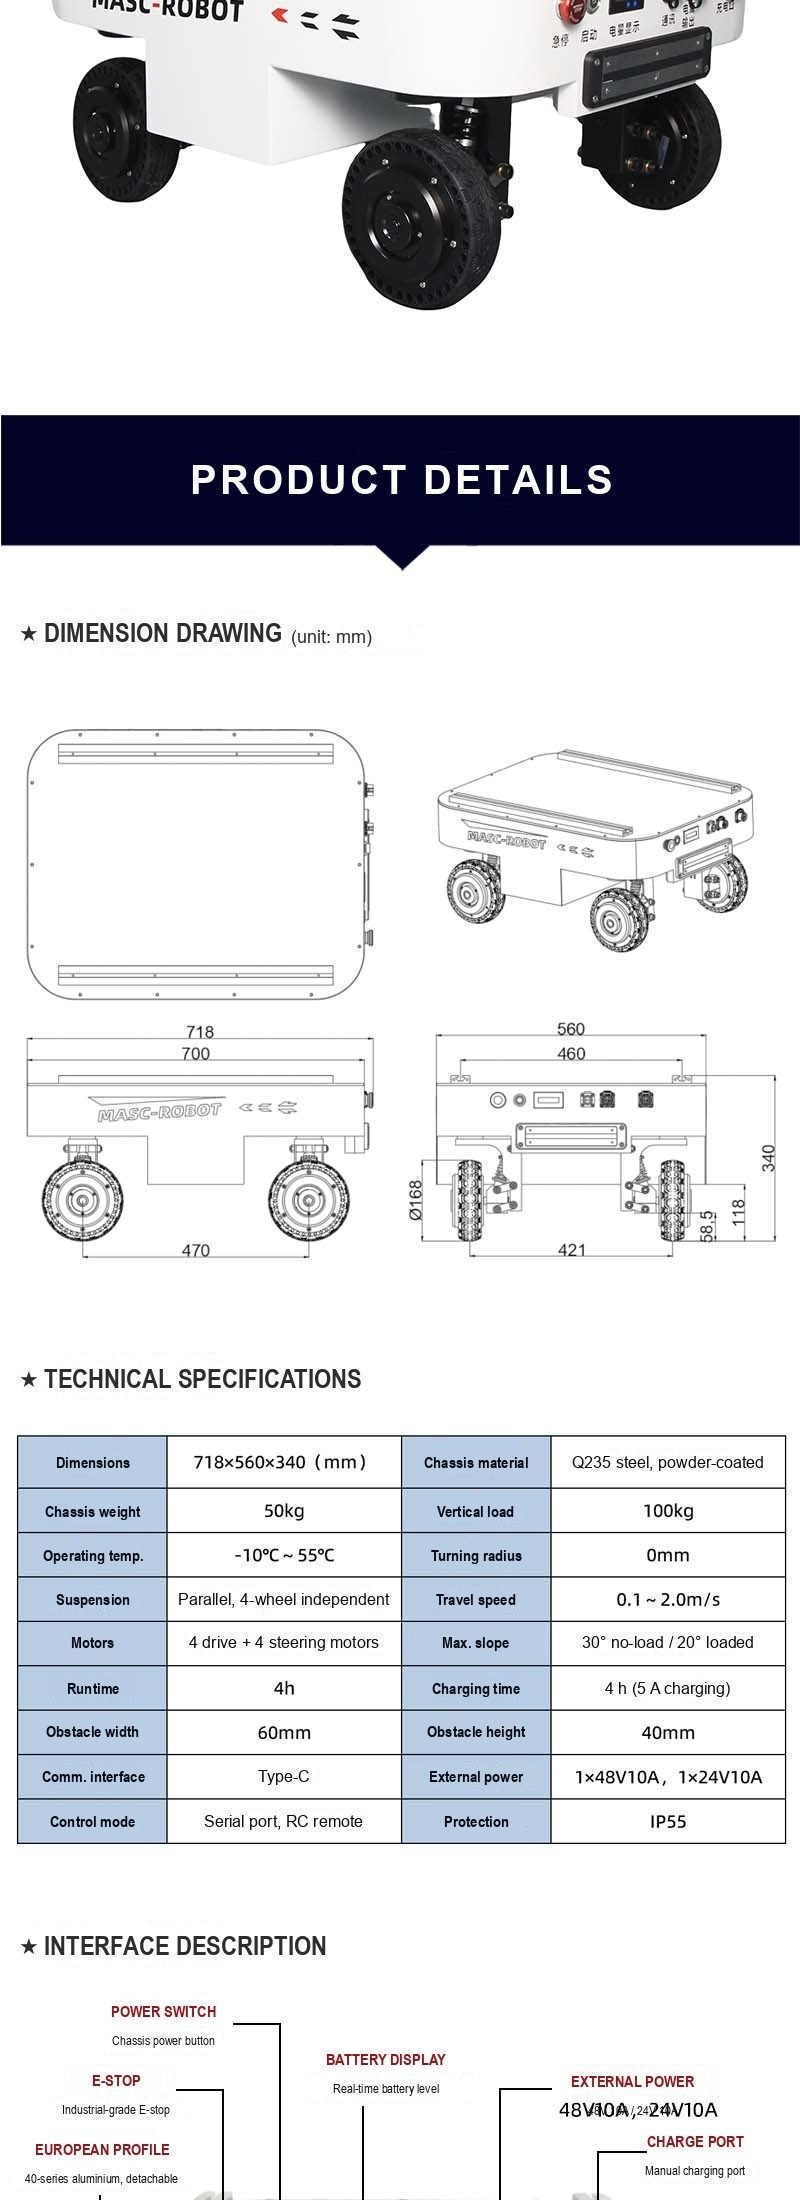
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Peso del veicolo | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 servomotori di azionamento + 4 di sterzo (8 assi) |
| Sospensione | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 gradi (senza carico) / 20 gradi (pieno carico) |
| Durata della batteria | 4 h |
| Tempo di ricarica | 4 h (5 A charger) |
| Protection rating | IP55 |
| Temperatura operativa | -10 C to 55 C |
| Control mode | Telecomando FlySky RC / drive-by-wire CAN bus |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1x48 V 10 A (480 W), 1x24 V 10 A (240 W) |
| In carica | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, crabbing, diagonale, rotazione, parcheggio |
Dimensions (unit: mm)
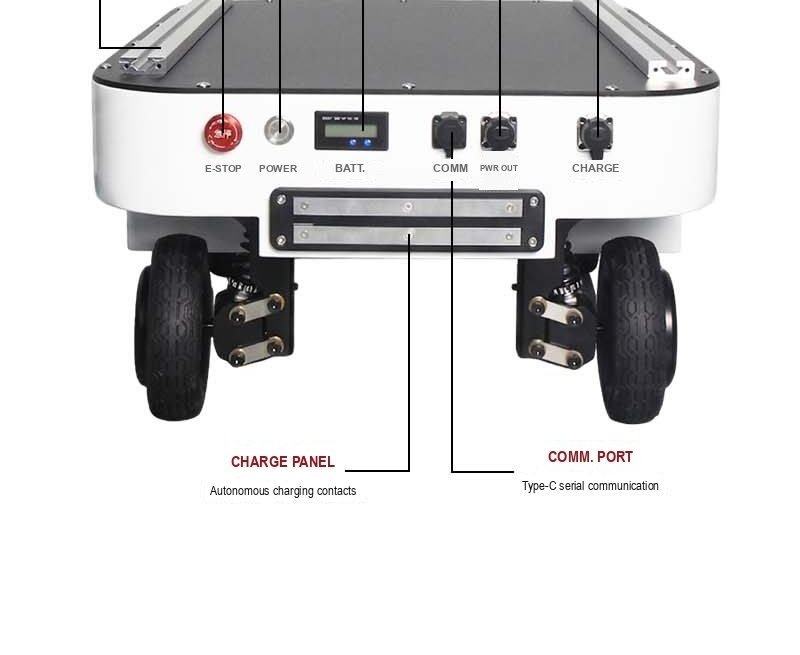
Interfacce e potenza di bordo
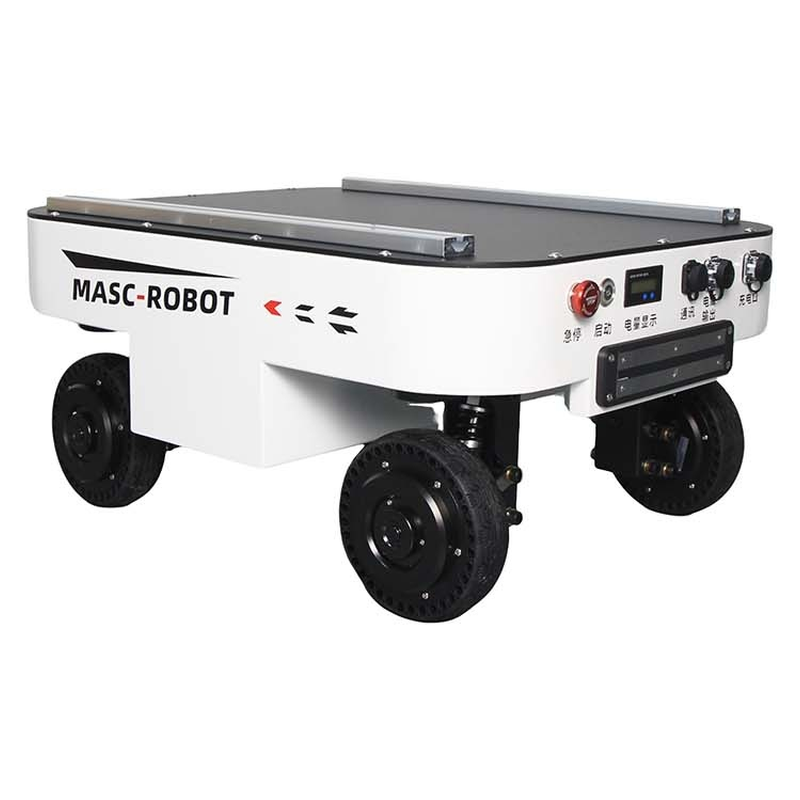
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Elettrodi di ricarica automatica: funzionano con la stazione di ricarica opzionale
- Interfaccia di tipo C: comunicazione CAN e sviluppo secondario
- Uscita alimentazione esterna - 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Garanzia: 12 mesi di garanzia estera (esclusi i materiali di consumo come batterie e pneumatici).
Dati tecnici completi
| Modello | TRLU-S4-100K |
|---|---|
| Carico utile | 100 kg |
| Dimensioni | 718 x 560 x 340 mm |
| Peso del veicolo | 50 kg |
| Guidare | 4 servomotori di azionamento + 4 di sterzo (8 assi) |
| Sei modalità di movimento | 4W4S, Ackermann, crabbing, diagonale, rotazione, parcheggio |
| Massimo. velocità | 2.0 m/s |
| Raggio di sterzata | 0 mm |
| Pendenza superabile | 30 gradi (senza carico) / 20 gradi (pieno carico) |
| Protezione | IP55 |
| Categoria | Robot mobili e resistenza antimicrobica |
| Tempi di consegna | 15-30 days |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali?
Modello: TRLU-S4-100K, Carico utile: 100 kg, Dimensioni: 718 x 560 x 340 mm.
Qual è il tempo di consegna?
15-30 giorni per la configurazione standard; confermato a preventivo.
Può essere personalizzato?
Sì: è possibile adattare opzioni OEM/ODM, voltaggio, attrezzature e marchio. Invia l'applicazione e l'output di destinazione per una proposta.
Ottieni una proposta di prezzo per TRLU-S4-100K
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria
Robot mobile CTU da 300 kg per la movimentazione di scaffalature
Piattaforma AMR per carichi pesanti da 30 t
Carrello elevatore autonomo da 2 t AMR
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.