


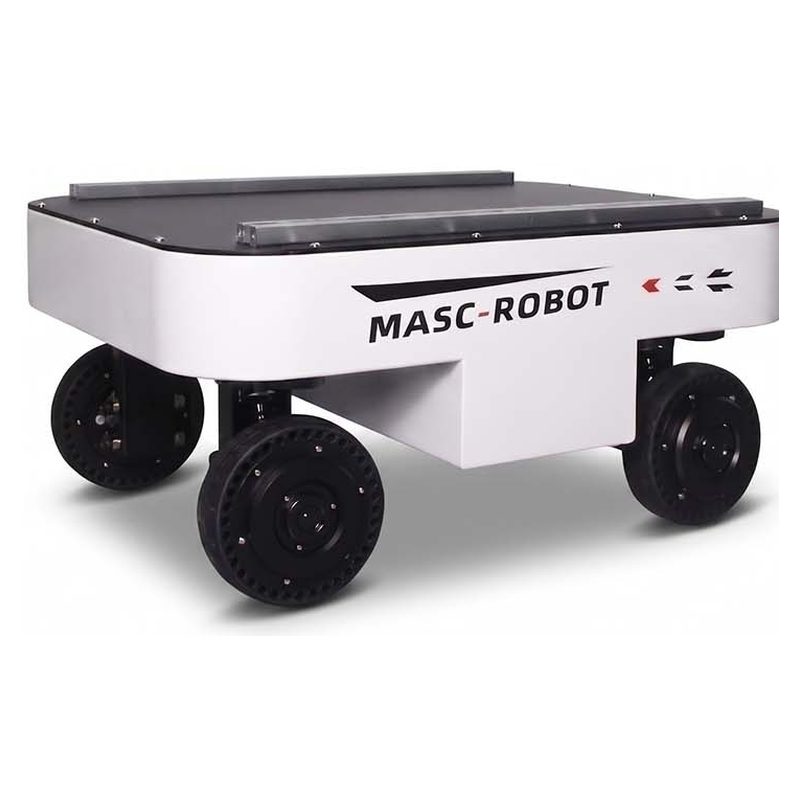
Podwozie robota mobilnego terenowego 4WD 4WS TRLU-S4-100K
TRLU-S4-100K to robot mobilny do logistyki wewnętrznej/transportu magazynowego. Kluczowe dane techniczne: Ładowność 100 kg; Wymiary 718 x 560 x 340 mm; Masa pojazdu 50 kg. Czas realizacji wynosi 15-30 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TRLU-S4-100K
- Ładunek
- 100 kg
- Wymiary
- 718 x 560 x 340 mm
- Masa pojazdu
- 50 kg
- Prowadzić
- 4 serwomotory napędowe + 4 sterujące (8 osi)
- Sześć trybów ruchu
- 4W4S, Ackermann, krabowanie, ukośne, obrót, parkowanie
Do czego służy ta platforma
TRLU-S4-100K to podwozie robota typu drive-by-wire z napędem na 4 koła i udźwigiem 100 kg, z 8 niezależnymi serwomotorami, sześcioma trybami ruchu, promieniem skrętu 0 mm, możliwością wznoszenia się pod kątem 30 stopni i ochroną IP55. Sterowanie magistralą CAN i RC, gotowe do rozwoju LiDAR, RTK i SLAM.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15-30 days |
| MOQ | 1 jednostka |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
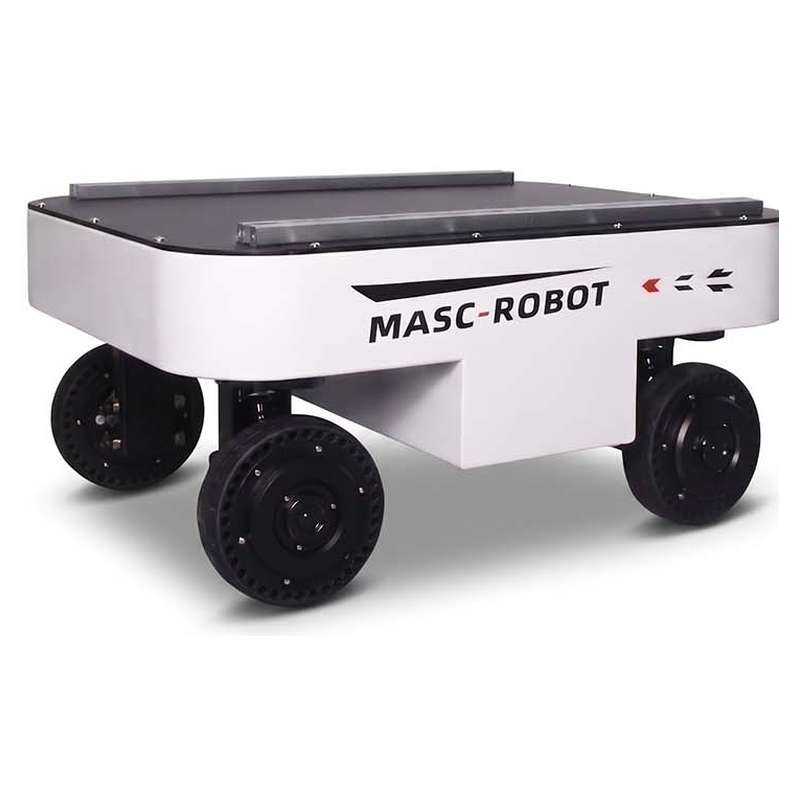
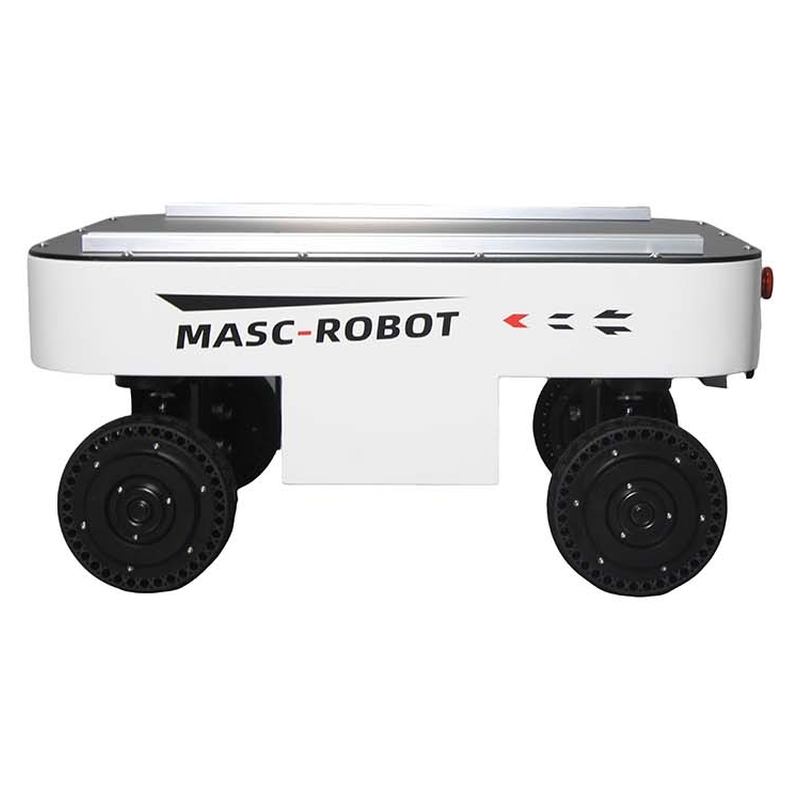
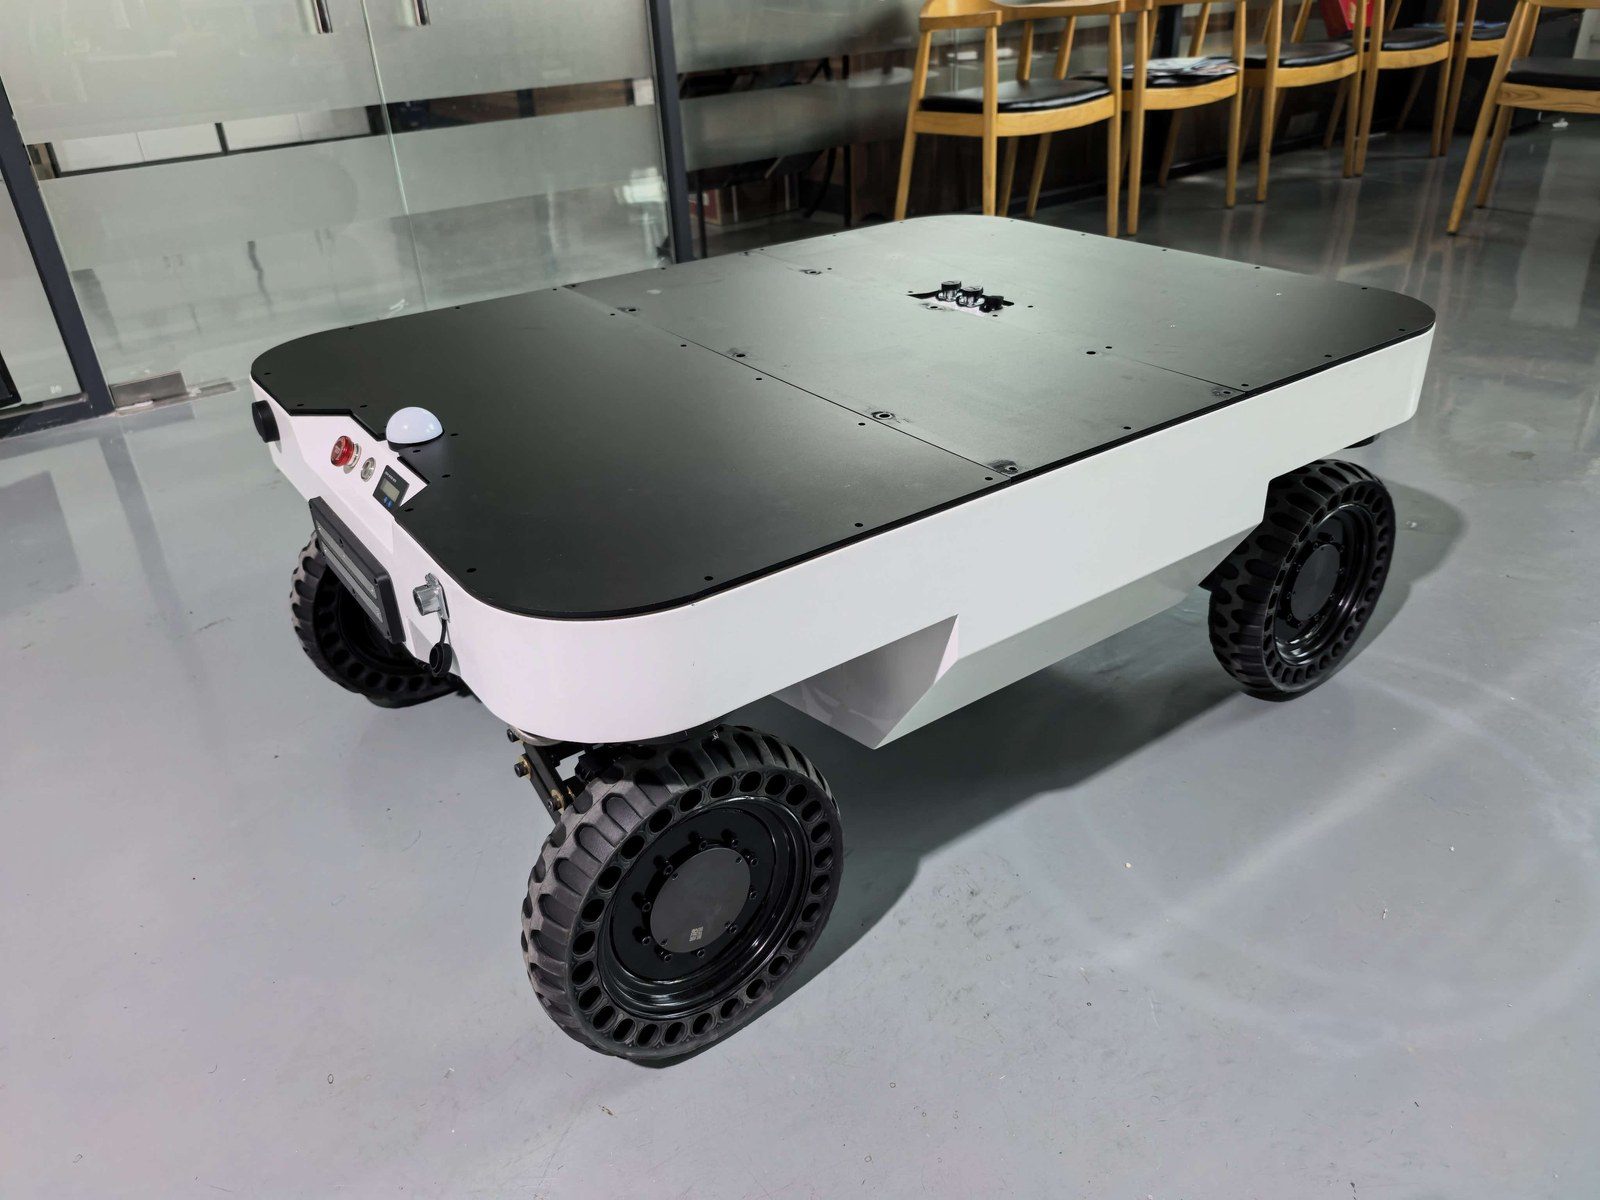
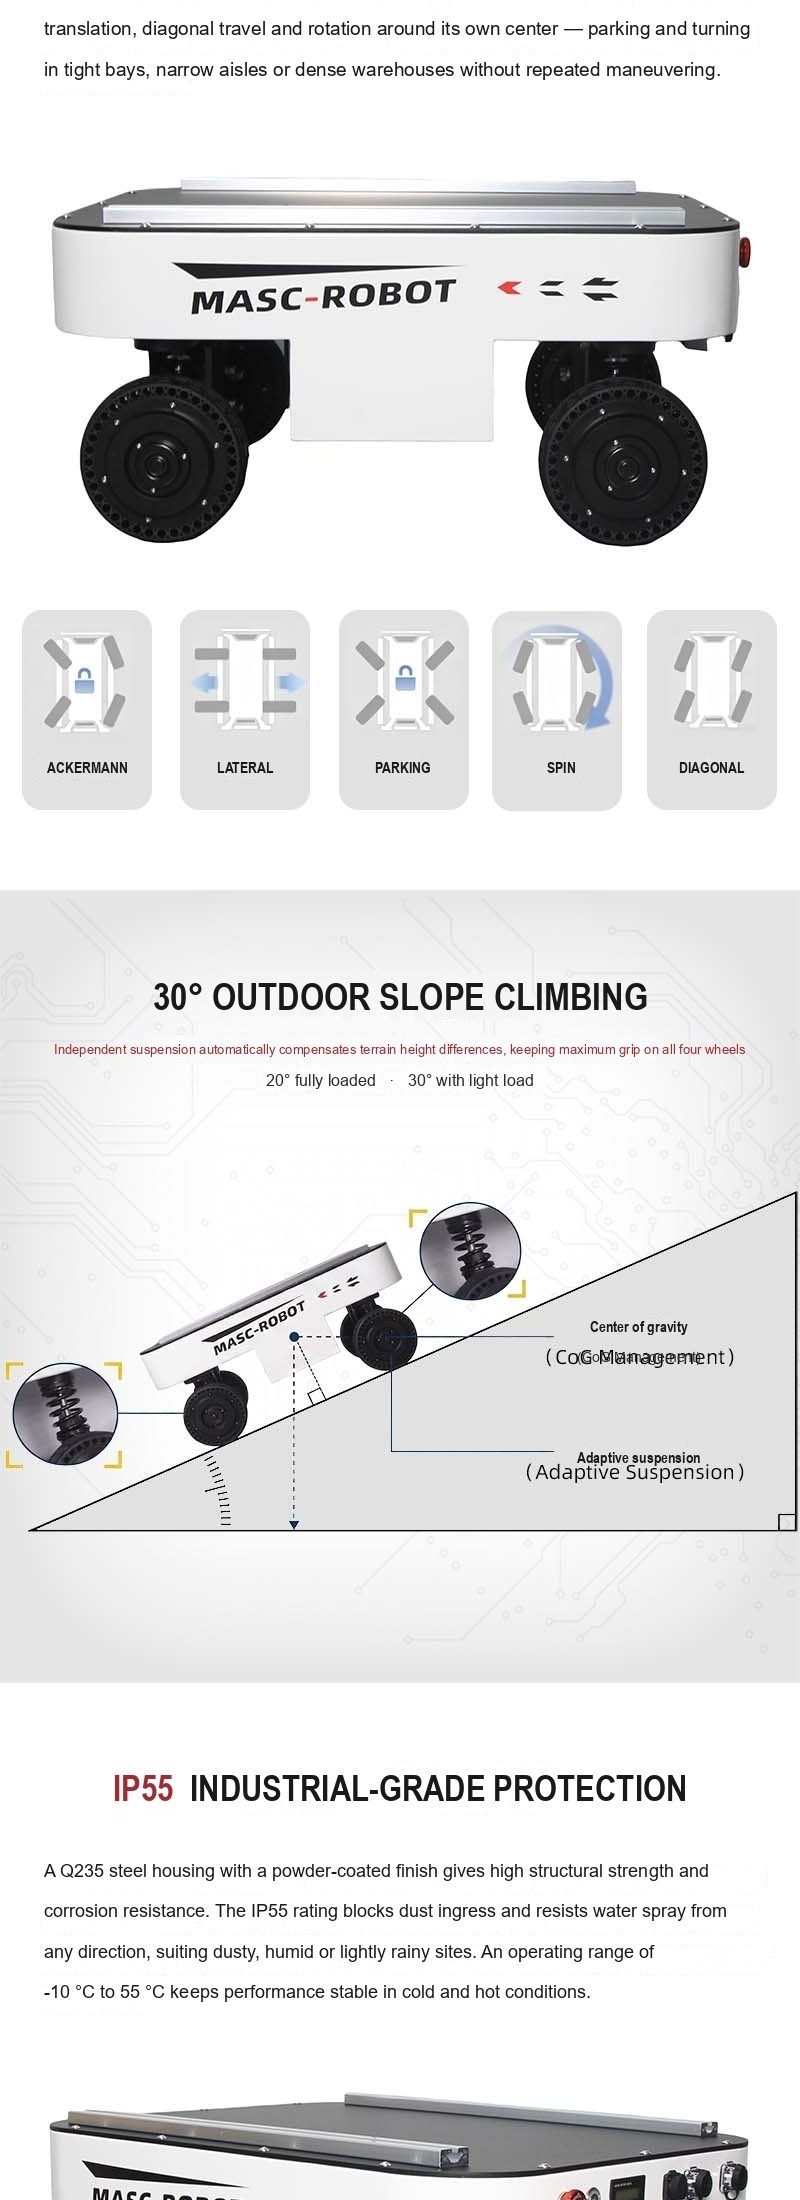
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
Key Features
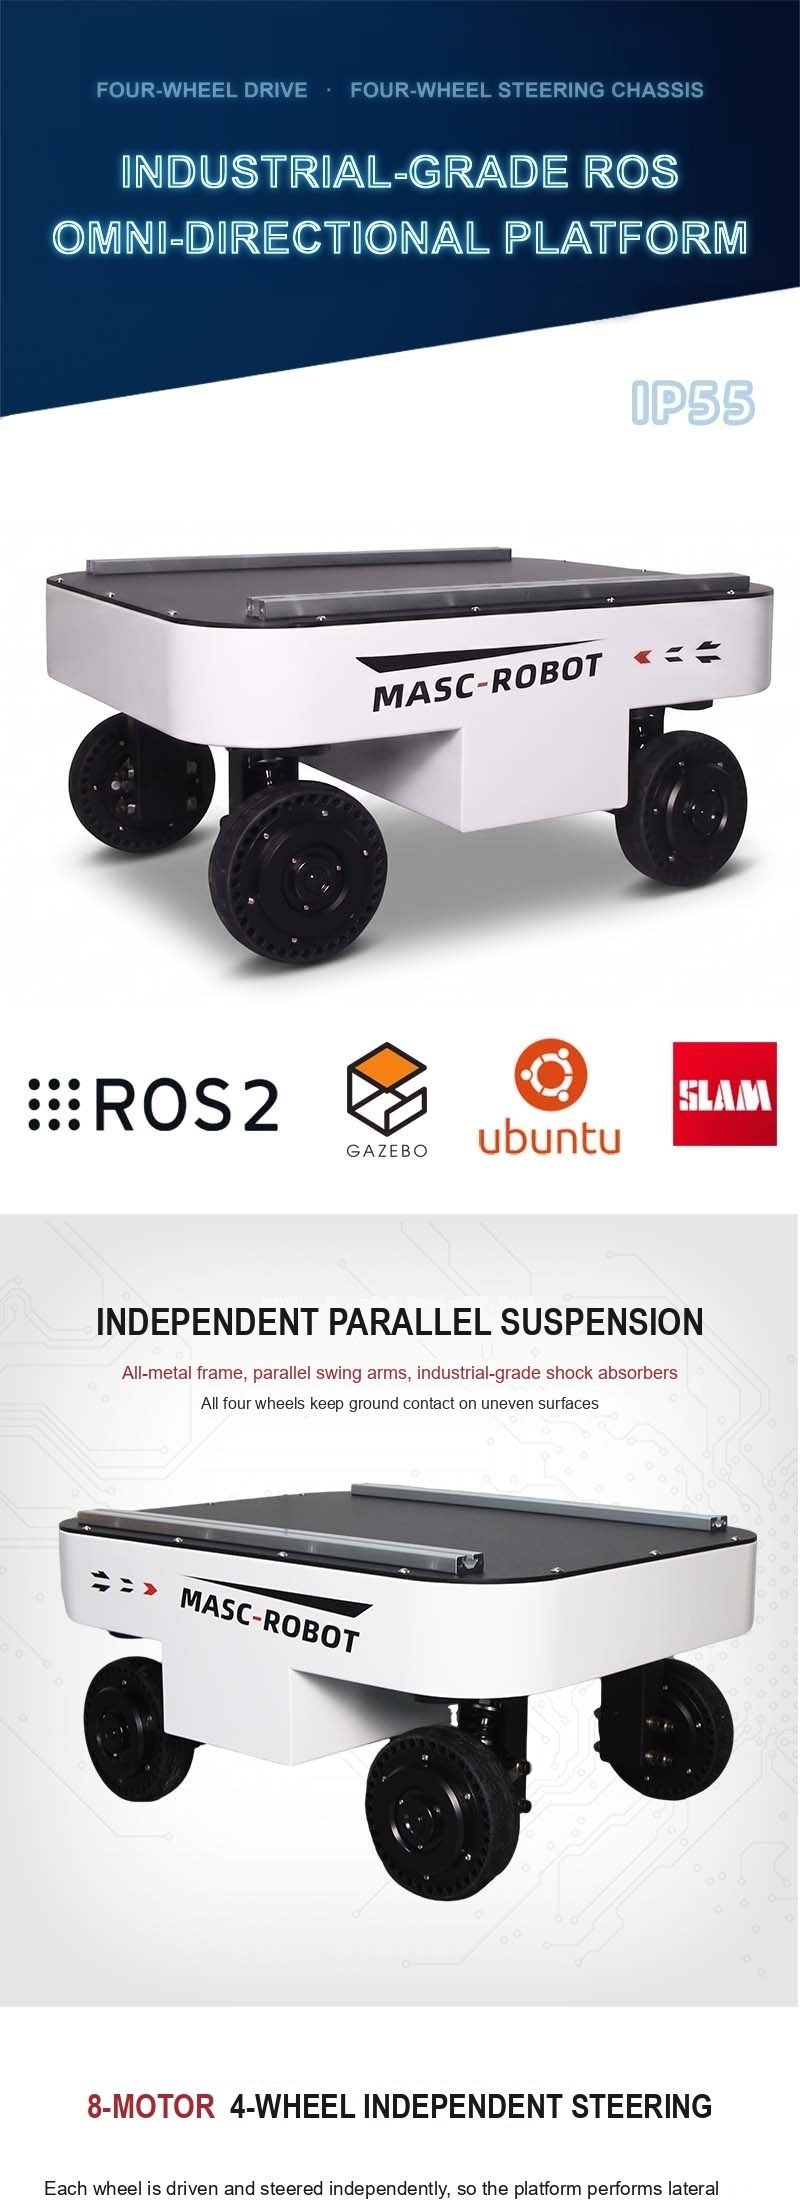
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Minimalny promień skrętu 0 mm i promień obrotu 420 mm – zakręty wewnątrz własnego śladu
- Ładowność 100 kg przy masie pojazdu 50 kg i poszerzonym rozstawie kół 421 mm
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- Stopień ochrony IP55⟧ i zakres pracy od -10 C do 55 C w miejscach zapylonych, wilgotnych i lekko deszczowych
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- Magistrala CAN typu drive-by-wire oraz zdalne sterowanie FlySky RC; Interfejs komunikacyjny typu C
- 1 x 48 V 10 A (480 W) i 1 x 24 V 10 A (240 W) zewnętrzne wyjścia zasilania dla czujników i ładunków użytkowych
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Wszystkie cztery koła napędzają i sterują niezależnie; podwozie przesuwa się w dowolnym kierunku bez zmiany kursu | Precise docking, narrow working areas |
| Ackermann | Koła przednie i tylne skręcają się w sposób przypominający samochód | Fast straight-line travel in long corridors |
| Crabbing | Koła obracają się o 90 stopni, a podwozie porusza się na boki | Sliding into racks or pallets without turning |
| Diagonal | Koła ustawione pod kątem 45 stopni, ruch po wektorze ukośnym | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Koła zablokowane w pozycji hamowanej | Stable standing on slopes, safe load transfer |
Tryb ruchu jest wybierany przez CAN (polecenie 0x110) lub z pilota zdalnego sterowania, a obudowa zgłasza tryb aktywny z powrotem 0x220, więc komputer główny zawsze wie, który model kinematyki jest uruchomiony.
Independent Parallel Suspension and 30 Degree Gradeability
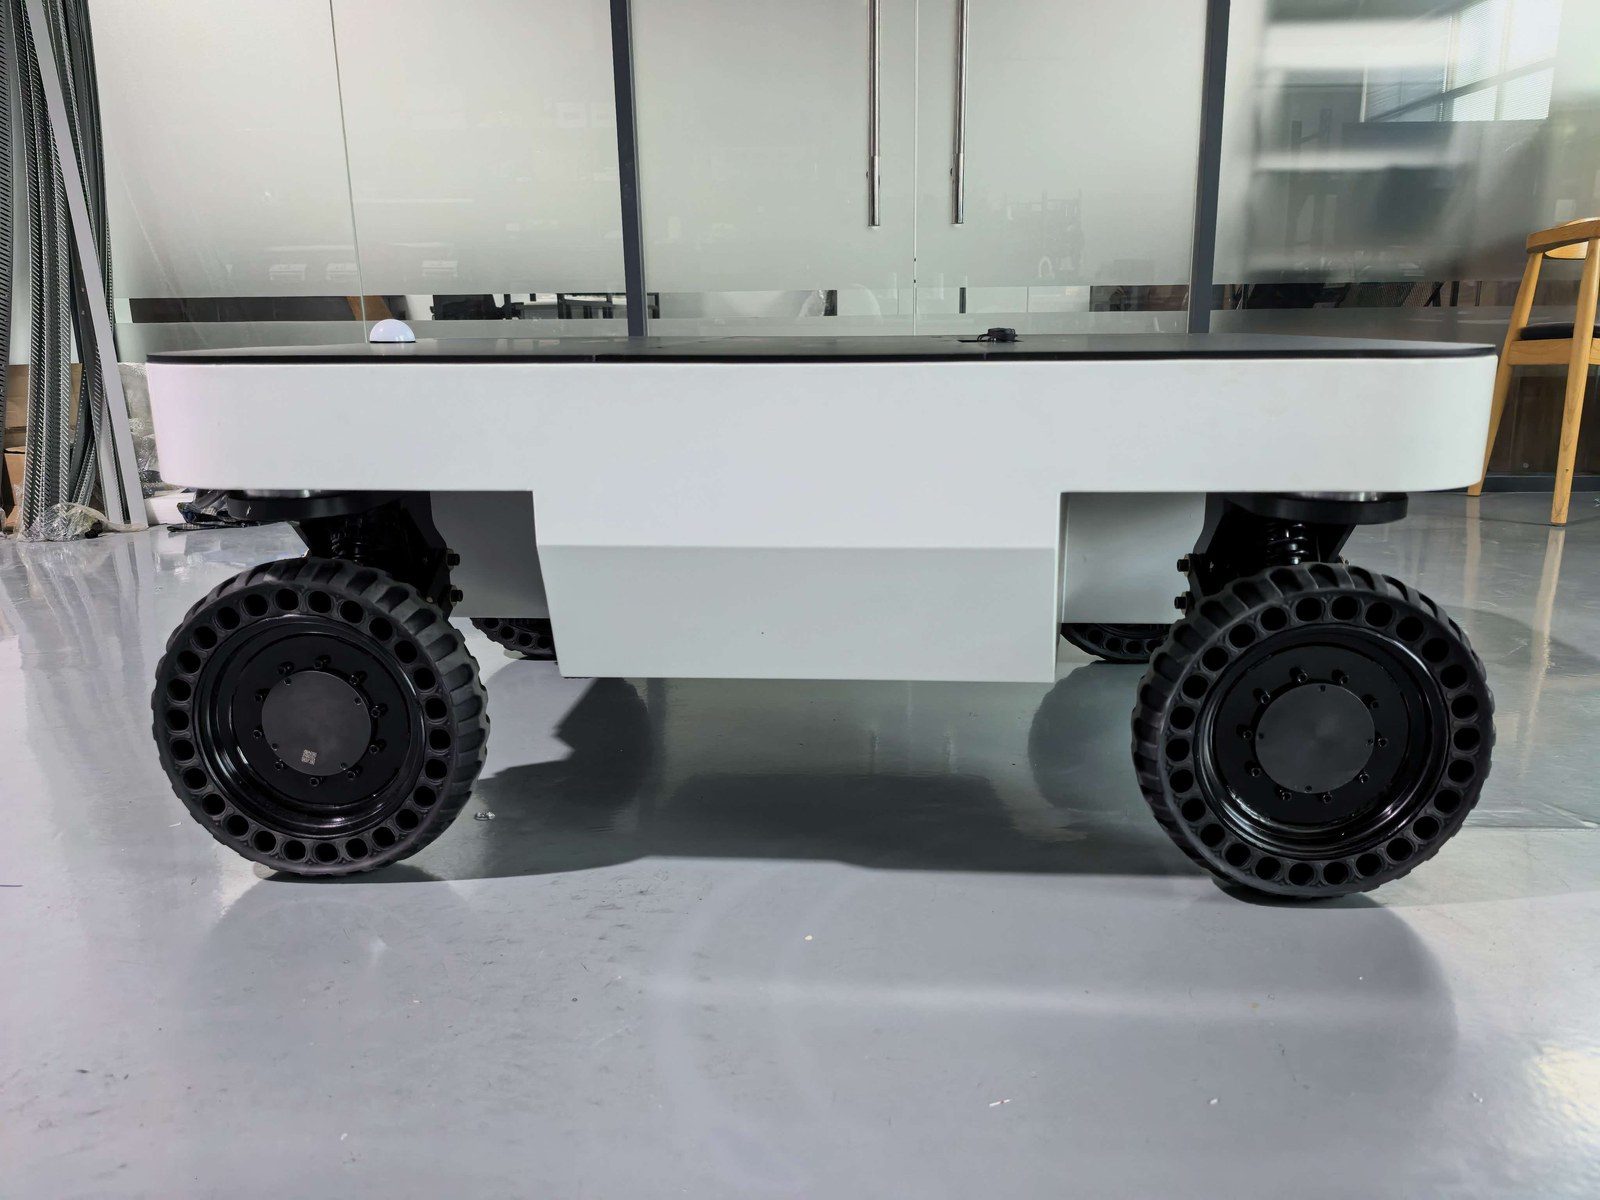
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
Technical Specifications
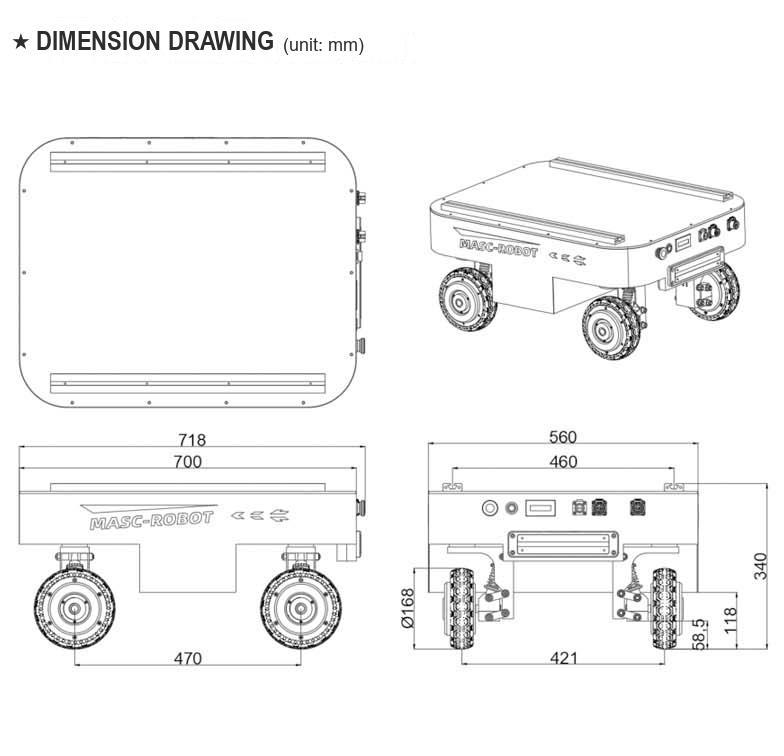
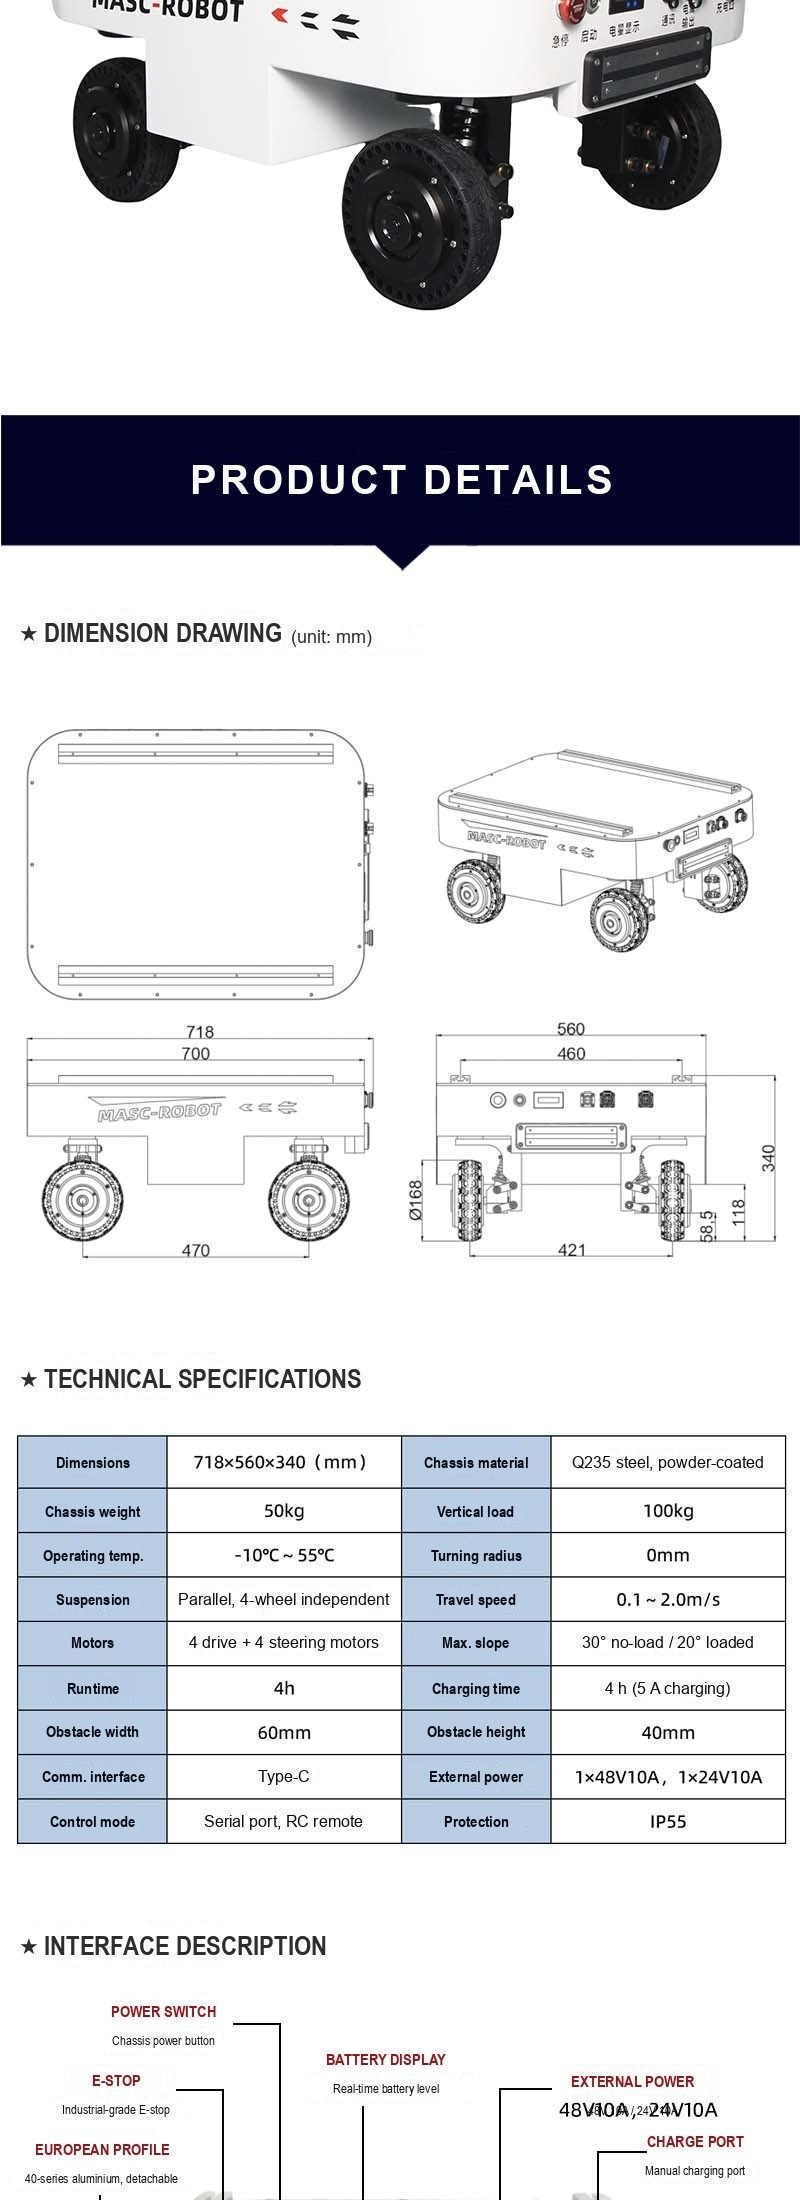
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Masa pojazdu | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 serwomotory napędowe + 4 sterujące (8 osi) |
| Zawieszenie | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 stopni (bez obciążenia) / 20 stopni (pełne obciążenie) |
| Żywotność baterii | 4 h |
| Czas ładowania | 4 h (5 A charger) |
| Protection rating | IP55 |
| Temperatura robocza | -10 C to 55 C |
| Control mode | Sterowanie zdalne FlySky RC / magistrala CAN poprzez przewód |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W) |
| Ładowanie | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, krabowanie, ukośne, obrót, parkowanie |
Dimensions (unit: mm)
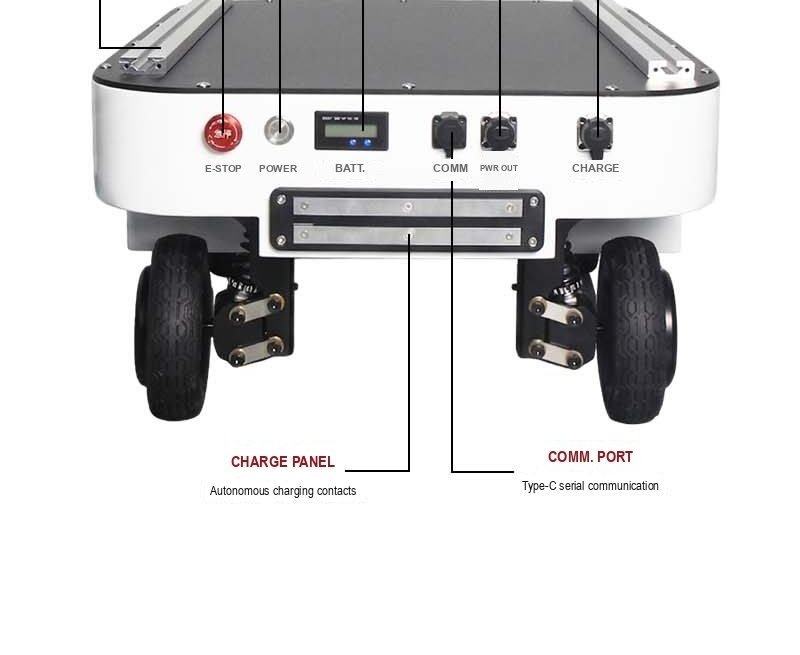
Interfejsy i zasilanie pokładowe
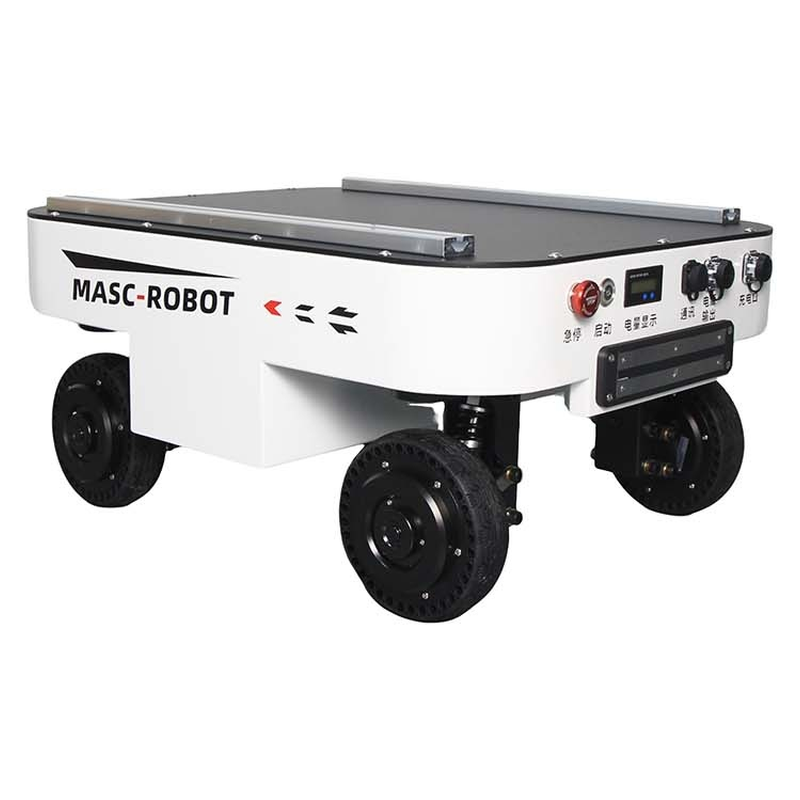
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Automatyczne elektrody ładujące - współpracują z opcjonalną stacją ładującą
- Interfejs typu C - komunikacja CAN i rozwój wtórny
- Zewnętrzne wyjście zasilania - 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Gwarancja: 12 miesięcy gwarancji zagranicznej (z wyłączeniem materiałów eksploatacyjnych, takich jak akumulatory i opony).
Pełne dane techniczne
| Model | TRLU-S4-100K |
|---|---|
| Ładunek | 100 kg |
| Wymiary | 718 x 560 x 340 mm |
| Masa pojazdu | 50 kg |
| Prowadzić | 4 serwomotory napędowe + 4 sterujące (8 osi) |
| Sześć trybów ruchu | 4W4S, Ackermann, krabowanie, ukośne, obrót, parkowanie |
| Maks. prędkość | 2.0 m/s |
| Promień skrętu | 0 mm |
| Możliwość stopniowania | 30 stopni (bez obciążenia) / 20 stopni (pełne obciążenie) |
| Ochrona | IP55 |
| Kategoria | Roboty mobilne i AMR |
| Czas realizacji | 15-30 days |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje?
Model: TRLU-S4-100K, Udźwig: 100 kg, Wymiary: 718 x 560 x 340 mm.
Jaki jest czas realizacji?
15-30 dni w przypadku konfiguracji standardowej; potwierdzone w cytacie.
Czy można go dostosować?
Tak — można dostosować opcje OEM/ODM, napięcie, oprzyrządowanie i branding. Wyślij aplikację i docelowe wyniki dla propozycji.
Skorzystaj z oferty cenowej na TRLU-S4-100K
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
Robot mobilny CTU o masie 300 kg do obsługi regałów
Platforma AMR o udźwigu 30 ton
2-towy autonomiczny wózek widłowy AMR
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.