


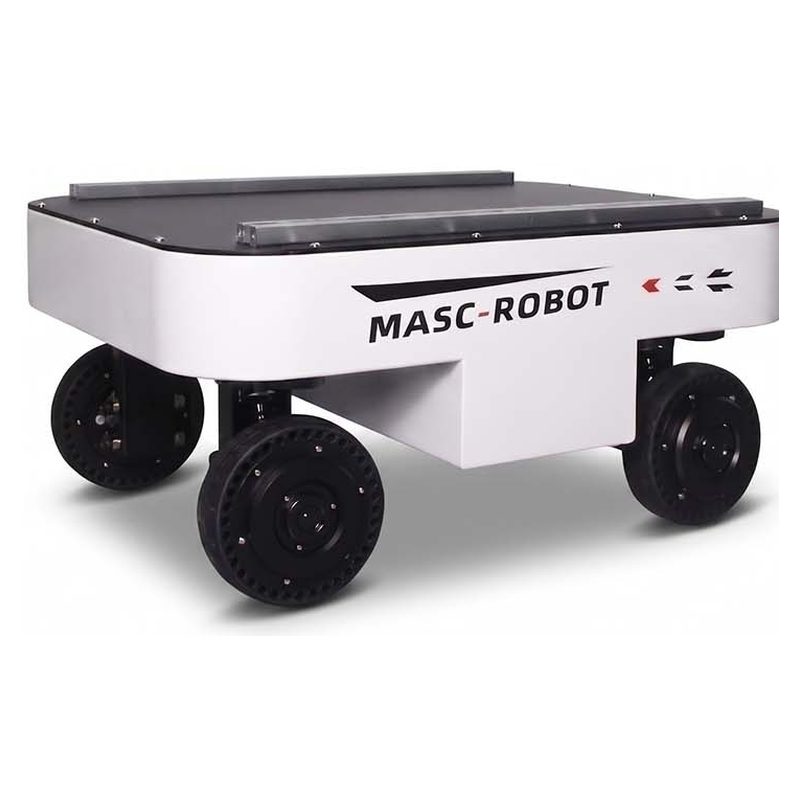
4WD 4WS Off-Road mobilní robotický podvozek TRLU-S4-100K
TRLU-S4-100K je mobilní robot pro interní logistiku / skladovou přepravu. Klíčové specifikace: Užitečné zatížení 100 kg; Rozměry 718 x 560 x 340 mm; Hmotnost vozidla 50 kg. Dodací lhůta je 15-30 dní; cena je uvedena za konfiguraci. Certifikáty: CE dokumentace na vyžádání.
- Model
- TRLU-S4-100K
- Užitečné zatížení
- 100 kg
- Rozměry
- 718 x 560 x 340 mm
- Hmotnost vozidla
- 50 kg
- Řídit
- 4 hnací + 4 servomotory řízení (8 os)
- Šest režimů pohybu
- 4W4S, Ackermann, crabbing, diagonal, spin, parking
K čemu je tato platforma
TRLU-S4-100K je 100 kg užitečné 4WD 4WS šasi robota drive-by-wire s 8 nezávislými servomotory, šesti režimy pohybu, poloměrem otáčení 0 mm, stoupáním 30 stupňů a ochranou IP55. CAN bus a RC ovládání, připraveno pro vývoj LiDAR, RTK a SLAM.
Obchodní podmínky
| Citát | Cena za konfiguraci – odpověď do 48 hodin |
|---|---|
| Dodací lhůta | 15-30 days |
| MOQ | 1 jednotka |
| Původ | Čína |
| Přístav nakládky | Shenzhen, Čína |
| Incoterm | FOB Shenzhen / CIF na vyžádání |
| Platba | 30% záloha, 70% před odesláním |
| Záruka | 24 měsíců standardně, 36 měsíců volitelně |
Podrobnosti o produktu
Poznámky k aplikaci, konstrukční výkresy a video z inženýrského souboru TROY — stejná dokumentace dodávaná s cenovou nabídkou.
Compact 4WD 4WS Drive-by-Wire Chassis for Off-Road AMR Development
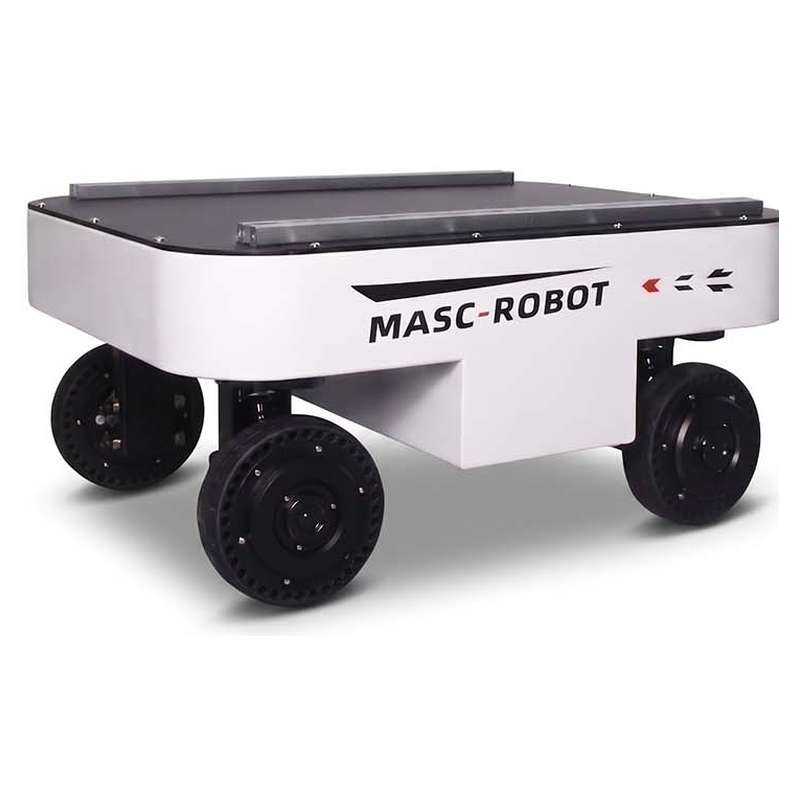
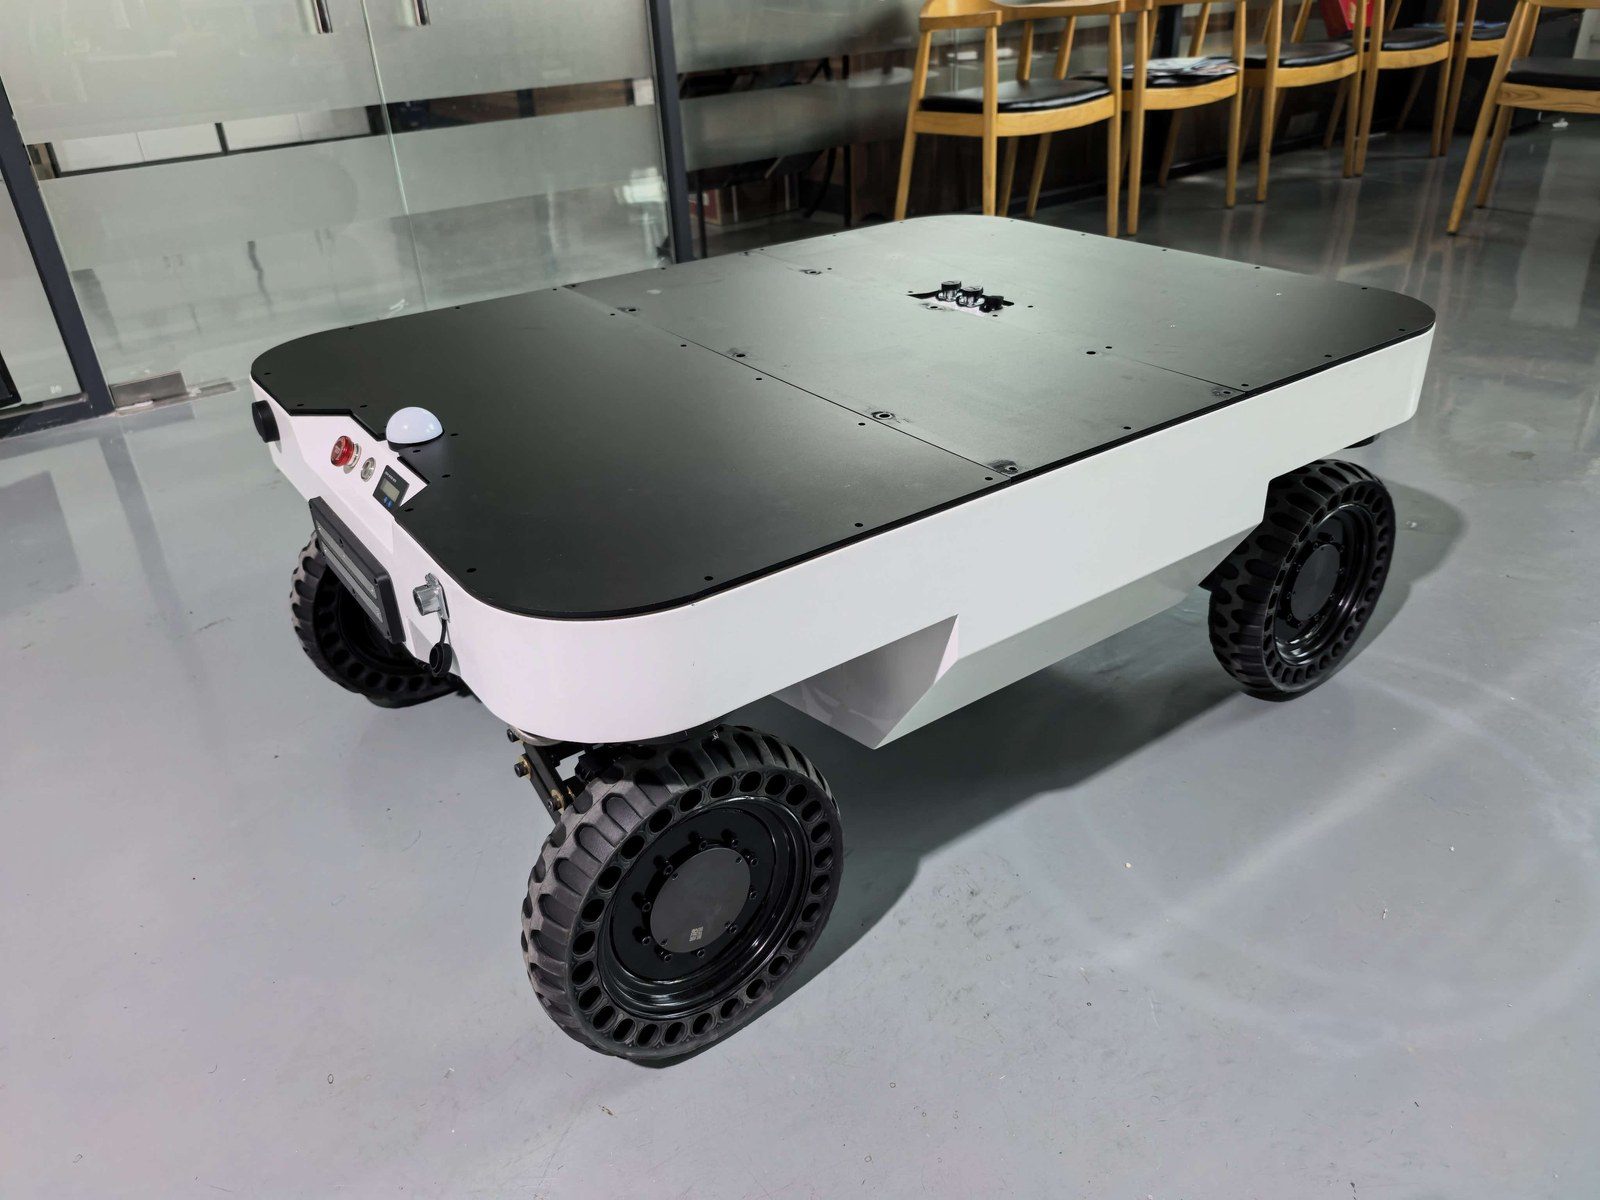
The TRLU-S4-100K is a compact four-wheel-drive, four-wheel-steering mobile robot chassis built for developers who need a reliable moving platform. Each of its four wheels carries its own drive motor and steering motor, giving eight independent servo axes: the chassis can travel forward, sideways and diagonally, and rotate on the spot around its own centre. With a 100 kg payload, a 718 x 560 x 340 mm footprint and 58.5 mm of suspension clearance, it works as comfortably in narrow corridors and pipe racks as it does on uneven outdoor ground.
Mount a LiDAR, depth camera, RTK module, IMU or industrial PC on the two pre-installed 40-series European aluminium profiles and the TRLU-S4-100K becomes an unmanned inspection robot, a research and teaching platform, or an outdoor logistics carrier. Control it with the supplied FlySky remote controller, or drive it from your own host computer through the Type-C CAN bus and the documented little-endian protocol.
Key Features
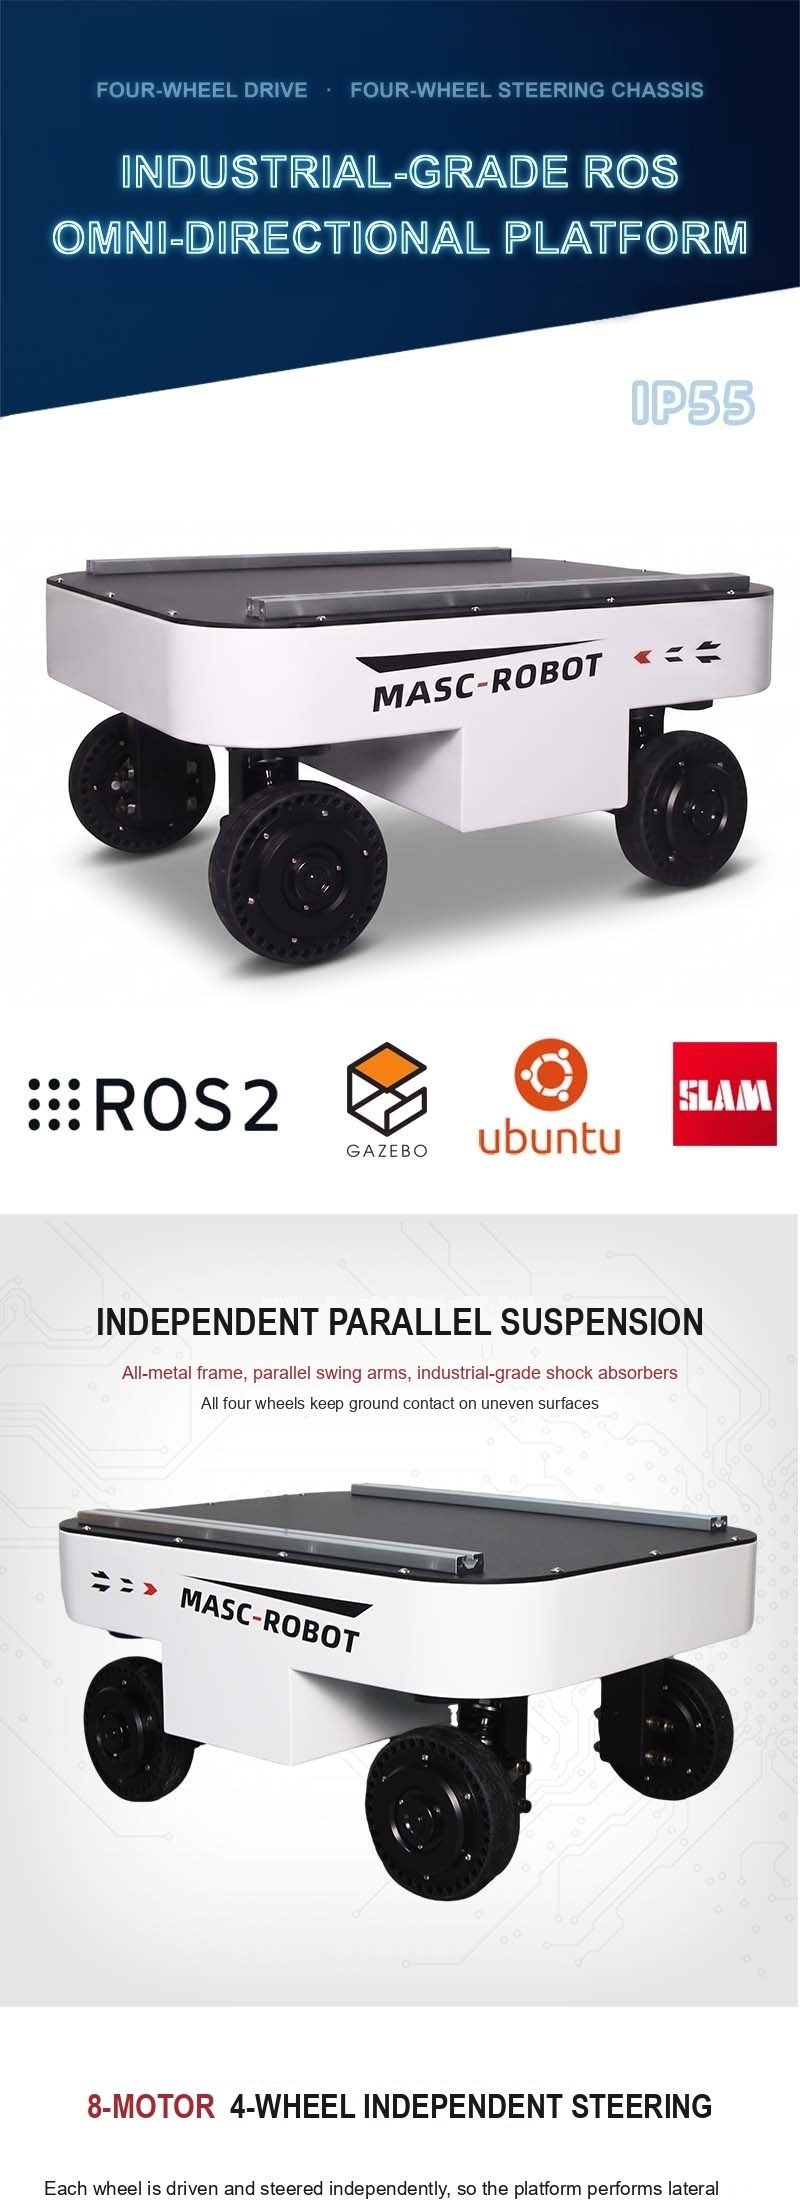
- 8-motor 4WD 4WS layout: 4 drive motors + 4 steering servo motors, independently controlled per wheel
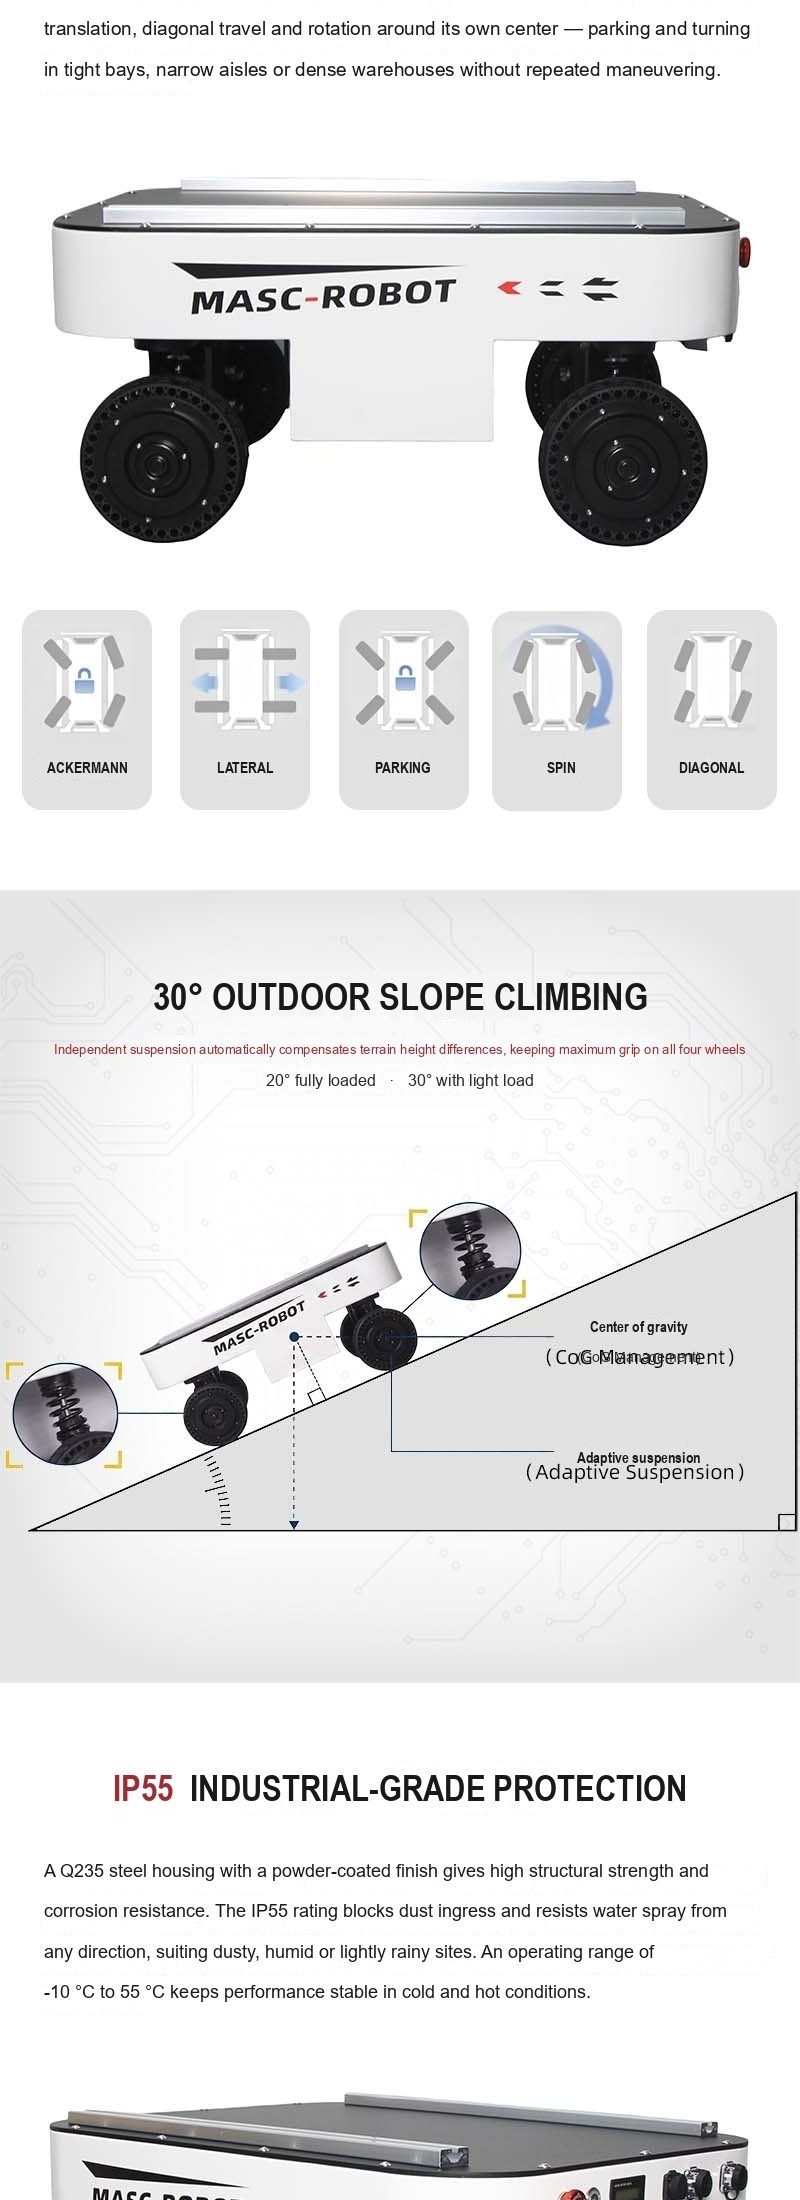
- Six motion modes: 4W4S, front/rear Ackermann, crabbing (lateral), diagonal, spin and parking
- Minimální poloměr otáčení 0 mm a poloměr otáčení 420 mm - otáčení uvnitř vlastní stopy
- Užitečné zatížení 100 kg s hmotností vozidla 50 kg a rozšířeným rozchodem 421 mm
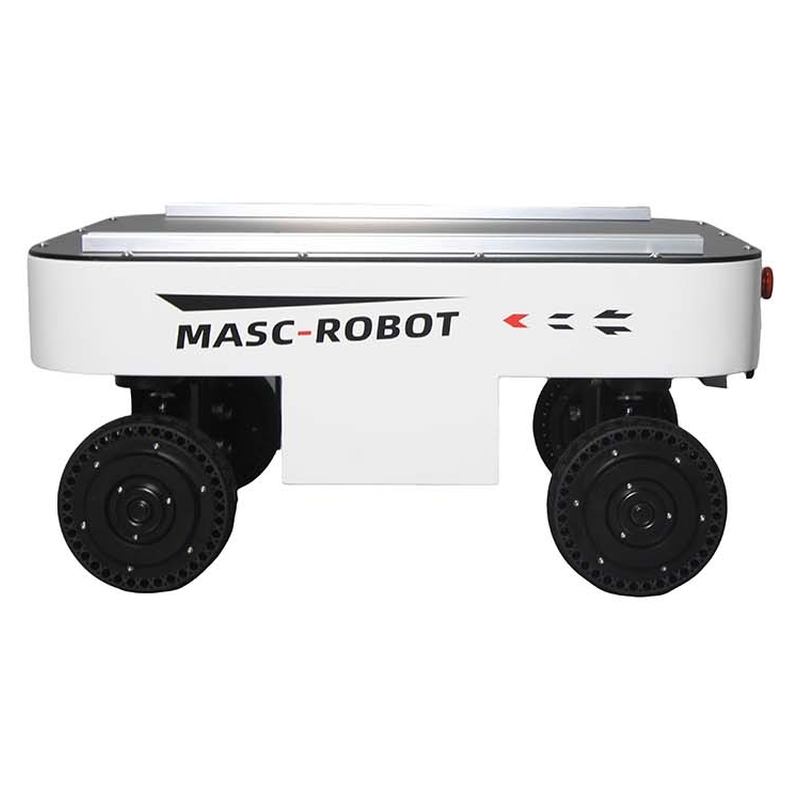
- Parallel independent suspension on all four wheels; 30 degrees gradeability without load, 20 degrees fully loaded
- IP55 krytí a provozní rozsah -10 C až 55 C pro prašná, vlhká a mírně deštivá místa
- 2.0 m/s maximum speed (no load), 4 h battery life, 4 h charging
- CAN bus drive-by-wire plus dálkové ovládání FlySky RC; Komunikační rozhraní typu C
- 1 x 48 V 10 A (480 W) a 1 x 24 V 10 A (240 W) externí výkonové výstupy pro senzory a užitečné zatížení
- 40-series aluminium profiles, emergency stop, battery level indicator and automatic charging electrodes
Six Motion Modes - One Chassis
| Mode | How the chassis moves | Typical use |
| 4W4S (default) | Všechna čtyři kola jsou poháněna a řízena nezávisle; podvozek se posouvá v libovolném směru bez změny směru | Precise docking, narrow working areas |
| Ackermann | Přední a zadní kola jsou řízena jako u auta | Fast straight-line travel in long corridors |
| Crabbing | Kola se otáčejí o 90 stupňů a podvozek se pohybuje do stran | Sliding into racks or pallets without turning |
| Diagonal | Kola nastavená na 45 stupňů, pohyb podél diagonálního vektoru | Quick repositioning and aisle entry |
| Spin | Wheels rotate around the chassis centre | Turning in place, 0 mm turning radius |
| Parking | Kola zablokována v zabrzděné poloze | Stable standing on slopes, safe load transfer |
Režim pohybu se vybírá přes CAN (příkaz 0x110) nebo z dálkového ovladače a šasi hlásí aktivní režim zpět na 0x220, takže hostitelský počítač vždy ví, který kinematický model běží.
Independent Parallel Suspension and 30 Degree Gradeability
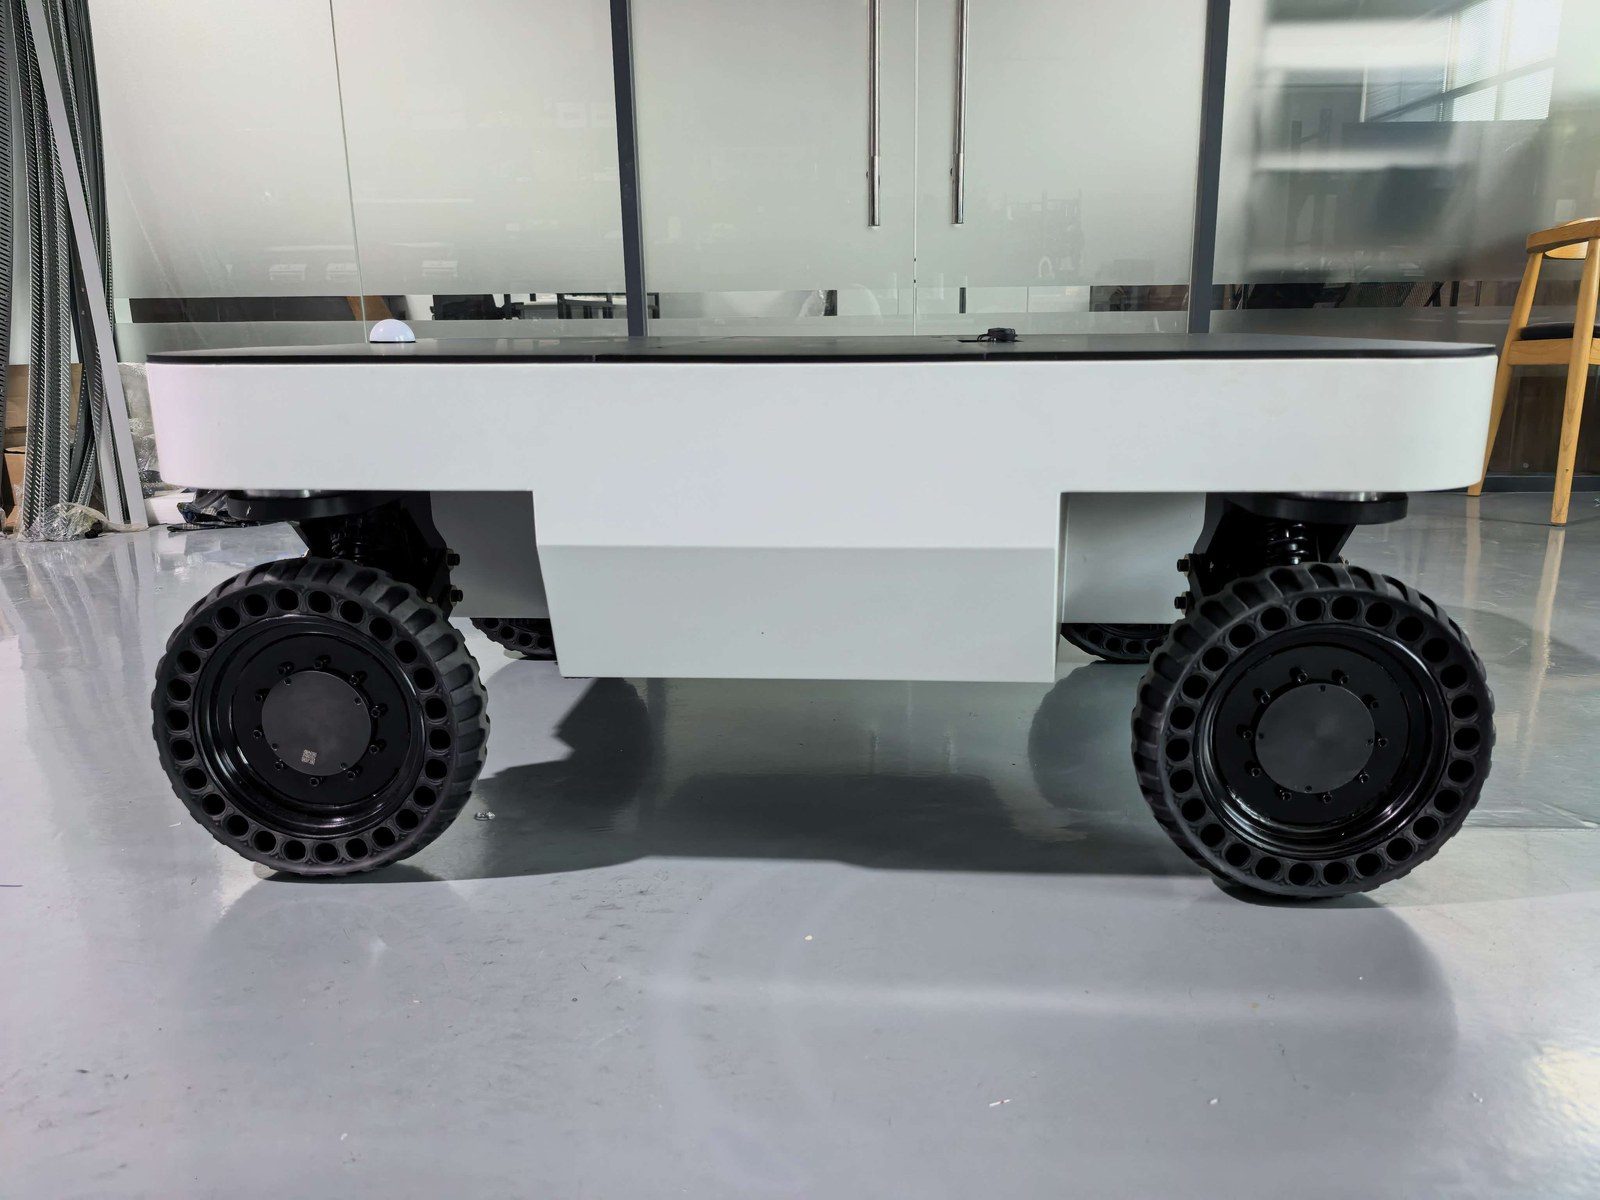
An all-metal parallel wishbone layout with industrial shock absorbers keeps all four wheels in contact with the ground. On uneven terrain or on a slope, the suspension absorbs height differences so that each wheel keeps maximum traction, while the low centre of gravity and the 421 mm track keep the platform stable under the full 100 kg payload. The TRLU-S4-100K climbs 30 degrees without load and 20 degrees fully loaded, with a 118 mm chassis clearance for obstacles and rough ground.
Technical Specifications
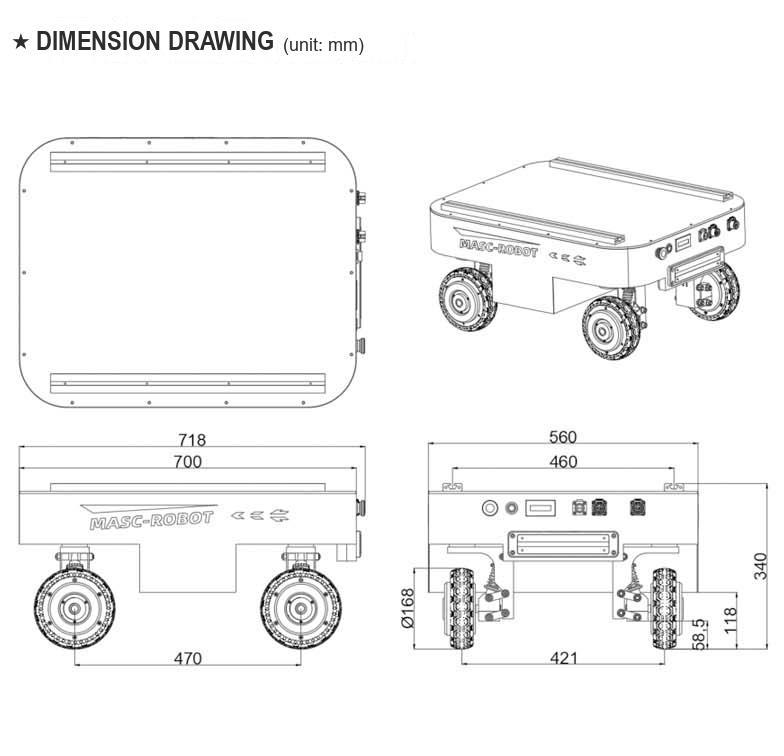
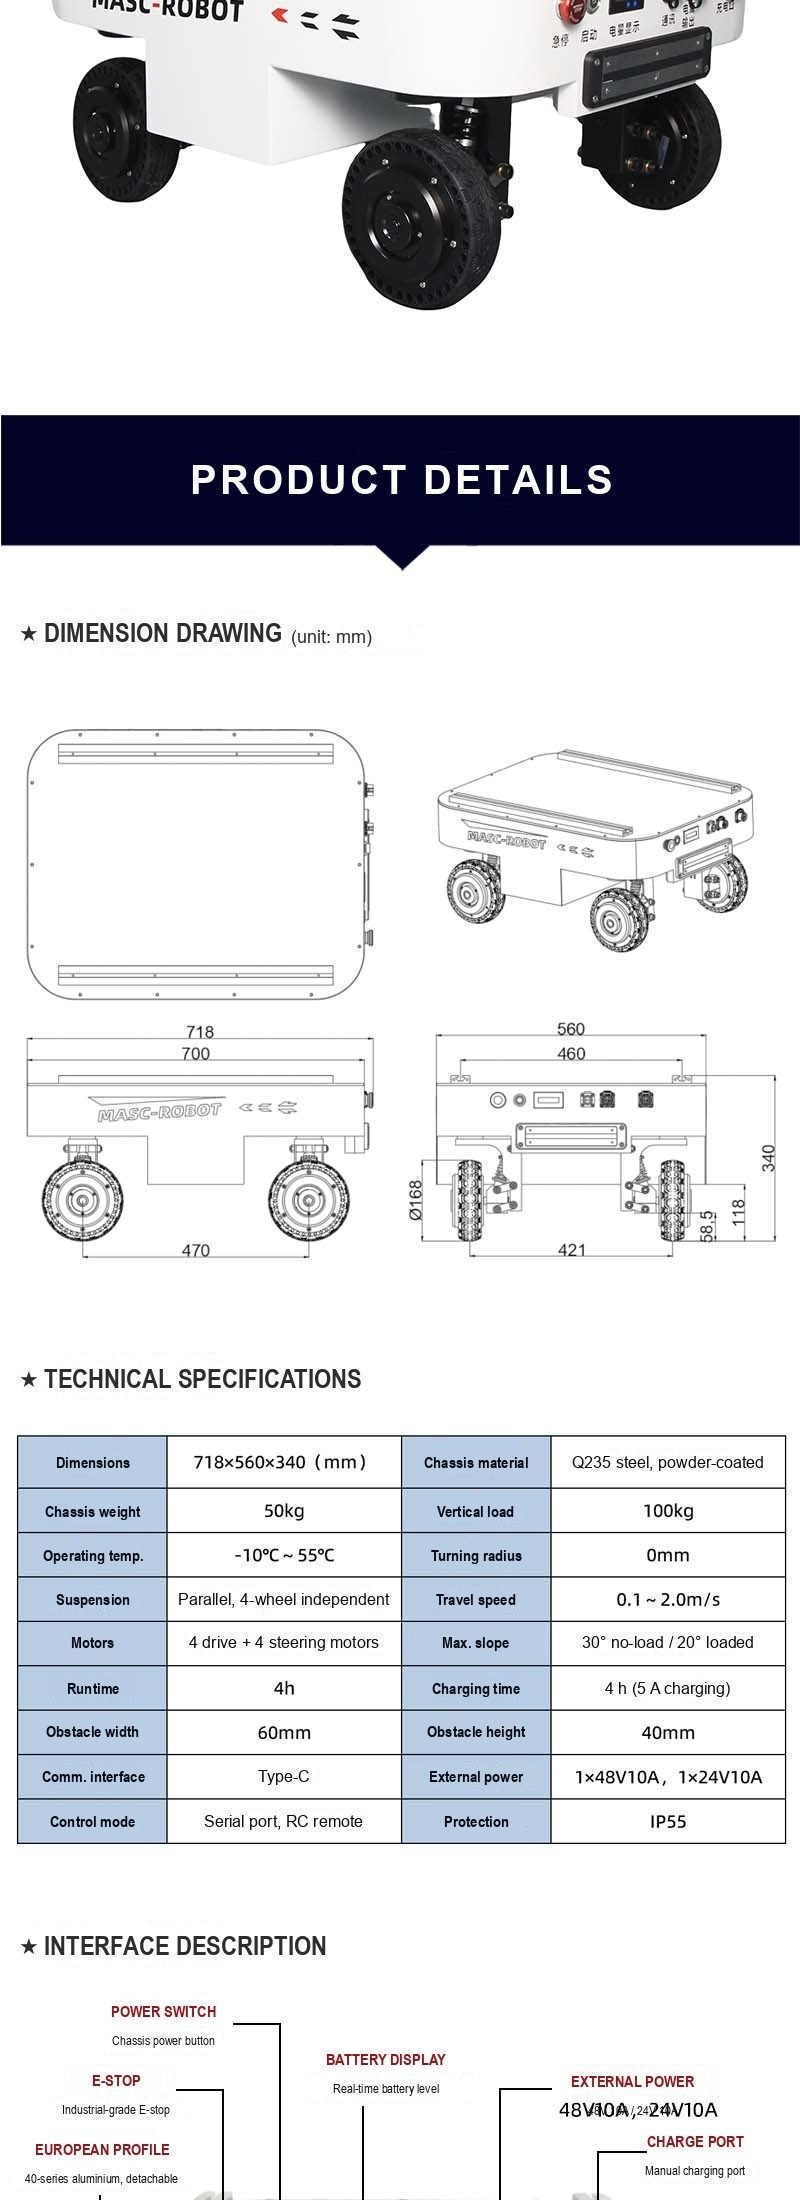
| External dimensions (L x W x H) | 718 x 560 x 340 mm |
| Track width | 421 mm |
| Wheelbase | 470 mm |
| Maximum payload | 100 kg |
| Hmotnost vozidla | 50 kg |
| Drive type | 4-wheel drive, 4-wheel steering (4W4S) |
| Motors | 4 hnací + 4 servomotory řízení (8 os) |
| Suspenze | Parallel suspension, 4-wheel independent |
| Maximum speed (no load) | 2.0 m/s |
| Minimum turning radius | 0 mm |
| Rotation radius | 420 mm |
| Ground clearance | Suspension 58.5 mm / chassis 118 mm |
| Maximum gradeability | 30 stupňů (bez zatížení) / 20 stupňů (plné zatížení) |
| Výdrž baterie | 4 h |
| Doba nabíjení | 4 h (5 A charger) |
| Protection rating | IP55 |
| Provozní teplota | -10 C to 55 C |
| Control mode | FlySky RC dálkové / CAN sběrnice drive-by-wire |
| Communication | CAN bus (Little-Endian) via Type-C port |
| External power output | 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W) |
| Nabíjení | Manual charger AC 220 V / automatic charging station (optional) |
| Motion modes | 4W4S, Ackermann, crabbing, diagonal, spin, parking |
Dimensions (unit: mm)
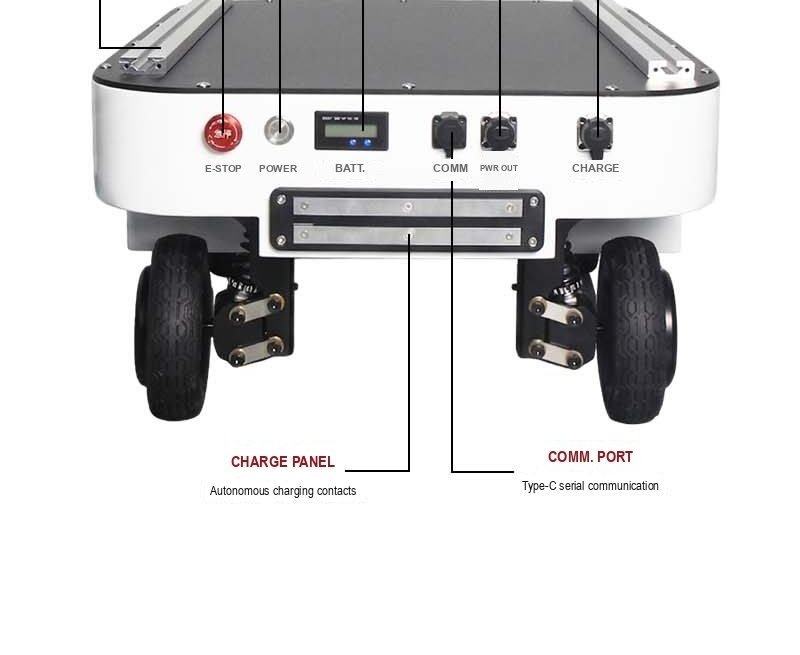
Rozhraní a palubní napájení
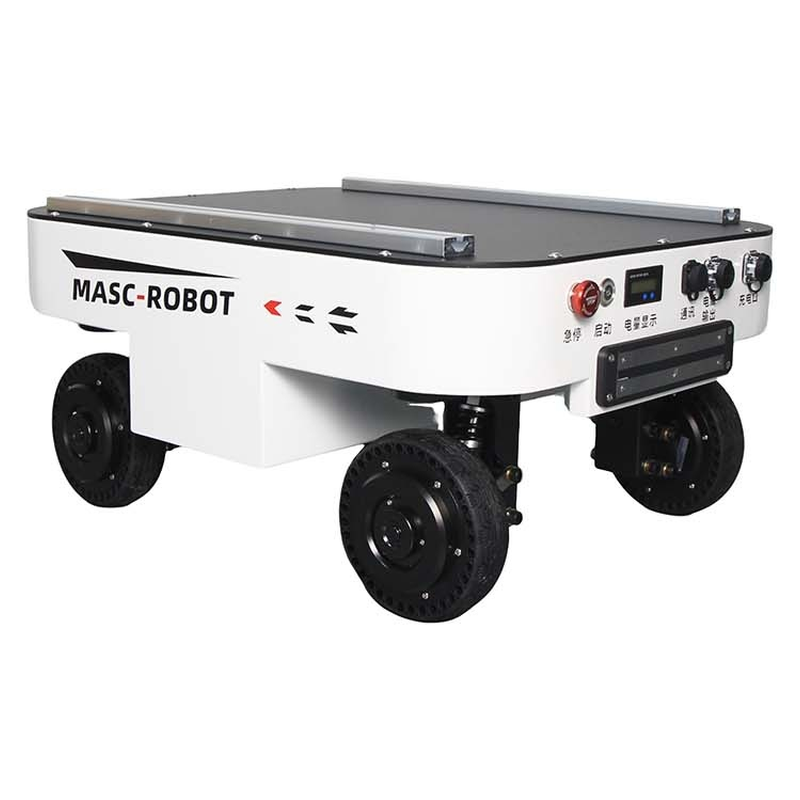
- Emergency stop switch - cuts motor output, industrial-grade push button
- Start switch - chassis main power
- Battery level indicator - real-time state of charge
- Automatické nabíjecí elektrody – spolupracují s volitelnou nabíjecí stanicí
- Rozhraní typu C - komunikace CAN a sekundární vývoj
- Externí výkon – 1 x 48 V 10 A (480 W), 1 x 24 V 10 A (240 W)
- Manual charging port - AC 220 V dedicated lithium battery charger
CAN Bus Development
The firmware speaks a documented Little-Endian CAN protocol: motion control frame 0x100 at 20 ms (X/Y linear velocity, Z angular velocity, target steering angle), motion feedback 0x200, motion-mode switch 0x110 with feedback on 0x220, system status 0x204, BMS data on 0x206 and 0x207, drive-wheel feedback 0x251-0x258, steering servo feedback 0x271-0x278, IMU 0x300 and RC channels 0x301. A 500 ms receive timeout brings the chassis to a controlled stop, so a host controller only has to publish commands periodically.
What is in the Box
- 1 x TRLU-S4-100K 4WD 4WS drive-by-wire chassis
- 1 x manual battery charger (AC 220 V)
- 1 x FlySky wireless remote controller
- 1 x automatic charging station (optional)
Application Scenarios
Unmanned inspection in substations, pipe galleries and factory halls; research and teaching platforms for SLAM, navigation and multi-robot collaboration; outdoor material transfer and logistics in energy, construction, agriculture and industrial sites; mobile base for robotic arms and mobile manipulators. The chassis is delivered as a development platform: mounting holes, aluminium profiles, CAN protocol and power outputs are ready for your own sensors and payloads.
Full Specification Sheet
Záruka: Zámořská záruka 12 měsíců (kromě spotřebního materiálu, jako jsou baterie a pneumatiky).
Úplné technické údaje
| Model | TRLU-S4-100K |
|---|---|
| Užitečné zatížení | 100 kg |
| Rozměry | 718 x 560 x 340 mm |
| Hmotnost vozidla | 50 kg |
| Řídit | 4 hnací + 4 servomotory řízení (8 os) |
| Šest režimů pohybu | 4W4S, Ackermann, crabbing, diagonal, spin, parking |
| Max. rychlost | 2.0 m/s |
| Poloměr otáčení | 0 mm |
| Stupitelnost | 30 stupňů (bez zatížení) / 20 stupňů (plné zatížení) |
| Ochrana | IP55 |
| Kategorie | Mobilní roboti a AMR |
| Dodací lhůta | 15-30 days |
Hodnoty jsou nominální při 20 °C. Stáhněte si datový list pro modely cad, křivky točivého momentu a mapy I/O regulátoru.
Kde to běží
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Otázky kupujícího
Jaké jsou klíčové specifikace?
Model: TRLU-S4-100K, Užitečné zatížení: 100 kg, Rozměry: 718 x 560 x 340 mm.
Jaká je dodací lhůta?
15-30 dní pro standardní konfiguraci; potvrzeno v nabídce.
Dá se to přizpůsobit?
Ano – možnosti OEM/ODM, napětí, nástroje a značky lze přizpůsobit. Odešlete žádost a cílový výstup pro návrh.
Získejte cenovou nabídku pro TRLU-S4-100K
Zahrňte součást, cílovou rychlost a cílový port. Technik – ne chatbot – odpoví do 48 hodin.
Stejná kategorie
300 kg mobilní robot CTU pro manipulaci s regály
30t platforma AMR pro těžké zatížení
2t Autonomní vysokozdvižný vozík AMR
Recenzováno TROY Engineering ·. Specifikace jsou při každé nabídce znovu porovnávány s datovým listem dodavatele.