


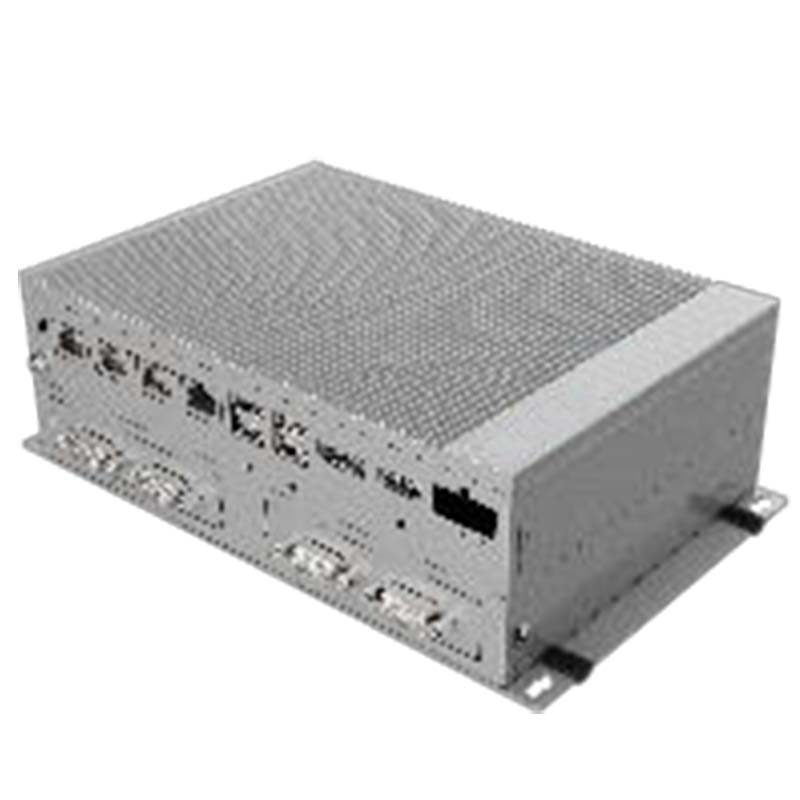
RPNS-besturingssysteem
De TR-PNS_G01 is een CNC- en motionproduct voor CNC-bewerking / motion control. Doorlooptijd bedraagt 15 dagen; prijzen worden per configuratie vermeld. Certificaten: CE-documentatie op aanvraag.
- Model
- TR-PNS_G01
- Doorlooptijd
- 15 dagen
- Categorie
- CNC en bewegingsbesturing
Waar dit platform voor is
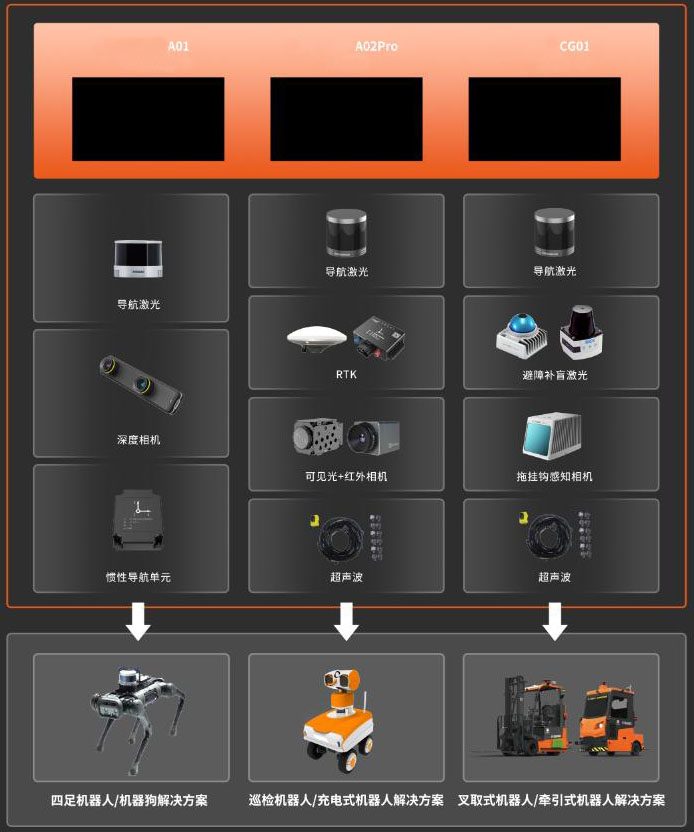
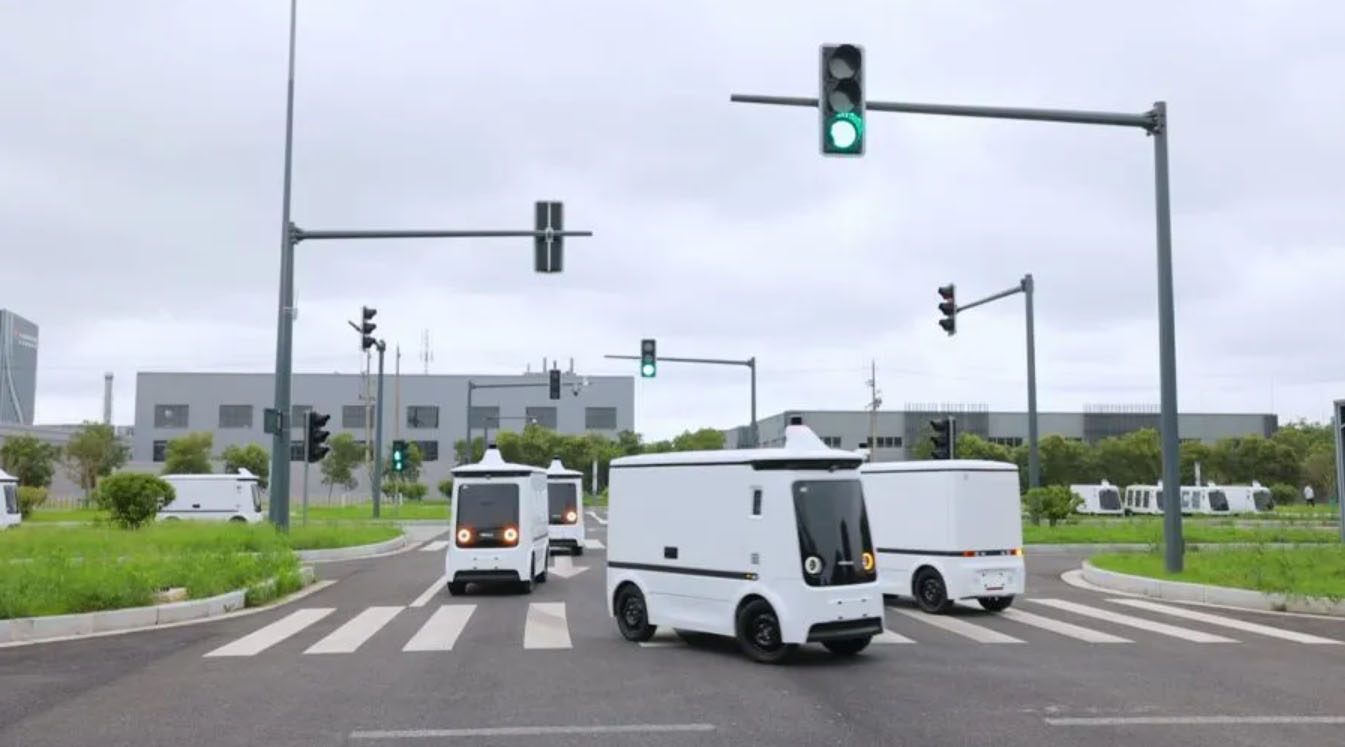
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Commerciële voorwaarden
| Offerte | Geprijsd per configuratie - antwoord binnen 48 uur |
|---|---|
| Doorlooptijd | 15 dagen |
| MOQ | 20 eenheden |
| Oorsprong | China |
| Haven van laden | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF op aanvraag |
| Betaling | 30% aanbetaling, 70% vóór verzending |
| Garantie | 24 maanden standaard, 36 maanden optioneel |
Productdetails
Applicatienota's, constructietekeningen en video uit het TROY-engineeringbestand: dezelfde documentatie die bij de offerte wordt geleverd.
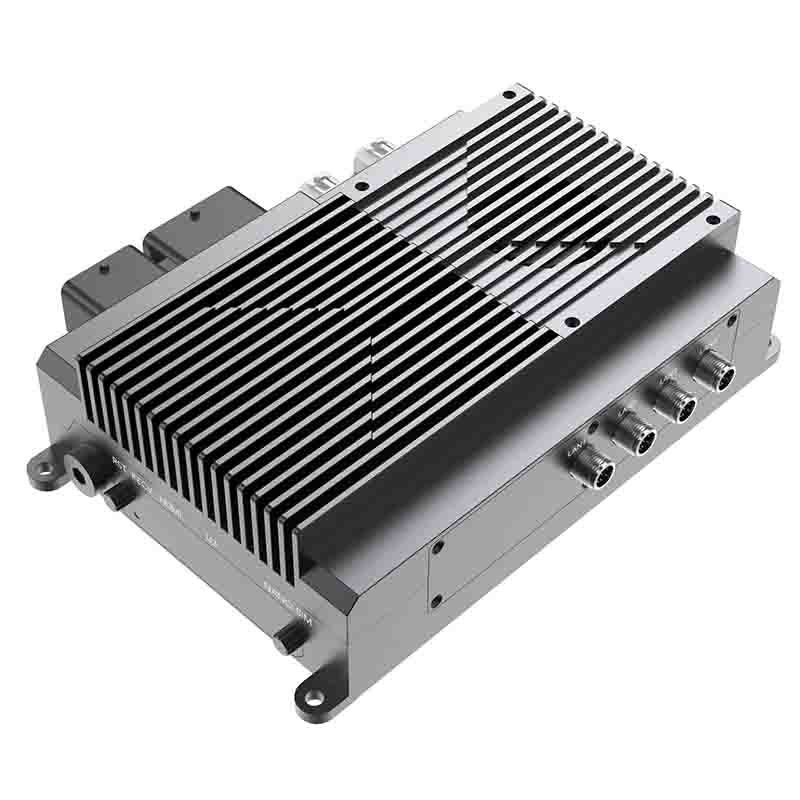
RPNS-besturingssysteemDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
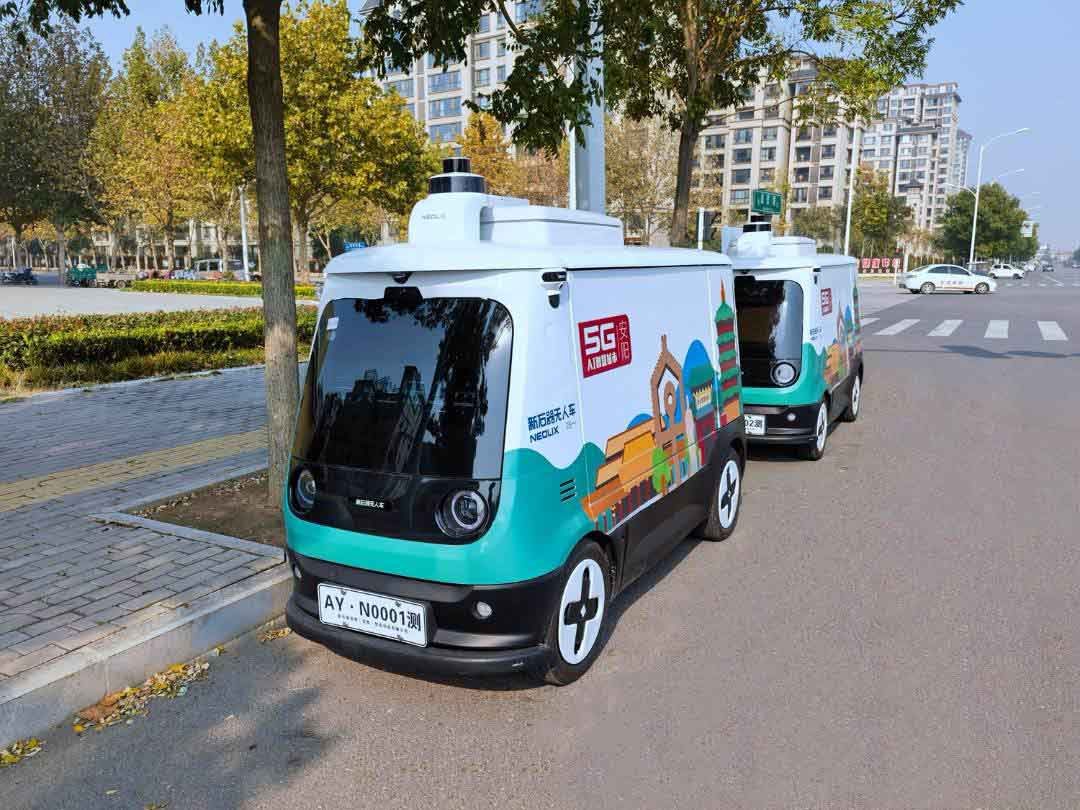
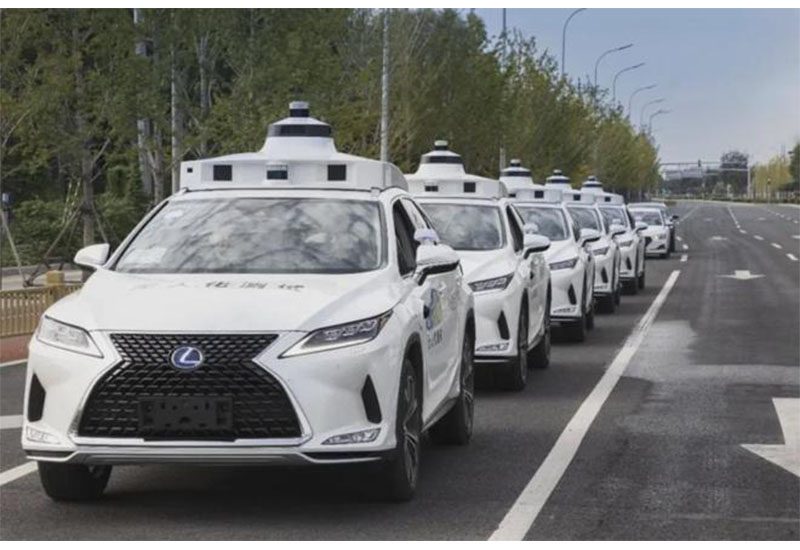
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
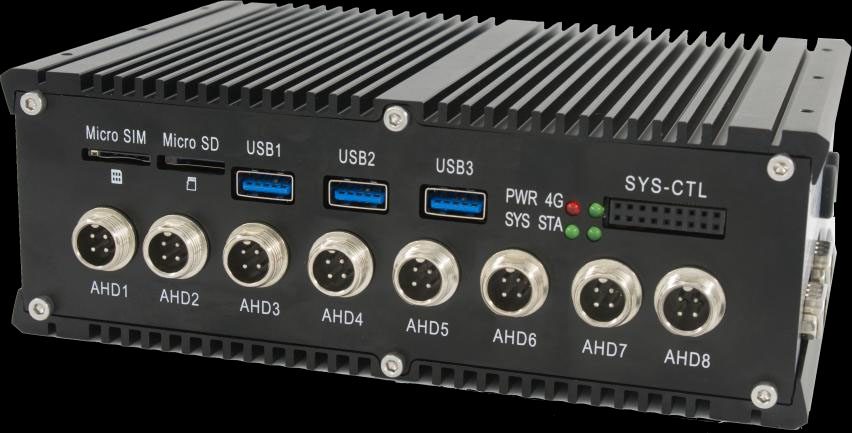
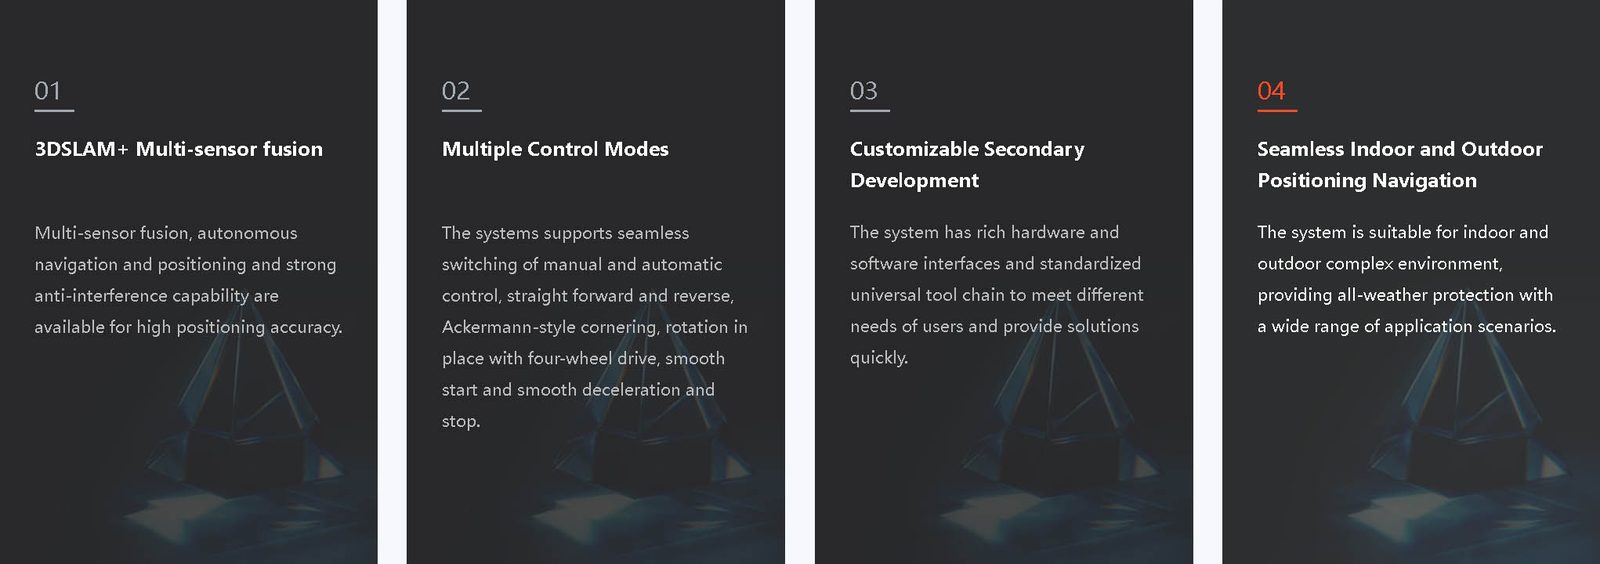
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
Het ingebouwde multi-sensor fusion autonome positionerings- en navigatie-algoritme is geschikt voor verschillende complexe omgevingen. Het ondersteunt positionering en navigatie in complexe wegomstandigheden zoals gras, zand, stenen platen en stalen platen, en de positioneringsnauwkeurigheid reikt tot op de centimeter.
Quickly build high-precision maps
Ondersteunt snelle kaartmethoden, kan volledig automatische driedimensionale, uiterst nauwkeurige navigatiekaarttekening en driedimensionale scènemodellering realiseren, de kaartbewerking is eenvoudig en gemakkelijk, bouwt driedimensionale puntenwolken in kleur en heeft de mogelijkheid om kaarten autonoom bij te werken.
Auto path planning and road network planning
Ondersteunt de optimale routesortering van willekeurige taakpunten, kan globale padplanning en lokale padplanningsroutes uitvoeren op basis van taakpunten, ondersteunt vrije navigatie tussen alle punten binnen het kaartbereik en verschillende planningsmethoden zoals tracking.
Perception and obstacle avoidance
Zorg ervoor dat de robot autonome waarnemingsmogelijkheden heeft, automatisch obstakels vermijdt of omzeilt wanneer hij obstakels tegenkomt, autonoom de lokale padplanning bijwerkt en begaanbare paden vindt.
Portable remote control
Het kan worden aangepast volgens het protocol van het bestaande hoofdbesturingseinde, en kan worden aangepast en geoptimaliseerd volgens de behoeften, en draagbare informatie-interactie met het hoofdbesturingseinde kan worden gerealiseerd.
Ondersteunt de ontwikkeling van meerdere chassiscommunicatieprotocollen
Ontwikkeling op maat kan worden uitgevoerd volgens het bestaande chassisprotocol van de gebruiker, en indien nodig kunnen aanpassingen en optimalisaties worden doorgevoerd om realtime feedback en overdracht van chassis- en robotgerelateerde informatie te bereiken.
Multiple control modes
Ondersteunt naadloos schakelen tussen handmatige en automatische bediening; ondersteunt recht vooruit/achteruit, draaien in Ackerman-stijl en rotatie op vier wielen met achtwielaandrijving ter plaatse; ondersteunt soepel starten, soepel vertragen en parkeren.
Automatic recovery of power-off memory
Gegevens worden geüpload naar het robotsupervisieplatform voor uniforme opslag en ondersteunen het afspelen van historische gegevens.
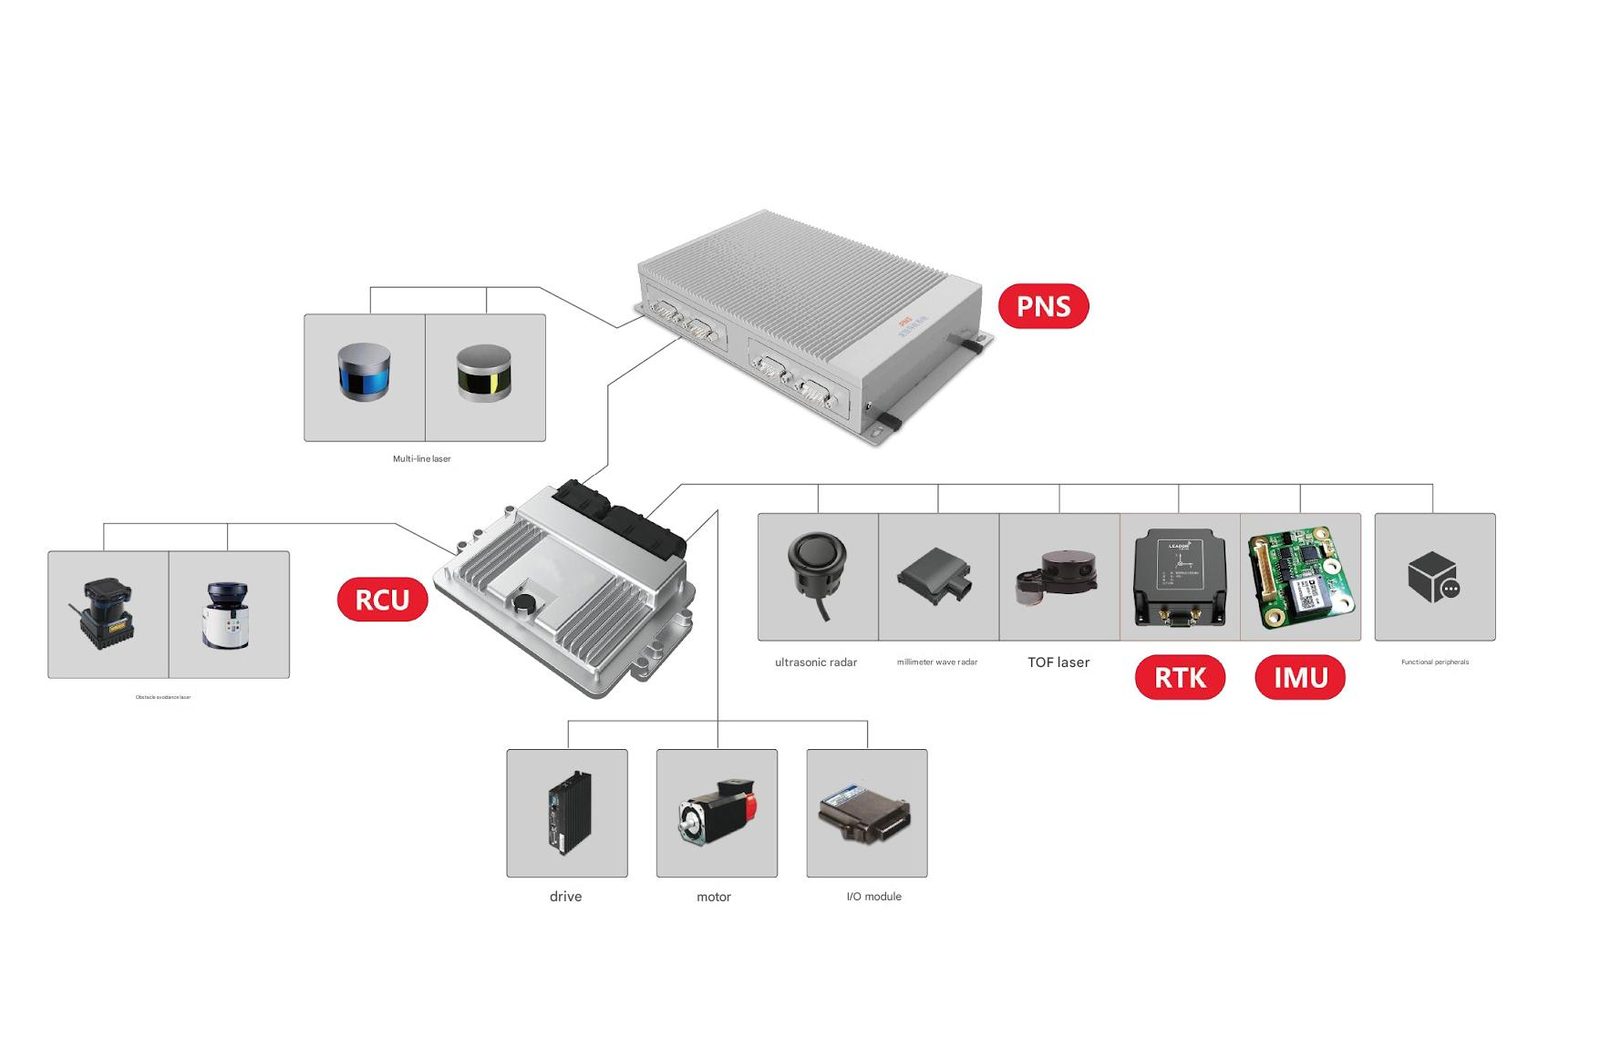
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
Volledige technische gegevens
| Model | TR-PNS_G01 |
|---|---|
| Doorlooptijd | 15 dagen |
| Categorie | CNC en bewegingsbesturing |
Waarden zijn nominaal bij 20 °C. Download de datasheet voor CAD-modellen, koppelcurven en I/O-kaarten van de controller.
Waar het draait
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Vragen van kopers
Wat zijn de belangrijkste specificaties van de TR-PNS_G01?
ModelTR-PNS_G01. Een volledige datasheet is op aanvraag verkrijgbaar.
Wat is de doorlooptijd en MOQ voor de TR-PNS_G01?
Doorlooptijd bedraagt 15 dagen; MOQ bedraagt 20 eenheden.
Hoe is de TR-PNS_G01 geprijsd?
De prijzen worden vermeld per configuratie, inclusief gereedschap en vracht, indien van toepassing.
Ontvang een geprijsd voorstel voor TR-PNS_G01
Vermeld het onderdeel, het doeltarief en de bestemmingshaven. Een engineer – geen chatbot – antwoordt binnen 48 uur.
Zelfde categorie
Middelmatige snelheid van draadvonkmachine TR-RT80
AMR-controller SRC-880
Frameloze motoren
Beoordeeld door TROY Engineering ·. Bij iedere offerte worden de specificaties opnieuw getoetst aan de leveranciersdatasheet.