


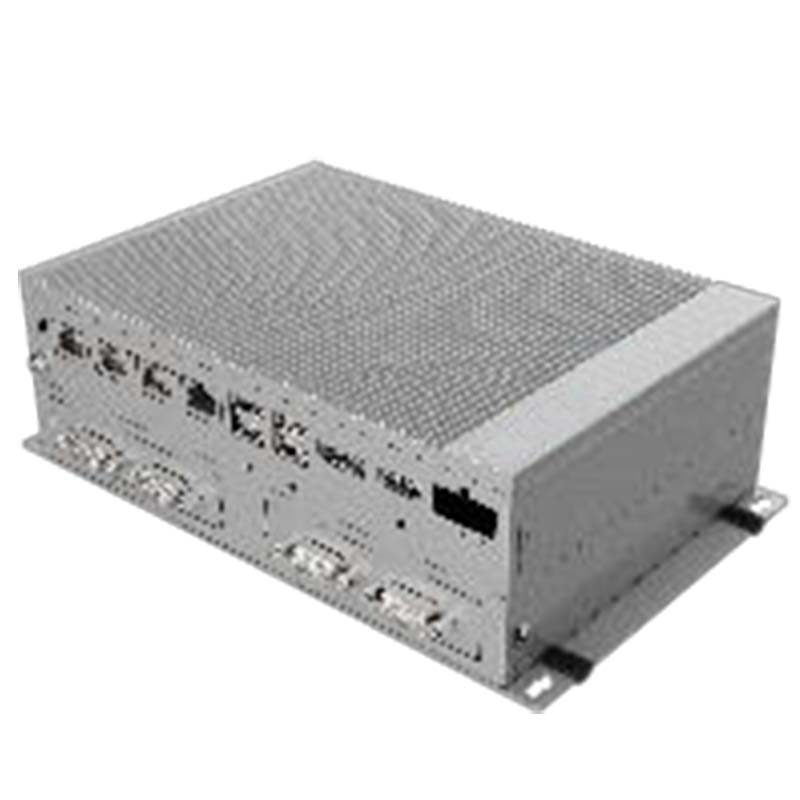
Sistema di controllo RPNS
TR-PNS_G01 è un prodotto CNC e di movimento per la lavorazione CNC/il controllo del movimento. Il tempo di consegna è di 15 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- TR-PNS_G01
- Tempi di consegna
- 15 giorni
- Categoria
- CNC e controllo del movimento
A cosa serve questa piattaforma
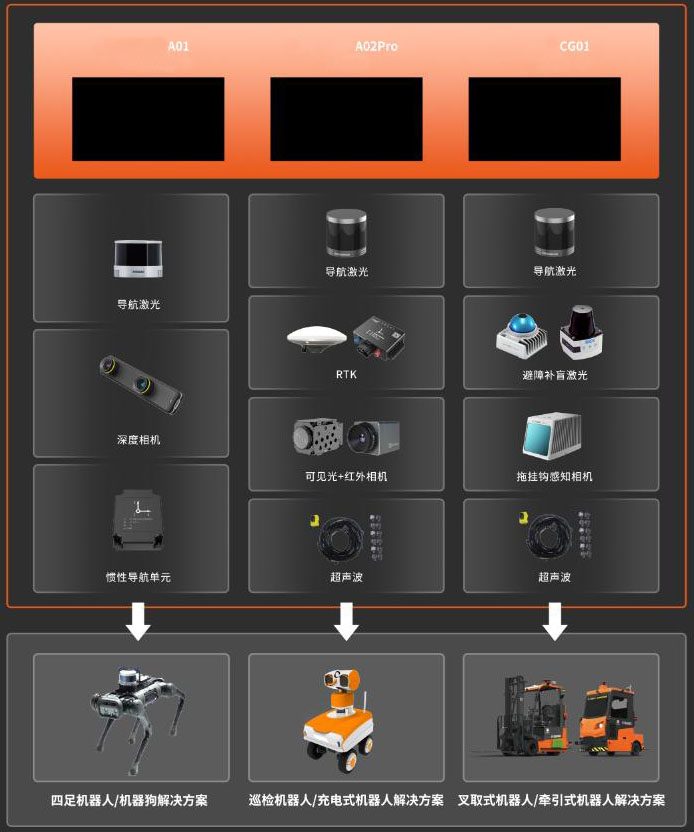
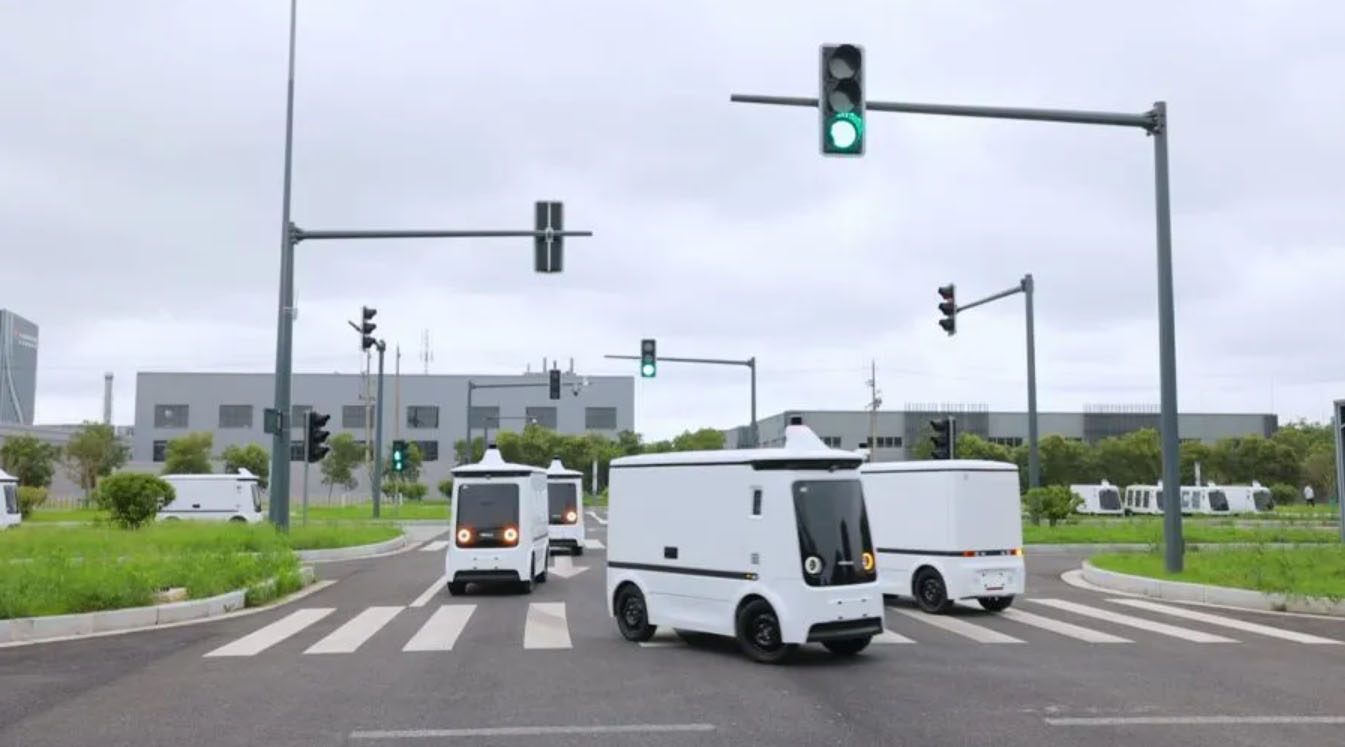
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 15 giorni |
| MOQ | 20 unità |
| Origine | Cina |
| Porto di carico | Shenzen, Cina |
| Incoterm | FOB Shenzhen/CIF su richiesta |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
Sistema di controllo RPNSDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
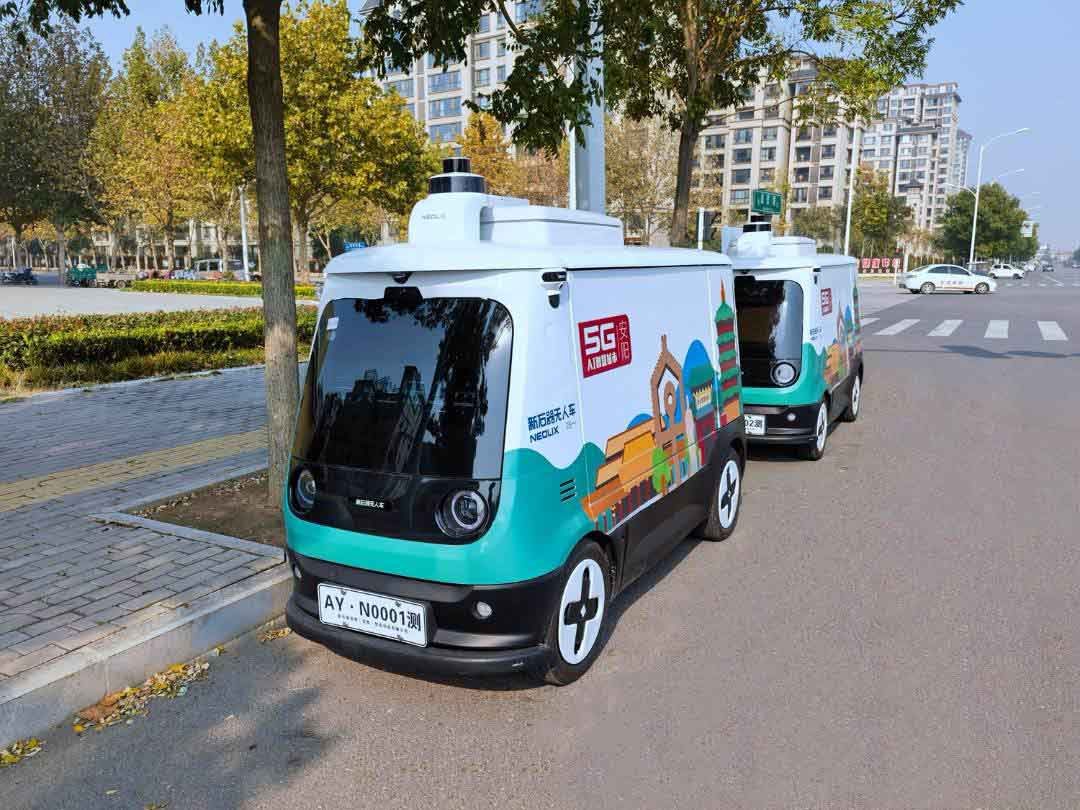
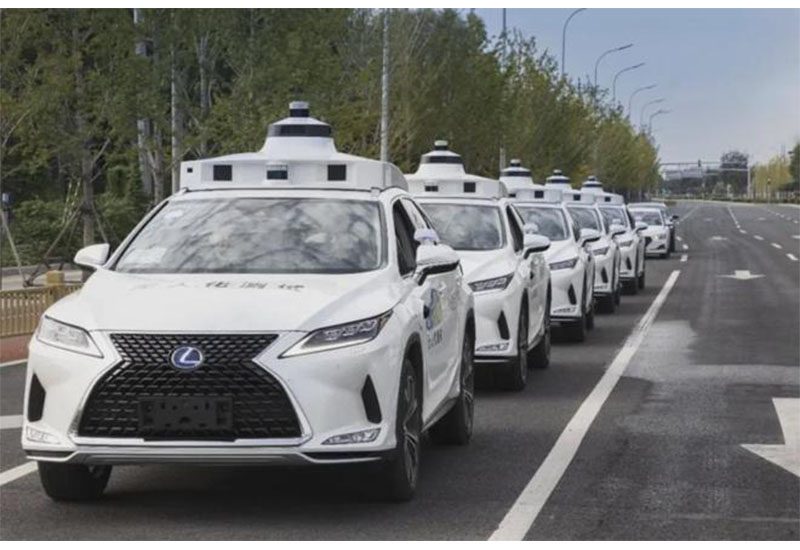
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
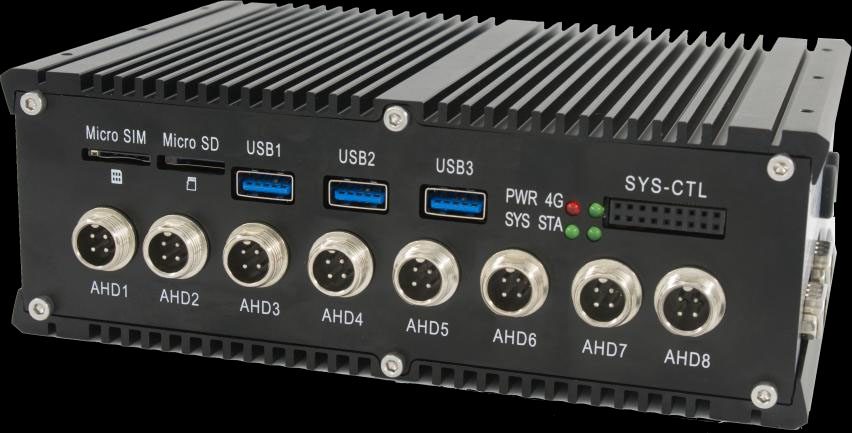
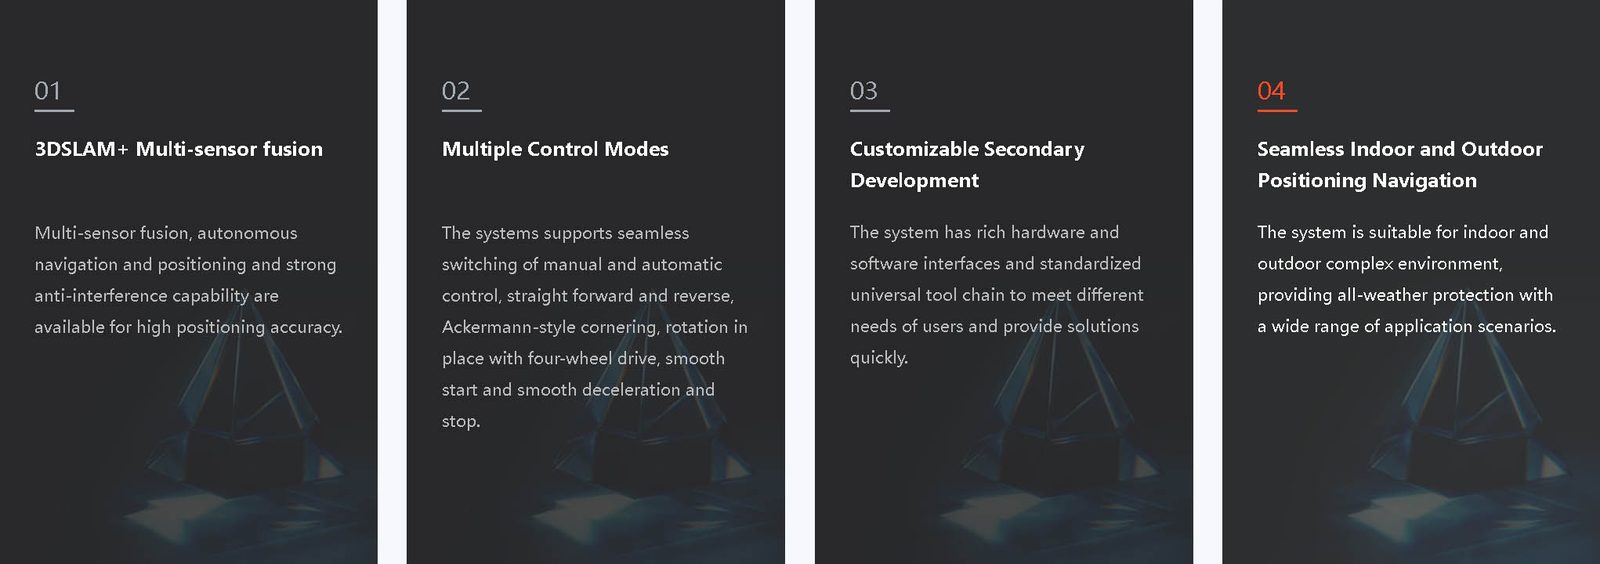
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
L'algoritmo di posizionamento e navigazione autonomo con fusione multisensore integrato è adatto a vari ambienti complessi. Supporta il posizionamento e la navigazione in condizioni stradali complesse come erba, sabbia, lastre di pietra e piastre di acciaio e la precisione del posizionamento raggiunge il livello centimetrico.
Quickly build high-precision maps
Supporta metodi di mappatura rapidi, può realizzare il disegno di mappe di navigazione tridimensionali ad alta precisione completamente automatico e la modellazione di scene tridimensionali, l'operazione di mappatura è semplice e facile, crea nuvole di punti tridimensionali a colori e ha la capacità di aggiornare le mappe in modo autonomo.
Auto path planning and road network planning
Supporta l'ordinamento ottimale del percorso di punti attività casuali, può generare percorsi di pianificazione del percorso globale e pianificazione del percorso locale in base ai punti attività, supporta la navigazione libera tra qualsiasi punto all'interno dell'intervallo di mappatura e vari metodi di pianificazione come il tracciamento.
Perception and obstacle avoidance
Consentire al robot di avere capacità di percezione autonome, evitare o aggirare automaticamente gli ostacoli quando incontra ostacoli, aggiornare autonomamente la pianificazione del percorso locale e trovare percorsi percorribili.
Portable remote control
Può essere personalizzato in base al protocollo dell'estremità di controllo principale esistente e può essere regolato e ottimizzato in base alle esigenze e può essere realizzata l'interazione delle informazioni portatili con l'estremità di controllo principale.
Supporta lo sviluppo di più protocolli di comunicazione chassis
È possibile eseguire uno sviluppo personalizzato in base al protocollo del telaio esistente dell'utente e apportare modifiche e ottimizzazioni secondo necessità per ottenere feedback e trasmissione in tempo reale delle informazioni relative al telaio e al robot.
Multiple control modes
Supporta il passaggio continuo dal controllo manuale a quello automatico; supporta la rotazione in avanti/indietro, in stile Ackerman e la rotazione a quattro ruote motrici in situ; supporta l'avviamento graduale, la decelerazione e il parcheggio fluidi.
Automatic recovery of power-off memory
I dati vengono caricati sulla piattaforma di supervisione del robot per l'archiviazione unificata e supportano la riproduzione cronologica.
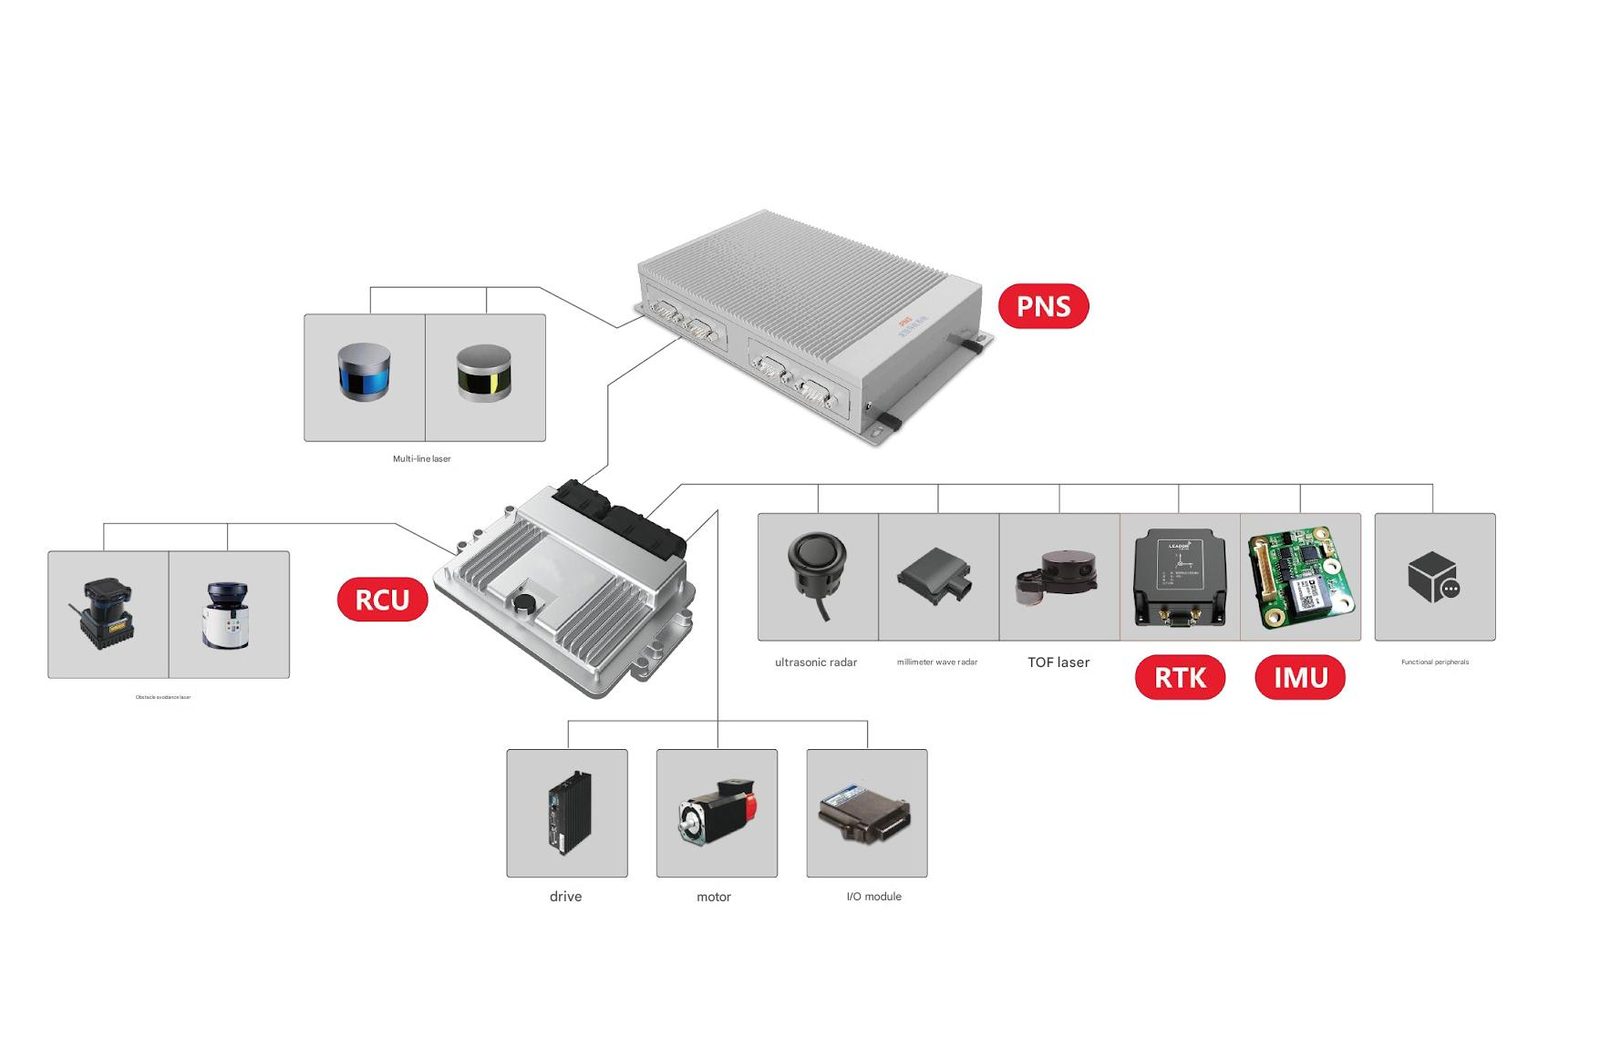
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
Dati tecnici completi
| Modello | TR-PNS_G01 |
|---|---|
| Tempi di consegna | 15 giorni |
| Categoria | CNC e controllo del movimento |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali del TR-PNS_G01?
Modello TR-PNS_G01. Una scheda tecnica completa è disponibile su richiesta.
Qual è il tempo di consegna e il MOQ per TR-PNS_G01?
Il tempo di consegna è di 15 giorni; MOQ è di 20 unità.
Qual è il prezzo del TR-PNS_G01?
Il prezzo è indicato per configurazione, inclusi strumenti e trasporto, ove applicabile.
Ottieni una proposta di prezzo per TR-PNS_G01
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria
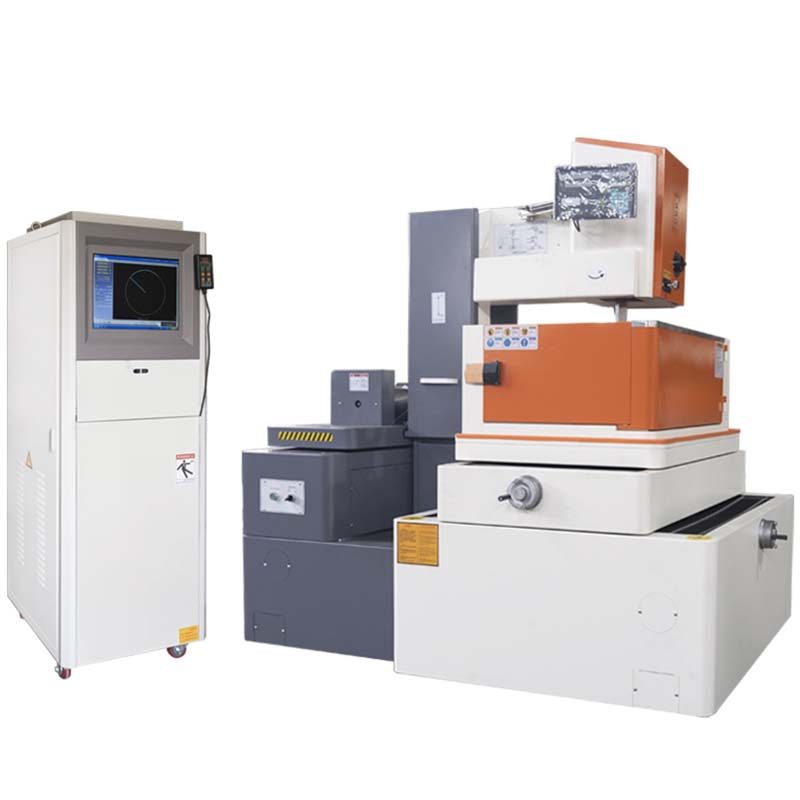
Macchina per elettroerosione a filo a media velocità TR-RT80
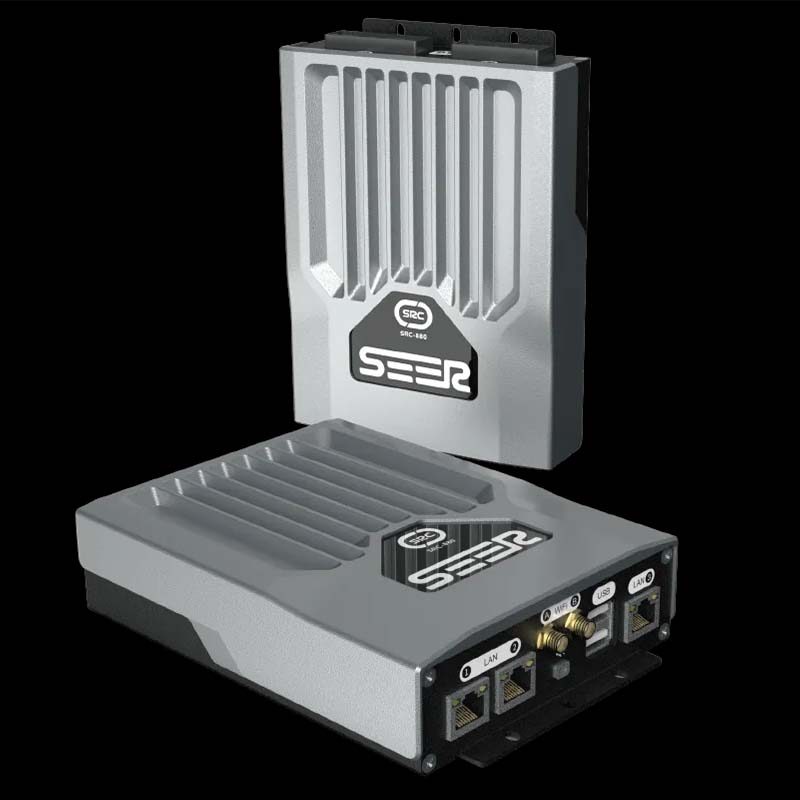
Controller AMR SRC-880
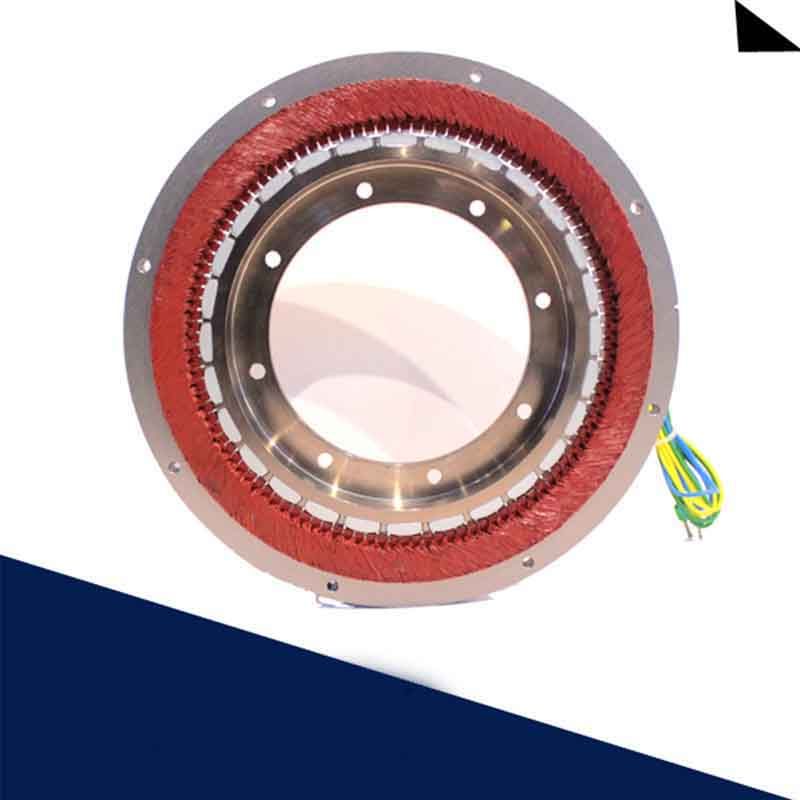
Motori senza telaio
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.