


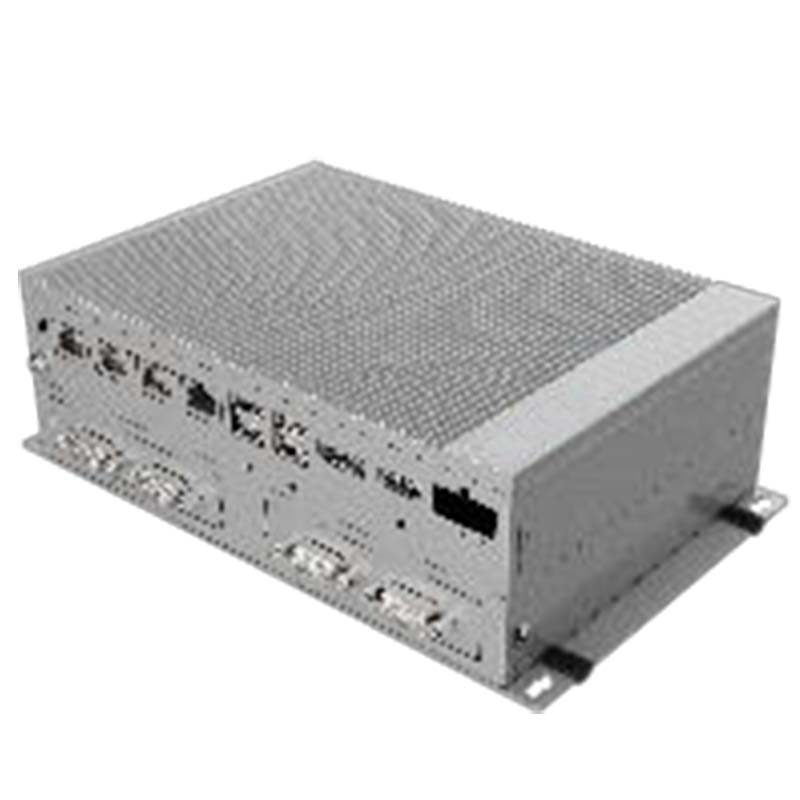
sistem kendali RPNS
TR-PNS_G01 adalah produk CNC dan gerak untuk pemesinan / kontrol gerak CNC. Waktu tunggu adalah 15 hari; harga dikutip per konfigurasi. Sertifikasi: dokumentasi CE berdasarkan permintaan.
- Model
- TR-PNS_G01
- Waktu memimpin
- 15 hari
- Kategori
- CNC & Kontrol Gerakan
Untuk apa platform ini
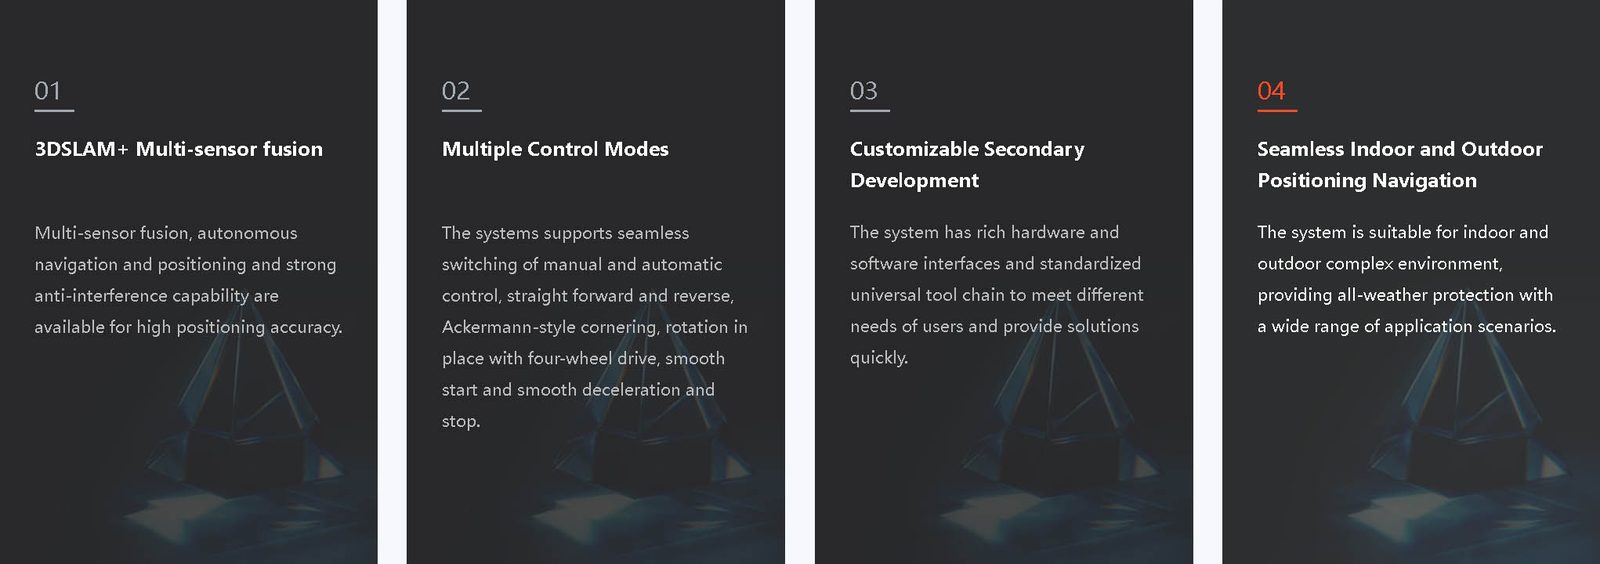
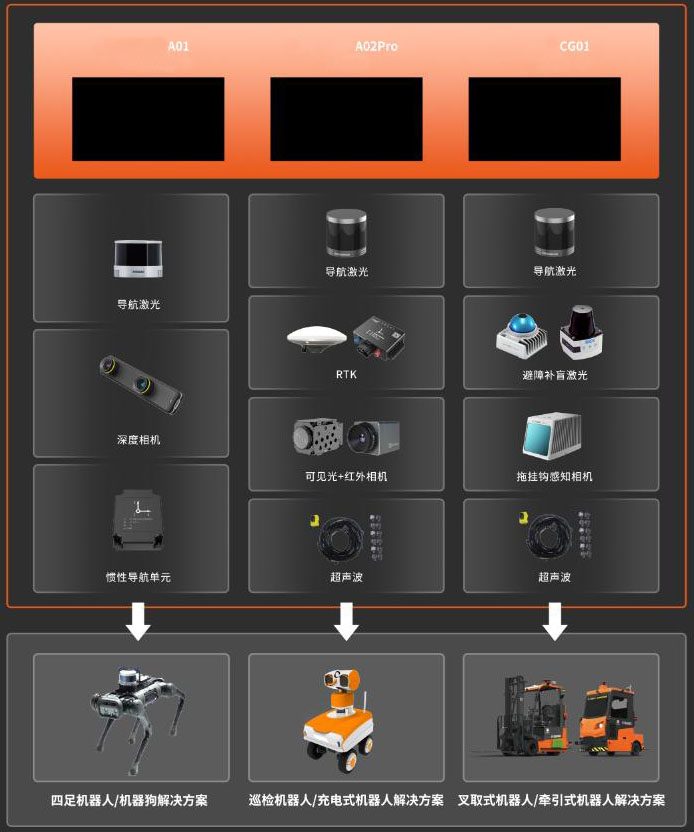
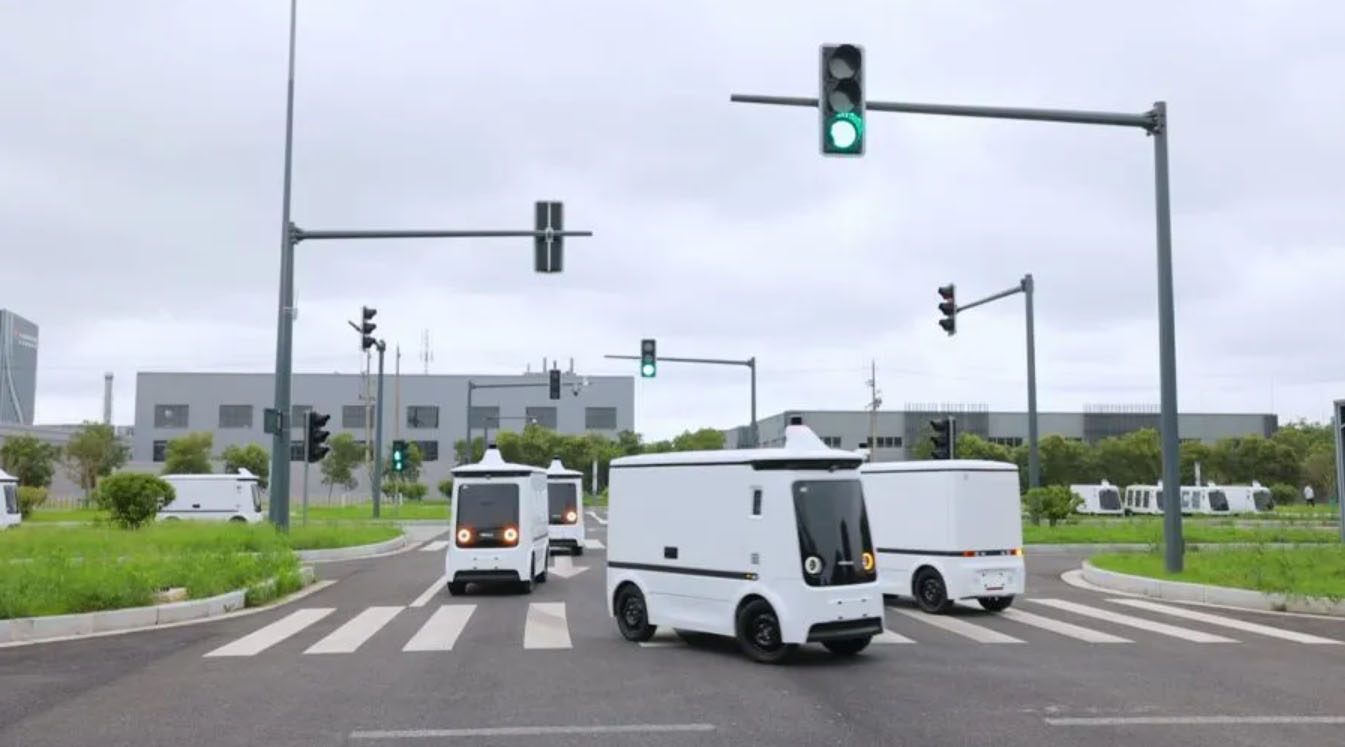
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
istilah komersial
| Kutipan | Harga per konfigurasi — balas dalam 48 jam |
|---|---|
| Waktu memimpin | 15 hari |
| MOQ | 20 unit |
| Asal | Cina |
| Pelabuhan pemuatan | Shenzhen, Tiongkok |
| Incoterm | FOB Shenzhen / CIF berdasarkan permintaan |
| Pembayaran | Deposit 30%, 70% sebelum pengiriman |
| Jaminan | Standar 24 bulan, 36 bulan opsional |
Detail produk
Catatan aplikasi, gambar konstruksi, dan video dari file teknik TROY — dokumentasi yang sama dikirimkan bersama kutipan.
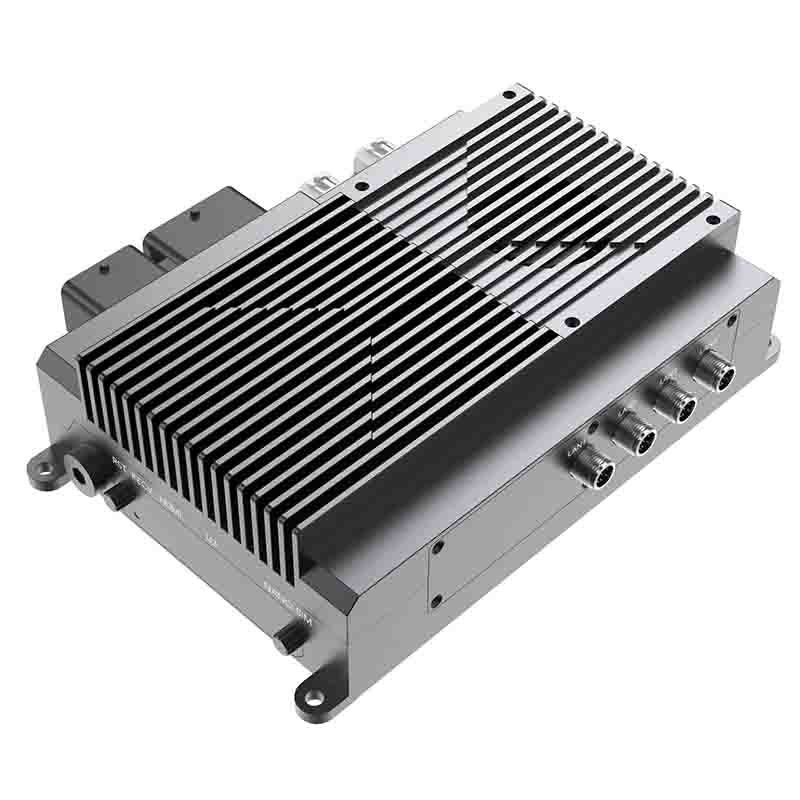
sistem kendali RPNSDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
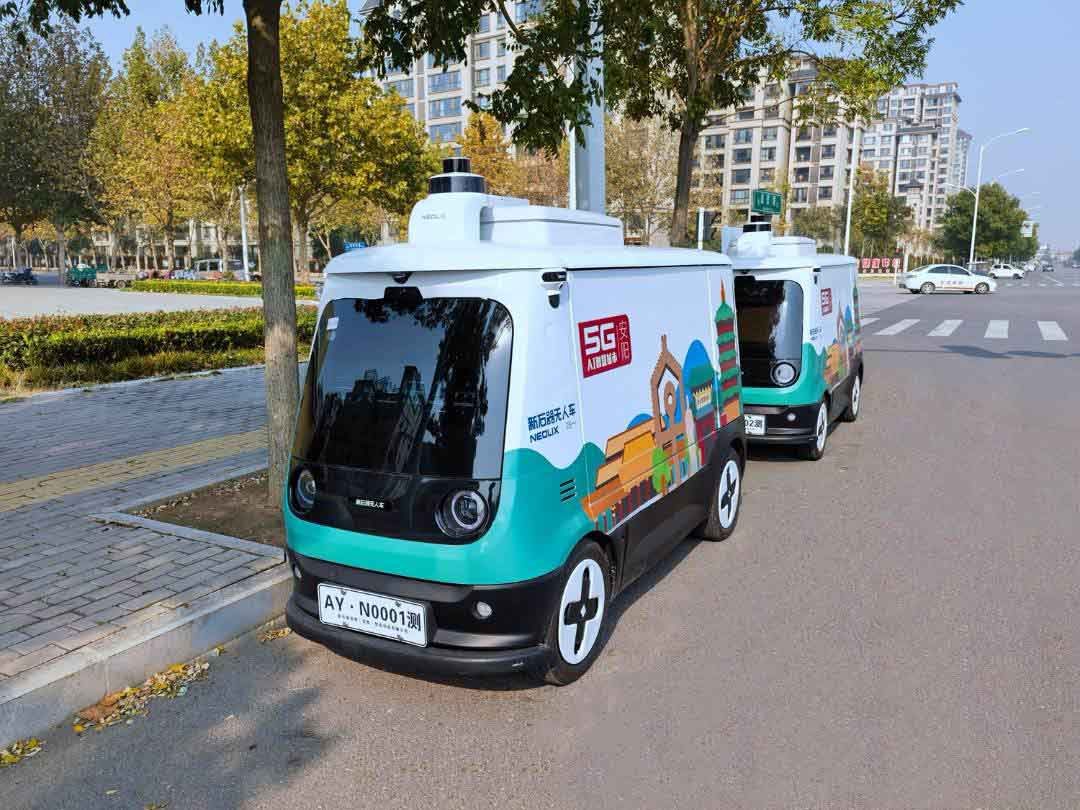
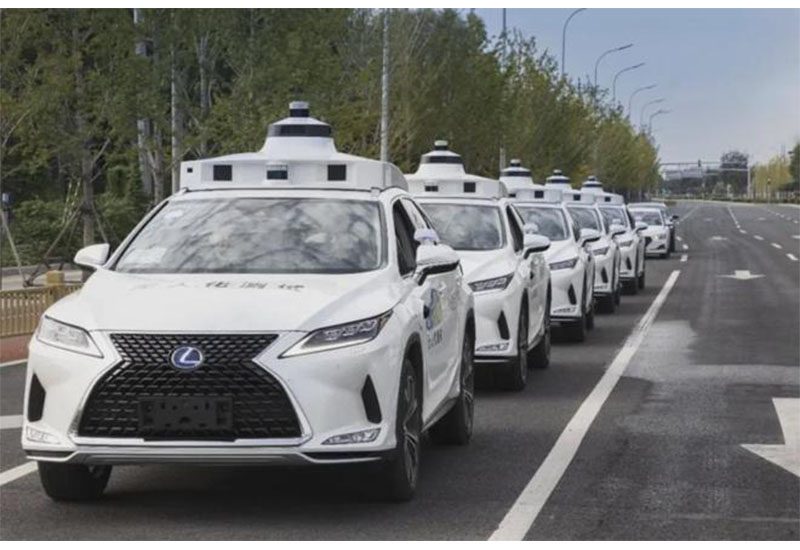
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
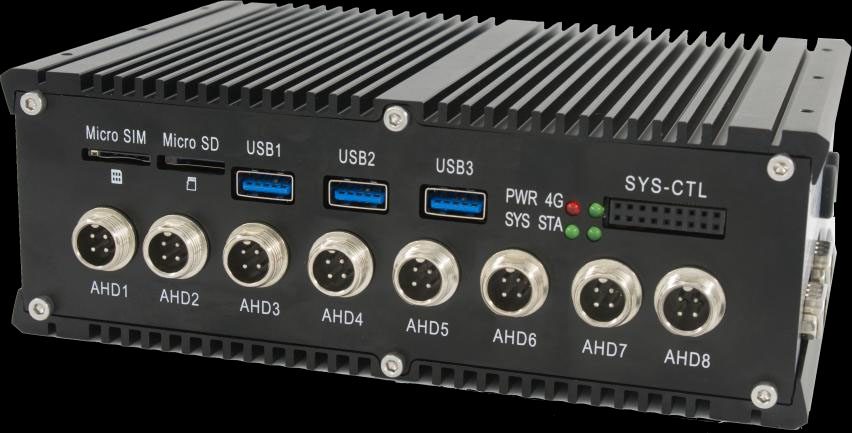
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
Algoritma penentuan posisi dan navigasi otonom fusi multi-sensor bawaan cocok untuk berbagai lingkungan yang kompleks. Ini mendukung penentuan posisi dan navigasi dalam kondisi jalan yang kompleks seperti rumput, pasir, lempengan batu dan pelat baja, dan akurasi posisi mencapai tingkat sentimeter.
Quickly build high-precision maps
Mendukung metode pemetaan cepat, dapat mewujudkan gambar peta navigasi tiga dimensi presisi tinggi yang sepenuhnya otomatis dan pemodelan pemandangan tiga dimensi, operasi pemetaan sederhana dan mudah, membangun awan titik tiga dimensi berwarna, dan memiliki kemampuan untuk memperbarui peta secara mandiri.
Auto path planning and road network planning
Mendukung penyortiran rute optimal dari titik tugas acak, dapat menghasilkan perencanaan jalur global dan rute perencanaan jalur lokal sesuai dengan titik tugas, mendukung navigasi bebas antara titik mana pun dalam rentang pemetaan, dan berbagai metode perencanaan seperti pelacakan.
Perception and obstacle avoidance
Memungkinkan robot memiliki kemampuan persepsi otonom, secara otomatis menghindari atau melewati rintangan saat menghadapi rintangan, memperbarui perencanaan jalur lokal secara mandiri, dan menemukan jalur yang dapat dilewati.
Portable remote control
Ini dapat disesuaikan sesuai dengan protokol ujung kendali utama yang ada, dan dapat disesuaikan dan dioptimalkan sesuai dengan kebutuhan, dan interaksi informasi portabel dengan ujung kendali utama dapat direalisasikan.
Mendukung pengembangan beberapa protokol komunikasi sasis
Pengembangan yang disesuaikan dapat dilakukan sesuai dengan protokol sasis yang ada milik pengguna, dan penyesuaian serta pengoptimalan dapat dilakukan sesuai kebutuhan untuk mencapai umpan balik waktu nyata dan transmisi informasi terkait sasis dan robot.
Multiple control modes
Mendukung peralihan yang mulus antara kontrol manual dan otomatis; mendukung lurus maju/mundur, putaran gaya Ackerman, dan putaran penggerak empat roda delapan roda di tempat; mendukung start yang mulus, deselerasi yang mulus, dan parkir.
Automatic recovery of power-off memory
Data diunggah ke platform pengawasan robot untuk penyimpanan terpadu, dan mendukung pemutaran riwayat.
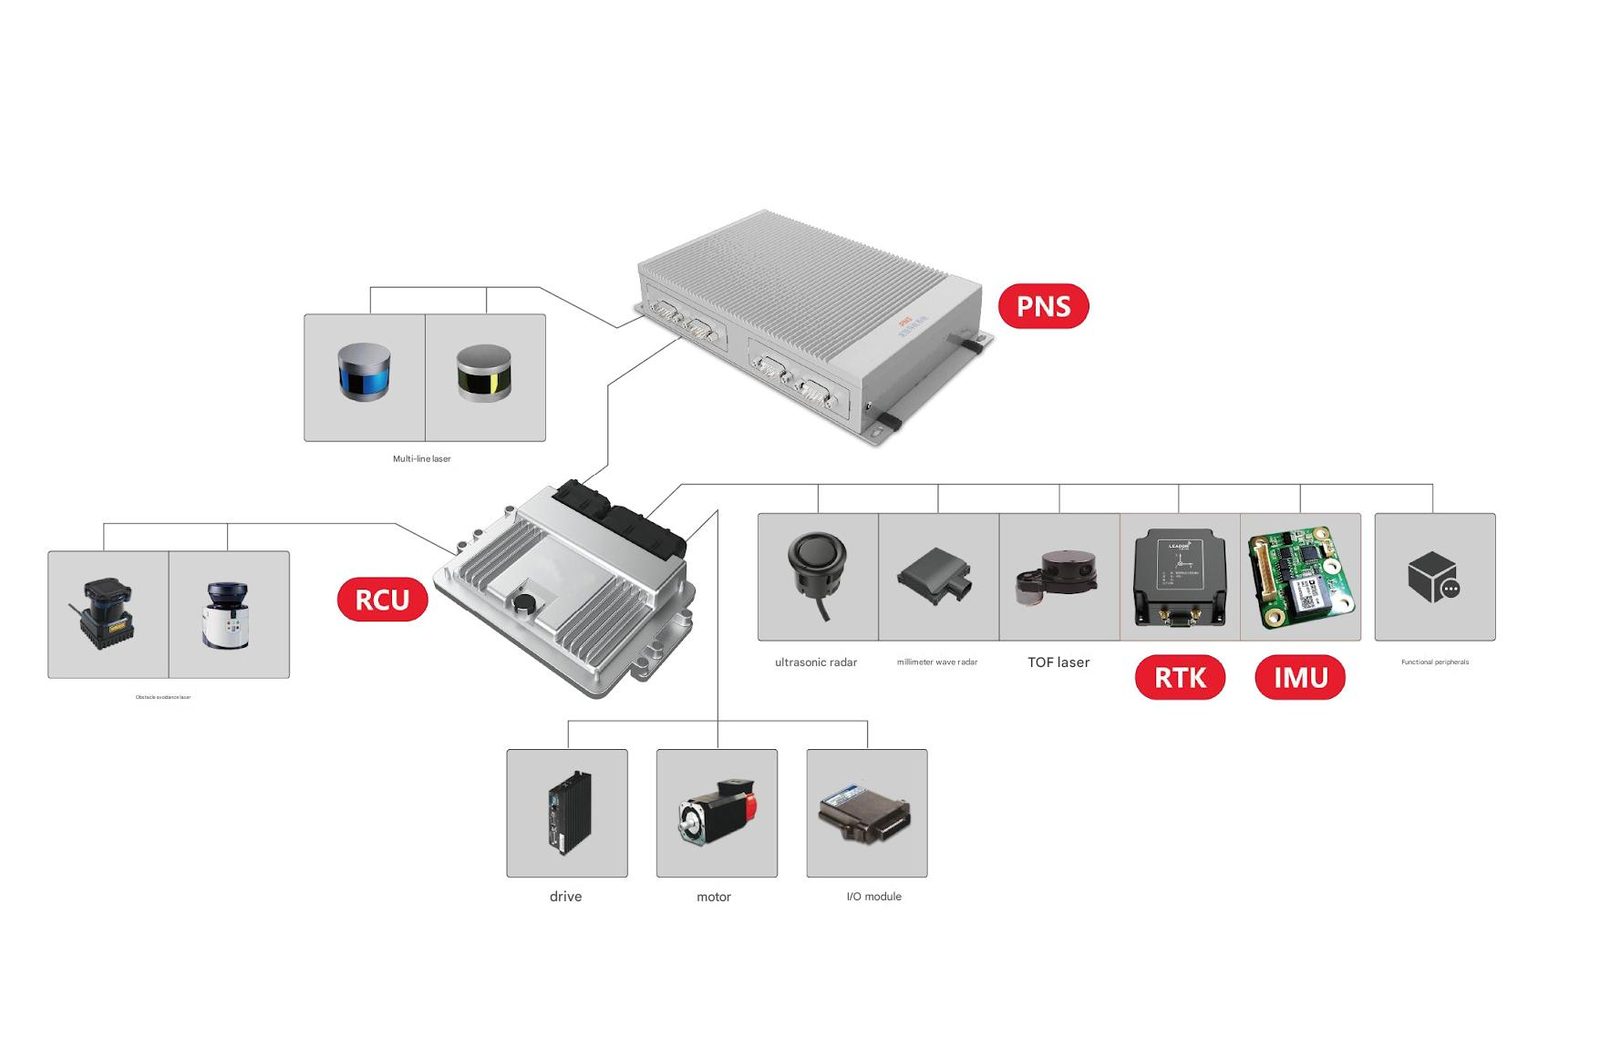
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
Data teknis lengkap
| Model | TR-PNS_G01 |
|---|---|
| Waktu memimpin | 15 hari |
| Kategori | CNC & Kontrol Gerakan |
Nilainya nominal pada 20 °C. Unduh lembar data untuk model cad, kurva torsi, dan peta I/O pengontrol.
Di mana ia berjalan
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Pertanyaan pembeli
Apa spesifikasi utama TR-PNS_G01?
Model TR-PNS_G01. Lembar data lengkap tersedia berdasarkan permintaan.
Berapa lead time dan MOQ untuk TR-PNS_G01?
Waktu tunggu adalah 15 hari; MOQ adalah 20 unit.
Berapa harga TR-PNS_G01?
Harga dikutip per konfigurasi, termasuk perkakas dan pengangkutan jika berlaku.
Dapatkan proposal harga untuk TR-PNS_G01
Sertakan bagian, target rate dan port tujuan. Seorang insinyur — bukan chatbot — membalas dalam waktu 48 jam.
Kategori yang sama
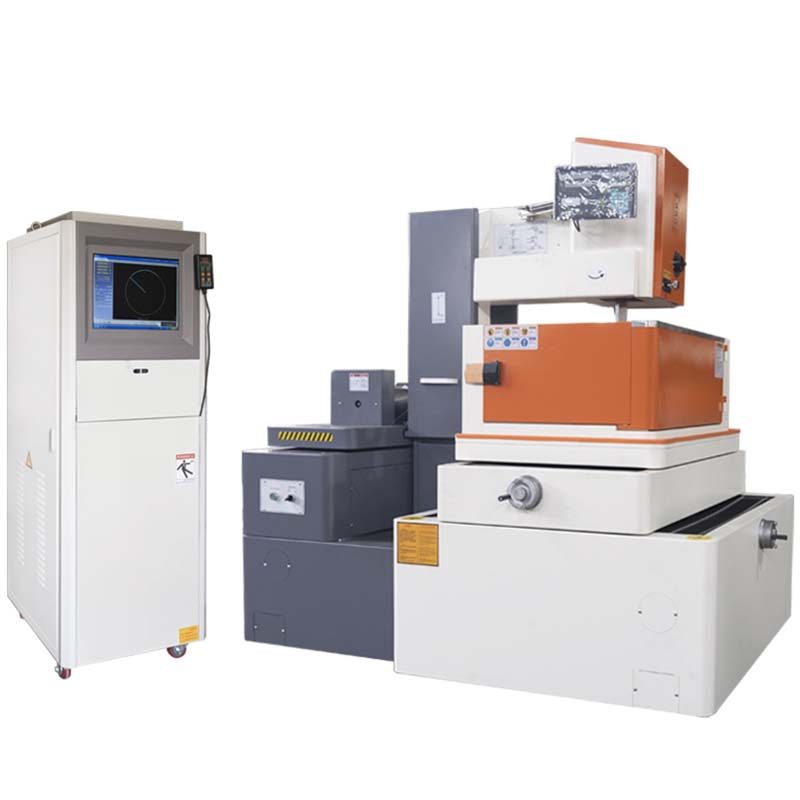
Mesin EDM kawat berkecepatan sedang TR-RT80
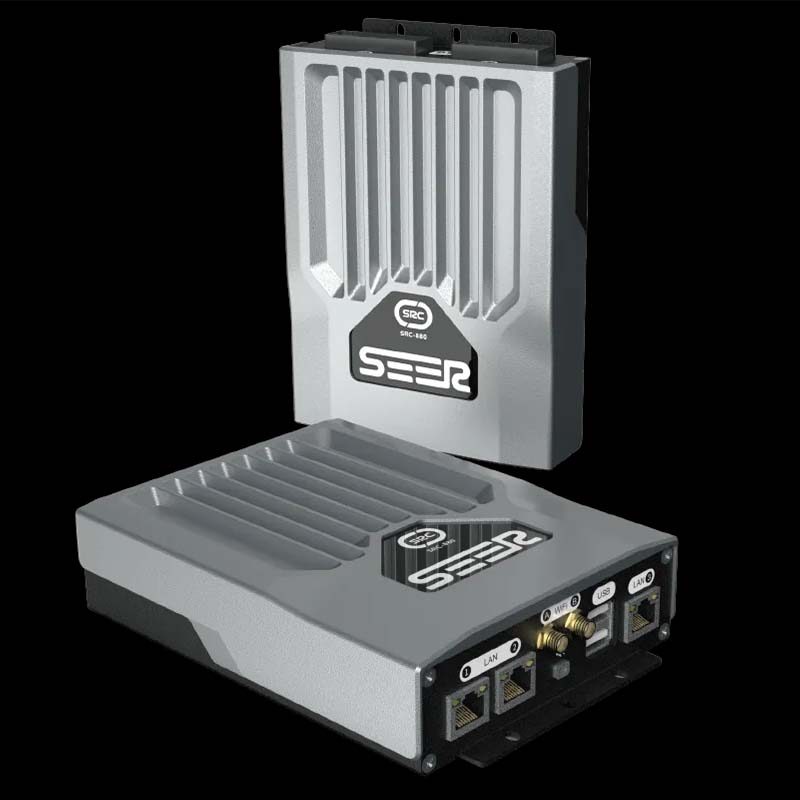
Pengontrol AMR SRC-880
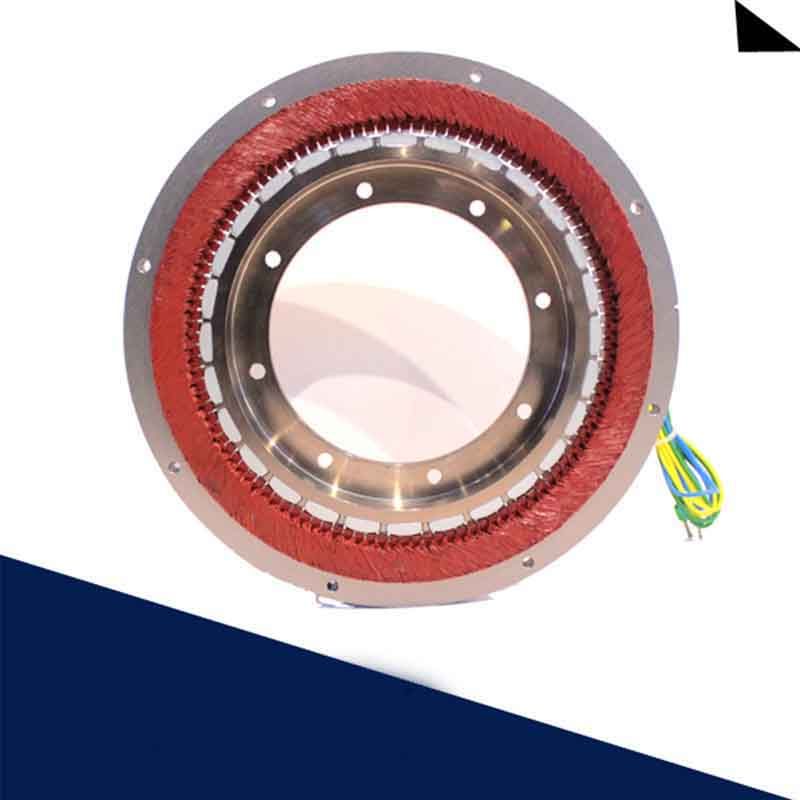
Motor tanpa bingkai
Ditinjau oleh TROY Teknik ·. Spesifikasi diperiksa ulang berdasarkan lembar data pemasok di setiap penawaran.