


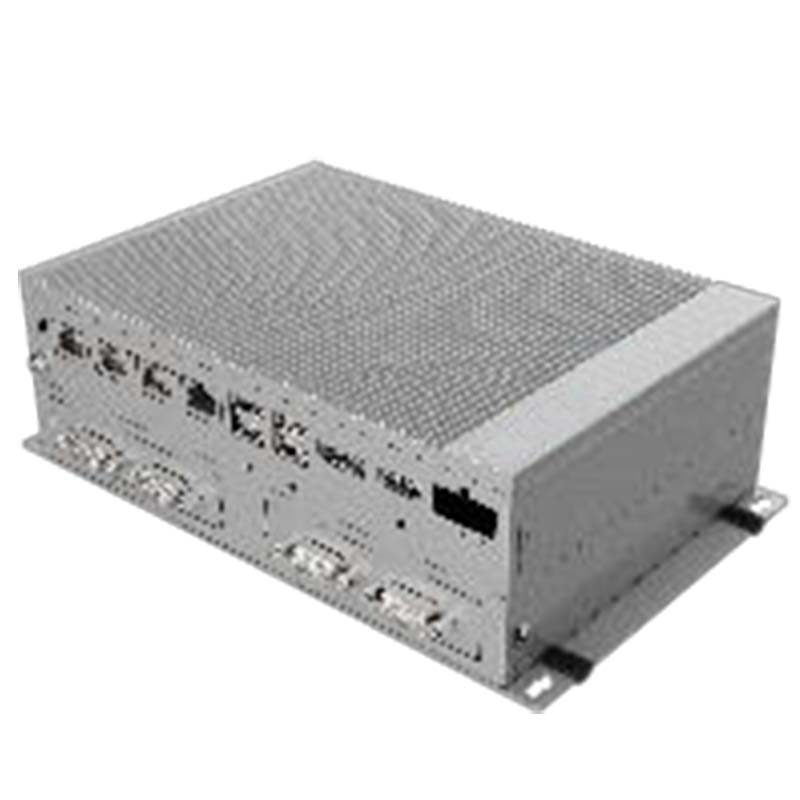
RPNS styrsystem
TR-PNS_G01 är en CNC- och rörelseprodukt för CNC-bearbetning / rörelsekontroll. Ledtiden är 15 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- TR-PNS_G01
- Ledtid
- 15 dagar
- Kategori
- CNC och rörelsekontroll
Vad den här plattformen är till för
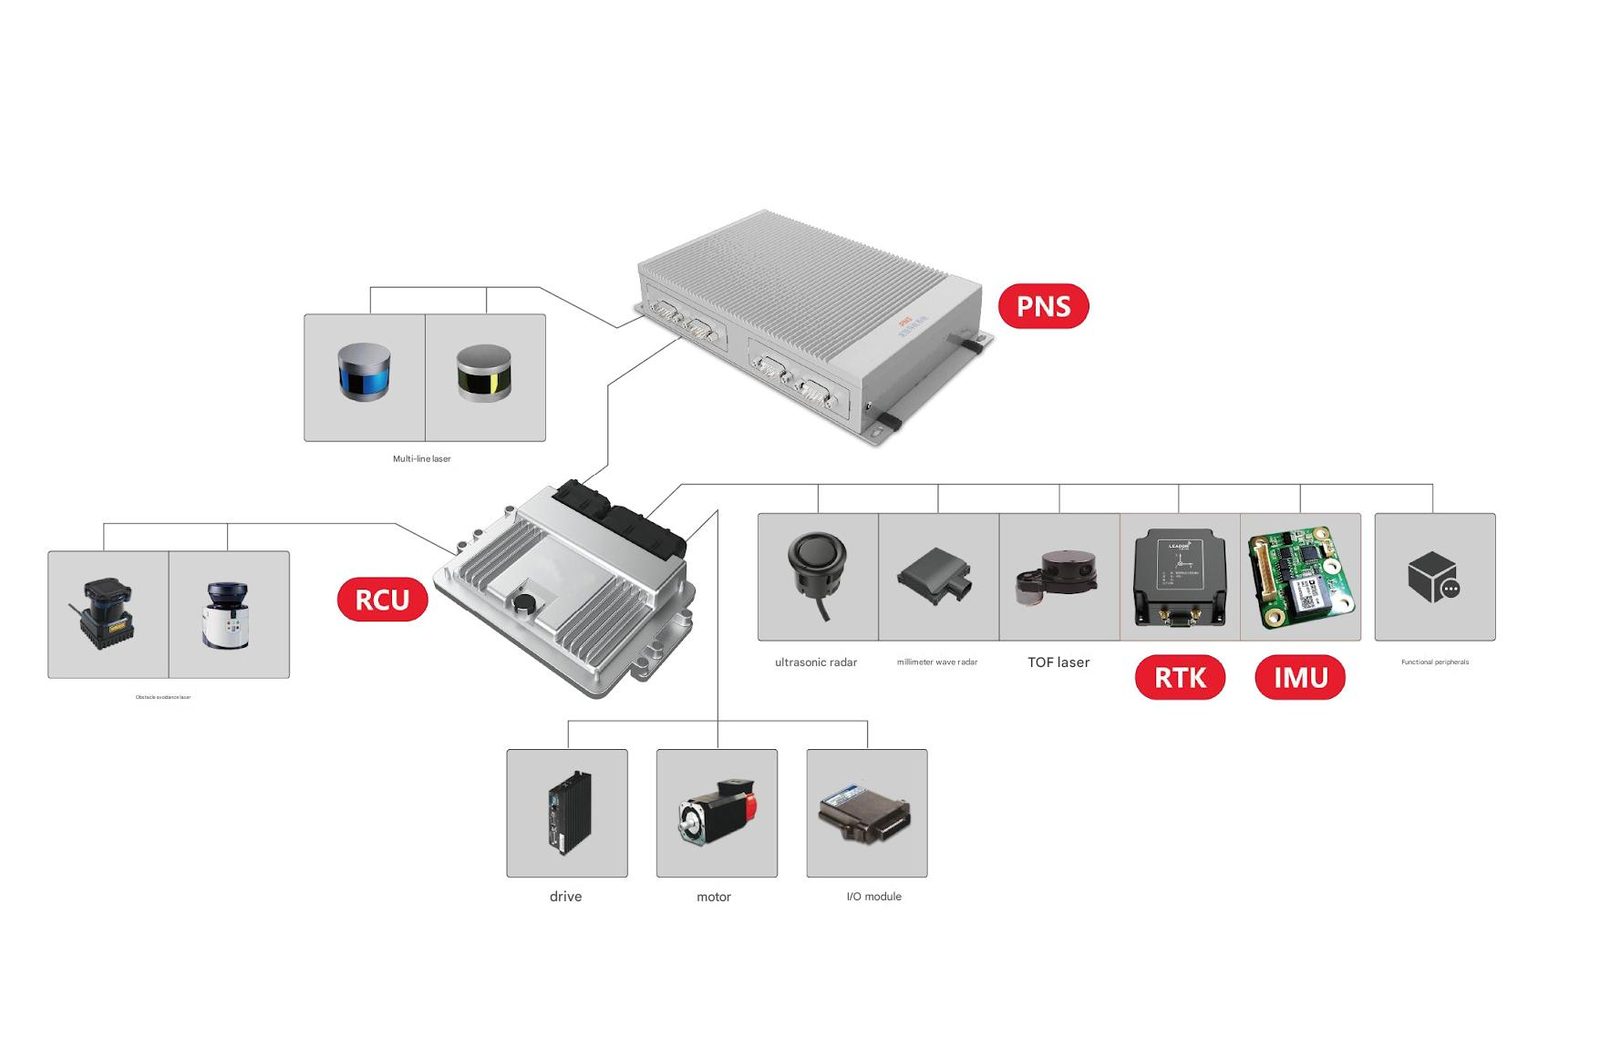
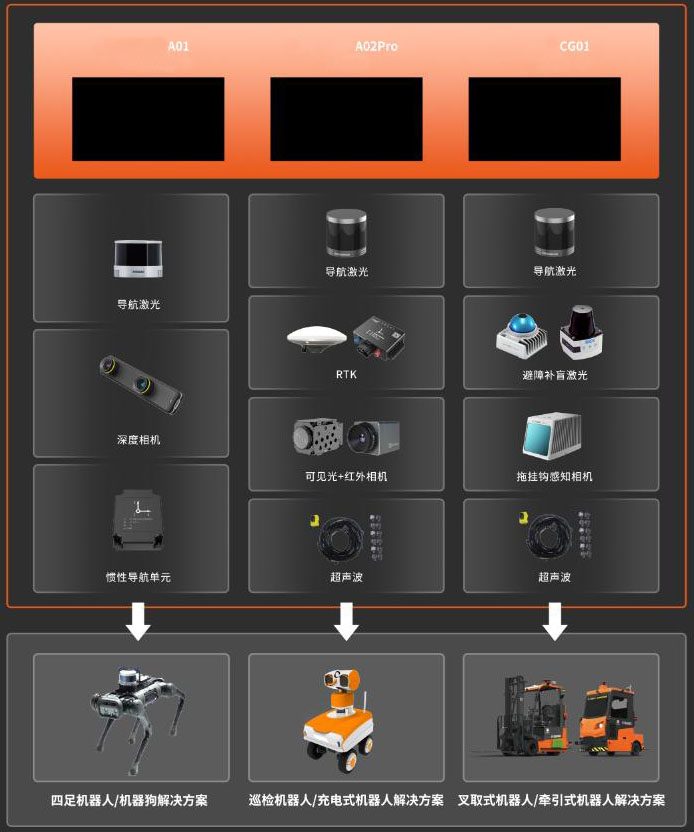
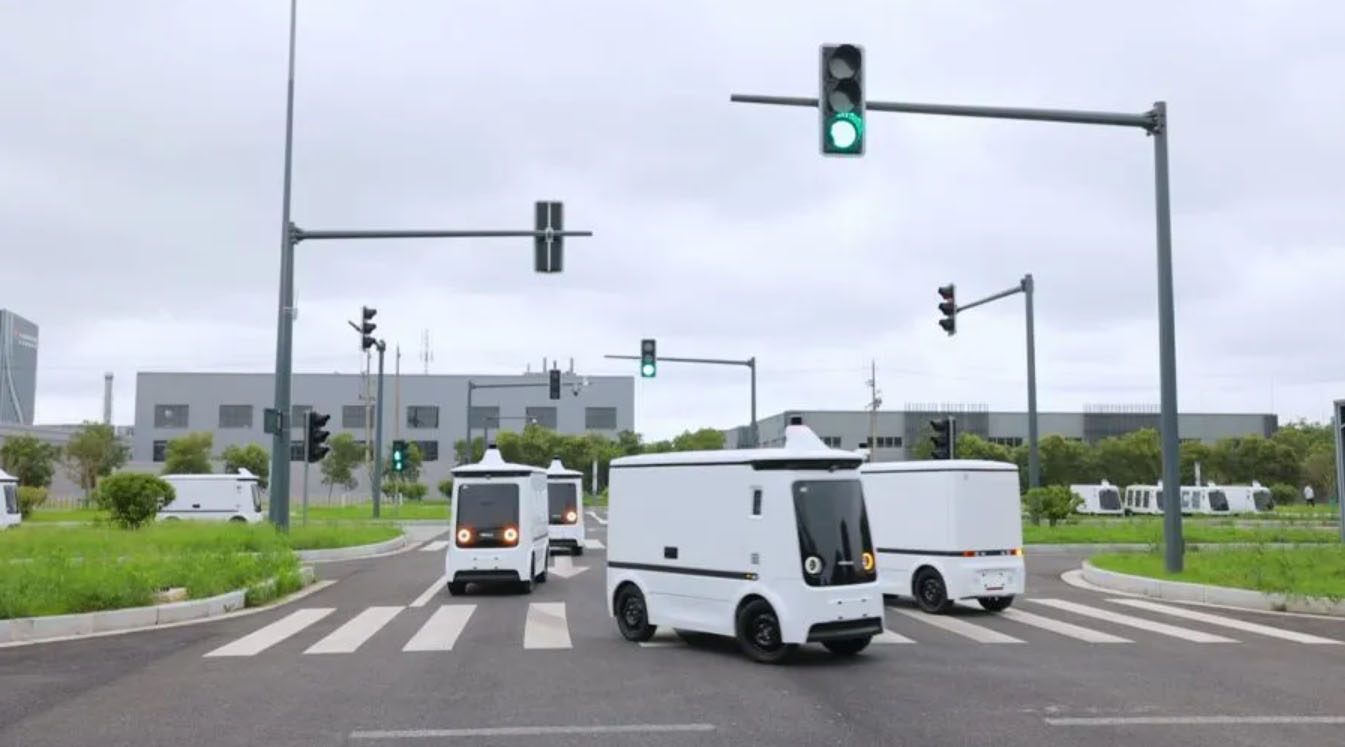
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 15 dagar |
| MOQ | 20 enheter |
| Ursprung | Kina |
| Lastningshamn | Shenzhen, Kina |
| Incoterm | FOB Shenzhen / CIF på begäran |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
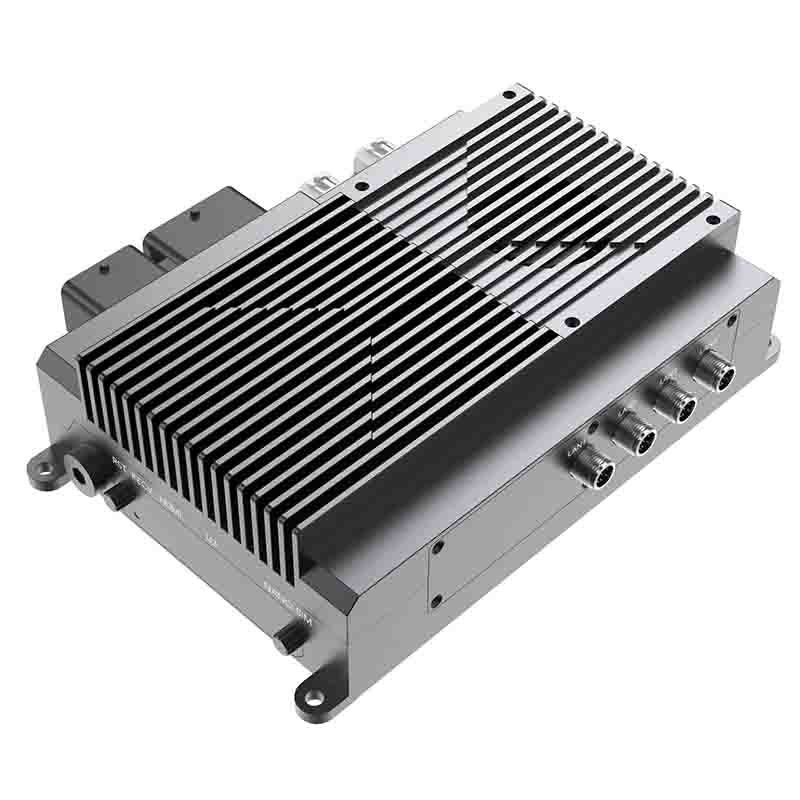
RPNS styrsystemDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
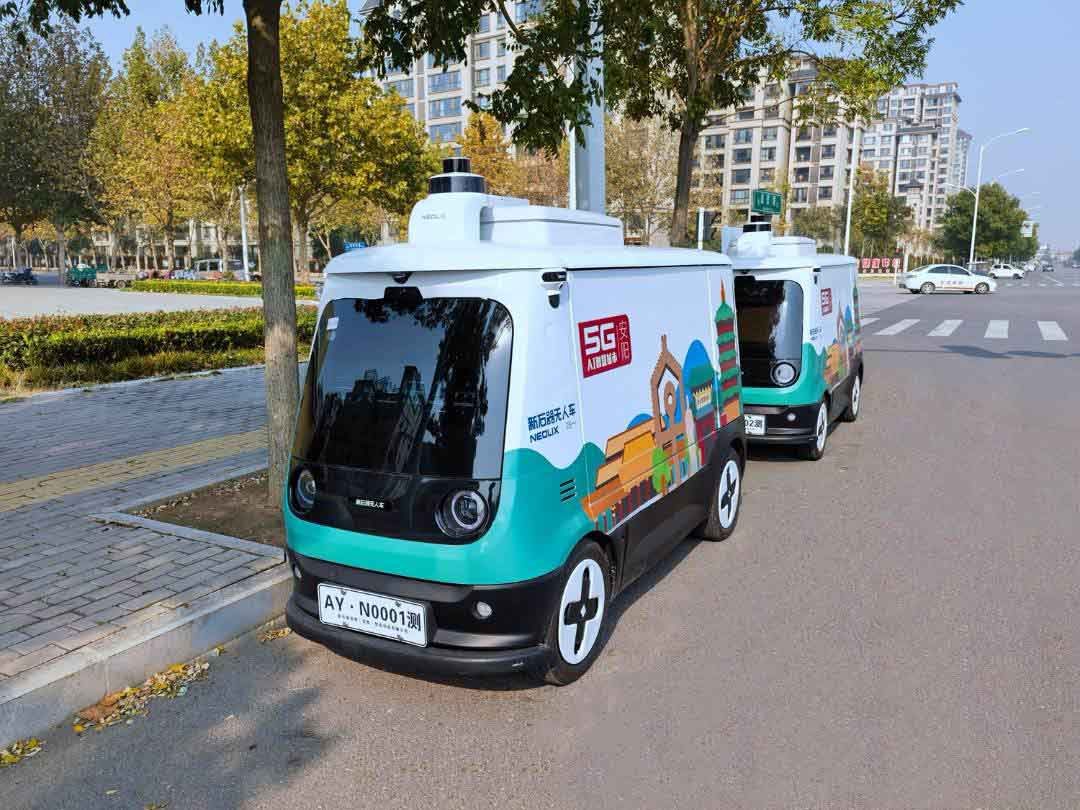
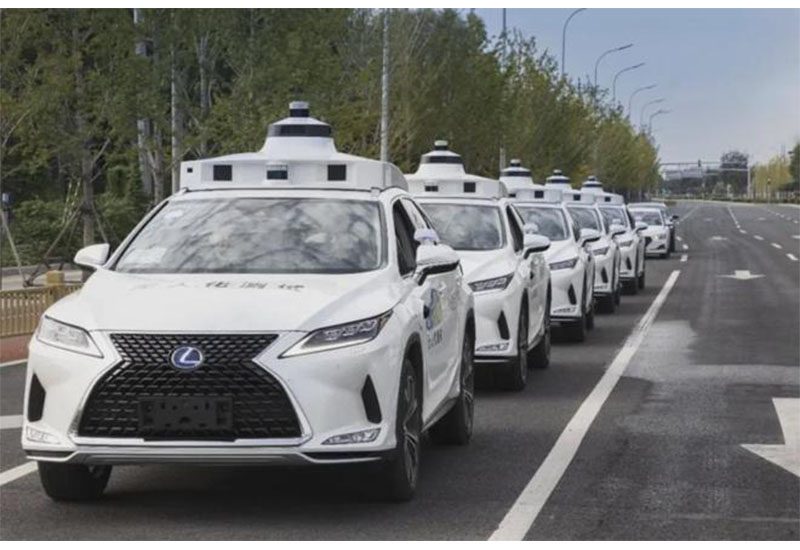
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
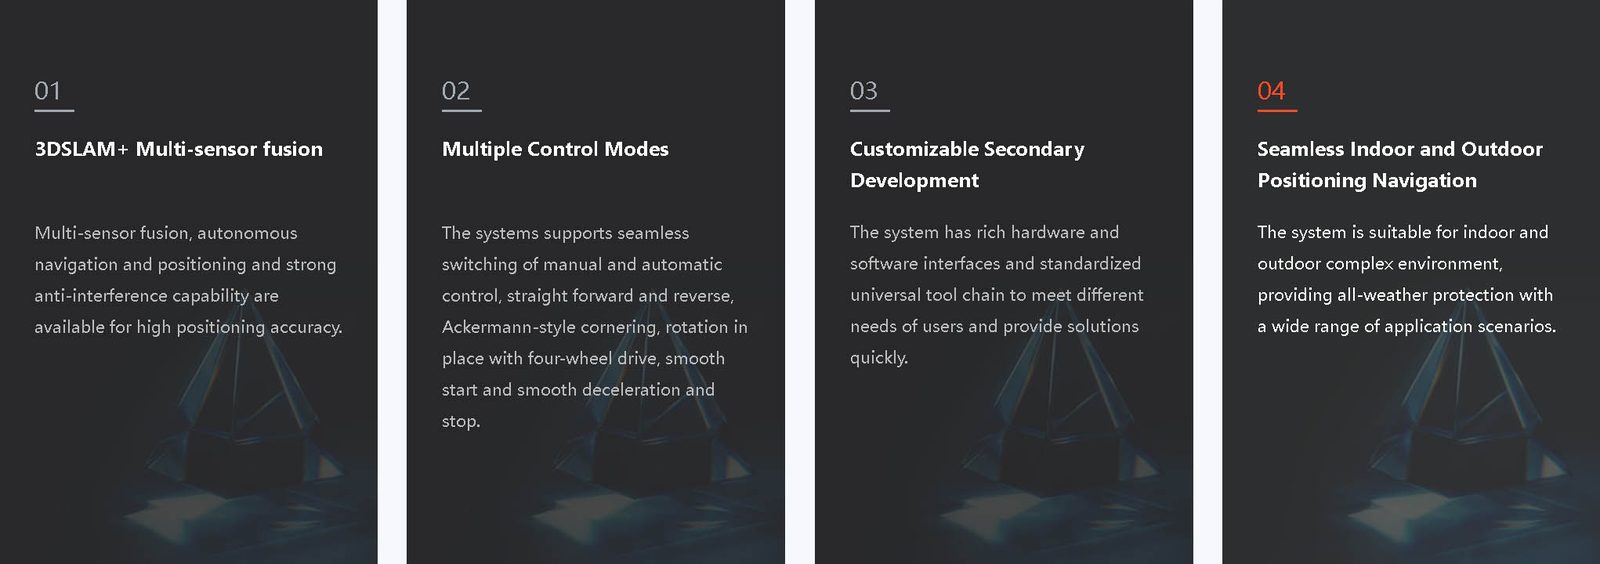
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
Den inbyggda multi-sensor fusion autonoma positionerings- och navigeringsalgoritmen är lämplig för olika komplexa miljöer. Den stöder positionering och navigering i komplexa vägförhållanden som gräs, sand, stenplattor och stålplåtar, och positioneringsnoggrannheten når centimeternivå.
Quickly build high-precision maps
Stöder snabba kartläggningsmetoder, kan realisera helautomatisk tredimensionell högprecisionsnavigeringskartaritning och tredimensionell scenmodellering, kartläggningsoperationen är enkel och lätt, bygger tredimensionella punktmoln i färg och har förmågan att uppdatera kartor autonomt.
Auto path planning and road network planning
Stöder optimal ruttsortering av slumpmässiga uppgiftspunkter, kan mata ut global vägplanering och lokala vägplaneringsrutter enligt uppgiftspunkter, stöder fri navigering mellan alla punkter inom kartläggningsområdet och olika planeringsmetoder såsom spårning.
Perception and obstacle avoidance
Gör det möjligt för roboten att ha autonoma uppfattningsförmåga, automatiskt undvika eller kringgå hinder när den stöter på hinder, automatiskt uppdatera lokal vägplanering och hitta framkomliga vägar.
Portable remote control
Den kan anpassas enligt protokollet för den befintliga huvudkontrolländen och kan justeras och optimeras efter behov, och portabel informationsinteraktion med huvudkontrolländen kan realiseras.
Stöder utvecklingen av flera chassikommunikationsprotokoll
Skräddarsydd utveckling kan utföras enligt användarens befintliga chassiprotokoll och justeringar och optimeringar kan göras efter behov för att uppnå realtidsfeedback och överföring av chassi- och robotrelaterad information.
Multiple control modes
Stöder sömlös växling mellan manuell och automatisk kontroll; stöder rakt framåt/bakåt, Ackerman-svängning och fyrhjulsdrift med åttahjulsdrift på plats; stöder mjuk start, mjuk retardation och parkering.
Automatic recovery of power-off memory
Data laddas upp till robotövervakningsplattformen för enhetlig lagring och stöder historisk uppspelning.
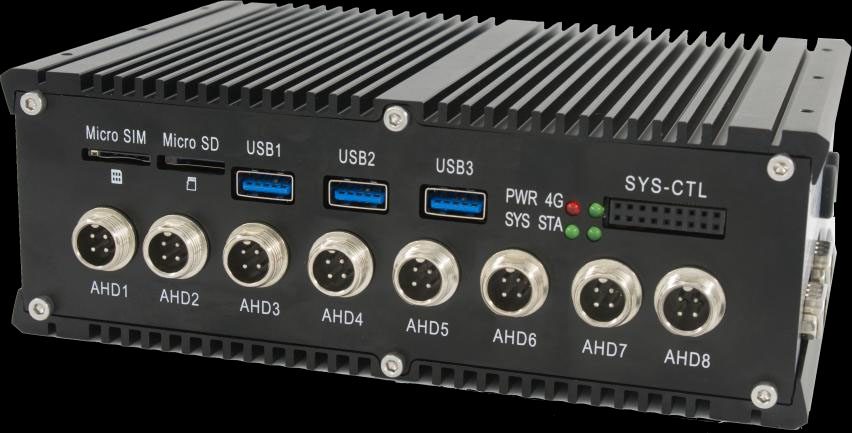
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
Fullständiga tekniska data
| Modell | TR-PNS_G01 |
|---|---|
| Ledtid | 15 dagar |
| Kategori | CNC och rörelsekontroll |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna för TR-PNS_G01?
Modell TR-PNS_G01. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för TR-PNS_G01?
Ledtiden är 15 dagar; MOQ är 20 enheter.
Hur är TR-PNS_G01 prissatt?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag för TR-PNS_G01
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori
Medelhastighet för tråd-EDM-maskin TR-RT80
AMR-kontroller SRC-880
Ramlösa motorer
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.