


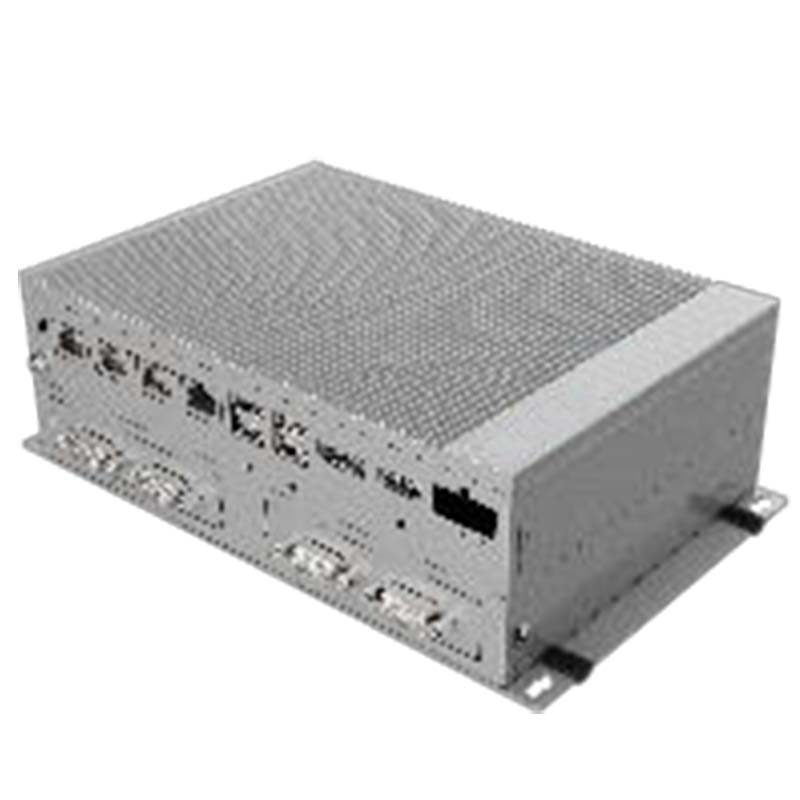
نظام التحكم RPNS
TR-PNS_G01 هو منتج CNC وحركة للتحكم في الحركة / التحكم في الحركة باستخدام الحاسب الآلي. المهلة الزمنية هي 15 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- TR-PNS_G01
- مهلة
- 15 يوما
- فئة
- CNC والتحكم في الحركة
ما هي هذه المنصة ل
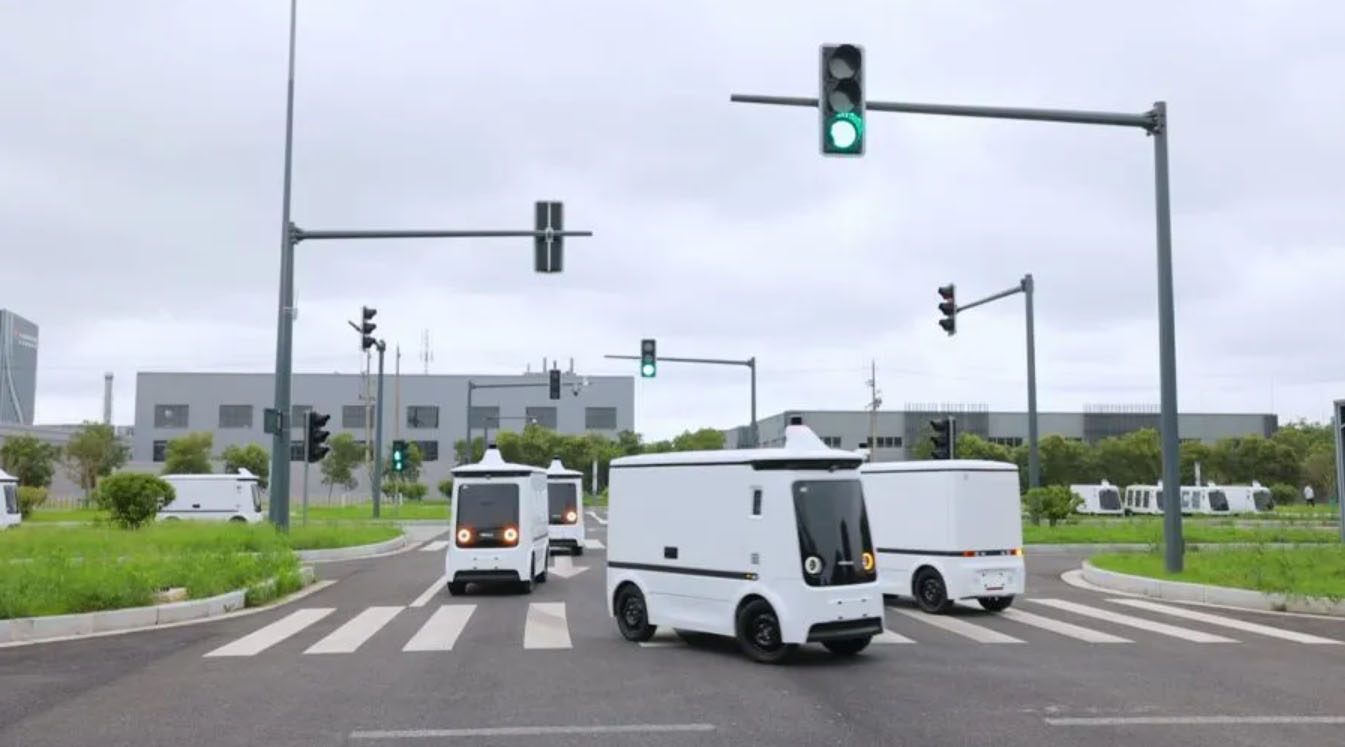
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 15 يوما |
| موك | 20 وحدة |
| أصل | الصين |
| ميناء التحميل | شنتشن، الصين |
| مصطلح التجارة الدولية | فوب شنتشن/CIF عند الطلب |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
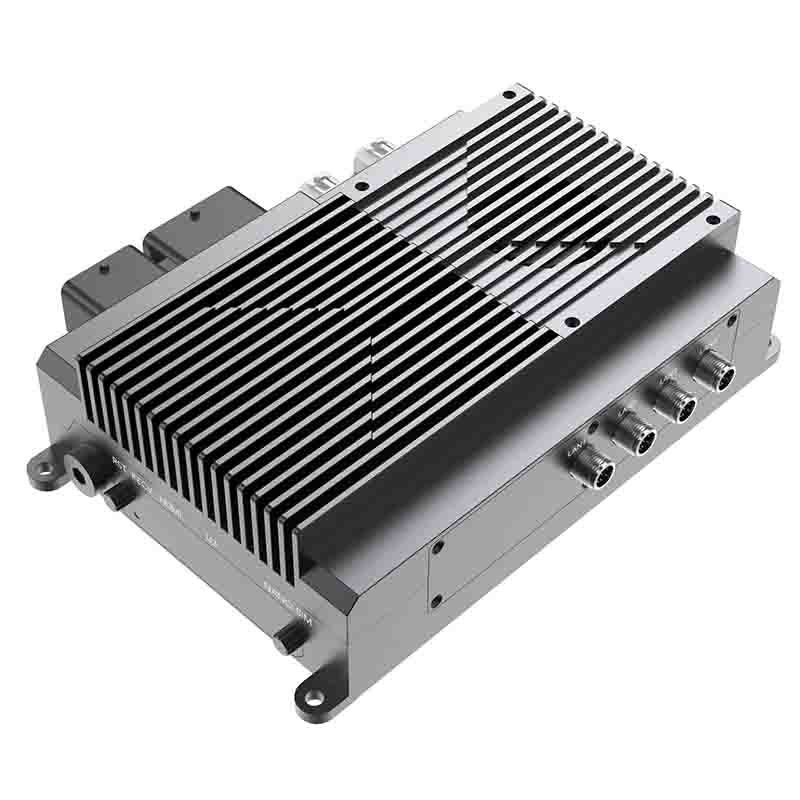
نظام التحكم RPNSDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
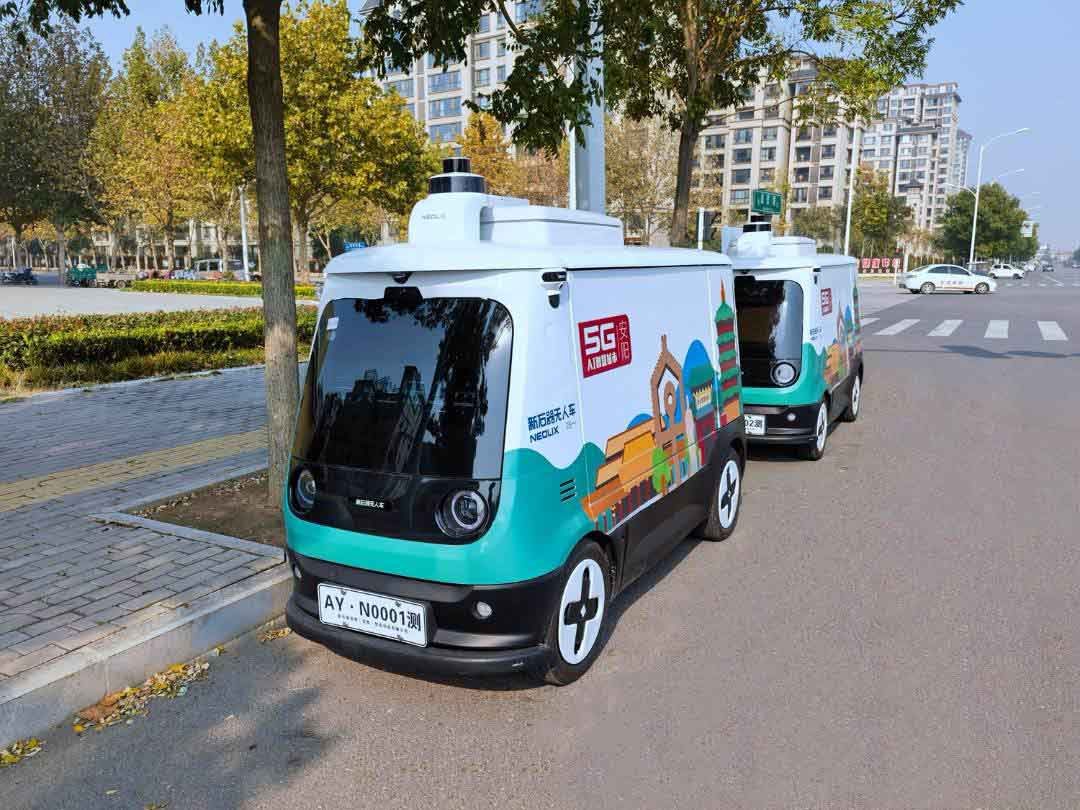
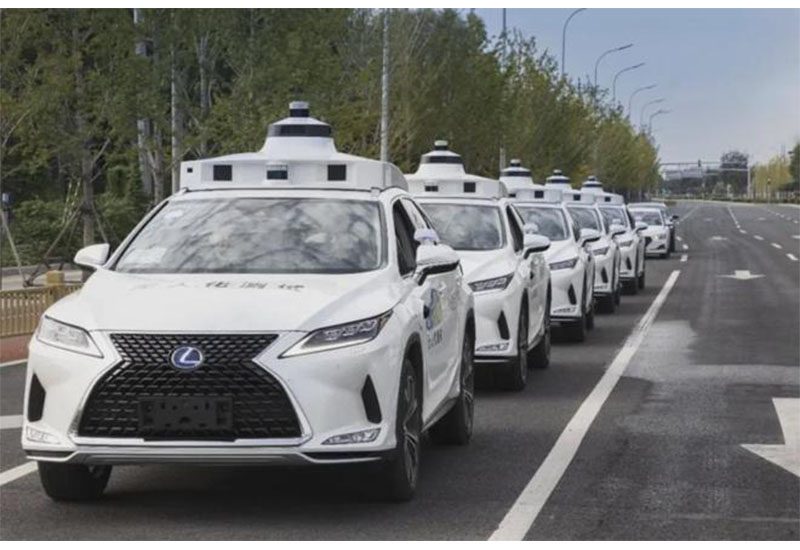
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
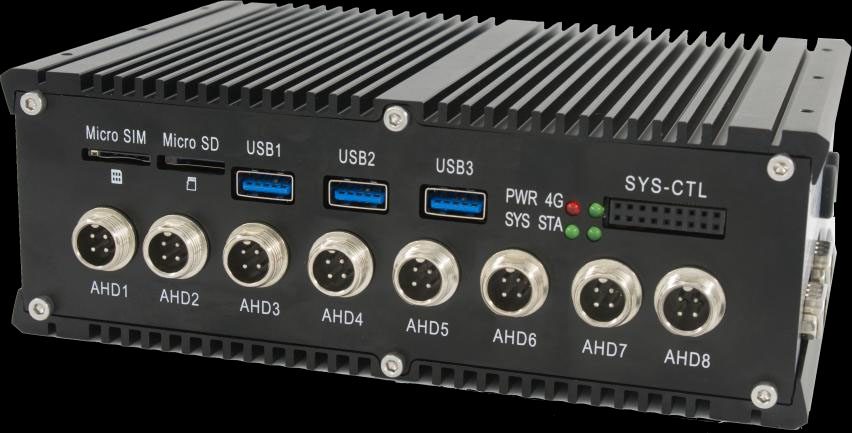
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
تعتبر خوارزمية تحديد المواقع والملاحة المدمجة متعددة أجهزة الاستشعار مناسبة لمختلف البيئات المعقدة. وهو يدعم تحديد المواقع والملاحة في ظروف الطريق المعقدة مثل العشب والرمال والألواح الحجرية والألواح الفولاذية، وتصل دقة تحديد المواقع إلى مستوى السنتيمتر.
Quickly build high-precision maps
يدعم طرق رسم الخرائط السريعة، ويمكنه تحقيق رسم خرائط الملاحة ثلاثي الأبعاد عالي الدقة تلقائيًا بالكامل ونمذجة المشهد ثلاثي الأبعاد، وعملية رسم الخرائط بسيطة وسهلة، وتبني سحب نقطية ملونة ثلاثية الأبعاد، ولديها القدرة على تحديث الخرائط بشكل مستقل.
Auto path planning and road network planning
يدعم فرز المسار الأمثل لنقاط المهام العشوائية، ويمكن إخراج تخطيط المسار العالمي ومسارات تخطيط المسار المحلي وفقًا لنقاط المهمة، ويدعم التنقل المجاني بين أي نقاط داخل نطاق التعيين، وطرق التخطيط المختلفة مثل التتبع.
Perception and obstacle avoidance
تمكين الروبوت من التمتع بقدرات الإدراك المستقل، وتجنب العوائق أو تجاوزها تلقائيًا عند مواجهة العوائق، وتحديث تخطيط المسار المحلي بشكل مستقل والعثور على مسارات مقبولة.
Portable remote control
يمكن تخصيصه وفقًا لبروتوكول طرف التحكم الرئيسي الحالي، ويمكن تعديله وتحسينه وفقًا للاحتياجات، ويمكن تحقيق تفاعل المعلومات المحمولة مع طرف التحكم الرئيسي.
يدعم تطوير بروتوكولات اتصال الهيكل المتعددة
يمكن تنفيذ التطوير المخصص وفقًا لبروتوكول الهيكل الحالي للمستخدم، ويمكن إجراء التعديلات والتحسينات حسب الحاجة لتحقيق ردود الفعل في الوقت الفعلي ونقل المعلومات المتعلقة بالهيكل والروبوت.
Multiple control modes
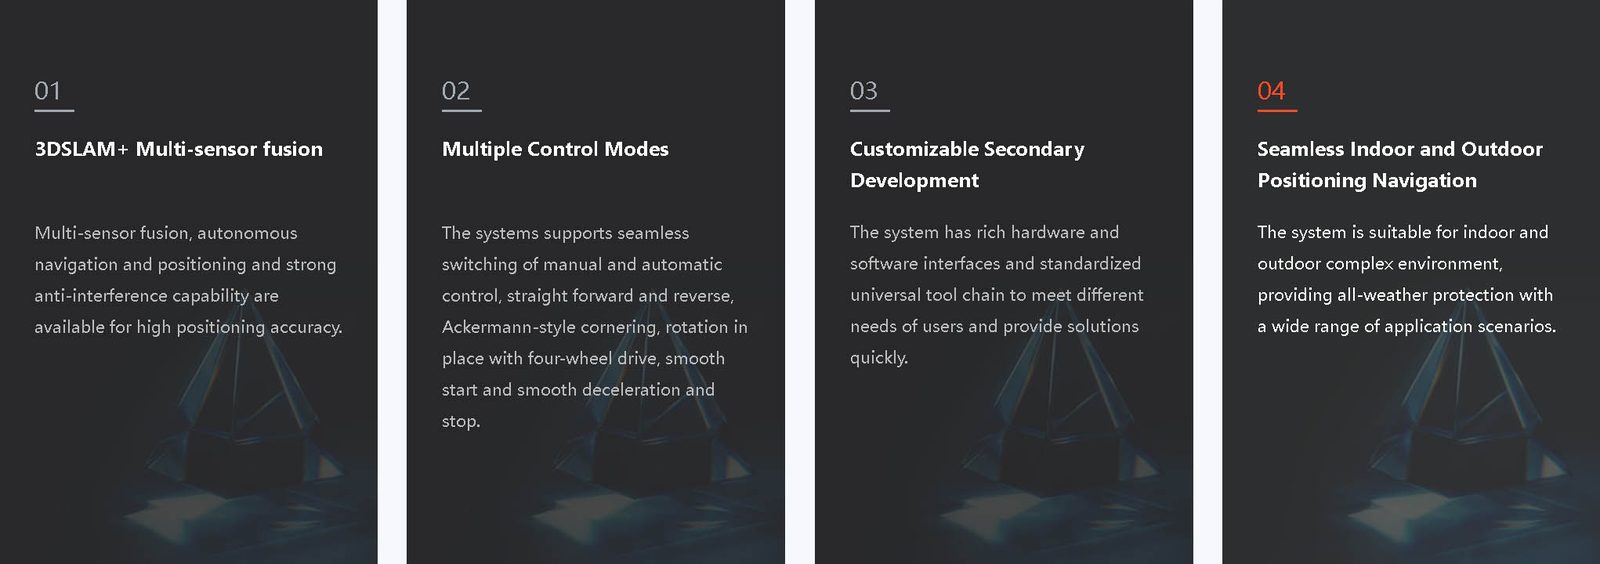
يدعم التبديل السلس بين التحكم اليدوي والآلي؛ يدعم الدوران المستقيم للأمام/الخلف، والدوران بأسلوب أكرمان، والدوران بالدفع الرباعي والثماني في الموقع؛ يدعم البداية السلسة والتباطؤ السلس ومواقف السيارات.
Automatic recovery of power-off memory
يتم تحميل البيانات إلى منصة الإشراف على الروبوت للتخزين الموحد، ويدعم التشغيل التاريخي.
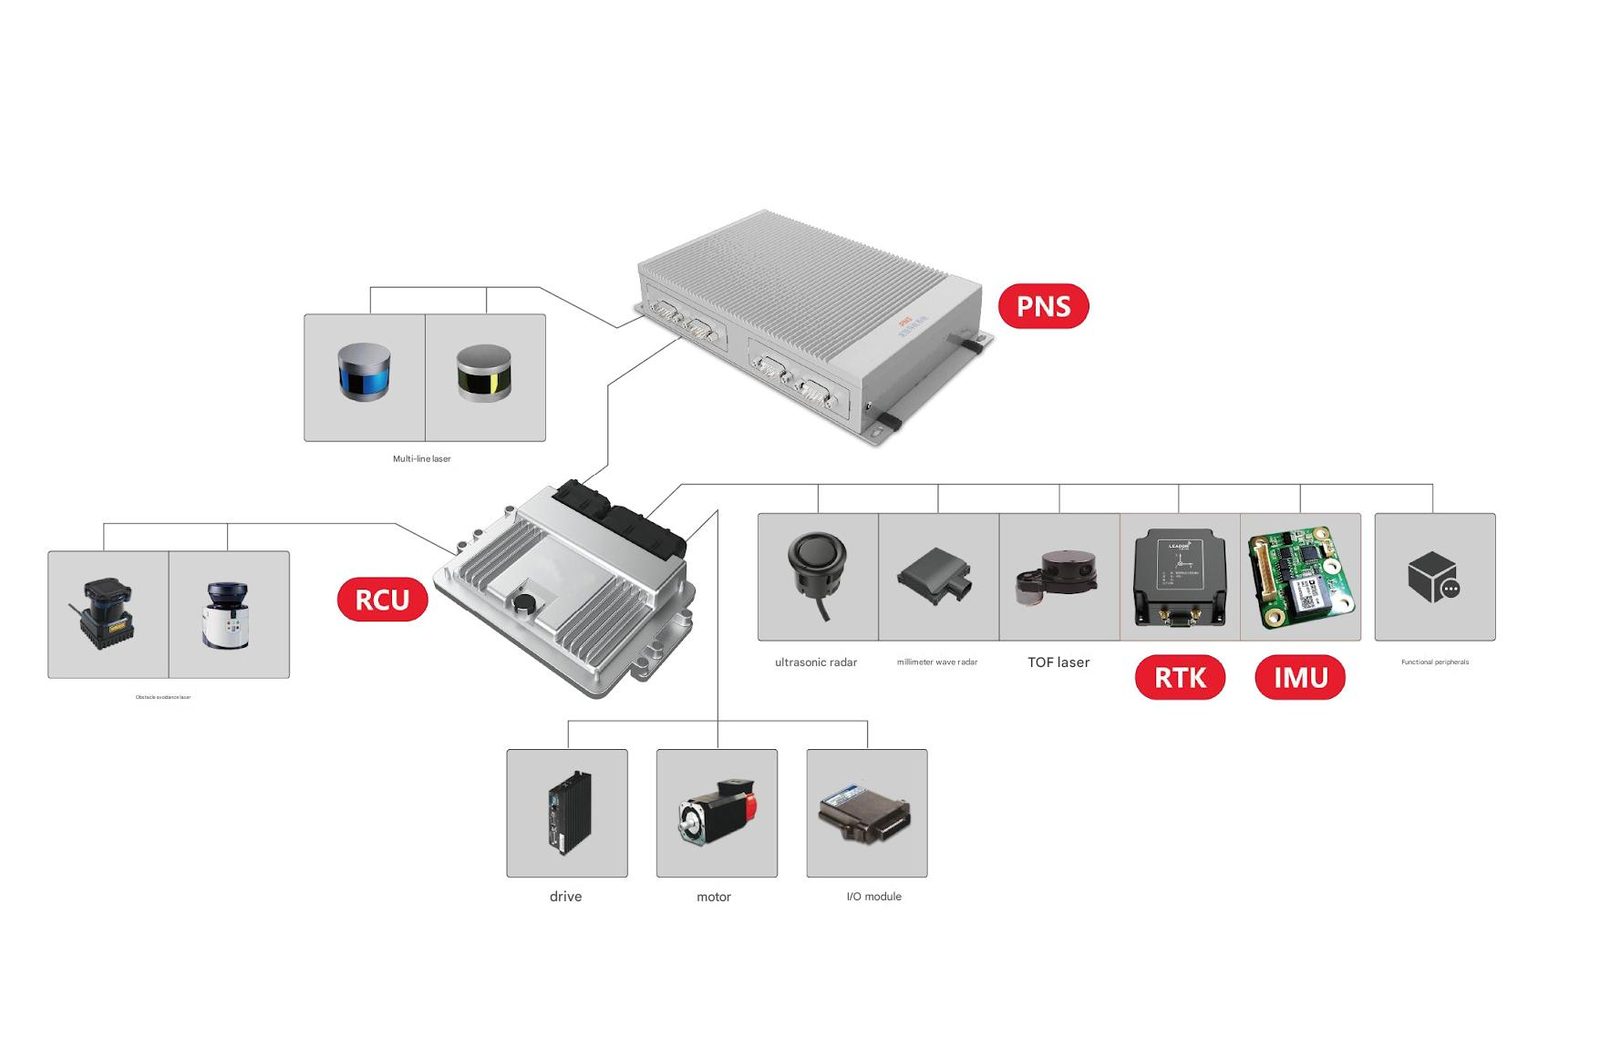
PNS Controller Basic performance:
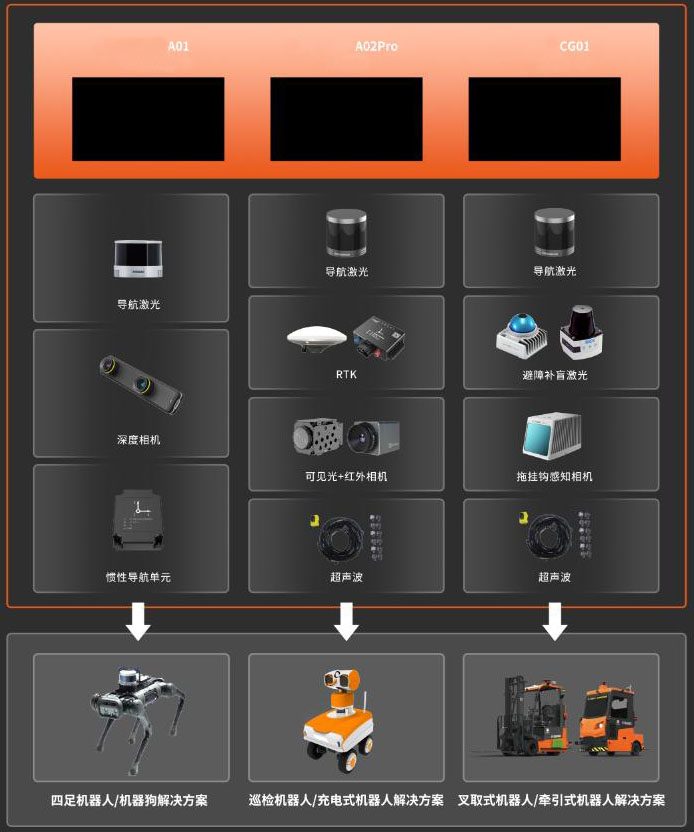
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
البيانات الفنية الكاملة
| نموذج | TR-PNS_G01 |
|---|---|
| مهلة | 15 يوما |
| فئة | CNC والتحكم في الحركة |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لجهاز TR-PNS_G01؟
الموديل TR-PNS_G01. ورقة البيانات الكاملة متاحة عند الطلب.
ما هي المهلة الزمنية وموك لـ TR-PNS_G01؟
المهلة الزمنية هي 15 يوما؛ موك هو 20 وحدة.
كيف يتم تسعير TR-PNS_G01؟
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض سعر لـ TR-PNS_G01
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة
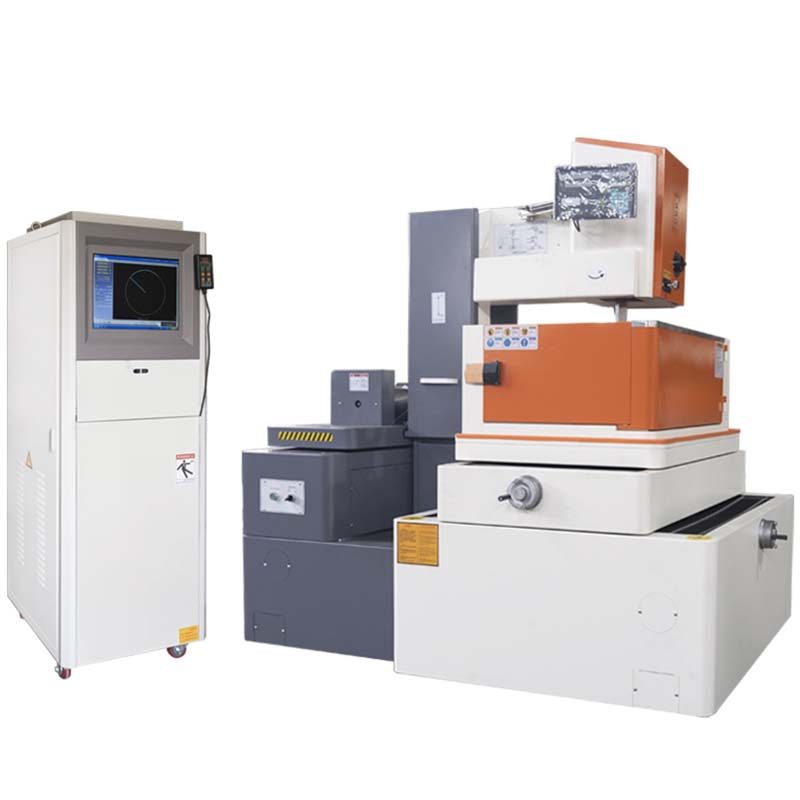
ماكينة EDM للأسلاك متوسطة السرعة TR-RT80
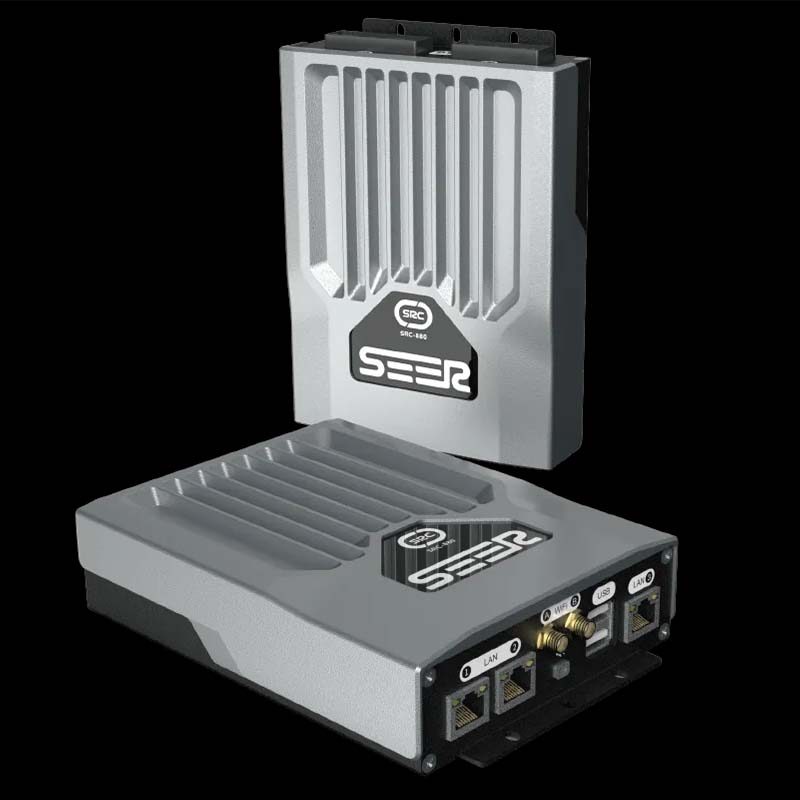
جهاز التحكم AMR SRC-880
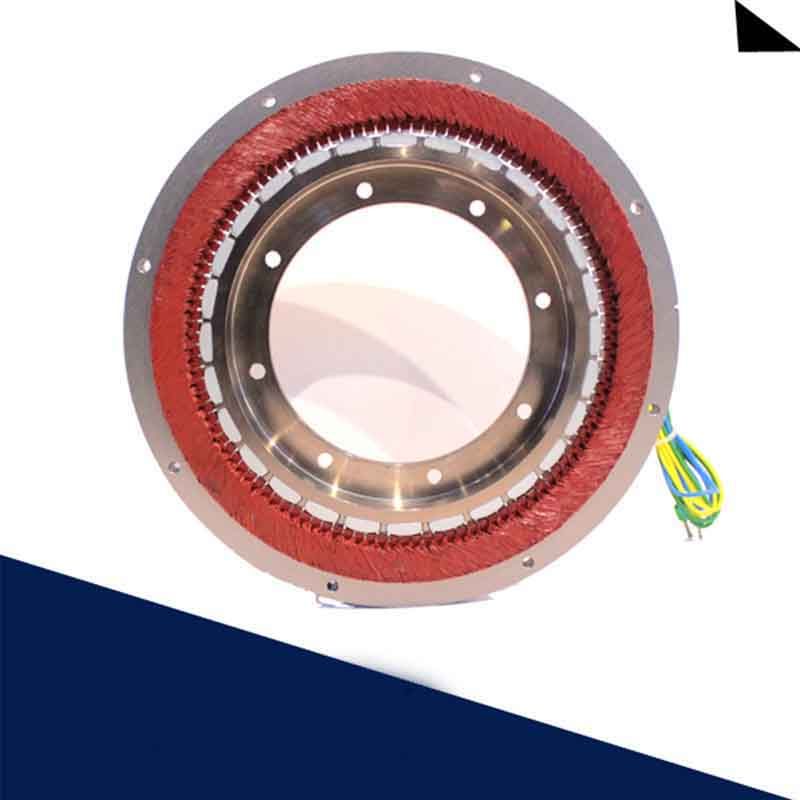
محركات بدون إطار
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.