


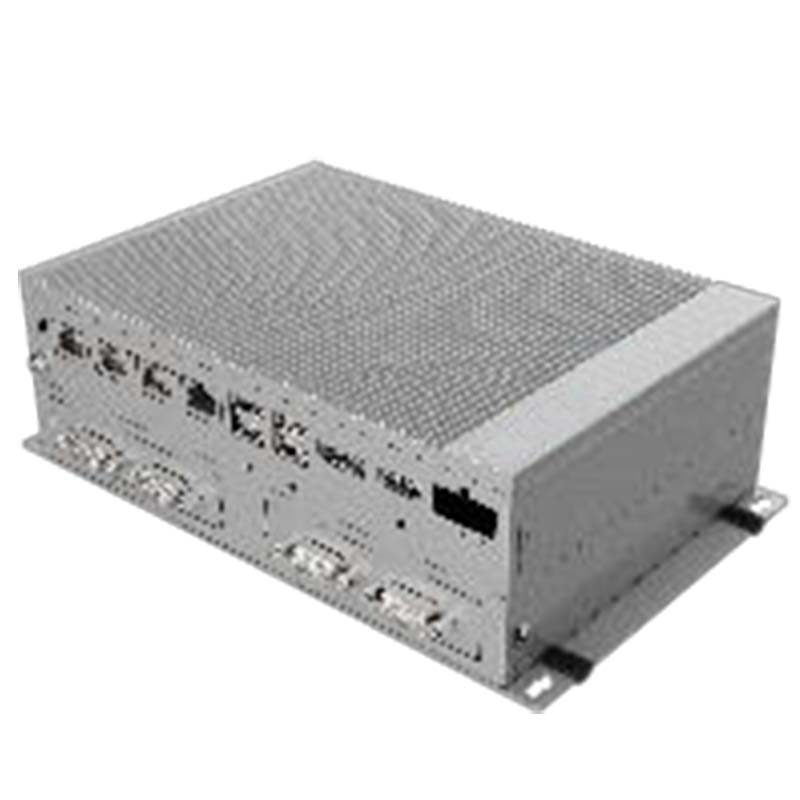
Système de contrôle RPNS
Le TR-PNS_G01 est un produit CNC et de mouvement pour l'usinage CNC/le contrôle de mouvement. Le délai de livraison est de 15 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TR-PNS_G01
- Délai de mise en œuvre
- 15 jours
- Catégorie
- CNC et contrôle de mouvement
A quoi sert cette plateforme
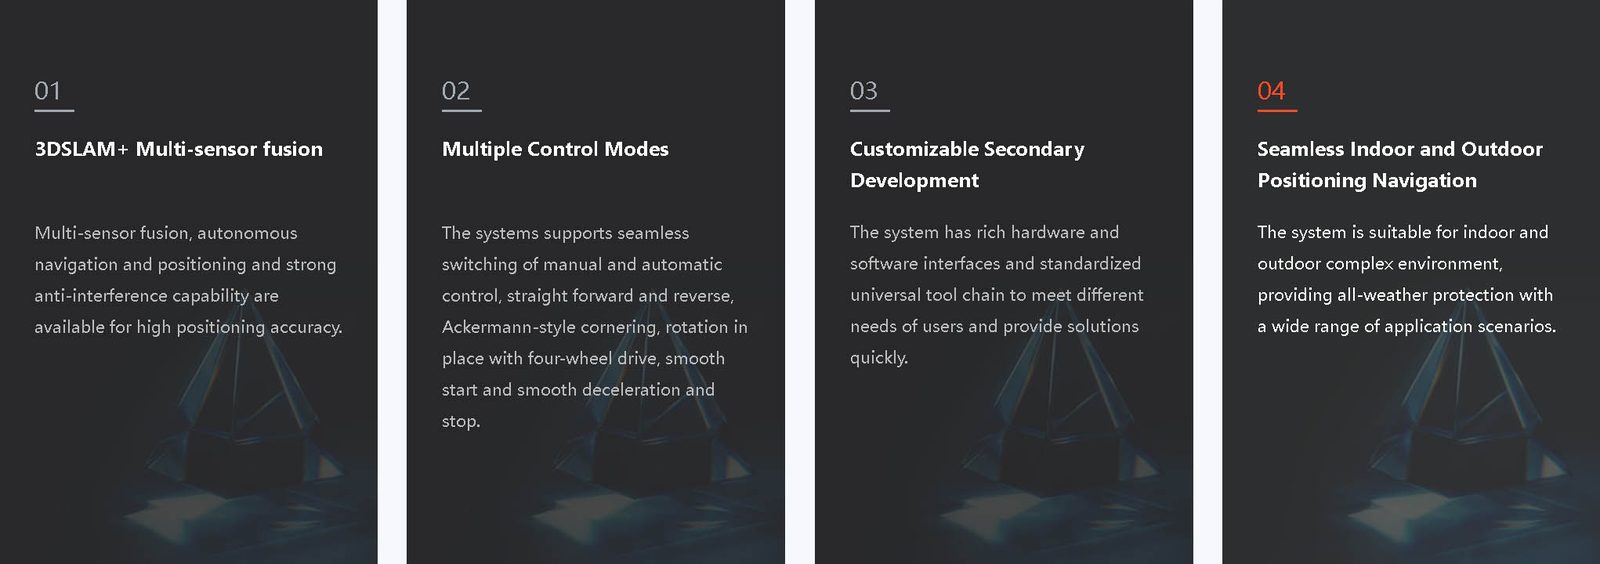
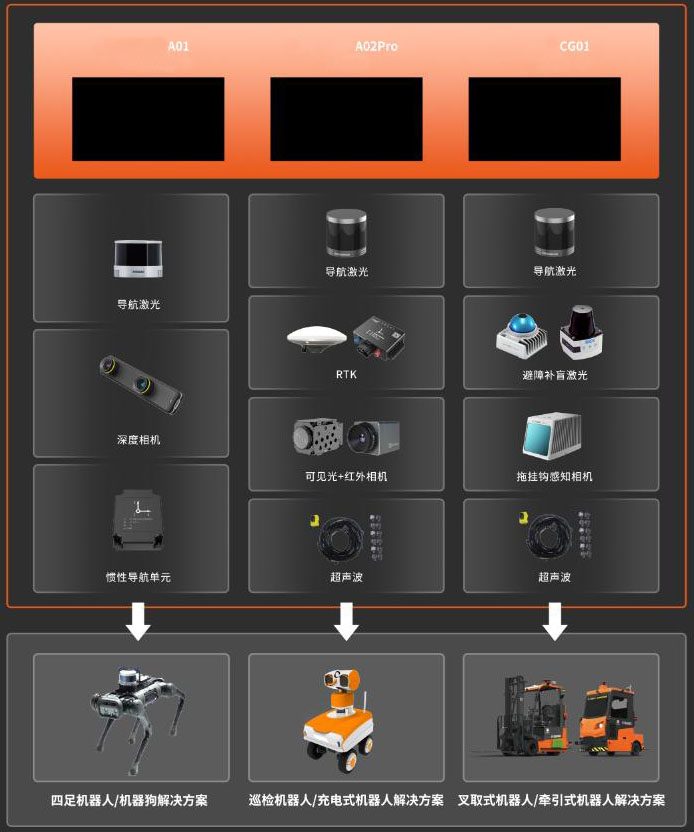
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 15 jours |
| MOQ | 20 unités |
| Origine | Chine |
| Port de chargement | Shenzhen, Chine |
| Incoterm | FOB Shenzhen/CIF sur demande |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
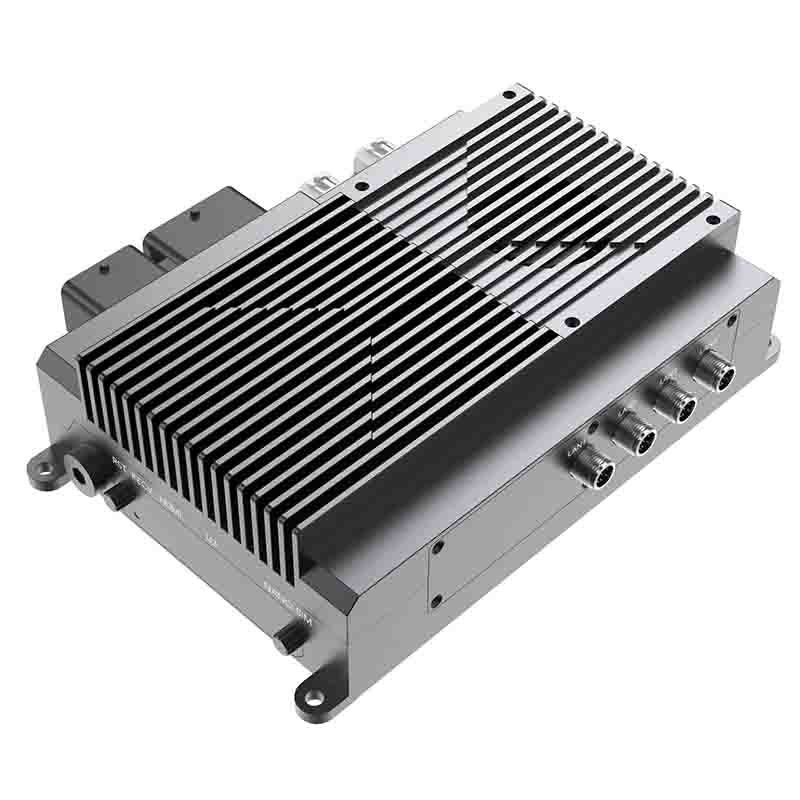
Système de contrôle RPNSDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
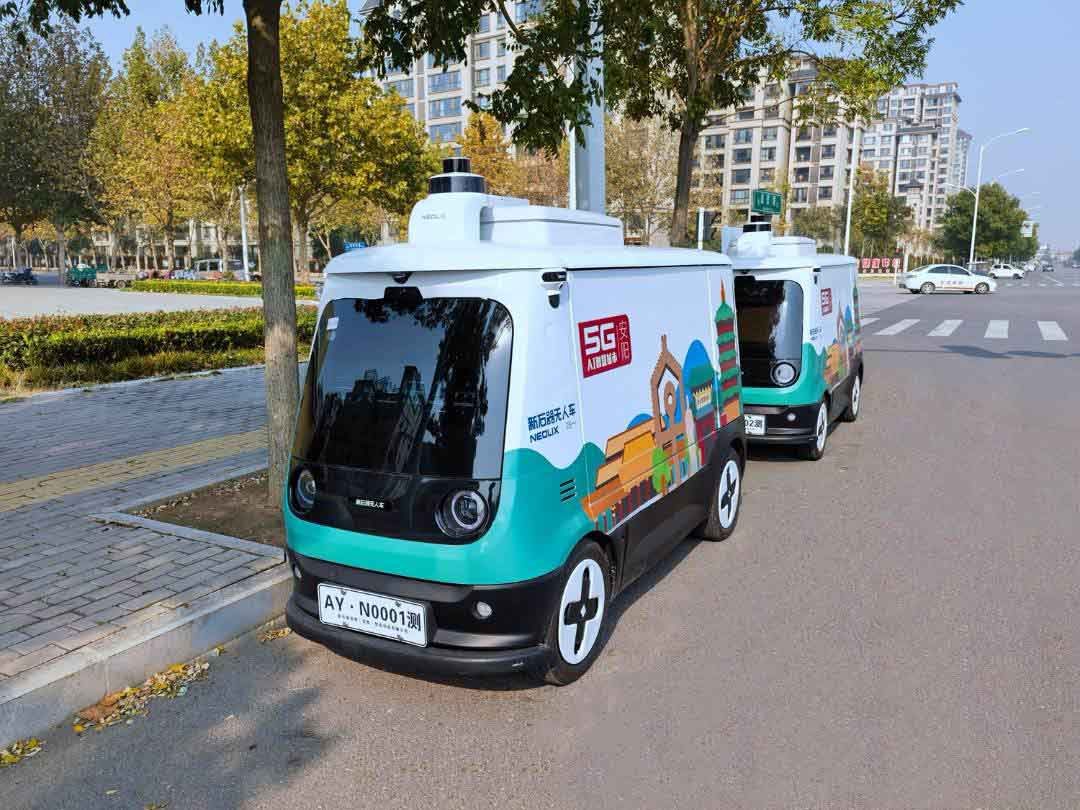
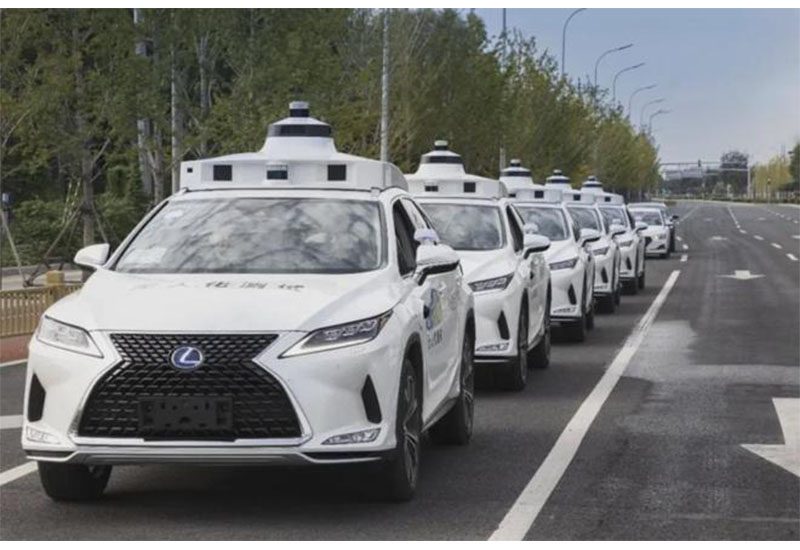
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
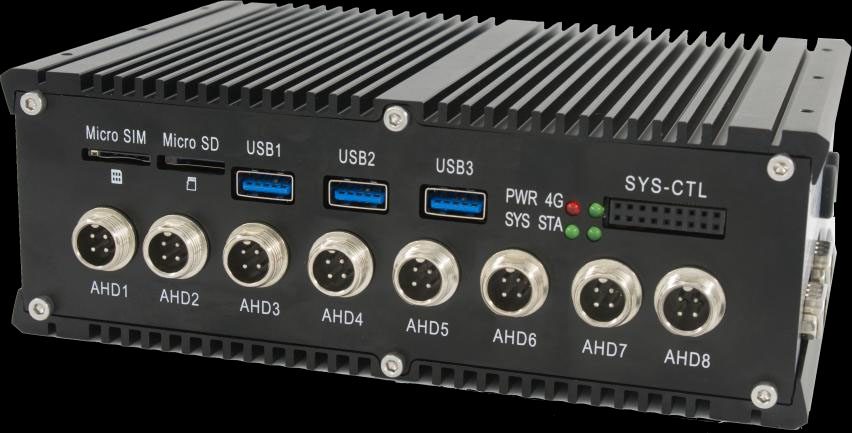
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
L'algorithme de positionnement et de navigation autonome de fusion multi-capteurs intégré convient à divers environnements complexes. Il prend en charge le positionnement et la navigation dans des conditions routières complexes telles que l'herbe, le sable, les dalles de pierre et les plaques d'acier, et la précision du positionnement atteint le niveau centimétrique.
Quickly build high-precision maps
Prend en charge les méthodes de cartographie rapides, peut réaliser un dessin de carte de navigation tridimensionnelle de haute précision entièrement automatique et une modélisation de scènes tridimensionnelles, l'opération de cartographie est simple et facile, construit des nuages de points tridimensionnels en couleur et a la capacité de mettre à jour les cartes de manière autonome.
Auto path planning and road network planning
Prend en charge le tri optimal des itinéraires de points de tâche aléatoires, peut générer des itinéraires de planification de chemin global et local en fonction des points de tâche, prend en charge la navigation libre entre tous les points de la plage de cartographie et diverses méthodes de planification telles que le suivi.
Perception and obstacle avoidance
Permettez au robot d'avoir des capacités de perception autonomes, d'éviter ou de contourner automatiquement les obstacles lorsqu'il rencontre des obstacles, de mettre à jour de manière autonome la planification des chemins locaux et de trouver des chemins praticables.
Portable remote control
Il peut être personnalisé selon le protocole de l'extrémité de contrôle principale existante, et peut être ajusté et optimisé en fonction des besoins, et une interaction d'informations portables avec l'extrémité de contrôle principale peut être réalisée.
Prend en charge le développement de plusieurs protocoles de communication de châssis
Un développement personnalisé peut être effectué selon le protocole de châssis existant de l'utilisateur, et des ajustements et des optimisations peuvent être effectués si nécessaire pour obtenir un retour d'information et une transmission en temps réel des informations relatives au châssis et au robot.
Multiple control modes
Prend en charge la commutation transparente entre le contrôle manuel et automatique ; prend en charge la rotation avant/arrière directe, de style Ackerman et la rotation in situ des quatre roues motrices et des huit roues motrices ; prend en charge un démarrage en douceur, une décélération et un stationnement en douceur.
Automatic recovery of power-off memory
Les données sont téléchargées sur la plateforme de supervision du robot pour un stockage unifié et prennent en charge la lecture historique.
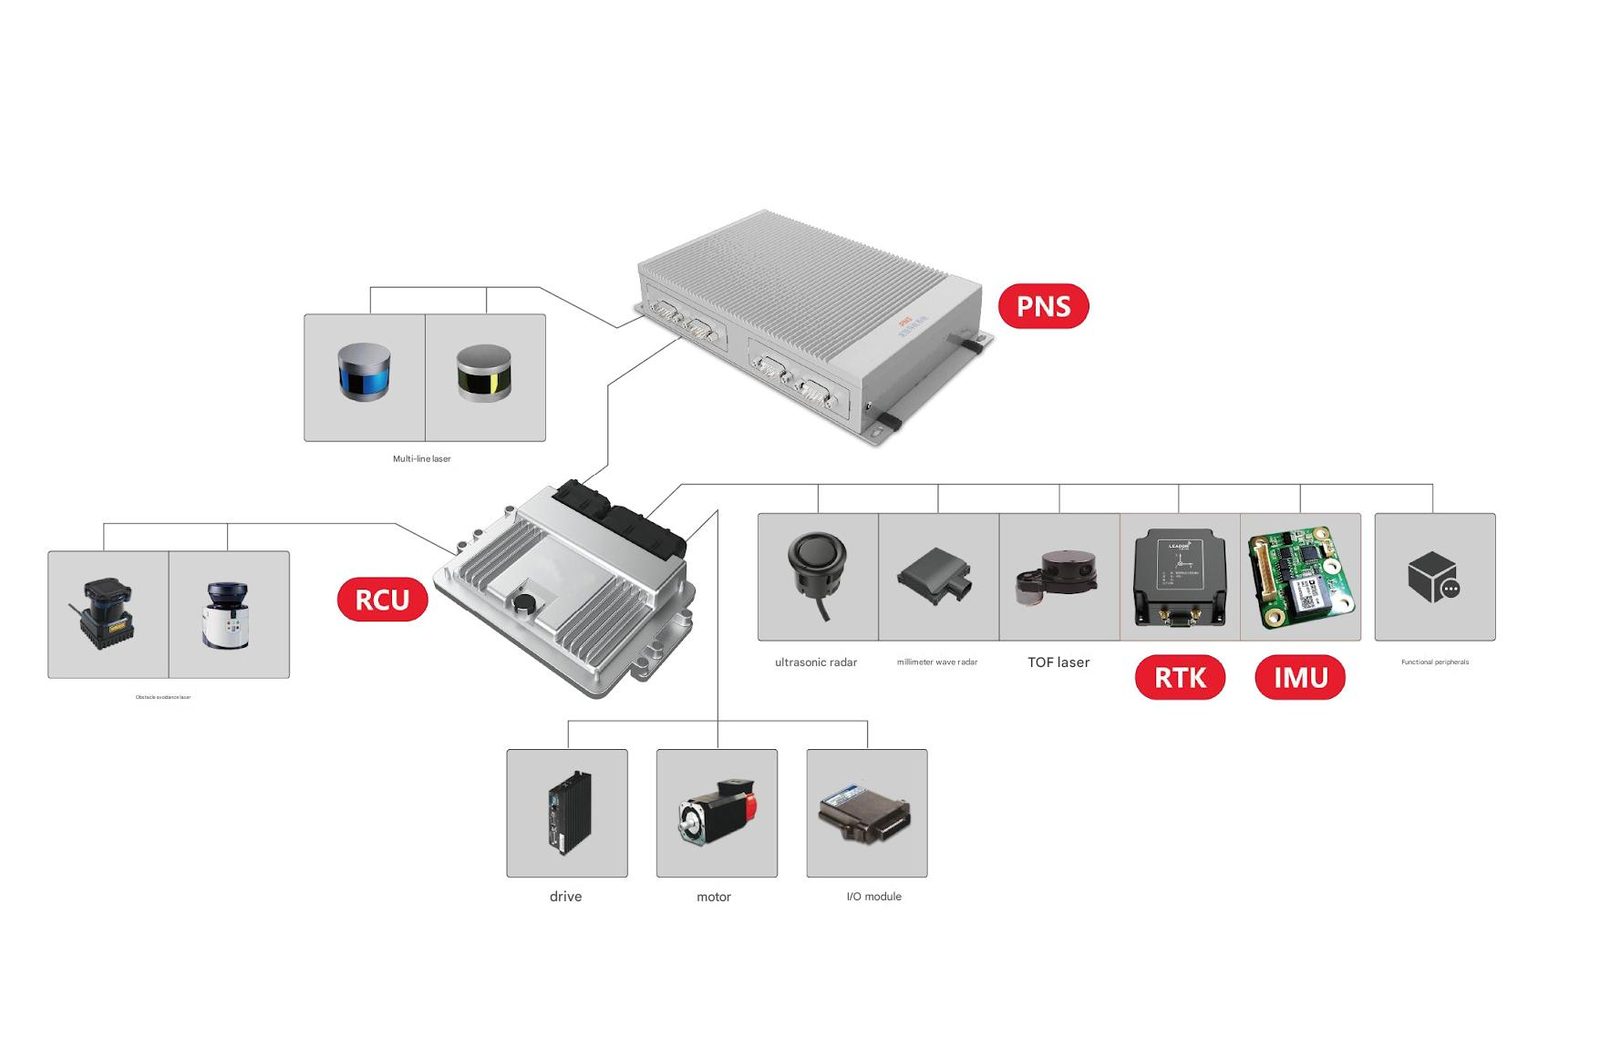
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
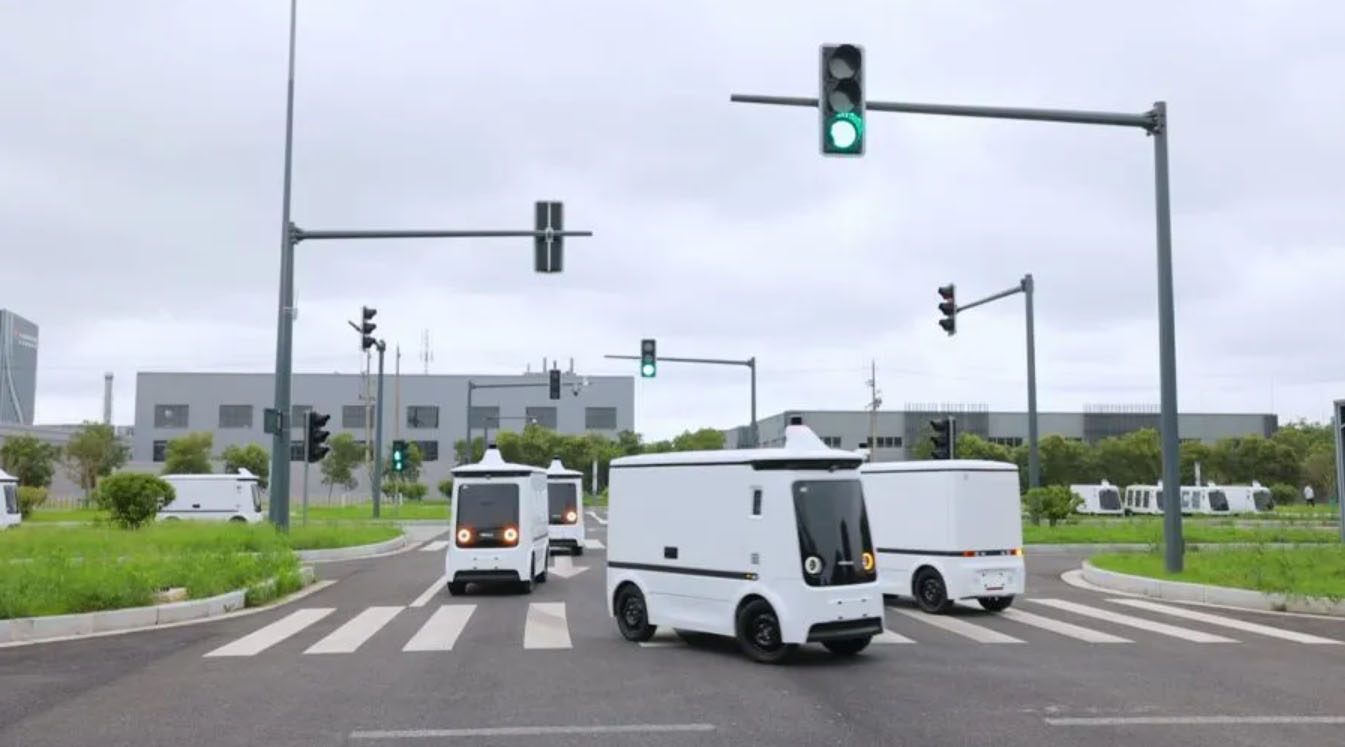
Données techniques complètes
| Modèle | TR-PNS_G01 |
|---|---|
| Délai de mise en œuvre | 15 jours |
| Catégorie | CNC et contrôle de mouvement |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du TR-PNS_G01 ?
Modèle TR-PNS_G01. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le TR-PNS_G01 ?
Le délai de livraison est de 15 jours ; MOQ est de 20 unités.
Quel est le prix du TR-PNS_G01 ?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition de prix pour TR-PNS_G01
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie
Machine d'électroérosion à fil à vitesse moyenne TR-RT80
Contrôleur AMR SRC-880
Moteurs sans cadre
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.