


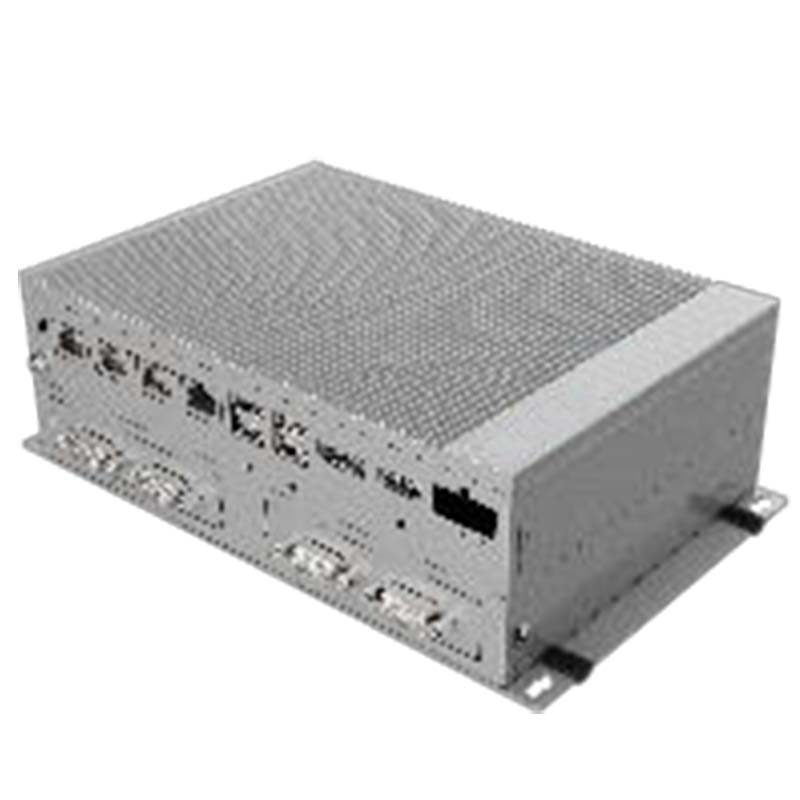
Řídicí systém RPNS
TR-PNS_G01 je CNC a pohybový produkt pro CNC obrábění / řízení pohybu. Dodací lhůta je 15 dní; cena je uvedena za konfiguraci. Certifikáty: CE dokumentace na vyžádání.
- Model
- TR-PNS_G01
- Dodací lhůta
- 15 dní
- Kategorie
- CNC a řízení pohybu
K čemu je tato platforma
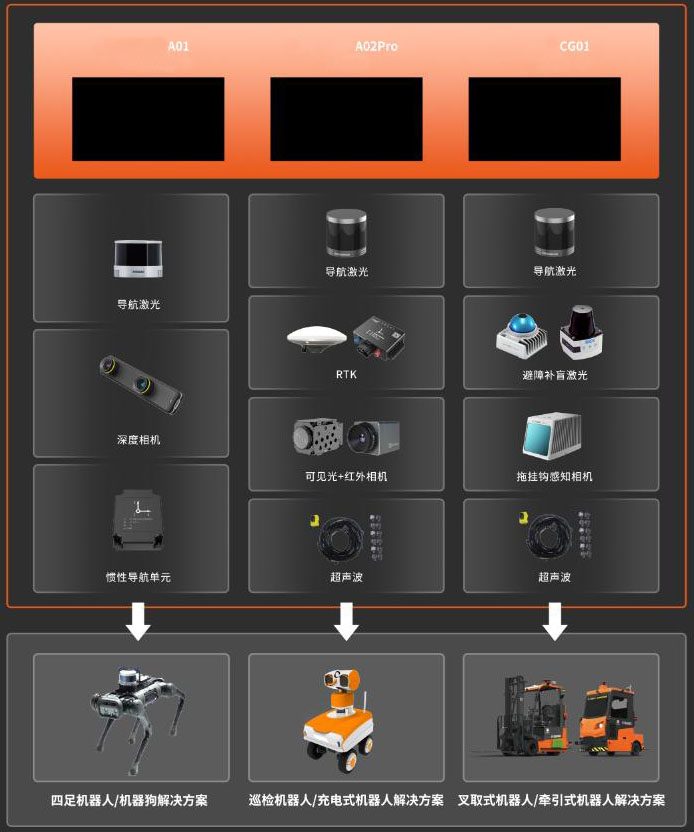
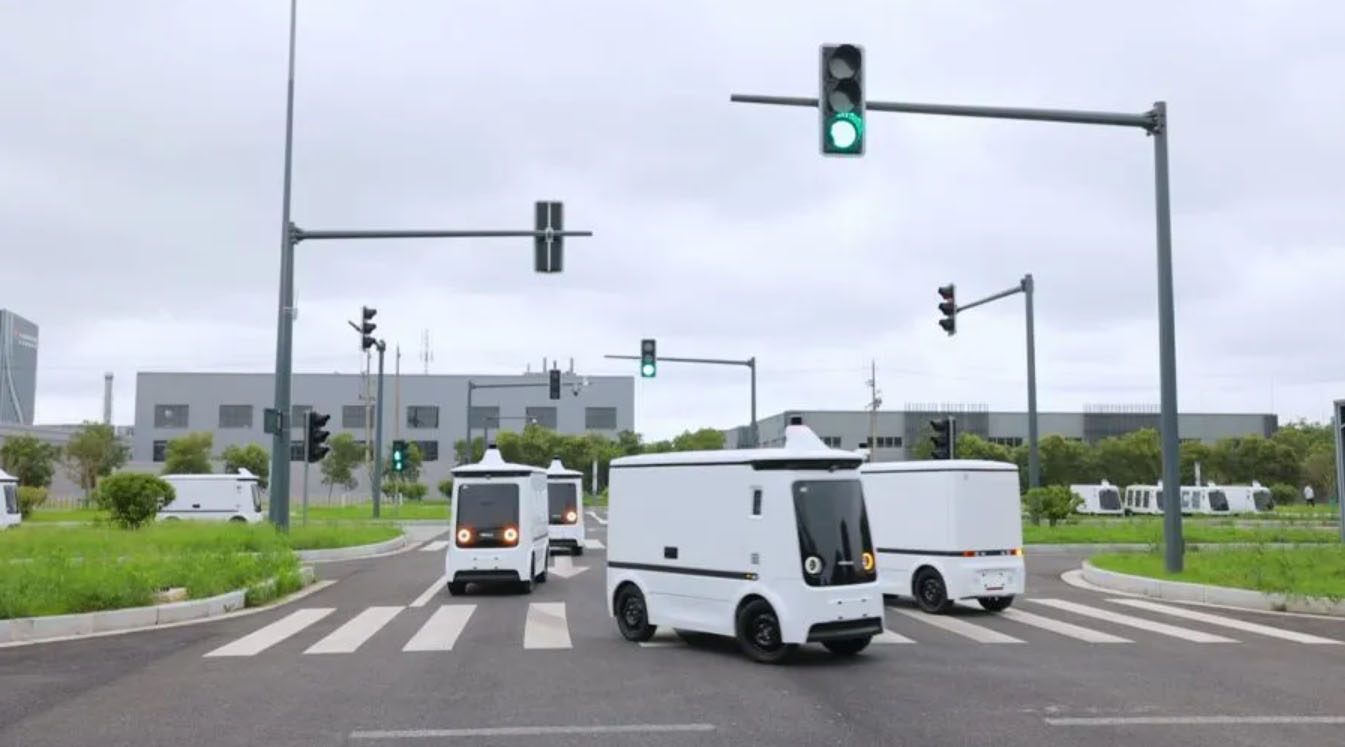
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Obchodní podmínky
| Citát | Cena za konfiguraci – odpověď do 48 hodin |
|---|---|
| Dodací lhůta | 15 dní |
| MOQ | 20 jednotek |
| Původ | Čína |
| Přístav nakládky | Shenzhen, Čína |
| Incoterm | FOB Shenzhen / CIF na vyžádání |
| Platba | 30% záloha, 70% před odesláním |
| Záruka | 24 měsíců standardně, 36 měsíců volitelně |
Podrobnosti o produktu
Poznámky k aplikaci, konstrukční výkresy a video z inženýrského souboru TROY — stejná dokumentace dodávaná s cenovou nabídkou.
Řídicí systém RPNSDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
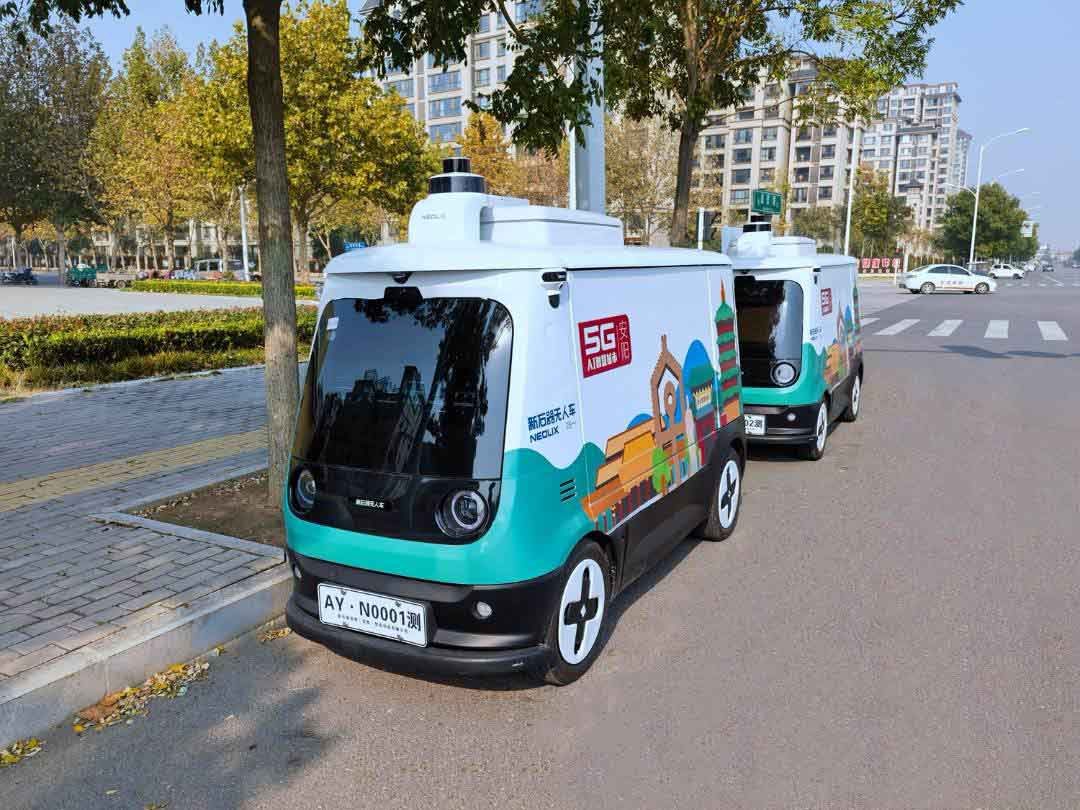
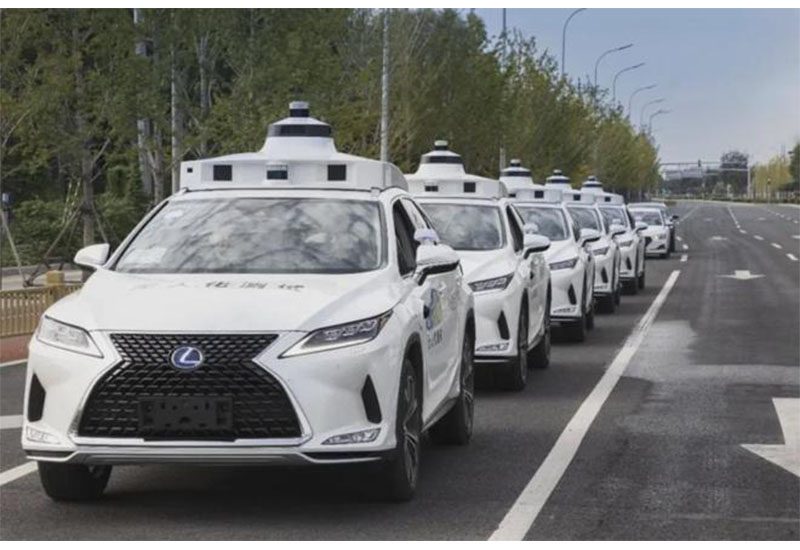
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
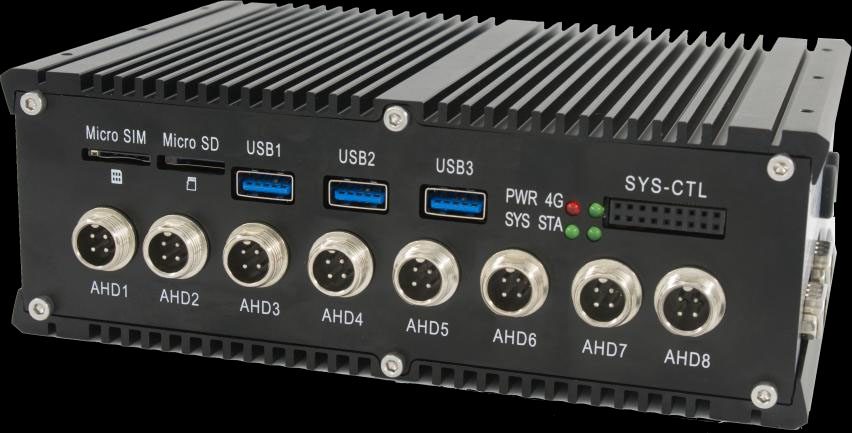
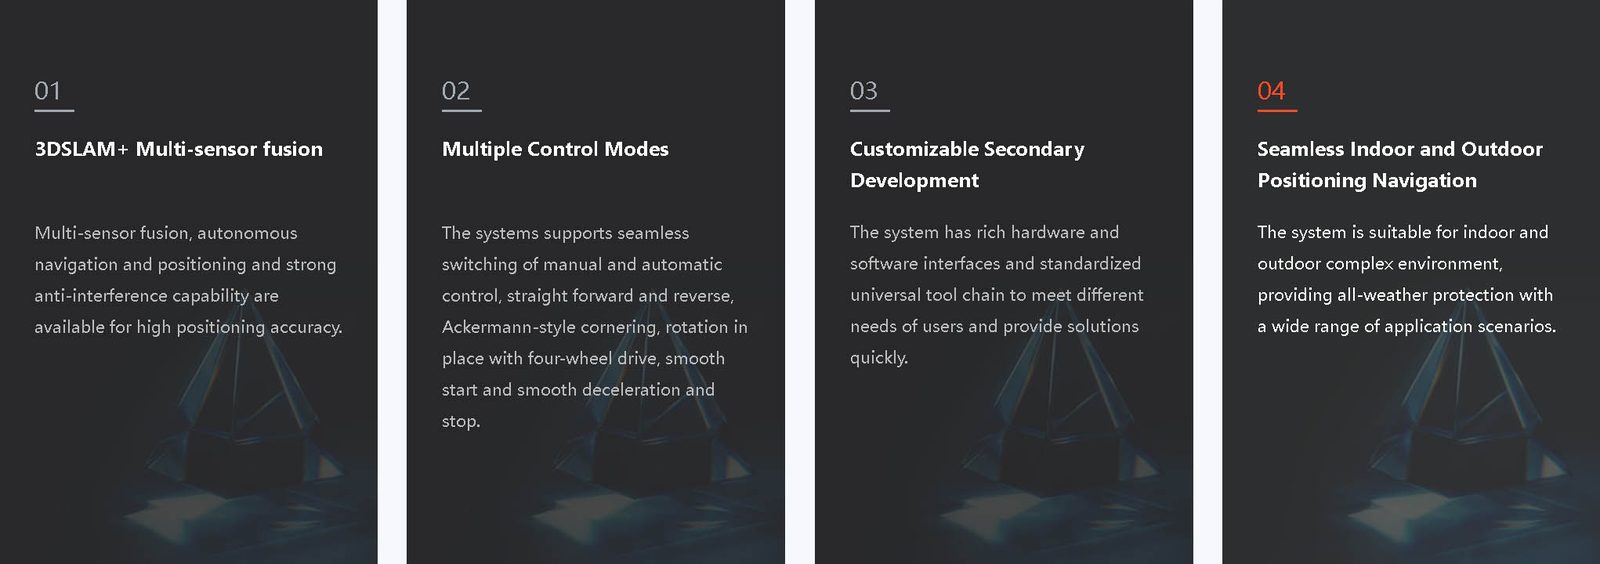
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
Vestavěný multisenzorový fúzní autonomní polohovací a navigační algoritmus je vhodný pro různá složitá prostředí. Podporuje určování polohy a navigaci ve složitých podmínkách vozovky, jako je tráva, písek, kamenné desky a ocelové desky, a přesnost určování polohy dosahuje centimetrů.
Quickly build high-precision maps
Podporuje rychlé metody mapování, dokáže realizovat plně automatické trojrozměrné vysoce přesné kreslení navigačních map a trojrozměrné modelování scén, operace mapování je jednoduchá a snadná, vytváří barevná trojrozměrná mračna bodů a má schopnost autonomně aktualizovat mapy.
Auto path planning and road network planning
Podporuje optimální třídění tras náhodných bodů úkolů, může vytvářet výstupy pro globální plánování cesty a místní plánování tras podle bodů úkolů, podporuje bezplatnou navigaci mezi libovolnými body v rozsahu mapování a různé metody plánování, jako je sledování.
Perception and obstacle avoidance
Umožněte robotovi, aby měl schopnosti autonomního vnímání, automaticky se vyhýbal překážkám nebo je obcházel, když narazí na překážky, autonomně aktualizujte místní plánování cest a najděte schůdné cesty.
Portable remote control
Může být přizpůsoben podle protokolu stávajícího hlavního řídicího konce a může být upraven a optimalizován podle potřeb a může být realizována přenosná informační interakce s hlavním řídicím koncem.
Podporuje vývoj více komunikačních protokolů podvozku
Vlastní vývoj lze provádět podle stávajícího protokolu podvozku uživatele a podle potřeby lze provádět úpravy a optimalizace pro dosažení zpětné vazby v reálném čase a přenosu informací o podvozku a robotu.
Multiple control modes
Podporuje plynulé přepínání mezi ručním a automatickým ovládáním; podporuje přímou jízdu vpřed/vzad, zatáčení v Ackermanově stylu a rotaci pohonu všech čtyř kol na místě; podporuje plynulé rozjezdy, plynulé zpomalování a parkování.
Automatic recovery of power-off memory
Data se nahrávají do platformy pro dohled nad roboty pro jednotné úložiště a podporují přehrávání historie.
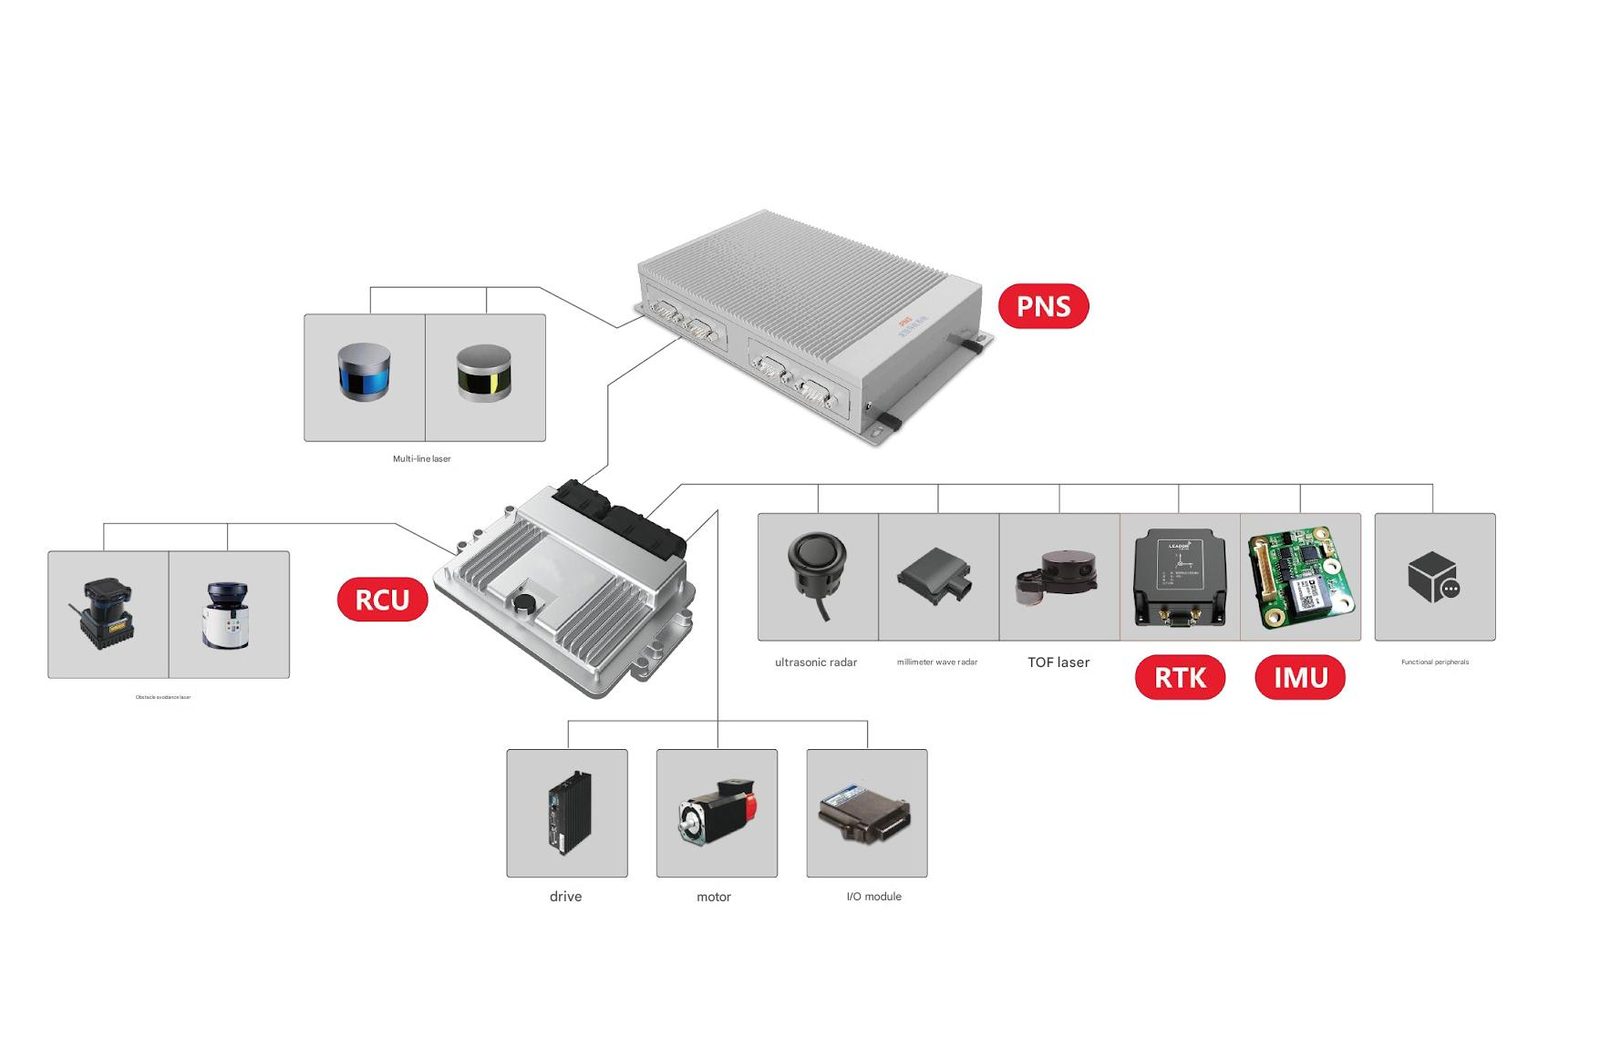
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
Úplné technické údaje
| Model | TR-PNS_G01 |
|---|---|
| Dodací lhůta | 15 dní |
| Kategorie | CNC a řízení pohybu |
Hodnoty jsou nominální při 20 °C. Stáhněte si datový list pro modely cad, křivky točivého momentu a mapy I/O regulátoru.
Kde to běží
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Velikost a objednáno inženýry TROY.
Otázky kupujícího
Jaké jsou klíčové specifikace TR-PNS_G01?
Model TR-PNS_G01. Úplný datový list je k dispozici na vyžádání.
Jaká je dodací lhůta a MOQ pro TR-PNS_G01?
Dodací lhůta je 15 dní; MOQ je 20 jednotek.
Jaká je cena TR-PNS_G01?
Cena je uvedena za konfiguraci, včetně nářadí a případné dopravy.
Získejte cenovou nabídku pro TR-PNS_G01
Zahrňte součást, cílovou rychlost a cílový port. Technik – ne chatbot – odpoví do 48 hodin.
Stejná kategorie
Středněrychlostní drátový EDM stroj TR-RT80
Ovladač AMR SRC-880
Bezrámové motory
Recenzováno TROY Engineering ·. Specifikace jsou při každé nabídce znovu porovnávány s datovým listem dodavatele.