


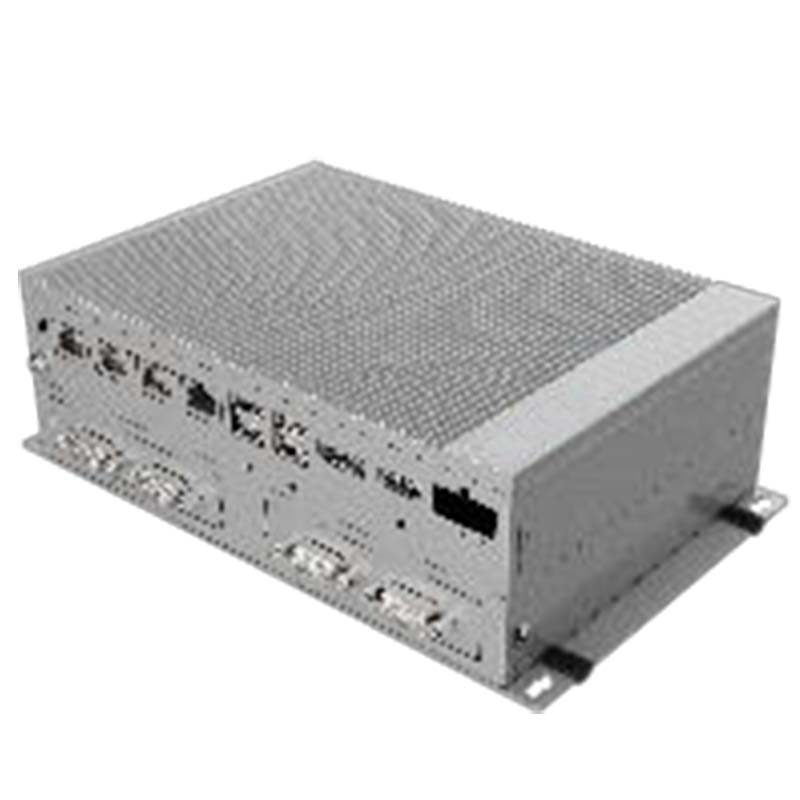
Sistema de controle RPNS
O TR-PNS_G01 é um produto CNC e de movimento para usinagem CNC/controle de movimento. O prazo de entrega é de 15 dias; o preço é cotado por configuração. Certificações: Documentação CE mediante solicitação.
- Modelo
- TR-PNS_G01
- Tempo de espera
- 15 dias
- Categoria
- CNC e controle de movimento
Para que serve esta plataforma
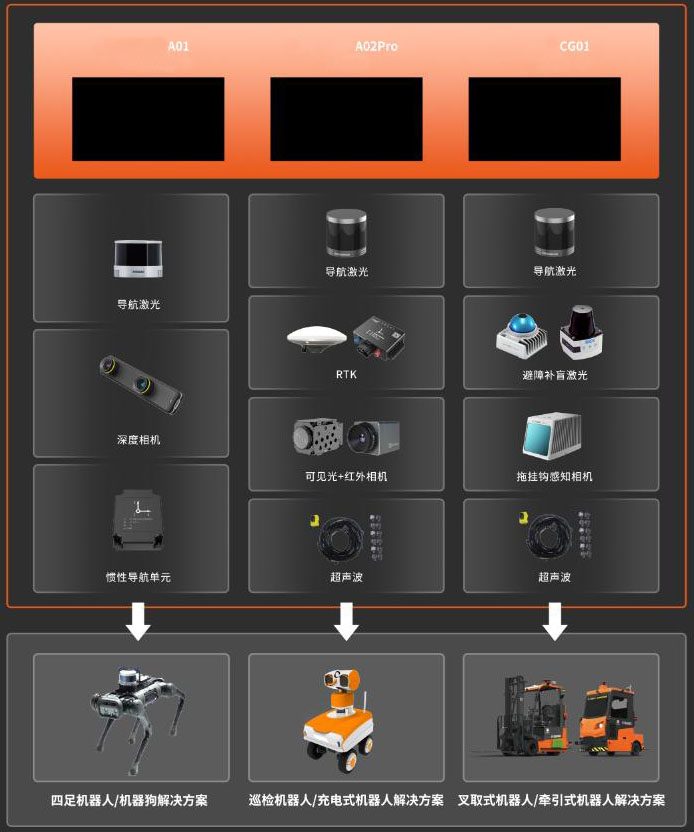
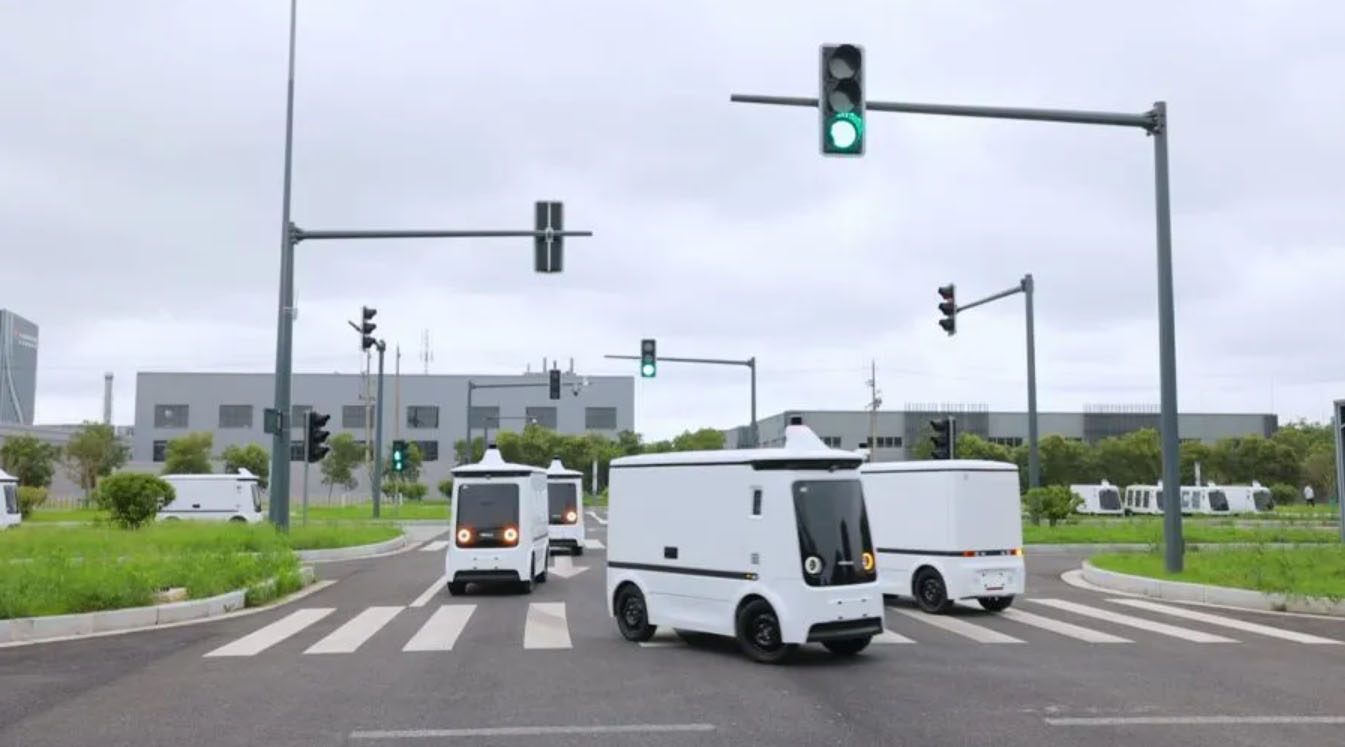
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 15 dias |
| Quantidade mínima | 20 unidades |
| Origem | China |
| Porto de carregamento | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF mediante solicitação |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
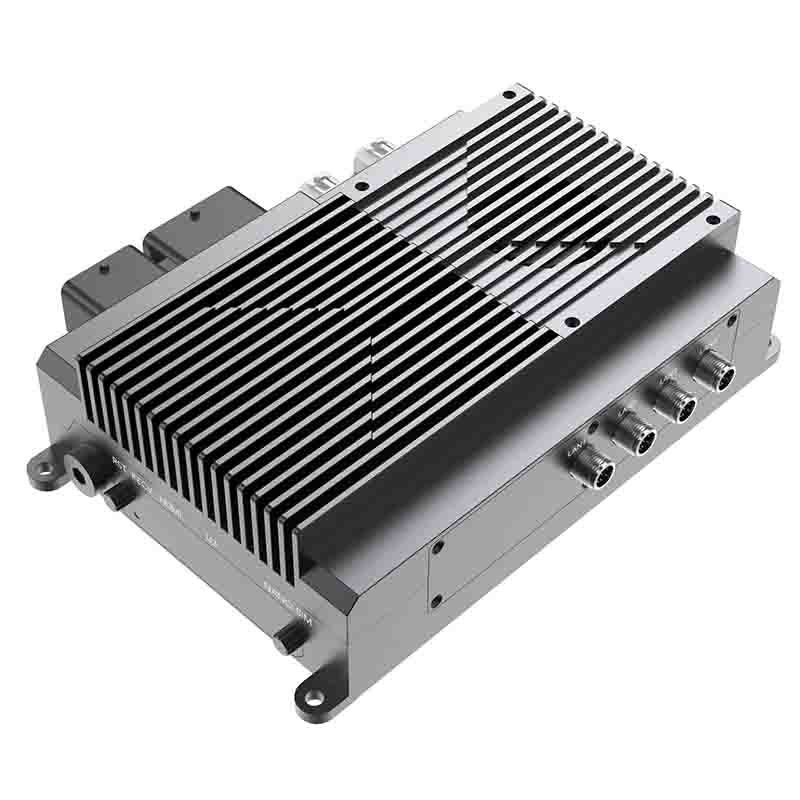
Sistema de controle RPNSDetails:
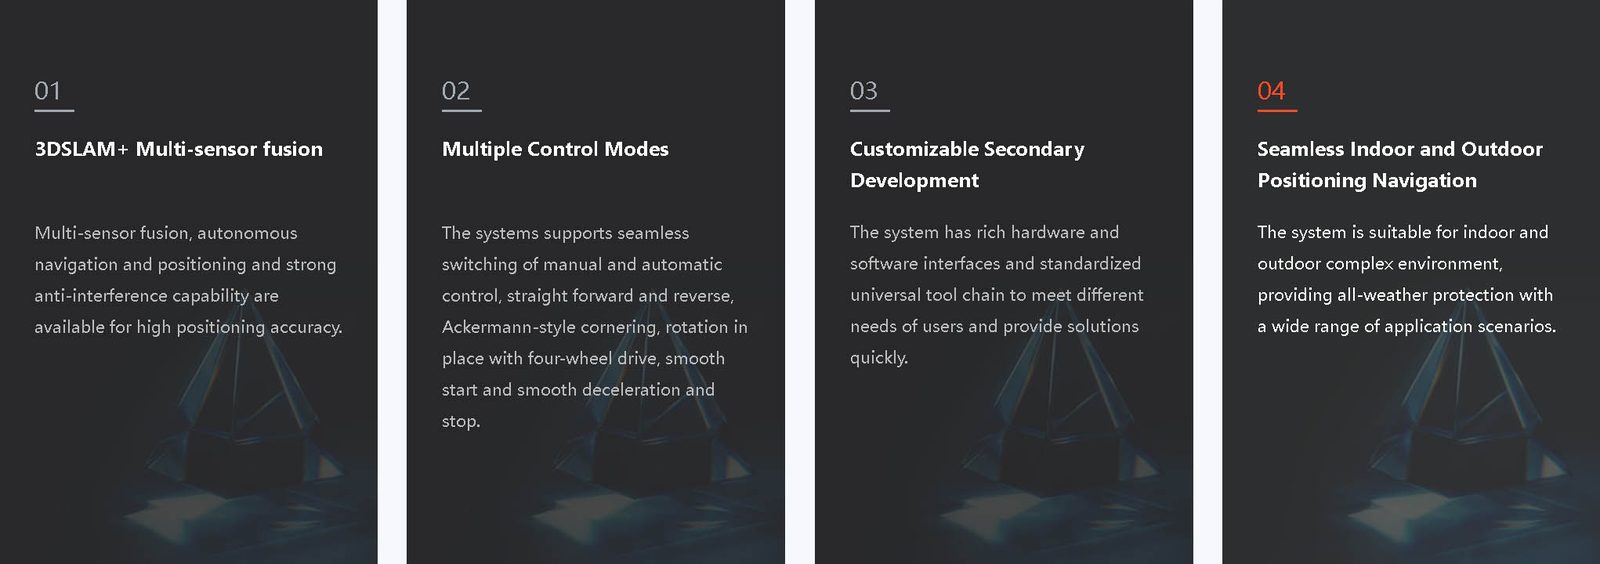
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
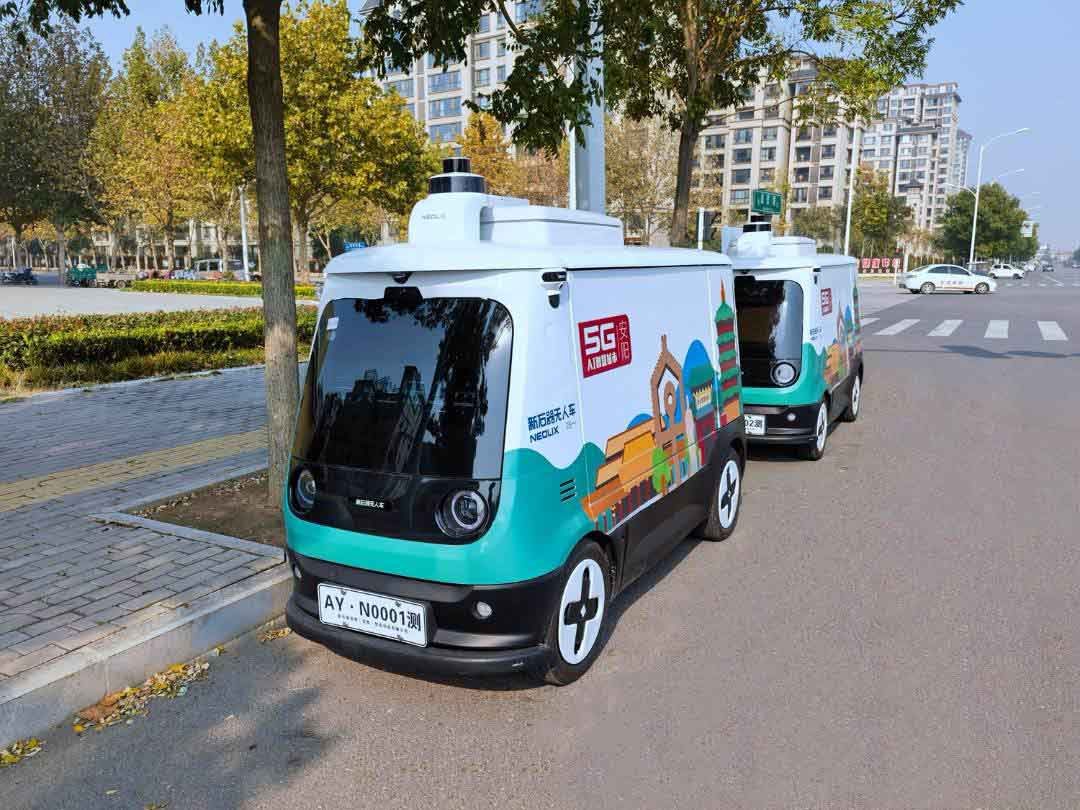
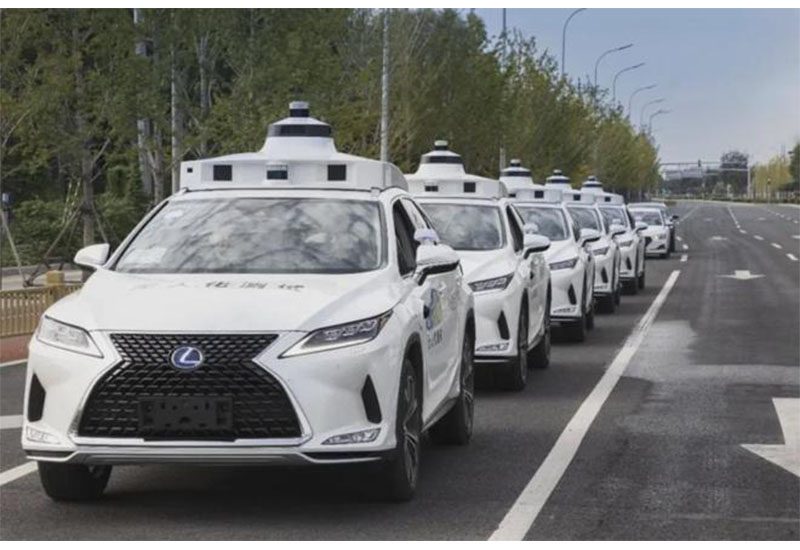
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
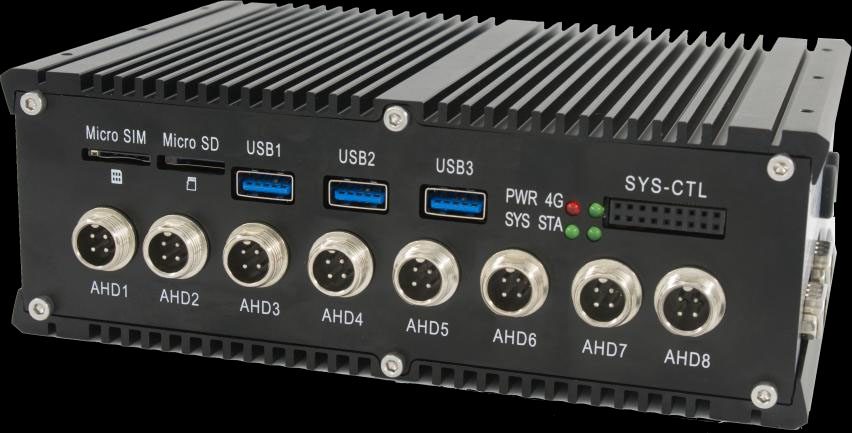
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
O algoritmo integrado de posicionamento e navegação autônomo de fusão multissensor é adequado para vários ambientes complexos. Ele suporta posicionamento e navegação em condições de estrada complexas, como grama, areia, lajes de pedra e placas de aço, e a precisão do posicionamento atinge o nível centimétrico.
Quickly build high-precision maps
Suporta métodos de mapeamento rápidos, pode realizar desenhos de mapas de navegação tridimensionais de alta precisão totalmente automáticos e modelagem de cenas tridimensionais, a operação de mapeamento é simples e fácil, constrói nuvens de pontos tridimensionais coloridas e tem a capacidade de atualizar mapas de forma autônoma.
Auto path planning and road network planning
Suporta a classificação ideal de rotas de pontos de tarefa aleatórios, pode gerar planejamento de caminho global e rotas de planejamento de caminho local de acordo com pontos de tarefa, suporta navegação livre entre quaisquer pontos dentro do intervalo de mapeamento e vários métodos de planejamento, como rastreamento.
Perception and obstacle avoidance
Permita que o robô tenha capacidades de percepção autônoma, evite ou contorne obstáculos automaticamente ao encontrar obstáculos, atualize autonomamente o planejamento de caminhos locais e encontre caminhos transitáveis.
Portable remote control
Ele pode ser personalizado de acordo com o protocolo da extremidade de controle mestre existente e pode ser ajustado e otimizado de acordo com as necessidades, e a interação de informações portáteis com a extremidade de controle mestre pode ser realizada.
Suporta o desenvolvimento de vários protocolos de comunicação de chassi
O desenvolvimento personalizado pode ser realizado de acordo com o protocolo de chassi existente do usuário, e ajustes e otimizações podem ser feitos conforme necessário para obter feedback em tempo real e transmissão de informações relacionadas ao chassi e ao robô.
Multiple control modes
Suporta alternância contínua entre controle manual e automático; suporta rotação direta/ré, estilo Ackerman e rotação de tração nas quatro rodas e oito rodas in situ; suporta partida suave, desaceleração suave e estacionamento.
Automatic recovery of power-off memory
Os dados são carregados na plataforma de supervisão do robô para armazenamento unificado e suportam a reprodução histórica.
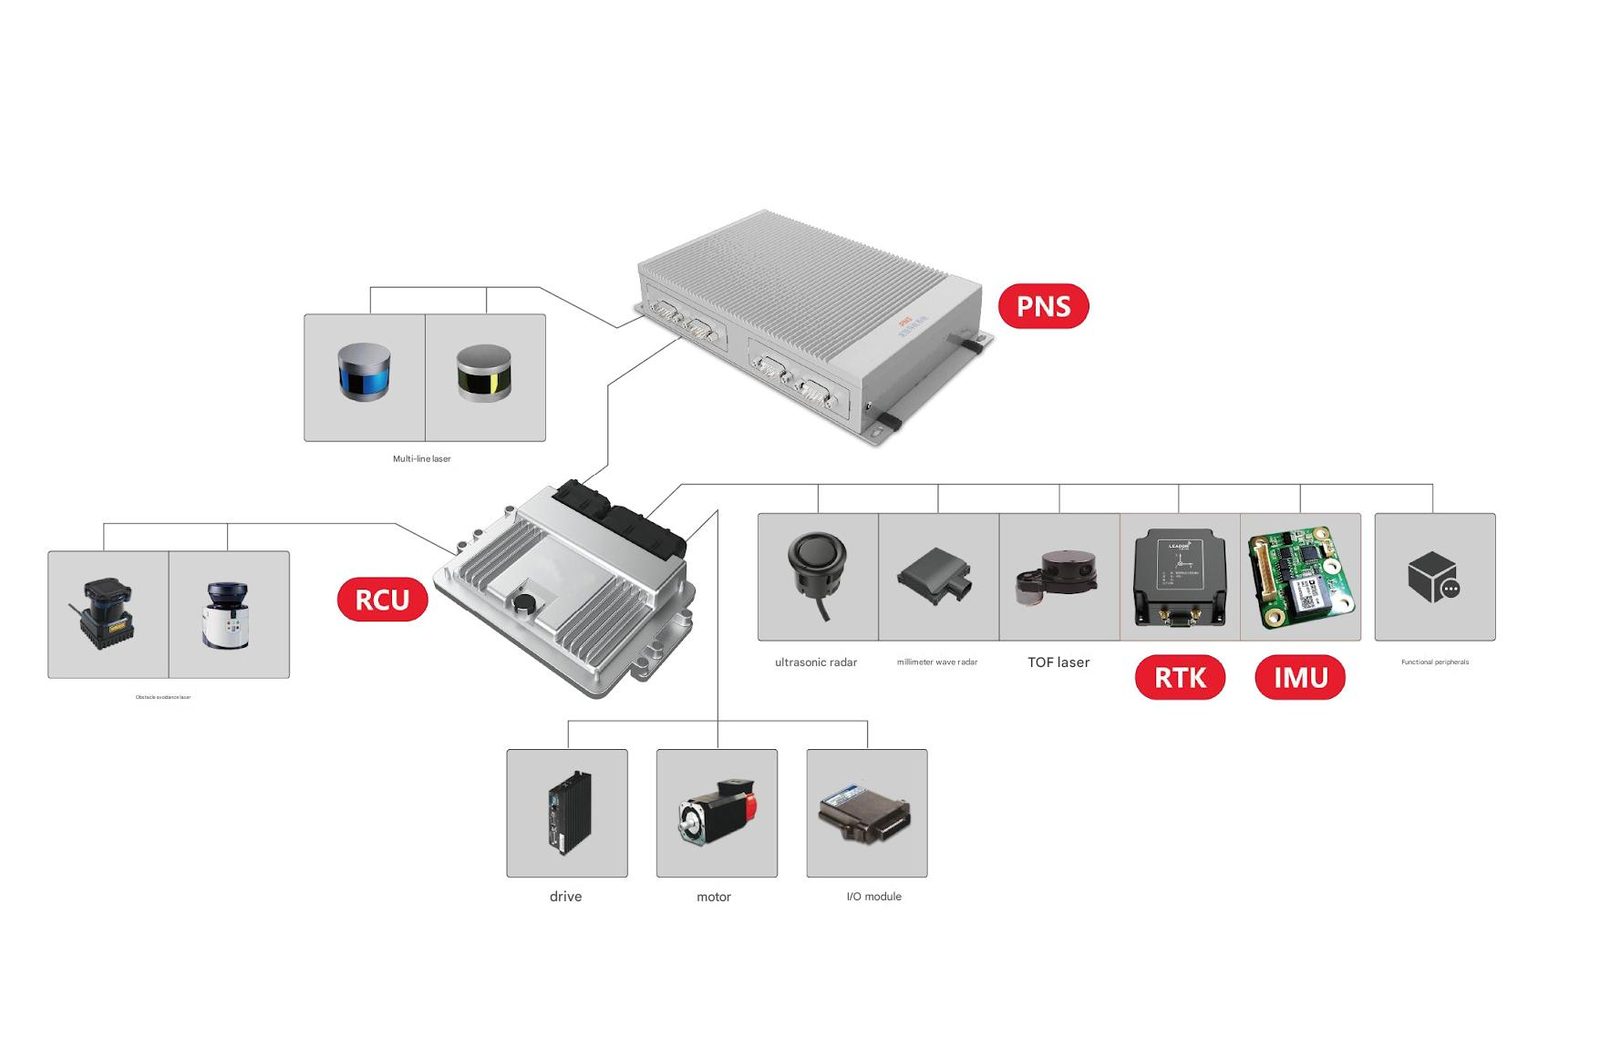
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
Dados técnicos completos
| Modelo | TR-PNS_G01 |
|---|---|
| Tempo de espera | 15 dias |
| Categoria | CNC e controle de movimento |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações do TR-PNS_G01?
Modelo TR-PNS_G01. Uma folha de dados completa está disponível mediante solicitação.
Qual é o prazo de entrega e MOQ para o TR-PNS_G01?
O prazo de entrega é de 15 dias; MOQ é de 20 unidades.
Qual é o preço do TR-PNS_G01?
O preço é cotado por configuração, incluindo ferramentas e frete, quando aplicável.
Obtenha uma proposta de preço para TR-PNS_G01
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria
Máquina EDM de fio de velocidade média TR-RT80
Controlador AMR SRC-880
Motores sem moldura
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.