


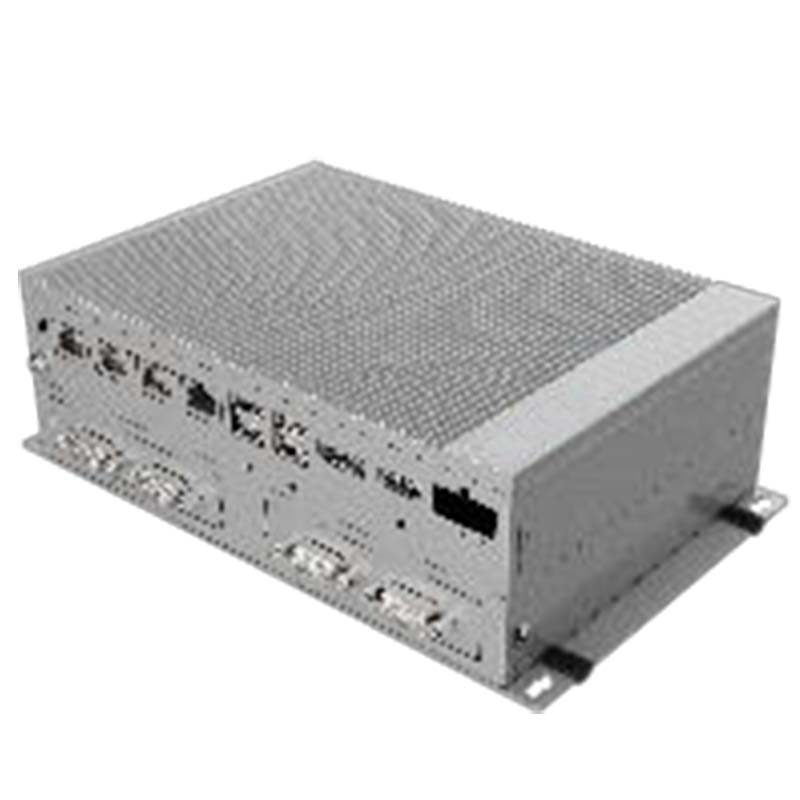
System sterowania RPNS
TR-PNS_G01 to produkt CNC i motion do obróbki CNC/sterowania ruchem. Czas realizacji wynosi 15 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TR-PNS_G01
- Czas realizacji
- 15 dni
- Kategoria
- CNC i sterowanie ruchem
Do czego służy ta platforma
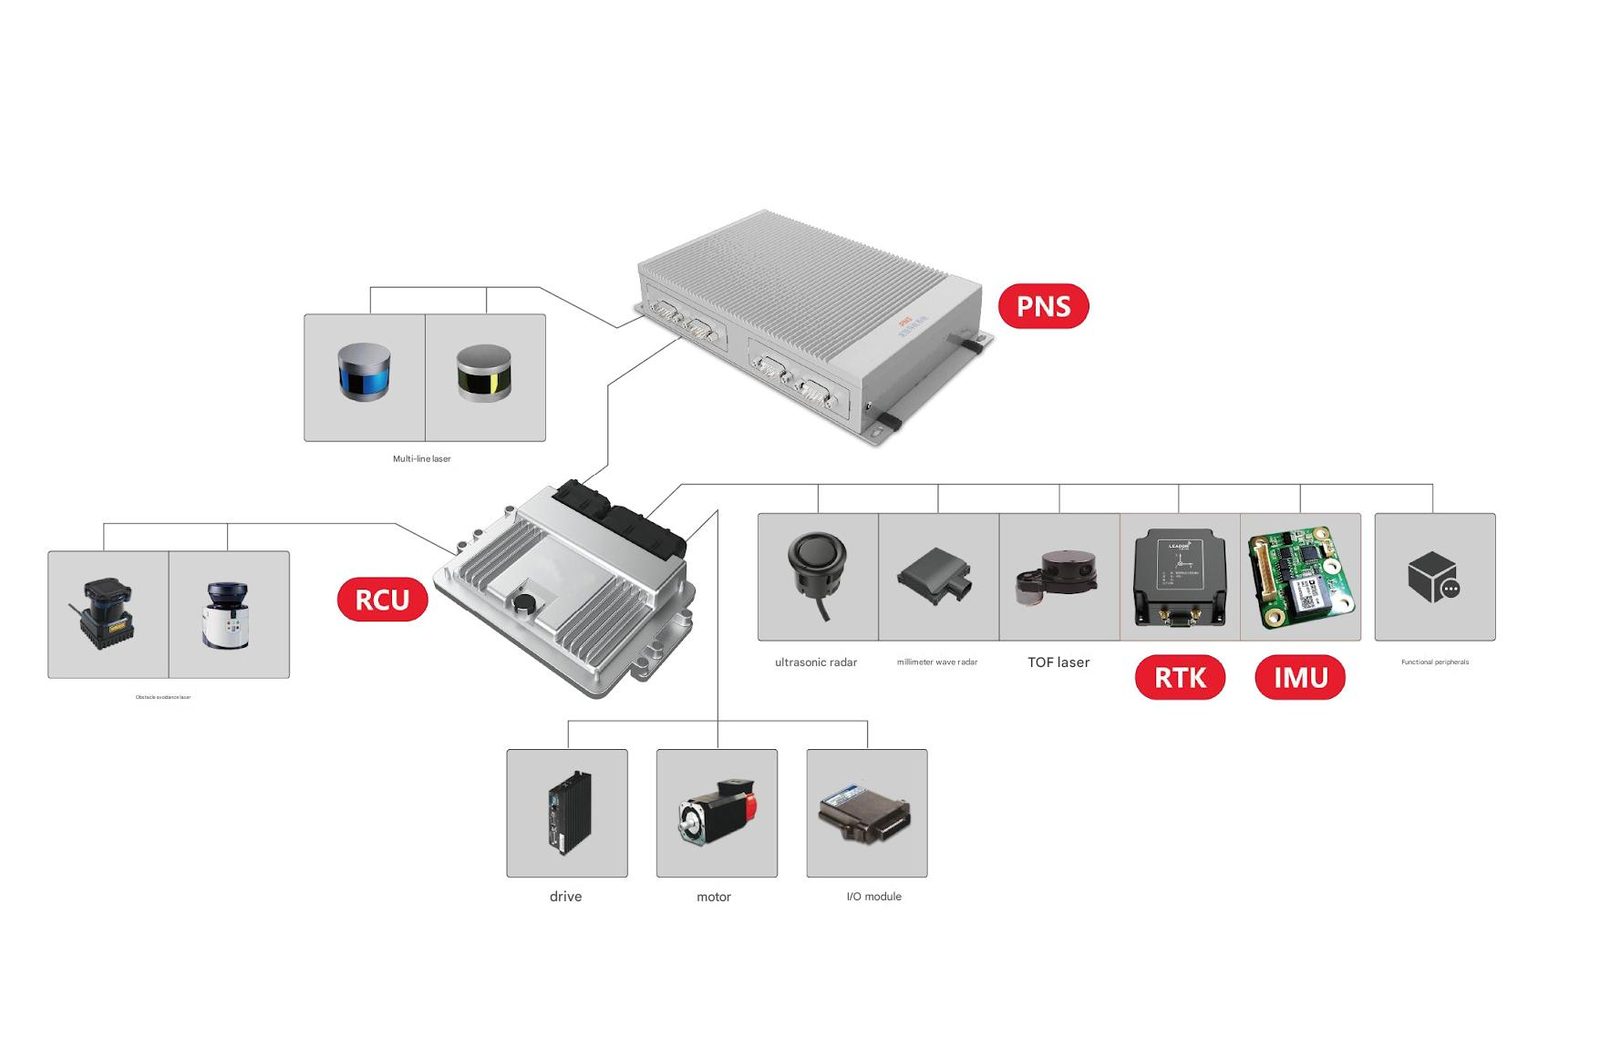
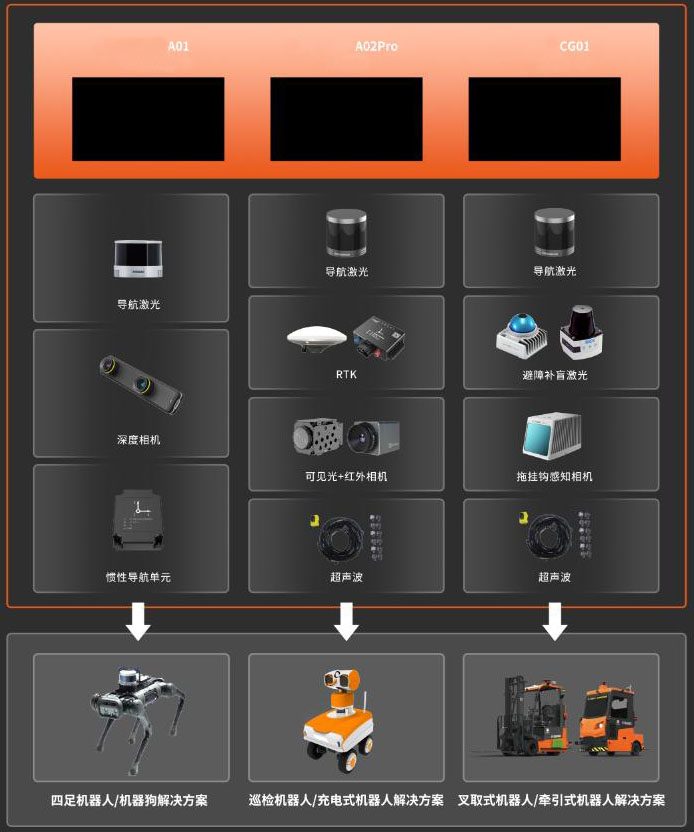
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15 dni |
| MOQ | 20 jednostek |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
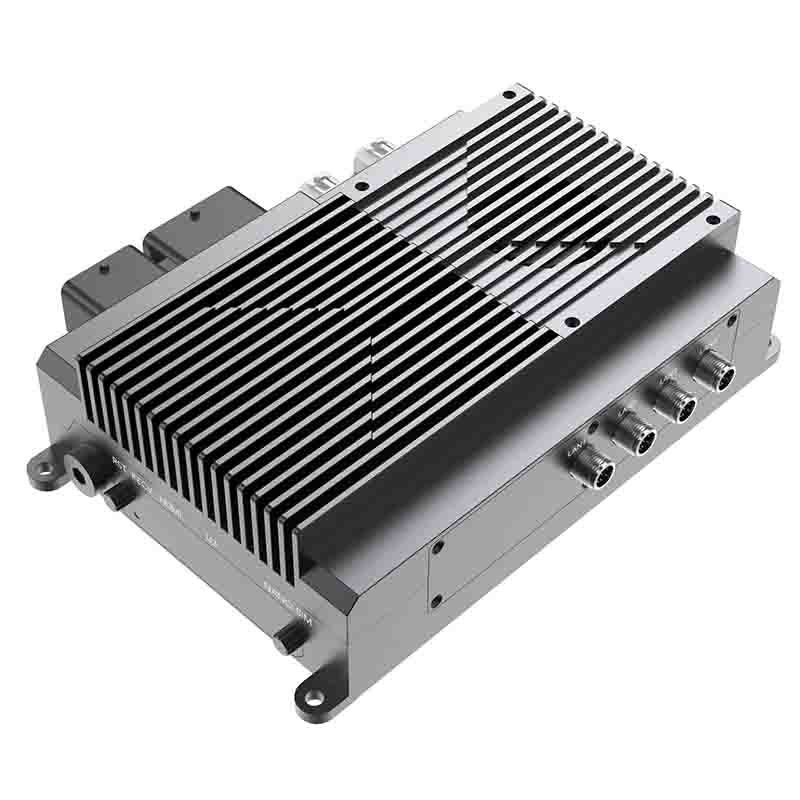
System sterowania RPNSDetails:
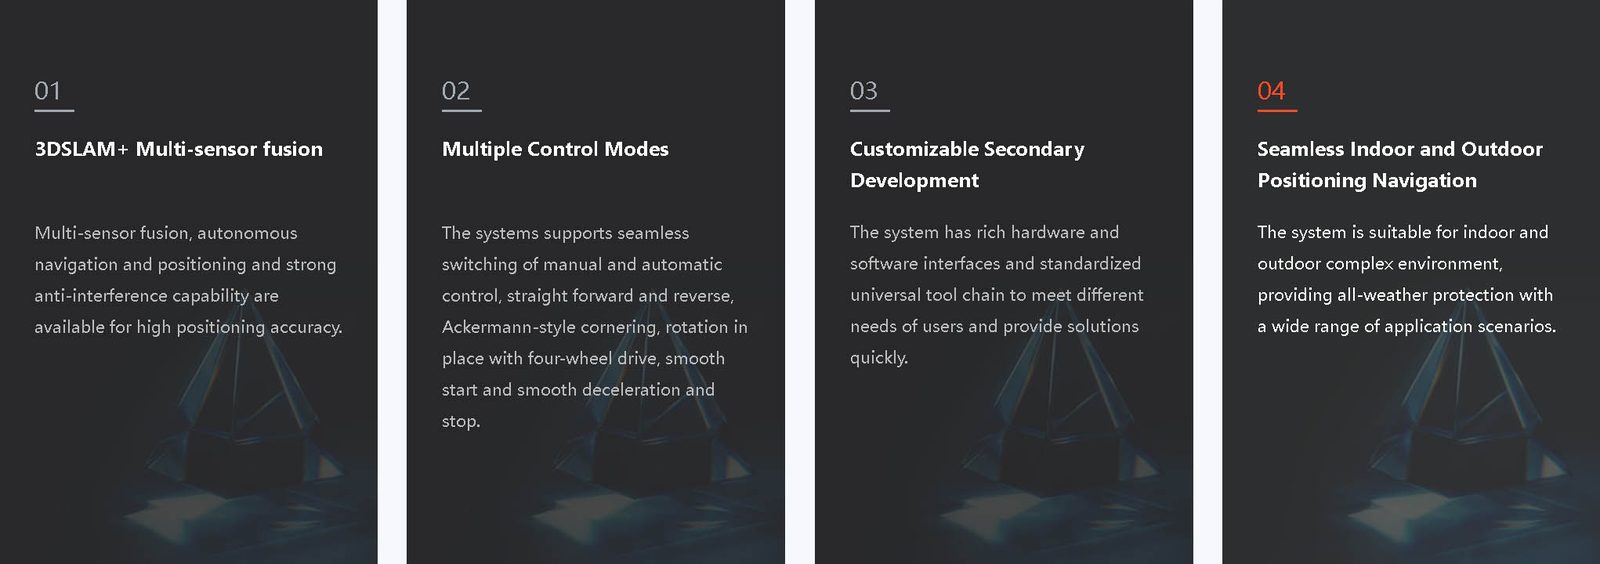
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
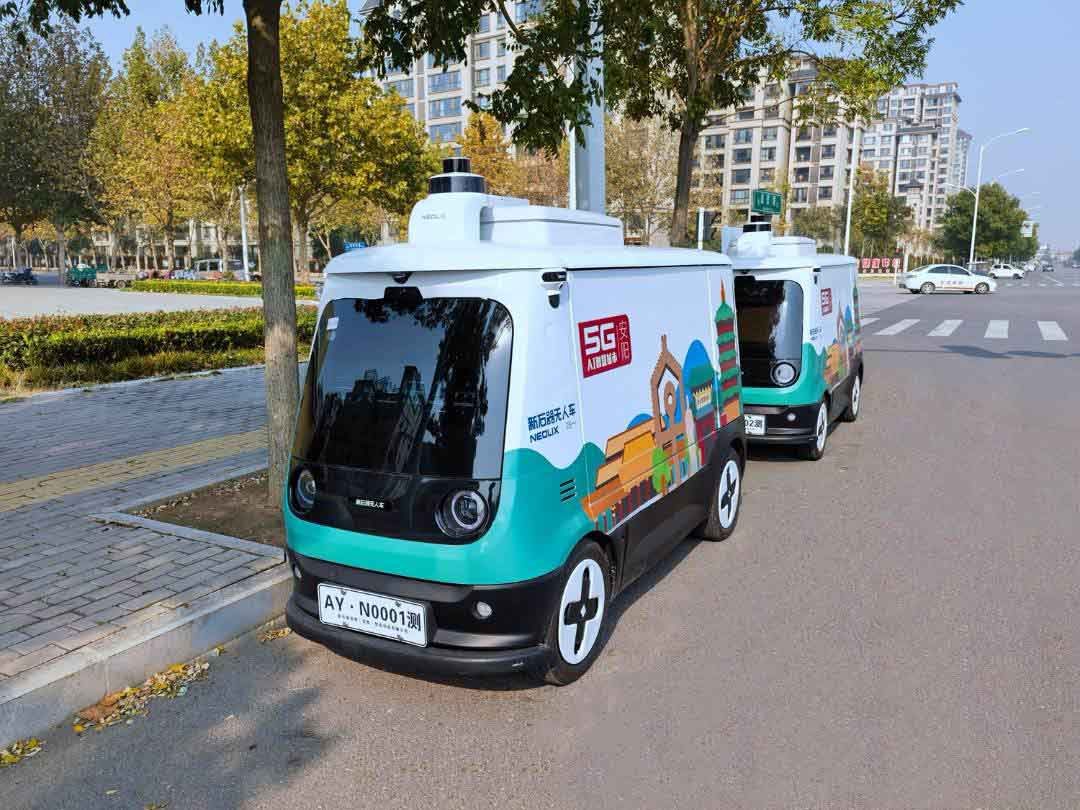
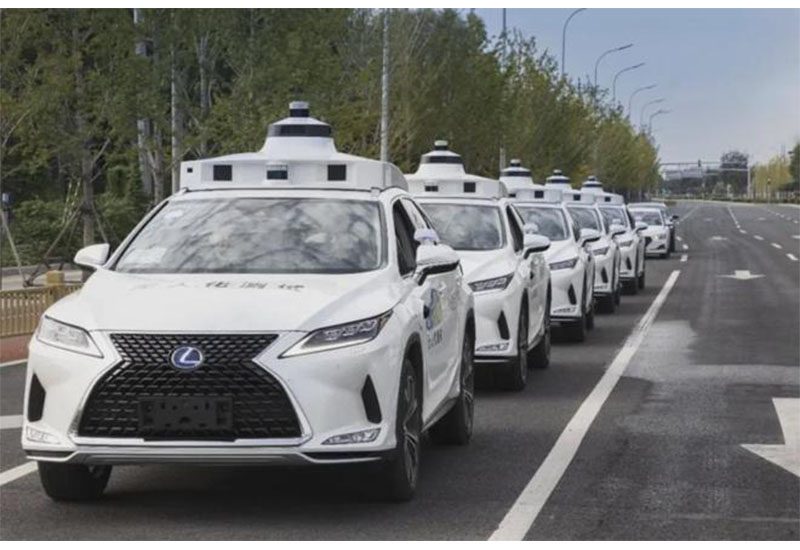
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
Wbudowany wieloczujnikowy algorytm autonomicznego pozycjonowania i nawigacji nadaje się do różnych złożonych środowisk. Wspiera pozycjonowanie i nawigację w skomplikowanych warunkach drogowych, takich jak trawa, piasek, płyty kamienne i stalowe, a dokładność pozycjonowania sięga centymetrów.
Quickly build high-precision maps
Obsługuje szybkie metody mapowania, może realizować w pełni automatyczne, trójwymiarowe, precyzyjne rysowanie map nawigacyjnych i trójwymiarowe modelowanie scen, operacja mapowania jest prosta i łatwa, buduje kolorowe trójwymiarowe chmury punktów i ma możliwość autonomicznej aktualizacji map.
Auto path planning and road network planning
Obsługuje optymalne sortowanie tras losowych punktów zadań, może generować globalne planowanie tras i lokalne planowanie tras według punktów zadań, obsługuje swobodną nawigację pomiędzy dowolnymi punktami w zakresie mapowania oraz różne metody planowania, takie jak śledzenie.
Perception and obstacle avoidance
Pozwól robotowi mieć autonomiczne możliwości percepcji, automatycznie unikać lub omijać przeszkody w przypadku napotkania przeszkód, autonomicznie aktualizować lokalne planowanie tras i znajdować przejezdne ścieżki.
Portable remote control
Można go dostosować zgodnie z protokołem istniejącego głównego końca sterującego, można go regulować i optymalizować w zależności od potrzeb, a także można realizować interakcję przenośnych informacji z głównym końcem sterującym.
Obsługuje rozwój wielu protokołów komunikacyjnych obudowy
Indywidualny rozwój można przeprowadzić zgodnie z istniejącym protokołem podwozia użytkownika, a w razie potrzeby można dokonać dostosowań i optymalizacji, aby uzyskać informacje zwrotne w czasie rzeczywistym i przesyłać informacje dotyczące podwozia i robota.
Multiple control modes
Obsługuje płynne przełączanie między sterowaniem ręcznym i automatycznym; obsługuje jazdę na wprost/do tyłu, skręcanie w stylu Ackermana i obrót na miejscu z napędem na cztery koła na osiem kół; wspomaga płynny rozruch, płynne zwalnianie i parkowanie.
Automatic recovery of power-off memory
Dane są przesyłane na platformę nadzoru robota w celu ujednoliconego przechowywania i obsługują odtwarzanie historii.
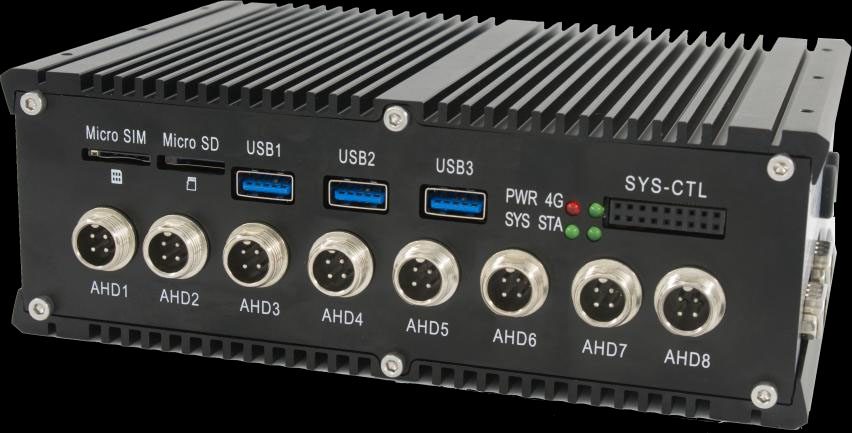
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
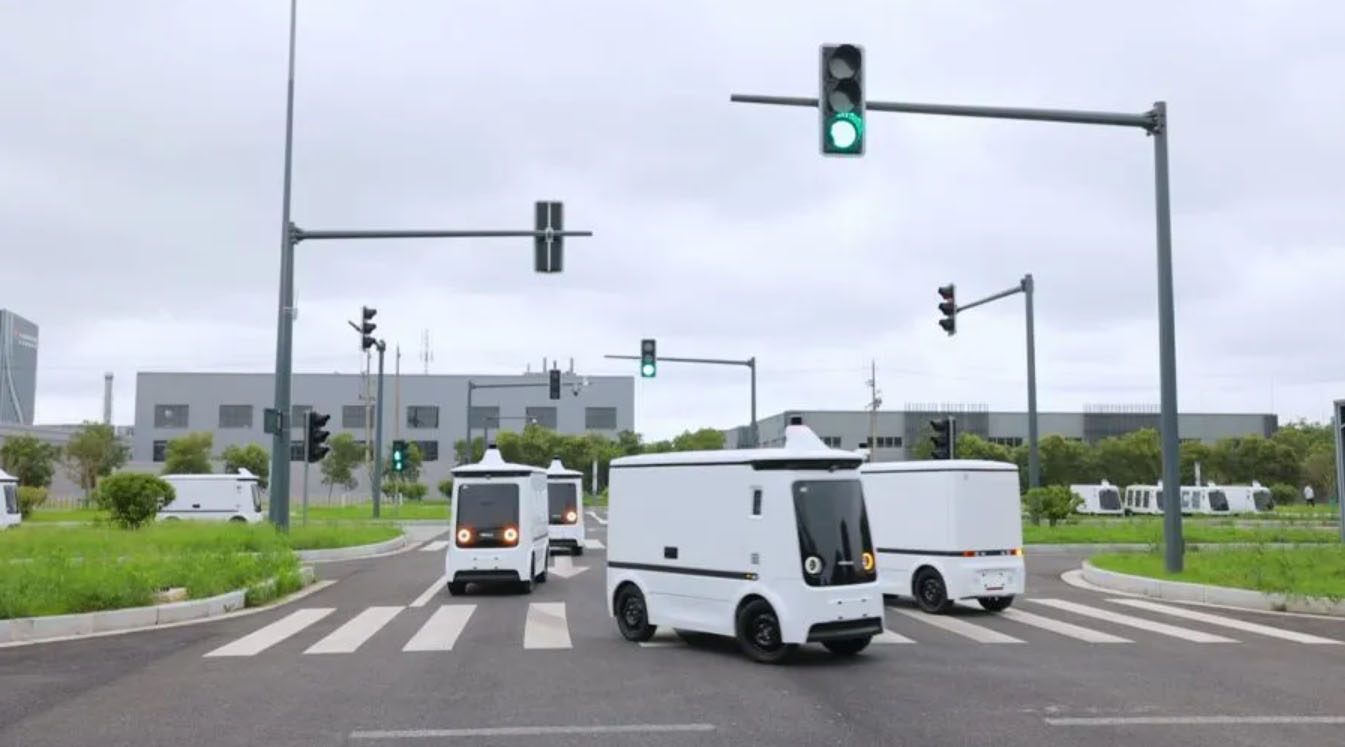
Pełne dane techniczne
| Model | TR-PNS_G01 |
|---|---|
| Czas realizacji | 15 dni |
| Kategoria | CNC i sterowanie ruchem |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje TR-PNS_G01?
Model TR-PNS_G01. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TR-PNS_G01?
Czas realizacji wynosi 15 dni; MOQ wynosi 20 jednostek.
Jaka jest cena TR-PNS_G01?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową dla TR-PNS_G01
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
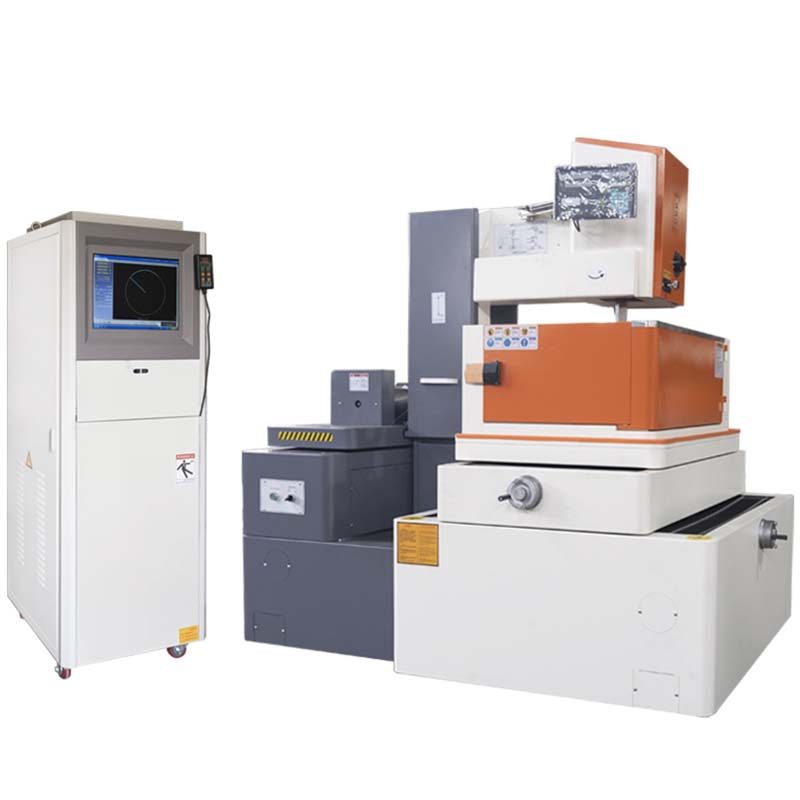
Średnioobrotowa maszyna drutowa EDM TR-RT80
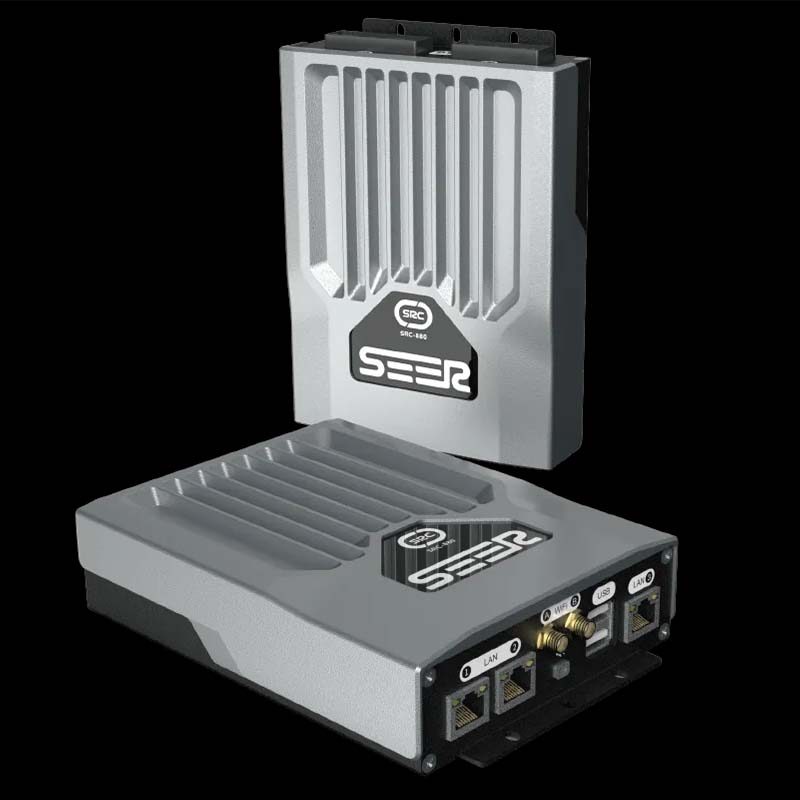
Kontroler AMR SRC-880
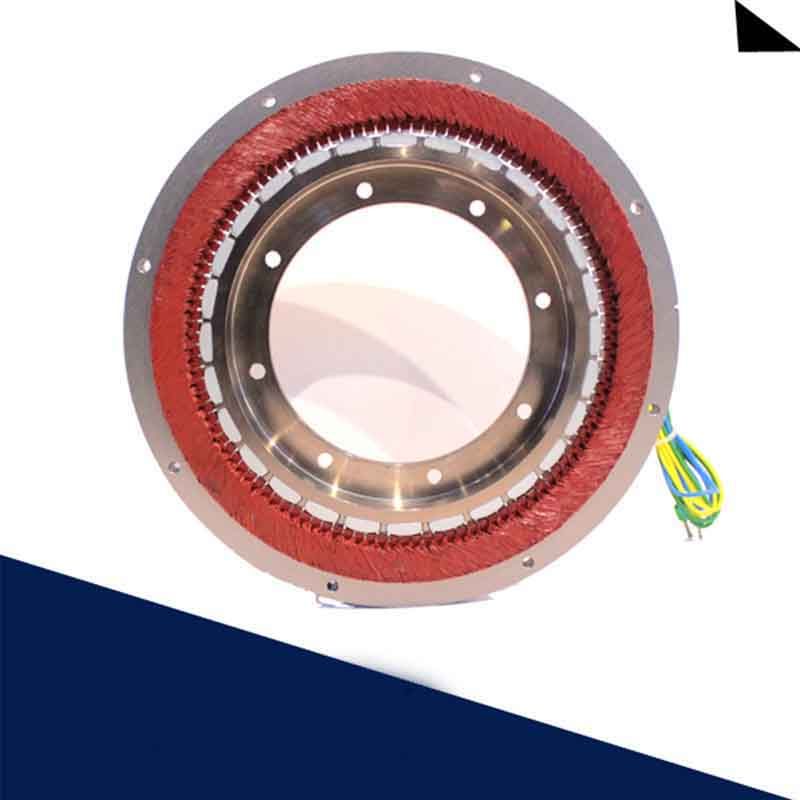
Silniki bezramowe
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.