


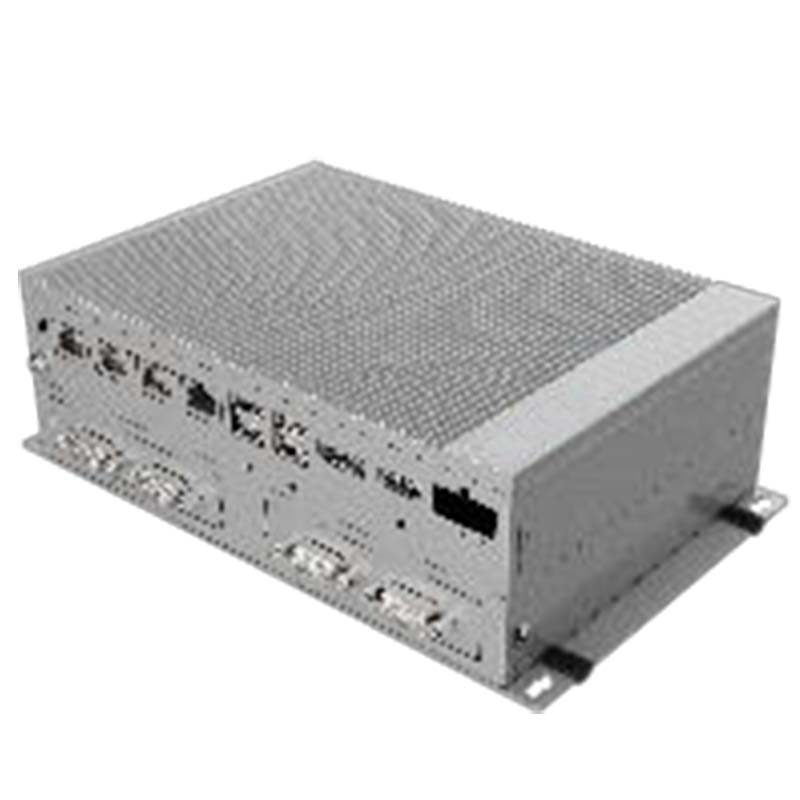
ระบบควบคุม RPNS
TR-PNS_G01 เป็นผลิตภัณฑ์ CNC และการเคลื่อนที่สำหรับการตัดเฉือน CNC / การควบคุมการเคลื่อนที่ ระยะเวลาดำเนินการคือ 15 วัน ราคาจะถูกเสนอตามการกำหนดค่า การรับรอง: เอกสาร CE ตามคำขอ
- แบบอย่าง
- TR-PNS_G01
- เวลานำ
- 15 วัน
- หมวดหมู่
- ซีเอ็นซีและการควบคุมการเคลื่อนไหว
แพลตฟอร์มนี้มีไว้เพื่ออะไร
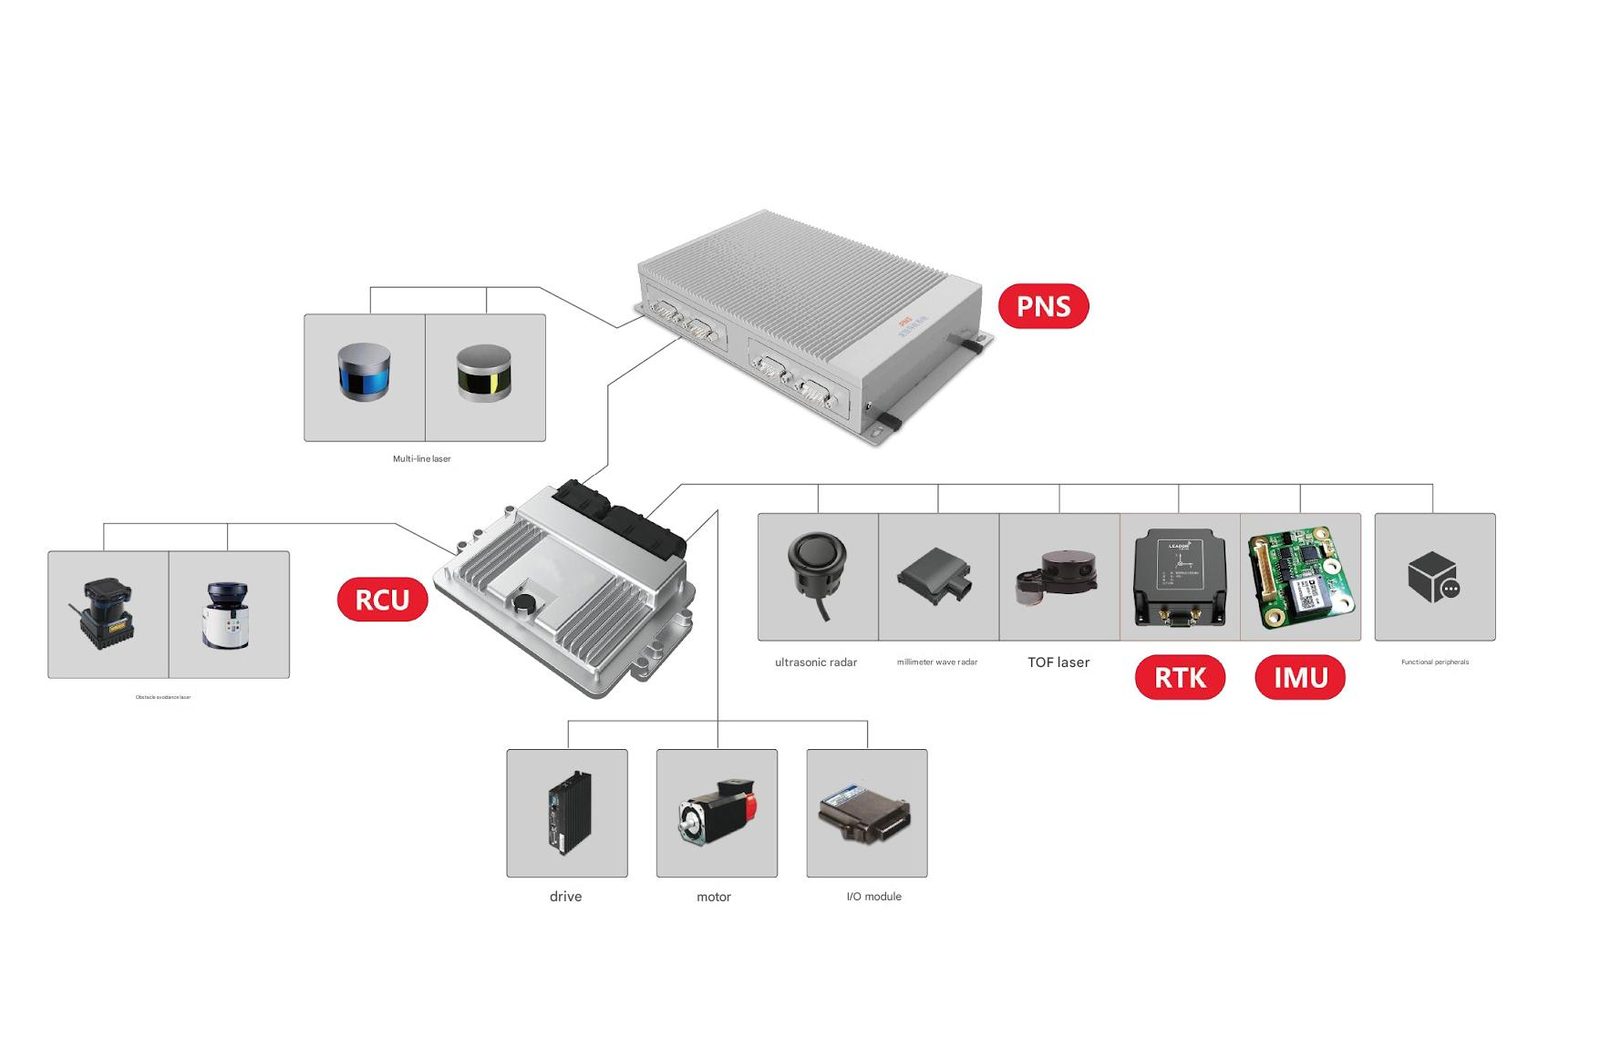
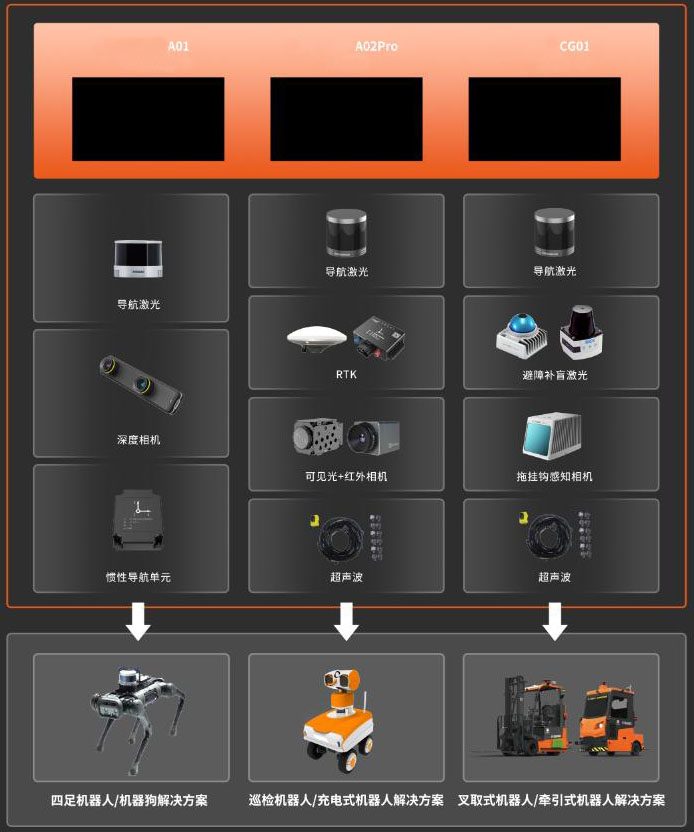
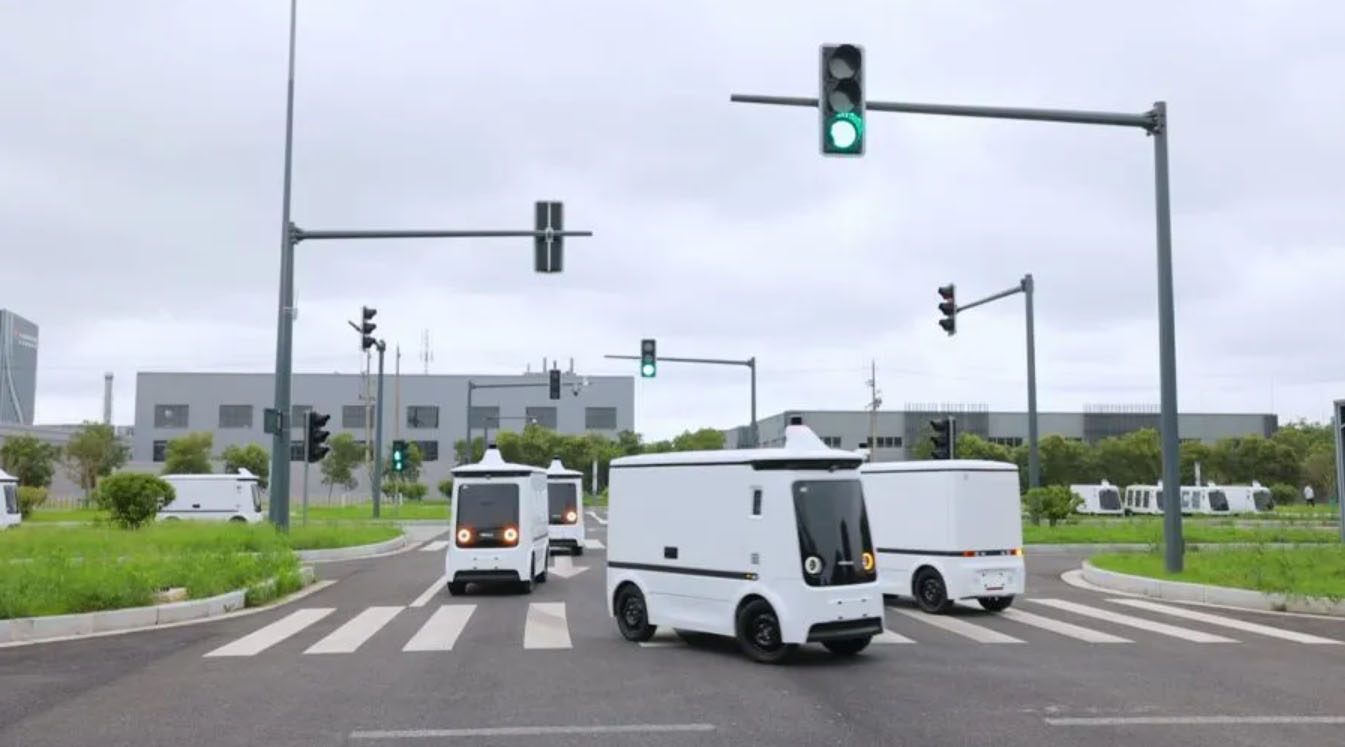
The RPNS control system (ROBOT POSITIONING NAVIGATION SYSTEM) has functions such as measurement, perception, navigation, positioning, and control. It adopts an open technical architecture and can be adapted to mainstream robot ECU\VCU, supporting manufacturers to complete secondary development on their own. The system supports seamless access to various downstream terminals.
เงื่อนไขทางการค้า
| ใบเสนอราคา | ราคาต่อการกำหนดค่า — ตอบกลับภายใน 48 ชั่วโมง |
|---|---|
| เวลานำ | 15 วัน |
| ขั้นต่ำ | 20 ยูนิต |
| ต้นทาง | จีน |
| พอร์ตของการโหลด | เซินเจิ้นประเทศจีน |
| Incoterm | FOB เซินเจิ้น / CIF ตามคำขอ |
| การชำระเงิน | เงินมัดจำ 30%, 70% ก่อนจัดส่ง |
| การรับประกัน | มาตรฐาน 24 เดือน สามารถเลือกได้ 36 เดือน |
รายละเอียดสินค้า
บันทึกการใช้งาน แบบก่อสร้าง และวิดีโอจากไฟล์ทางวิศวกรรม TROY — เอกสารชุดเดียวกันกับใบเสนอราคา
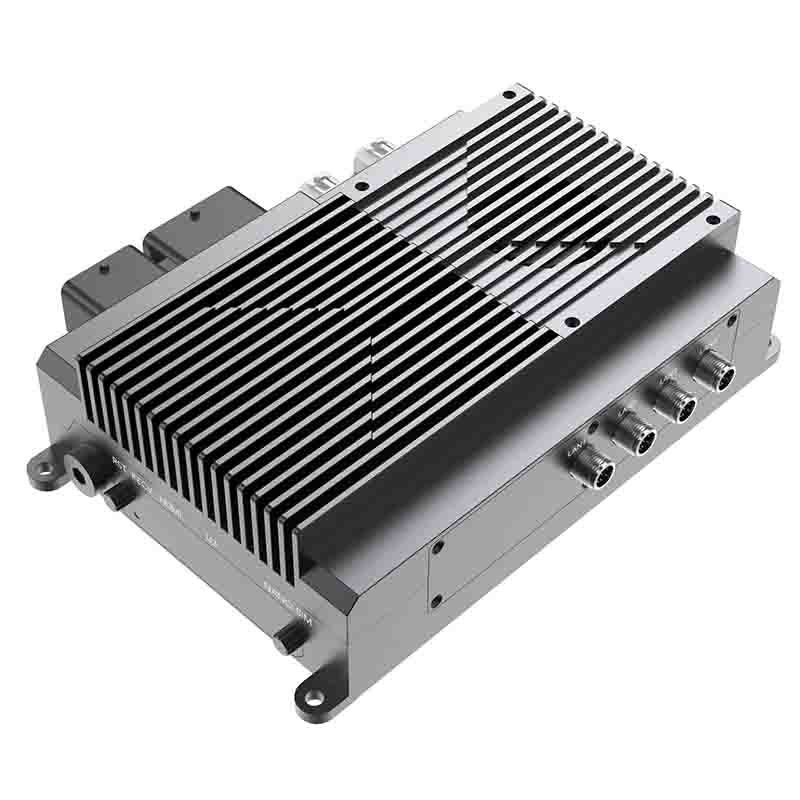
ระบบควบคุม RPNSDetails:
The upgraded Robot Movement System (RMS) introduces more advanced sensor fusion technology and enhanced 3DSLAM algorithm, which significantly improves the robot's perception ability and navigation accuracy in complex dynamic environments. The newly added autonomous learning module optimizes the navigation route through deep learning, enabling the robot to intelligently adapt to the walking path of different scenarios and achieve more efficient obstacle avoidance strategies.
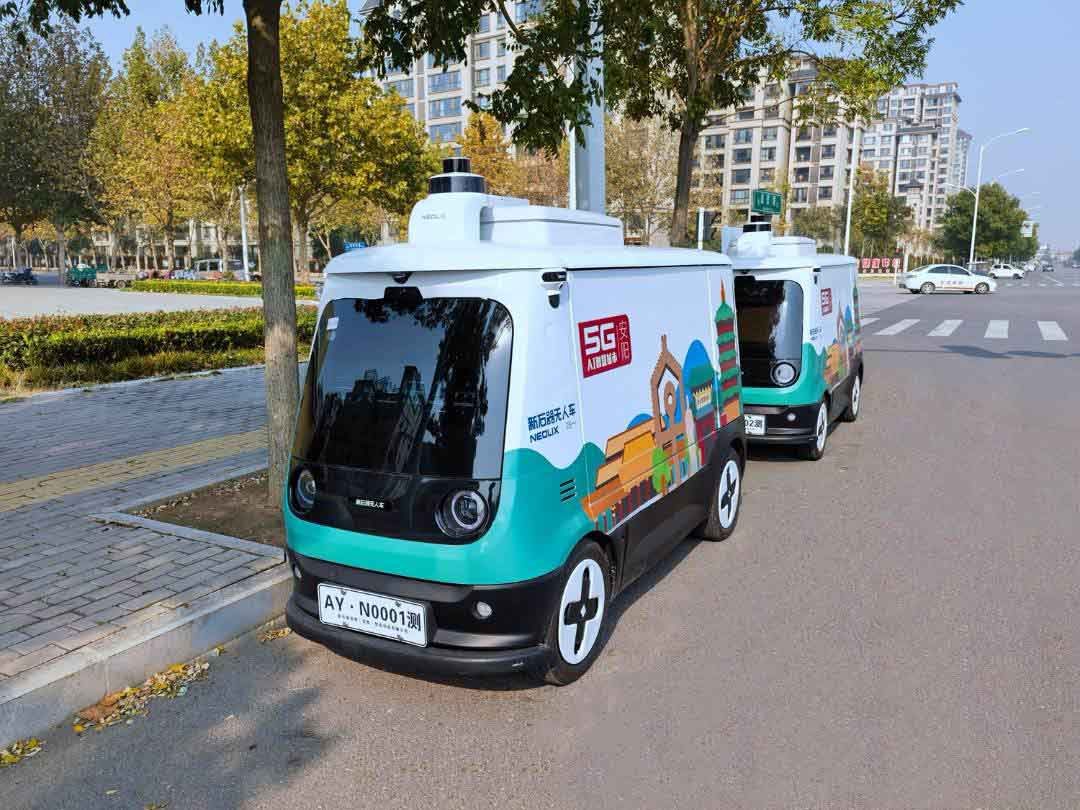
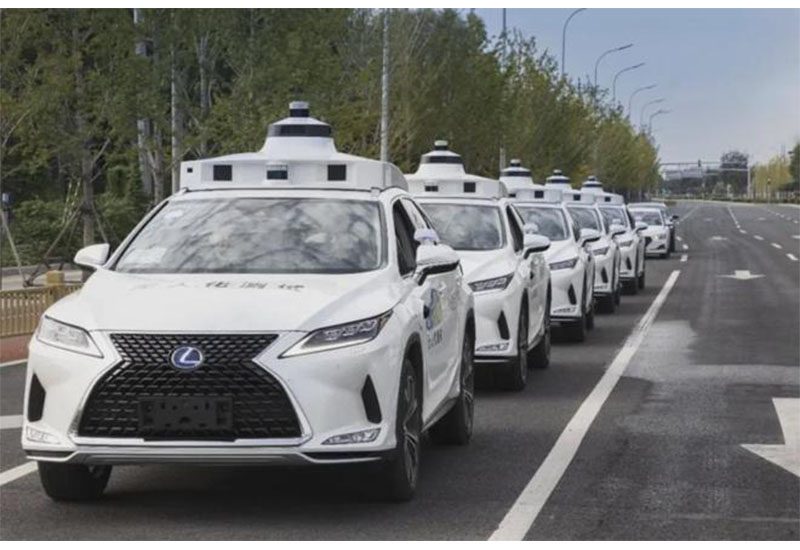
The system is compatible with more types of chassis and supports more complex motion modes. At the same time, it integrates AI-driven environmental perception functions, and the robot can analyze and respond to environmental changes in real time to achieve smooth unmanned driving operations. The upgraded version is particularly suitable for all-weather, multi-scenario application requirements, whether it is logistics, security, or detection and rescue missions in extreme environments, it can provide intelligent and automated solutions.
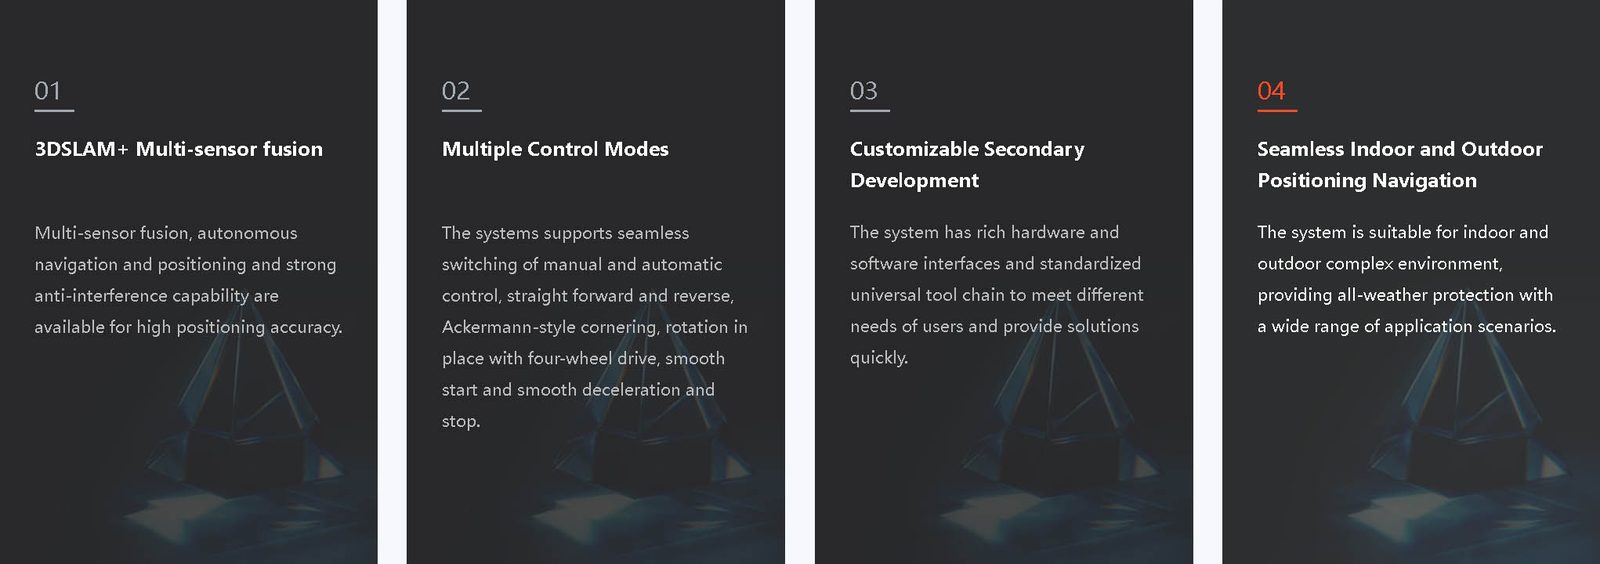
Multi-sensor fusion positioning (3DSLAM+RTK+IMU)
อัลกอริธึมการวางตำแหน่งและการนำทางอัตโนมัติแบบฟิวชั่นเซ็นเซอร์หลายตัวในตัวเหมาะสำหรับสภาพแวดล้อมที่ซับซ้อนต่างๆ รองรับการระบุตำแหน่งและการนำทางในสภาพถนนที่ซับซ้อน เช่น หญ้า ทราย แผ่นหิน และแผ่นเหล็ก และความแม่นยำของตำแหน่งถึงระดับเซนติเมตร
Quickly build high-precision maps
รองรับวิธีการทำแผนที่ที่รวดเร็ว สามารถวาดแผนที่นำทางสามมิติที่มีความแม่นยำสูงอัตโนมัติเต็มรูปแบบและการสร้างแบบจำลองฉากสามมิติได้ การดำเนินการทำแผนที่นั้นง่ายและสะดวก สร้างเมฆจุดสามมิติสี และมีความสามารถในการอัปเดตแผนที่โดยอัตโนมัติ
Auto path planning and road network planning
รองรับการเรียงลำดับเส้นทางที่เหมาะสมที่สุดของจุดงานแบบสุ่ม สามารถส่งออกการวางแผนเส้นทางทั่วโลกและเส้นทางการวางแผนเส้นทางในพื้นที่ตามจุดงาน รองรับการนำทางฟรีระหว่างจุดใดๆ ภายในช่วงการทำแผนที่ และวิธีการวางแผนต่างๆ เช่น การติดตาม
Perception and obstacle avoidance
ช่วยให้หุ่นยนต์มีความสามารถในการรับรู้โดยอัตโนมัติ หลีกเลี่ยงหรือข้ามสิ่งกีดขวางโดยอัตโนมัติเมื่อเผชิญกับสิ่งกีดขวาง อัปเดตการวางแผนเส้นทางในพื้นที่โดยอัตโนมัติ และค้นหาเส้นทางที่ผ่านได้
Portable remote control
สามารถปรับแต่งตามโปรโตคอลของส่วนควบคุมหลักที่มีอยู่ และสามารถปรับและปรับให้เหมาะสมได้ตามความต้องการ และสามารถโต้ตอบข้อมูลแบบพกพากับส่วนปลายของส่วนควบคุมหลักได้
รองรับการพัฒนาโปรโตคอลการสื่อสารหลายแชสซี
การพัฒนาแบบปรับแต่งเองสามารถดำเนินการได้ตามโปรโตคอลแชสซีที่มีอยู่ของผู้ใช้ และสามารถปรับเปลี่ยนและเพิ่มประสิทธิภาพได้ตามต้องการเพื่อให้ได้รับการตอบสนองแบบเรียลไทม์และการส่งข้อมูลที่เกี่ยวข้องกับแชสซีและหุ่นยนต์
Multiple control modes
รองรับการสลับระหว่างการควบคุมแบบแมนนวลและอัตโนมัติอย่างราบรื่น รองรับการเลี้ยวตรงไปข้างหน้า/ถอยหลัง การหมุนแบบแอคเคอร์แมน และการหมุนขับเคลื่อนสี่ล้อแปดล้อในแหล่งกำเนิด รองรับการออกตัวอย่างนุ่มนวล ลดความเร็ว และการจอดอย่างนุ่มนวล
Automatic recovery of power-off memory
ข้อมูลจะถูกอัปโหลดไปยังแพลตฟอร์มการควบคุมดูแลหุ่นยนต์เพื่อการจัดเก็บข้อมูลแบบรวมศูนย์ และรองรับการเล่นในอดีต
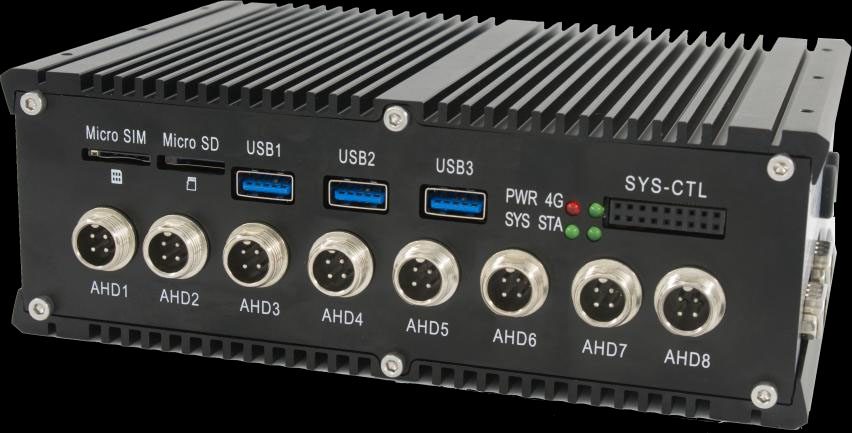
PNS Controller Basic performance:
Equipment model LD-PNS-A01
CPUI7-7600U, main frequency ≥2.5GHz
RCUIO output x 16/ IO input x 16/ CAN x 4/ RS232 * 11/ RS485 x 4
Navigation mode Multi-source fusion positioning (3D-SLAM/laser + inertial navigation + RTK, etc.)
Matching laser RS-LIDAR-16. VLP-16, LMS141. UTM-30, etc.
Applicable chassis Ackerman wheel, four-wheel differential, McDonnell wheel, four-wheel drive four-steering wheel, crawler chassis
Mapping range 500,000㎡
Visual range 100m
Navigation accuracy ± 10cm
Stop accuracy ≤±3cm
Positioning frequency ≤100Hz.
ข้อมูลทางเทคนิคเต็มรูปแบบ
| แบบอย่าง | TR-PNS_G01 |
|---|---|
| เวลานำ | 15 วัน |
| หมวดหมู่ | ซีเอ็นซีและการควบคุมการเคลื่อนไหว |
ค่าเป็นค่าเล็กน้อยที่ 20 °C ดาวน์โหลดเอกสารข้อมูลสำหรับโมเดล CAD กราฟแรงบิด และแมป I/O ของตัวควบคุม
มันวิ่งไปไหน.
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
คำถามของผู้ซื้อ
ข้อมูลจำเพาะที่สำคัญของ TR-PNS_G01 คืออะไร?
รุ่น TR-PNS_G01. สามารถขอเอกสารข้อมูลฉบับเต็มได้
เวลานำและขั้นต่ำสำหรับ TR-PNS_G01 คืออะไร?
ระยะเวลาดำเนินการคือ 15 วัน ขั้นต่ำคือ 20 หน่วย
TR-PNS_G01 ราคาเท่าไหร่?
ราคาเสนอตามการกำหนดค่า รวมถึงเครื่องมือและค่าขนส่งตามความเหมาะสม
รับข้อเสนอราคาสำหรับ TR-PNS_G01
รวมส่วนอัตราเป้าหมายและพอร์ตปลายทาง วิศวกร ไม่ใช่แชทบอท ตอบกลับภายใน 48 ชั่วโมง
หมวดเดียวกัน
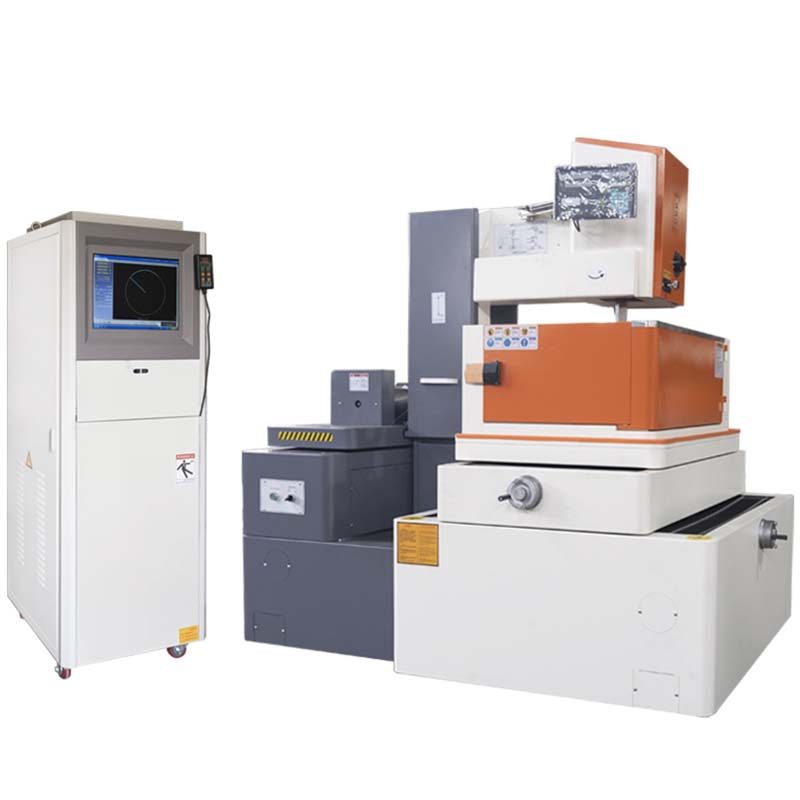
เครื่อง Wire EDM ความเร็วปานกลาง TR-RT80
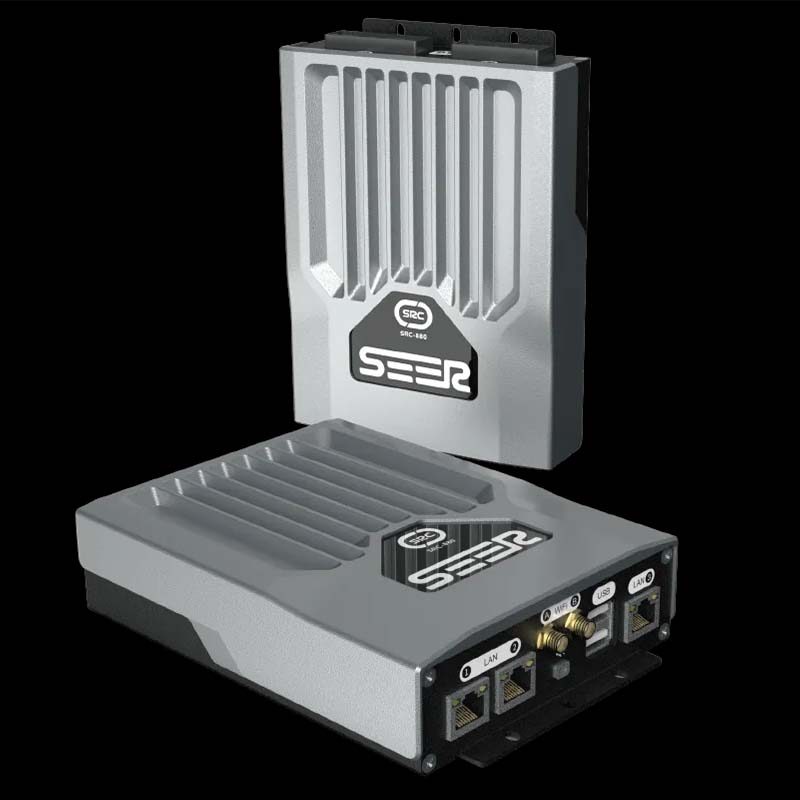
ตัวควบคุม AMR SRC-880
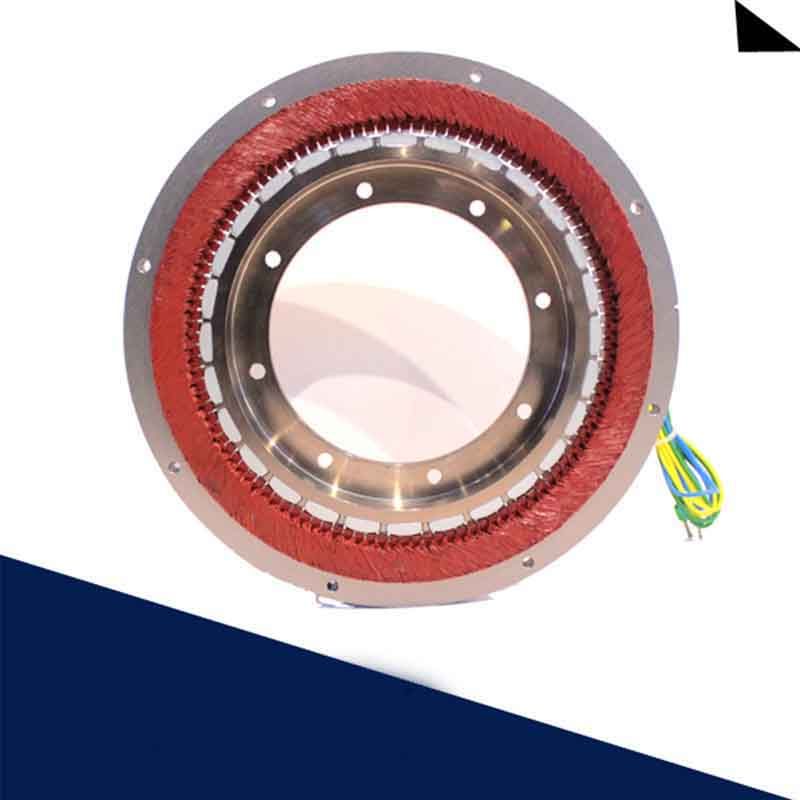
มอเตอร์ไร้กรอบ
รีวิวโดย TROY วิศวกรรม ·. ข้อมูลจำเพาะจะได้รับการตรวจสอบอีกครั้งกับเอกสารข้อมูลของซัพพลายเออร์ในทุกใบเสนอราคา