


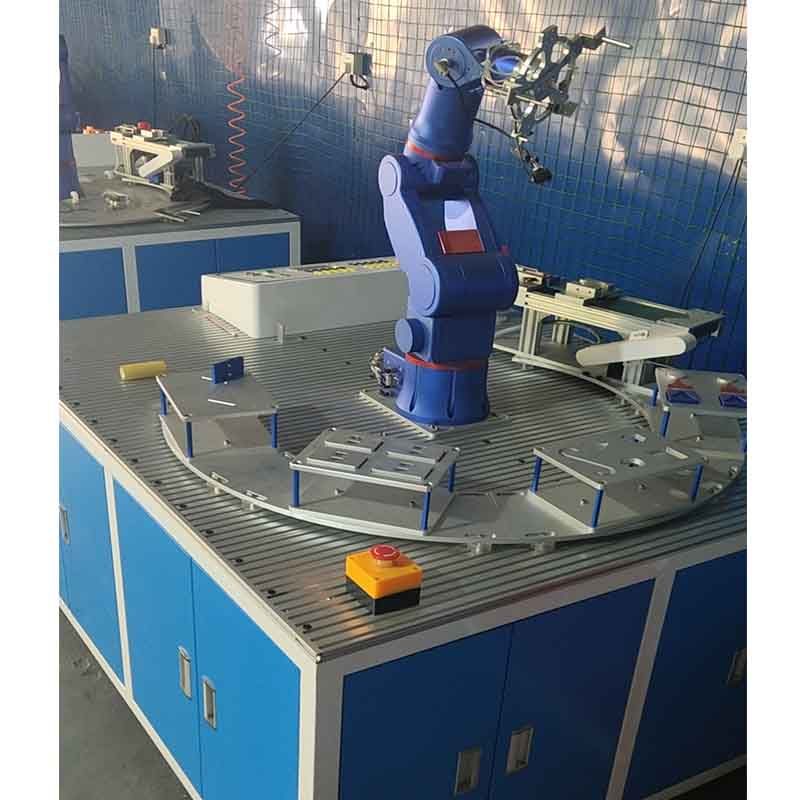
Nền tảng đào tạo cánh tay robot 6 trục công nghiệp cho trường học và trung tâm đào tạo kỹ sư
TRE500S-TP là cánh tay robot dành cho phòng thí nghiệm STEM/đào tạo nghề. Thông số kỹ thuật chính: Trục 6 trục. Thời gian thực hiện là 15 ngày; giá được trích dẫn cho mỗi cấu hình. Chứng chỉ: Tài liệu CE theo yêu cầu.
- Người mẫu
- TRE500S-TP
- Trục
- 6 trục
- Loại
- Robot giáo dục
- thời gian dẫn
- 15 ngày
Nền tảng này dùng để làm gì
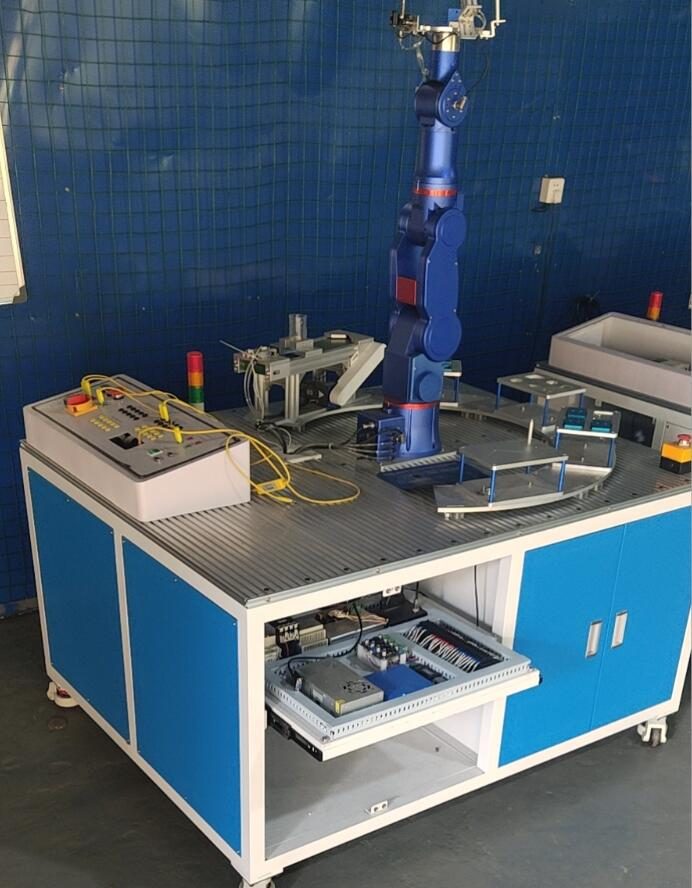
Mục tiêu đào tạo nền tảng đào tạo cánh tay robot 6 trục công nghiệp: *Chạy cánh tay robot 6 trục một cách hữu ích theo chương trình *Hữu ích cho việc điều khiển I/O bằng bộ kẹp robot *Hữu ích khi kết nối với PLC *Hữu ích cho việc bảo trì hàng ngày
Điều kiện thương mại
| Trích dẫn | Định giá theo cấu hình - trả lời trong vòng 48 giờ |
|---|---|
| thời gian dẫn | 15 ngày |
| MOQ | 5 đơn vị |
| Nguồn gốc | Trung Quốc |
| Cảng bốc hàng | Thâm Quyến, Trung Quốc |
| Incoterm | FOB Thâm Quyến / CIF theo yêu cầu |
| Sự chi trả | Đặt cọc 30%, 70% trước khi giao hàng |
| Bảo hành | Tiêu chuẩn 24 tháng, tùy chọn 36 tháng |
Chi tiết sản phẩm
Ghi chú ứng dụng, bản vẽ xây dựng và video từ tệp kỹ thuật TROY - cùng một tài liệu được gửi cùng với báo giá.
Instruction of six-axis robot training teaching platform
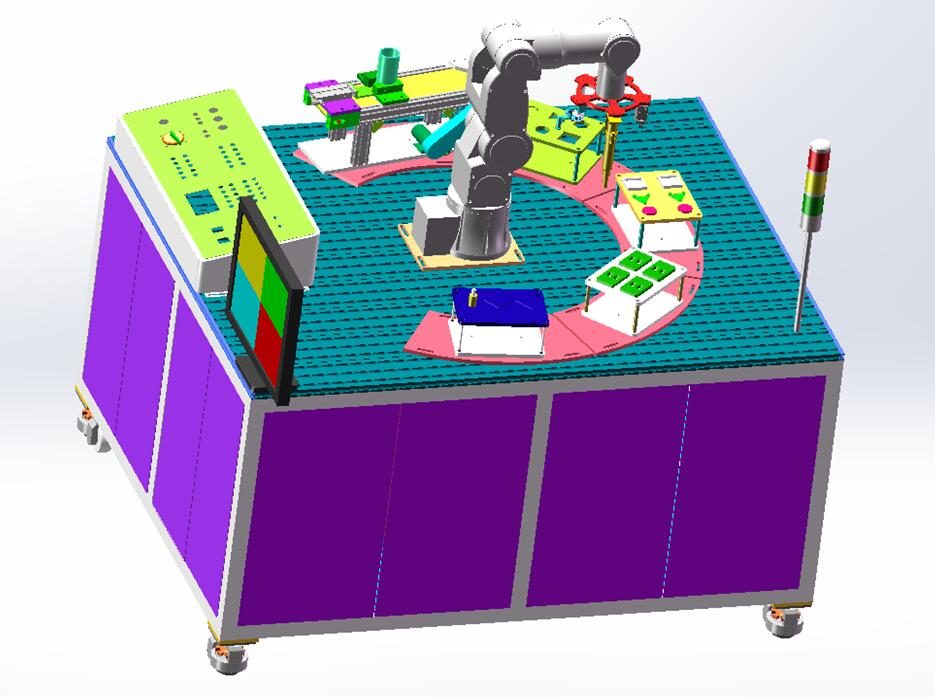
First: Introduction
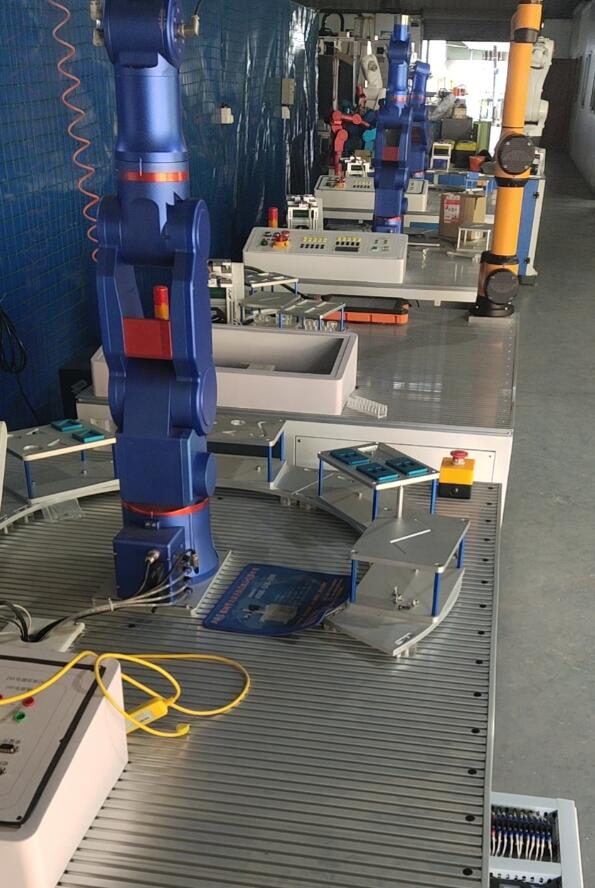
Cái này trạm giảng dạy và đào tạo robot dựa trên robot, được trang bị phụ kiện mô-đun ngoại vi tương ứng, chủ yếu bao gồm: công nghiệp dây chuyền lắp ráp, xử lý xếp hàng, mô-đun đường hàn, kẹp vật liệu, chốt định vị, hút chân không và phát hiện.
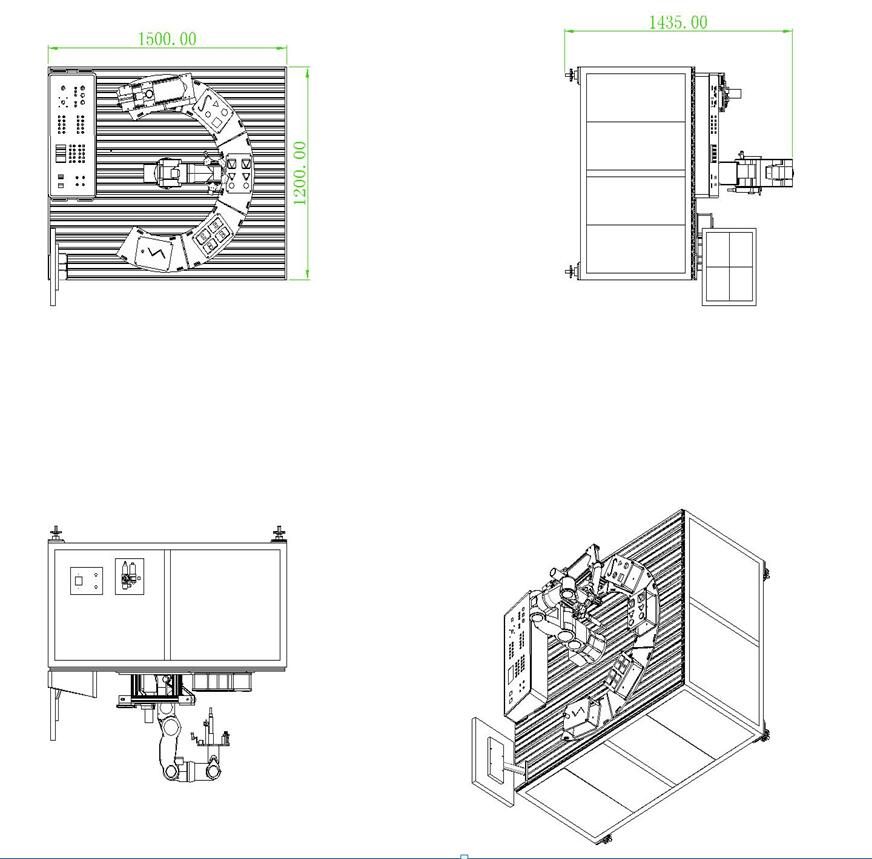
Third: Instructions for each functional module (1)
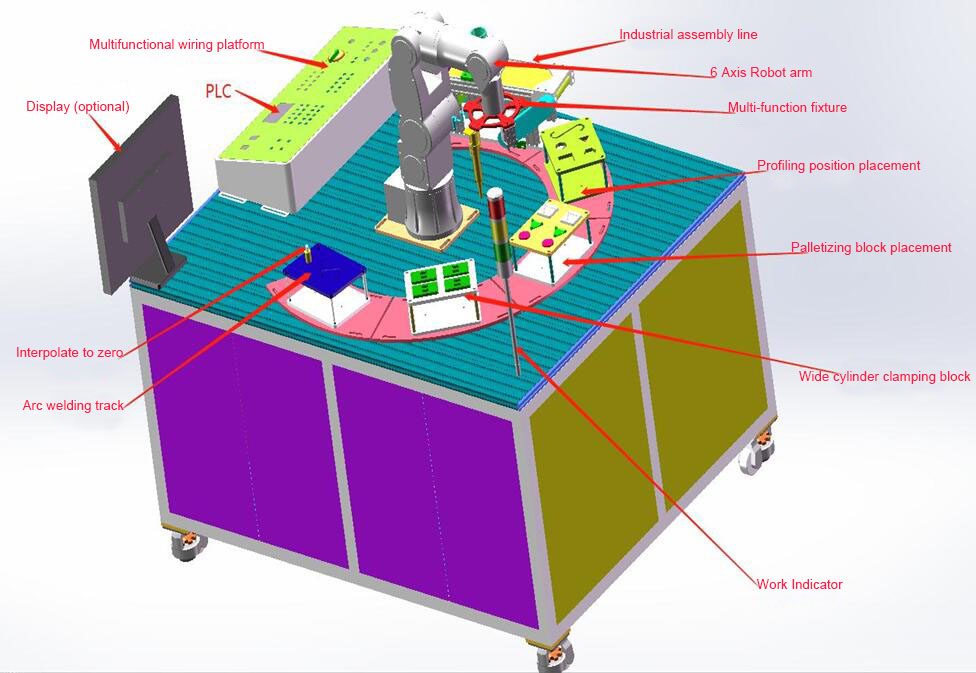
Instructions for each functional module (2)
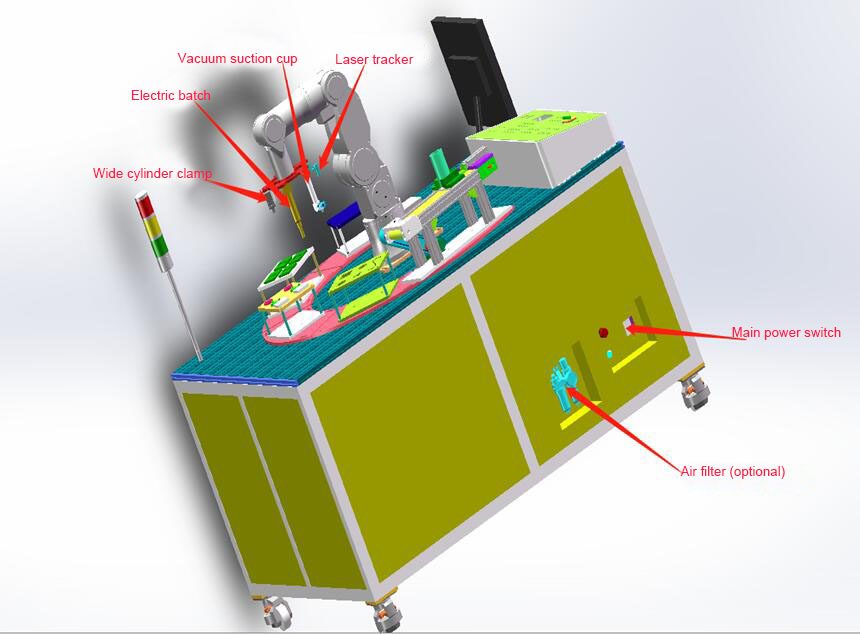
Thứ tư: Mô tả luồng hành động của mỗi mô-đun chức năng
4.1 Multi-function fixture
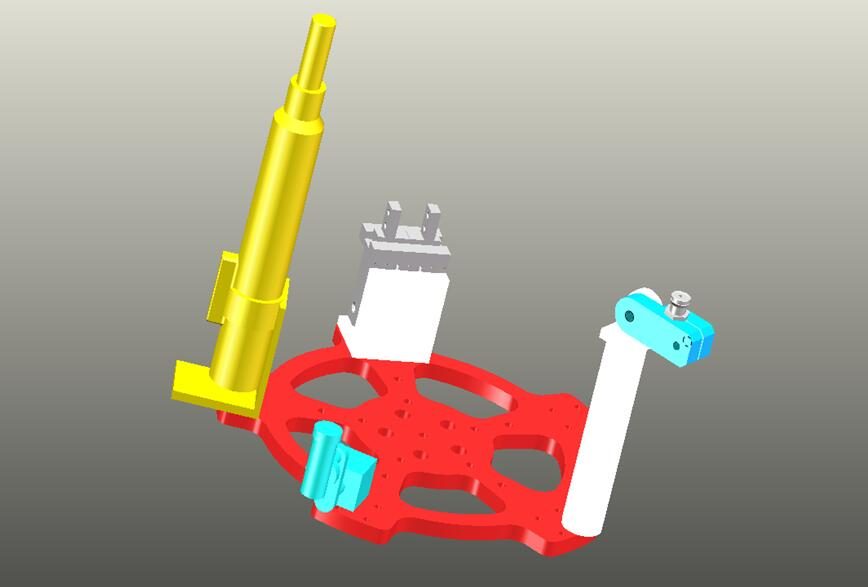
4.2:
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
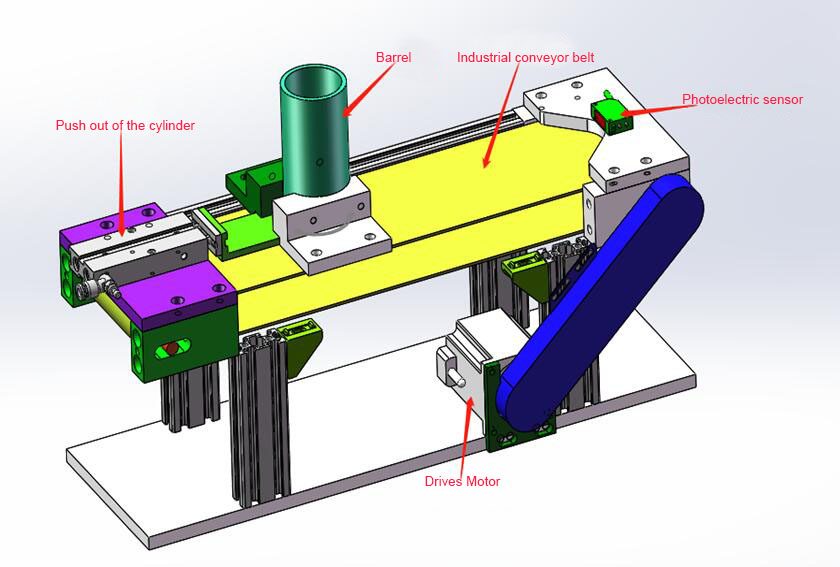
4.3:
Palletizing platform
Mô tả quy trình vận hành: Máy hút chân không hút hình tam giác vào
khối vuông. Sau đó hút hình tròn vào hình tam giác rồi đặt lại vào vị trí
vị trí ban đầu.
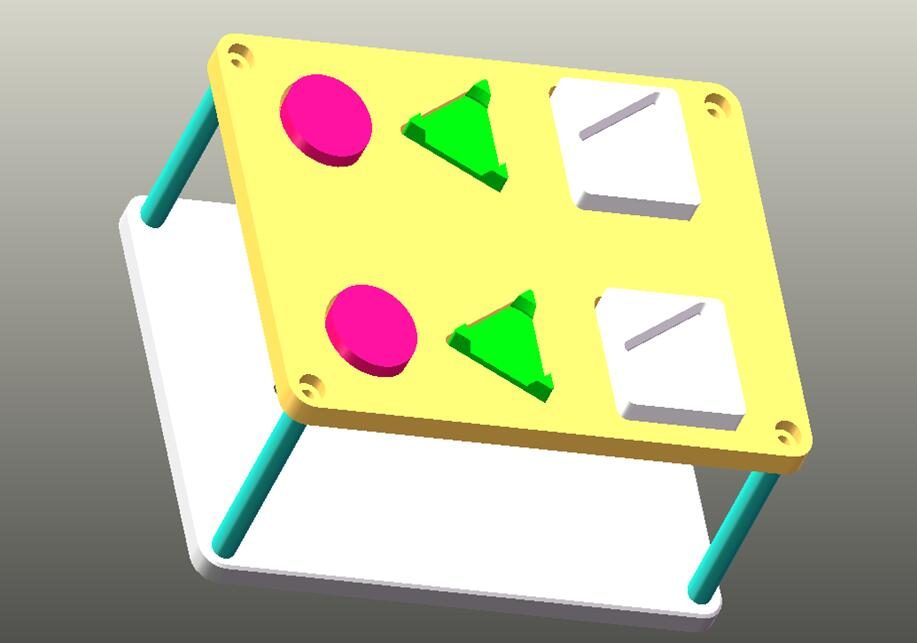
4.4:
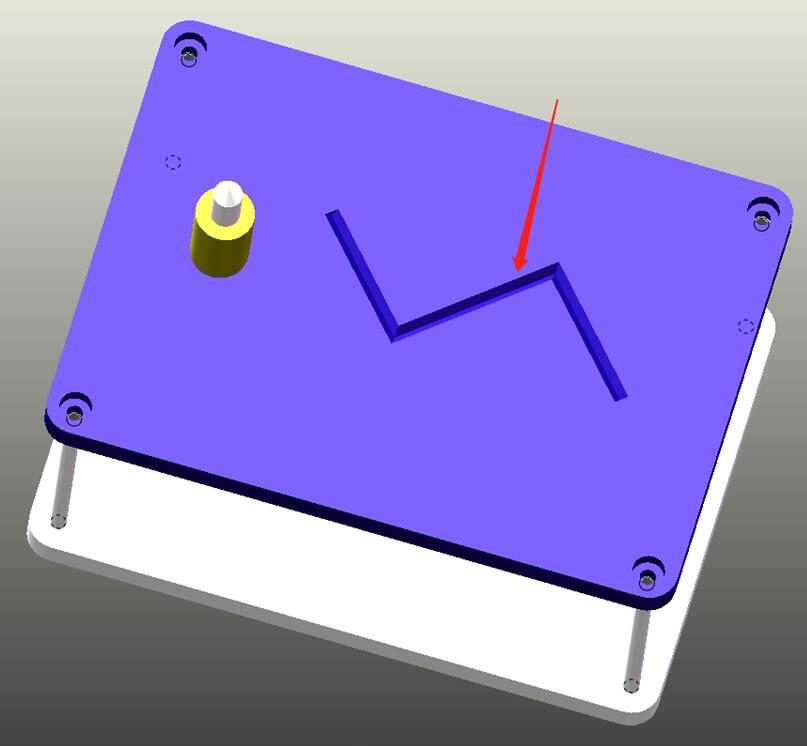
Needle and arc welding track simulation
Mô tả luồng hành động: Bộ điều khiển di chuyển mô phỏng hàn hồ quang
cột (con trỏ laser) theo quỹ đạo hình chữ Z và bộ điều khiển thao tác
cột để đi dọc theo quỹ đạo.
4.5:
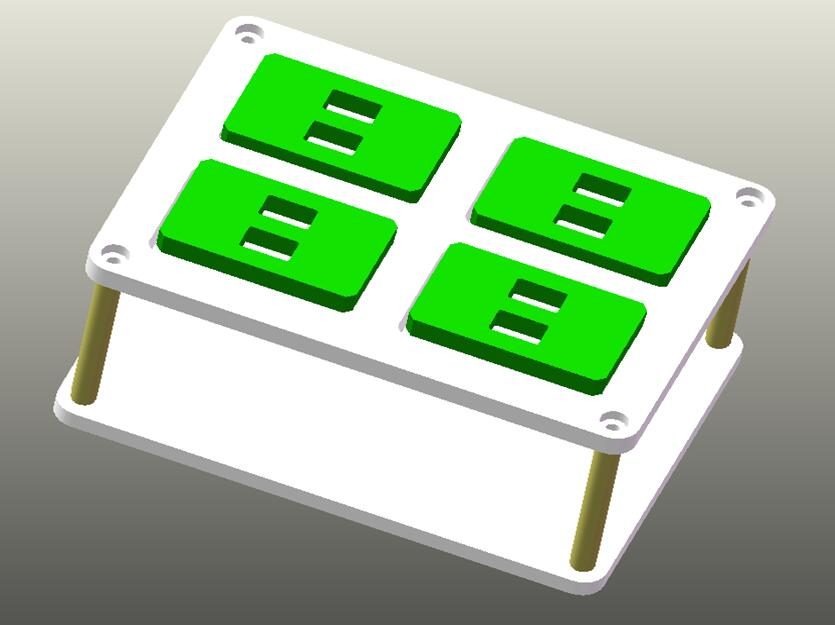
Cube gripping
Mô tả quy trình hành động: Robot di chuyển kẹp xi lanh rộng lên trên
của khối, đi xuống và kẹp khối vào vị trí xác định.
Fifth:
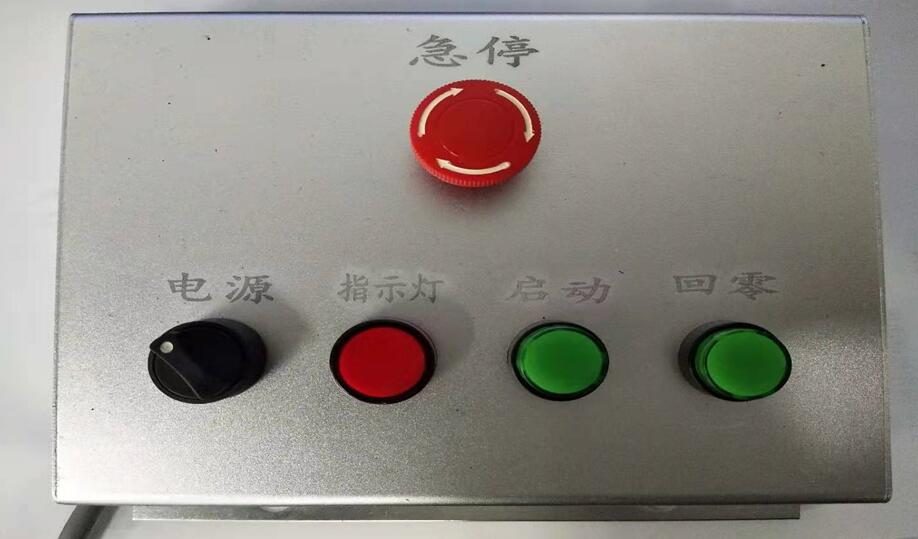
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
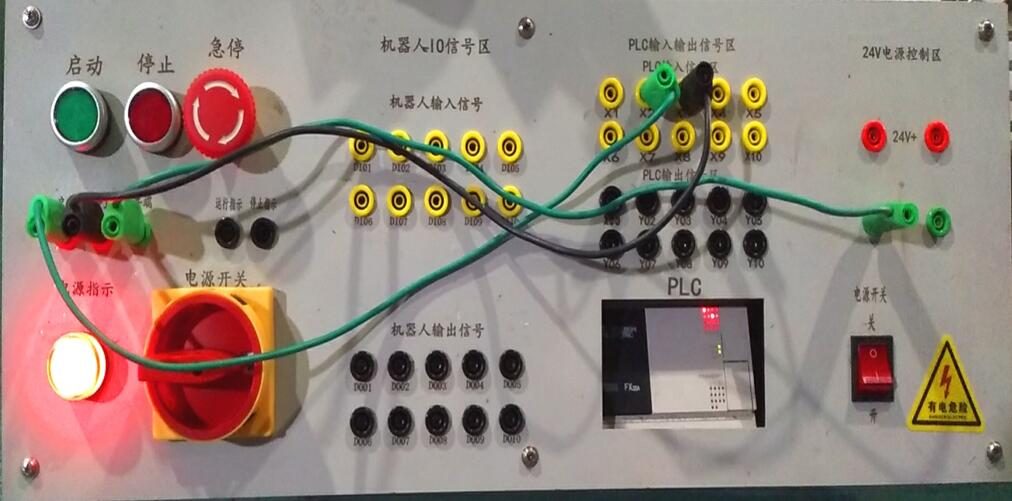
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
Một: Vui lòng tắt nguồn điện chính trước khi sửa chữa thiết bị.
Người không chuyên nghiệp không nên mở hộp điện.
Hai: Hãy làm sạch bề mặt làm việc và tắt nguồn điện chính và nguồn không khí
sau mỗi lần sử dụng.
Ba: Trước khi vận hành thiết bị, hãy chú ý đến môi trường
trong bán kính di chuyển của robot để tránh tai nạn an toàn!
Dữ liệu kỹ thuật đầy đủ
| Người mẫu | TRE500S-TP |
|---|---|
| Trục | 6 trục |
| Loại | Robot giáo dục |
| thời gian dẫn | 15 ngày |
Các giá trị danh nghĩa ở 20°C. Tải xuống bảng dữ liệu cho các mô hình cad, đường cong mô-men xoắn và bản đồ I/O của bộ điều khiển.
Nó chạy ở đâu
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Được xác định kích thước và ủy quyền bởi các kỹ sư TROY.
Câu hỏi của người mua
Thông số kỹ thuật chính của TRE500S-TP là gì?
Trục: 6 trục. Một bảng dữ liệu đầy đủ có sẵn theo yêu cầu.
Thời gian thực hiện và MOQ cho TRE500S-TP là bao nhiêu?
Thời gian thực hiện là 15 ngày; MOQ là 5 đơn vị.
TRE500S-TP có giá như thế nào?
Giá được trích dẫn cho mỗi cấu hình, bao gồm cả dụng cụ và cước phí nếu có.
Nhận đề xuất có giá cho TRE500S-TP
Bao gồm phần, tỷ lệ mục tiêu và cổng đích. Một kỹ sư – không phải chatbot – sẽ trả lời trong vòng 48 giờ.
Cùng danh mục
Cobot giáo dục
Robot bán kính làm việc 900mm Robot 6 trục
Cánh tay robot giáo dục Robot 6 trục 800mm
Được đánh giá bởi TROY Engineering ·. Các thông số kỹ thuật được kiểm tra lại dựa trên bảng dữ liệu của nhà cung cấp ở mỗi báo giá.