


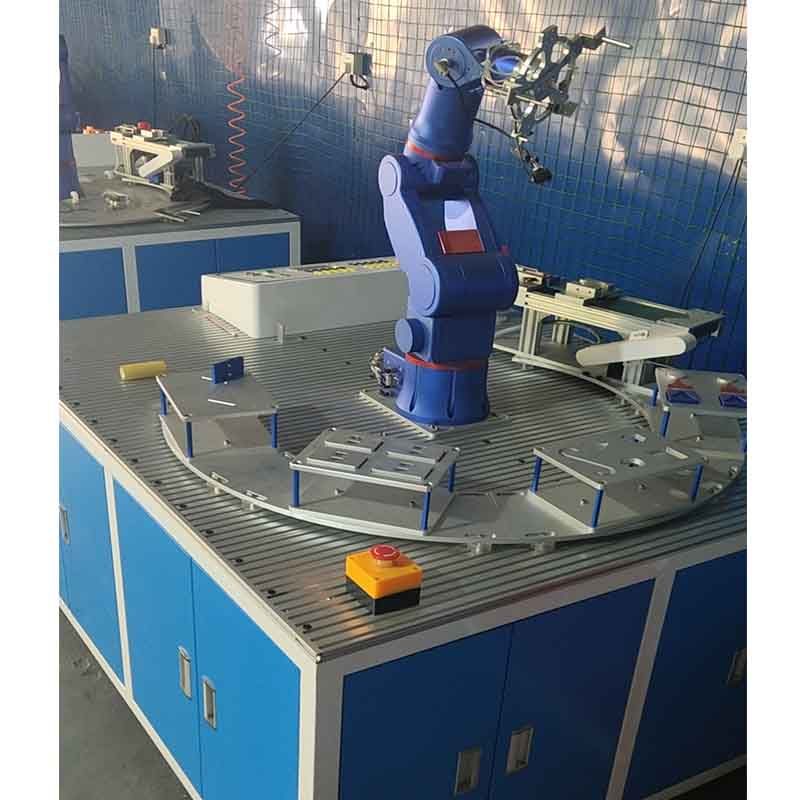
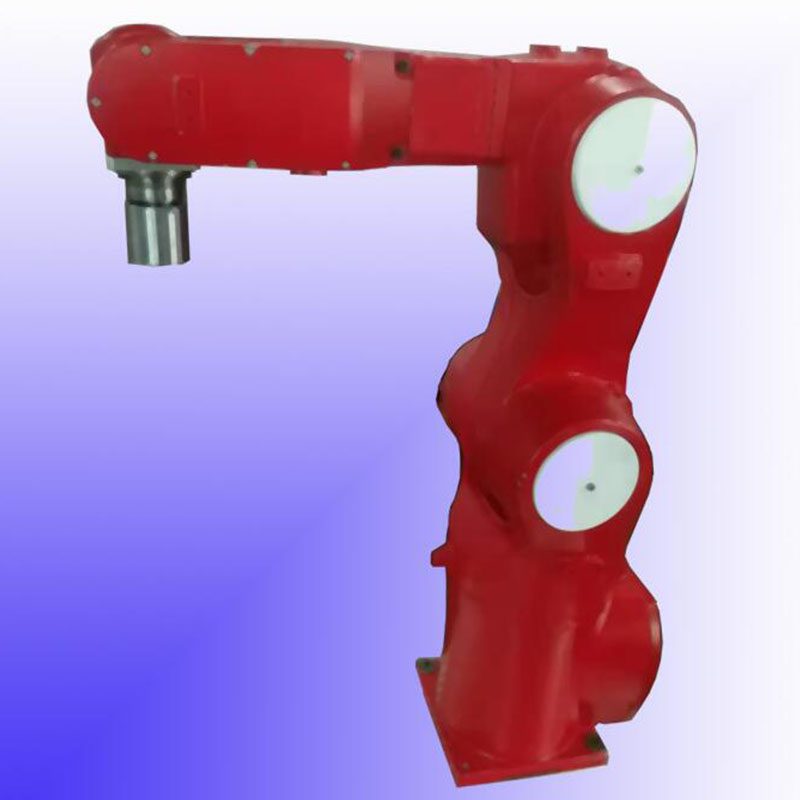
แพลตฟอร์มการฝึกอบรมแขนหุ่นยนต์อุตสาหกรรม 6 แกนสำหรับโรงเรียนและศูนย์ฝึกอบรมวิศวกร
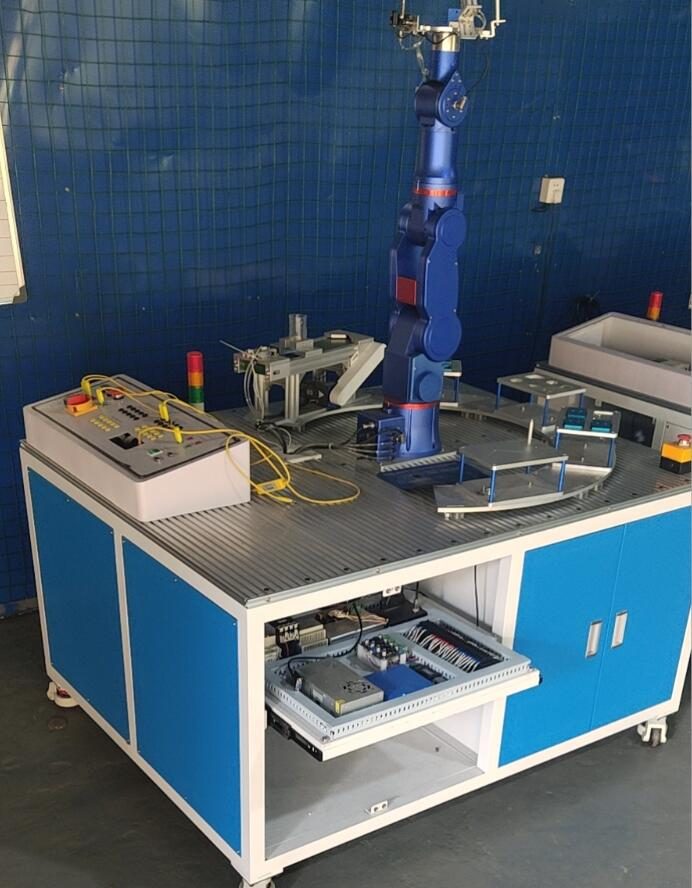
TRE500S-TP คือแขนหุ่นยนต์สำหรับห้องปฏิบัติการ STEM / การฝึกอบรมวิชาชีพ ข้อมูลจำเพาะที่สำคัญ: แกน 6 แกน ระยะเวลาดำเนินการคือ 15 วัน ราคาจะถูกเสนอตามการกำหนดค่า การรับรอง: เอกสาร CE ตามคำขอ
- แบบอย่าง
- TRE500S-TP
- ขวาน
- 6 แกน
- หมวดหมู่
- หุ่นยนต์เพื่อการศึกษา
- เวลานำ
- 15 วัน
แพลตฟอร์มนี้มีไว้เพื่ออะไร
เป้าหมายการฝึกอบรมแพลตฟอร์มการฝึกอบรมแขนหุ่นยนต์ 6 แกนอุตสาหกรรม: *ใช้งานแขนหุ่นยนต์ 6 แกนได้อย่างมีประโยชน์ตามโปรแกรม *มีประโยชน์สำหรับการควบคุม I/O ด้วยมือจับหุ่นยนต์ *มีประโยชน์สำหรับการเชื่อมต่อกับ PLC *มีประโยชน์สำหรับการบำรุงรักษารายวัน
เงื่อนไขทางการค้า
| ใบเสนอราคา | ราคาต่อการกำหนดค่า — ตอบกลับภายใน 48 ชั่วโมง |
|---|---|
| เวลานำ | 15 วัน |
| ขั้นต่ำ | 5 ยูนิต |
| ต้นทาง | จีน |
| พอร์ตของการโหลด | เซินเจิ้นประเทศจีน |
| Incoterm | FOB เซินเจิ้น / CIF ตามคำขอ |
| การชำระเงิน | เงินมัดจำ 30%, 70% ก่อนจัดส่ง |
| การรับประกัน | มาตรฐาน 24 เดือน สามารถเลือกได้ 36 เดือน |
รายละเอียดสินค้า
บันทึกการใช้งาน แบบก่อสร้าง และวิดีโอจากไฟล์ทางวิศวกรรม TROY — เอกสารชุดเดียวกันกับใบเสนอราคา
Instruction of six-axis robot training teaching platform
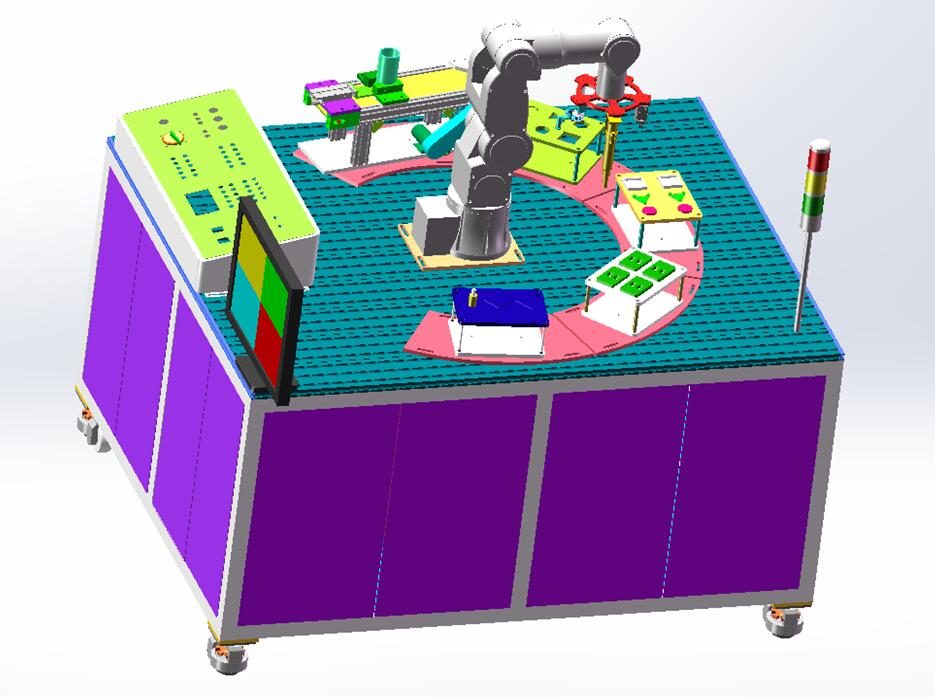
First: Introduction
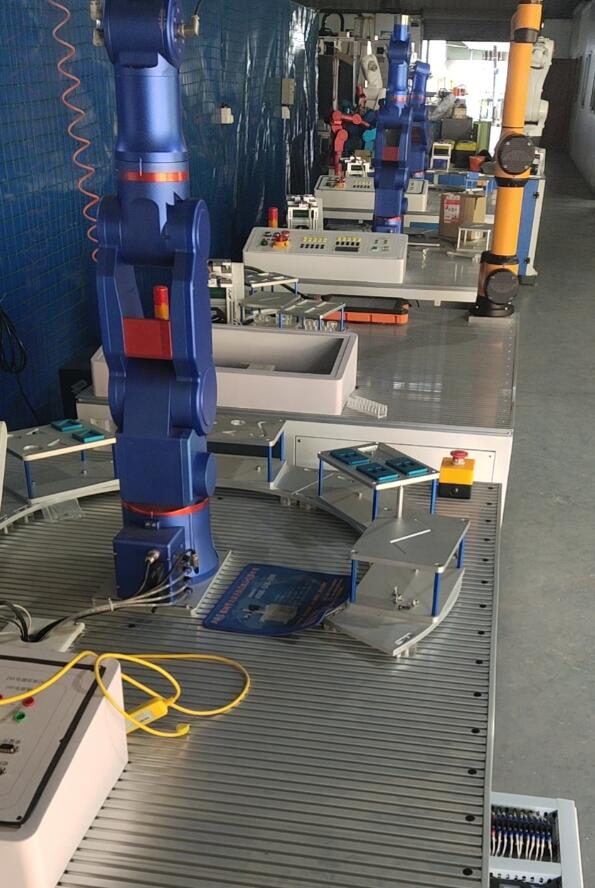
นี้ เวิร์กสเตชันการสอนและฝึกอบรมหุ่นยนต์มีพื้นฐานมาจากหุ่นยนต์ที่ติดตั้ง อุปกรณ์ต่อพ่วงแบบโมดูลาร์ที่เกี่ยวข้อง ส่วนใหญ่ได้แก่: ด้านอุตสาหกรรม สายการประกอบ, การจัดการบนพาเลท, โมดูลรางเชื่อม, การหนีบวัสดุ, พินตำแหน่งการดูดและการตรวจจับสูญญากาศ
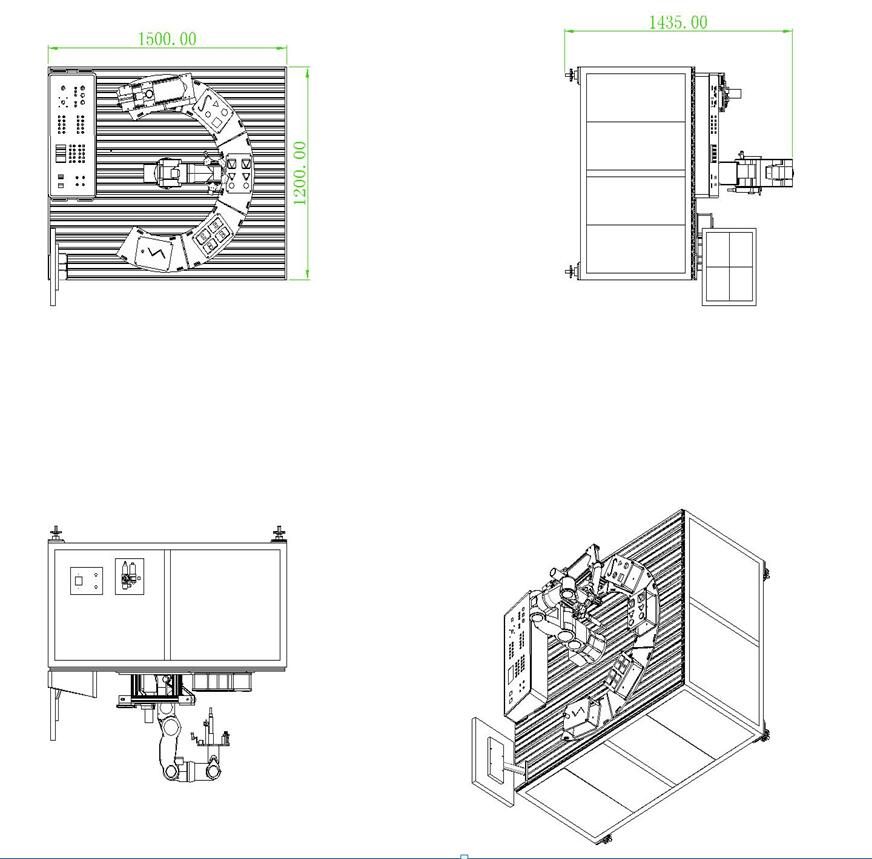
Third: Instructions for each functional module (1)
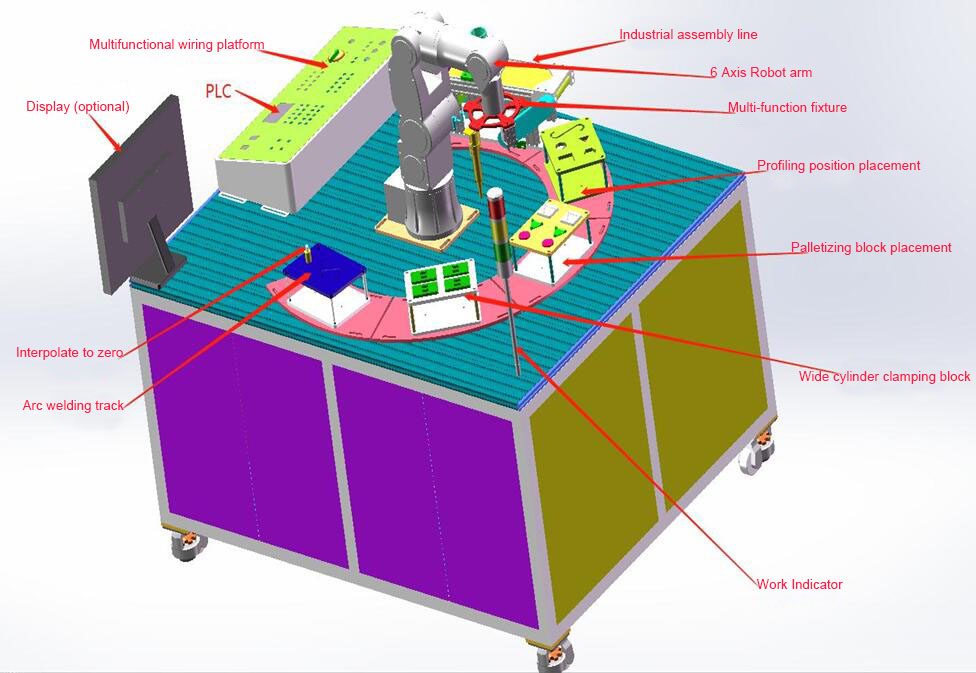
Instructions for each functional module (2)
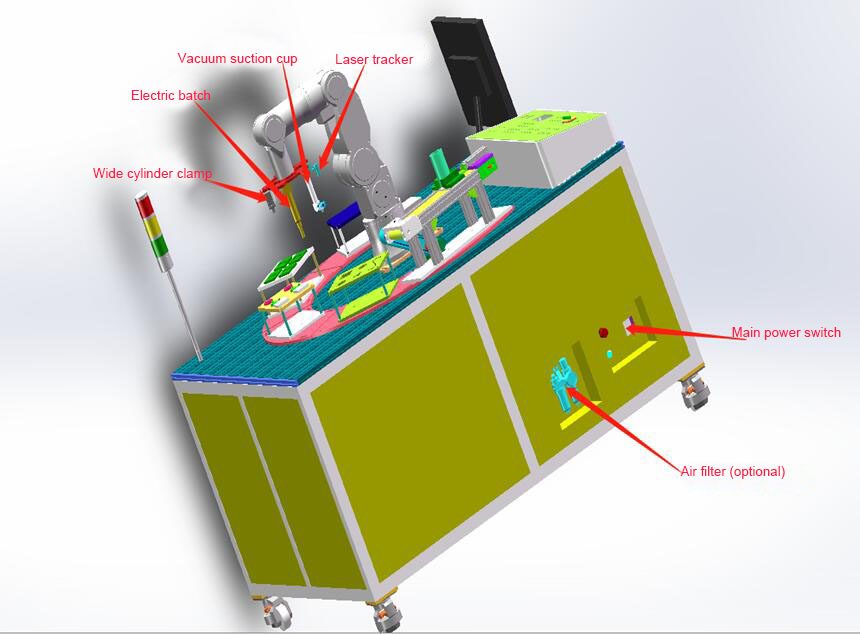
ที่สี่: คำอธิบายของขั้นตอนการดำเนินการของ แต่ละโมดูลการทำงาน
4.1 Multi-function fixture
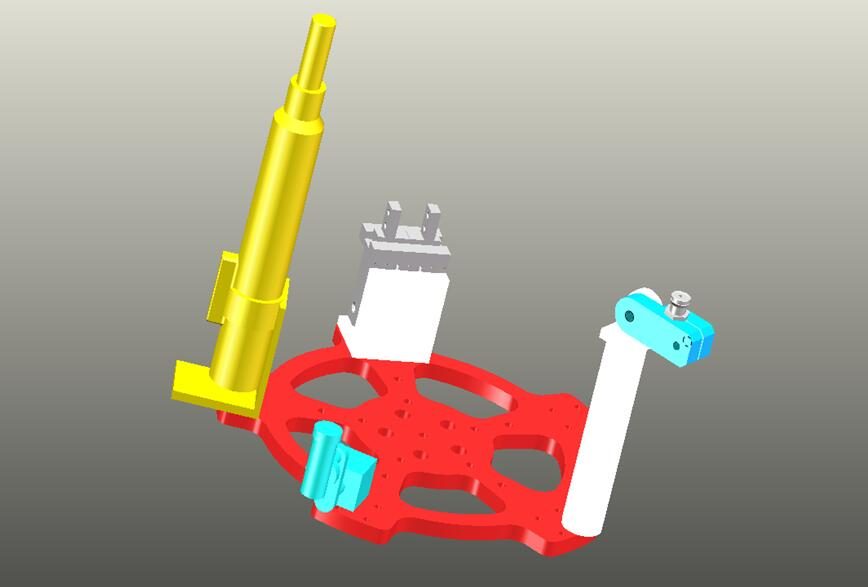
4.2:
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
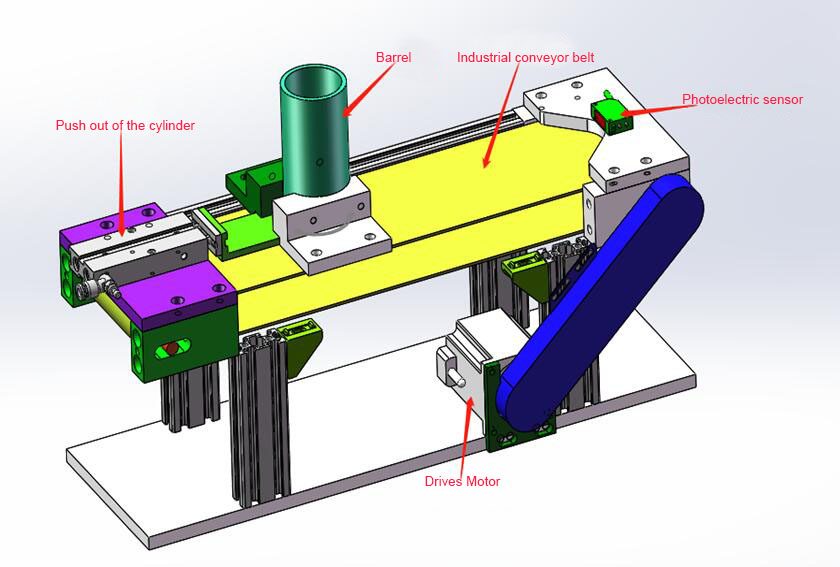
4.3:
Palletizing platform
คำอธิบายกระบวนการทำงาน: เครื่องดูดสูญญากาศจะดูดสามเหลี่ยมเข้าไป
บล็อกสี่เหลี่ยม แล้วดูดวงกลมเข้าไปในสามเหลี่ยมแล้วใส่กลับเข้าไป
ตำแหน่งเดิม
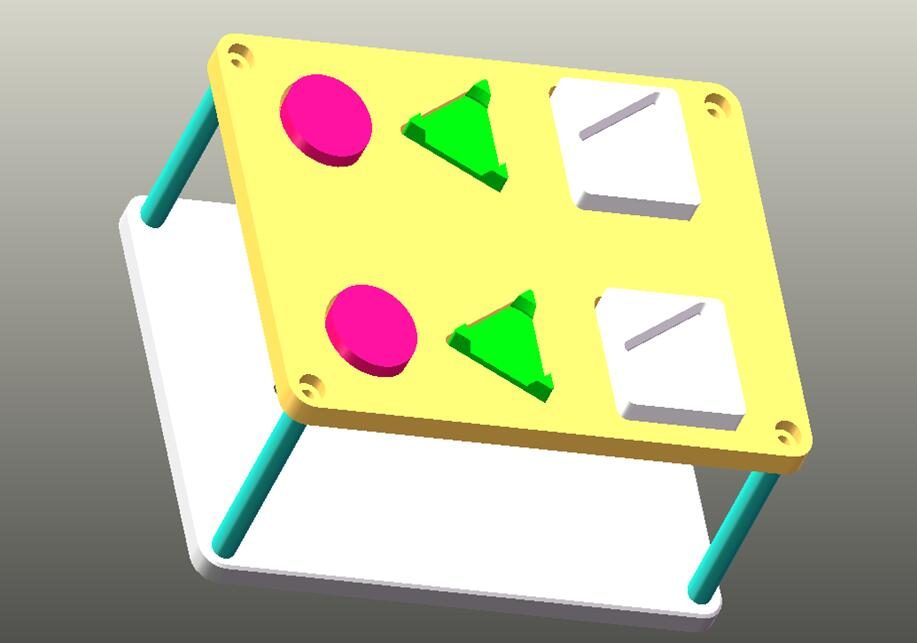
4.4:
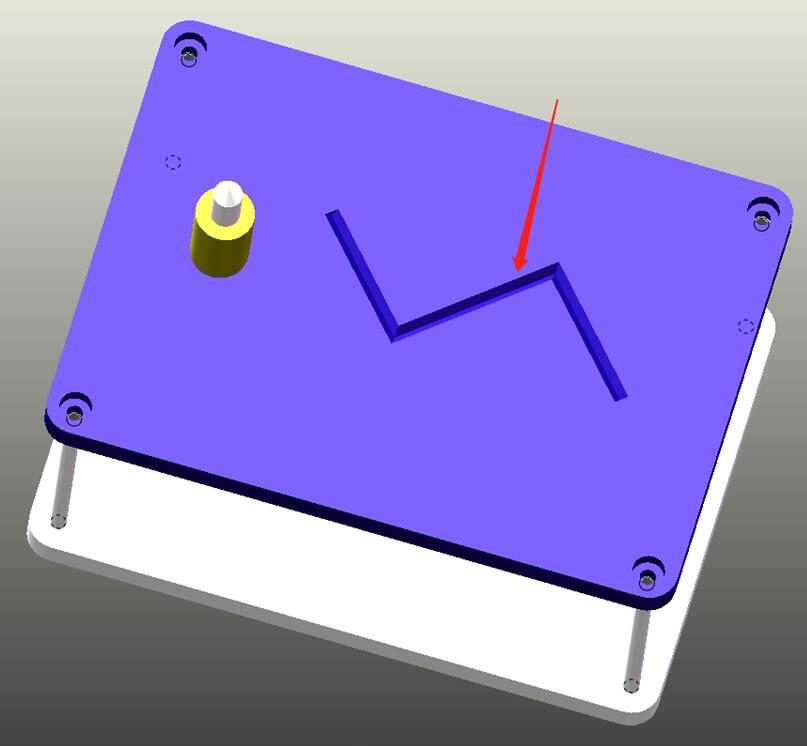
Needle and arc welding track simulation
คำอธิบายโฟลว์การดำเนินการ: เครื่องมือจัดการจะย้ายการจำลองการเชื่อมอาร์ก
(ตัวชี้เลเซอร์) ไปยังวิถีโคจรรูปตัว Z และตัวควบคุมหุ่นยนต์
เสาให้เดินไปตามวิถี
4.5:
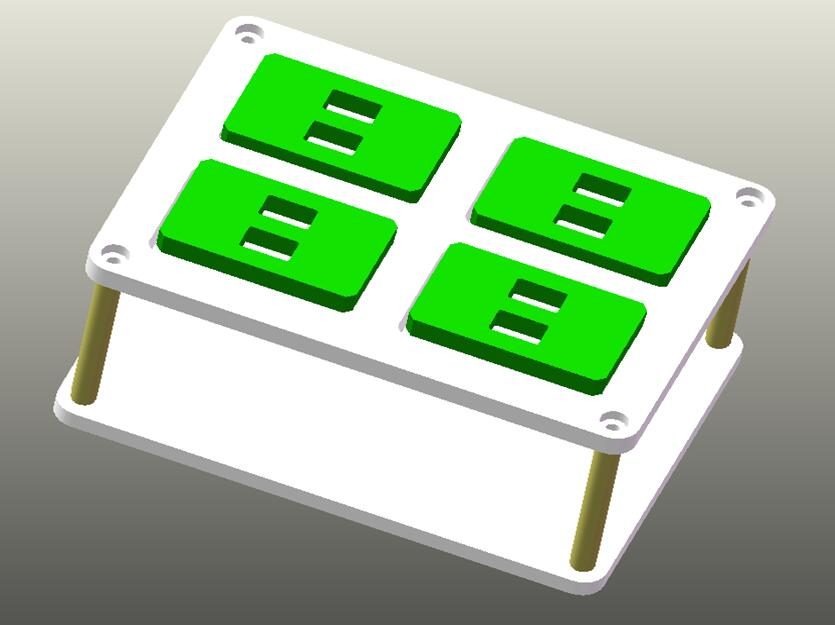
Cube gripping
คำอธิบายขั้นตอนการดำเนินการ: หุ่นยนต์จะเคลื่อนมือจับกระบอกสูบแบบกว้างไปด้านบน
ของบล็อก ลงและยึดบล็อกให้อยู่ในตำแหน่งที่กำหนด
Fifth:
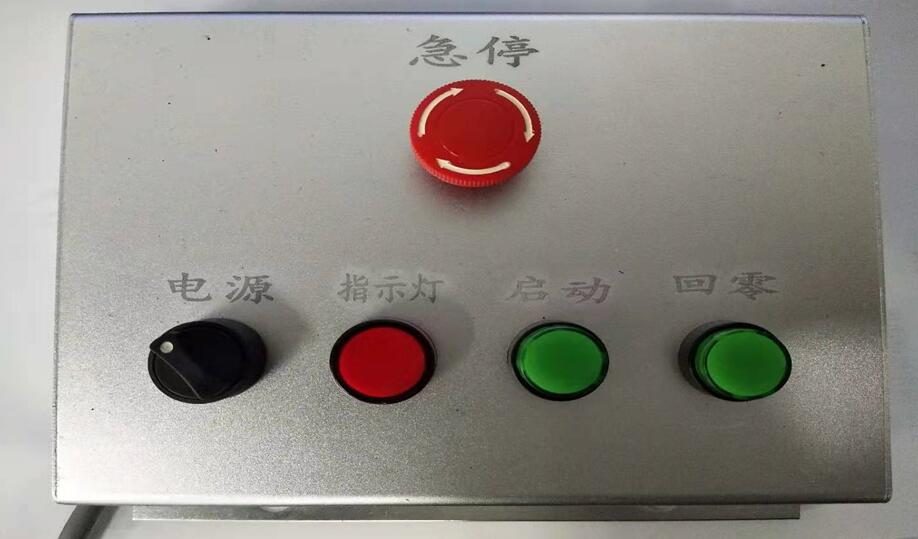
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
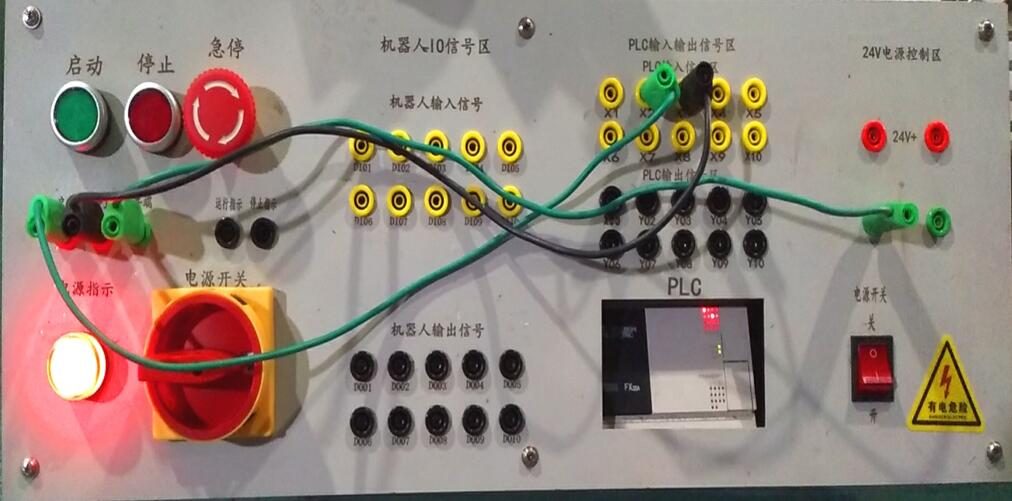
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
หนึ่ง: โปรดปิดแหล่งจ่ายไฟหลักก่อนที่จะซ่อมแซมอุปกรณ์
ผู้ที่ไม่ใช่มืออาชีพไม่ควรเปิดกล่องไฟ
สอง: โปรดทำความสะอาดพื้นผิวการทำงานและปิดแหล่งจ่ายไฟหลักและแหล่งอากาศ
หลังการใช้งานแต่ละครั้ง
สาม: ก่อนใช้งานอุปกรณ์ โปรดใส่ใจกับสิ่งแวดล้อม
ภายในรัศมีการเคลื่อนที่ของหุ่นยนต์เพื่อหลีกเลี่ยงอุบัติเหตุด้านความปลอดภัย!
ข้อมูลทางเทคนิคเต็มรูปแบบ
| แบบอย่าง | TRE500S-TP |
|---|---|
| ขวาน | 6 แกน |
| หมวดหมู่ | หุ่นยนต์เพื่อการศึกษา |
| เวลานำ | 15 วัน |
ค่าเป็นค่าเล็กน้อยที่ 20 °C ดาวน์โหลดเอกสารข้อมูลสำหรับโมเดล CAD กราฟแรงบิด และแมป I/O ของตัวควบคุม
มันวิ่งไปไหน.
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
กำหนดขนาดและควบคุมการใช้งานโดยวิศวกร TROY
คำถามของผู้ซื้อ
ข้อมูลจำเพาะที่สำคัญของ TRE500S-TP คืออะไร
แกน: 6 แกน สามารถขอเอกสารข้อมูลฉบับเต็มได้
ระยะเวลารอคอยสินค้าและขั้นต่ำสำหรับ TRE500S-TP คือเท่าไร?
ระยะเวลาดำเนินการคือ 15 วัน ขั้นต่ำคือ 5 หน่วย
TRE500S-TP ราคาเท่าไหร่?
ราคาเสนอตามการกำหนดค่า รวมถึงเครื่องมือและค่าขนส่งตามความเหมาะสม
รับข้อเสนอราคาสำหรับ TRE500S-TP
รวมส่วนอัตราเป้าหมายและพอร์ตปลายทาง วิศวกร ไม่ใช่แชทบอท ตอบกลับภายใน 48 ชั่วโมง
หมวดเดียวกัน
โคบอทเพื่อการศึกษา
หุ่นยนต์ หุ่นยนต์ 6 แกนรัศมีการทำงาน 900 มม
แขนหุ่นยนต์เพื่อการศึกษา 800 มม. หุ่นยนต์ 6 แกน
รีวิวโดย TROY วิศวกรรม ·. ข้อมูลจำเพาะจะได้รับการตรวจสอบอีกครั้งกับเอกสารข้อมูลของซัพพลายเออร์ในทุกใบเสนอราคา