


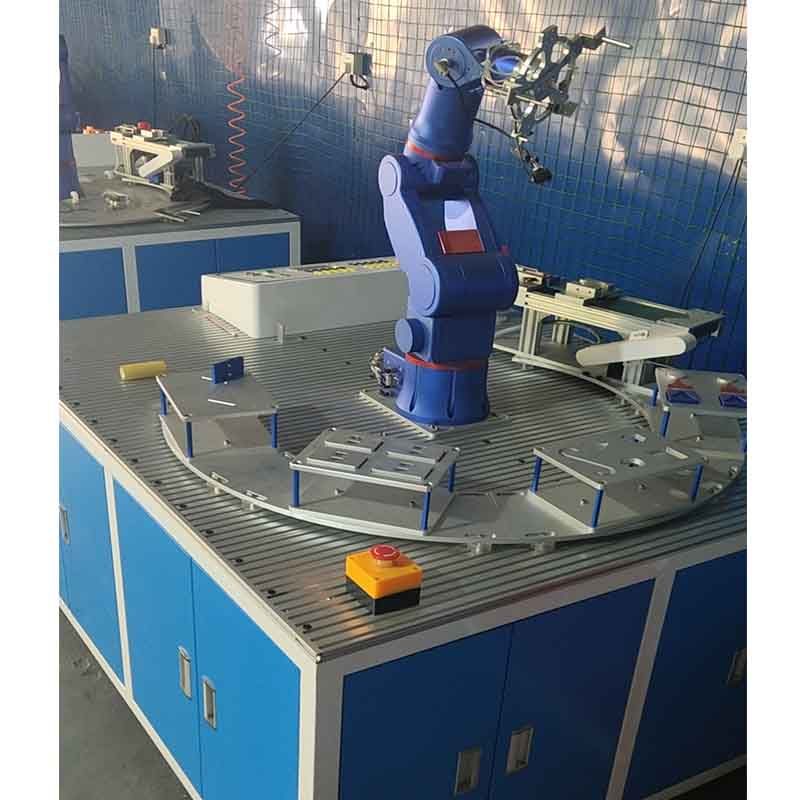
Piattaforma di formazione industriale con braccio robotico a 6 assi per centri di formazione scolastica e per ingegneri
Il TRE500S-TP è un braccio robotico per laboratori STEM/formazione professionale. Specifiche chiave: Assi 6 assi. Il tempo di consegna è di 15 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- TRE500S-TP
- Assi
- 6 assi
- Categoria
- Robot educativi
- Tempi di consegna
- 15 giorni
A cosa serve questa piattaforma
Obiettivi formativi della piattaforma di addestramento per bracci robotici industriali a 6 assi: *Utile per eseguire il braccio robotico a 6 assi tramite programma *Utilmente per il controllo I/O con pinza robot *Utilmente per la connessione con PLC *Utilmente per la manutenzione quotidiana
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 15 giorni |
| MOQ | 5 unità |
| Origine | Cina |
| Porto di carico | Shenzen, Cina |
| Incoterm | FOB Shenzhen/CIF su richiesta |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
Instruction of six-axis robot training teaching platform
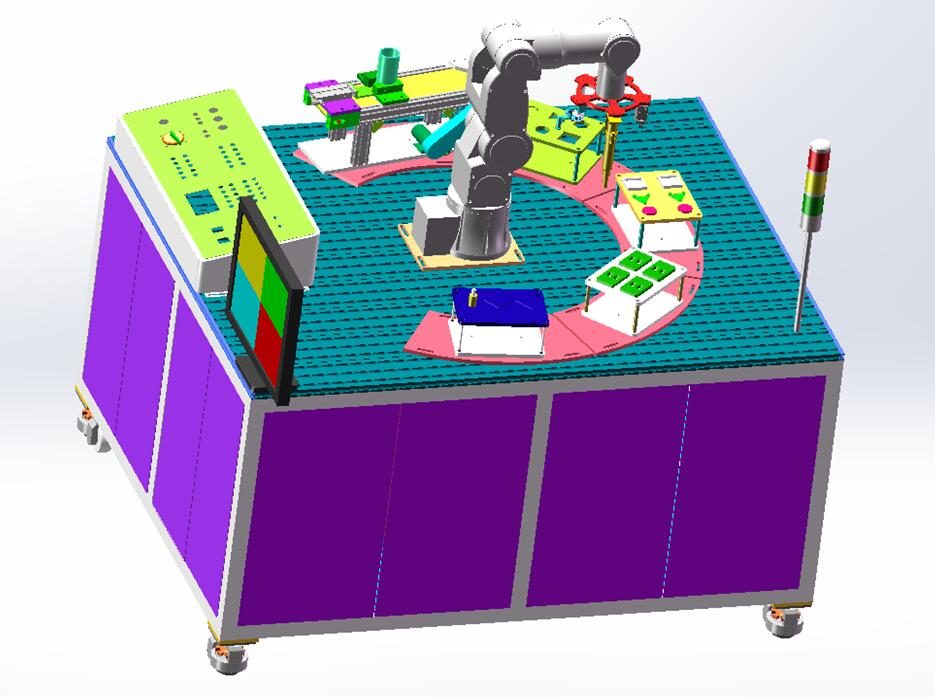
First: Introduction
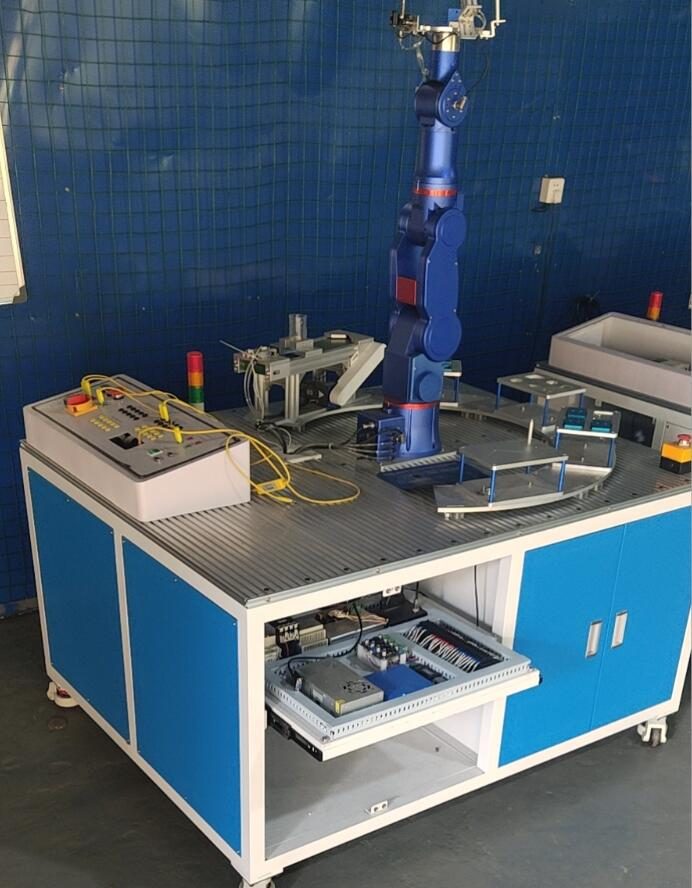
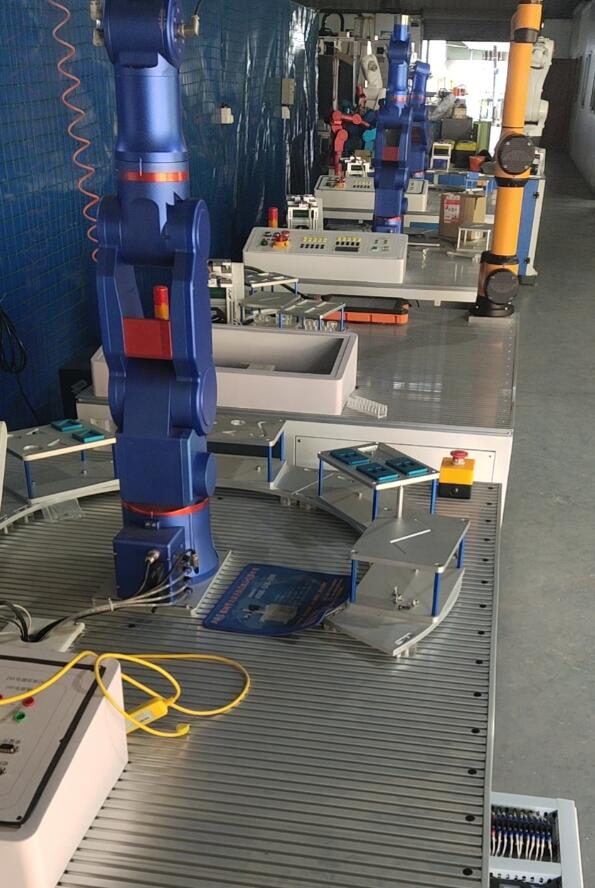
Questo la stazione di lavoro per l'insegnamento e la formazione dei robot si basa su un robot, dotato di corrispondenti accessori modulari periferici, tra cui principalmente: industriale catena di montaggio, movimentazione di pallettizzazione, modulo di saldatura, bloccaggio materiale, perno di posizionamento, aspirazione e rilevamento del vuoto.
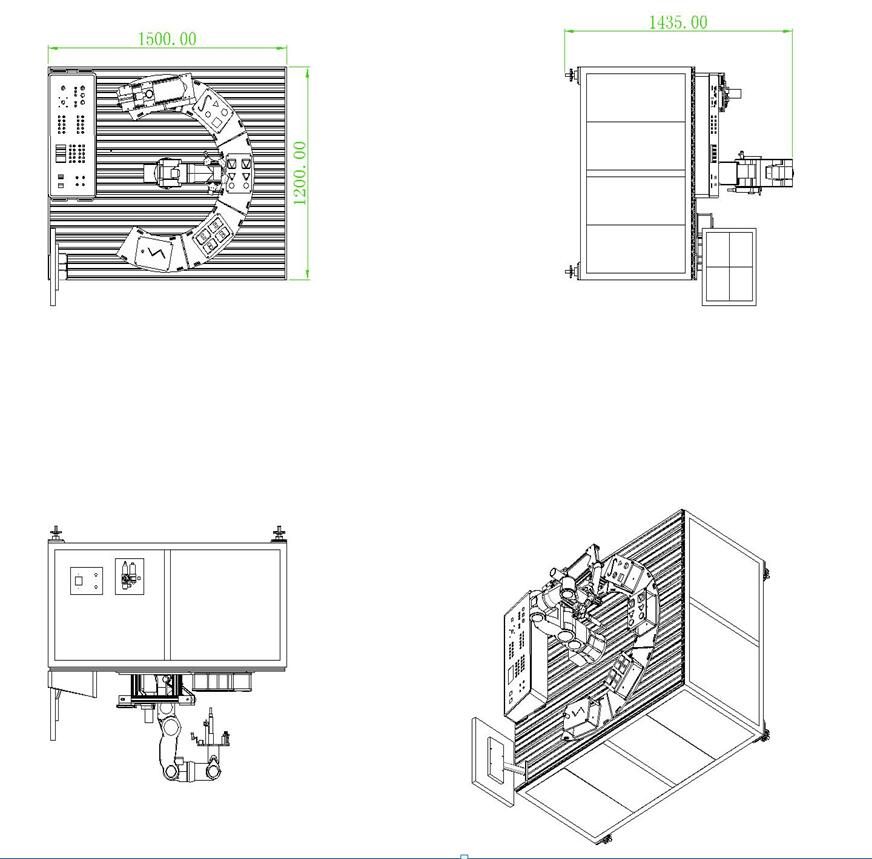
Third: Instructions for each functional module (1)
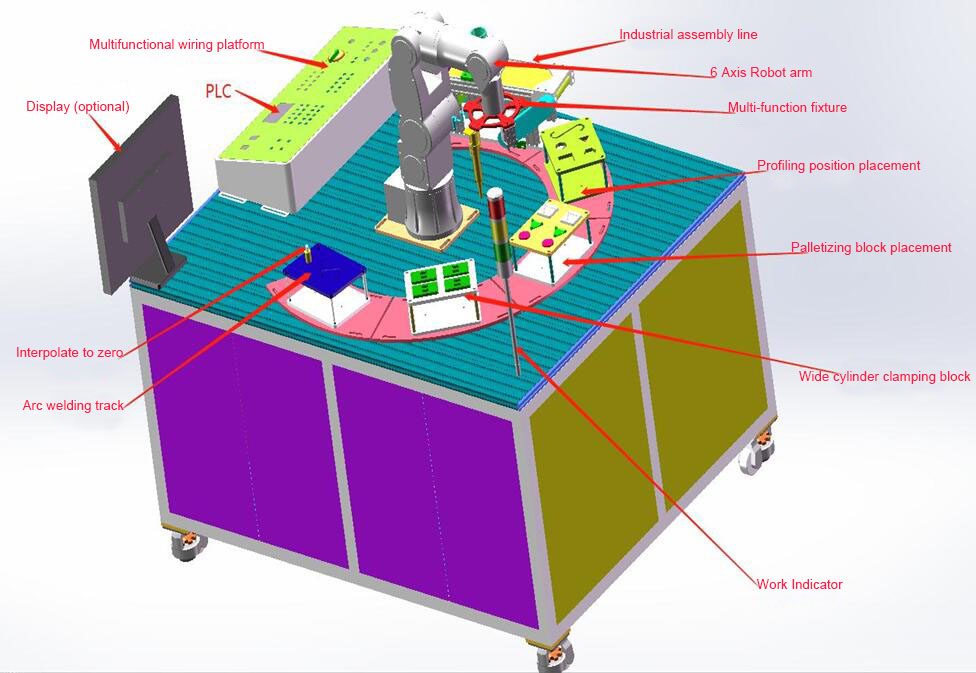
Instructions for each functional module (2)
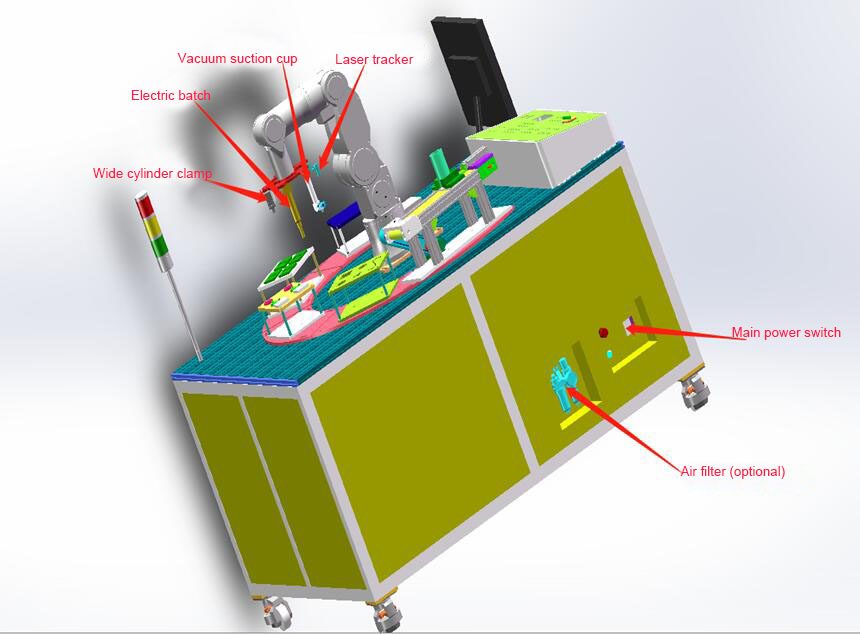
Quarto: Descrizione del flusso di azioni di ciascun modulo funzionale
4.1 Multi-function fixture
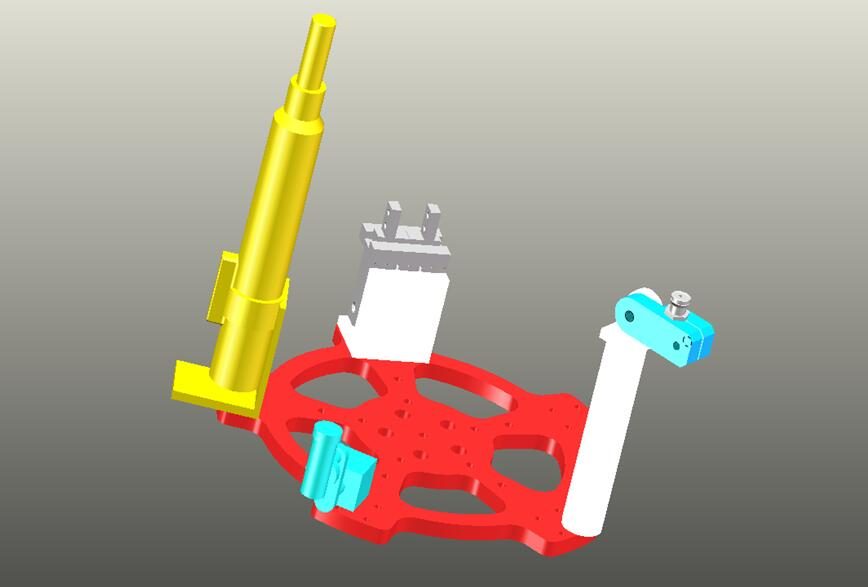
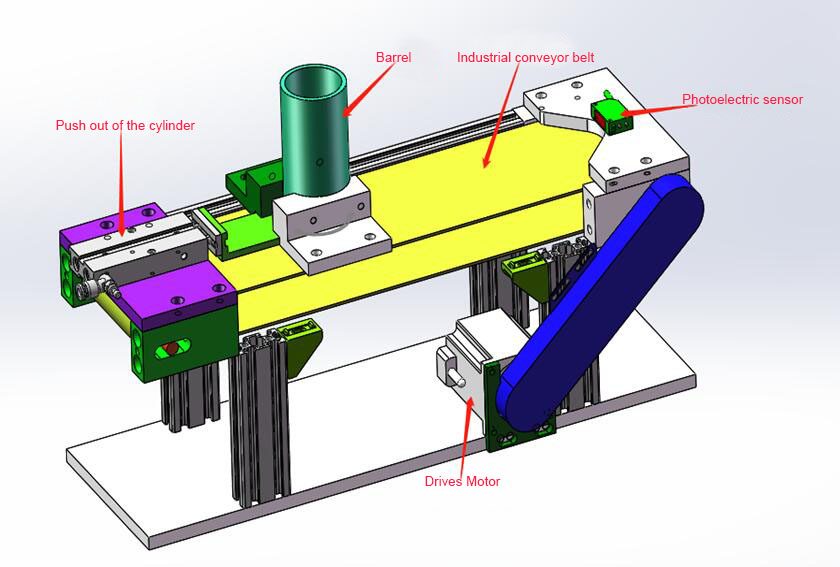
4.2:
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
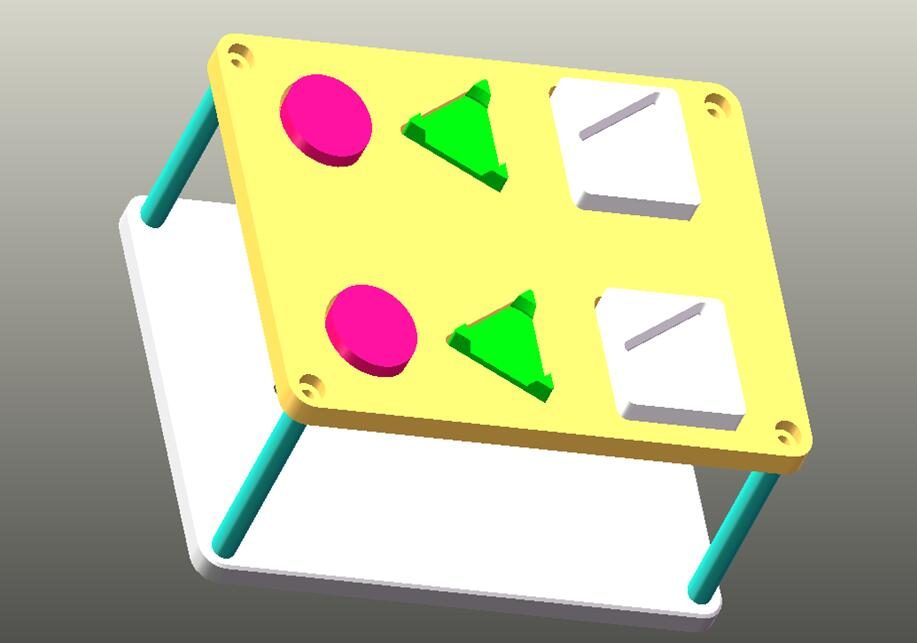
4.3:
Palletizing platform
Descrizione del processo operativo: La ventosa aspira il triangolo nel
blocco quadrato. Quindi risucchia il cerchio nel triangolo e poi rimettilo dentro
la posizione originaria.
4.4:
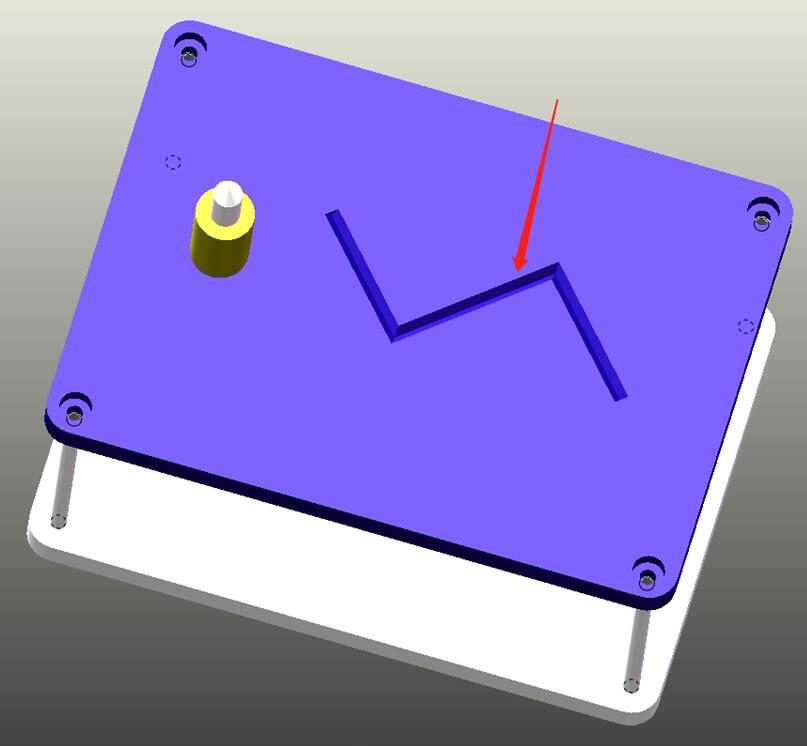
Needle and arc welding track simulation
Descrizione del flusso di azioni: Il manipolatore sposta la simulazione della saldatura ad arco
colonna (puntatore laser) alla traiettoria a forma di Z e ai controlli del manipolatore
la colonna per percorrere la traiettoria.
4.5:
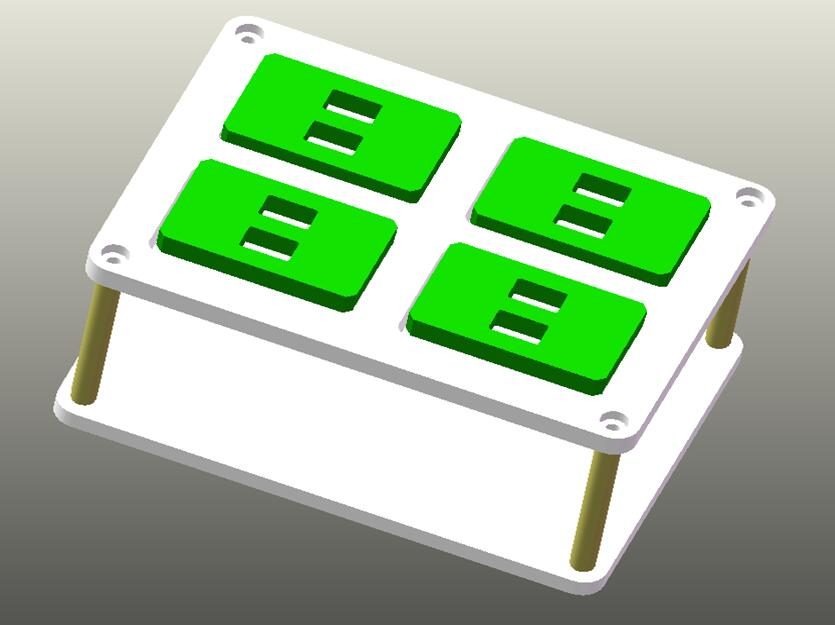
Cube gripping
Descrizione del flusso di azione: Il robot sposta la pinza per cilindri larghi verso l'alto
del blocco, scende e blocca il blocco nella posizione specificata.
Fifth:
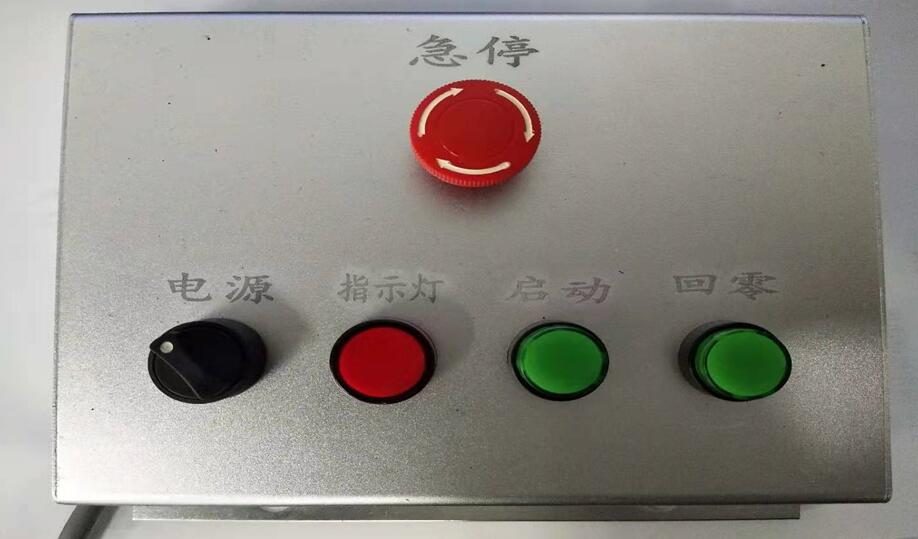
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
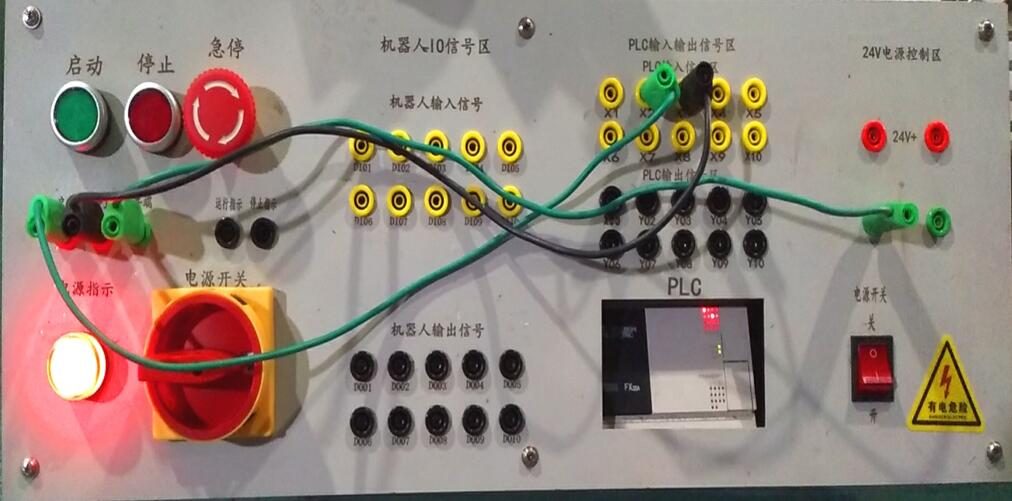
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
Uno: spegnere l'alimentazione principale prima di riparare l'apparecchiatura.
I non professionisti non dovrebbero aprire la scatola di alimentazione.
Due: pulire la superficie di lavoro e spegnere l'alimentazione principale e la fonte d'aria
dopo ogni utilizzo.
Tre: prima di utilizzare l'apparecchiatura, prestare attenzione all'ambiente
all'interno del raggio di movimento del robot per evitare incidenti di sicurezza!
Dati tecnici completi
| Modello | TRE500S-TP |
|---|---|
| Assi | 6 assi |
| Categoria | Robot educativi |
| Tempi di consegna | 15 giorni |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali del TRE500S-TP?
Assi: 6 assi. Una scheda tecnica completa è disponibile su richiesta.
Qual è il tempo di consegna e il MOQ per il TRE500S-TP?
Il tempo di consegna è di 15 giorni; MOQ è di 5 unità.
Qual è il prezzo del TRE500S-TP?
Il prezzo è indicato per configurazione, inclusi strumenti e trasporto, ove applicabile.
Ottieni una proposta di prezzo per TRE500S-TP
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria
Cobot educativo
Robot Robot a 6 assi con raggio di lavoro di 900 mm
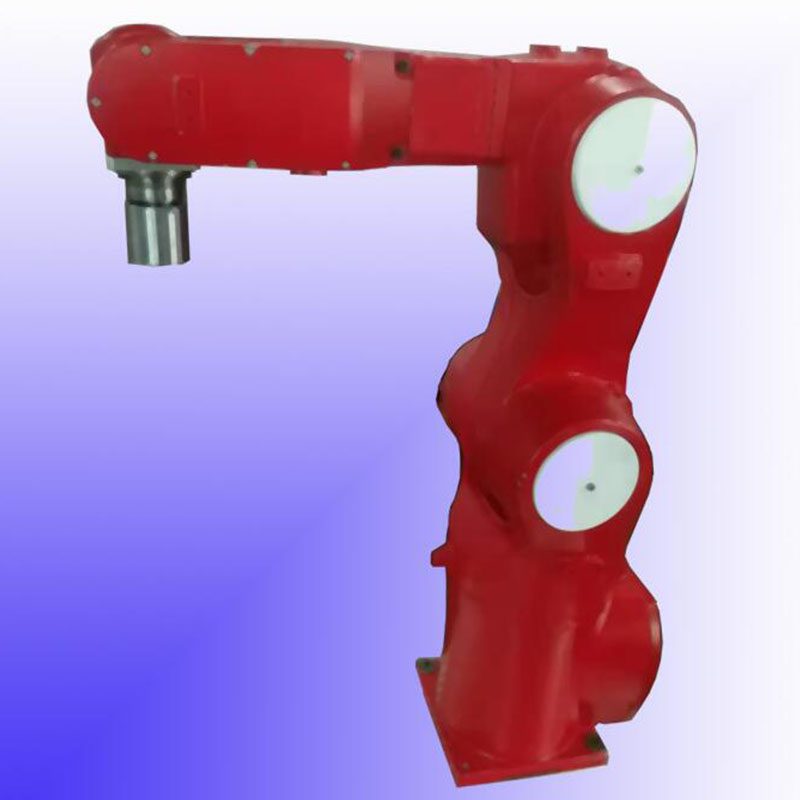
Braccio robot educativo Robot da 800 mm a 6 assi
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.