


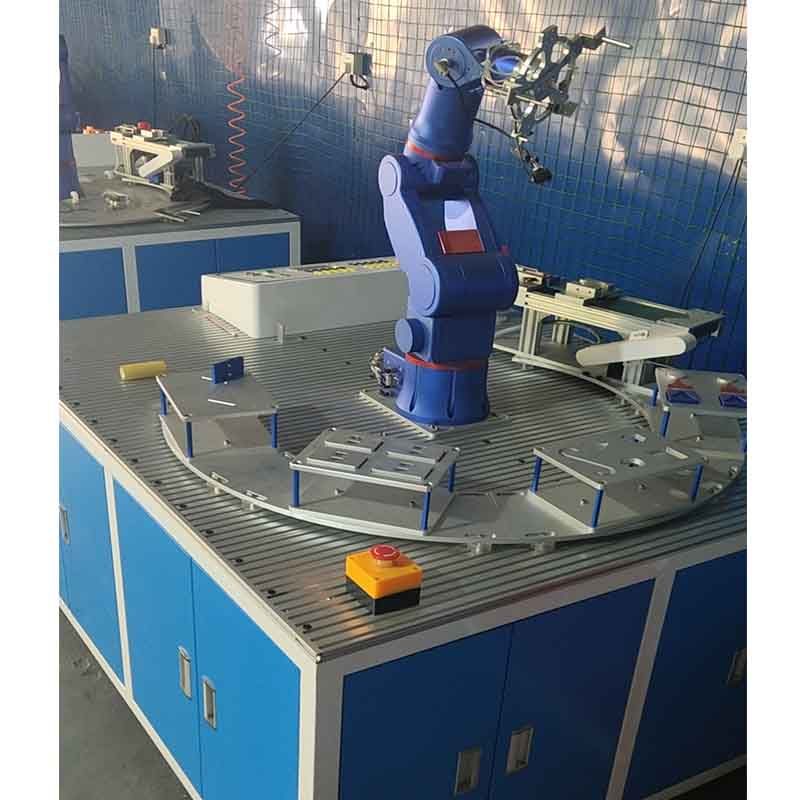
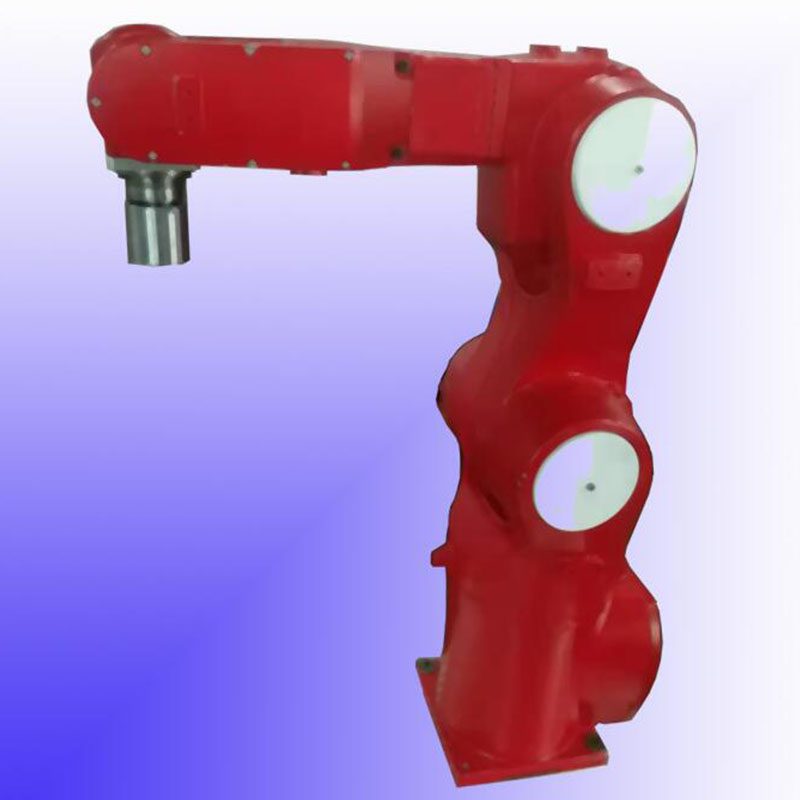
학교 및 엔지니어 교육 센터를 위한 산업용 6축 로봇 팔 교육 플랫폼
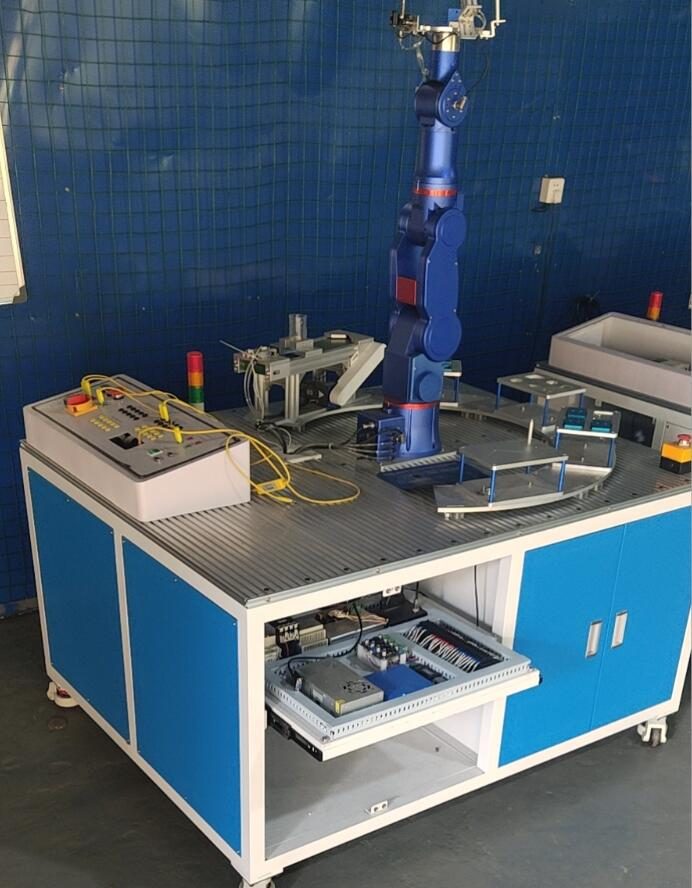
TRE500S-TP는 STEM 실험실/직업 훈련용 로봇 팔입니다. 주요사양 : 축 6축. 리드타임은 15일입니다. 가격은 구성별로 제시됩니다. 인증: 요청 시 CE 문서.
- 모델
- TRE500S-TP
- 축
- 6개의 축
- 범주
- 교육용 로봇
- 리드타임
- 15일
이 플랫폼의 용도
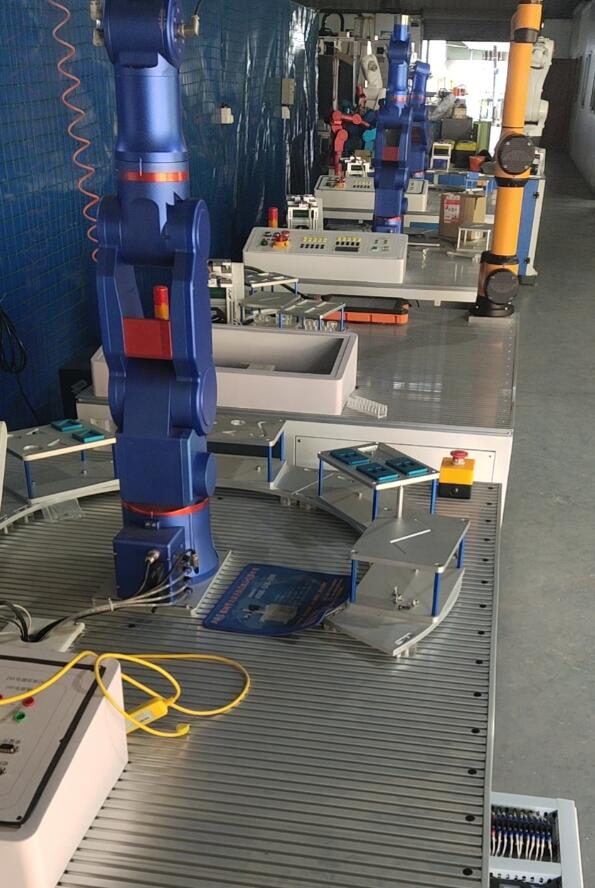
산업용 6축 로봇팔 훈련 플랫폼 교육 대상: *프로그램별로 6축 로봇팔을 유용하게 구동 *로봇 그리퍼를 이용한 I/O 제어에 유용함 *PLC 연결에 유용함 *일상 유지 관리에 유용함
상업적 용어
| 인용 | 구성당 가격 책정 — 48시간 이내에 답변 |
|---|---|
| 리드타임 | 15일 |
| MOQ | 5대 |
| 기원 | 중국 |
| 선적항 | 중국 선전 |
| 인코텀즈 | 요청 시 FOB 심천/CIF |
| 지불 | 보증금 30%, 배송 전 70% |
| 보증 | 24개월은 기본, 36개월은 선택 가능 |
제품 세부정보
TROY 엔지니어링 파일의 애플리케이션 노트, 시공 도면 및 비디오 — 견적과 함께 제공되는 동일한 문서입니다.
Instruction of six-axis robot training teaching platform
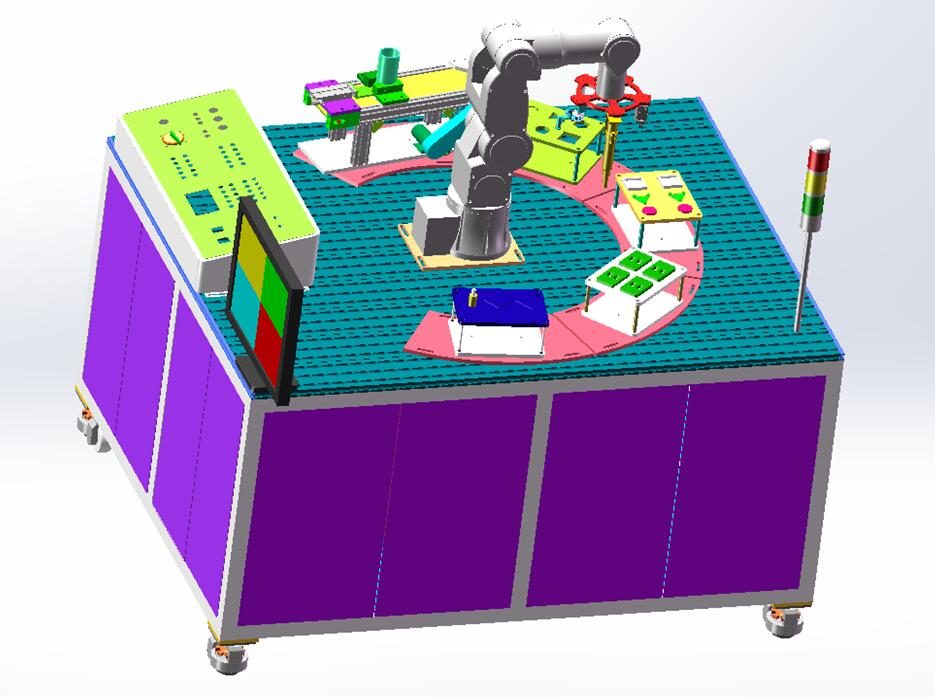
First: Introduction
이 로봇 교육 및 훈련 워크스테이션은 로봇을 기반으로 하며 다음을 갖추고 있습니다. 주로 다음을 포함하는 해당 주변 모듈식 액세서리: 산업용 조립 라인, 팔레타이징 처리, 용접 트랙 모듈, 자재 클램핑, 포지셔닝 핀, 진공 흡입 및 감지.
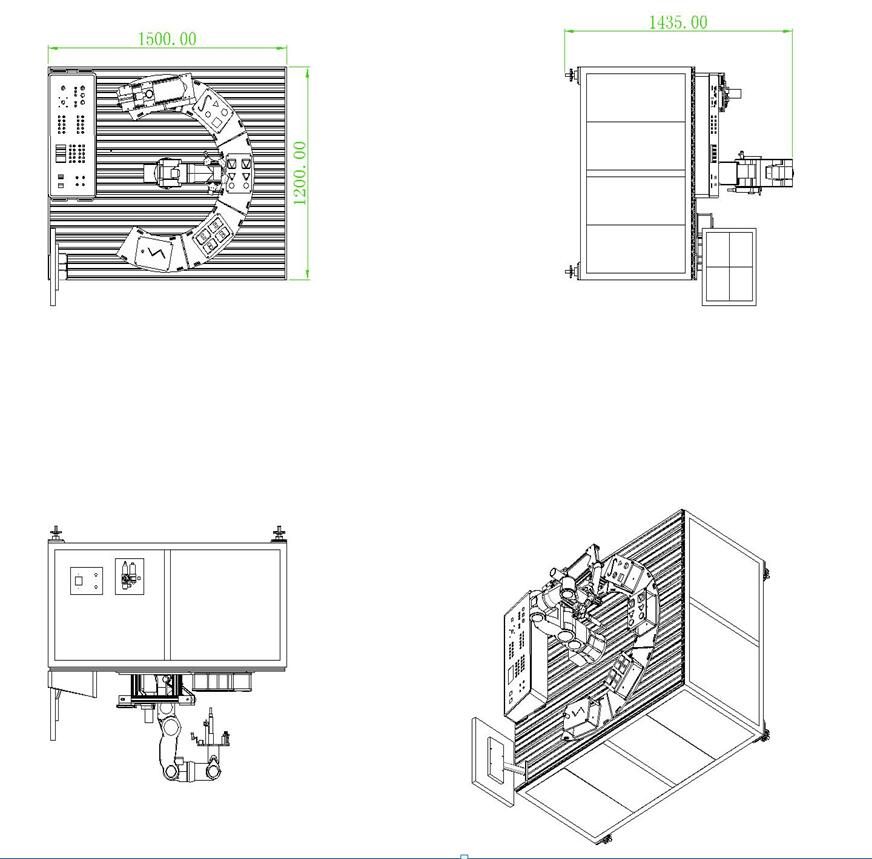
Third: Instructions for each functional module (1)
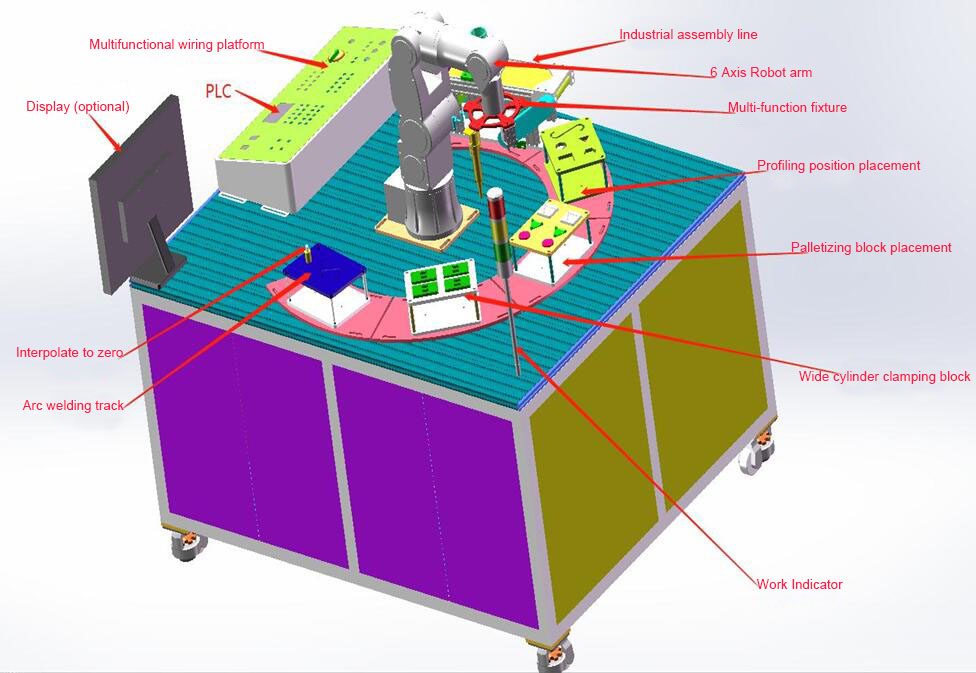
Instructions for each functional module (2)
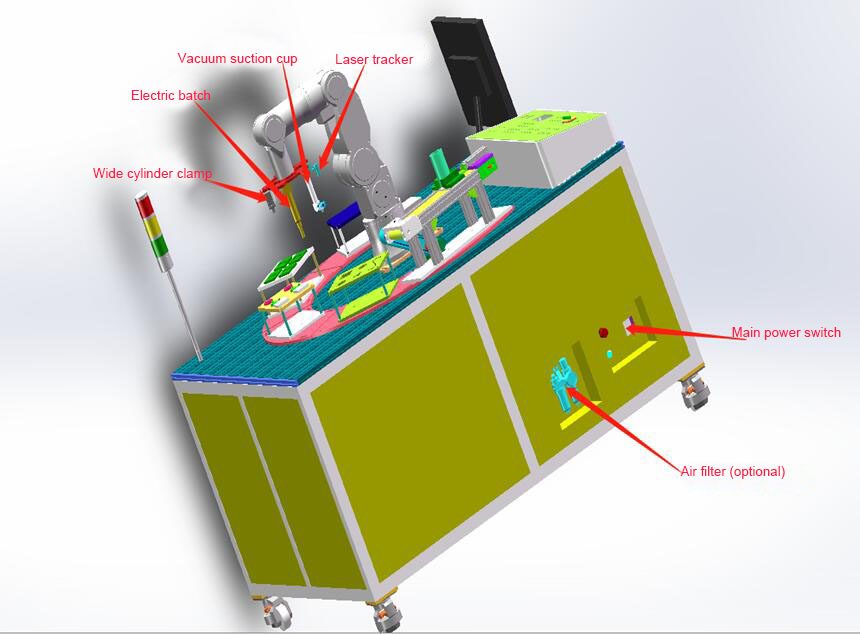
넷째: 작업 흐름에 대한 설명 각 기능 모듈
4.1 Multi-function fixture
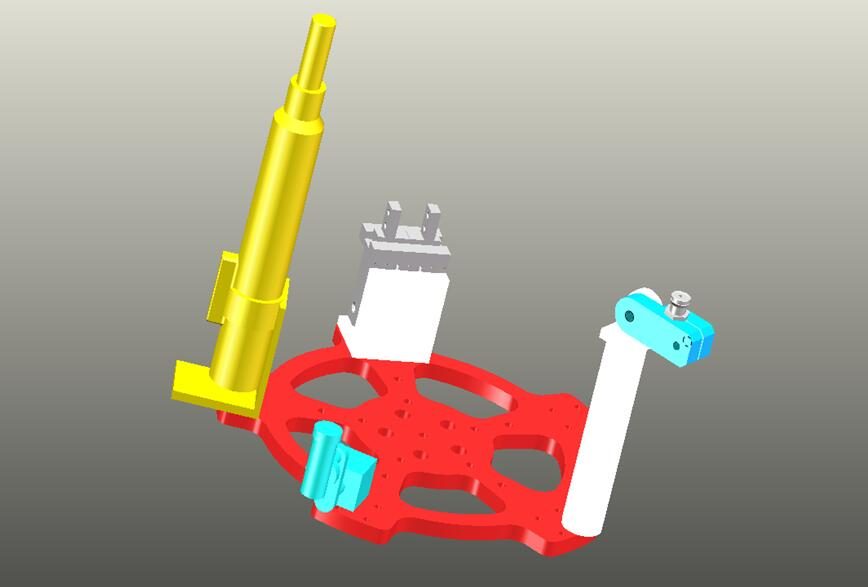
4.2:
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
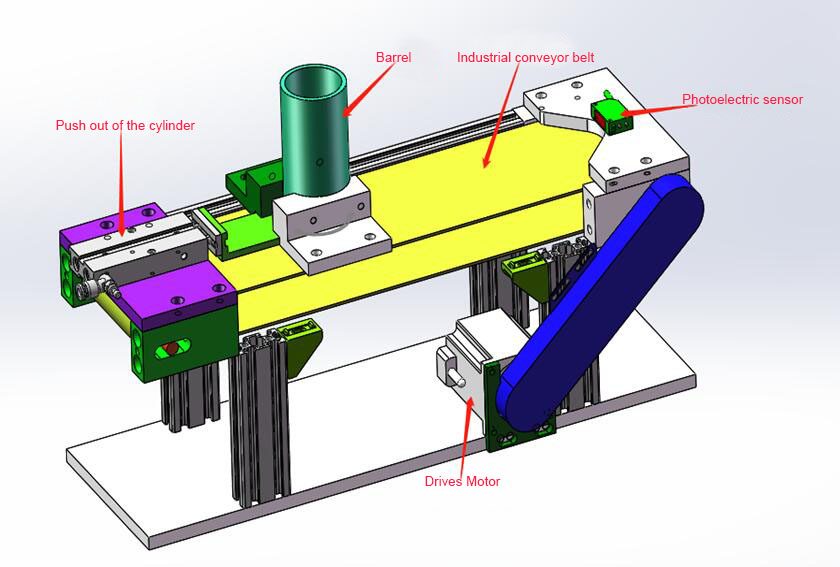
4.3:
Palletizing platform
작동 과정 설명: 진공 흡입기는 삼각형을 흡입합니다.
정사각형 블록. 그런 다음 원을 삼각형으로 빨아들인 다음 다시 제자리에 놓습니다.
원래 위치.
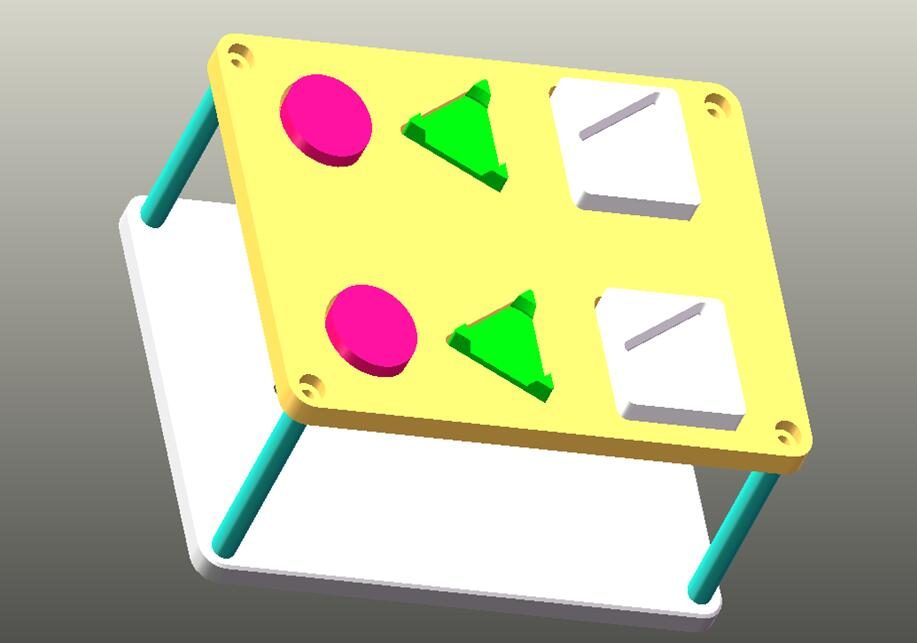
4.4:
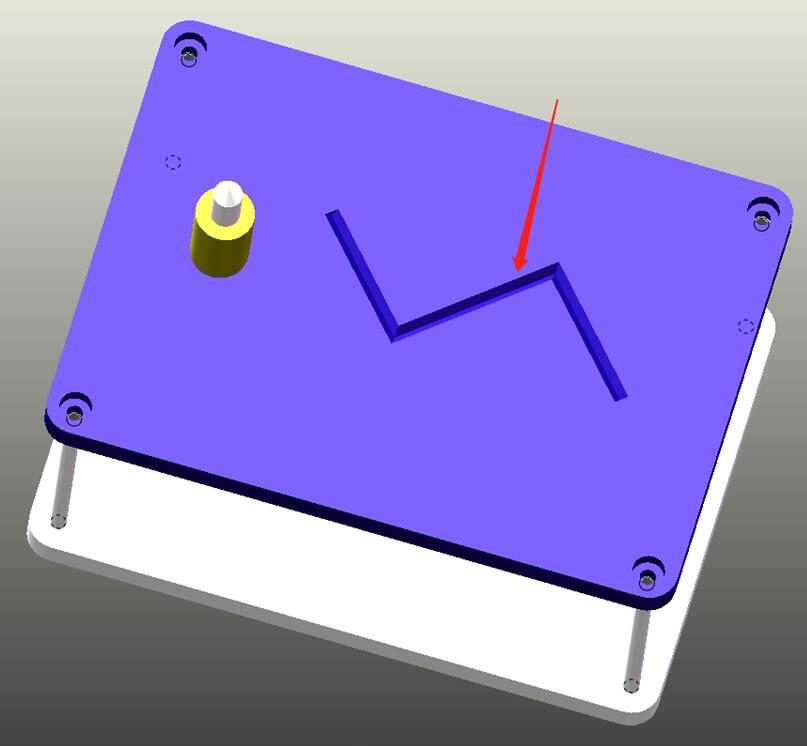
Needle and arc welding track simulation
동작 흐름 설명: 조작기가 아크 용접 시뮬레이션을 이동합니다.
Z 모양의 궤적에 대한 열(레이저 포인터) 및 조작기가 제어합니다.
궤적을 따라 걷는 기둥.
4.5:
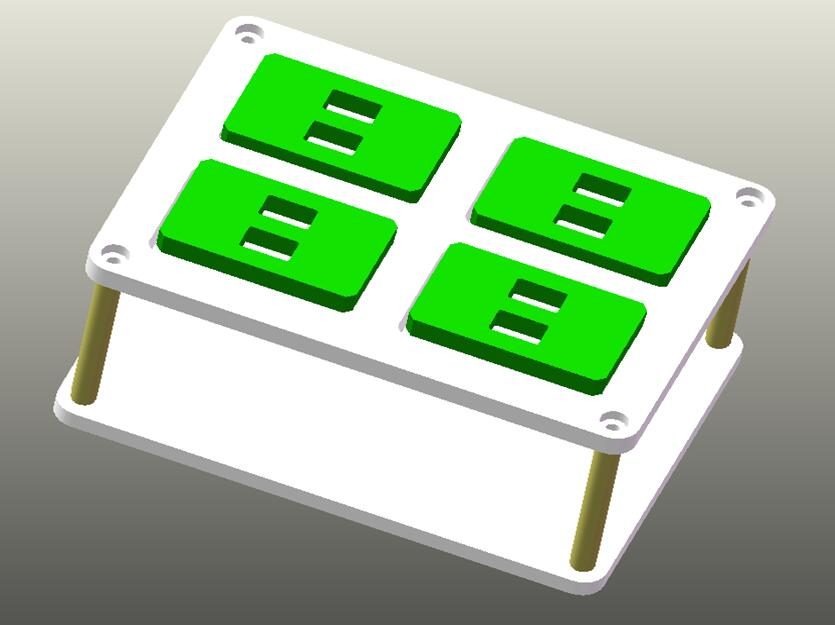
Cube gripping
동작 흐름 설명: 로봇이 넓은 실린더 그리퍼를 위로 이동합니다.
블록을 하강하여 지정된 위치로 고정합니다.
Fifth:
Button description
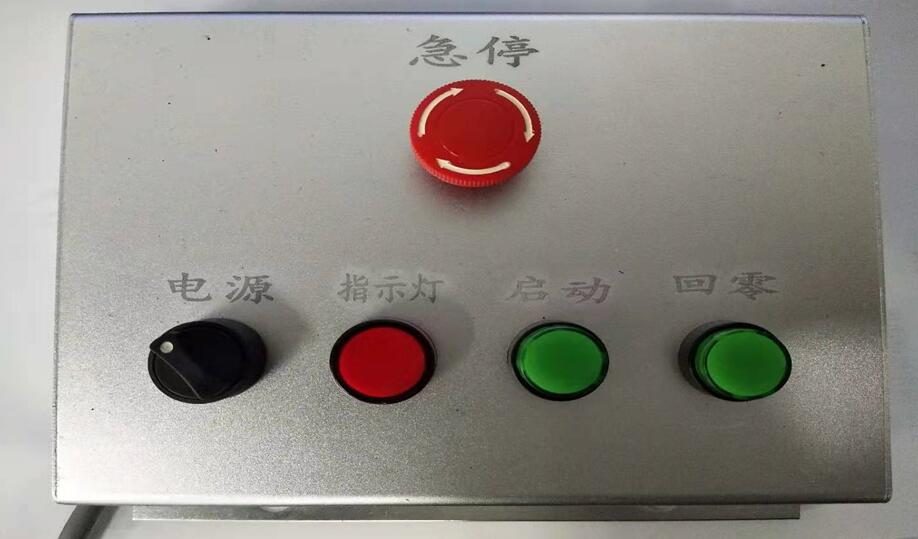
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
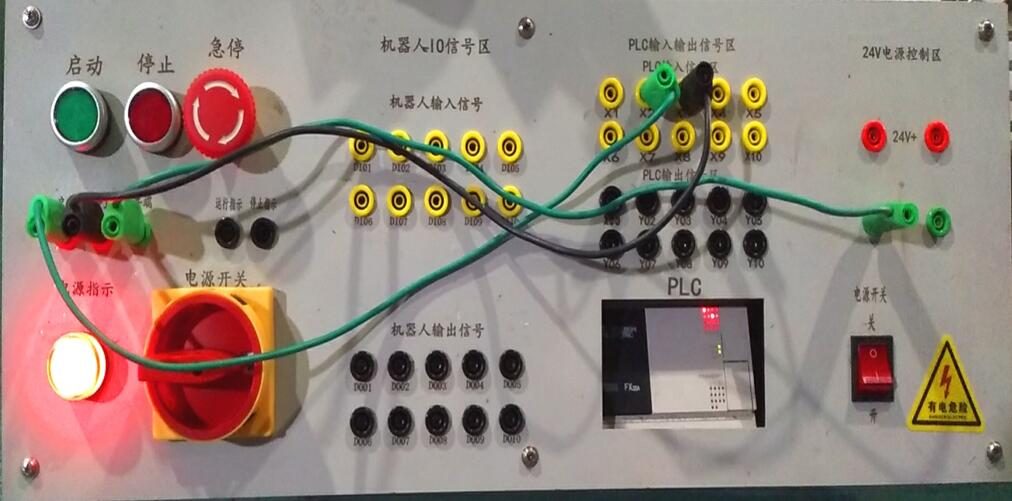
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
하나: 장비를 수리하기 전에 주 전원 공급 장치를 끄십시오.
전문가가 아닌 사람은 전원박스를 열지 마세요.
2: 작업 표면을 청소하고 주 전원과 공기 공급원을 끄십시오.
각 사용 후.
3: 장비를 작동하기 전에 환경에 주의를 기울이십시오.
안전사고 예방을 위해 로봇의 이동 반경 내에서!
전체 기술 데이터
| 모델 | TRE500S-TP |
|---|---|
| 축 | 6개의 축 |
| 범주 | 교육용 로봇 |
| 리드타임 | 15일 |
값은 20°C에서의 공칭값입니다. CAD 모델, 토크 곡선 및 컨트롤러 I/O 맵에 대한 데이터시트를 다운로드하세요.
실행되는 곳
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
TROY 엔지니어가 크기를 조정하고 의뢰했습니다.
구매자 질문
TRE500S-TP의 주요 사양은 무엇인가요?
축: 6개의 축. 요청 시 전체 데이터시트를 이용할 수 있습니다.
TRE500S-TP의 리드타임과 MOQ는 어떻게 되나요?
리드타임은 15일입니다. MOQ는 5개 단위입니다.
TRE500S-TP 가격은 어떻게 되나요?
해당되는 경우 툴링 및 화물을 포함하여 구성별로 가격이 책정됩니다.
TRE500S-TP 가격 제안 받기
부품, 목표 속도 및 대상 포트를 포함합니다. 챗봇이 아닌 엔지니어가 48시간 이내에 답변합니다.
같은 카테고리
검토자: TROY 엔지니어링 ·. 사양은 견적이 나올 때마다 공급업체 데이터시트를 기준으로 다시 확인됩니다.