


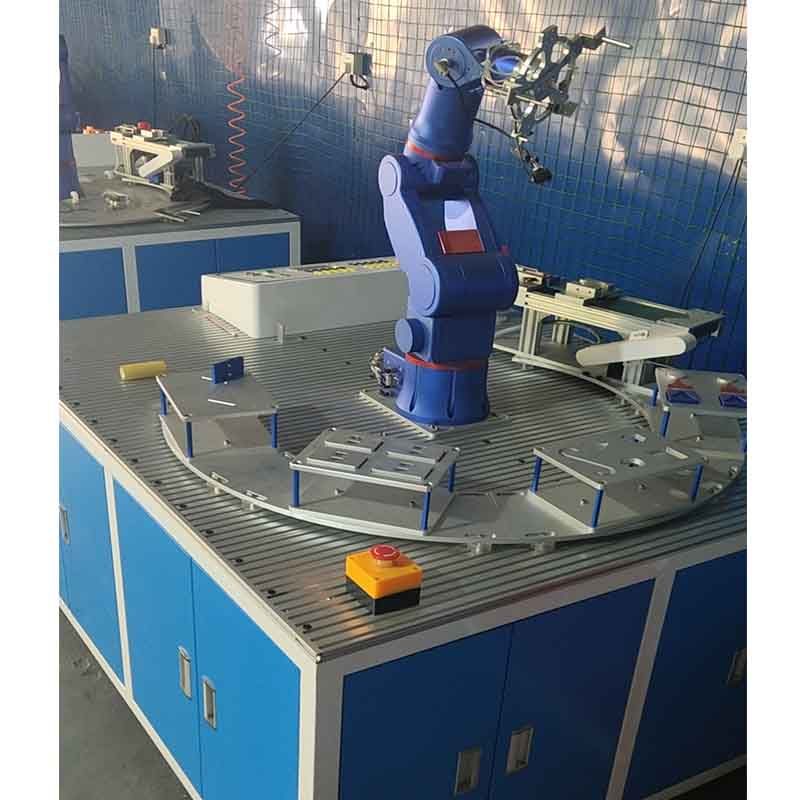
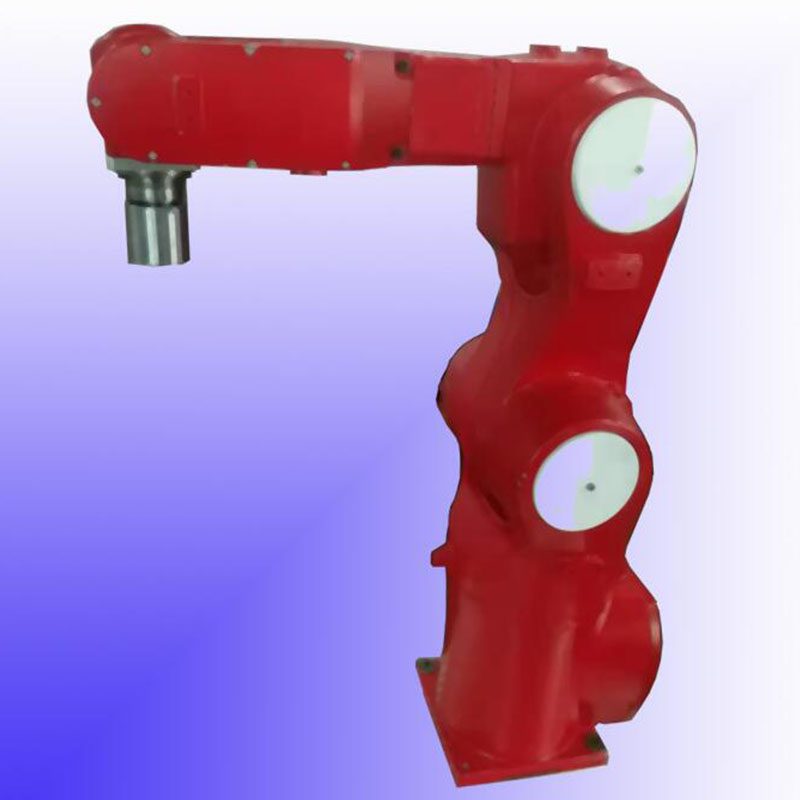
Industrielle 6-Achsen-Roboterarm-Trainingsplattform für Schulen und Ingenieurausbildungszentren
Der TRE500S-TP ist ein Roboterarm für MINT-Labore / Berufsausbildung. Wichtigste Spezifikationen: Achsen 6 Achsen. Die Lieferzeit beträgt 15 Tage; Die Preise werden pro Konfiguration angegeben. Zertifizierungen: CE-Dokumentation auf Anfrage.
- Modell
- TRE500S-TP
- Achsen
- 6 Achsen
- Kategorie
- Bildungsroboter
- Vorlaufzeit
- 15 Tage
Wofür diese Plattform gedacht ist
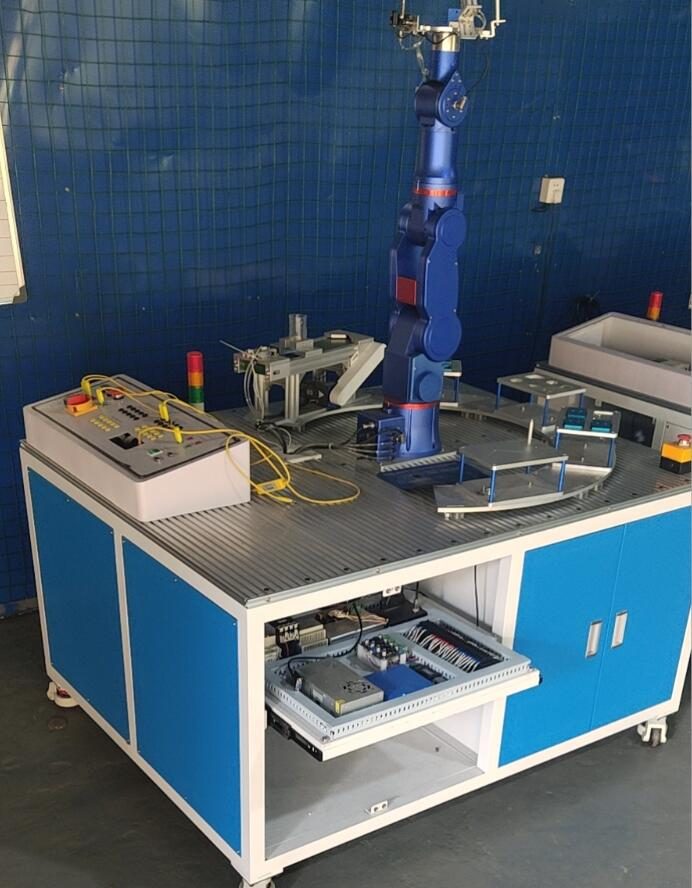
Trainingsziele für die industrielle 6-Achsen-Roboterarm-Trainingsplattform: * Nützlicher Betrieb eines 6-Achsen-Roboterarms per Programm * Nützlich für die E/A-Steuerung mit Robotergreifer * Nützlich für die Verbindung mit einer SPS * Nützlich für die tägliche Wartung
Handelsbedingungen
| Angebot | Preis pro Konfiguration – Antwort innerhalb von 48 Stunden |
|---|---|
| Vorlaufzeit | 15 Tage |
| Mindestbestellmenge | 5 Einheiten |
| Herkunft | China |
| Verladehafen | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF auf Anfrage |
| Zahlung | 30 % Anzahlung, 70 % vor Versand |
| Garantie | 24 Monate Standard, 36 Monate optional |
Produktdetails
Anwendungshinweise, Konstruktionszeichnungen und Videos aus der TROY-Konstruktionsdatei – dieselbe Dokumentation, die mit dem Angebot geliefert wurde.
Instruction of six-axis robot training teaching platform
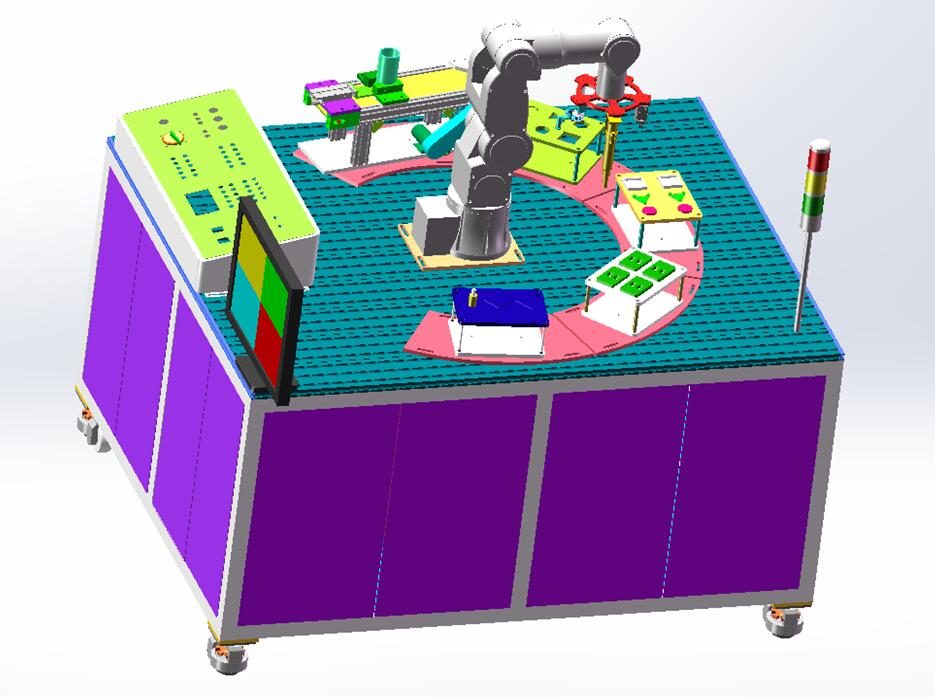
First: Introduction
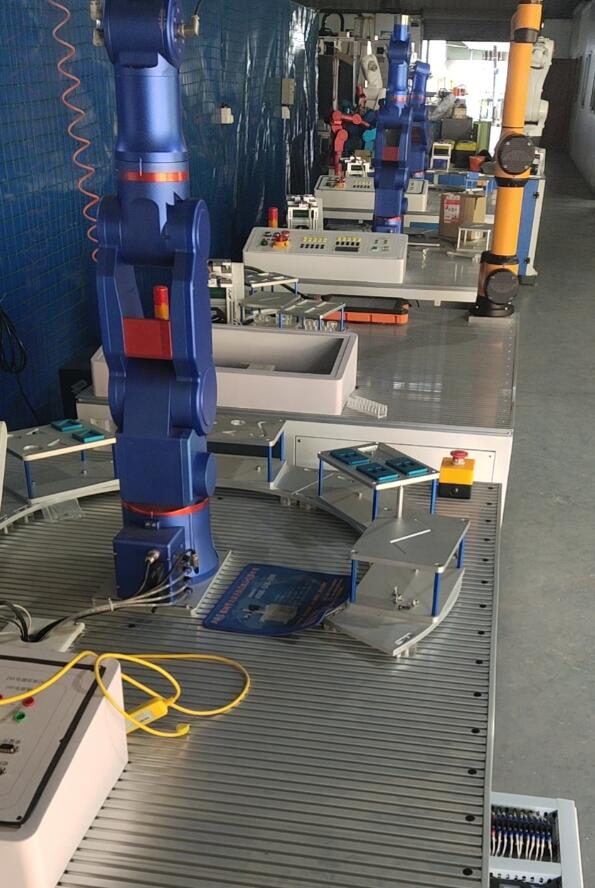
Dies Der Roboter-Lehr- und Trainingsarbeitsplatz basiert auf einem Roboter und ist ausgestattet mit entsprechendes modulares Peripheriezubehör, hauptsächlich einschließlich: Industrie Montagelinie, Palettierhandhabung, Schweißbahnmodul, Materialspannung, Positionierungsstift, Vakuumsaugung und -erkennung.
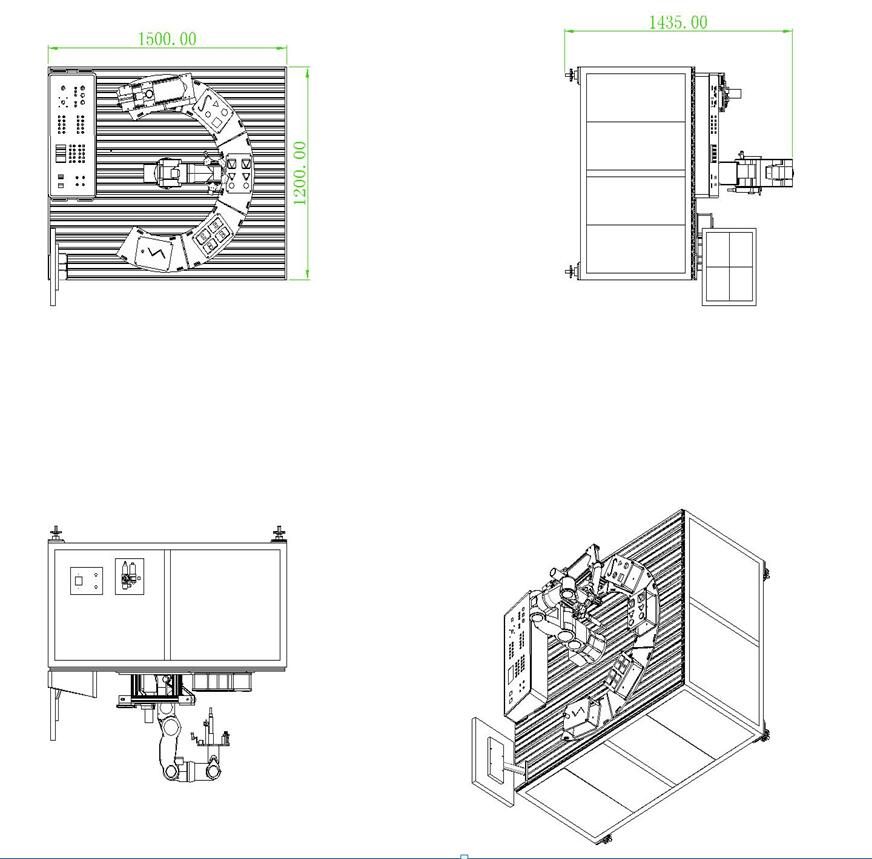
Third: Instructions for each functional module (1)
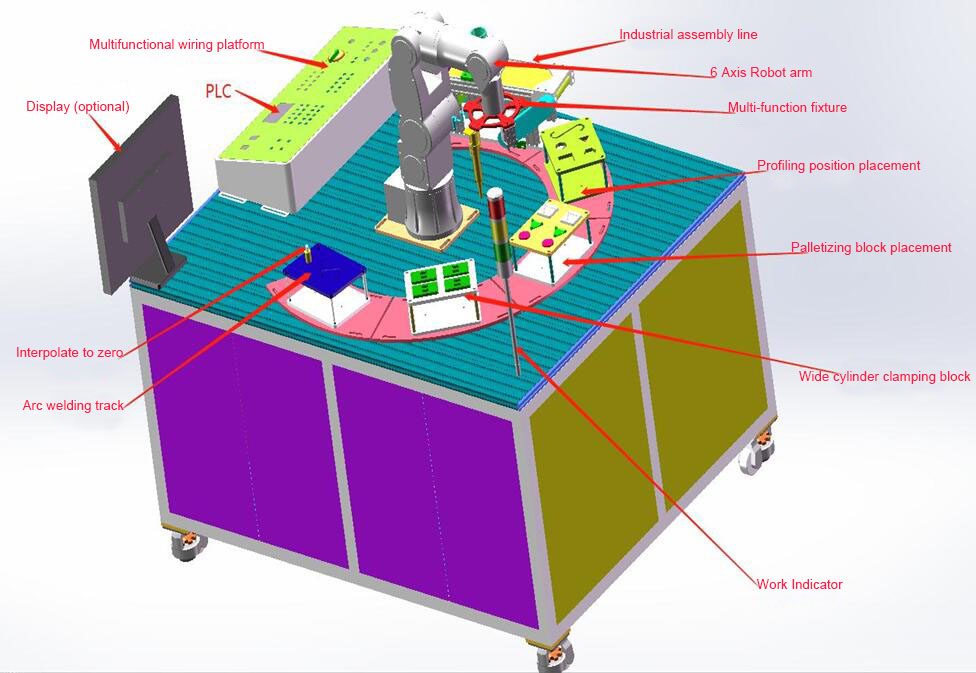
Instructions for each functional module (2)
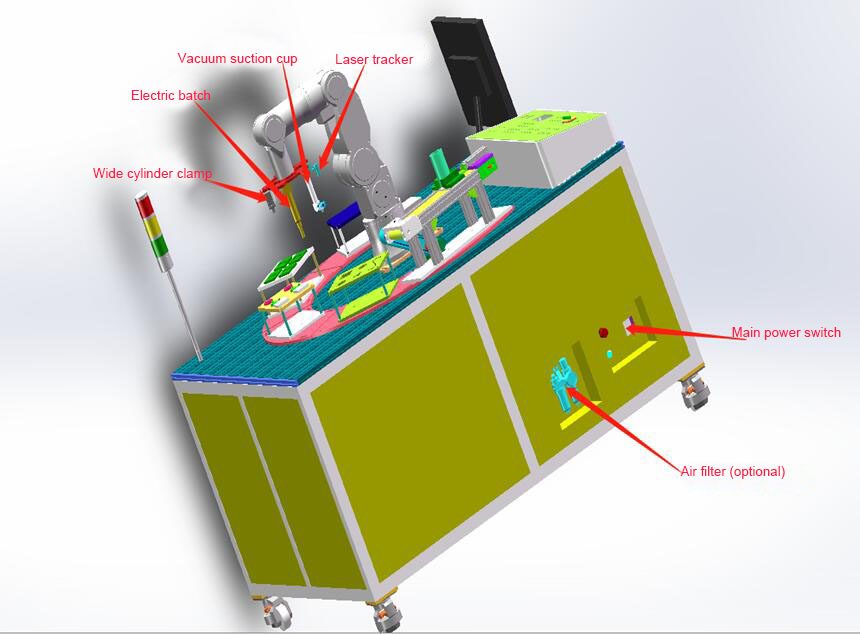
Viertens: Beschreibung des Aktionsablaufs von jedes Funktionsmodul
4.1 Multi-function fixture
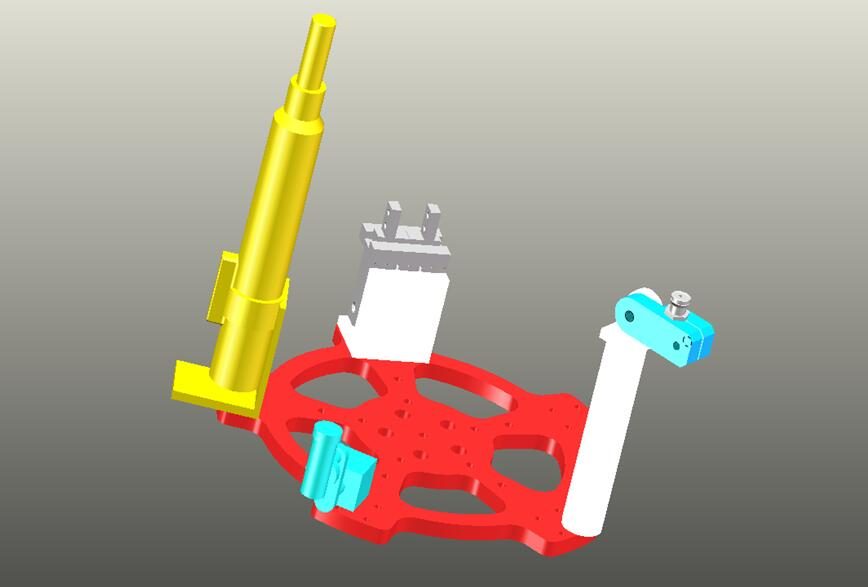
4.2:
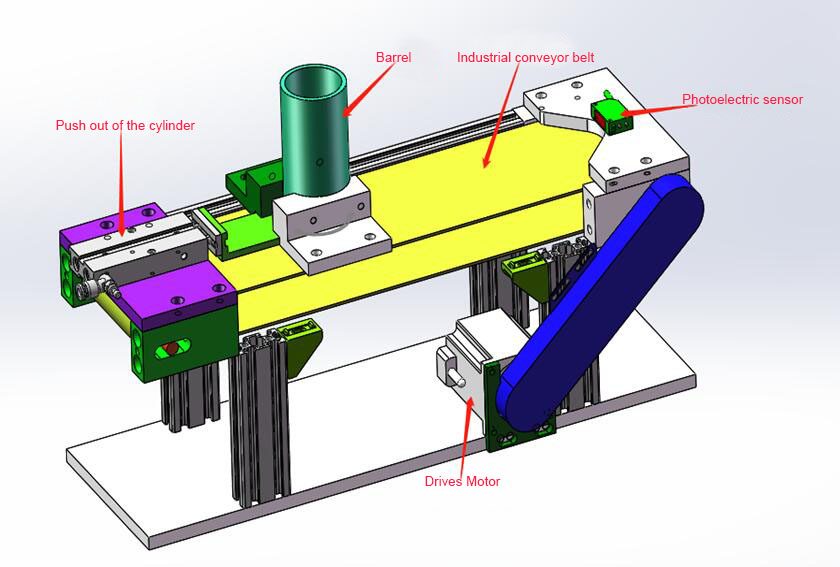
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
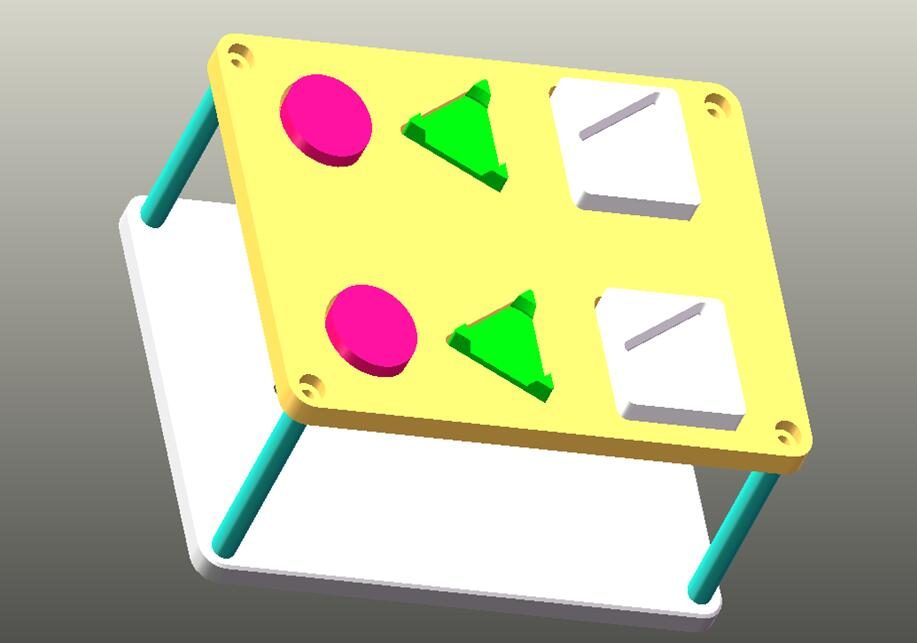
4.3:
Palletizing platform
Beschreibung des Arbeitsablaufs: Der Vakuumsauger saugt das Dreieck in die
quadratischer Block. Dann saugen Sie den Kreis in das Dreieck und setzen ihn dann wieder ein
die ursprüngliche Position.
4.4:
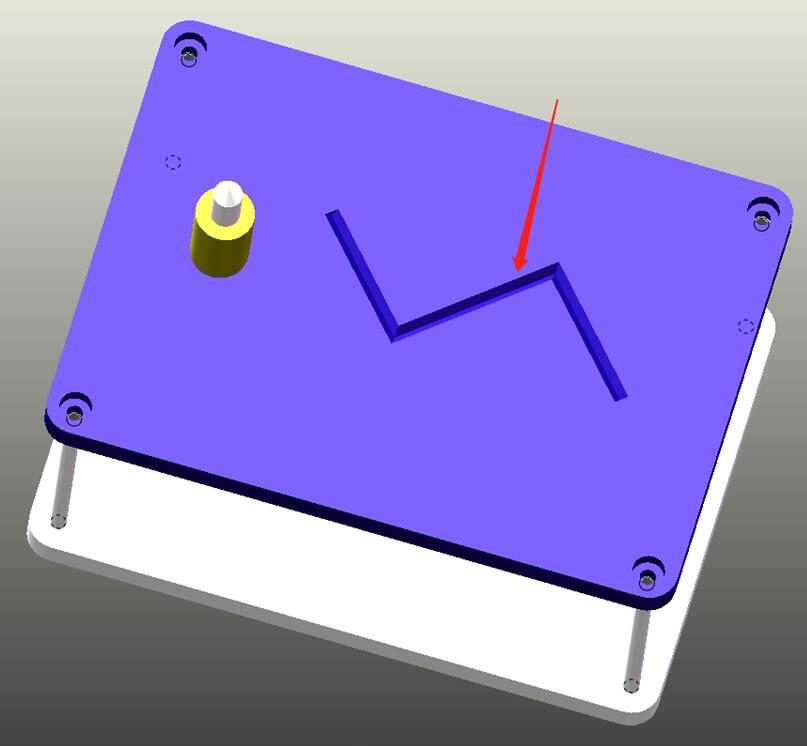
Needle and arc welding track simulation
Beschreibung des Aktionsablaufs: Der Manipulator bewegt die Lichtbogenschweißsimulation
Säule (Laserpointer) auf die Z-förmige Flugbahn und der Manipulator steuert
die Säule, um entlang der Flugbahn zu gehen.
4.5:
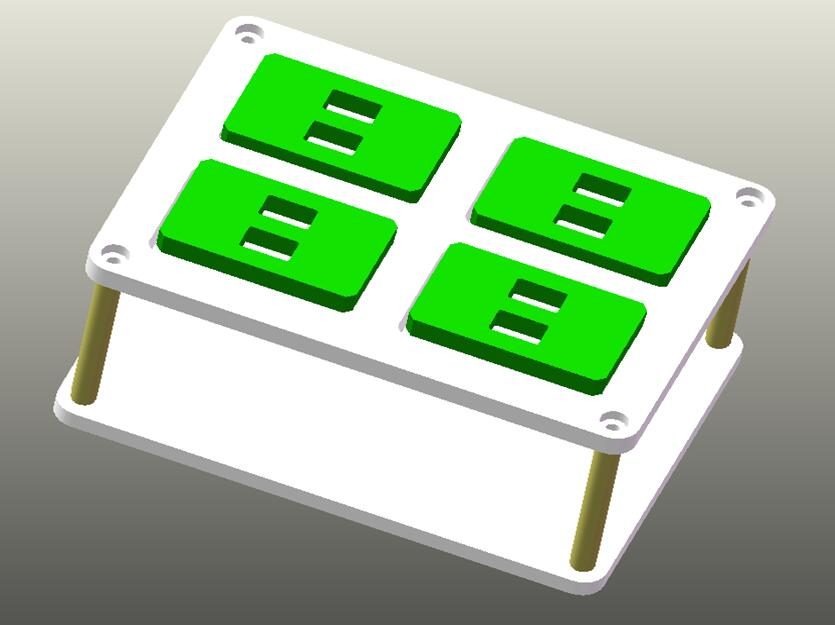
Cube gripping
Beschreibung des Aktionsablaufs: Der Roboter bewegt den breiten Zylindergreifer nach oben
des Blocks, senkt sich ab und klemmt den Block an der angegebenen Position fest.
Fifth:
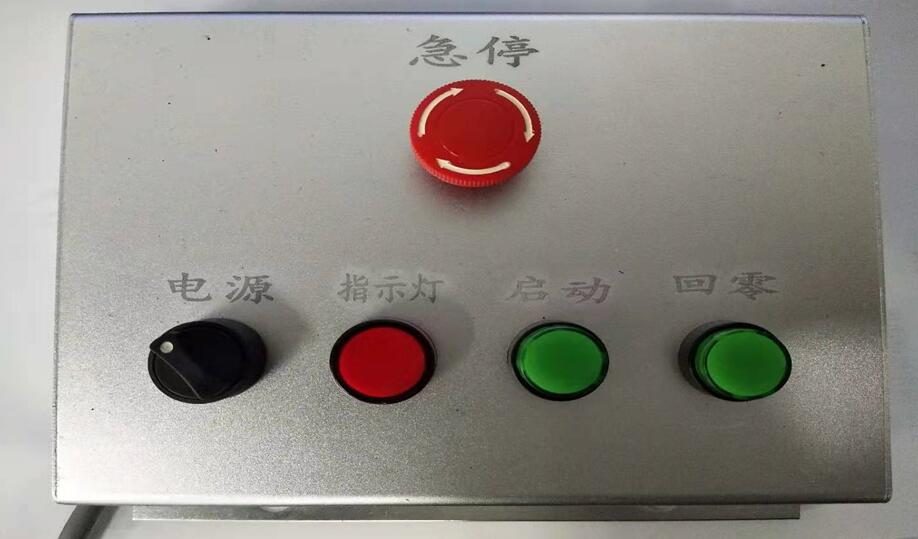
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
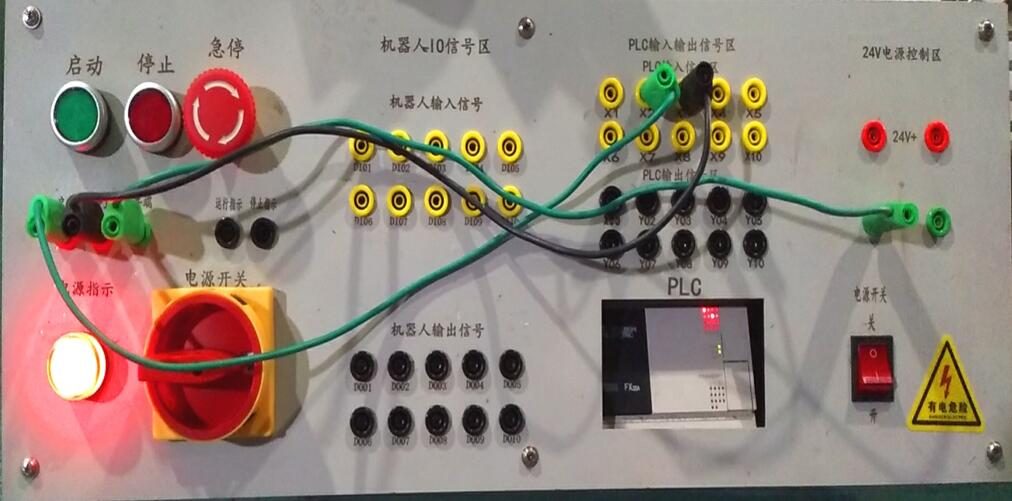
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
Erstens: Bitte schalten Sie die Hauptstromversorgung aus, bevor Sie das Gerät reparieren.
Laien sollten den Stromkasten nicht öffnen.
Zweitens: Bitte reinigen Sie die Arbeitsfläche und schalten Sie die Hauptstrom- und Luftquelle aus
nach jedem Gebrauch.
Drittens: Achten Sie vor dem Betrieb des Geräts auf die Umwelt
innerhalb des Bewegungsradius des Roboters, um Sicherheitsunfälle zu vermeiden!
Vollständige technische Daten
| Modell | TRE500S-TP |
|---|---|
| Achsen | 6 Achsen |
| Kategorie | Bildungsroboter |
| Vorlaufzeit | 15 Tage |
Die Werte sind Nominalwerte bei 20 °C. Laden Sie das Datenblatt für CAD-Modelle, Drehmomentkurven und Controller-I/O-Karten herunter.
Wo es läuft
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Fragen des Käufers
Was sind die wichtigsten Spezifikationen des TRE500S-TP?
Achsen: 6 Achsen. Ein vollständiges Datenblatt ist auf Anfrage erhältlich.
Was ist die Vorlaufzeit und Mindestbestellmenge für den TRE500S-TP?
Die Lieferzeit beträgt 15 Tage; MOQ beträgt 5 Einheiten.
Wie ist der Preis für den TRE500S-TP?
Die Preise werden pro Konfiguration angegeben, einschließlich Werkzeug und Fracht, sofern zutreffend.
Holen Sie sich ein Preisangebot für TRE500S-TP
Geben Sie das Teil, die Zielrate und den Zielport an. Ein Techniker – kein Chatbot – antwortet innerhalb von 48 Stunden.
Gleiche Kategorie
Pädagogischer Cobot
Roboter 900 mm Arbeitsradius 6-Achsen-Roboter
Lernroboterarm 800 mm 6-Achsen-Roboter
Bewertet von TROY Engineering ·. Bei jedem Angebot werden die Spezifikationen erneut anhand des Datenblatts des Lieferanten überprüft.