


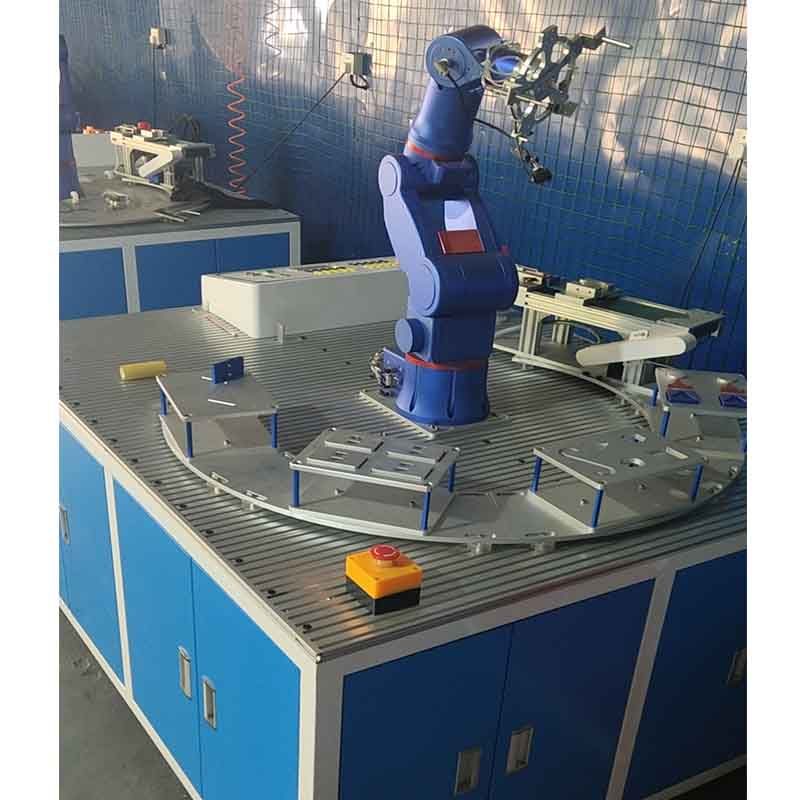
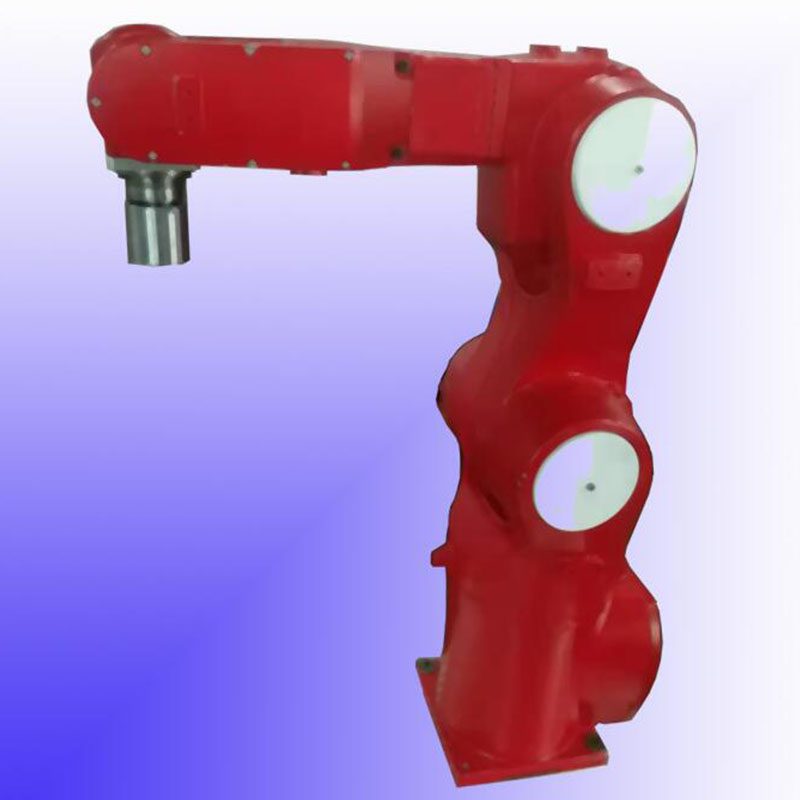
Przemysłowa 6-osiowa platforma szkoleniowa z ramieniem robota dla szkół i ośrodków szkolenia inżynierów
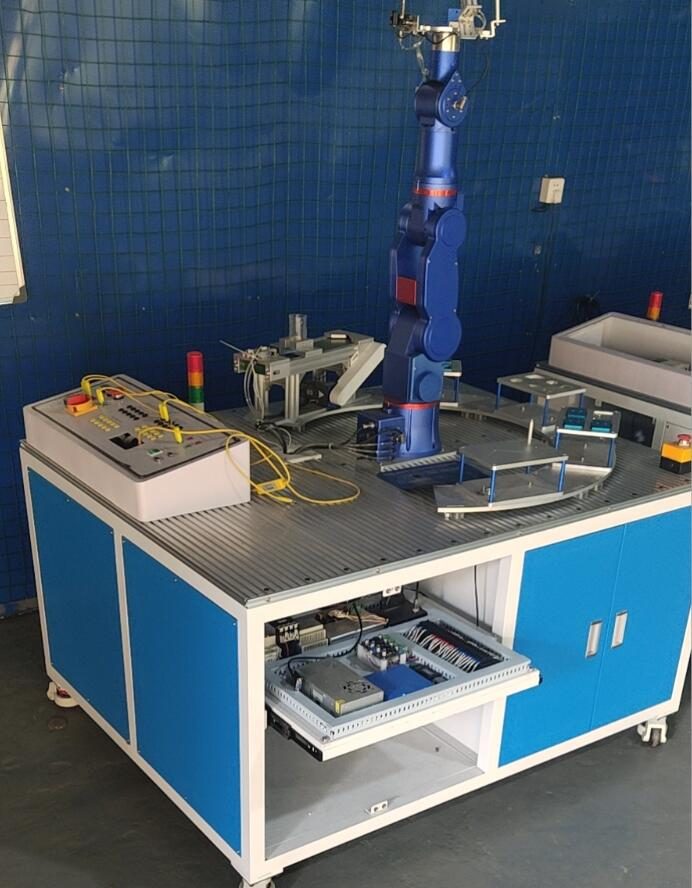
TRE500S-TP to ramię robota do laboratoriów STEM/szkoleń zawodowych. Kluczowe dane techniczne: Osie 6 osi. Czas realizacji wynosi 15 dni; cena podana jest za konfigurację. Certyfikaty: Dokumentacja CE na życzenie.
- Model
- TRE500S-TP
- Osie
- 6 osi
- Kategoria
- Roboty Edukacyjne
- Czas realizacji
- 15 dni
Do czego służy ta platforma
Cele szkoleniowe platformy szkoleniowej dla przemysłowego 6-osiowego ramienia robota: *Przydatne uruchamianie 6-osiowego ramienia robota według programu *Przydatne do sterowania we/wy za pomocą chwytaka robota *Przydatne do połączenia ze sterownikiem PLC *Przydatne do codziennej konserwacji
Warunki handlowe
| Cytat | Cena za konfigurację — odpowiedź w ciągu 48 godzin |
|---|---|
| Czas realizacji | 15 dni |
| MOQ | 5 jednostek |
| Pochodzenie | Chiny |
| Port załadunku | Shenzhen, Chiny |
| Incoterm | FOB Shenzhen / CIF na życzenie |
| Zapłata | 30% depozytu, 70% przed wysyłką |
| Gwarancja | Standardowo 24 miesiące, opcjonalnie 36 miesięcy |
Szczegóły produktu
Noty aplikacyjne, rysunki konstrukcyjne i wideo z dokumentacji inżynierskiej TROY – ta sama dokumentacja dostarczona wraz z ofertą.
Instruction of six-axis robot training teaching platform
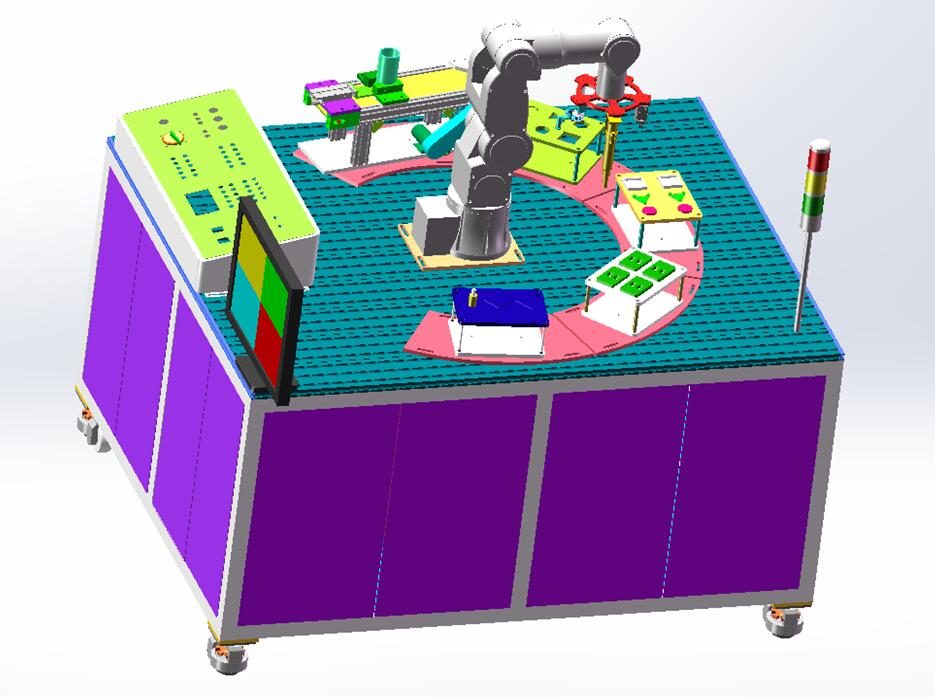
First: Introduction
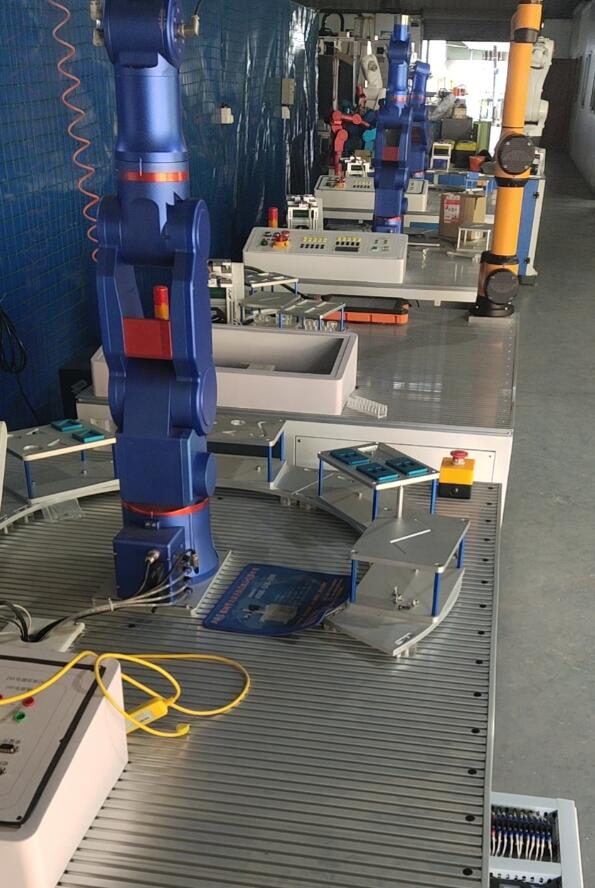
To Robotyczne stanowisko dydaktyczno-szkoleniowe oparte jest na robocie, wyposażonym w odpowiednie akcesoria modułowe peryferii, głównie w tym: przemysłowe linia montażowa, obsługa paletyzacji, moduł toru spawalniczego, mocowanie materiału, kołek pozycjonujący, odsysanie próżniowe i detekcja.
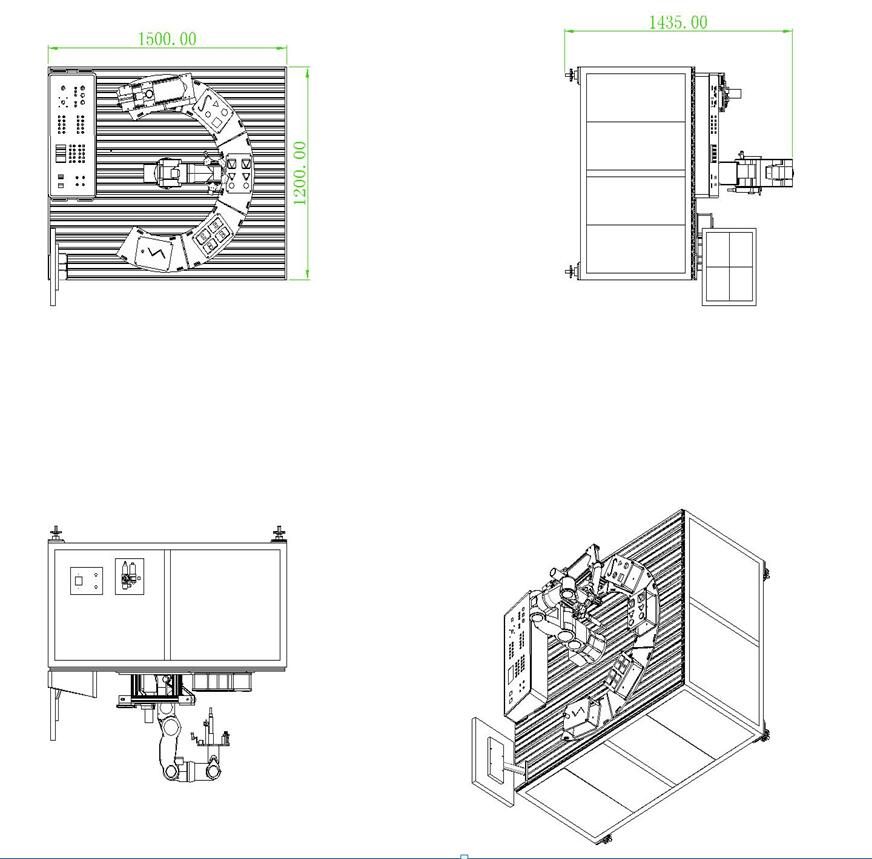
Third: Instructions for each functional module (1)
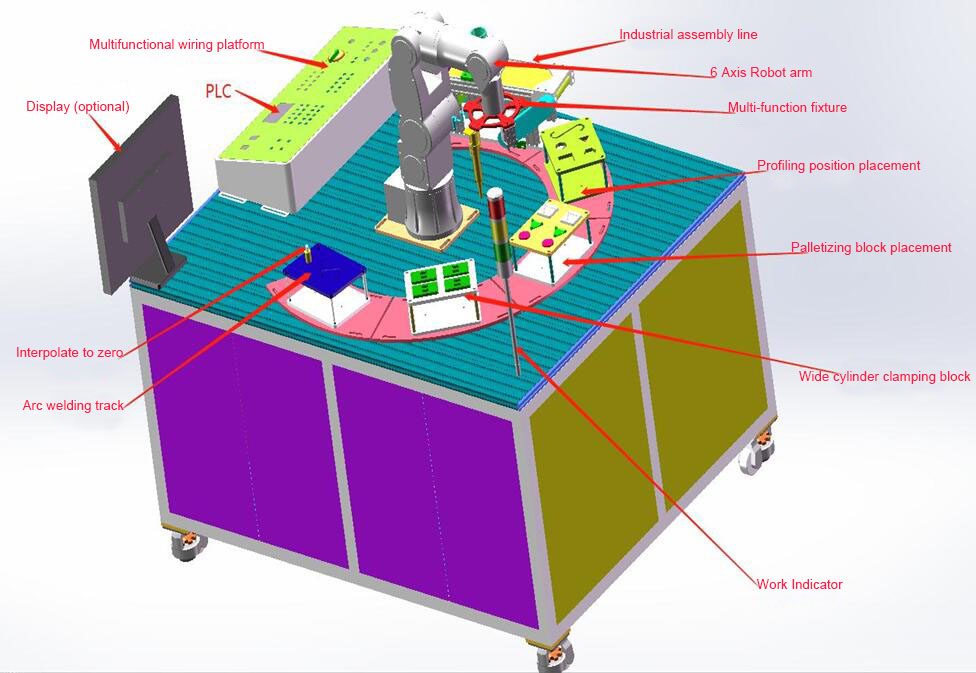
Instructions for each functional module (2)
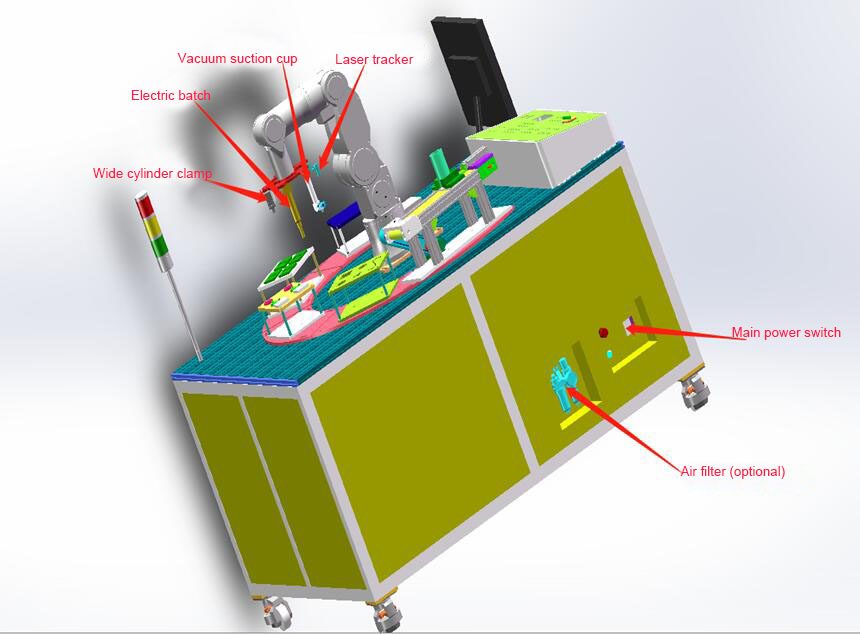
Po czwarte: Opis przebiegu akcji każdego modułu funkcjonalnego
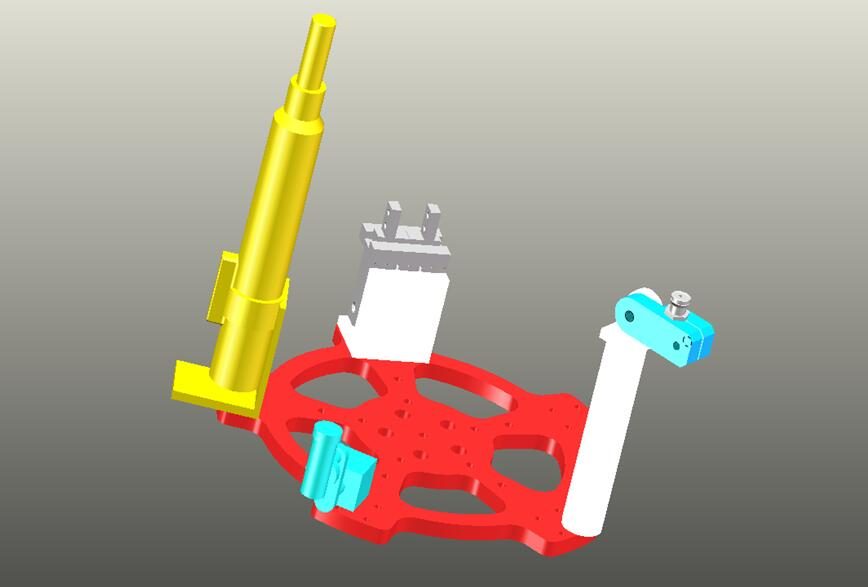
4.1 Multi-function fixture
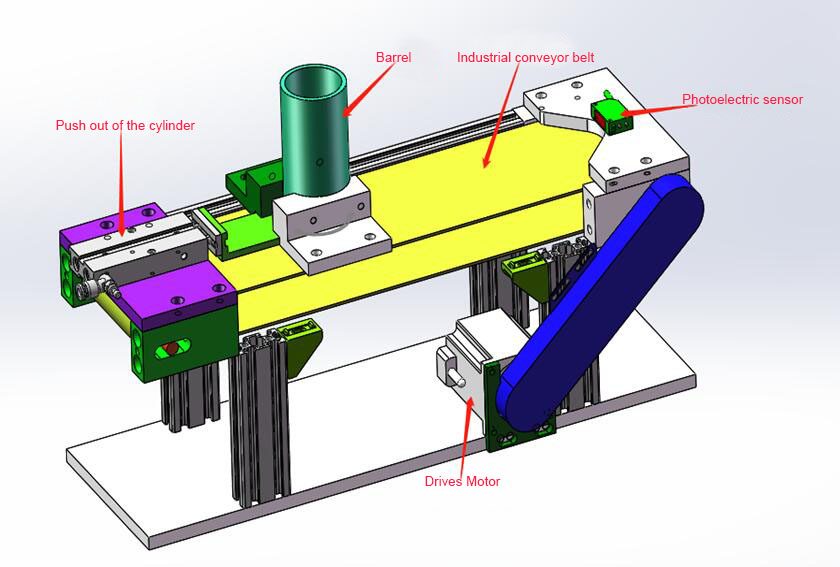
4.2:
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
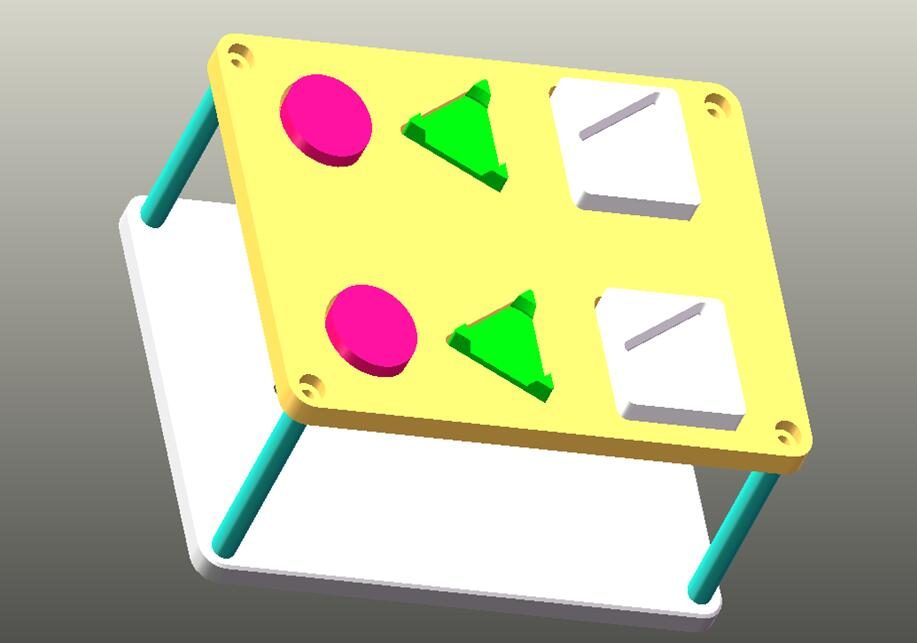
4.3:
Palletizing platform
Opis procesu działania: Przyssawka próżniowa zasysa trójkąt do wnętrza
kwadratowy blok. Następnie wciągnij okrąg w trójkąt, a następnie włóż go z powrotem
pierwotną pozycję.
4.4:
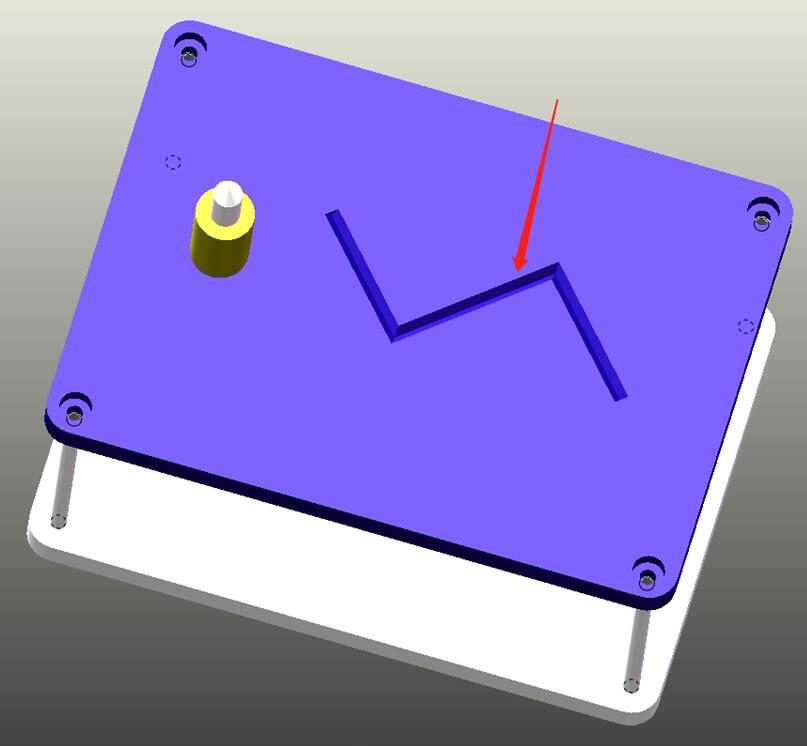
Needle and arc welding track simulation
Opis przebiegu akcji: Manipulator przesuwa symulację spawania łukowego
kolumnę (wskaźnik laserowy) do trajektorii w kształcie litery Z i elementy sterujące manipulatora
kolumna do poruszania się po trajektorii.
4.5:
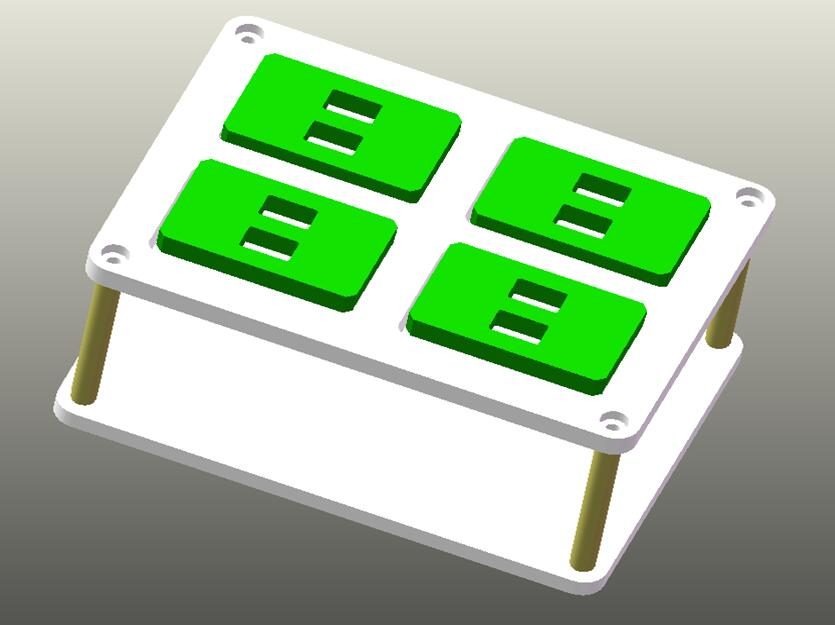
Cube gripping
Opis przebiegu akcji: Robot przesuwa szeroki chwytak cylindra do góry
bloku, opuszcza się i zaciska blok w określonej pozycji.
Fifth:
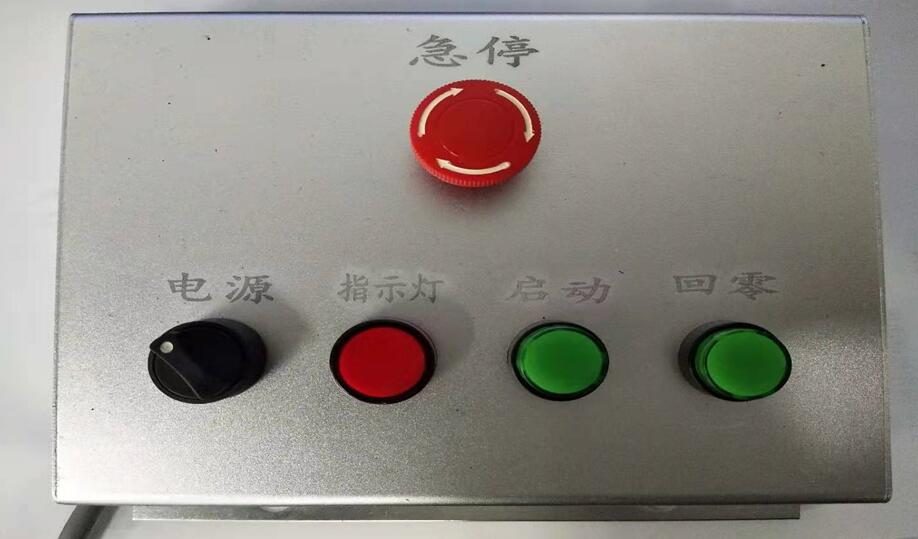
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
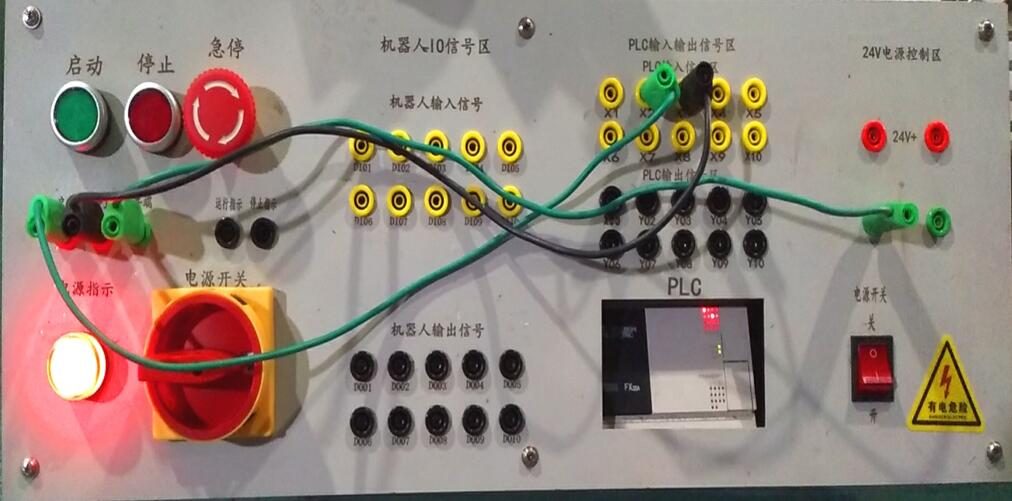
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
Po pierwsze: Przed naprawą sprzętu należy wyłączyć główne zasilanie.
Osoby nieprofesjonalne nie powinny otwierać skrzynki zasilającej.
Po drugie: wyczyść powierzchnię roboczą i wyłącz główne źródło zasilania i powietrza
po każdym użyciu.
Trzy: Przed uruchomieniem urządzenia należy zwrócić uwagę na środowisko
w promieniu ruchu robota, aby uniknąć wypadków!
Pełne dane techniczne
| Model | TRE500S-TP |
|---|---|
| Osie | 6 osi |
| Kategoria | Roboty Edukacyjne |
| Czas realizacji | 15 dni |
Wartości są nominalne w temperaturze 20°C. Pobierz arkusz danych modeli CAD, krzywych momentu obrotowego i map we/wy sterownika.
Gdzie biegnie
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Zwymiarowane i zlecone przez inżynierów TROY.
Pytania kupującego
Jakie są kluczowe specyfikacje TRE500S-TP?
Osie: 6 osi. Pełny arkusz danych jest dostępny na żądanie.
Jaki jest czas realizacji i MOQ dla TRE500S-TP?
Czas realizacji wynosi 15 dni; MOQ wynosi 5 jednostek.
Jaka jest cena TRE500S-TP?
Ceny podane są dla każdej konfiguracji, łącznie z oprzyrządowaniem i transportem, jeśli ma to zastosowanie.
Uzyskaj ofertę cenową na TRE500S-TP
Uwzględnij część, dawkę docelową i port docelowy. Inżynier — a nie chatbot — odpowiada w ciągu 48 godzin.
Ta sama kategoria
Cobot edukacyjny
Robot Robot 6-osiowy o promieniu roboczym 900 mm
Ramię robota edukacyjnego 800mm, 6 osi
Oceniony przez TROY Engineering ·. Specyfikacje są ponownie sprawdzane z arkuszem danych dostawcy przy każdej ofercie.