


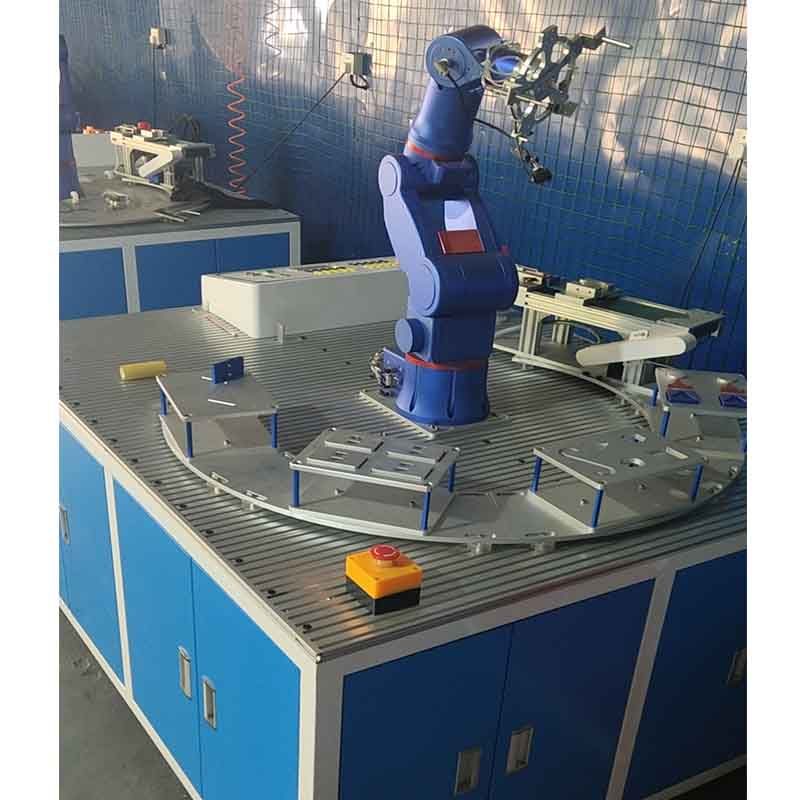
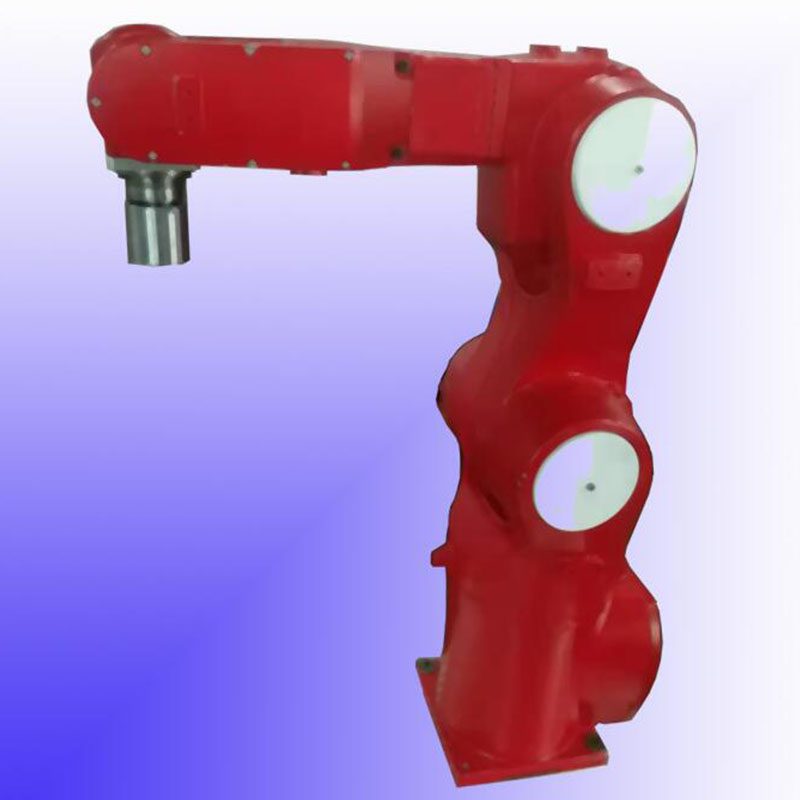
Plataforma de formación de brazos robóticos industriales de 6 ejes para escuelas y centros de formación de ingenieros
El TRE500S-TP es un brazo robótico para laboratorios STEM/formación vocacional. Especificaciones clave: Ejes 6 ejes. El plazo de entrega es de 15 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- TRE500S-TP
- Ejes
- 6 ejes
- Categoría
- Robots Educativos
- plazo de entrega
- 15 dias
Para qué sirve esta plataforma
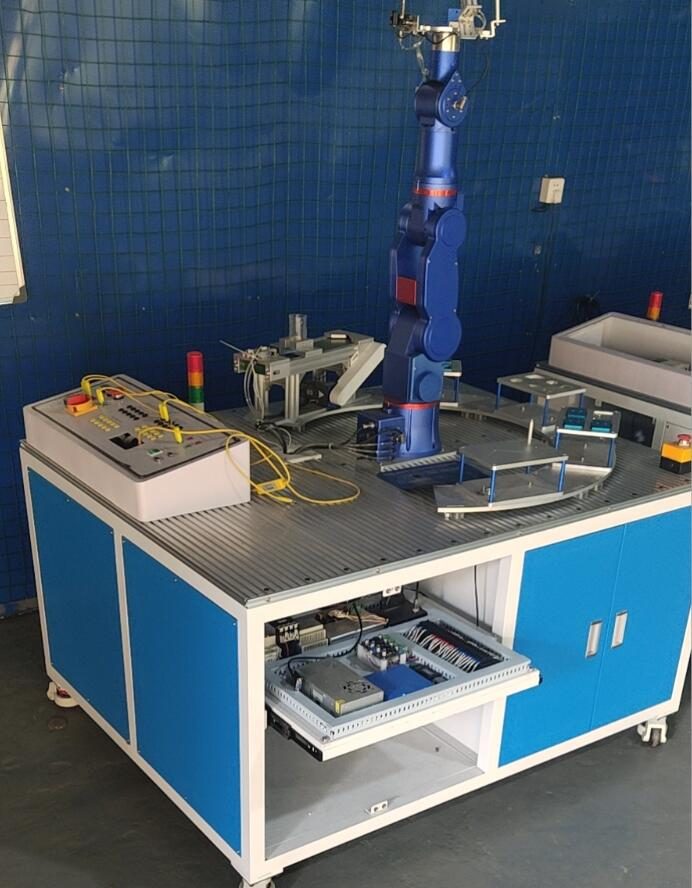
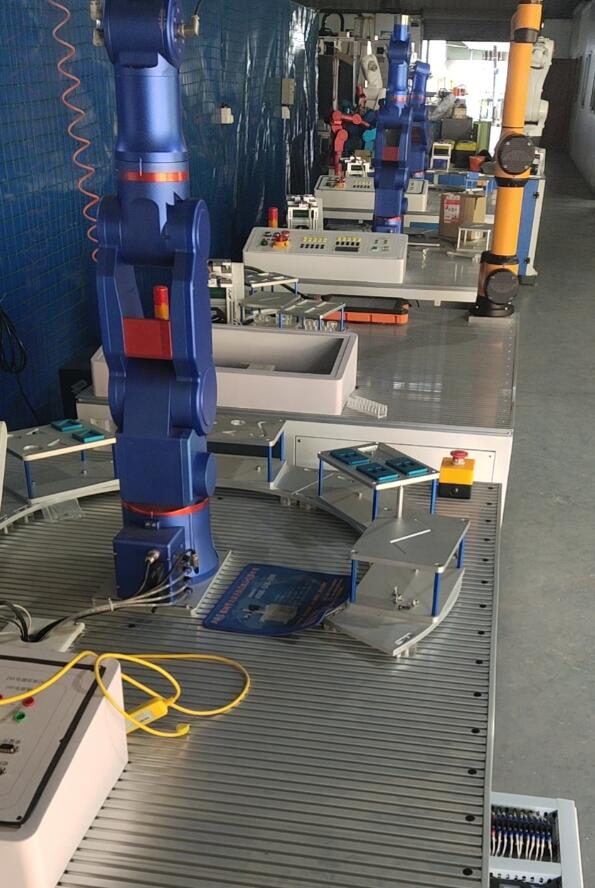
Objetivos de capacitación de la plataforma de entrenamiento de brazo robótico industrial de 6 ejes: *Utilizar el funcionamiento del brazo robótico de 6 ejes por programa *Útil para control de E/S con pinza de robot *Útil para conexión con PLC *Útil para mantenimiento diario
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 15 dias |
| Cantidad mínima de pedido | 5 unidades |
| Origen | Porcelana |
| puerto de carga | Shénzhen, China |
| Incoterm | MANDO Shenzhen/CIF a petición |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
Instruction of six-axis robot training teaching platform
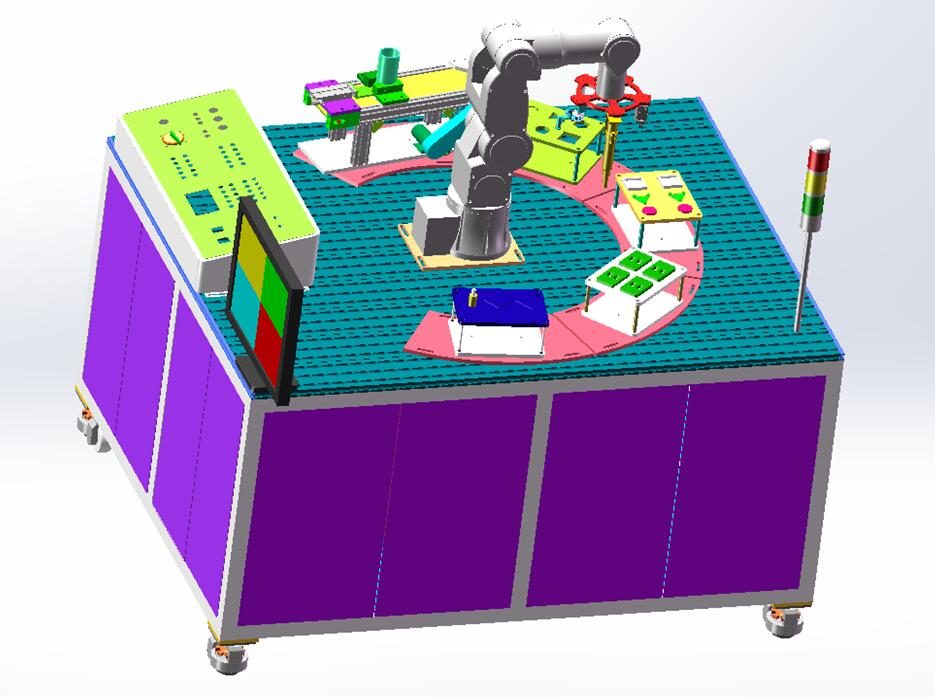
First: Introduction
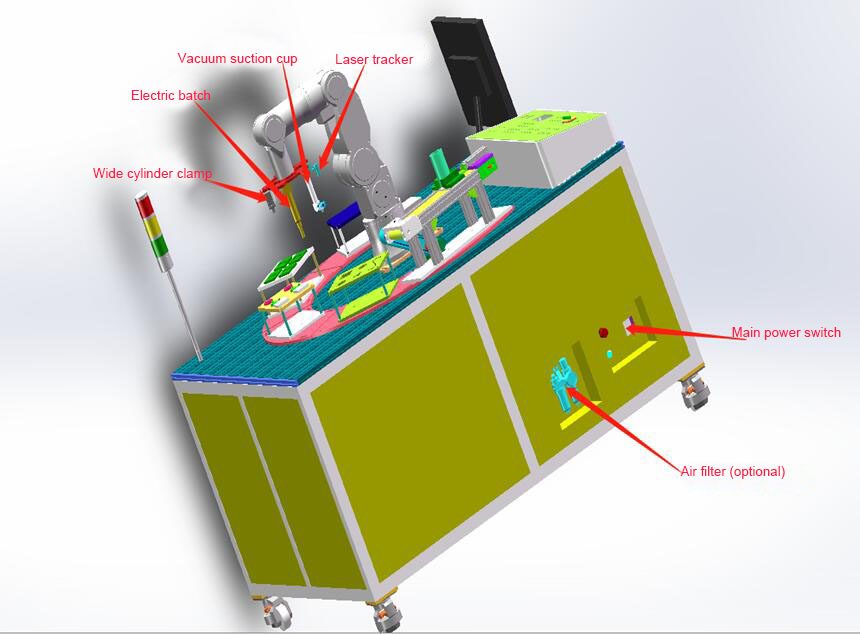
esto La estación de trabajo de enseñanza y capacitación de robots se basa en un robot, equipado con Accesorios modulares periféricos correspondientes, que incluyen principalmente: industrial línea de montaje, manipulación de paletizado, módulo de pista de soldadura, sujeción de material, Pin de posicionamiento, succión y detección de vacío.
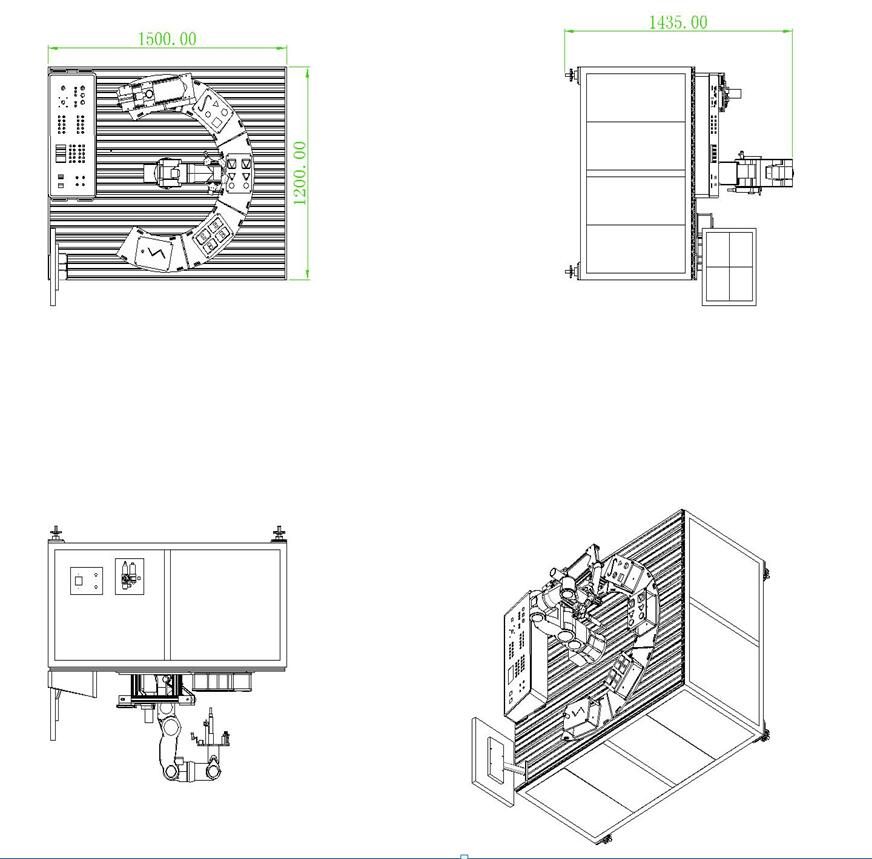
Third: Instructions for each functional module (1)
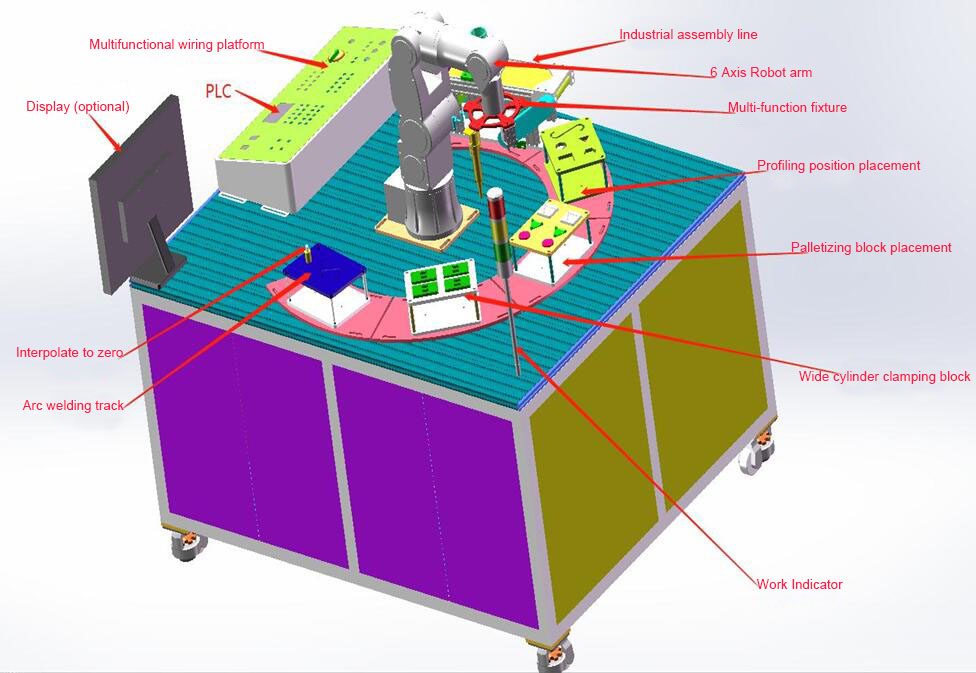
Instructions for each functional module (2)
Cuarto: Descripción del flujo de acción de cada módulo funcional
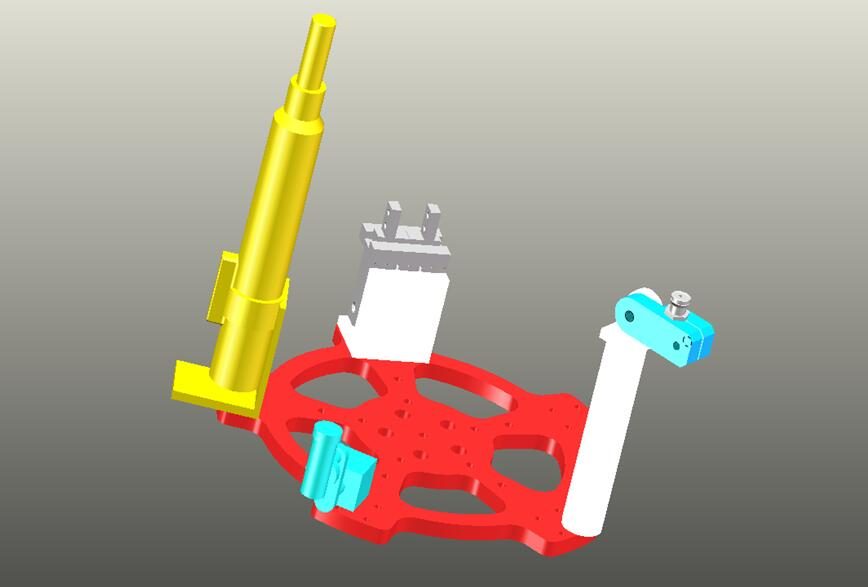
4.1 Multi-function fixture
4.2:
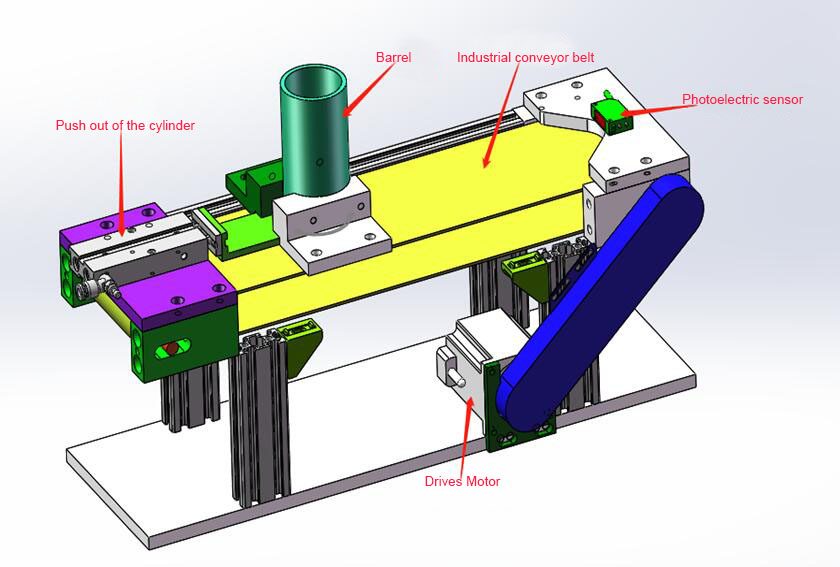
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
4.3:
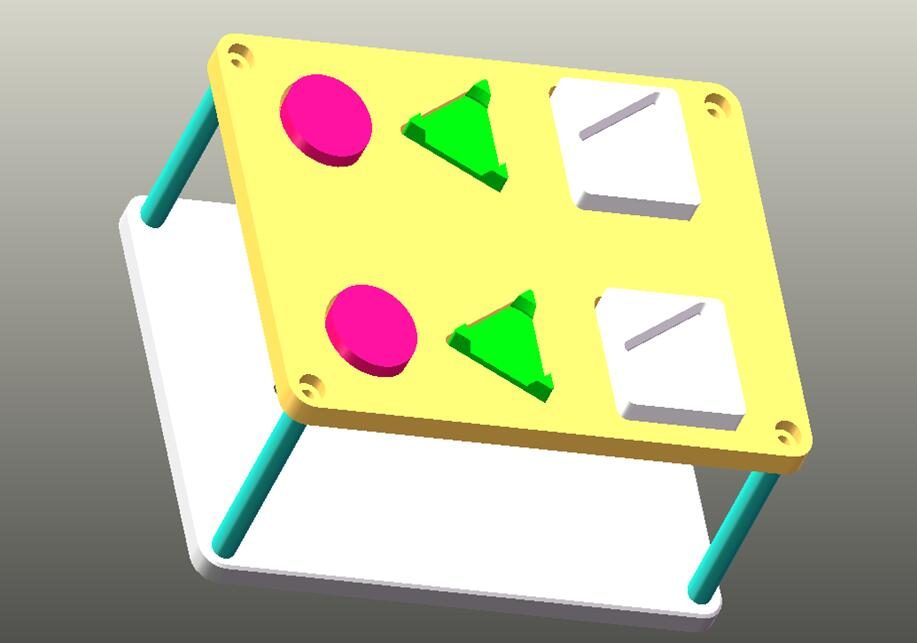
Palletizing platform
Descripción del proceso de operación: La ventosa aspira el triángulo en el
bloque cuadrado. Luego succiona el círculo dentro del triángulo y luego vuelve a colocarlo.
la posición original.
4.4:
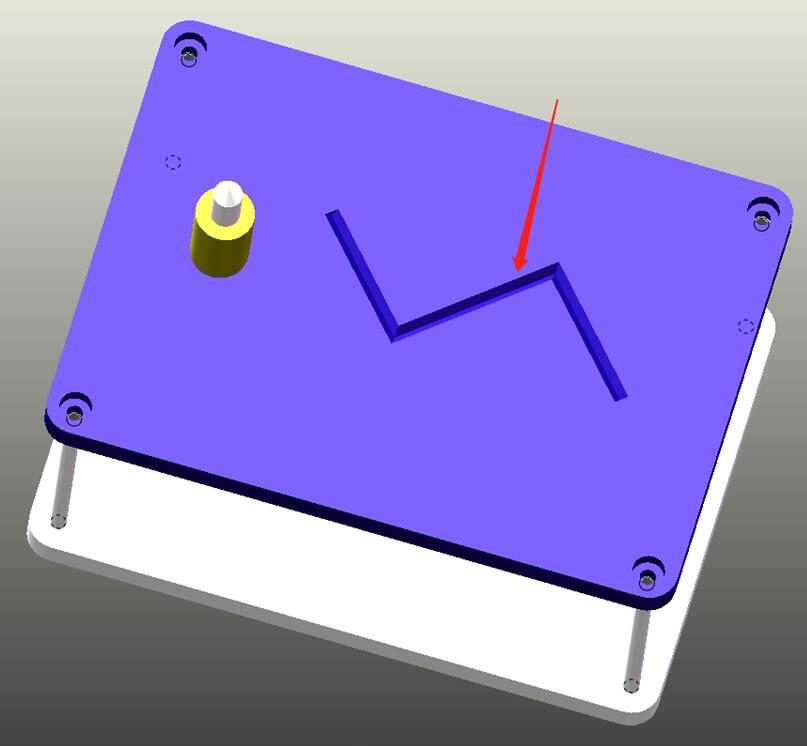
Needle and arc welding track simulation
Descripción del flujo de acción: El manipulador mueve la simulación de soldadura por arco.
columna (puntero láser) a la trayectoria en forma de Z, y los controles del manipulador
la columna para caminar a lo largo de la trayectoria.
4.5:
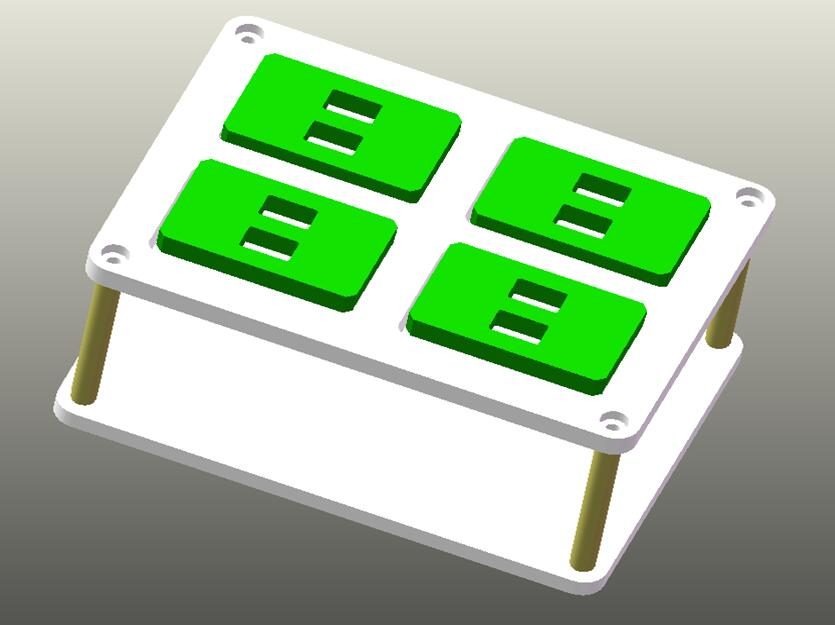
Cube gripping
Descripción del flujo de acción: el robot mueve la pinza cilíndrica ancha hacia arriba
del bloque, desciende y sujeta el bloque a la posición especificada.
Fifth:
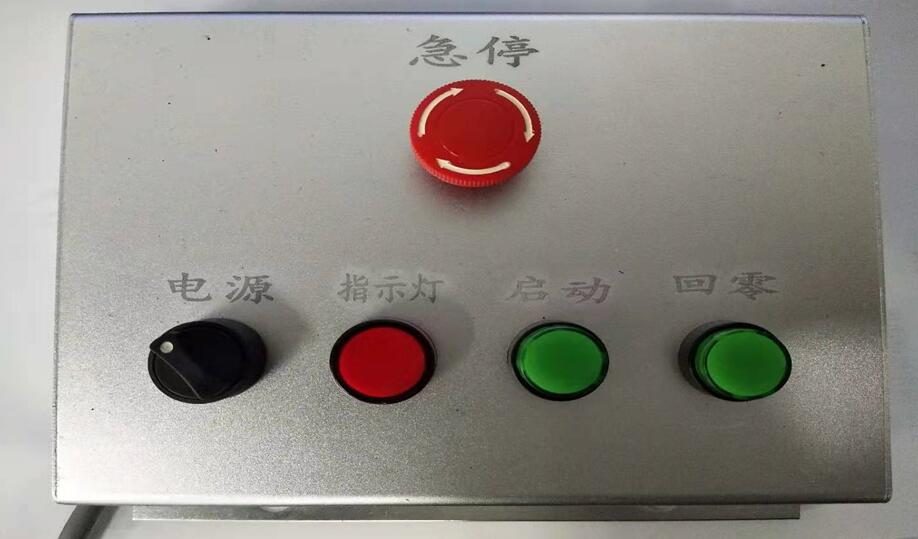
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
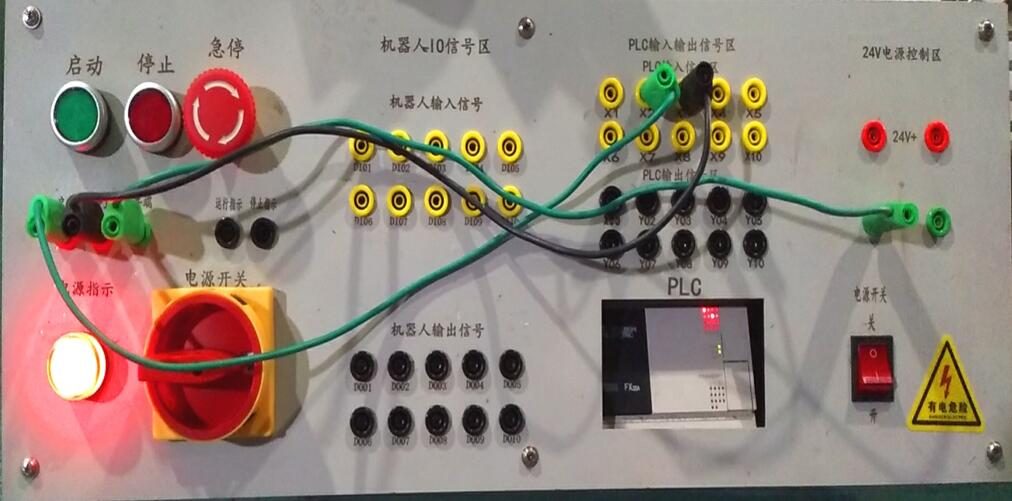
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
Uno: apague la fuente de alimentación principal antes de reparar el equipo.
Los no profesionales no deben abrir la caja de alimentación.
Dos: limpie la superficie de trabajo y apague la fuente de alimentación principal y de aire.
después de cada uso.
Tres: antes de operar el equipo, preste atención al medio ambiente.
¡Dentro del radio de movimiento del robot para evitar accidentes de seguridad!
Datos técnicos completos
| Modelo | TRE500S-TP |
|---|---|
| Ejes | 6 ejes |
| Categoría | Robots Educativos |
| plazo de entrega | 15 dias |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave del TRE500S-TP?
Ejes: 6 ejes. Una hoja de datos completa está disponible a pedido.
¿Cuál es el plazo de entrega y la cantidad mínima de pedido para el TRE500S-TP?
El plazo de entrega es de 15 días; La cantidad mínima de pedido es de 5 unidades.
¿Cuál es el precio del TRE500S-TP?
Los precios se cotizan por configuración, incluidas las herramientas y el flete, cuando corresponda.
Obtenga una propuesta de precio para TRE500S-TP
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria
Cobot Educativo
Robot Robot de 6 ejes con radio de trabajo de 900 mm.
Brazo robot educativo robot 800mm 6 ejes
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.