


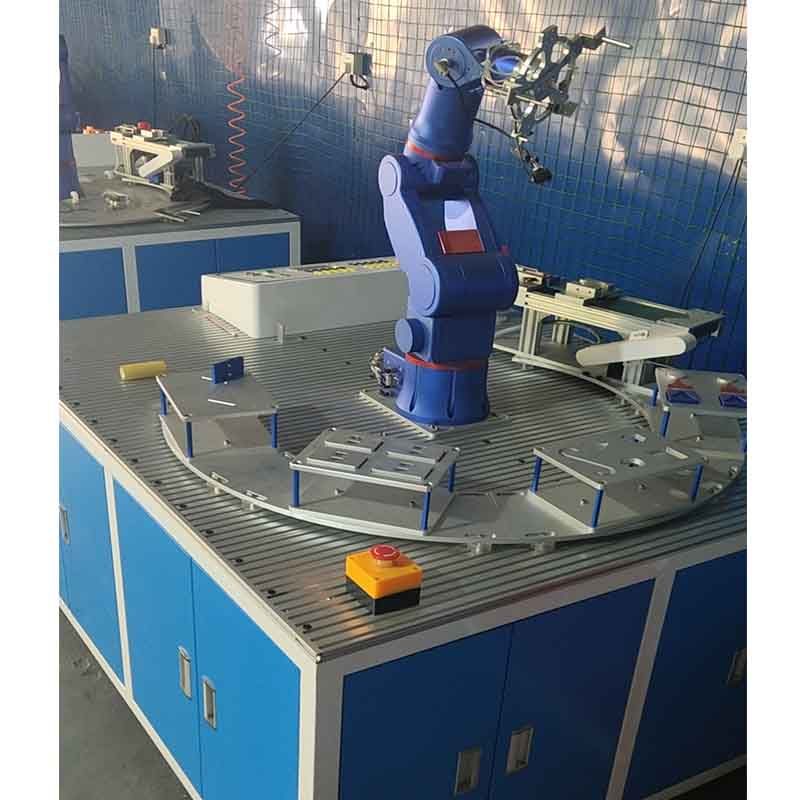
Plateforme industrielle de formation de bras robotisés à 6 axes pour écoles et centres de formation d'ingénieurs
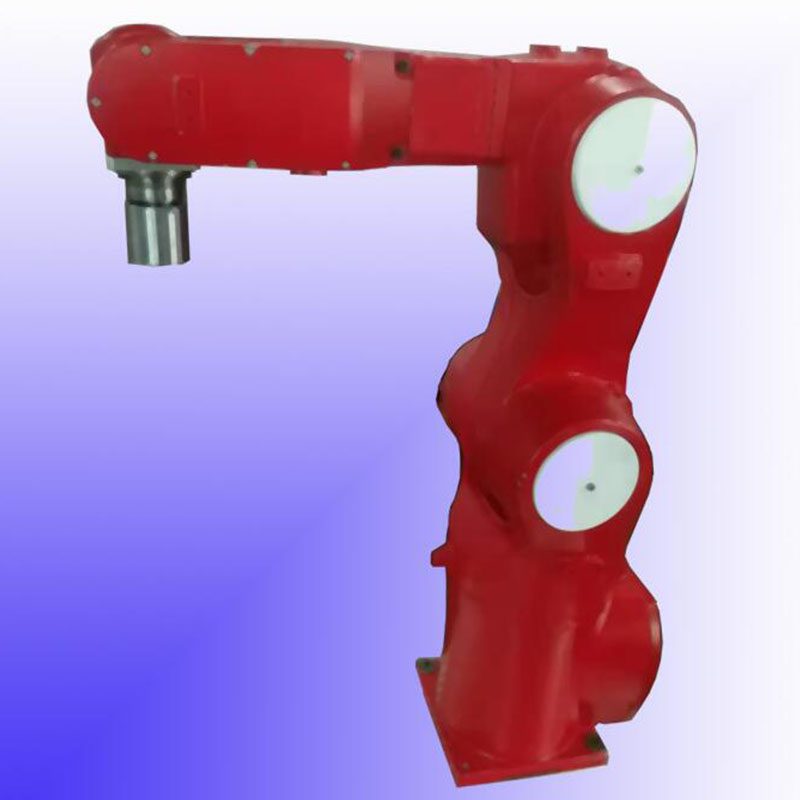
Le TRE500S-TP est un bras robotisé pour les laboratoires STEM/formation professionnelle. Spécifications clés : Axes 6 axes. Le délai de livraison est de 15 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TRE500S-TP
- Axes
- 6 axes
- Catégorie
- Robots éducatifs
- Délai de mise en œuvre
- 15 jours
A quoi sert cette plateforme
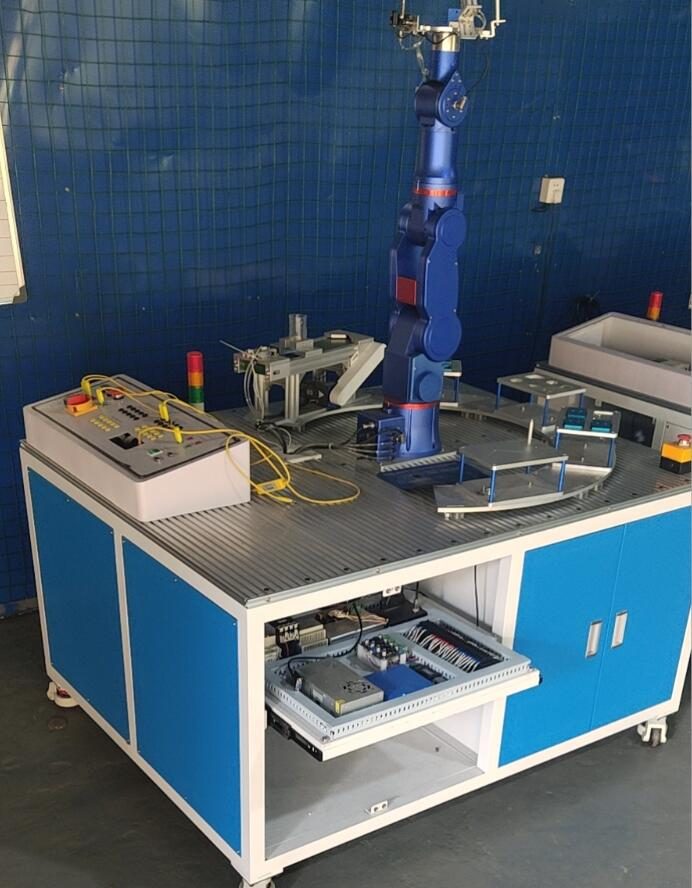
Objectifs de formation de la plate-forme de formation de bras robotique industriel à 6 axes : * Utilisation pour faire fonctionner un bras de robot à 6 axes par programme * Utilement pour le contrôle des E/S avec une pince de robot * Utilement pour la connexion avec un API * Utilement pour la maintenance quotidienne
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 15 jours |
| MOQ | 5 unités |
| Origine | Chine |
| Port de chargement | Shenzhen, Chine |
| Incoterm | FOB Shenzhen/CIF sur demande |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
Instruction of six-axis robot training teaching platform
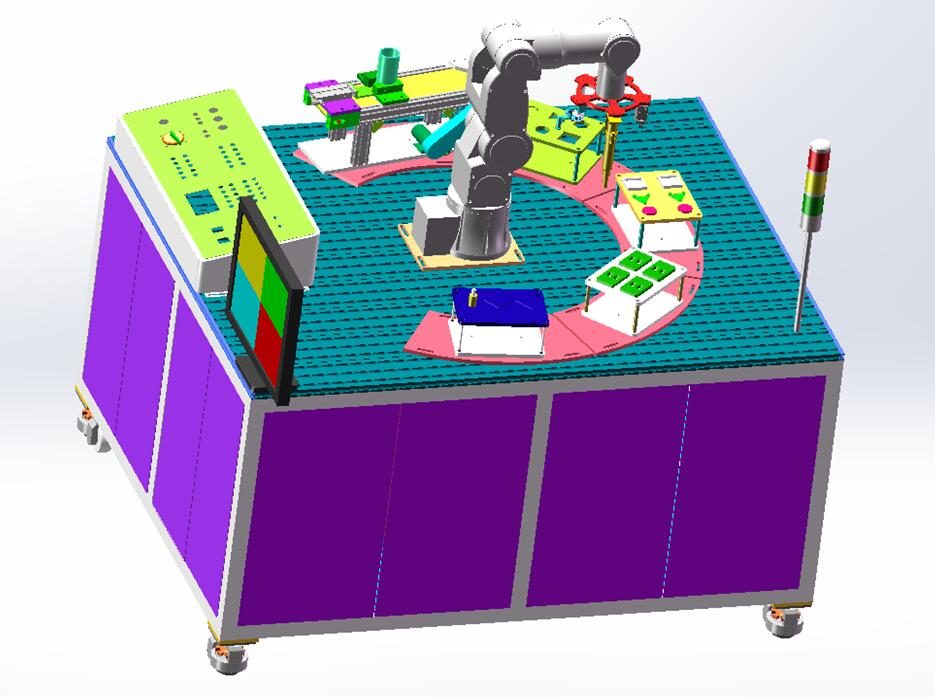
First: Introduction
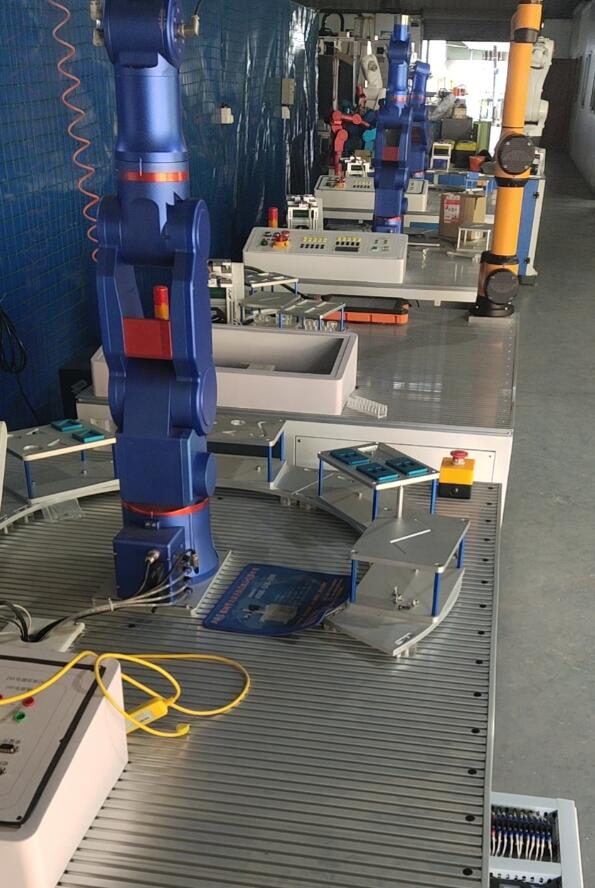
Ceci Le poste de travail d'enseignement et de formation du robot est basé sur un robot, équipé de accessoires modulaires périphériques correspondants, comprenant principalement : industriel chaîne d'assemblage, manutention de palettisation, module de piste de soudage, bridage matière, goupille de positionnement, aspiration sous vide et détection.
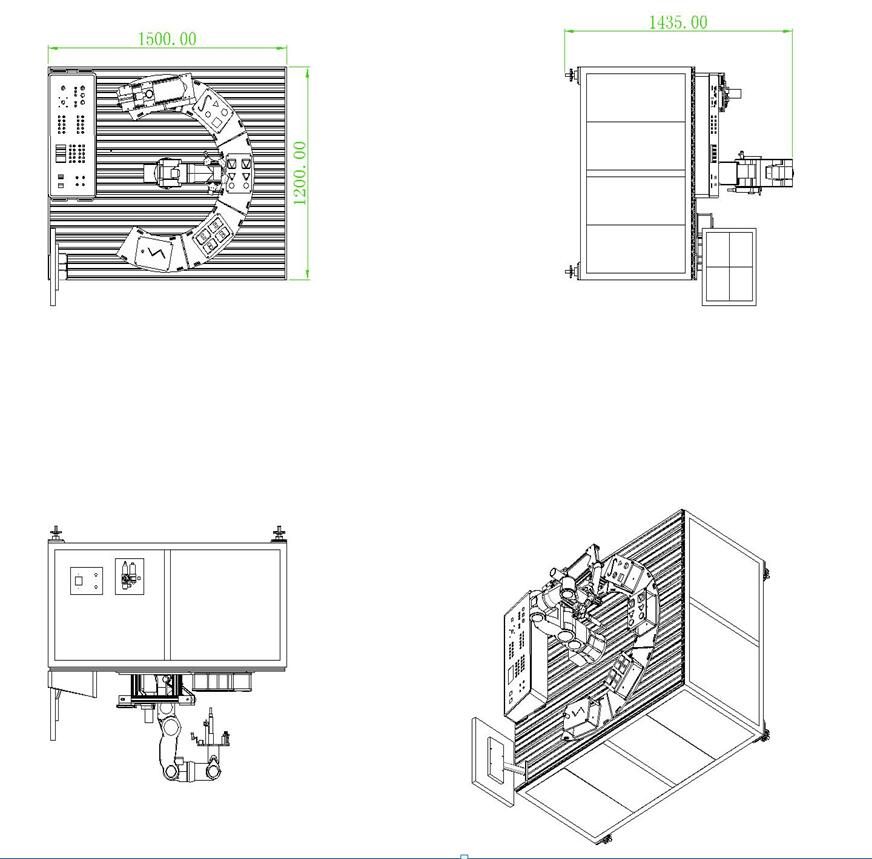
Third: Instructions for each functional module (1)
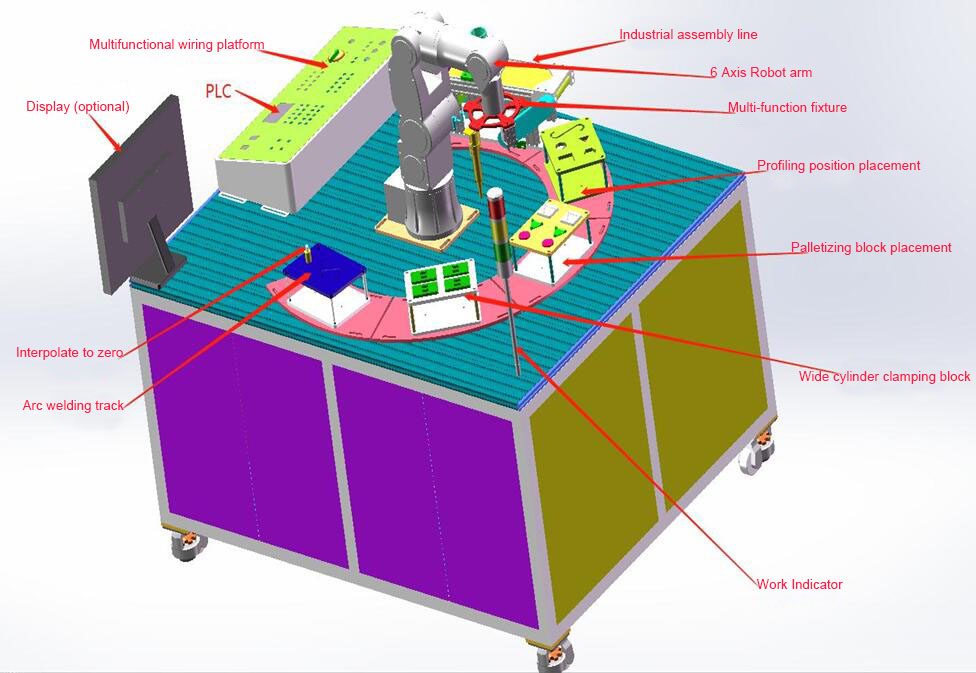
Instructions for each functional module (2)
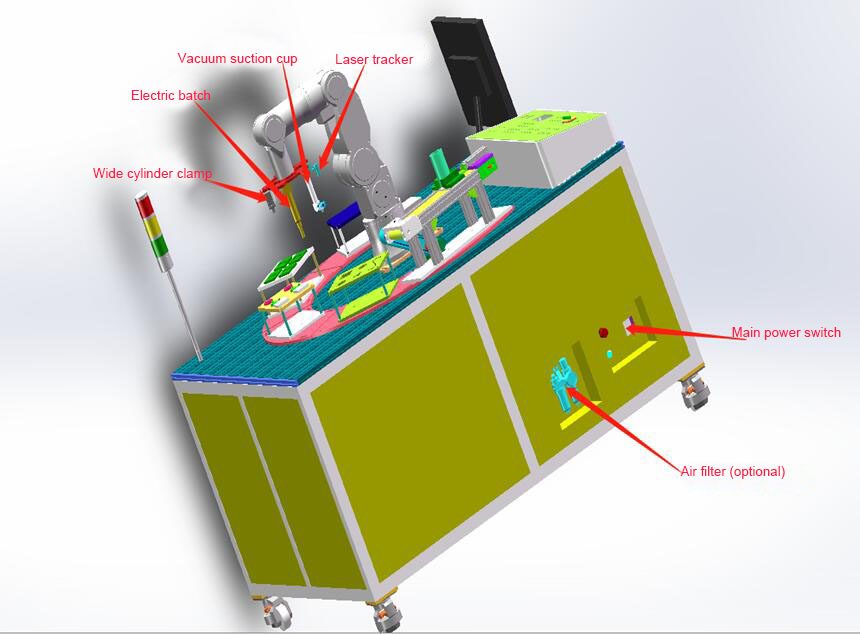
Quatrièmement : Description du flux d'action de chaque module fonctionnel
4.1 Multi-function fixture
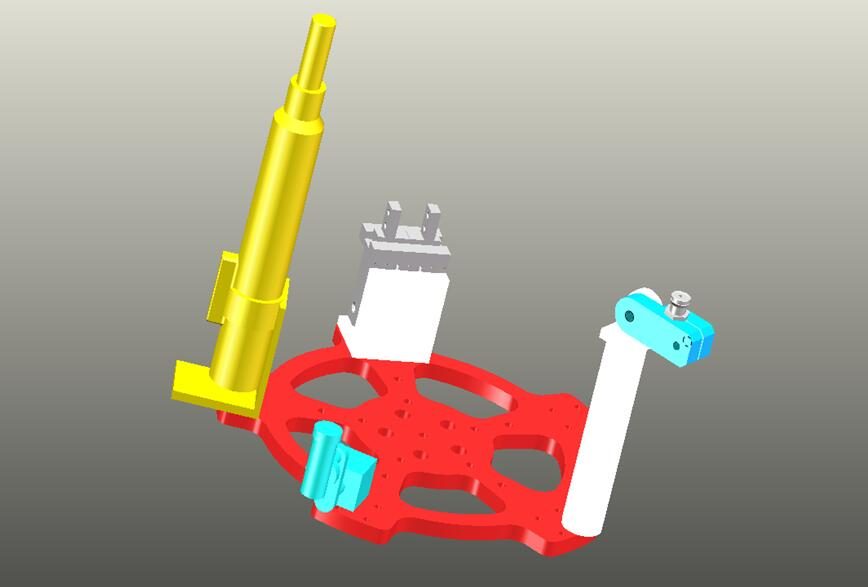
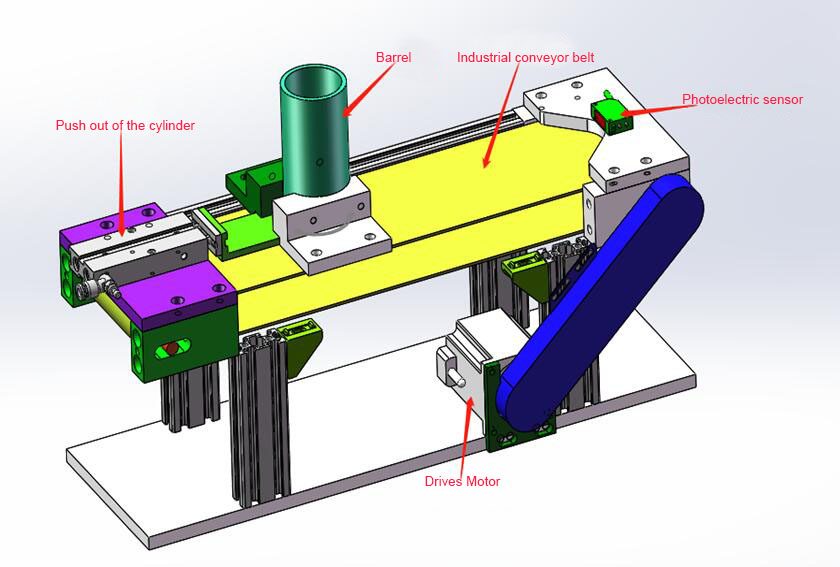
4.2:
Industrial transmission belt
Operation process description: the cylinder pushes the round block and falls
onto the conveyor belt, the belt transfers the round block to the front baffle
position, the sensor senses that the round block is in place and sends a signal
to the PLC, and the PLC controls the belt to stop the transmission movement
Move to the top of the round block and take it.
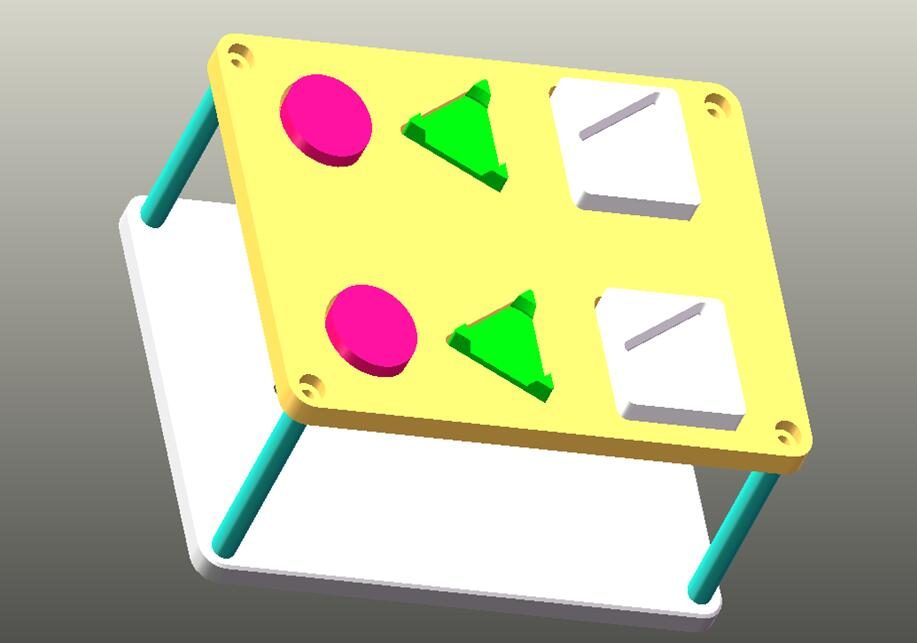
4.3:
Palletizing platform
Description du processus de fonctionnement : La ventouse aspire le triangle dans le
bloc carré. Aspirez ensuite le cercle dans le triangle, puis remettez-le dans
la position initiale.
4.4:
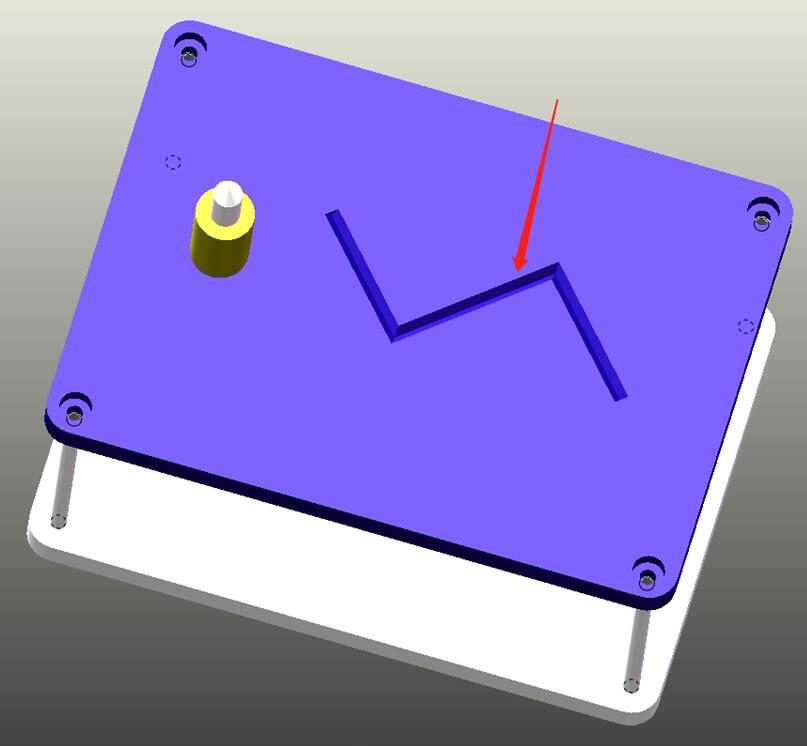
Needle and arc welding track simulation
Description du flux d'action : Le manipulateur déplace la simulation de soudage à l'arc.
colonne (pointeur laser) sur la trajectoire en forme de Z, et les commandes du manipulateur
la colonne pour parcourir la trajectoire.
4.5:
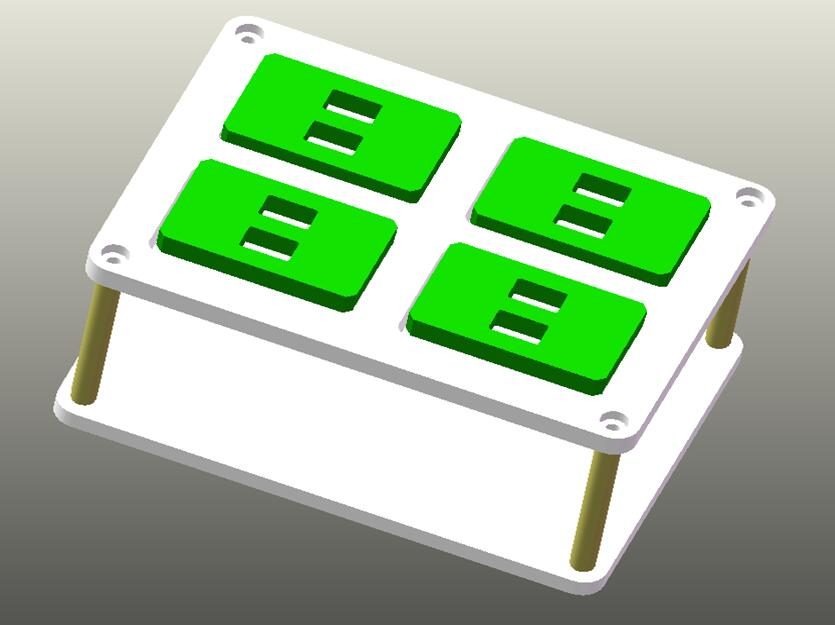
Cube gripping
Description du flux d'action : Le robot déplace la pince à cylindre large vers le haut.
du bloc, descend et serre le bloc dans la position spécifiée.
Fifth:
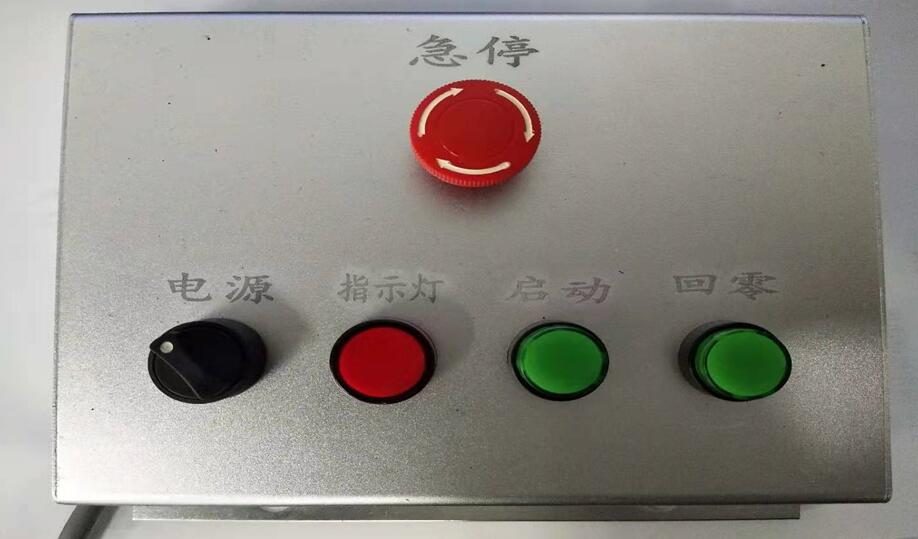
Button description
Emergency stop: Control the robot to stop (press it to stop, turn it on and
press the start button to continue following the program.) Power: Control the
robot power management. Start: Control the robot to move according to the
program. Zero return: control the robot to return to the programmed zero
position.
Sixth:
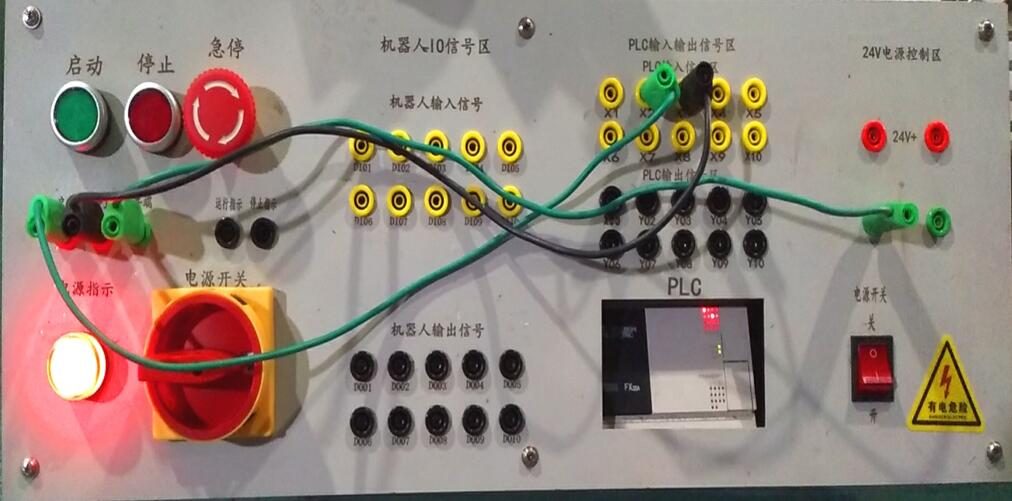
Description of control wiring board
Through this controller, the communication between the robot and the PLC can be
easily realized, and at the same time, the wiring method and skills can be
understood intuitively. Through the connection of various input points, the
construction of various settings can be quickly realized, which is convenient
for learning and safe.
Seventh:
Repair and maintenance
Un : veuillez éteindre l’alimentation principale avant de réparer l’équipement.
Les non-professionnels ne doivent pas ouvrir le boîtier d'alimentation.
Deuxièmement : veuillez nettoyer la surface de travail et éteindre l'alimentation principale et la source d'air.
après chaque utilisation.
Troisièmement : Avant d’utiliser l’équipement, veuillez faire attention à l’environnement
dans le rayon de mouvement du robot pour éviter les accidents de sécurité !
Données techniques complètes
| Modèle | TRE500S-TP |
|---|---|
| Axes | 6 axes |
| Catégorie | Robots éducatifs |
| Délai de mise en œuvre | 15 jours |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du TRE500S-TP ?
Axes : 6 axes. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le TRE500S-TP ?
Le délai de livraison est de 15 jours ; MOQ est de 5 unités.
Quel est le prix du TRE500S-TP ?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition tarifaire pour TRE500S-TP
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie
Cobot éducatif
Robot 900mm rayon de travail robot 6 axes
Bras robot éducatif 800 mm robot 6 axes
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.