


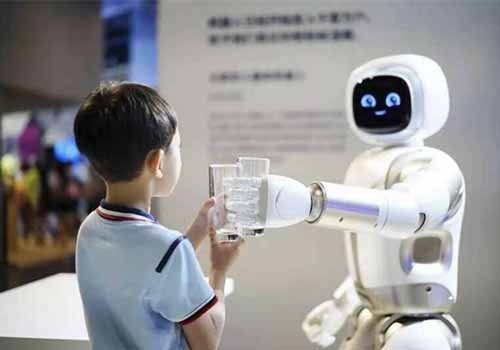
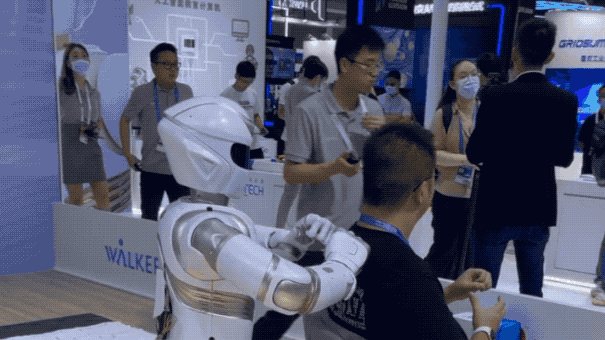
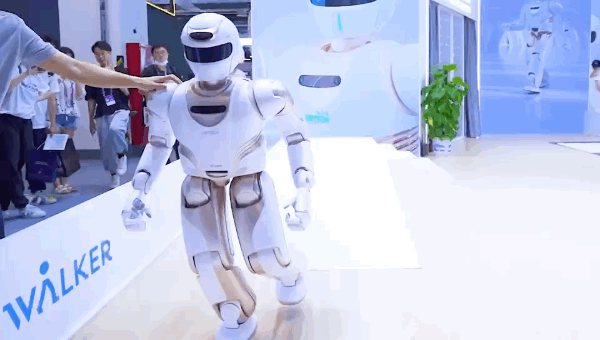
Você leu certo, foi umrobô humanóideisso me atingiu com força nas costas.
Desde então, esse “pequeno mestre” e eu nos tornamos o foco do público sem problemas (um pouco tímido para responder).
Para ser sincero, o trabalho artesanal não é ruim, pelo menos a resistência é firme.
Chama-se Walker X e fez sua estreia na Conferência Mundial de Inteligência Artificial de hoje.
Mas só para ser massageado já era realmente insatisfatório.
O que mais ele pode fazer? Esta questão surge espontaneamente em minha mente.
Então, seguindo uma multidão de “observadores” no local, decidi continuar explorando.
Como diz o ditado: “Uma jornada de mil milhas começa com um único passo”, vamos primeiro dar uma olhada na capacidade de caminhar do Walker X.
O terreno plano é muito incontestável, então vamos direto para o terreno irregular.
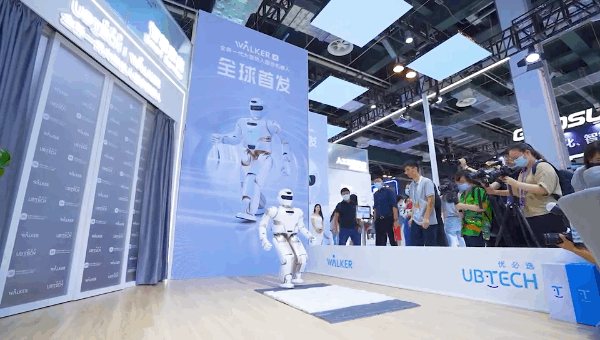
Segundo relatos, sua velocidade máxima de caminhada pode chegar a 3km/h.
Subir e descer escadas de 15 cm e subir encostas de 20° também são fáceis de lidar.
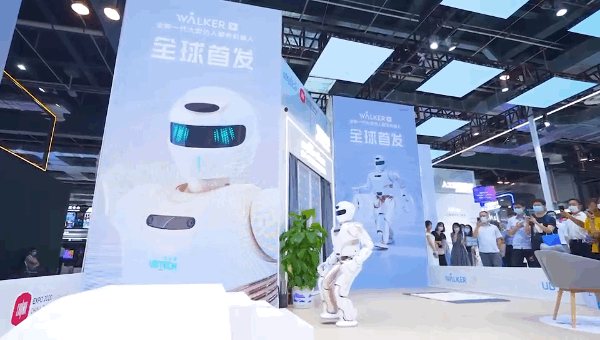
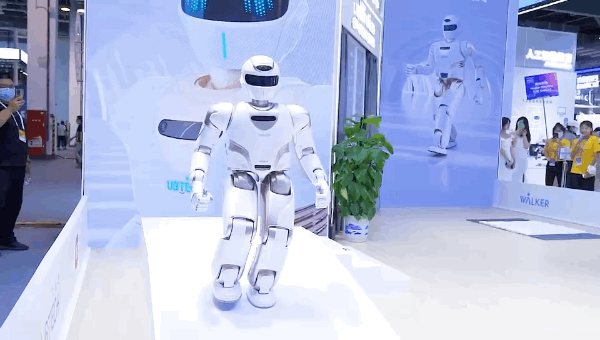
Walker X também mostrou a única “Independência do Galo de Ouro”!
E não falhará mesmo se sofrer interferência de forças externas – um lote estável.
Existe algo mais poderoso, pode até jogar xadrez com você!
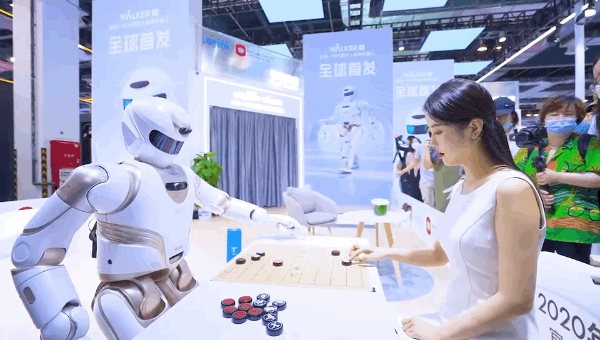
Naturalmente, todos no local ficaram surpresos:
Huh! Que robô poderoso.
Mas amigos que estão familiarizados com o robô Walker sabem que esta é a quarta iteração de atualização da Ubican Technology em 5 anos.
No círculo do robô humanóide, pode-se dizer que essa velocidade de atualização é rápida o suficiente.
Por trás de todas as habilidades do Walker X, que tipo de pontos de habilidade você tem?
Vejamos primeiro a aparência.
Para tornar o Walker X mais flexível e estável, a UBTECH baixou a altura do robô em 10 cm e reduziu o seu peso em 14 kg.
A altura e o peso finais atingiram 1,30m e 63kg respectivamente.
Em segundo lugar, o Walker X integra seis tecnologias de IA numa só.
Em termos de juntas robóticas, está equipado com um total de 41 juntas servoacionadas de alto desempenho, mais rápidas e com maior torque.
Esta também é uma das chaves para a flexibilidade do Walker X.
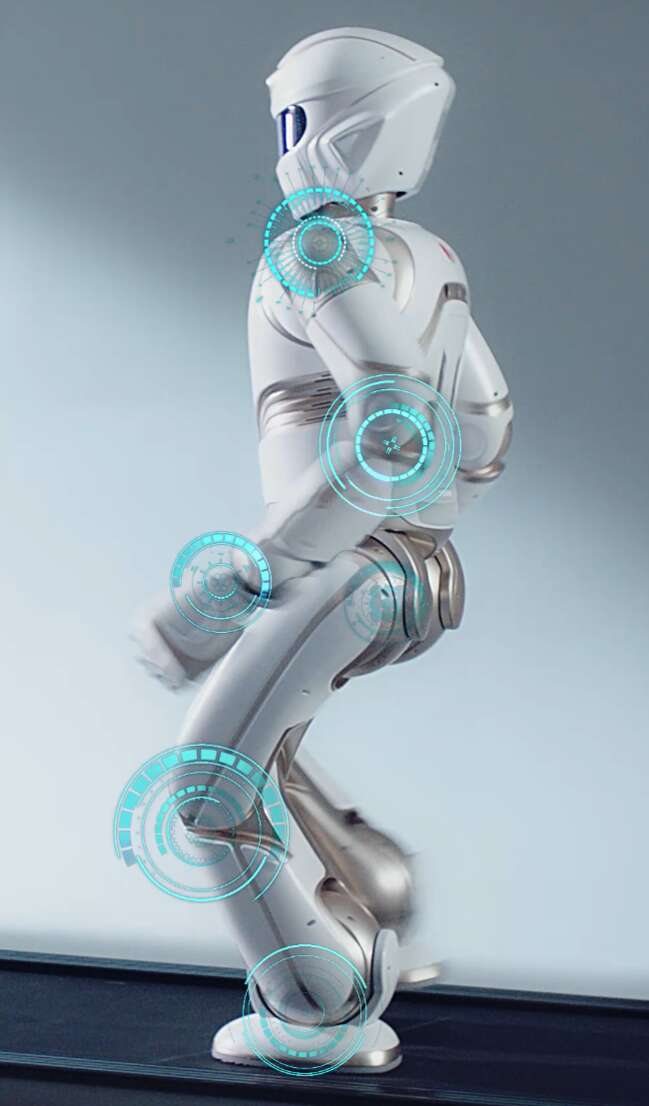
Mas a coordenação dos membros está longe de ser suficiente. Se quiser se aproximar dos humanos, você precisa “ver seis direções e ouvir todas as direções”.
Em termos de navegação visual, o Walker X utiliza U-SLAM.
É visualmente baseado em posicionamento de visão estéreo tridimensional multissensor fortemente acoplado e otimizado, com maior precisão de posicionamento, reconhecimento mais estável de ambientes dinâmicos e melhor desempenho em tempo real.
Venha sentir como Walker X “vê” o mundo.
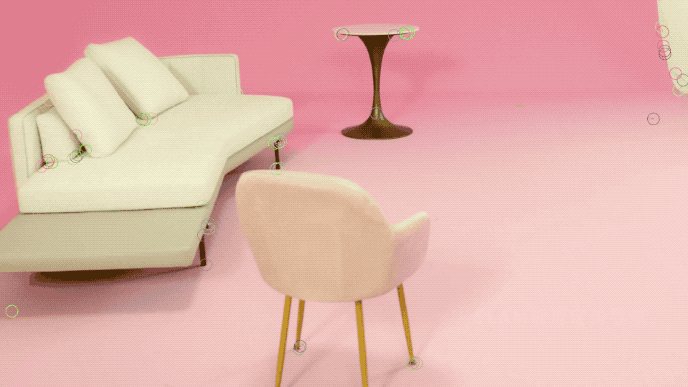
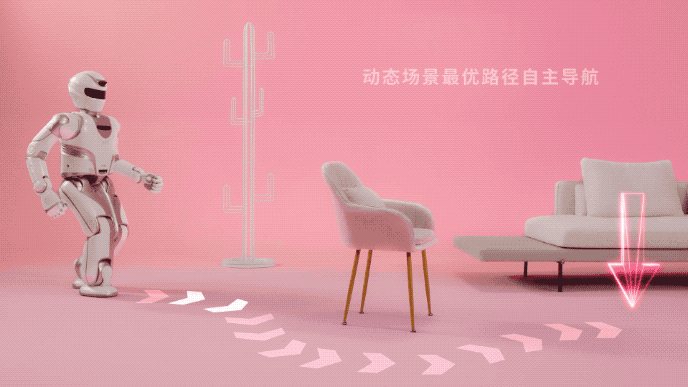
A navegação usa o algoritmo de planejamento multinível grosso a fino.
Simplificando, o Walker X pode selecionar automaticamente o caminho ideal global em cenários complexos e dinâmicos.
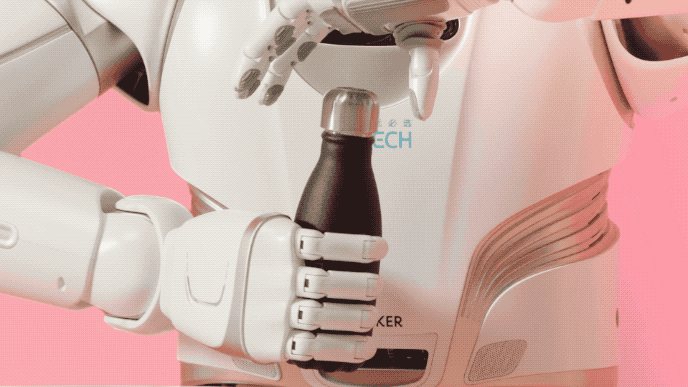
Em termos de percepção humana ambiental, o algoritmo de reconhecimento e detecção de objetos do Walker X baseado em aprendizagem profunda pode não apenas conhecer a categoria do objeto, mas também detectar a pose espacial do objeto.
Portanto, desde que seja dado um comando semelhante a “Ajude-me a desatarraxar a tampa da garrafa”, o Walker X pode facilmente completar a tarefa.
Claro, um madurorobô de serviçodeve ser capaz de assumir a obrigação de “acompanhar”.
Portanto, a interação emocional também é um “curso obrigatório” dela.
Nesse sentido, o Walker X integra percepção multicanal visual, auditiva, tátil e ambiental para tomar decisões precisas de IA.
Além disso, a excitação não indutiva multicanal, a compreensão da linguagem natural e as múltiplas rodadas de recursos de interação por voz tornam o Walker X mais próximo dos humanos no processo de comunicação com as pessoas.
Olha ~ Feliz, piscando, está tudo escrito no rosto.
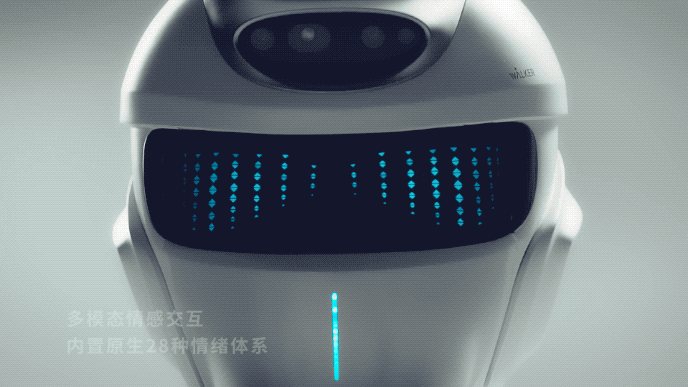
△ Piscando (•᎑
Essa velocidade de iteração é muito boa.
Mas o que você não sabe é que tudo isso se deve a um “Livro Secreto de Artes Marciais” da Youbitan Technology:
Plataforma sistemática e completa de pesquisa científica integrada de software e hardware.
Não consegue entender seu "nome"?
Não importa, deixe-me explicar em detalhes.
De modo geral, está dividido em duas partes.
Parte 1: Modelo de Simulação O objetivo principal deste livro secreto é permitir que o robô Walker entre em um mundo digital simulado.
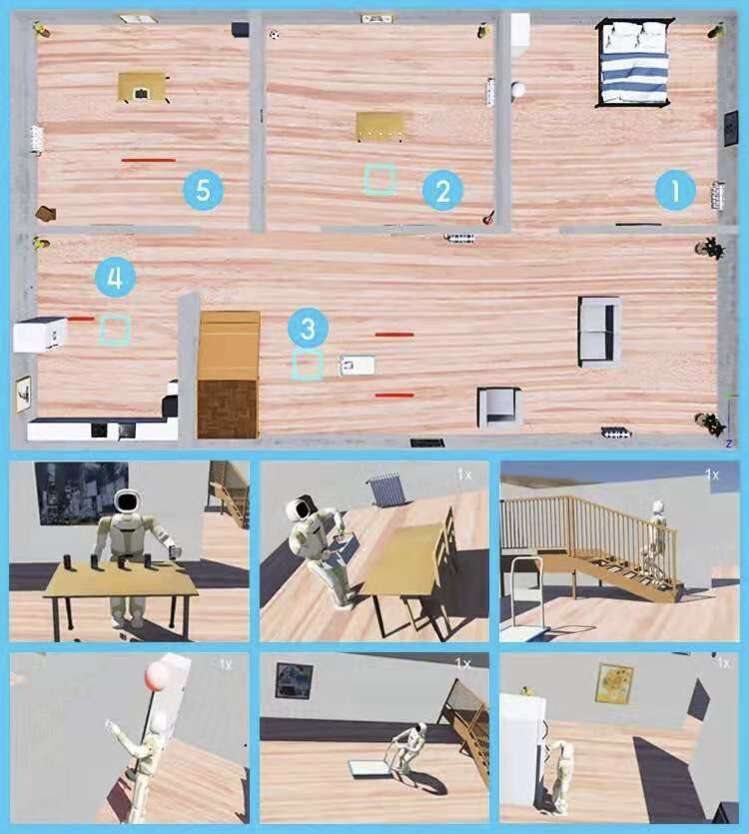
Sua prática começa aqui, incluindo aprendizado, treinamento e testes.
Isso é como o AlphaGo naquela época. Estava neste mundo antes de sua estreia, jogando xadrez consigo mesmo.
A vantagem disso é que libera as amarras do tempo e do local.
Ao mesmo tempo, permite que os pesquisadores se concentrem no desenvolvimento de algoritmos de software.
A imagem abaixo é o “Local de Cultivo” de Walker dia e noite.
A segunda parte: O segredo da interface aberta, e depois subdividida, são três níveis:
Camada inferior: servo drives e vários sensores no hardware
Camada intermediária: sistema operacional e algoritmo
Nível superior: software aplicativo
O objetivo é personalizar funções personalizadas para o robô de acordo com cenários reais de aplicação.
Mas além dessas três camadas, existem três grandes plataformas:
Plataforma aberta de voz
Plataforma visual aberta
Sistema operacional de robô autodesenvolvido ROSA
Principalmente o ROSA, está aberto a universidades e instituições de pesquisa científica.
Por exemplo, o "kung fu nas pernas" do robô Walker é guiado pela Ubican Technology e pela Universidade Tsinghua através desta plataforma.
Inclui funções como navegação e planejamento de trajetória, controle de marcha, reconhecimento de alvo e rastreamento.
E por três anos consecutivos, obteve bons resultados na Copa do Mundo de Futebol de Robôs “Robocup”.
E não apenas a Universidade Tsinghua, mas também outras universidades se juntaram para adicionar pontos de habilidade ao Walker.
Por exemplo, a Universidade de Tecnologia do Sul da China ensina emoções, e universidades com diversas características técnicas, como a Universidade de Ciência e Tecnologia Huazhong e a Universidade de Ciência e Tecnologia do Sul, vêm ensinar os movimentos mais recentes dos robôs.
Por exemplo, controle de robôs, mecatrônica, inteligência artificial e outros campos.
Há um significado de que todos juntam lenha e as chamas estão altas.
Embora a indústria robótica esteja a desenvolver-se rapidamente, ainda está, em geral, na sua infância.
Especificamente, não existe um padrão completo e um sistema de certificação, ou seja, “o grupo de dragões não tem líder”.
Neste estado, o que acontecerá se os padrões forem estabelecidos através de sistemas operacionais abertos?
Os fabricantes ficarão muito felizes: “Posso produzir hardware de forma padronizada!”
Os programadores também ficarão entusiasmados: “Você pode usar o sistema operacional para desenvolver aplicativos!”
Isso pode ser entendido como ganha-ganha (ganha-ganha):
Tendo o sistema operacional como núcleo, toda a cadeia industrial é integrada.
Isso não é semelhante ao que o Google e o Android fazem na indústria de telefonia móvel?
Sim, o sistema operacional do robô é, na verdade, igual ao sistema operacional de telefones celulares e PCs.
Uma vez que existe uma quota de mercado, a vantagem competitiva geralmente não é grande.
Mas fazer isso não é tão fácil.
Coincidentemente, o robô Walker considerou isso no início do projeto.
É diferente do Boston Dynamics Atlas.
Este “empreendimento acadêmico” tem como foco melhorar o desempenho de movimento do robô e o custo é muito alto, por isso não foi comercializado.
Também é diferente do robô SoftBank Pepper.
Centra-se na interação e no companheirismo emocional, mas carece da capacidade de resolver problemas práticos e, finalmente, não tem escolha senão interromper a produção.
O kung fu do robô Walker é aprendido para que possa ser usado no futuro.
Em primeiro lugar, as pernas devem ser capazes de se adaptar ao complexo ambiente de vida dos seres humanos para serem elegíveis para admissão.
Então, ambas as mãos devem ser capazes de operar objetos diários, que é a habilidade doméstica mais importante.
Em seguida, use o controle compatível com todo o corpo para garantir a segurança do robô ao interagir com as pessoas e o meio ambiente.
Finalmente, uma grande variedade de sensores e capacidades de interação multimodal são usadas para perceber as necessidades humanas.
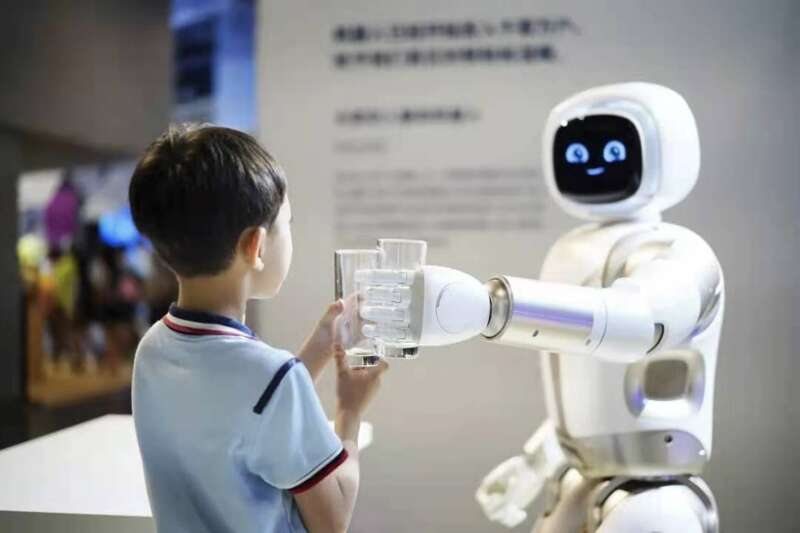
Com esta capacidade, os robôs Walker entraram em salas de exposição de ciência e tecnologia, eventos comerciais e shows de variedades, como uma experiência interativa imersiva, mostrando cenas da vida futura.
Este ano, Walker X será selecionado como "instrutor guia inteligente" no Pavilhão da China na Expo Mundial a partir de 1º de outubro.
Agora está tentando ir ao aeroporto, banco, hotel para se exercitar.
No futuro, iremos à casa de outras pessoas para fazer tarefas domésticas e até participar de cuidados infantis e de idosos.
Para permitir que Walker um dia entre na família humana, a UBTECH também liderou e participou na formulação de uma série de padrões de segurança para a indústria robótica.
Não se preocupe com privacidade. Seu negócio de computação em nuvem está em conformidade com os mais rigorosos regulamentos de proteção de dados do GDPR da UE.
Para o próximo plano de P&D, Xiong Youjun, CTO da Ubisoft Technology, pode resumir em 8 palavras:
Reduza o peso, aumente a velocidade, aumente a estabilidade e aumente a sabedoria.
Para expandir é:
A perda de peso é permitir que o robô “perda de peso”, o objetivo é reduzir o consumo de energia e aumentar a segurança.
Acelerar é fazer o robô “trabalhar” na mesma velocidade de um humano, incluindo a velocidade da mão e do pé.
A estabilização visa permitir que o robô lide com incertezas, como se adaptar a terrenos mais complexos, para realizar tarefas de forma estável.
O objetivo de agregar inteligência é permitir que os robôs entendam melhor o mundo e resolvam problemas, principalmente para aumentar o raciocínio cognitivo e as capacidades de interação.
Orobô humanóideque pode entrar na casa no futuro deve ser humanóide? Sun Zhengyi, fundador do Grupo Softbank, fez esta previsão em 2015:
Até 2040, o número de robôs no mundo excederá o número de humanos, atingindo cerca de 10 mil milhões.
Então por que tem que ser um robô humanóide?
Este problema pode ser visto sob dois aspectos.
Em termos de necessidades emocionais humanas, em comparação com outras formas, os humanos têm um sentido natural de intimidade e confiança nos robôs humanóides.
Em termos de adaptabilidade, o ambiente de vida dos seres humanos é construído em torno das pessoas, e todos os tipos de objetos utilizados na vida diária também são construídos para serem operados manualmente pelas pessoas.
Se os robôs quiserem servir os humanos, eles precisam se adaptar ativamente ao ambiente de vida humana.
Afinal, não há razão para as pessoas mudarem a adaptação aos robôs? Certo?
É diferente dos robôs industriais que focam no desempenho e na eficiência e escolhem diferentes formas.
Mas, ao mesmo tempo, os robôs humanóides também são os robôs mais difíceis tecnicamente e exigem mais investimento.
O robô humanóide Walker é usado como "raiz e tronco" da árvore de produtos para fornecer nutrientes para outros produtos na parte "ramo", e usa tecnologia de P&D de ponta para apoiar a aplicação de outros produtos da empresa.
“Ramos e folhas” continuam a se reproduzir e a se desenvolver no mercado, o que pode realimentar o “tronco” para prosperar.
Finalmente, volte para Walker X.
Se esses robôs humanóides são realmente amplamente utilizados nas famílias humanas, qual função você mais espera?


