


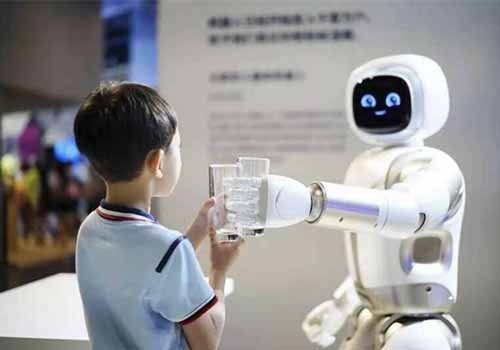
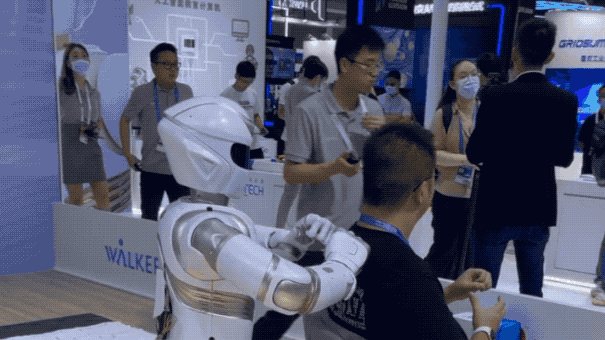
Anda membacanya dengan betul, ia adalah arobot humanoidyang memukul saya dengan kuat di belakang.
Sejak itu, saya dan "cikgu kecil" ini menjadi tumpuan penonton dengan lancar (segan-segan untuk menjawab).
Sejujurnya, kerajinan itu tidak buruk, sekurang-kurangnya kekuatannya teguh.
Ia dipanggil Walker X, dan ia membuat debutnya di Persidangan Kepintaran Buatan Dunia hari ini.
Tapi baru nak diurut, memang tak puas hati.
Apa lagi yang boleh dilakukannya? Persoalan ini timbul secara spontan dalam fikiran saya.
Oleh itu, mengikuti ramai "pemerhati" di tempat kejadian, saya memutuskan untuk terus meneroka.
Bak kata pepatah, "Perjalanan seribu batu bermula dengan satu langkah", mari kita lihat kemampuan berjalan Walker X dahulu.
Tanah yang rata terlalu tidak tercabar, jadi mari terus ke tanah yang tidak rata.
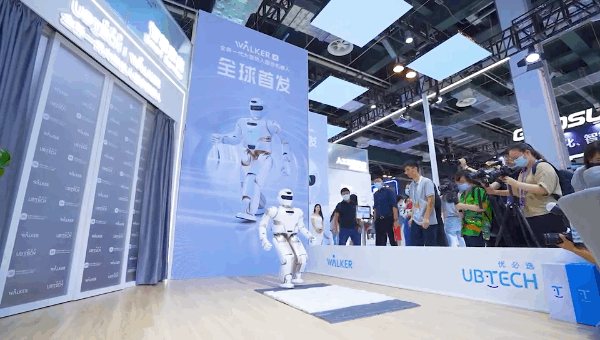
Menurut laporan, kelajuan berjalan maksimumnya boleh mencapai 3km/j.
Menaiki dan turun tangga 15cm dan mendaki cerun 20° juga mudah untuk ditangani.
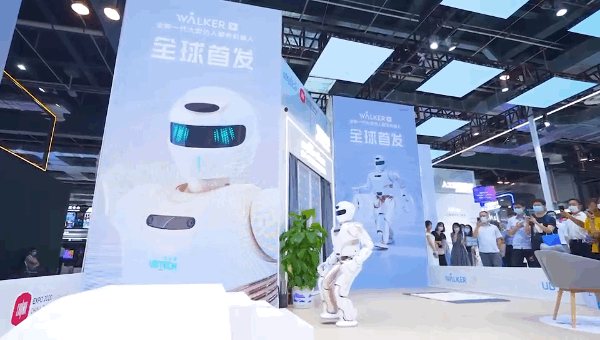
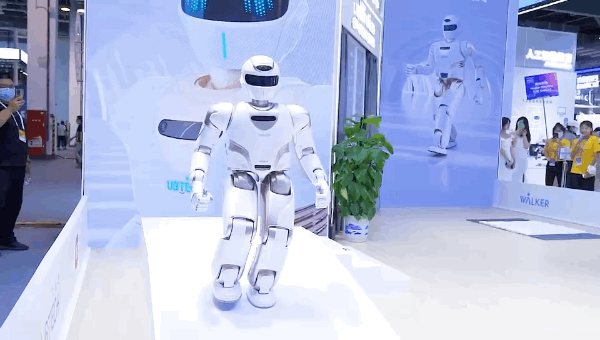
Walker X juga menunjukkan "Golden Rooster Independence" yang unik!
Dan ia tidak akan gagal walaupun ia diganggu oleh kuasa luar-sekumpulan yang stabil.
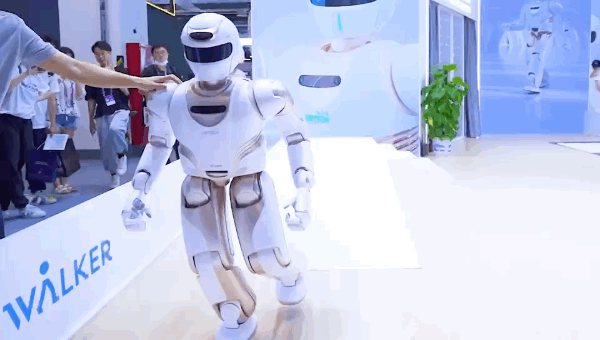
Ada sesuatu yang lebih berkuasa, malah boleh bermain catur dengan anda!
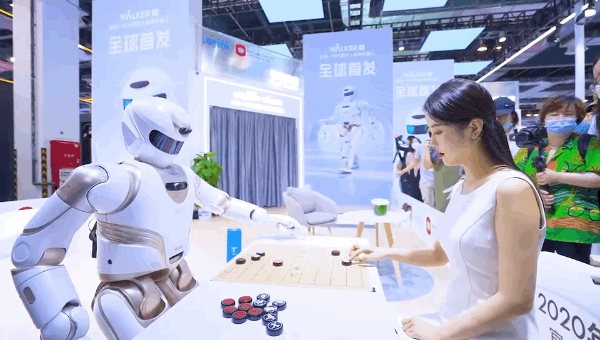
Sememangnya, semua orang di tempat kejadian kagum:
Huh! Sungguh robot yang berkuasa.
Tetapi rakan-rakan yang biasa dengan robot Walker tahu bahawa ini adalah lelaran naik taraf keempat Teknologi Ubican dalam tempoh 5 tahun.
Dalam bulatan robot humanoid, kelajuan naik taraf ini boleh dikatakan cukup pantas.
而且这一次,更快、更稳、更智Di sebalik semua kebolehan Walker X, apakah jenis mata kemahiran yang anda ada?
Kita tengok penampilan dulu.
Untuk menjadikan Walker X lebih fleksibel dan stabil, UBTECH telah menurunkan ketinggian robot sebanyak 10cm dan mengurangkan beratnya sebanyak 14kg.
Ketinggian dan berat terakhir masing-masing mencecah 1.30m dan 63kg.
Kedua, Walker X mengintegrasikan enam teknologi AI dalam satu.
Dari segi penyambung robot, ia dilengkapi dengan sejumlah 41 penyambung pacuan servo berprestasi tinggi, yang lebih laju dan mempunyai tork yang lebih besar.
Ini juga merupakan salah satu kunci kepada fleksibiliti Walker X.
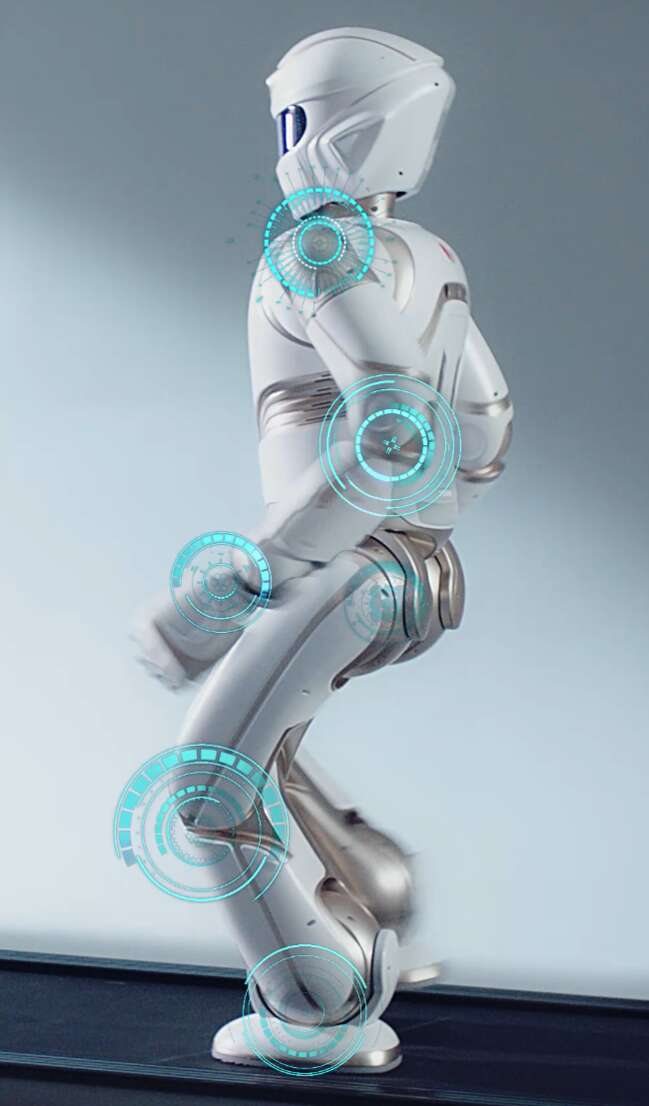
Tetapi koordinasi anggota badan masih jauh dari mencukupi. Jika anda ingin lebih dekat dengan manusia, anda perlu "melihat enam arah dan mendengar semua arah."
Dari segi navigasi visual, Walker X menggunakan U-SLAM.
Ia berdasarkan visual pada kedudukan penglihatan stereo tiga dimensi berbilang penderia yang diganding rapat dan dioptimumkan, dengan ketepatan kedudukan yang lebih tinggi, pengecaman persekitaran dinamik yang lebih stabil dan prestasi masa nyata yang lebih baik.
Datang dan rasai bagaimana Walker X "melihat" dunia.
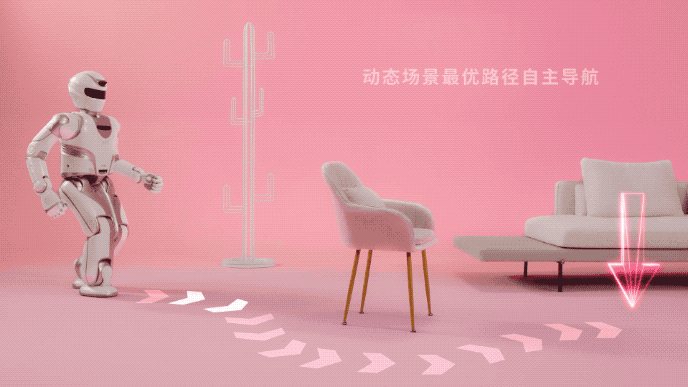
Navigasi menggunakan algoritma perancangan pelbagai peringkat kasar hingga halus.
Ringkasnya, Walker X secara automatik boleh memilih laluan optimum global dalam senario yang kompleks dan dinamik.
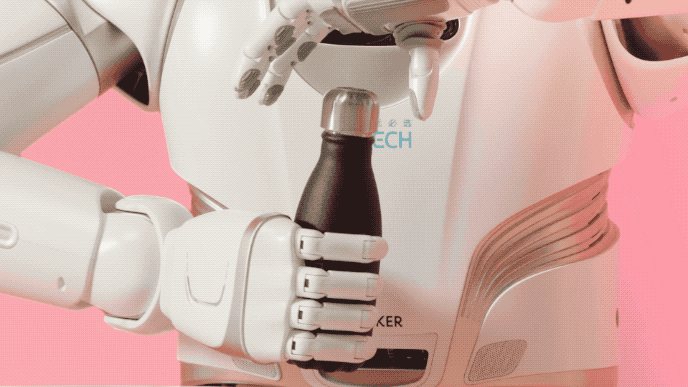
Dari segi persepsi manusia alam sekitar, algoritma pengecaman dan pengesanan objek Walker X berdasarkan pembelajaran mendalam bukan sahaja dapat mengetahui kategori objek, tetapi juga mengesan pose ruang objek.
Oleh itu, selagi ia diberi arahan yang serupa dengan "Tolong saya buka penutup botol", Walker X boleh menyelesaikan tugas dengan mudah.
Sudah tentu, seorang yang matangrobot perkhidmatanmesti mampu memikul kewajipan "menemani".
Oleh itu, interaksi emosi juga merupakan "kursus wajib" daripadanya.
Dalam hal ini, Walker X menyepadukan persepsi berbilang saluran visual, pendengaran, sentuhan dan persekitaran untuk membuat keputusan AI yang tepat.
Selain itu, rangsangan bukan induktif berbilang saluran, pemahaman bahasa semula jadi dan pelbagai pusingan keupayaan interaksi suara menjadikan Walker X lebih dekat dengan manusia dalam proses berkomunikasi dengan orang ramai.
Tengok~ Gembira kejap je semua dah tertulis kat muka.
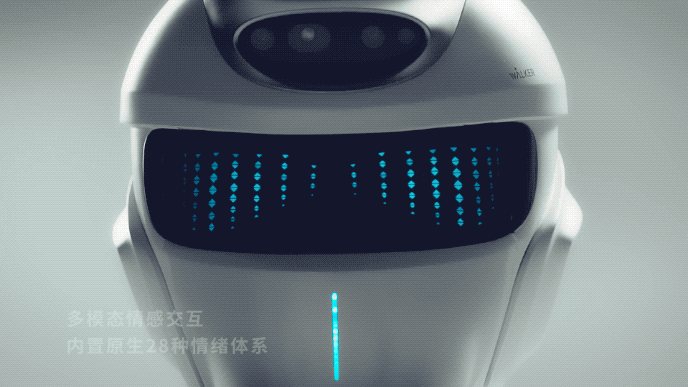
△ Mengenyitkan mata (•᎑
Kelajuan lelaran ini sangat baik.
Tetapi apa yang anda tidak tahu ialah semua ini disebabkan oleh "Buku Rahsia Seni Mempertahankan Diri" oleh Youbitan Technology:
Platform penyelidikan saintifik bersepadu perisian dan perkakasan yang sistematik dan lengkap.
Tidak faham "nama"nya?
Tidak mengapa, biar saya terangkan secara terperinci.
Secara umumnya, ia terbahagi kepada dua bahagian.
Bahagian 1: Model Simulasi Tujuan utama buku rahsia ini adalah untuk membenarkan robot Walker memasuki dunia digital simulasi.
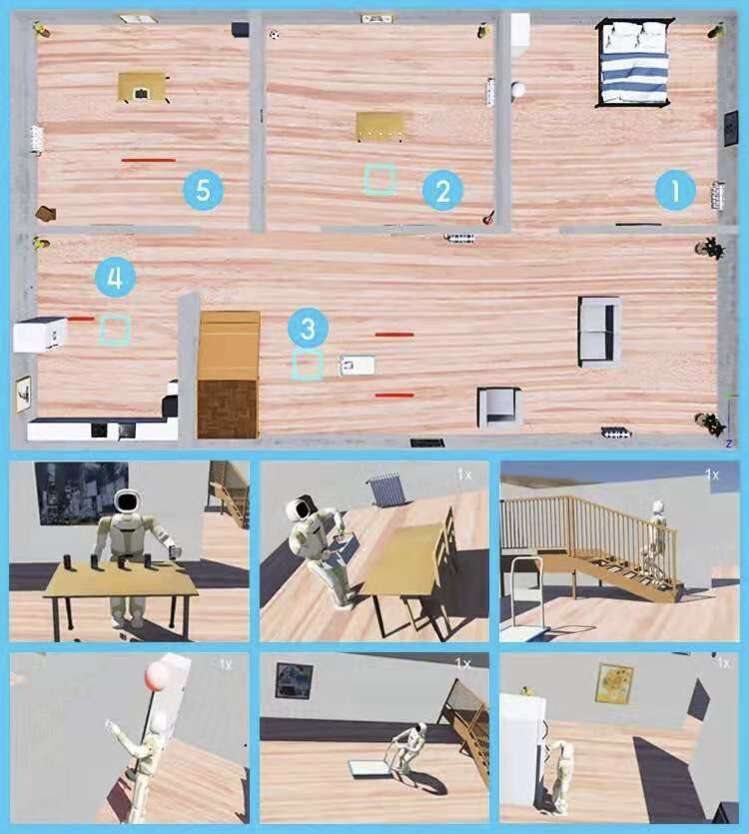
Amalannya bermula di sini, termasuk pembelajaran, latihan dan ujian.
Ini seperti AlphaGo ketika itu. Ia berada di dunia ini sebelum debutnya, bermain catur dengan dirinya sendiri.
Kelebihan ini ialah ia melepaskan belenggu masa dan tempat.
Pada masa yang sama, ia membolehkan penyelidik memberi tumpuan kepada pembangunan algoritma perisian.
Gambar di bawah ialah "Tempat Penanaman" Walker siang dan malam.
Bahagian kedua: Rahsia antara muka terbuka, dan kemudian dibahagikan, terdapat tiga peringkat:
Lapisan bawah: pemacu servo dan pelbagai sensor pada perkakasan
Lapisan tengah: sistem pengendalian dan algoritma
Peringkat atas: perisian aplikasi
Tujuannya adalah untuk menyesuaikan fungsi diperibadikan untuk robot mengikut senario aplikasi sebenar.
Tetapi sebagai tambahan kepada tiga lapisan ini, terdapat tiga platform besar:
Platform terbuka suara
Platform terbuka visual
Sistem pengendalian robot yang dibangunkan sendiri ROSA
Terutamanya ROSA, ia terbuka kepada universiti dan institusi penyelidikan saintifik.
Sebagai contoh, "kung fu di kaki" robot Walker dipandu oleh Teknologi Ubican dan Universiti Tsinghua melalui platform ini.
Ia termasuk fungsi seperti navigasi dan perancangan laluan, kawalan berjalan, pengecaman sasaran dan penjejakan.
Dan selama tiga tahun berturut-turut, dia telah mencapai keputusan yang baik dalam Piala Dunia Robot Soccer "Robocup".
Dan bukan sahaja Universiti Tsinghua, tetapi juga universiti lain telah menyertai untuk menambah mata kemahiran kepada Walker.
Sebagai contoh, Universiti Teknologi China Selatan mengajar emosi, dan universiti yang mempunyai pelbagai ciri teknikal, seperti Universiti Sains dan Teknologi Huazhong dan Universiti Sains dan Teknologi Selatan, semuanya datang untuk mengajar pergerakan robot terkini.
Contohnya, kawalan robot, mekatronik, kecerdasan buatan dan bidang lain.
Ada maknanya semua orang kumpul kayu api dan apinya tinggi.
Walaupun industri robotik berkembang pesat, ia masih di peringkat awal secara amnya.
Secara khusus, tidak ada sistem standard dan pensijilan yang lengkap, iaitu, "kumpulan naga tidak mempunyai ketua."
Dalam keadaan ini, apakah yang akan berlaku jika piawaian diwujudkan melalui sistem pengendalian terbuka?
Pengilang akan sangat gembira: "Saya boleh menghasilkan perkakasan dengan cara yang standard!"
Pengaturcara juga akan teruja: "Anda boleh menggunakan sistem pengendalian untuk membangunkan aplikasi!"
Ini boleh difahami sebagai menang-menang (menang-menang):
Dengan sistem pengendalian sebagai teras, keseluruhan rantaian industri disepadukan.
Bukankah ini serupa dengan apa yang Google dan Android lakukan dalam industri telefon mudah alih?
Ya, sistem pengendalian robot sebenarnya sama dengan sistem pengendalian telefon bimbit dan PC.
Sebaik sahaja terdapat bahagian pasaran, kelebihan daya saing umumnya tidak besar.
Tetapi untuk melakukan ini, ia sebenarnya tidak semudah itu.
Secara kebetulan, robot Walker menganggap ini pada permulaan projek.
Ia berbeza daripada Boston Dynamics Atlas.
"Perusahaan akademik" ini memberi tumpuan kepada meningkatkan prestasi gerakan robot, dan kosnya sangat tinggi, jadi ia tidak dikomersialkan.
Ia juga berbeza daripada robot SoftBank Pepper.
Ia memberi tumpuan kepada interaksi dan persahabatan emosi, tetapi ia tidak mempunyai keupayaan untuk menyelesaikan masalah praktikal dan akhirnya tidak mempunyai pilihan selain menghentikan pengeluaran.
Kung fu robot Walker dipelajari supaya ia boleh digunakan pada masa hadapan.
Pertama sekali, kaki mesti boleh menyesuaikan diri dengan persekitaran kehidupan manusia yang kompleks untuk layak untuk masuk.
Kemudian kedua-dua tangan mesti boleh mengendalikan objek harian, yang merupakan kemahiran pengemasan yang paling penting.
Kemudian gunakan kawalan pematuhan seluruh badan untuk memastikan keselamatan robot apabila berinteraksi dengan orang ramai dan persekitaran.
Akhirnya, banyak penderia dan keupayaan interaksi berbilang modal digunakan untuk melihat keperluan manusia.
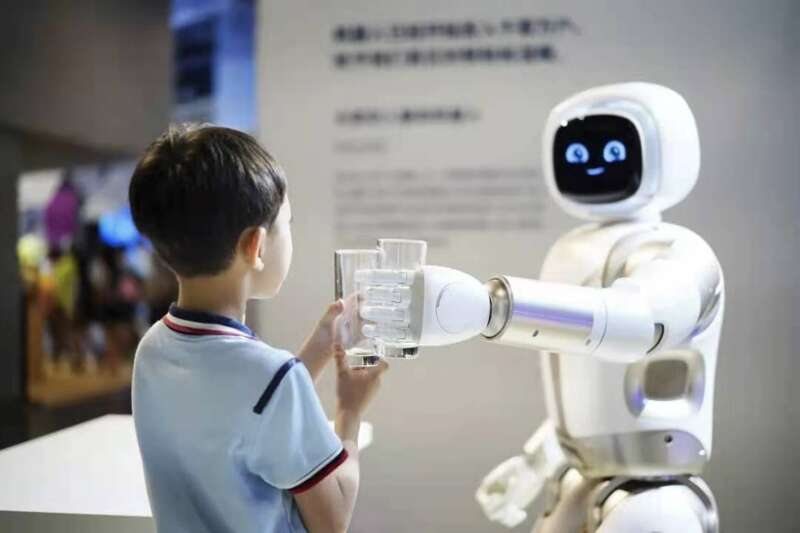
Dengan keupayaan ini, robot Walker telah memasuki dewan pameran sains dan teknologi, acara komersil dan rancangan pelbagai, sebagai pengalaman interaktif yang mengasyikkan, menunjukkan adegan kehidupan masa hadapan.
Tahun ini, Walker X akan dipilih sebagai "pengajar panduan pintar" di Pavilion China di Ekspo Dunia bermula pada 1 Oktober.
Sekarang ia cuba pergi ke lapangan terbang, bank, hotel untuk bersenam.
Pada masa hadapan, kami akan pergi ke rumah orang lain untuk membuat kerja rumah, malah mengambil bahagian dalam penjagaan kanak-kanak dan penjagaan orang tua.
Untuk membolehkan Walker memasuki keluarga manusia suatu hari nanti, UBTECH juga telah mengetuai dan mengambil bahagian dalam perumusan beberapa piawaian keselamatan untuk industri robotik.
Jangan risau tentang privasi. Perniagaan pengkomputeran awannya mematuhi peraturan perlindungan data GDPR EU yang paling ketat.
Untuk rancangan R&D seterusnya, Xiong Youjun, CTO Ubisoft Technology, boleh diringkaskan dalam 8 perkataan:
Kurangkan berat badan, tingkatkan kelajuan, tingkatkan kestabilan, dan tingkatkan kebijaksanaan.
Untuk mengembangkannya ialah:
Penurunan berat badan adalah untuk membolehkan robot "menurunkan berat badan", tujuannya adalah untuk mengurangkan penggunaan tenaga sambil meningkatkan keselamatan.
Mempercepatkan adalah untuk membuat robot "berfungsi" pada kelajuan yang sama seperti manusia, termasuk kelajuan tangan dan kelajuan kaki.
Penstabilan adalah untuk membolehkan robot menangani ketidakpastian, seperti menyesuaikan diri dengan rupa bumi yang lebih kompleks, supaya dapat melaksanakan tugas dengan stabil.
Tujuan menambah kecerdasan adalah untuk membolehkan robot memahami dunia dengan lebih baik dan menyelesaikan masalah, terutamanya untuk meningkatkan keupayaan penaakulan kognitif dan interaksi.
The robot humanoidyang boleh masuk rumah pada masa hadapan mesti humanoid? Sun Zhengyi, pengasas Softbank Group, membuat ramalan ini pada 2015:
Menjelang 2040, bilangan robot di dunia akan melebihi bilangan manusia, mencecah kira-kira 10 bilion.
Kemudian mengapa ia mesti menjadi robot humanoid?
Masalah ini boleh dilihat dari dua aspek.
Dari segi keperluan emosi manusia, berbanding dengan bentuk lain, manusia mempunyai rasa keintiman dan kepercayaan semula jadi terhadap robot humanoid.
Dari segi kebolehsuaian, persekitaran hidup manusia dibina di sekeliling manusia, dan semua jenis objek yang digunakan dalam kehidupan seharian juga dibina untuk manusia beroperasi dengan tangan.
Jika robot ingin berkhidmat kepada manusia, mereka perlu menyesuaikan diri secara aktif dengan persekitaran hidup manusia.
Lagipun, tidak ada sebab untuk orang menukar penyesuaian kepada robot? Betul ke?
Ia berbeza daripada robot industri yang memberi tumpuan kepada prestasi dan kecekapan serta memilih bentuk yang berbeza.
Tetapi pada masa yang sama, robot humanoid juga merupakan robot yang paling sukar dari segi teknikal dan memerlukan pelaburan yang paling banyak.
Robot humanoid Walker digunakan sebagai "akar dan batang" pokok produk untuk menyediakan nutrien untuk produk lain di bahagian "cawangan", dan menggunakan teknologi R&D termaju untuk menyokong aplikasi produk lain syarikat.
"Cabang dan daun" terus membiak dan berkembang di pasaran, yang boleh memberi makan semula "batang" untuk berkembang maju.
Akhirnya, kembali ke Walker X.
Jika robot humanoid tersebut benar-benar digunakan secara meluas dalam keluarga manusia, apakah fungsi yang paling anda nantikan?


