


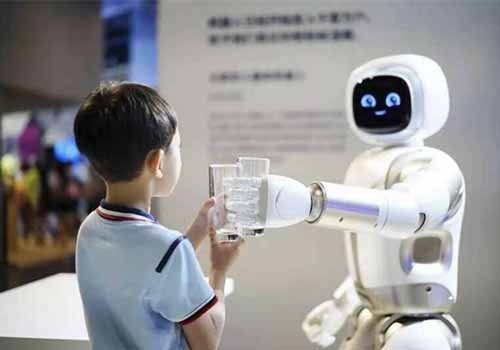
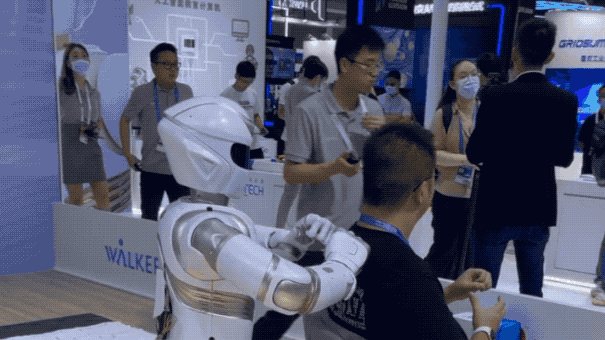
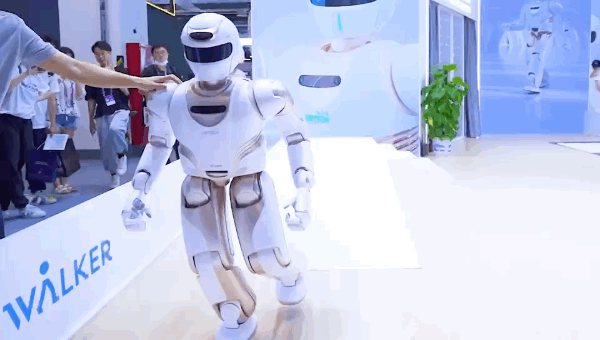
正しく読みました、それは人型ロボットそれは私に背中を強く打った。
それ以来、この「小さなマスター」と私はスムーズに聴衆の焦点になりました(答えるのは少し恥ずかしかったです)。
正直、作りは悪くなく、少なくとも強度はしっかりしています。
それはウォーカー X と呼ばれ、今日の世界人工知能会議でデビューしました。
でも、ただマッサージされるだけではとても物足りませんでした。
他に何ができるでしょうか?この疑問が私の心の中に自然に湧き上がります。
そこで、現場にいた大勢の「監視者」を追って、探索を続けることにしました。
「千里の道も一歩から」という言葉があるように、まずはウォーカーXの歩行能力を見てみましょう。
平地はあまりにも平地なので、そのまま不整地へ向かいましょう。
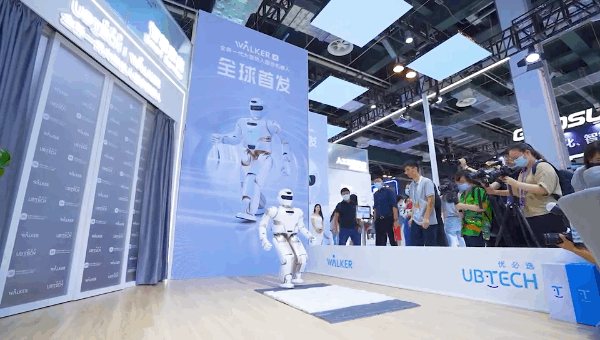
報告によると、その歩行速度は最大で時速3kmに達することもあるとのこと。
15cmの階段の上り下りや20度の坂道の上り下りもラクラクです。
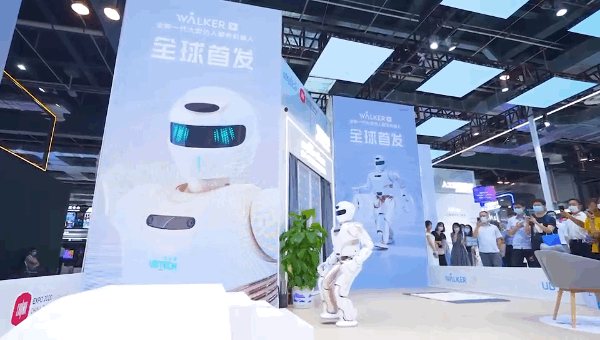
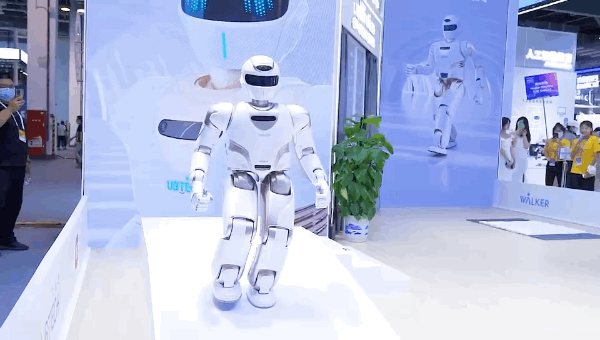
ウォーカーXもユニークな「ゴールデンルースター独立」を披露!
また、外力に干渉されても失敗することはなく、安定したバッチとなります。
もっと強力なものがあり、あなたとチェスをすることもできます。
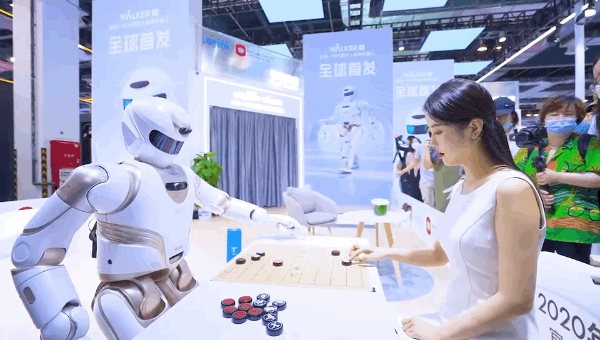
当然のことながら、その場にいた全員が驚きました。
はぁ!なんと強力なロボットなのでしょう。
しかし、ウォーカー ロボットに詳しい友人は、これがユビカン テクノロジーの 5 年間で 4 回目のアップグレードであることを知っています。
人型ロボット界においては、このアップグレードスピードは十分に速いと言えるでしょう。
さらに今度、更快、更稳、更智 ウォーカー X のすべての能力の背後に、どのようなスキル ポイントがありますか?
まずは外観から見てみましょう。
ウォーカー X をより柔軟で安定させるために、UBTECH はロボットの高さを 10 cm 低くし、重量を 14 kg 軽量化しました。
最終的な身長は1.30メートル、体重は63キロに達した。
第二に、ウォーカー X は 6 つの AI テクノロジーを 1 つに統合します。
ロボットの関節面では、高速・高トルクの高性能サーボ関節を合計41個搭載しています。
これもウォーカー X の柔軟性の鍵の 1 つです。
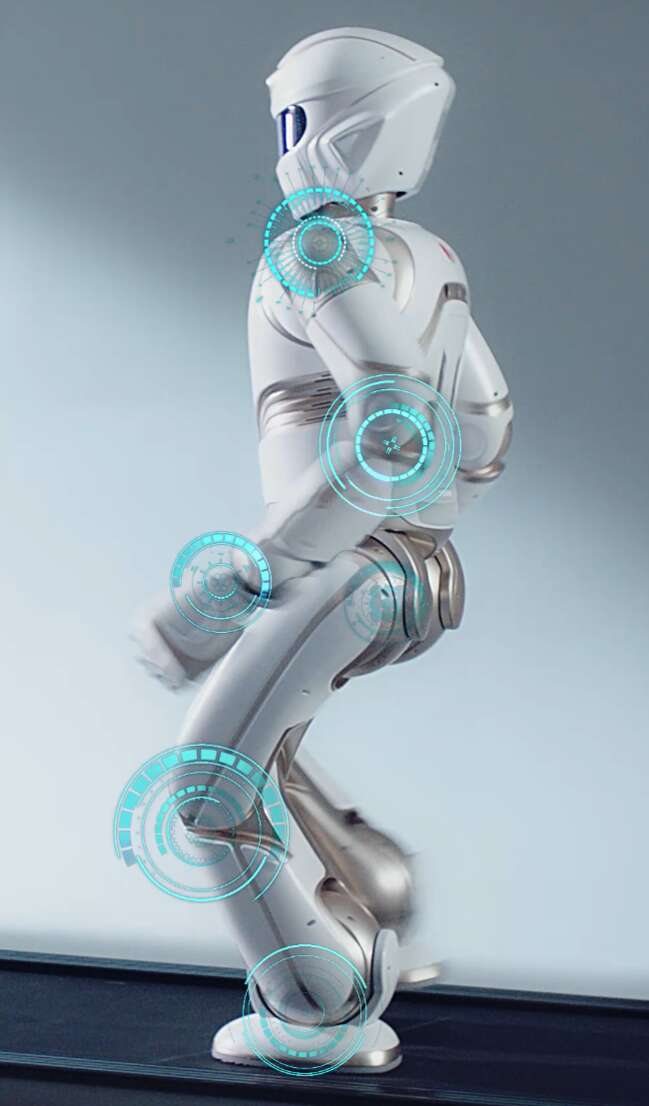
しかし、四肢の調整は十分とは言えません。人間に近づきたければ、「六方を見、全方位を聞く」必要がある。
視覚的なナビゲーションの点では、Walker X は U-SLAM を使用します。
これは、密接に結合され最適化されたマルチセンサーの 3 次元ステレオ ビジョン位置決めに視覚的に基づいており、より高い位置決め精度、動的環境のより安定した認識、およびより優れたリアルタイム パフォーマンスを備えています。
ウォーカー X が世界をどのように「見ている」のかをぜひ感じてください。
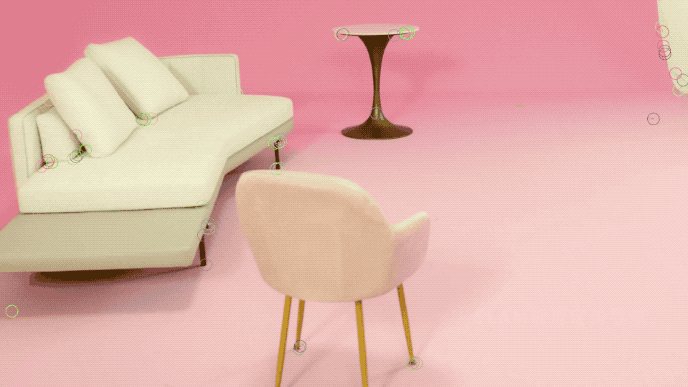
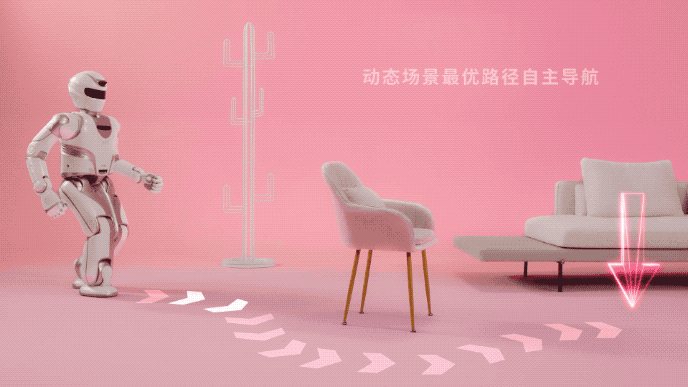
ナビゲーションでは、粗いものから細かいものまでのマルチレベル プランニング アルゴリズムが使用されます。
簡単に言えば、Walker X は、複雑で動的なシナリオにおいてグローバルな最適なパスを自動的に選択できます。
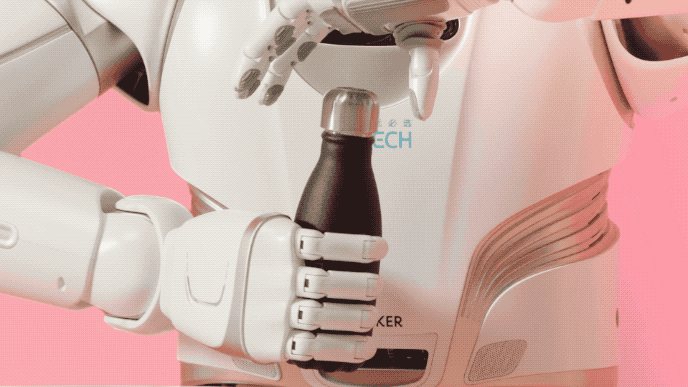
環境における人間の知覚の観点から見ると、深層学習に基づいた Walker X の物体認識および検出アルゴリズムは、物体のカテゴリを知るだけでなく、物体の空間姿勢を検出することもできます。
したがって、「ボトルのキャップを外すのを手伝って」のようなコマンドが与えられる限り、ウォーカー X は簡単にタスクを完了できます。
もちろん大人のサービスロボット「同行」の義務を負わなければなりません。
したがって、感情的な交流もその「必修科目」です。
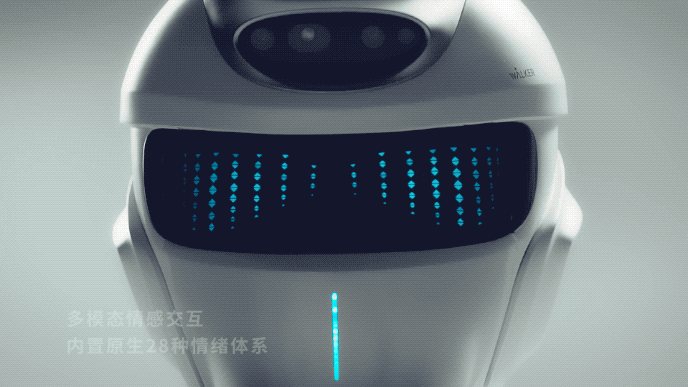
この点において、Walker X は視覚、聴覚、触覚、および環境のマルチチャネル認識を統合して、AI による正確な意思決定を行います。
さらに、マルチチャネルの非誘導性覚醒、自然言語理解、および複数ラウンドの音声インタラクション機能により、ウォーカー X は人々とコミュニケーションする過程で人間に近づくことができます。
ほら~、幸せ、瞬き、全部顔に書いてあるよ。
△ウインク(•᎑
この反復速度は非常に優れています。
しかし、あなたが知らないのは、これらすべては、ようびたんテクノロジーによる「武術秘伝書」によるものであるということです。
体系的かつ完全なソフトウェアとハードウェアが統合された科学研究プラットフォーム。
その「名前」が理解できないのですか?
関係ないので詳しく説明します。
一般的に、それは 2 つの部分に分かれます。
パート 1: シミュレーション モデル この秘密の本の主な目的は、ウォーカー ロボットをシミュレートされたデジタル世界に入らせることです。
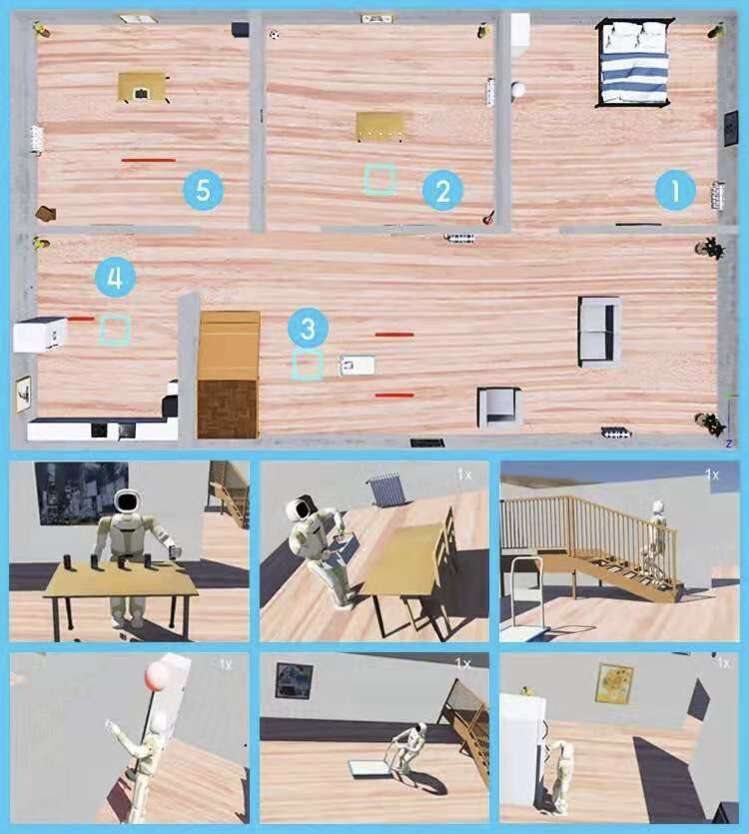
学習、トレーニング、テストなどの実践はここから始まります。
これは当時のAlphaGoのようなものです。それはデビューする前からこの世界にいて、自分自身とチェスをしていました。
これの利点は、時間と場所の束縛から解放されることです。
同時に、研究者はソフトウェア アルゴリズムの開発に集中できるようになります。
下の写真はウォーカーの昼と夜の「栽培場所」です。
第 2 部: オープン インターフェイスの秘密。さらに細分化され、3 つのレベルがあります。
最下層: ハードウェア上のサーボ ドライブとさまざまなセンサー
中間層: オペレーティング システムとアルゴリズム
上位:アプリケーションソフトウェア
この目的は、実際のアプリケーション シナリオに応じてロボットのパーソナライズされた機能をカスタマイズすることです。
ただし、これら 3 つのレイヤーに加えて、次の 3 つの大きなプラットフォームがあります。
音声オープンプラットフォーム
ビジュアルオープンプラットフォーム
自社開発ロボットオペレーティングシステムROSA
特にROSAは大学や科学研究機関に開かれています。
たとえば、ウォーカー ロボットの「足のカンフー」は、ユビカン テクノロジーと清華大学によってこのプラットフォームを通じて指導されています。
これには、ナビゲーションと経路計画、歩行制御、目標認識と追跡などの機能が含まれます。
そしてロボットサッカーワールドカップ「ロボカップ」では3年連続で好成績を収めている。
そして清華大学だけでなく、他の大学もウォーカーにスキルポイントを追加するために参加している。
たとえば、華南理工大学では感情を教えていますし、華中科学技術大学や南方科学技術大学など、さまざまな技術的特徴を持つ大学が揃って最新のロボットの動きを教えています。
例えば、ロボット制御、メカトロニクス、人工知能などの分野です。
みんなで薪を集めて火を高くする意味があります。
ロボット産業は急速に発展していますが、一般的にはまだ初期段階にあります。
具体的には、完全な規格や認証制度が存在しない、つまり「竜の群れにはリーダーがいない」ということだ。
この状態で、オープンオペレーティングシステムを通じて標準が確立されたらどうなるでしょうか?
メーカーは「標準化された方法でハードウェアを生産できる!」と非常に喜ぶでしょう。
プログラマーも「OSを使ってアプリケーションを開発できる!」と興奮するでしょう。
これは、win-win (win-win) として理解できます。
オペレーティング システムを核として、産業チェーン全体が統合されます。
これはGoogleやAndroidが携帯電話業界でやっていることと似ているのではないでしょうか?
そう、ロボットのOSは実は携帯電話やPCのOSと同じなのです。
一旦市場シェアを獲得しても、一般に競争上の優位性は大きくありません。
しかし、これを行うのは実際にはそれほど簡単ではありません。
偶然にも、ウォーカー ロボットはプロジェクトの開始時にこれを考慮しました。
ボストン・ダイナミクス・アトラスとは異なります。
この「学術事業」はロボットの運動性能の向上に重点を置いており、コストが非常に高いため実用化されていない。
ソフトバンクのPepperロボットとも異なります。
インタラクションや感情的な交流に重点を置いていますが、実際的な問題を解決する能力に欠けており、最終的には生産を停止せざるを得ません。
ウォーカーロボットのカンフーは、将来使用できるように学習されます。
入学資格を得るには、まず第一に、脚が人間の複雑な生活環境に適応できなければなりません。
次に、両手で日用品を操作できなければなりません。これが最も重要な家事スキルです。
次に、全身準拠制御を使用して、人や環境と対話する際のロボットの安全性を確保します。
最後に、人間のニーズを認識するために、豊富なセンサーとマルチモーダルなインタラクション機能が使用されます。
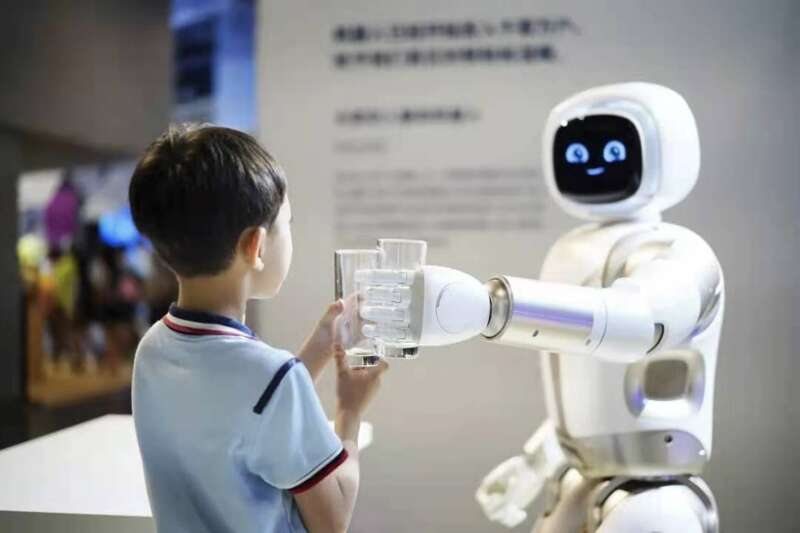
この能力により、ウォーカー ロボットは科学技術展示ホール、商業イベント、バラエティ ショーに没入型のインタラクティブな体験として登場し、未来の生活シーンを見せています。
今年、ウォーカーXは10月1日から始まる万博中国館の「インテリジェントガイドインストラクター」に選ばれる。
今は空港、銀行、ホテルに行って運動しようとしています。
将来的には、他人の家に行って家事をしたり、育児や介護に参加したりすることもあります。
ウォーカーがいつか人類の家族に加わることを可能にするために、UBTECH はロボット業界の多くの安全基準の策定にも主導し、参加してきました。
プライバシーについては心配しないでください。同社のクラウド コンピューティング ビジネスは、最も厳格な EU GDPR データ保護規制に準拠しています。
次の研究開発計画について、ユービーアイソフト テクノロジーの CTO、Xiong Youjun 氏は 8 つの言葉で要約しています。
重量を減らし、スピードを上げ、安定性を高め、知恵を高めます。
展開すると次のようになります。
減量とはロボットの「減量」を可能にすることであり、その目的は安全性を高めながらエネルギー消費を削減することです。
高速化とは、手の速度や足の速度など、人間と同じ速度でロボットを「作業」させることです。
安定化とは、ロボットがより複雑な地形に適応するなどの不確実性に対処して、タスクを安定して実行できるようにすることです。
知能を追加する目的は、ロボットが世界をより深く理解し、問題を解決できるようにすることであり、主に認知的推論と対話能力を向上させることです。
の人型ロボット将来家に入る可能性があるのは人型でなければなりませんか?ソフトバンクグループの創設者である孫正儀は2015年に次のように予測しました。
2040年までに、世界のロボットの数は人間の数を超え、約100億人に達すると予想されます。
では、なぜ人型ロボットでなければならないのでしょうか?
この問題は 2 つの側面から見ることができます。
人間の感情的ニーズの観点から見ると、他の形態と比較して、人間は人型ロボットに対して自然な親近感と信頼感を持っています。
順応性という点では、人間の生活環境は人間を中心に構築されており、日常生活で使用されるあらゆる物体も人間が手を動かすために作られています。
ロボットが人間に奉仕したい場合は、人間の生活環境に積極的に適応する必要があります。
結局のところ、人間がロボットへの適応を変える理由はないのでしょうか?右?
性能や効率を重視してさまざまな形状を選択する産業用ロボットとは異なります。
しかし同時に、人型ロボットは技術的に最も難しく、最も多くの投資を必要とするロボットでもあります。
人型ロボット Walker は、製品ツリーの「根と幹」として使用され、「枝」の部分で他の製品に栄養を供給し、最先端の研究開発技術を使用して同社の他の製品のアプリケーションをサポートします。
市場では「枝葉」が繁殖・発展し続け、それが「幹」にフィードバックされて繁栄します。
最後にウォーカーXに戻ります。
このような人型ロボットが実際に家庭に広く普及するとしたら、どのような機能を最も期待しますか?


