


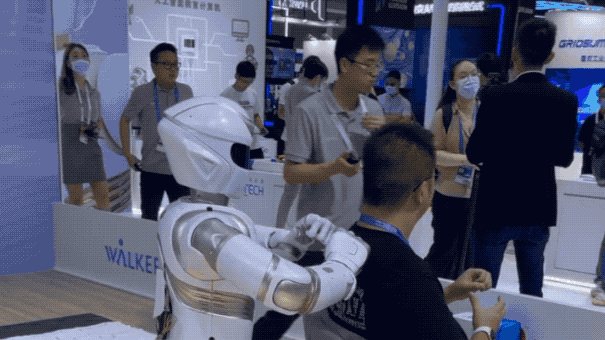
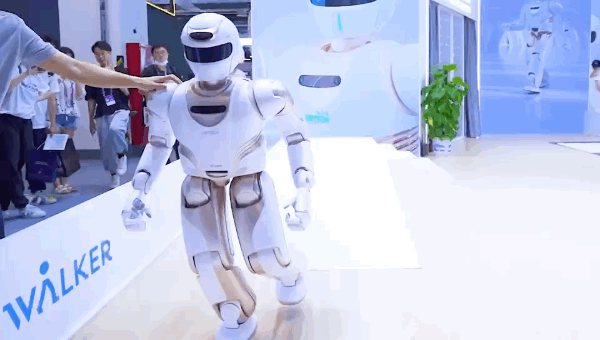
คุณอ่านถูกแล้ว มันเป็นกหุ่นยนต์ฮิวแมนนอยด์ที่กระแทกหลังฉันอย่างแรง
ตั้งแต่นั้นมา ฉันกับ "นายน้อย" คนนี้ก็กลายเป็นจุดสนใจของผู้ชมไปได้อย่างราบรื่น (เขินอายเล็กน้อยที่จะตอบ)
พูดตรงๆ ฝีมือก็ไม่เลว อย่างน้อยก็ความแข็งแกร่งก็มั่นคง
มันถูกเรียกว่า Walker X และเปิดตัวครั้งแรกในงาน World Artificial Intelligence Conference ในวันนี้
แต่แค่นวดก็ไม่น่าพอใจจริงๆ
มันทำอะไรได้อีก? คำถามนี้เกิดขึ้นในใจฉันเอง
หลังจากติดตาม "ผู้ชม" จำนวนมากในที่เกิดเหตุ ฉันจึงตัดสินใจสำรวจต่อ
ดังคำกล่าวที่ว่า "การเดินทางพันไมล์เริ่มต้นด้วยก้าวเดียว" เรามาดูความสามารถในการเดินของ Walker X กันก่อน
พื้นเรียบนั้นไม่มีใครทักท้วงเกินไป ดังนั้นเรามาดูพื้นไม่เรียบกันดีกว่า
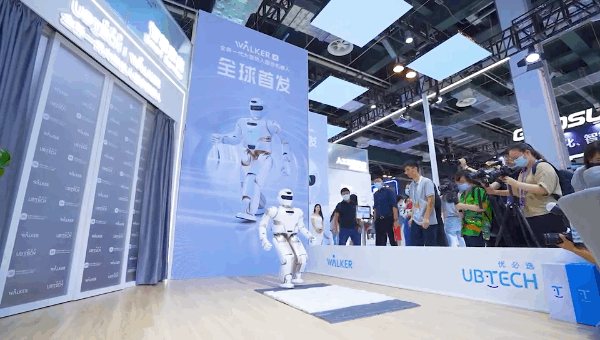
ตามรายงาน ความเร็วสูงสุดในการเดินของมันสามารถเข้าถึง 3 กม./ชม.
การขึ้นลงบันไดสูง 15 ซม. และการปีนทางลาด 20° ก็ทำได้ง่ายเช่นกัน
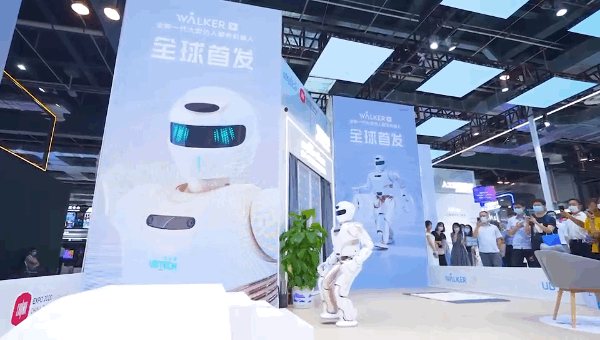
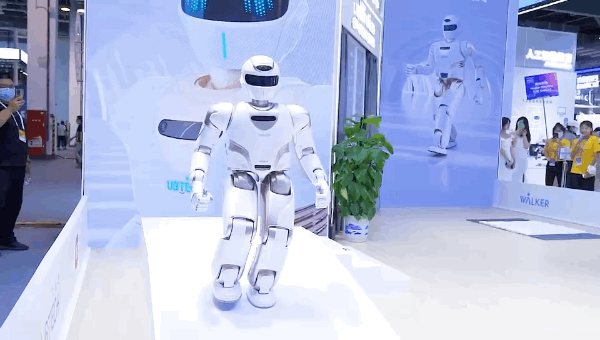
Walker X ยังโชว์ "Golden Rooster Independence" อันเป็นเอกลักษณ์อีกด้วย!
และจะไม่ล้มเหลวแม้ว่าจะถูกแทรกแซงโดยแรงภายนอก ซึ่งเป็นชุดที่เสถียร
มีบางสิ่งที่ทรงพลังยิ่งกว่านั้น มันสามารถเล่นหมากรุกกับคุณได้!
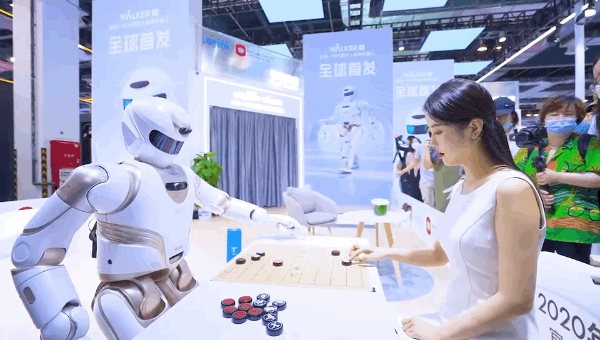
แน่นอนว่าทุกคนในที่เกิดเหตุต้องประหลาดใจ:
ฮะ ช่างเป็นหุ่นยนต์ที่ทรงพลังจริงๆ
แต่เพื่อนๆ ที่คุ้นเคยกับหุ่นยนต์ Walker รู้ดีว่านี่คือการอัพเกรด Ubican Technology ครั้งที่สี่ในรอบ 5 ปี
ในแวดวงหุ่นยนต์ฮิวแมนนอยด์ ความเร็วในการอัปเกรดนี้เรียกได้ว่าเร็วพอแล้ว
而且这一次,更快、更稳、更智 เบื้องหลังความสามารถทั้งหมดของ Walker X คุณมีแต้มทักษะอะไรบ้าง?
มาดูรูปลักษณ์กันก่อนครับ
เพื่อให้ Walker X มีความยืดหยุ่นและมั่นคงมากขึ้น UBTECH ได้ลดความสูงของหุ่นยนต์ลง 10 ซม. และลดน้ำหนักลง 14 กก.
ส่วนสูงและน้ำหนักสุดท้ายอยู่ที่ 1.30 ม. และ 63 กก. ตามลำดับ
ประการที่สอง Walker X ผสานรวมเทคโนโลยี AI หกอย่างไว้ในที่เดียว
ในส่วนของข้อต่อหุ่นยนต์นั้น มีการติดตั้งข้อต่อที่ขับเคลื่อนด้วยเซอร์โวประสิทธิภาพสูงทั้งหมด 41 ชิ้น ซึ่งเร็วกว่าและมีแรงบิดมากกว่า
นี่เป็นหนึ่งในกุญแจสำคัญที่ทำให้ Walker X มีความยืดหยุ่น
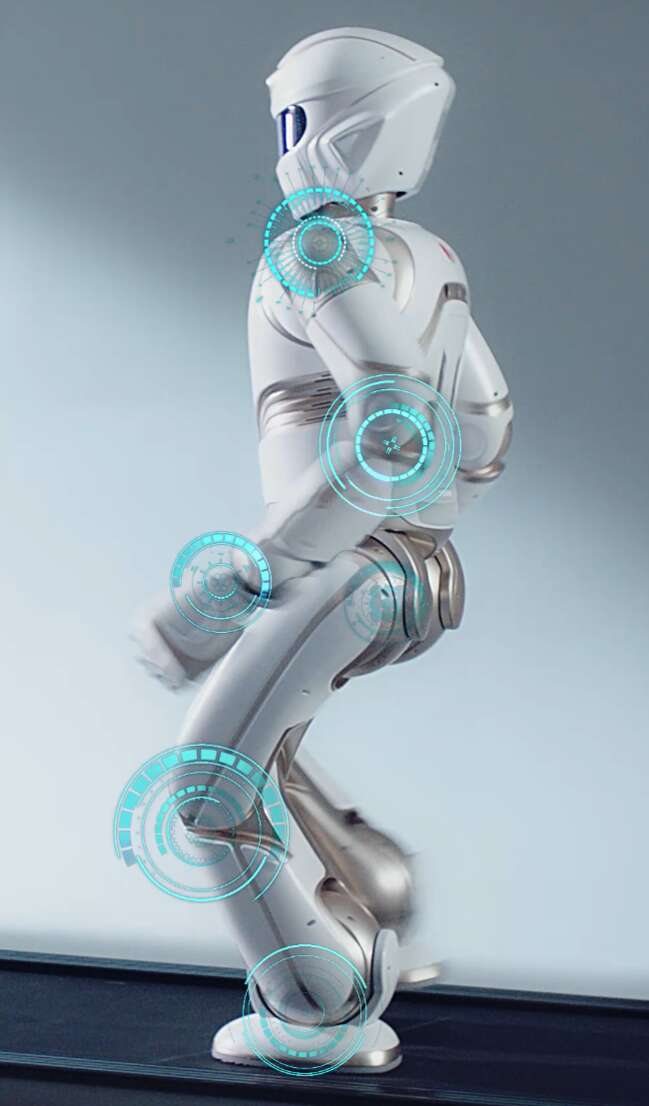
แต่การประสานงานของแขนขายังไม่เพียงพอ หากคุณต้องการใกล้ชิดกับมนุษย์มากขึ้น คุณต้อง "เห็นหกทิศทางและฟังทุกทิศทาง"
ในแง่ของการนำทางด้วยภาพ Walker X ใช้ U-SLAM
มันใช้การมองเห็นโดยใช้เซ็นเซอร์หลายตัวที่เชื่อมต่อกันอย่างแน่นหนาและปรับตำแหน่งการมองเห็นสเตอริโอสามมิติให้เหมาะสม โดยมีความแม่นยำในการวางตำแหน่งที่สูงขึ้น การจดจำสภาพแวดล้อมไดนามิกที่เสถียรยิ่งขึ้น และประสิทธิภาพแบบเรียลไทม์ที่ดีขึ้น
มาสัมผัสประสบการณ์ที่ Walker X "มองเห็น" โลกได้อย่างไร
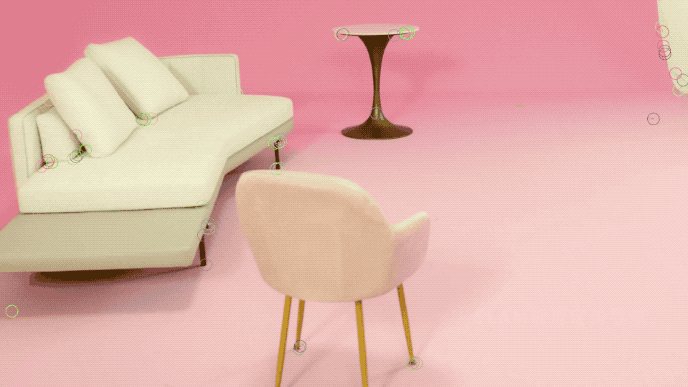
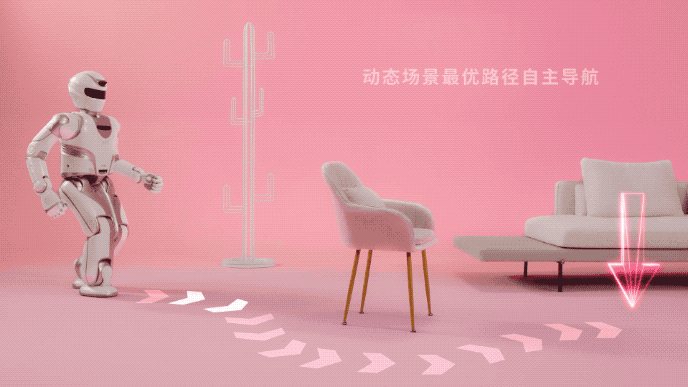
การนำทางใช้อัลกอริธึมการวางแผนหลายระดับแบบหยาบถึงละเอียด
พูดง่ายๆ ก็คือ Walker X สามารถเลือกเส้นทางที่เหมาะสมที่สุดทั่วโลกได้โดยอัตโนมัติในสถานการณ์ที่ซับซ้อนและไดนามิก
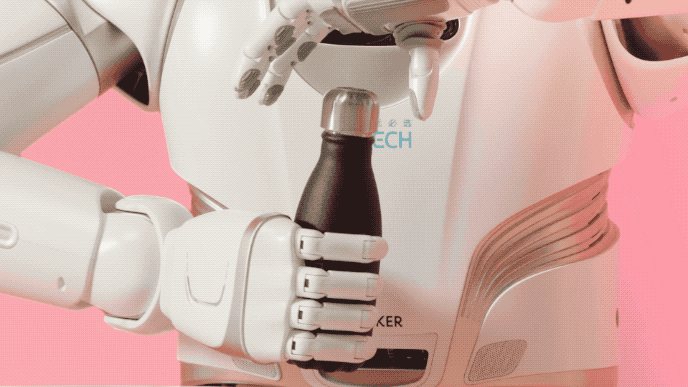
ในแง่ของการรับรู้ของมนุษย์ด้านสิ่งแวดล้อม อัลกอริธึมการจดจำและการตรวจจับวัตถุของ Walker X ซึ่งอิงจากการเรียนรู้เชิงลึกไม่เพียงแต่สามารถรู้ประเภทของวัตถุเท่านั้น แต่ยังตรวจจับท่าทางเชิงพื้นที่ของวัตถุได้อีกด้วย
ดังนั้นตราบใดที่ได้รับคำสั่งคล้ายกับ "ช่วยฉันคลายเกลียวฝาขวด" Walker X ก็สามารถทำงานให้สำเร็จได้อย่างง่ายดาย
แน่นอนว่าเป็นผู้ใหญ่แล้วหุ่นยนต์บริการจะต้องสามารถแบกรับภาระผูกพันของการ "ร่วม" ได้
ดังนั้นการมีปฏิสัมพันธ์ทางอารมณ์จึงเป็น "หลักสูตรบังคับ" เช่นกัน
ในเรื่องนี้ Walker X ผสานรวมการรับรู้หลายช่องทางด้วยภาพ การได้ยิน การสัมผัส และสิ่งแวดล้อม เพื่อการตัดสินใจของ AI ที่แม่นยำ
นอกจากนี้ การปลุกเร้าแบบไม่กระตุ้นหลายช่องทาง ความเข้าใจภาษาธรรมชาติ และความสามารถในการโต้ตอบด้วยเสียงหลายรอบ ทำให้ Walker X ใกล้ชิดกับมนุษย์มากขึ้นในกระบวนการสื่อสารกับผู้คน
ดูสิ~ สุขสันต์ กระพริบตา เขียนอยู่เต็มหน้าเลย
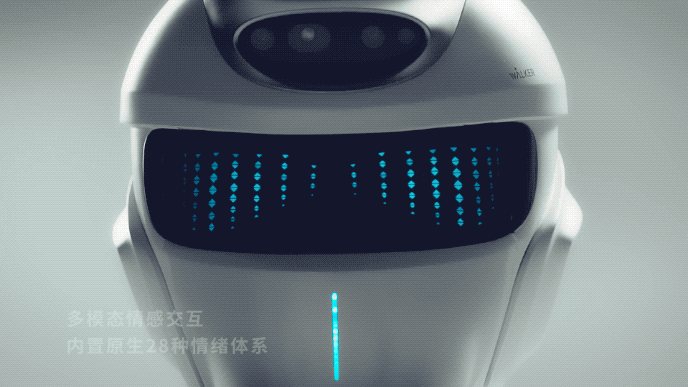
△ ขยิบตา (•᎑
ความเร็วในการทำซ้ำนี้ดีมาก
แต่สิ่งที่คุณไม่รู้ก็คือทั้งหมดนี้เกิดจาก "หนังสือลับศิลปะการต่อสู้" โดย Youbitan Technology:
แพลตฟอร์มการวิจัยทางวิทยาศาสตร์ที่บูรณาการซอฟต์แวร์และฮาร์ดแวร์ที่เป็นระบบและครบถ้วน
ไม่เข้าใจ "ชื่อ" ของมันเหรอ?
ไม่เป็นไรครับ ผมจะอธิบายให้ละเอียดครับ
โดยทั่วไปจะแบ่งออกเป็นสองส่วน
ส่วนที่ 1: โมเดลจำลอง จุดประสงค์หลักของหนังสือลับเล่มนี้คือเพื่อให้หุ่นยนต์ Walker เข้าสู่โลกดิจิทัลจำลอง
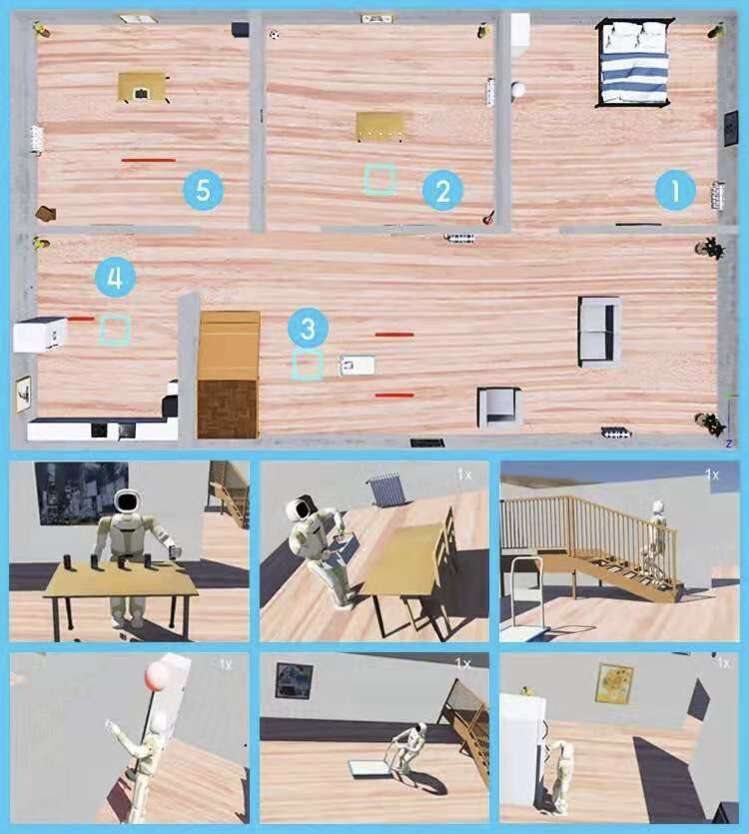
การฝึกฝนเริ่มต้นที่นี่ รวมถึงการเรียนรู้ การฝึกอบรม และการทดสอบ
มันก็เหมือนกับ AlphaGo ในตอนนั้น มันอยู่ในโลกนี้ก่อนที่จะเปิดตัว โดยเล่นหมากรุกกับตัวมันเอง
ข้อดีของสิ่งนี้ก็คือ เป็นการปลดพันธนาการแห่งเวลาและสถานที่ออกไป
ในขณะเดียวกันก็ช่วยให้นักวิจัยมุ่งเน้นไปที่การพัฒนาอัลกอริธึมซอฟต์แวร์ได้
ภาพด้านล่างคือ "สถานที่เพาะปลูก" ของวอล์คเกอร์ทั้งกลางวันและกลางคืน
ส่วนที่สอง: ความลับของอินเทอร์เฟซแบบเปิดแล้วแบ่งย่อยมีสามระดับ:
ชั้นล่าง: เซอร์โวไดรฟ์และเซ็นเซอร์ต่างๆ บนฮาร์ดแวร์
ชั้นกลาง: ระบบปฏิบัติการและอัลกอริทึม
ระดับบน: แอพพลิเคชั่นซอฟต์แวร์
จุดประสงค์คือเพื่อปรับแต่งฟังก์ชันส่วนบุคคลสำหรับหุ่นยนต์ตามสถานการณ์การใช้งานจริง
แต่นอกเหนือจากสามเลเยอร์นี้แล้ว ยังมีแพลตฟอร์มใหญ่อีกสามแพลตฟอร์ม:
แพลตฟอร์มเปิดด้วยเสียง
แพลตฟอร์มแบบเปิดที่มองเห็นได้
ระบบปฏิบัติการหุ่นยนต์ ROSA ที่พัฒนาขึ้นเอง
โดยเฉพาะ ROSA เปิดรับมหาวิทยาลัยและสถาบันวิจัยทางวิทยาศาสตร์
ตัวอย่างเช่น "กังฟูที่ขา" ของหุ่นยนต์วอล์คเกอร์ได้รับคำแนะนำจาก Ubican Technology และ Tsinghua University ผ่านทางแพลตฟอร์มนี้
ประกอบด้วยฟังก์ชันต่างๆ เช่น การนำทางและการวางแผนเส้นทาง การควบคุมการเดิน การจดจำและการติดตามเป้าหมาย
และสามปีติดต่อกันที่เขาทำผลงานได้ดีในการแข่งขันหุ่นยนต์ซอคเกอร์เวิลด์คัพ "โรโบคัพ"
และไม่เพียงแต่มหาวิทยาลัย Tsinghua เท่านั้น แต่ยังมีมหาวิทยาลัยอื่นๆ ที่เข้าร่วมเพื่อเพิ่มคะแนนทักษะให้กับ Walker
ตัวอย่างเช่น มหาวิทยาลัยเทคโนโลยีเซาท์ไชน่าสอนเรื่องอารมณ์ และมหาวิทยาลัยที่มีลักษณะทางเทคนิคต่างๆ เช่น มหาวิทยาลัยวิทยาศาสตร์และเทคโนโลยีฮัวจง และมหาวิทยาลัยวิทยาศาสตร์และเทคโนโลยีเซาเทิร์น ต่างก็มาสอนการเคลื่อนไหวของหุ่นยนต์ใหม่ล่าสุด
ตัวอย่างเช่น การควบคุมหุ่นยนต์ เมคคาทรอนิกส์ ปัญญาประดิษฐ์ และสาขาอื่นๆ
มีความหมายว่าทุกคนรวบรวมฟืนและมีเปลวไฟสูง
แม้ว่าอุตสาหกรรมหุ่นยนต์จะมีการพัฒนาอย่างรวดเร็ว แต่โดยรวมแล้วยังอยู่ในช่วงเริ่มต้น
โดยเฉพาะไม่มีระบบมาตรฐานและการรับรองที่สมบูรณ์ นั่นคือ “กลุ่มมังกรไม่มีผู้นำ”
ในสถานะนี้ จะเกิดอะไรขึ้นหากมีการกำหนดมาตรฐานผ่านระบบปฏิบัติการแบบเปิด?
ผู้ผลิตจะมีความสุขมาก: "ฉันสามารถผลิตฮาร์ดแวร์ได้ตามมาตรฐาน!"
โปรแกรมเมอร์ก็จะรู้สึกตื่นเต้นเช่นกัน: "คุณสามารถใช้ระบบปฏิบัติการเพื่อพัฒนาแอพพลิเคชั่นได้!"
สิ่งนี้สามารถเข้าใจได้ว่าเป็น win-win (win-win):
ด้วยระบบปฏิบัติการเป็นแกนหลัก ห่วงโซ่อุตสาหกรรมทั้งหมดจึงถูกรวมเข้าด้วยกัน
สิ่งนี้ไม่เหมือนกับสิ่งที่ Google และ Android ทำในอุตสาหกรรมโทรศัพท์มือถือใช่ไหม
ใช่แล้ว ระบบปฏิบัติการหุ่นยนต์นั้นจริงๆ แล้วเหมือนกับระบบปฏิบัติการของโทรศัพท์มือถือและพีซี
เมื่อมีส่วนแบ่งการตลาดโดยทั่วไปแล้วความได้เปรียบทางการแข่งขันก็ไม่มากนัก
แต่การทำเช่นนี้มันไม่ง่ายเลยจริงๆ
บังเอิญที่หุ่นยนต์ Walker ได้พิจารณาเรื่องนี้ตั้งแต่เริ่มต้นโครงการ
มันแตกต่างจาก Boston Dynamics Atlas
"องค์กรวิชาการ" นี้มุ่งเน้นไปที่การปรับปรุงประสิทธิภาพการเคลื่อนไหวของหุ่นยนต์ และมีต้นทุนที่สูงมาก ดังนั้นจึงยังไม่มีการนำไปใช้ในเชิงพาณิชย์
นอกจากนี้ยังแตกต่างจากหุ่นยนต์ SoftBank Pepper อีกด้วย
มันมุ่งเน้นไปที่ปฏิสัมพันธ์และมิตรภาพทางอารมณ์ แต่ขาดความสามารถในการแก้ปัญหาในทางปฏิบัติ และในที่สุดก็ไม่มีทางเลือกนอกจากต้องหยุดการผลิต
เรียนรู้กังฟูของหุ่นยนต์วอล์คเกอร์เพื่อนำไปใช้ในอนาคต
ประการแรก ขาต้องสามารถปรับให้เข้ากับสภาพแวดล้อมที่ซับซ้อนของมนุษย์จึงจะมีสิทธิ์เข้าเรียนได้
จากนั้นมือทั้งสองข้างจะต้องสามารถใช้งานสิ่งของประจำวันได้ ซึ่งเป็นทักษะการดูแลบ้านที่สำคัญที่สุด
จากนั้นใช้การควบคุมที่เป็นไปตามข้อกำหนดทั้งตัวเพื่อรับรองความปลอดภัยของหุ่นยนต์เมื่อมีปฏิสัมพันธ์กับผู้คนและสิ่งแวดล้อม
ในที่สุด เซ็นเซอร์จำนวนมากและความสามารถในการโต้ตอบหลายรูปแบบถูกนำมาใช้เพื่อรับรู้ความต้องการของมนุษย์
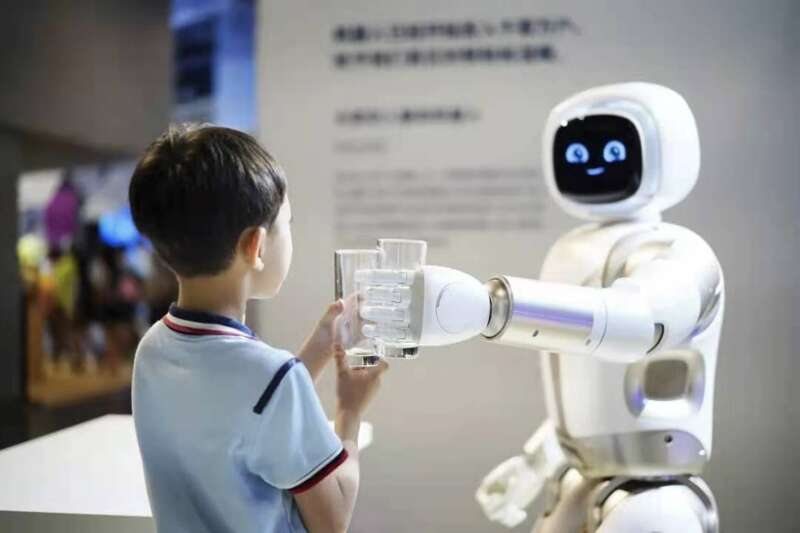
ด้วยความสามารถนี้ หุ่นยนต์ Walker ได้เข้าสู่ห้องนิทรรศการวิทยาศาสตร์และเทคโนโลยี กิจกรรมเชิงพาณิชย์ และรายการวาไรตี้ต่างๆ เพื่อเป็นประสบการณ์เชิงโต้ตอบที่ดื่มด่ำ โดยแสดงฉากชีวิตในอนาคต
ในปีนี้ Walker X จะได้รับเลือกให้เป็น "ผู้ฝึกสอนไกด์อัจฉริยะ" ใน China Pavilion ที่งาน World Expo ตั้งแต่วันที่ 1 ตุลาคม
ตอนนี้กำลังพยายามไปสนามบิน ธนาคาร โรงแรม เพื่อออกกำลังกาย
ในอนาคตเราจะไปบ้านคนอื่นเพื่อทำงานบ้านและแม้แต่มีส่วนร่วมในการดูแลเด็กและการดูแลผู้สูงอายุด้วย
เพื่อให้ Walker ได้เข้าสู่ครอบครัวมนุษย์ในวันหนึ่ง UBTECH ยังได้เป็นผู้นำและมีส่วนร่วมในการกำหนดมาตรฐานความปลอดภัยหลายประการสำหรับอุตสาหกรรมหุ่นยนต์
ไม่ต้องกังวลเรื่องความเป็นส่วนตัว ธุรกิจคอมพิวเตอร์คลาวด์ของบริษัทปฏิบัติตามกฎระเบียบการปกป้องข้อมูล EU GDPR ที่เข้มงวดที่สุด
สำหรับแผนการวิจัยและพัฒนาครั้งต่อไป Xiong Youjun CTO ของ Ubisoft Technology สามารถสรุปได้ 8 คำ:
ลดน้ำหนัก เพิ่มความเร็ว เพิ่มความมั่นคง และเพิ่มสติปัญญา
หากต้องการขยายคือ:
การลดน้ำหนักคือเพื่อให้หุ่นยนต์ "ลดน้ำหนัก" โดยมีจุดประสงค์เพื่อลดการใช้พลังงานในขณะที่เพิ่มความปลอดภัย
การเร่งความเร็วคือการทำให้หุ่นยนต์ "ทำงาน" ด้วยความเร็วเดียวกับมนุษย์ รวมถึงความเร็วมือและความเร็วเท้าด้วย
เสถียรภาพคือการช่วยให้หุ่นยนต์สามารถจัดการกับความไม่แน่นอน เช่น การปรับให้เข้ากับภูมิประเทศที่ซับซ้อนมากขึ้น เพื่อทำงานได้อย่างเสถียร
วัตถุประสงค์ของการเพิ่มความฉลาดคือเพื่อให้หุ่นยนต์เข้าใจโลกได้ดีขึ้นและแก้ปัญหาได้ โดยหลักๆ เพื่อเพิ่มความสามารถในการให้เหตุผลทางปัญญาและความสามารถในการโต้ตอบ
ที่หุ่นยนต์ฮิวแมนนอยด์ที่จะเข้าบ้านได้ในอนาคตต้องเป็นมนุษย์แน่เหรอ? Sun Zhengyi ผู้ก่อตั้ง Softbank Group ได้ทำนายไว้ในปี 2558 ว่า:
ภายในปี 2583 จำนวนหุ่นยนต์ในโลกจะเกินจำนวนมนุษย์ โดยจะสูงถึงประมาณ 10 พันล้านตัว
แล้วทำไมต้องเป็นหุ่นยนต์ฮิวแมนนอยด์ล่ะ?
ปัญหานี้สามารถดูได้จากสองด้าน
ในแง่ของความต้องการทางอารมณ์ของมนุษย์ เมื่อเปรียบเทียบกับรูปแบบอื่นๆ มนุษย์มีความรู้สึกใกล้ชิดและไว้วางใจในหุ่นยนต์ฮิวแมนนอยด์โดยธรรมชาติ
ในแง่ของความสามารถในการปรับตัว สภาพแวดล้อมในการดำรงชีวิตของมนุษย์ถูกสร้างขึ้นรอบๆ ผู้คน และวัตถุทุกชนิดที่ใช้ในชีวิตประจำวันก็ถูกสร้างขึ้นเพื่อให้ผู้คนใช้งานด้วยมือเช่นกัน
หากหุ่นยนต์ต้องการรับใช้มนุษย์ หุ่นยนต์จะต้องปรับตัวให้เข้ากับสภาพแวดล้อมของมนุษย์อย่างจริงจัง
ท้ายที่สุดแล้วไม่มีเหตุผลใดที่ผู้คนจะเปลี่ยนการปรับตัวให้เข้ากับหุ่นยนต์? ขวา?
แตกต่างจากหุ่นยนต์อุตสาหกรรมที่เน้นประสิทธิภาพและประสิทธิผลและเลือกรูปแบบที่แตกต่างกัน
แต่ในขณะเดียวกัน หุ่นยนต์ฮิวแมนนอยด์ก็เป็นหุ่นยนต์ที่ทางเทคนิคยากที่สุดและต้องใช้เงินลงทุนมากที่สุด
หุ่นยนต์วอล์คเกอร์ฮิวแมนนอยด์ถูกใช้เป็น "รากและลำต้น" ของสายผลิตภัณฑ์เพื่อให้สารอาหารแก่ผลิตภัณฑ์อื่นๆ ในส่วน "สาขา" และใช้เทคโนโลยีการวิจัยและพัฒนาที่ล้ำสมัยเพื่อรองรับการใช้งานผลิตภัณฑ์อื่นๆ ของบริษัท
“กิ่งและใบ” ยังคงขยายพันธุ์และพัฒนาในตลาดซึ่งสามารถเลี้ยง “ลำต้น” ให้เจริญเติบโตได้
สุดท้าย กลับไปที่ Walker X
หากหุ่นยนต์ฮิวแมนนอยด์ถูกนำมาใช้กันอย่างแพร่หลายในครอบครัวมนุษย์ คุณตั้งตารอฟังก์ชันใดมากที่สุด?


