


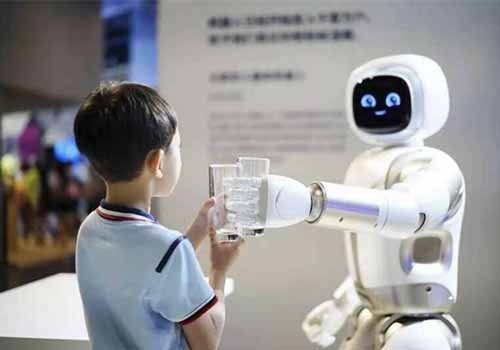
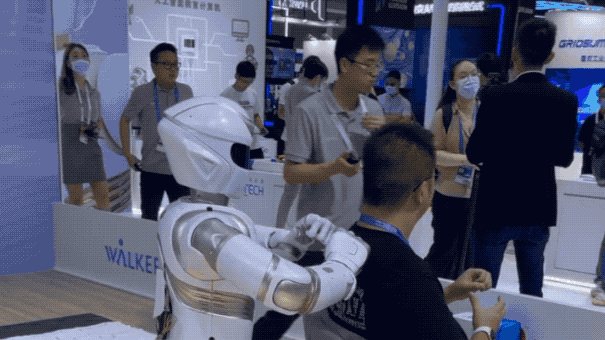
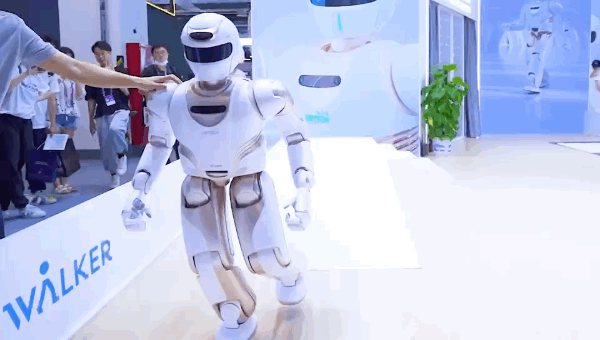
Du läste rätt, det var enhumanoid robotsom slog mig hårt i ryggen.
Ända sedan dess har den här "lilla mästaren" och jag blivit publikens fokus smidigt (lite blyg att svara).
För att vara ärlig så är hantverket inte dåligt, styrkan är i alla fall stadig.
Den heter Walker X, och den gjorde sin debut på dagens World Artificial Intelligence Conference.
Men bara för att bli masserad, det var verkligen otillfredsställande.
Vad mer kan det göra? Denna fråga dyker upp spontant i mitt sinne.
Så efter en skara "bevakare" på platsen bestämde jag mig för att fortsätta utforska.
Som ordspråket säger, "En resa på tusen miles börjar med ett enda steg", låt oss först ta en titt på Walker Xs gångförmåga.
Den platta marken är för ohotad, så låt oss gå direkt till den ojämna marken.
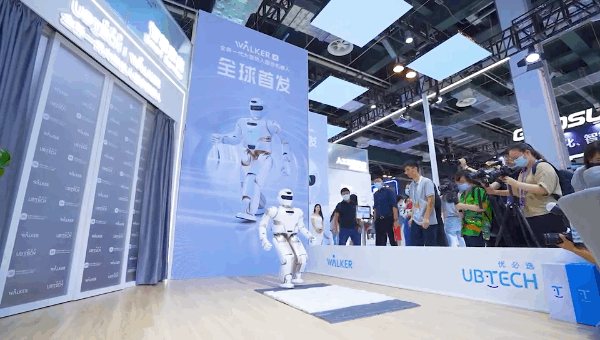
Enligt rapporter kan dess maximala gånghastighet nå 3 km/h.
Upp och ner 15 cm trappor och klättring i 20° sluttningar är också lätta att hantera.
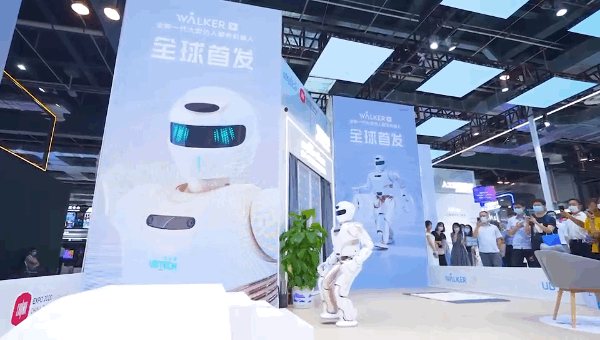
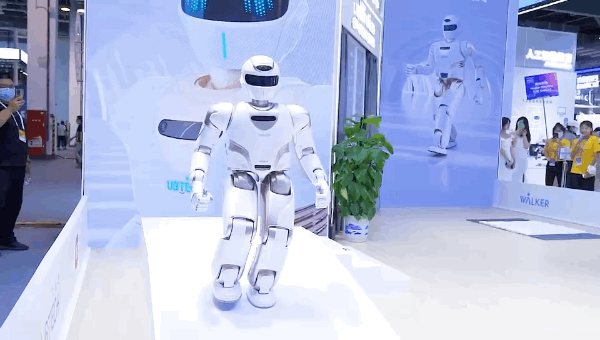
Walker X visade också den unika "Golden Rooster Independence"!
Och det kommer inte att misslyckas även om det störs av yttre krafter - en stabil sats.
Det finns något mer kraftfullt, det kan till och med spela schack med dig!
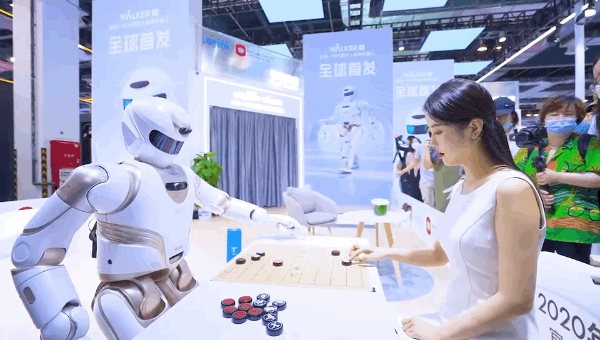
Naturligtvis förvånade alla på platsen:
Va! Vilken kraftfull robot.
Men vänner som är bekanta med Walker-roboten vet att detta är den fjärde uppgraderingen av Ubican Technology på 5 år.
I den humanoida robotcirkeln kan denna uppgraderingshastighet sägas vara tillräckligt snabb.
而且这一次,更快、更稳、更智 Bakom alla förmågor hos Walker X, vilken typ av färdighetspoäng har du?
Låt oss först titta på utseendet.
För att göra Walker X mer flexibel och stabil har UBTECH sänkt höjden på roboten med 10 cm och minskat dess vikt med 14 kg.
Den slutliga höjden och vikten nådde 1,30 m respektive 63 kg.
För det andra integrerar Walker X sex AI-tekniker i en.
Vad gäller robotleder är den utrustad med totalt 41 högpresterande servodrivna leder, som är snabbare och har större vridmoment.
Detta är också en av nycklarna till Walker X:s flexibilitet.
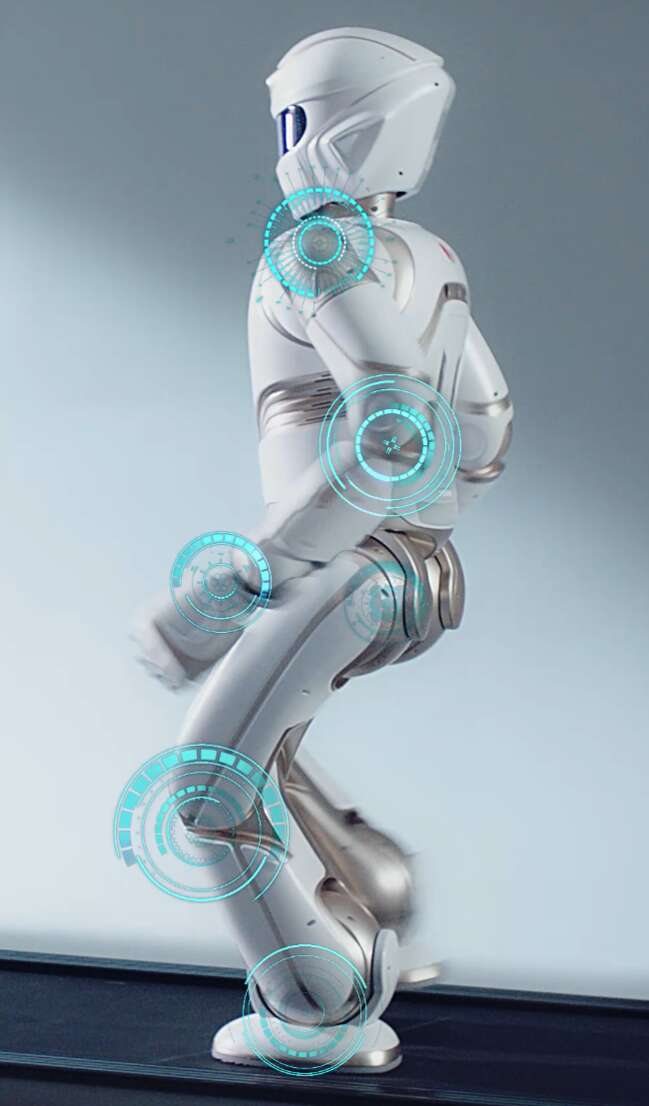
Men koordinationen av lemmarna är långt ifrån tillräcklig. Om du vill komma närmare människor måste du "se sex riktningar och lyssna till alla riktningar."
När det gäller visuell navigering använder Walker X U-SLAM.
Den är visuellt baserad på multisensor tätt kopplad och optimerad tredimensionell stereovisionpositionering, med högre positioneringsnoggrannhet, stabilare igenkänning av dynamiska miljöer och bättre realtidsprestanda.
Kom och känn hur Walker X "ser" världen.
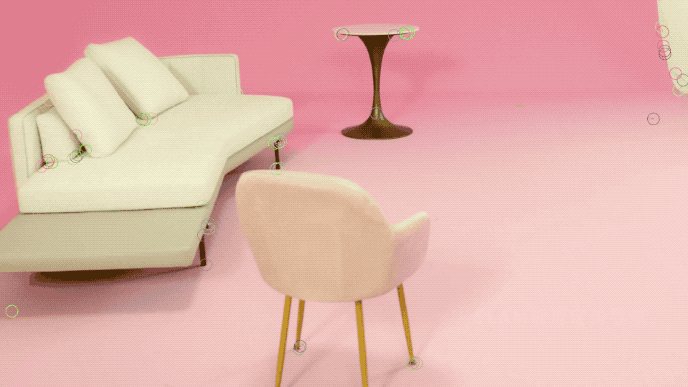
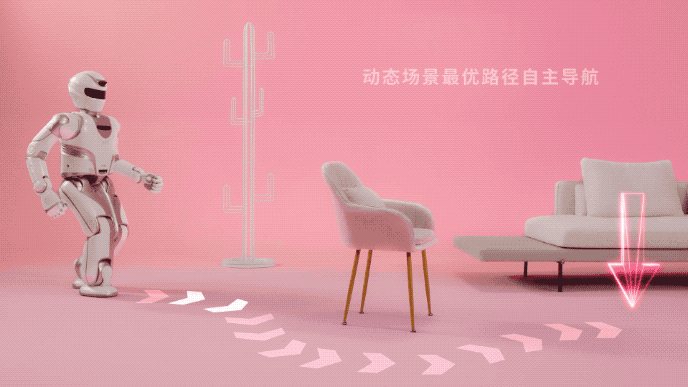
Navigeringen använder Grov-till-fin-planeringsalgoritmen för flera nivåer.
Enkelt uttryckt kan Walker X automatiskt välja den globala optimala vägen i komplexa och dynamiska scenarier.
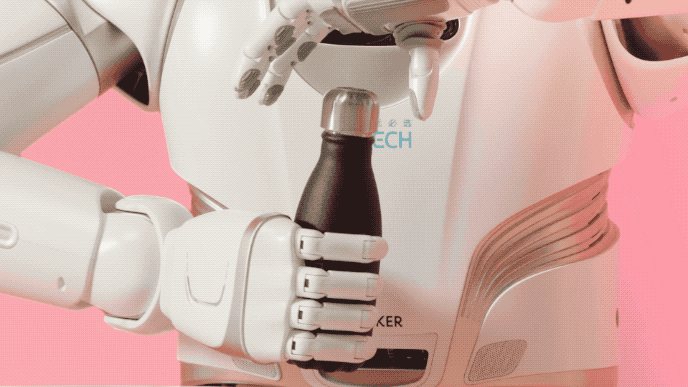
När det gäller mänsklig miljöuppfattning kan Walker X:s objektigenkännings- och detekteringsalgoritm baserad på djupinlärning inte bara känna till objektets kategori, utan också upptäcka objektets rumsliga ställning.
Därför, så länge det ges ett kommando som liknar "Hjälp mig att skruva av flasklocket", kan Walker X enkelt utföra uppgiften.
Naturligtvis en mogenservicerobotska kunna bära skyldigheten att "leda med".
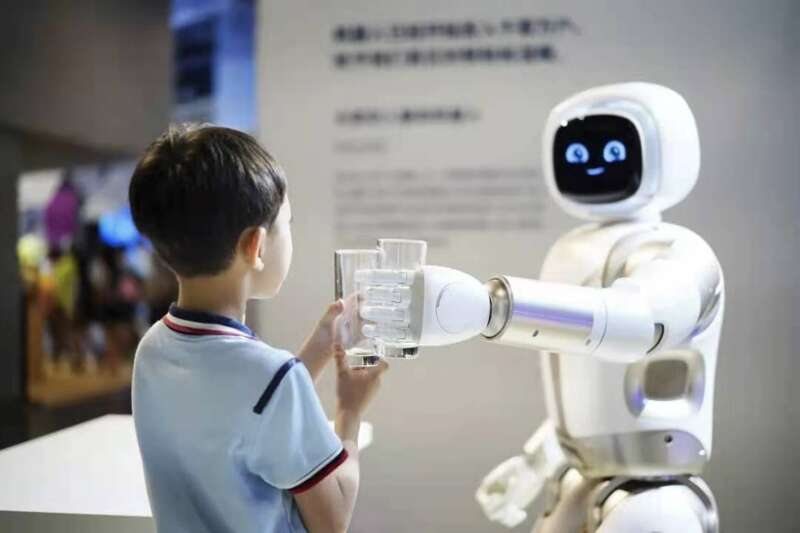
Därför är emotionell interaktion också en "obligatorisk kurs" av det.
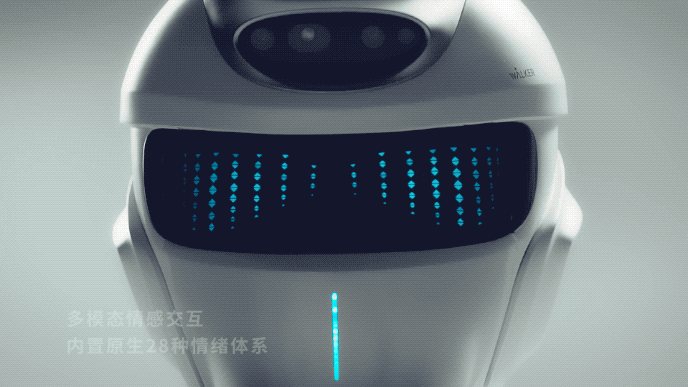
I detta avseende integrerar Walker X visuell, auditiv, taktil och miljömässig flerkanalsuppfattning för att fatta korrekta AI-beslut.
Dessutom gör flerkanalig icke-induktiv upphetsning, naturlig språkförståelse och flera omgångar av röstinteraktionsmöjligheter Walker X närmare människor i processen att kommunicera med människor.
Titta~ Glad, blinkande, allt står skrivet i ansiktet.
△ Blinkande (•᎑
Denna iterationshastighet är mycket bra.
Men vad du inte vet är att allt detta beror på en "Martial Arts Secret Book" av Youbitan Technology:
Systematisk och komplett mjuk- och hårdvaruintegrerad vetenskaplig forskningsplattform.
Kan du inte förstå dess "namn"?
Det spelar ingen roll, låt mig förklara i detalj.
Generellt sett är den uppdelad i två delar.
Del 1: Simuleringsmodell Huvudsyftet med denna hemliga bok är att låta Walker-roboten komma in i en simulerad digital värld.
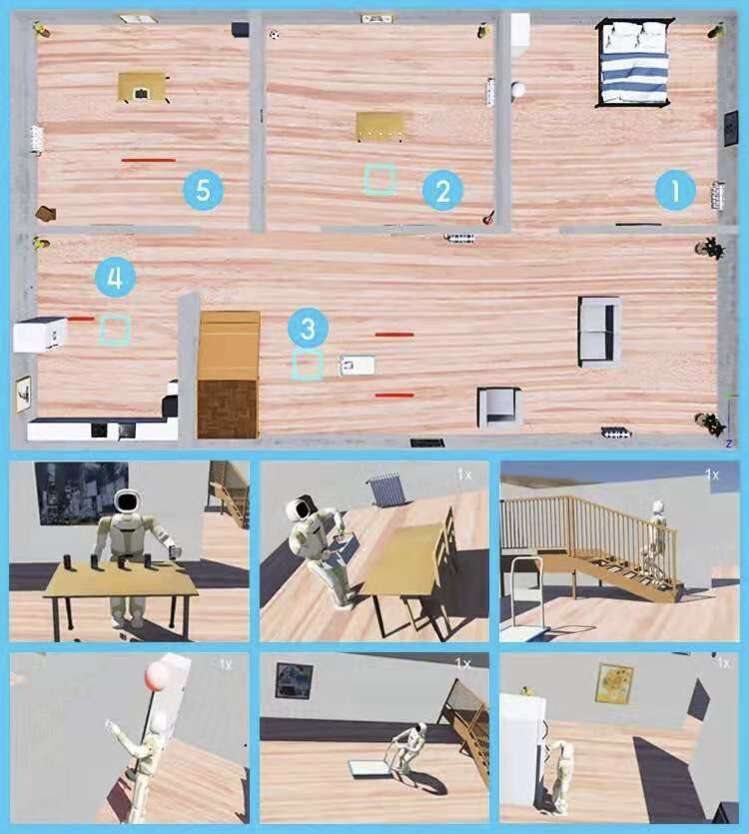
Dess praktik börjar här, inklusive lärande, träning och testning.
Det här är som AlphaGo då. Det var i den här världen innan debuten spelade schack med sig själv.
Fördelen med detta är att det släpper bojorna av tid och plats.
Samtidigt tillåter det forskare att fokusera på utvecklingen av mjukvarualgoritmer.
Bilden nedan är Walkers "Cultivation Place" dag och natt.
Den andra delen: Hemligheten med öppet gränssnitt, och sedan uppdelat, det finns tre nivåer:
Nedre lager: servoenheter och olika sensorer på hårdvaran
Mellanlager: operativsystem och algoritm
Övre nivå: applikationsprogramvara
Syftet med detta är att skräddarsy personaliserade funktioner för roboten enligt faktiska tillämpningsscenarier.
Men utöver dessa tre lager finns det tre stora plattformar:
Röst öppen plattform
Visuell öppen plattform
Egenutvecklat robotoperativsystem ROSA
Särskilt ROSA, det är öppet för universitet och vetenskapliga forskningsinstitutioner.
Till exempel guidas Walker-robotens "kung fu on the legs" av Ubican Technology och Tsinghua University genom denna plattform.
Den innehåller funktioner som navigering och vägplanering, gångkontroll, måligenkänning och spårning.
Och under tre år i rad har han nått goda resultat i Robotfotbolls-VM "Robocup".
Och inte bara Tsinghua University, utan även andra universitet har anslutit sig för att lägga till kompetenspoäng till Walker.
Till exempel, South China University of Technology undervisar i känslor, och universitet med olika tekniska egenskaper, som Huazhong University of Science and Technology och Southern University of Science and Technology, kommer alla för att lära ut de senaste robotrörelserna.
Till exempel robotstyrning, mekatronik, artificiell intelligens och andra områden.
Det finns en mening att alla samlar ved och lågorna står höga.
Även om robotindustrin utvecklas snabbt är den generellt sett fortfarande i sin linda.
Specifikt finns det ingen komplett standard och certifieringssystem, det vill säga "gruppen av drakar har ingen ledare."
Vad händer i detta tillstånd om standarder etableras genom öppna operativsystem?
Tillverkare kommer att vara mycket glada: "Jag kan producera hårdvara på ett standardiserat sätt!"
Programmerare kommer också att vara glada: "Du kan använda operativsystemet för att utveckla applikationer!"
Detta kan förstås som en win-win (win-win):
Med operativsystemet som kärna är hela industrikedjan integrerad.
Är inte detta liknande vad Google och Android gör i mobiltelefonbranschen?
Ja, robotens operativsystem är faktiskt detsamma som operativsystemet för mobiltelefoner och datorer.
När det väl finns en marknadsandel är konkurrensfördelen i allmänhet inte stor.
Men att göra detta, det är verkligen inte så lätt.
Av en slump tänkte Walker-roboten på detta i början av projektet.
Det skiljer sig från Boston Dynamics Atlas.
Detta "akademiska företag" fokuserar på att förbättra robotens rörelseprestanda, och kostnaden är mycket hög, så den har inte kommersialiserats.
Den skiljer sig också från SoftBank Pepper-roboten.
Den fokuserar på interaktion och känslomässigt sällskap, men den saknar förmågan att lösa praktiska problem och har till slut inget annat val än att stoppa produktionen.
Walker-robotens kung fu lärs in så att den kan användas i framtiden.
För det första måste benen kunna anpassa sig till människors komplexa livsmiljö för att vara berättigade till antagning.
Då måste båda händerna kunna hantera dagliga föremål, vilket är den viktigaste hushållsfärdigheten.
Använd sedan den fullkroppskompatibla kontrollen för att säkerställa robotens säkerhet när den interagerar med människor och miljön.
Slutligen används en mängd sensorer och multimodala interaktionsmöjligheter för att uppfatta mänskliga behov.
Med denna förmåga har Walker-robotar tagit sig in i utställningshallar för vetenskap och teknik, kommersiella evenemang och varietéer, som en uppslukande interaktiv upplevelse som visar framtida livsscener.
I år kommer Walker X att väljas ut som en "intelligent guideinstruktör" i China Pavilion på världsutställningen som börjar den 1 oktober.
Nu försöker den åka till flygplatsen, banken, hotellet för att träna.
I framtiden kommer vi att åka hem till andra för att göra hushållsarbete, och även delta i barnomsorg och äldreomsorg.
För att tillåta Walker att komma in i den mänskliga familjen en dag har UBTECH också lett och deltagit i utformningen av ett antal säkerhetsstandarder för robotindustrin.
Oroa dig inte för integritet. Dess cloud computing-verksamhet följer EU:s strängaste dataskyddsföreskrifter GDPR.
För nästa FoU-plan kan Xiong Youjun, CTO för Ubisoft Technology, sammanfattas med 8 ord:
Minska vikten, öka hastigheten, öka stabiliteten och öka visdomen.
För att utöka det är:
Viktminskning är att tillåta roboten att "vikta ner", syftet är att minska energiförbrukningen samtidigt som säkerheten ökar.
Att snabba upp är att få roboten att "arbeta" i samma hastighet som en människa, inklusive handhastighet och fothastighet.
Stabilisering är att låta roboten hantera osäkerheter, som att anpassa sig till mer komplex terräng, för att utföra uppgifter stabilt.
Syftet med att lägga till intelligens är att tillåta robotar att bättre förstå världen och lösa problem, främst för att öka kognitiva resonemang och interaktionsförmåga.
Dehumanoid robotsom kan komma in i hemmet i framtiden måste vara humanoid? Sun Zhengyi, grundare av Softbank Group, gjorde denna förutsägelse 2015:
År 2040 kommer antalet robotar i världen att överstiga antalet människor och uppgå till cirka 10 miljarder.
Varför måste det då vara en humanoid robot?
Detta problem kan ses ur två aspekter.
När det gäller mänskliga känslomässiga behov, jämfört med andra former, har människor en naturlig känsla av intimitet och tillit till humanoida robotar.
När det gäller anpassningsförmåga är människors livsmiljö uppbyggd kring människor, och alla typer av föremål som används i det dagliga livet är också byggda för att människor ska kunna hantera dem för hand.
Om robotar vill tjäna människor måste de aktivt anpassa sig till den mänskliga livsmiljön.
Det finns trots allt ingen anledning för folk att ändra anpassningen till robotar? Rätt?
Det skiljer sig från industrirobotar som fokuserar på prestanda och effektivitet och väljer olika former.
Men samtidigt är humanoida robotar också de tekniskt svåraste robotarna och kräver mest investeringar.
Walker humanoid-roboten används som "roten och stammen" av produktträdet för att tillhandahålla näringsämnen till andra produkter i "branch"-delen och använda banbrytande FoU-teknik för att stödja tillämpningen av andra produkter från företaget.
"Grenar och löv" fortsätter att föröka sig och utvecklas på marknaden, vilket kan mata tillbaka "stammen" för att frodas.
Till sist, återvänd till Walker X.
Om sådana humanoida robotar verkligen används mycket i mänskliga familjer, vilken funktion ser du mest fram emot?


