


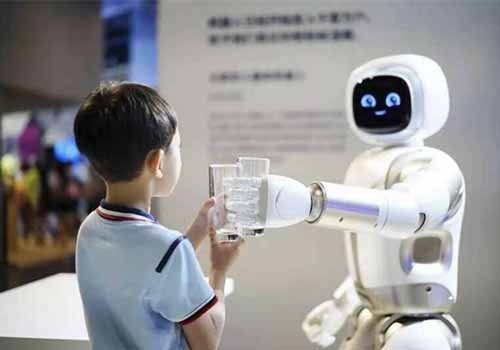
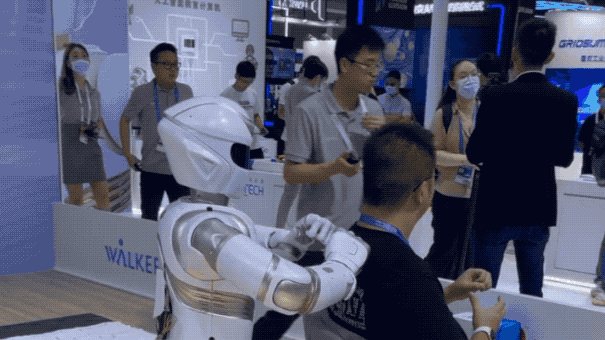
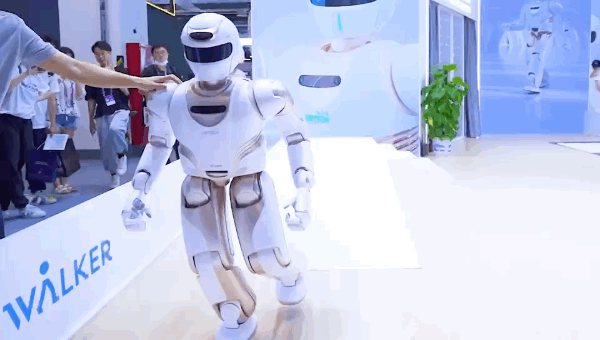
Je leest het goed: het was eenhumanoïde robotdat raakte mij hard in mijn rug.
Sindsdien zijn deze "kleine meester" en ik soepel het middelpunt van het publiek geworden (enigszins verlegen om te antwoorden).
Eerlijk gezegd is het vakmanschap niet slecht, tenminste de sterkte is stevig.
Het heet Walker X en maakte zijn debuut op de World Artificial Intelligence Conference van vandaag.
Maar alleen al om gemasseerd te worden, was echt onbevredigend.
Wat kan het nog meer doen? Deze vraag komt spontaan in mijn hoofd op.
Dus nadat ik een menigte 'kijkers' ter plaatse had gevolgd, besloot ik verder te gaan met verkennen.
Zoals het gezegde luidt: "Een reis van duizend mijl begint met een enkele stap", laten we eerst eens kijken naar het loopvermogen van Walker X.
De vlakke grond is te onbetwist, dus laten we meteen naar de oneffen grond gaan.
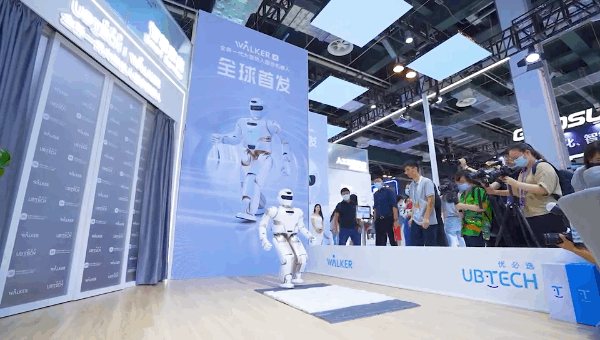
Volgens rapporten kan de maximale loopsnelheid 3 km/u bedragen.
Trappen van 15 cm op en af en hellingen van 20° zijn ook gemakkelijk te hanteren.
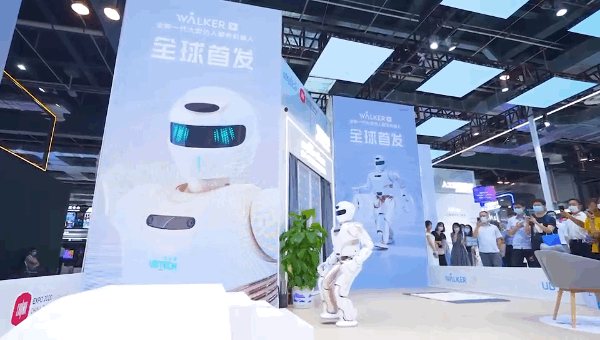
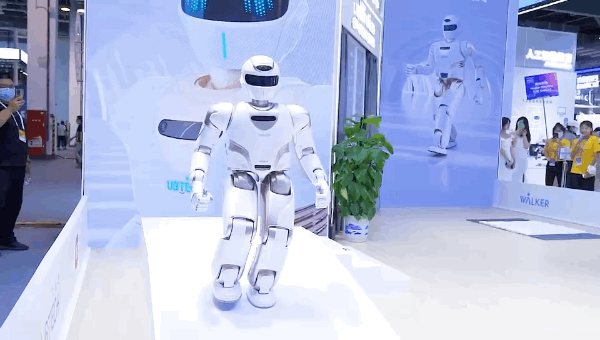
Walker X showde ook de unieke "Golden Rooster Independence"!
En het zal niet falen, zelfs niet als het wordt verstoord door externe krachten: een stabiele batch.
Er is iets krachtigers: het kan zelfs met je schaken!
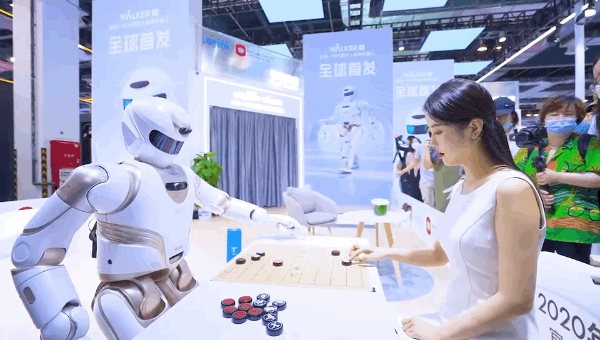
Uiteraard was iedereen ter plaatse verbaasd:
Hé! Wat een krachtige robot.
Maar vrienden die bekend zijn met de Walker-robot weten dat dit de vierde upgrade-iteratie van Ubican-technologie in vijf jaar is.
In de humanoïde robotcirkel kan worden gezegd dat deze upgradesnelheid snel genoeg is.
Wat voor soort vaardigheidspunten heb jij, naast alle mogelijkheden van Walker X,?
Laten we eerst naar het uiterlijk kijken.
Om Walker X flexibeler en stabieler te maken, heeft UBTECH de hoogte van de robot met 10 cm verlaagd en het gewicht met 14 kg verminderd.
De uiteindelijke lengte en het gewicht bereikten respectievelijk 1,30 m en 63 kg.
Ten tweede integreert Walker X zes AI-technologieën in één.
Op het gebied van robotverbindingen is hij uitgerust met in totaal 41 krachtige servoaangedreven verbindingen, die sneller zijn en een groter koppel hebben.
Dit is ook een van de sleutels tot de flexibiliteit van Walker X.
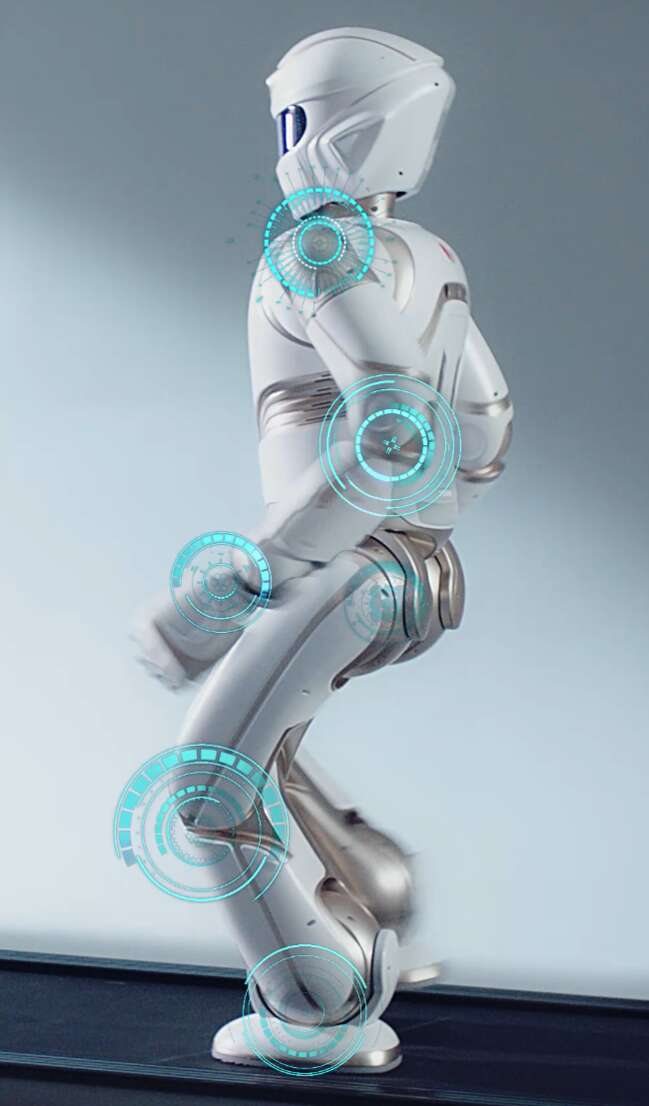
Maar de coördinatie van de ledematen is verre van voldoende. Als je dichter bij de mens wilt komen, moet je 'zes richtingen zien en naar alle richtingen luisteren'.
Op het gebied van visuele navigatie gebruikt Walker X U-SLAM.
Het is visueel gebaseerd op nauw gekoppelde en geoptimaliseerde driedimensionale stereovisiepositionering met meerdere sensoren, met een hogere positioneringsnauwkeurigheid, stabielere herkenning van dynamische omgevingen en betere realtime prestaties.
Kom en voel hoe Walker X de wereld "ziet".
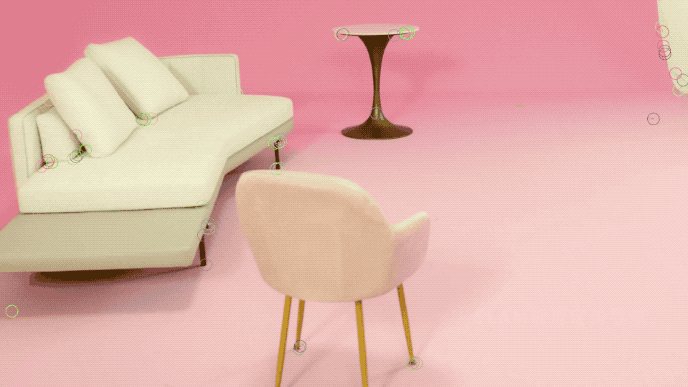
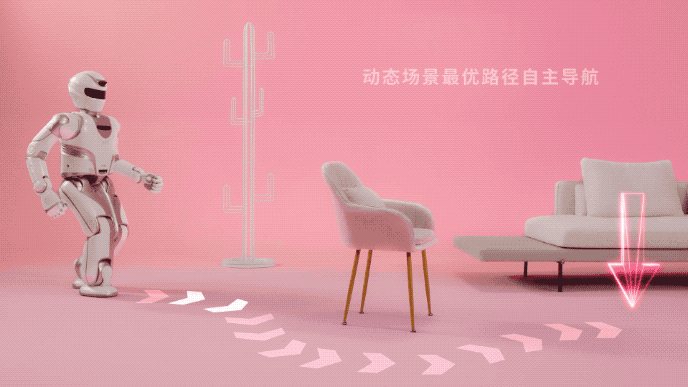
De navigatie maakt gebruik van het planningsalgoritme van grof naar fijn op meerdere niveaus.
Simpel gezegd: Walker X kan automatisch het globaal optimale pad selecteren in complexe en dynamische scenario's.
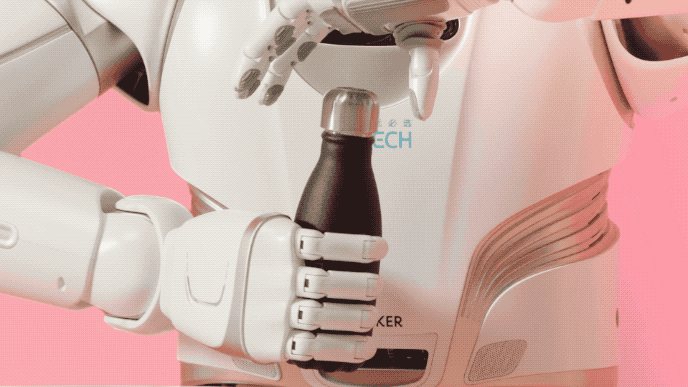
In termen van menselijke omgevingsperceptie kan het objectherkennings- en detectie-algoritme van Walker X, gebaseerd op deep learning, niet alleen de categorie van het object kennen, maar ook de ruimtelijke pose van het object detecteren.
Daarom kan Walker X de taak gemakkelijk voltooien, zolang hij een commando krijgt dat lijkt op "Help me de dop van de fles los te draaien".
Natuurlijk, een volwassenservicerobotmoet de verplichting tot “begeleiden” kunnen dragen.
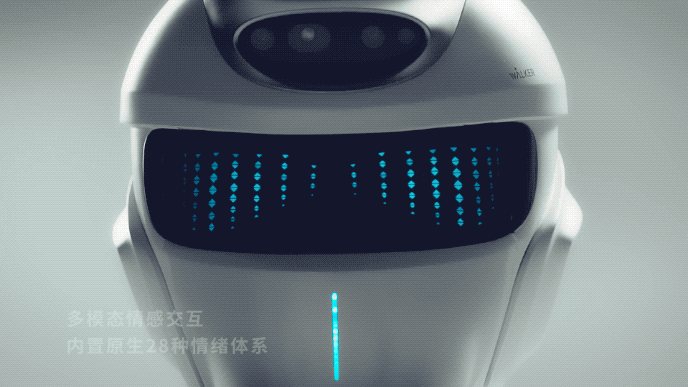
Daarom is emotionele interactie er ook een "verplicht verloop" van.
In dit opzicht integreert Walker X visuele, auditieve, tactiele en omgevingsperceptie via meerdere kanalen om nauwkeurige AI-beslissingen te nemen.
Bovendien zorgen multi-channel niet-inductieve opwinding, begrip van natuurlijke taal en meerdere rondes van steminteractie ervoor dat Walker X dichter bij de mens staat tijdens het communicatieproces met mensen.
Kijk ~ Blij, knipperend, het staat allemaal op het gezicht geschreven.
△ Knipogend (•᎑
Deze iteratiesnelheid is erg goed.
Maar wat je niet weet is dat dit allemaal te danken is aan een “Martial Arts Secret Book” van Youbitan Technology:
Systematisch en compleet software- en hardware-geïntegreerd wetenschappelijk onderzoeksplatform.
Begrijpt u de "naam" niet?
Het maakt niet uit, ik zal het in detail uitleggen.
Over het algemeen is het in twee delen verdeeld.
Deel 1: Simulatiemodel Het belangrijkste doel van dit geheime boek is om de Walker-robot een gesimuleerde digitale wereld te laten betreden.
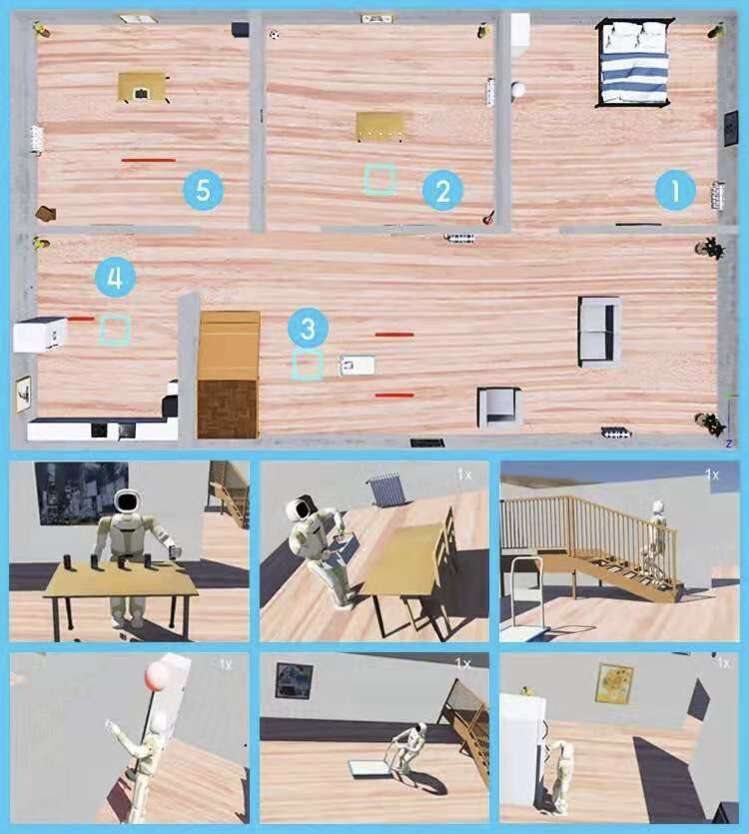
De praktijk ervan begint hier, inclusief leren, trainen en testen.
Dit lijkt op AlphaGo van toen. Het was in deze wereld vóór zijn debuut en speelde met zichzelf.
Het voordeel hiervan is dat het de ketenen van tijd en locatie losmaakt.
Tegelijkertijd stelt het onderzoekers in staat zich te concentreren op de ontwikkeling van software-algoritmen.
De onderstaande foto is dag en nacht Walker's "Cultivation Place".
Het tweede deel: Het geheim van de open interface, en vervolgens onderverdeeld, er zijn drie niveaus:
Onderste laag: servodrives en diverse sensoren op de hardware
Middelste laag: besturingssysteem en algoritme
Bovenste niveau: applicatiesoftware
Het doel hiervan is om gepersonaliseerde functies voor de robot aan te passen aan daadwerkelijke toepassingsscenario's.
Maar naast deze drie lagen zijn er nog drie grote platforms:
Stem open platform
Visueel open platform
Zelf ontwikkeld robotbesturingssysteem ROSA
Vooral ROSA staat open voor universiteiten en wetenschappelijke onderzoeksinstellingen.
Zo wordt de ‘kungfu op de benen’ van de Walker-robot via dit platform begeleid door Ubican Technology en Tsinghua University.
Het omvat functies zoals navigatie en padplanning, loopcontrole, doelherkenning en tracking.
En gedurende drie opeenvolgende jaren heeft hij goede resultaten behaald in de Robot Soccer World Cup "Robocup".
En niet alleen Tsinghua University, maar ook andere universiteiten hebben zich aangesloten om vaardigheidspunten aan Walker toe te voegen.
De South China University of Technology onderwijst bijvoorbeeld emoties, en universiteiten met verschillende technische kenmerken, zoals de Huazhong University of Science and Technology en de Southern University of Science and Technology, komen allemaal om de nieuwste robotbewegingen te onderwijzen.
Bijvoorbeeld robotbesturing, mechatronica, kunstmatige intelligentie en andere gebieden.
Er is een betekenis dat iedereen brandhout verzamelt en de vlammen hoog zijn.
Hoewel de robotica-industrie zich snel ontwikkelt, staat deze over het algemeen nog in de kinderschoenen.
Concreet is er geen compleet standaard- en certificeringssysteem, dat wil zeggen: "de groep draken heeft geen leider."
Wat zal er in deze situatie gebeuren als standaarden tot stand worden gebracht via open besturingssystemen?
Fabrikanten zullen heel blij zijn: "Ik kan hardware op een gestandaardiseerde manier produceren!"
Ook programmeurs zullen enthousiast zijn: "Je kunt het besturingssysteem gebruiken om applicaties te ontwikkelen!"
Dit kan worden opgevat als een win-win (win-win):
Met het besturingssysteem als kern is de gehele industriële keten geïntegreerd.
Is dit niet vergelijkbaar met wat Google en Android doen in de mobiele telefoonindustrie?
Ja, het robotbesturingssysteem is eigenlijk hetzelfde als het besturingssysteem van mobiele telefoons en pc’s.
Als er eenmaal een marktaandeel is, is het concurrentievoordeel doorgaans niet groot.
Maar om dit te doen, is het echt niet zo eenvoudig.
Toevallig heeft de Walker-robot hier aan het begin van het project over nagedacht.
Het is anders dan Boston Dynamics Atlas.
Deze "academische onderneming" richt zich op het verbeteren van de bewegingsprestaties van de robot, en de kosten zijn erg hoog, dus het is niet gecommercialiseerd.
Het is ook anders dan de SoftBank Pepper-robot.
Het richt zich op interactie en emotioneel gezelschap, maar mist het vermogen om praktische problemen op te lossen en heeft uiteindelijk geen andere keuze dan de productie stop te zetten.
De kungfu van de Walker-robot wordt geleerd zodat deze in de toekomst kan worden gebruikt.
Om voor toelating in aanmerking te komen, moeten de benen zich allereerst kunnen aanpassen aan de complexe leefomgeving van de mens.
Dan moeten beide handen dagelijkse voorwerpen kunnen bedienen, wat de belangrijkste huishoudelijke vaardigheid is.
Maak vervolgens gebruik van de full-body-conforme besturing om de veiligheid van de robot te garanderen bij de interactie met mens en omgeving.
Ten slotte wordt een schat aan sensoren en multimodale interactiemogelijkheden gebruikt om menselijke behoeften waar te nemen.
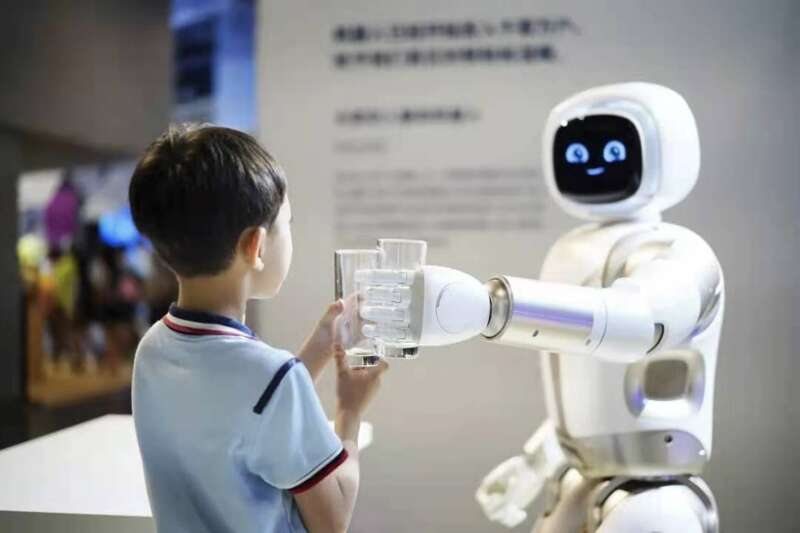
Met dit vermogen zijn Walker-robots terechtgekomen in tentoonstellingshallen voor wetenschap en technologie, commerciële evenementen en variétéshows, als een meeslepende interactieve ervaring die toekomstige levensscènes laat zien.
Dit jaar wordt Walker X vanaf 1 oktober geselecteerd als ‘intelligente gidsinstructeur’ in het China Paviljoen op de Wereldtentoonstelling.
Nu probeert het naar het vliegveld, de bank, het hotel te gaan om te oefenen.
In de toekomst gaan we bij anderen thuis het huishouden doen en zelfs meedoen aan de kinderopvang en ouderenzorg.
Om Walker op een dag tot de menselijke familie te laten toetreden, heeft UBTECH ook leiding gegeven aan en deelgenomen aan de formulering van een aantal veiligheidsnormen voor de robotica-industrie.
Maak je geen zorgen over privacy. De cloud computing-activiteiten voldoen aan de strengste EU-AVG-regels voor gegevensbescherming.
Voor het volgende R&D-plan kan Xiong Youjun, CTO van Ubisoft Technology, in 8 woorden worden samengevat:
Verminder het gewicht, verhoog de snelheid, verhoog de stabiliteit en vergroot de wijsheid.
Om het uit te breiden is:
Gewichtsverlies is om de robot in staat te stellen "gewicht te verliezen", het doel is om het energieverbruik te verminderen en tegelijkertijd de veiligheid te vergroten.
Versnellen is ervoor zorgen dat de robot met dezelfde snelheid "werkt" als een mens, inclusief handsnelheid en voetsnelheid.
Stabilisatie is om de robot in staat te stellen om te gaan met onzekerheden, zoals aanpassing aan complexer terrein, om zo taken stabiel uit te voeren.
Het doel van het toevoegen van intelligentie is om robots de wereld beter te laten begrijpen en problemen op te lossen, voornamelijk om het cognitieve redeneer- en interactievermogen te vergroten.
Dehumanoïde robotdie in de toekomst het huis kunnen binnendringen, moeten mensachtig zijn? Sun Zhengyi, oprichter van Softbank Group, deed in 2015 deze voorspelling:
In 2040 zal het aantal robots in de wereld groter zijn dan het aantal mensen en ongeveer 10 miljard bedragen.
Waarom moet het dan een mensachtige robot zijn?
Dit probleem kan vanuit twee aspecten worden bekeken.
In termen van menselijke emotionele behoeften hebben mensen, vergeleken met andere vormen, een natuurlijk gevoel van intimiteit en vertrouwen in mensachtige robots.
In termen van aanpassingsvermogen is de leefomgeving van de mens rond mensen gebouwd, en ook allerlei voorwerpen die in het dagelijks leven worden gebruikt, zijn zo gebouwd dat mensen ze met de hand kunnen bedienen.
Als robots de mens willen dienen, moeten ze zich actief aanpassen aan de menselijke leefomgeving.
Er is immers geen reden voor mensen om de aanpassing aan robots te veranderen? Rechts?
Het is anders dan industriële robots die zich richten op prestaties en efficiëntie en andere vormen kiezen.
Maar tegelijkertijd zijn humanoïde robots ook de technisch moeilijkste robots en vergen ze de meeste investeringen.
De mensachtige Walker-robot wordt gebruikt als de "wortel en stam" van de productboom om voedingsstoffen te leveren voor andere producten in het "tak"-gedeelte, en maakt gebruik van geavanceerde R&D-technologie om de toepassing van andere producten van het bedrijf te ondersteunen.
"Takken en bladeren" blijven zich voortplanten en ontwikkelen op de markt, wat de "stam" kan voeden om te gedijen.
Keer ten slotte terug naar Walker X.
Als dergelijke mensachtige robots echt op grote schaal worden gebruikt in menselijke families, naar welke functie kijk je dan het meeste uit?


