


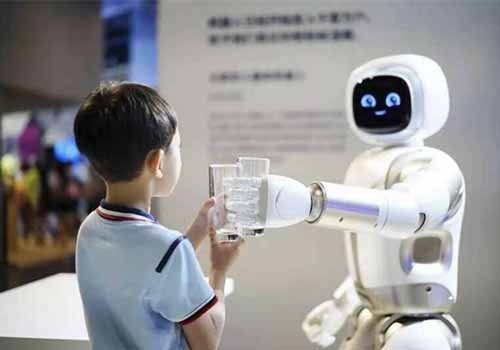
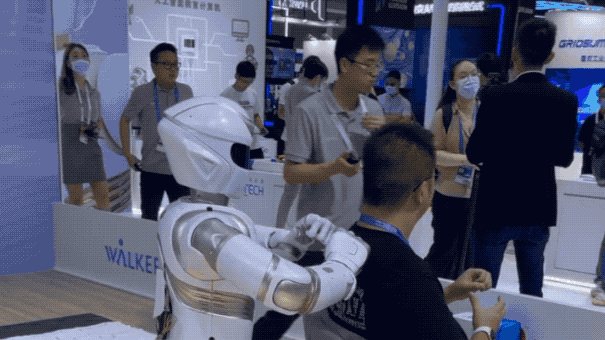
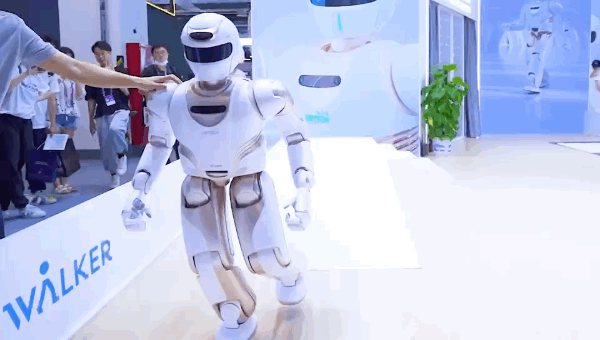
لقد قرأت ذلك بشكل صحيح، لقد كانروبوت بشريالتي ضربتني بشدة على الظهر.
منذ ذلك الحين، أصبحت أنا وهذا "السيد الصغير" محط اهتمام الجمهور بسلاسة (خجولين قليلاً من الإجابة).
لأكون صادقًا، الصنعة ليست سيئة، على الأقل القوة ثابتة.
يطلق عليه اسم Walker X، وقد ظهر لأول مرة في المؤتمر العالمي للذكاء الاصطناعي اليوم.
ولكن مجرد التدليك كان غير مرضٍ حقًا.
ماذا يمكن أن تفعل؟ هذا السؤال يتبادر إلى ذهني بشكل عفوي.
لذا، بعد متابعة حشد من "المراقبين" في مكان الحادث، قررت مواصلة الاستكشاف.
كما يقول المثل، "رحلة الألف ميل تبدأ بخطوة واحدة"، دعونا نلقي نظرة على قدرة Walker X على المشي أولاً.
الأرض المسطحة لا يمكن تحديها، لذلك دعونا نذهب مباشرة إلى الأرض غير المستوية.
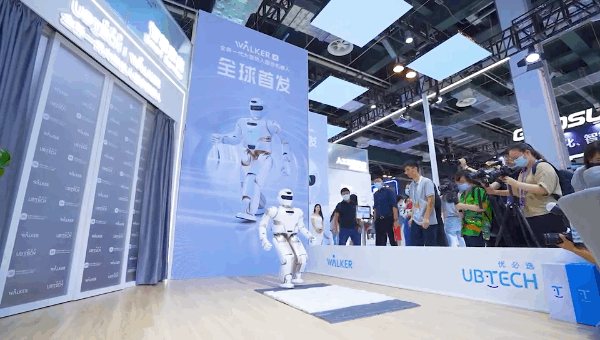
ووفقا للتقارير، فإن السرعة القصوى للمشي يمكن أن تصل إلى 3 كم / ساعة.
من السهل أيضًا التعامل مع صعود وهبوط السلالم التي يبلغ ارتفاعها 15 سم وتسلق المنحدرات بزاوية 20 درجة.
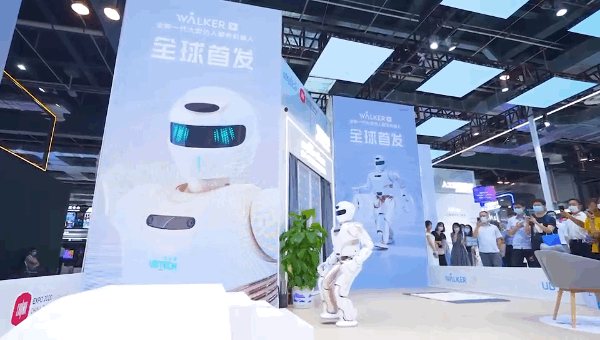
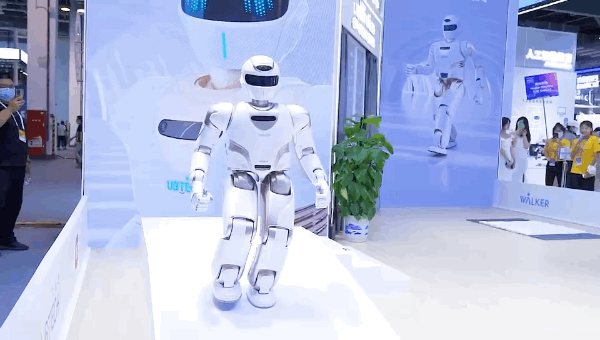
أظهر Walker X أيضًا "استقلال الديك الذهبي" الفريد!
ولن تفشل حتى لو تدخلت فيها قوى خارجية، وهي دفعة مستقرة.
هناك شيء أقوى، يمكنه حتى لعب الشطرنج معك!
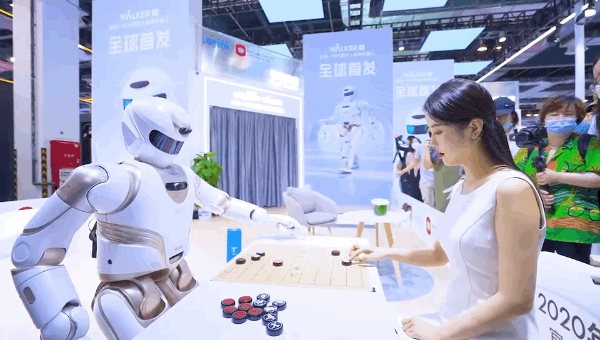
وبطبيعة الحال، اندهش الجميع في المكان:
هاه! يا له من روبوت قوي.
لكن الأصدقاء الذين هم على دراية بالروبوت Walker يعرفون أن هذا هو التكرار الرابع للترقية لتقنية Ubican خلال 5 سنوات.
في دائرة الروبوتات البشرية، يمكن القول أن سرعة الترقية هذه سريعة بما فيه الكفاية.
خلف كل قدرات Walker X، ما نوع نقاط المهارة التي تمتلكها؟
دعونا ننظر إلى المظهر أولا.
من أجل جعل Walker X أكثر مرونة واستقرارًا، قامت UBTECH بخفض ارتفاع الروبوت بمقدار 10 سم وخفض وزنه بمقدار 14 كجم.
وصل الطول والوزن النهائيان إلى 1.30 مترًا و63 كجم على التوالي.
ثانيًا، يدمج جهاز Walker X ستة تقنيات للذكاء الاصطناعي في تقنية واحدة.
فيما يتعلق بمفاصل الروبوت، فهو مجهز بإجمالي 41 وصلة مؤازرة عالية الأداء، وهي أسرع ولها عزم دوران أكبر.
يعد هذا أيضًا أحد مفاتيح مرونة Walker X.
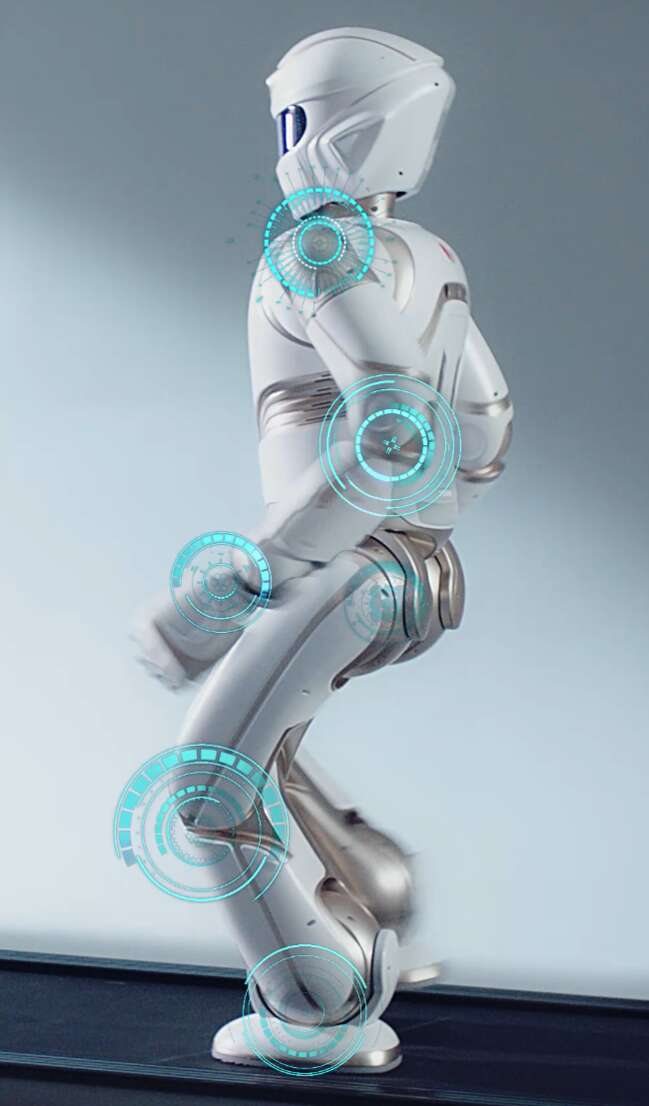
لكن تنسيق الأطراف ليس كافيا. إذا أردت التقرب من البشر، عليك أن "ترى ستة اتجاهات وتستمع إلى كل الاتجاهات".
فيما يتعلق بالملاحة المرئية، يستخدم جهاز Walker X تقنية U-SLAM.
يعتمد بصريًا على مستشعرات متعددة مقترنة بإحكام ومحسنة لتحديد موضع الرؤية المجسمة ثلاثي الأبعاد، مع دقة أعلى لتحديد المواقع، والتعرف الأكثر استقرارًا على البيئات الديناميكية، وأداء أفضل في الوقت الفعلي.
تعال واشعر كيف "يرى" Walker X العالم.
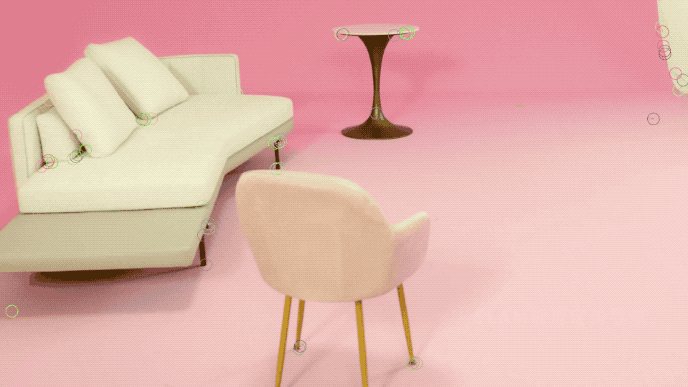
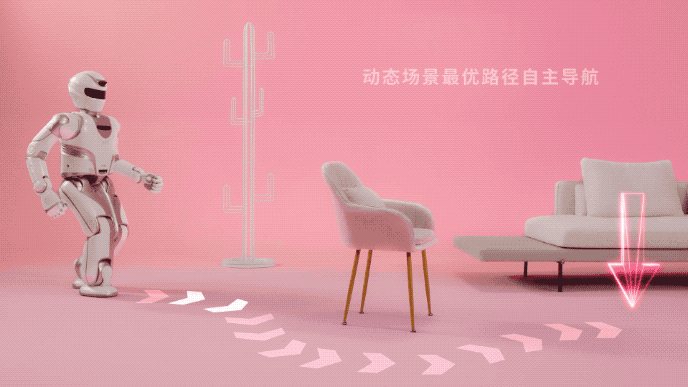
يستخدم التنقل خوارزمية التخطيط متعدد المستويات من الخشن إلى الدقيق.
ببساطة، يستطيع Walker X تحديد المسار الأمثل العالمي تلقائيًا في سيناريوهات معقدة وديناميكية.
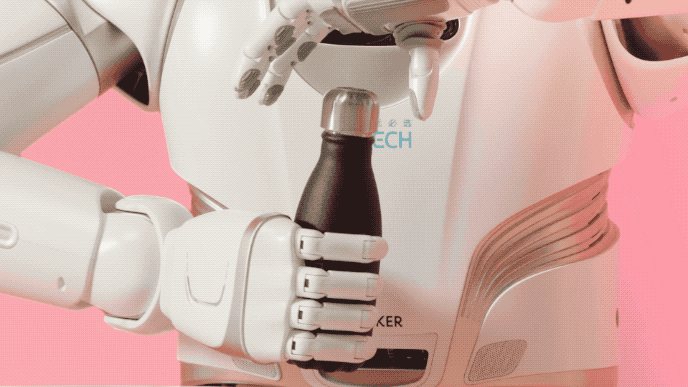
فيما يتعلق بالإدراك البشري البيئي، فإن خوارزمية التعرف على الكائنات واكتشافها الخاصة بـ Walker X بناءً على التعلم العميق لا يمكنها معرفة فئة الكائن فحسب، بل يمكنها أيضًا اكتشاف الوضع المكاني للكائن.
لذلك، طالما تم إعطاؤه أمرًا مشابهًا لـ "ساعدني في فك غطاء الزجاجة"، فيمكن لـ Walker X إكمال المهمة بسهولة.
بالطبع ناضجةروبوت الخدمةيجب أن يكون قادرًا على تحمل التزام "المرافقة".
لذلك فإن التفاعل العاطفي هو أيضًا "مسار إلزامي" له.
وفي هذا الصدد، يدمج Walker X الإدراك البصري والسمعي واللمسي والبيئي متعدد القنوات لاتخاذ قرارات دقيقة تعتمد على الذكاء الاصطناعي.
بالإضافة إلى ذلك، فإن الإثارة غير الاستقرائية متعددة القنوات، وفهم اللغة الطبيعية، وجولات متعددة من إمكانيات التفاعل الصوتي تجعل Walker X أقرب إلى البشر في عملية التواصل مع الناس.
انظر ~ سعيد، يومض، كل هذا مكتوب على الوجه.
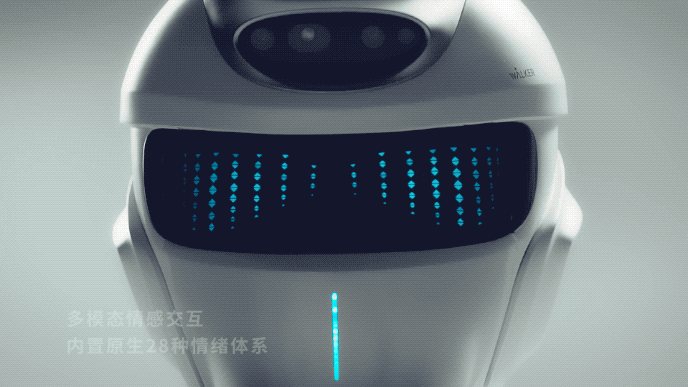
△ الغمز (•᎑
سرعة التكرار هذه جيدة جدًا.
لكن ما لا تعرفه هو أن كل هذا يرجع إلى "الكتاب السري للفنون القتالية" من شركة Youbitan Technology:
منصة بحث علمي متكاملة من البرامج والأجهزة المنهجية والكاملة.
لا أستطيع أن أفهم "اسمها"؟
لا يهم، اسمحوا لي أن أشرح بالتفصيل.
وبشكل عام، فهي مقسمة إلى قسمين.
الجزء 1: نموذج المحاكاة الغرض الرئيسي من هذا الكتاب السري هو السماح للروبوت ووكر بالدخول إلى عالم رقمي محاكى.
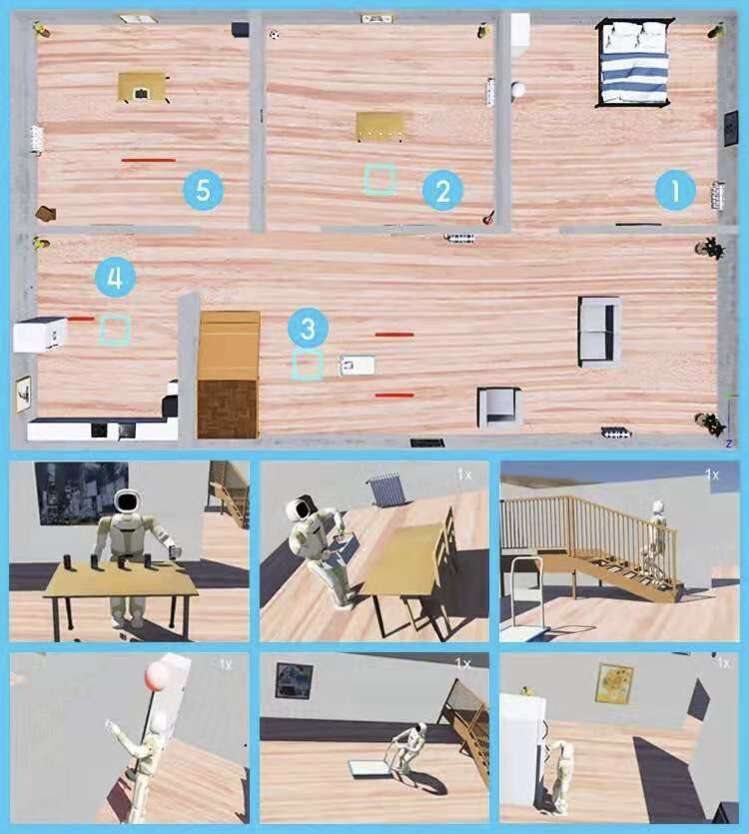
ومن هنا تبدأ ممارستها، بما في ذلك التعلم والتدريب والاختبار.
هذا يشبه AlphaGo في ذلك الوقت. لقد كان في هذا العالم قبل ظهوره لأول مرة، يلعب الشطرنج مع نفسه.
وميزة ذلك أنه يحرر قيود الزمان والمكان.
وفي الوقت نفسه، يسمح للباحثين بالتركيز على تطوير خوارزميات البرمجيات.
الصورة أدناه هي "مكان الزراعة" الخاص بـ Walker ليلًا ونهارًا.
الجزء الثاني: سر الواجهة المفتوحة ومن ثم تقسيمها إلى ثلاثة مستويات:
الطبقة السفلية: محركات المؤازرة وأجهزة الاستشعار المختلفة الموجودة على الأجهزة
الطبقة الوسطى: نظام التشغيل والخوارزمية
المستوى العلوي: البرمجيات التطبيقية
والغرض من ذلك هو تخصيص الوظائف المخصصة للروبوت وفقًا لسيناريوهات التطبيق الفعلية.
ولكن بالإضافة إلى هذه الطبقات الثلاث، هناك ثلاث منصات كبيرة:
منصة صوتية مفتوحة
منصة مرئية مفتوحة
نظام تشغيل الروبوت المطور ذاتيًا ROSA
وخاصة ROSA، فهو مفتوح للجامعات ومؤسسات البحث العلمي.
على سبيل المثال، يتم توجيه "الكونغ فو على الساقين" للروبوت ووكر بواسطة شركة Ubican Technology وجامعة تسينغهوا من خلال هذه المنصة.
ويتضمن وظائف مثل التنقل وتخطيط المسار والتحكم في المشية والتعرف على الهدف وتتبعه.
وعلى مدار ثلاث سنوات متتالية، حقق نتائج جيدة في كأس العالم لكرة القدم للروبوت "Robocup".
ولم تنضم جامعة تسينغهوا فحسب، بل انضمت جامعات أخرى أيضًا لإضافة نقاط مهارة إلى ووكر.
على سبيل المثال، تقوم جامعة جنوب الصين للتكنولوجيا بتدريس العواطف، وتأتي الجامعات ذات الخصائص التقنية المختلفة، مثل جامعة هواتشونغ للعلوم والتكنولوجيا والجامعة الجنوبية للعلوم والتكنولوجيا، لتدريس أحدث حركات الروبوت.
على سبيل المثال، التحكم في الروبوت، والميكاترونكس، والذكاء الاصطناعي وغيرها من المجالات.
هناك معنى أن الجميع يجمعون الحطب واللهيب مشتعل.
على الرغم من أن صناعة الروبوتات تتطور بسرعة، إلا أنها لا تزال في بداياتها بشكل عام.
على وجه التحديد، لا يوجد نظام كامل للمعايير والشهادات، أي "مجموعة التنانين ليس لها قائد".
في هذه الحالة، ماذا سيحدث إذا تم وضع المعايير من خلال أنظمة التشغيل المفتوحة؟
سيكون المصنعون سعداء جدًا: "يمكنني إنتاج الأجهزة بطريقة موحدة!"
سيكون المبرمجون أيضًا متحمسين: "يمكنك استخدام نظام التشغيل لتطوير التطبيقات!"
يمكن فهم ذلك على أنه مربح للجانبين (مربح للجانبين):
مع نظام التشغيل باعتباره جوهر، يتم دمج السلسلة الصناعية بأكملها.
ألا يشبه هذا ما تفعله جوجل وأندرويد في صناعة الهواتف المحمولة؟
نعم، نظام تشغيل الروبوت هو في الواقع نفس نظام تشغيل الهواتف المحمولة وأجهزة الكمبيوتر.
وبمجرد وجود حصة في السوق، فإن الميزة التنافسية ليست كبيرة بشكل عام.
لكن القيام بذلك ليس بهذه السهولة حقًا.
ومن قبيل الصدفة، أخذ الروبوت ووكر هذا بعين الاعتبار في بداية المشروع.
وهو يختلف عن أطلس بوسطن ديناميك.
يركز هذا "المشروع الأكاديمي" على تحسين أداء حركة الروبوت، والتكلفة مرتفعة للغاية، لذلك لم يتم تسويقه.
وهو يختلف أيضًا عن روبوت SoftBank Pepper.
يركز على التفاعل والرفقة العاطفية، لكنه يفتقر إلى القدرة على حل المشكلات العملية، وفي النهاية ليس أمامه خيار سوى التوقف عن الإنتاج.
يتم تعلم الكونغ فو الخاص بالروبوت ووكر بحيث يمكن استخدامه في المستقبل.
بادئ ذي بدء، يجب أن تكون الأرجل قادرة على التكيف مع البيئة المعيشية المعقدة للإنسان حتى تكون مؤهلة للقبول.
ومن ثم يجب أن تكون كلتا اليدين قادرين على تشغيل الأشياء اليومية، وهي أهم مهارة في التدبير المنزلي.
ثم استخدم التحكم المتوافق مع كامل الجسم لضمان سلامة الروبوت عند التفاعل مع الأشخاص والبيئة.
وأخيرا، يتم استخدام ثروة من أجهزة الاستشعار وقدرات التفاعل متعدد الوسائط لإدراك الاحتياجات البشرية.
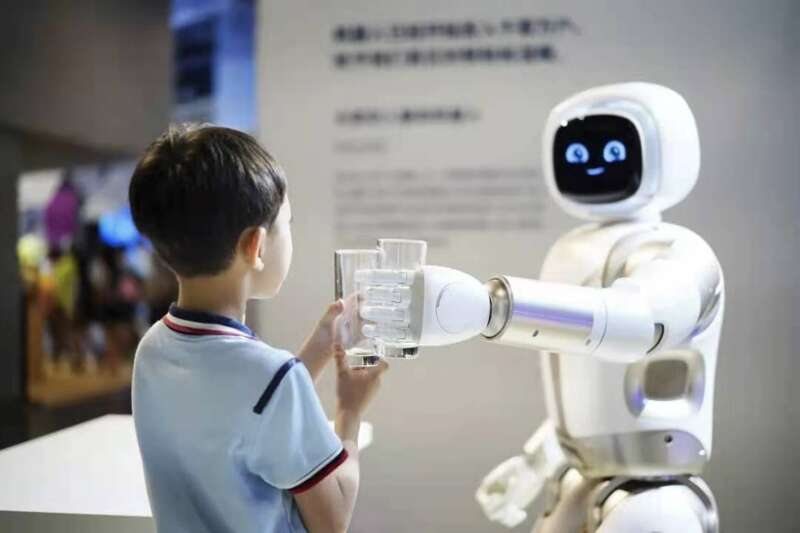
وبهذه القدرة، دخلت روبوتات ووكر إلى قاعات معارض العلوم والتكنولوجيا والفعاليات التجارية والعروض المتنوعة، كتجربة تفاعلية غامرة، تعرض مشاهد الحياة المستقبلية.
هذا العام، سيتم اختيار ووكر إكس ليكون "مدربًا مرشدًا ذكيًا" في جناح الصين في معرض إكسبو العالمي الذي يبدأ في الأول من أكتوبر.
وهي الآن تحاول الذهاب إلى المطار أو البنك أو الفندق لممارسة الرياضة.
في المستقبل، سوف نذهب إلى منازل الآخرين للقيام بالأعمال المنزلية، وحتى المشاركة في رعاية الأطفال ورعاية المسنين.
ومن أجل السماح لووكر بدخول الأسرة البشرية يومًا ما، قادت UBTECH أيضًا وشاركت في صياغة عدد من معايير السلامة لصناعة الروبوتات.
لا تقلق بشأن الخصوصية. تتوافق أعمال الحوسبة السحابية الخاصة بها مع لوائح حماية البيانات الأكثر صرامة في الاتحاد الأوروبي.
بالنسبة لخطة البحث والتطوير التالية، يمكن تلخيص Xiong Youjun، المدير التنفيذي للتكنولوجيا في Ubisoft Technology، في 8 كلمات:
تقليل الوزن، وزيادة السرعة، وزيادة الثبات، وزيادة الحكمة.
لتوسيعه هو:
فقدان الوزن هو السماح للروبوت "بخسارة الوزن"، والغرض من ذلك هو تقليل استهلاك الطاقة مع زيادة السلامة.
التسريع هو جعل الروبوت "يعمل" بنفس سرعة الإنسان، بما في ذلك سرعة اليد وسرعة القدم.
التثبيت هو السماح للروبوت بالتعامل مع حالات عدم اليقين، مثل التكيف مع التضاريس الأكثر تعقيدًا، وذلك لأداء المهام بشكل مستقر.
الغرض من إضافة الذكاء هو السماح للروبوتات بفهم العالم بشكل أفضل وحل المشكلات، وذلك بشكل أساسي لزيادة التفكير المعرفي وقدرات التفاعل.
الروبوت بشريالتي يمكن أن تدخل المنزل في المستقبل يجب أن تكون بشرية؟ قدم Sun Zhengyi، مؤسس مجموعة Softbank Group، هذا التنبؤ في عام 2015:
وبحلول عام 2040، سيتجاوز عدد الروبوتات في العالم عدد البشر، ليصل إلى نحو 10 مليارات.
إذن لماذا يجب أن يكون روبوتًا بشريًا؟
ويمكن النظر إلى هذه المشكلة من جانبين.
فيما يتعلق بالاحتياجات العاطفية البشرية، مقارنة بالأشكال الأخرى، يتمتع البشر بإحساس طبيعي بالحميمية والثقة في الروبوتات البشرية.
من حيث القدرة على التكيف، فإن البيئة المعيشية للبشر مبنية على الناس، كما أن جميع أنواع الأشياء المستخدمة في الحياة اليومية مصممة أيضًا ليعمل بها الناس يدويًا.
إذا أرادت الروبوتات خدمة البشر، فعليها أن تتكيف بشكل فعال مع البيئة المعيشية البشرية.
بعد كل شيء، ليس هناك سبب للناس لتغيير التكيف مع الروبوتات؟ يمين؟
وهي تختلف عن الروبوتات الصناعية التي تركز على الأداء والكفاءة وتختار أشكالاً مختلفة.
ولكن في الوقت نفسه، تعد الروبوتات التي تشبه البشر أيضًا أكثر الروبوتات صعوبة من الناحية الفنية وتتطلب أكبر قدر من الاستثمار.
يتم استخدام الروبوت ووكر باعتباره "الجذر والجذع" لشجرة المنتج لتوفير العناصر الغذائية للمنتجات الأخرى في الجزء "الفرع"، واستخدام تكنولوجيا البحث والتطوير المتطورة لدعم تطبيق المنتجات الأخرى للشركة.
تستمر "الفروع والأوراق" في التكاثر والتطور في السوق، مما يمكن أن يغذي "الجذع" ليزدهر.
وأخيرًا، عد إلى Walker X.
إذا كانت مثل هذه الروبوتات البشرية تستخدم على نطاق واسع في العائلات البشرية، فما هي الوظيفة التي تتطلع إليها أكثر؟


