


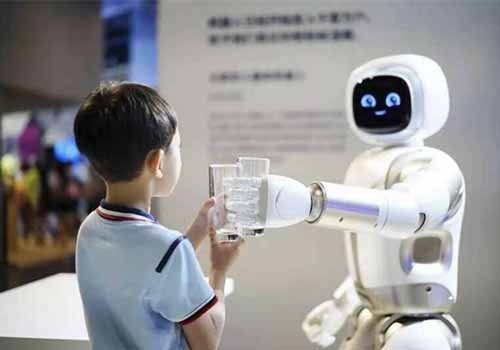
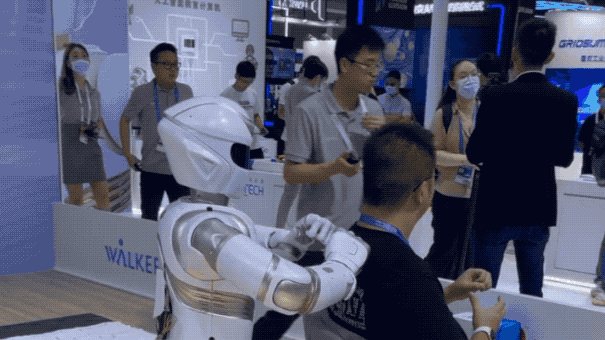
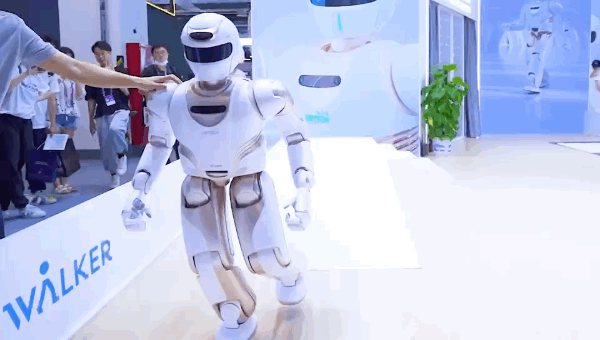
Vous avez bien lu, c'était unrobot humanoïdeça m'a frappé fort dans le dos.
Depuis, ce "petit maître" et moi sommes devenus le centre d'intérêt du public en douceur (un peu timide pour répondre).
Pour être honnête, le savoir-faire n'est pas mauvais, au moins la solidité est ferme.
Il s'appelle Walker X et a fait ses débuts aujourd'hui lors de la Conférence mondiale sur l'intelligence artificielle.
Mais juste se faire masser, ce n'était vraiment pas satisfaisant.
Que peut-il faire d'autre ? Cette question surgit spontanément dans mon esprit.
Alors, suivant une foule de « spectateurs » présents sur les lieux, j'ai décidé de continuer l'exploration.
Comme le dit le proverbe, "Un voyage de mille kilomètres commence par un seul pas", jetons d'abord un coup d'œil à la capacité de marche de Walker X.
Le terrain plat est trop peu contesté, alors passons directement au terrain accidenté.
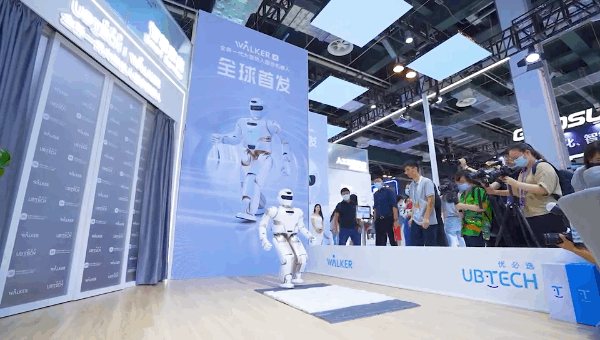
Selon les rapports, sa vitesse de marche maximale peut atteindre 3 km/h.
Monter et descendre des escaliers de 15 cm et monter des pentes de 20° sont également faciles à gérer.
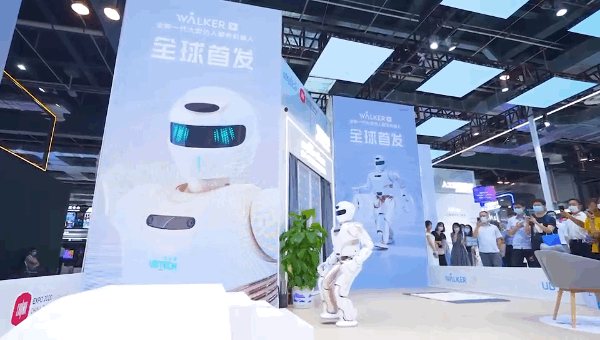
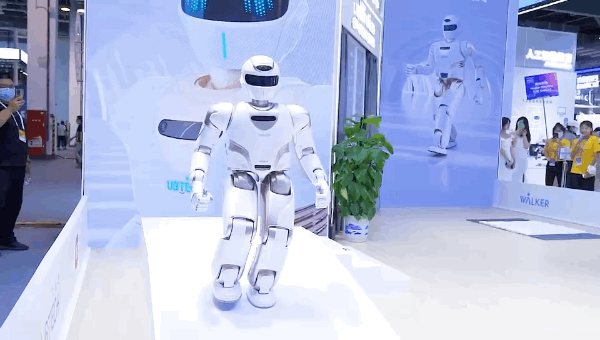
Walker X a également montré l'unique « Golden Rooster Independence » !
Et il n’échouera pas même s’il est interféré par des forces externes – un lot stable.
Il y a quelque chose de plus puissant, il peut même jouer aux échecs avec vous !
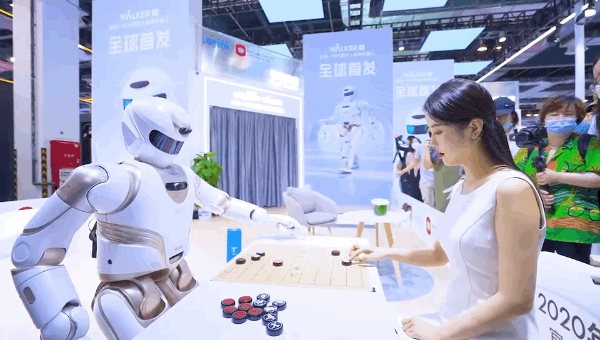
Naturellement, tout le monde présent sur les lieux était étonné :
Hein! Quel robot puissant.
Mais les amis qui connaissent le robot Walker savent qu’il s’agit de la quatrième itération de mise à niveau de la technologie Ubican en 5 ans.
Dans le cercle des robots humanoïdes, cette vitesse de mise à niveau peut être considérée comme suffisamment rapide.
而且这一次,更快、更稳、更智Derrière toutes les capacités de Walker X, quels types de points de compétence avez-vous ?
Regardons d'abord l'apparence.
Afin de rendre Walker X plus flexible et stable, UBTECH a abaissé la hauteur du robot de 10 cm et réduit son poids de 14 kg.
La taille et le poids finaux atteignaient respectivement 1,30 m et 63 kg.
Deuxièmement, Walker X intègre six technologies d'IA en une.
En termes d'articulations du robot, il est équipé d'un total de 41 articulations servocommandées hautes performances, plus rapides et avec un couple plus important.
C'est aussi l'une des clés de la flexibilité de Walker X.
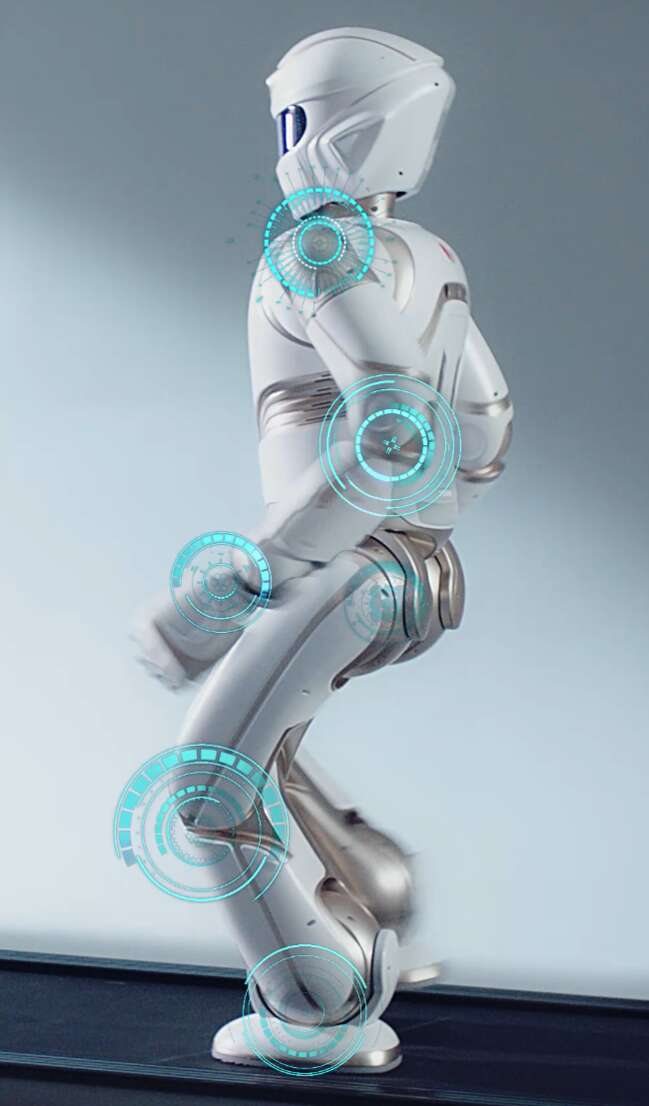
Mais la coordination des membres est loin d’être suffisante. Si vous voulez vous rapprocher des humains, vous devez « voir six directions et écouter toutes les directions ».
En termes de navigation visuelle, Walker X utilise U-SLAM.
Il est visuellement basé sur un positionnement de vision stéréo tridimensionnelle multi-capteurs étroitement couplé et optimisé, avec une précision de positionnement plus élevée, une reconnaissance plus stable des environnements dynamiques et de meilleures performances en temps réel.
Venez ressentir comment Walker X « voit » le monde.
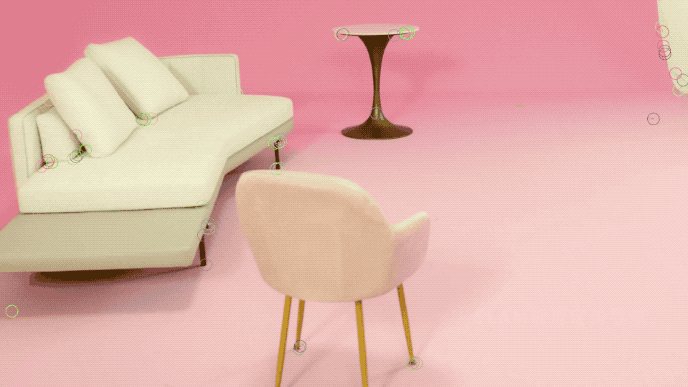
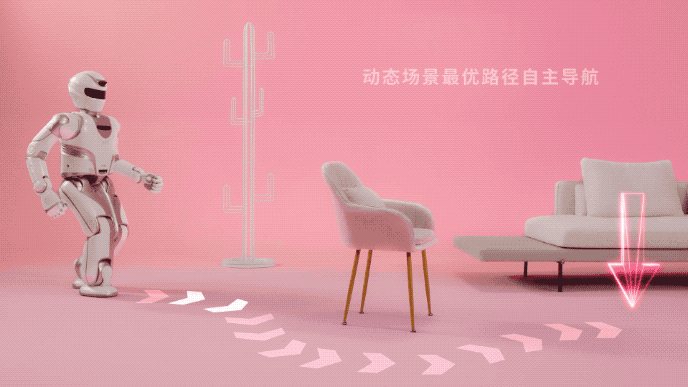
La navigation utilise l'algorithme de planification multi-niveaux grossier à fin.
En termes simples, Walker X peut sélectionner automatiquement le chemin optimal global dans des scénarios complexes et dynamiques.
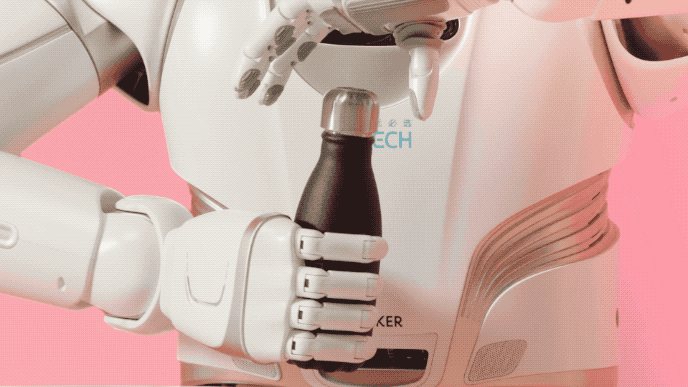
En termes de perception humaine environnementale, l'algorithme de reconnaissance et de détection d'objets de Walker X basé sur l'apprentissage profond peut non seulement connaître la catégorie de l'objet, mais également détecter la pose spatiale de l'objet.
Par conséquent, tant qu'on lui donne une commande similaire à "Aidez-moi à dévisser le bouchon de la bouteille", Walker X peut facilement accomplir la tâche.
Bien sûr, une personne maturerobot de servicedoit pouvoir supporter l'obligation « d'accompagner ».
Par conséquent, l'interaction émotionnelle en est également un « cours obligatoire ».
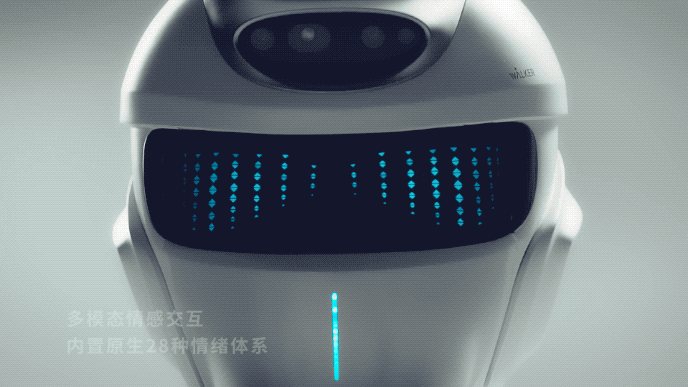
À cet égard, Walker X intègre la perception multicanal visuelle, auditive, tactile et environnementale pour prendre des décisions précises en matière d'IA.
De plus, l'excitation multicanal non inductive, la compréhension du langage naturel et les multiples séries de capacités d'interaction vocale rendent Walker X plus proche des humains dans le processus de communication avec les gens.
Regarde ~ Heureux, clignant des yeux, tout est écrit sur le visage.
△ Clin d'œil (•᎑
Cette vitesse d'itération est très bonne.
Mais ce que vous ne savez pas, c'est que tout cela est dû à un « Livre secret d'arts martiaux » de Youbitan Technology :
Plateforme de recherche scientifique intégrée, logicielle et matérielle, systématique et complète.
Vous ne comprenez pas son « nom » ?
Ce n'est pas grave, laissez-moi vous expliquer en détail.
D'une manière générale, il est divisé en deux parties.
Partie 1 : Modèle de simulation L'objectif principal de ce livre secret est de permettre au robot Walker d'entrer dans un monde numérique simulé.
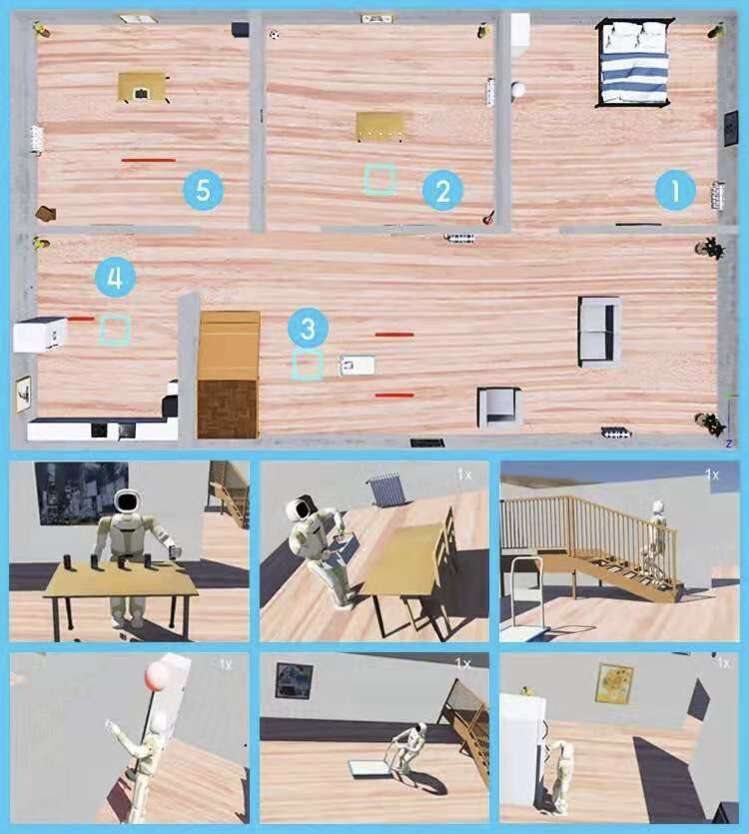
Sa pratique commence ici, comprenant l'apprentissage, la formation et les tests.
C'est comme AlphaGo à l'époque. C'était dans ce monde avant ses débuts, jouant aux échecs avec lui-même.
L’avantage est que cela libère les contraintes du temps et du lieu.
Dans le même temps, cela permet aux chercheurs de se concentrer sur le développement d’algorithmes logiciels.
L'image ci-dessous représente le « lieu de culture » de Walker jour et nuit.
La deuxième partie : Le secret de l'interface ouverte, puis subdivisée, il y a trois niveaux :
Couche inférieure : servomoteurs et divers capteurs sur le matériel
Couche intermédiaire : système d'exploitation et algorithme
Niveau supérieur : logiciel d'application
L’objectif est de personnaliser les fonctions personnalisées du robot en fonction de scénarios d’application réels.
Mais en plus de ces trois couches, il existe trois grandes plateformes :
Plateforme ouverte vocale
Plateforme visuelle ouverte
Système d'exploitation de robot auto-développé ROSA
Surtout ROSA, il est ouvert aux universités et aux instituts de recherche scientifique.
Par exemple, le « kung-fu sur les jambes » du robot Walker est guidé par Ubican Technology et l'Université Tsinghua à travers cette plateforme.
Il comprend des fonctions telles que la navigation et la planification de trajectoire, le contrôle de la démarche, la reconnaissance et le suivi de cibles.
Et pendant trois années consécutives, il a obtenu de bons résultats lors de la Coupe du Monde de Robot Soccer « Robocup ».
Et non seulement l'Université Tsinghua, mais aussi d'autres universités se sont jointes à nous pour ajouter des points de compétence à Walker.
Par exemple, l'Université de technologie de Chine du Sud enseigne les émotions, et des universités présentant diverses caractéristiques techniques, telles que l'Université des sciences et technologies de Huazhong et l'Université des sciences et technologies du Sud, viennent toutes enseigner les derniers mouvements des robots.
Par exemple, le contrôle des robots, la mécatronique, l'intelligence artificielle et d'autres domaines.
Cela signifie que tout le monde ramasse du bois de chauffage et que les flammes sont vives.
Bien que l’industrie de la robotique se développe rapidement, elle en est encore à ses balbutiements.
Plus précisément, il n'existe pas de normes et de systèmes de certification complets, c'est-à-dire que « le groupe des dragons n'a pas de chef ».
Dans cet état, que se passera-t-il si des normes sont établies via des systèmes d’exploitation ouverts ?
Les fabricants seront très contents : « Je peux produire du matériel de manière standardisée ! »
Les programmeurs seront également enthousiasmés : « Vous pouvez utiliser le système d'exploitation pour développer des applications ! »
Cela peut être compris comme une situation gagnant-gagnant (gagnant-gagnant) :
Avec le système d’exploitation comme noyau, toute la chaîne industrielle est intégrée.
N'est-ce pas similaire à ce que font Google et Android dans l'industrie de la téléphonie mobile ?
Oui, le système d’exploitation du robot est en réalité le même que celui des téléphones mobiles et des PC.
Une fois qu’il existe une part de marché, l’avantage concurrentiel n’est généralement pas important.
Mais pour y parvenir, ce n'est vraiment pas si simple.
Par coïncidence, le robot Walker en a tenu compte au début du projet.
Il est différent du Boston Dynamics Atlas.
Cette « entreprise universitaire » se concentre sur l’amélioration des performances de mouvement du robot, et le coût est très élevé, elle n’a donc pas été commercialisée.
Il est également différent du robot SoftBank Pepper.
Il se concentre sur l’interaction et la camaraderie émotionnelle, mais il lui manque la capacité de résoudre des problèmes pratiques et n’a finalement d’autre choix que d’arrêter la production.
Le kung-fu du robot Walker est appris pour pouvoir être utilisé dans le futur.
Tout d’abord, les jambes doivent être capables de s’adapter au milieu de vie complexe des êtres humains pour pouvoir être admises.
Ensuite, les deux mains doivent être capables de manipuler les objets du quotidien, ce qui constitue la compétence ménagère la plus importante.
Utilisez ensuite la commande conforme à tout le corps pour garantir la sécurité du robot lors de ses interactions avec les personnes et l'environnement.
Enfin, une multitude de capteurs et de capacités d’interaction multimodale sont utilisés pour percevoir les besoins humains.
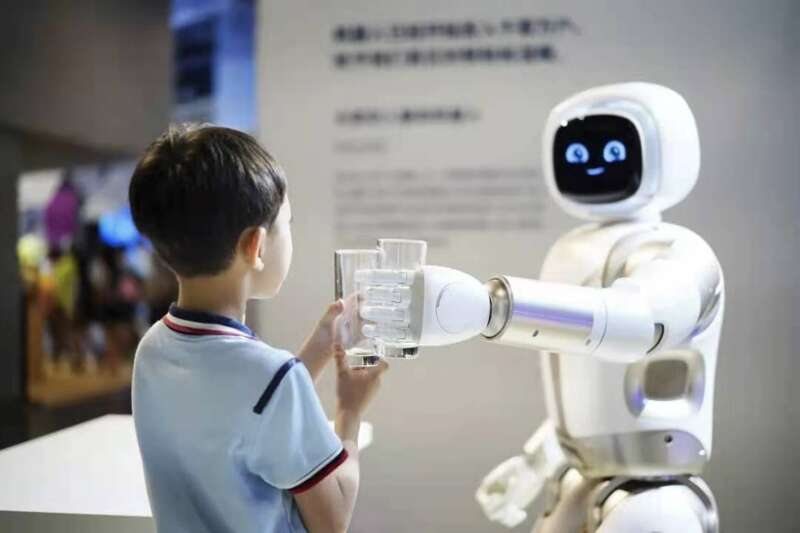
Grâce à cette capacité, les robots Walker sont entrés dans les salles d'exposition scientifiques et technologiques, les événements commerciaux et les émissions de variétés, en tant qu'expérience interactive immersive, montrant des scènes de vie futures.
Cette année, Walker X sera sélectionné comme « guide instructeur intelligent » dans le pavillon de la Chine à l'Exposition universelle qui débutera le 1er octobre.
Maintenant, il essaie d'aller à l'aéroport, à la banque ou à l'hôtel pour faire de l'exercice.
À l'avenir, nous irons chez d'autres personnes pour faire le ménage et participerons même à la garde des enfants et des personnes âgées.
Afin de permettre à Walker d'entrer un jour dans la famille humaine, UBTECH a également dirigé et participé à la formulation d'un certain nombre de normes de sécurité pour l'industrie robotique.
Ne vous inquiétez pas de la confidentialité. Son activité de cloud computing est conforme aux réglementations de protection des données RGPD les plus strictes de l'UE.
Pour le prochain plan R&D, Xiong Youjun, CTO d'Ubisoft Technology, peut le résumer en 8 mots :
Réduisez le poids, augmentez la vitesse, augmentez la stabilité et augmentez la sagesse.
Pour le développer, c'est :
La perte de poids consiste à permettre au robot de « perdre du poids », le but étant de réduire la consommation d'énergie tout en augmentant la sécurité.
Accélérer consiste à faire « travailler » le robot à la même vitesse qu'un humain, y compris la vitesse des mains et celle des pieds.
La stabilisation vise à permettre au robot de faire face à des incertitudes, telles que l'adaptation à un terrain plus complexe, afin d'effectuer des tâches de manière stable.
Le but de l’ajout d’intelligence est de permettre aux robots de mieux comprendre le monde et de résoudre des problèmes, principalement pour augmenter les capacités de raisonnement cognitif et d’interaction.
Lerobot humanoïdequi pourra entrer dans la maison à l'avenir doit être humanoïde ? Sun Zhengyi, fondateur du groupe Softbank, a fait cette prédiction en 2015 :
D’ici 2040, le nombre de robots dans le monde dépassera le nombre d’humains, pour atteindre environ 10 milliards.
Alors pourquoi faut-il que ce soit un robot humanoïde ?
Ce problème peut être envisagé sous deux aspects.
En termes de besoins émotionnels humains, par rapport à d’autres formes, les humains ont un sentiment naturel d’intimité et de confiance dans les robots humanoïdes.
En termes d'adaptabilité, le cadre de vie des êtres humains est construit autour des personnes, et toutes sortes d'objets utilisés dans la vie quotidienne sont également construits pour que les gens puissent les manipuler manuellement.
Si les robots veulent servir les humains, ils doivent s’adapter activement à l’environnement de vie humain.
Après tout, il n’y a aucune raison pour que les gens changent leur adaptation aux robots ? Droite?
C'est différent des robots industriels qui se concentrent sur la performance et l'efficacité et choisissent différentes formes.
Mais en même temps, les robots humanoïdes sont aussi les robots les plus difficiles techniquement et nécessitent le plus d’investissements.
Le robot humanoïde Walker est utilisé comme « racine et tronc » de l'arborescence des produits pour fournir des nutriments aux autres produits de la partie « branche », et utilise une technologie de R&D de pointe pour soutenir l'application d'autres produits de l'entreprise.
Les « branches et les feuilles » continuent de se reproduire et de se développer sur le marché, ce qui permet au « tronc » de prospérer.
Enfin, revenons à Walker X.
Si de tels robots humanoïdes sont vraiment largement utilisés dans les familles humaines, quelle fonction attendez-vous le plus ?


