


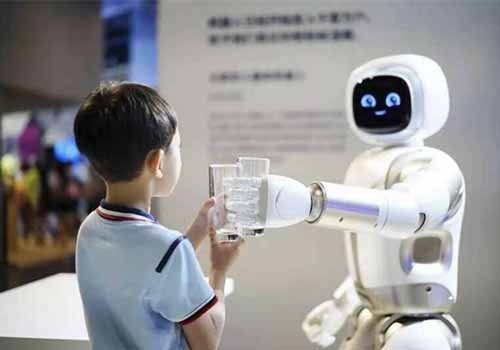
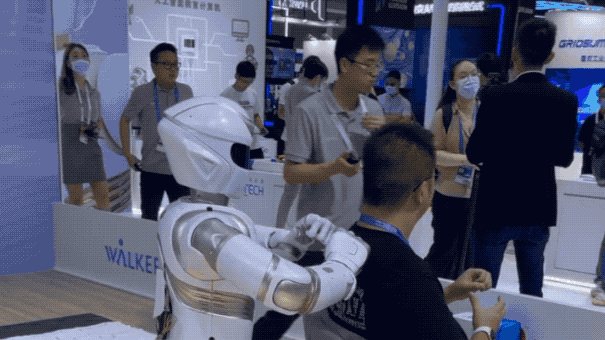
Вы правильно прочитали, это былгуманоидный роботэто сильно ударило меня по спине.
С тех пор мы с этим «маленьким мастером» плавно (немного стесняясь отвечать) оказались в центре внимания аудитории.
Если честно, качество изготовления неплохое, по крайней мере, прочность твердая.
Он называется Walker X, и он дебютировал на сегодняшней Всемирной конференции по искусственному интеллекту.
Но просто для массажа это было действительно неудовлетворительно.
Что еще он может сделать? Этот вопрос возникает у меня спонтанно.
Поэтому, следуя за толпой «наблюдателей» на месте происшествия, я решил продолжить исследование.
Как говорится: «Путешествие в тысячу миль начинается с одного шага», давайте сначала посмотрим на способность Walker X ходить.
Ровная поверхность слишком неоспорима, поэтому давайте сразу перейдем к неровной поверхности.
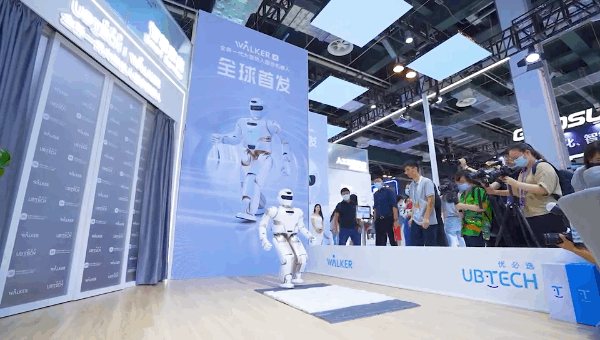
По имеющимся данным, его максимальная скорость ходьбы может достигать 3 км/ч.
Также легко справиться с подъемом и спуском по лестнице высотой 15 см и подъемом по уклону 20°.
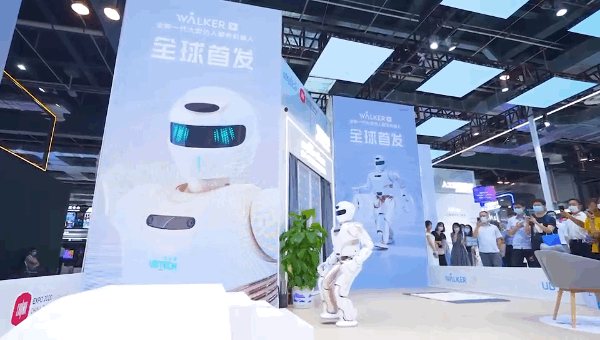
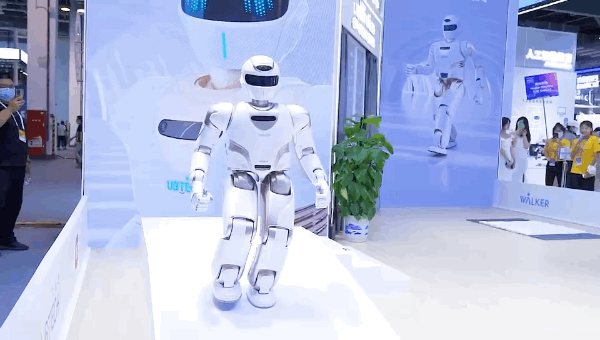
Walker X также продемонстрировал уникальную «Независимость Золотого Петуха»!
И он не подведет, даже если ему помешают внешние силы – стабильная партия.
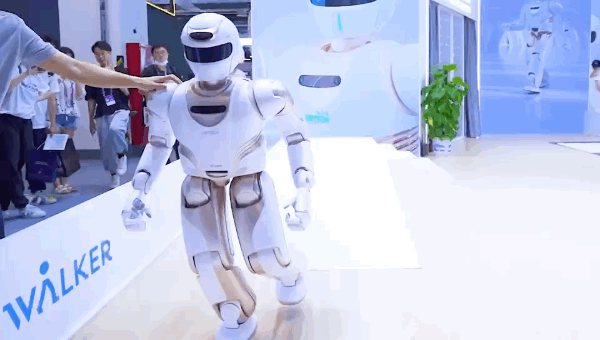
Есть нечто более мощное, оно даже может сыграть с вами в шахматы!
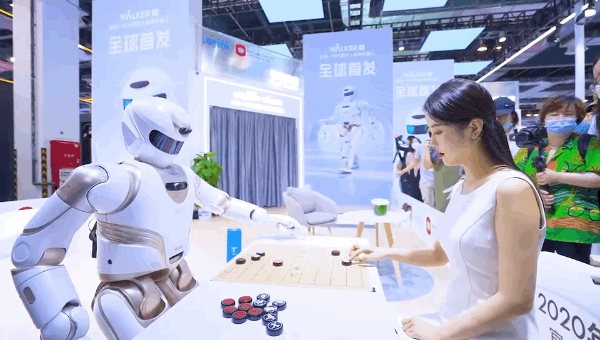
Естественно, все присутствующие были поражены:
Хм! Какой мощный робот.
Но друзья, знакомые с роботом Walker, знают, что это четвертая версия обновления Ubican Technology за 5 лет.
В кругу роботов-гуманоидов такую скорость обновления можно назвать достаточно быстрой.
而且这一次,更快、更稳、更智 Какие способности Уокера X скрываются за всеми его способностями?
Давайте сначала посмотрим на внешний вид.
Чтобы сделать Walker X более гибким и устойчивым, UBTECH снизила высоту робота на 10 см и уменьшила его вес на 14 кг.
Итоговые рост и вес достигли 1,30 м и 63 кг соответственно.
Во-вторых, Walker X объединяет шесть технологий искусственного интеллекта в одной.
Что касается соединений робота, то он оснащен в общей сложности 41 высокопроизводительным соединением с сервоприводом, которые работают быстрее и имеют больший крутящий момент.
Это также один из ключей к гибкости Walker X.
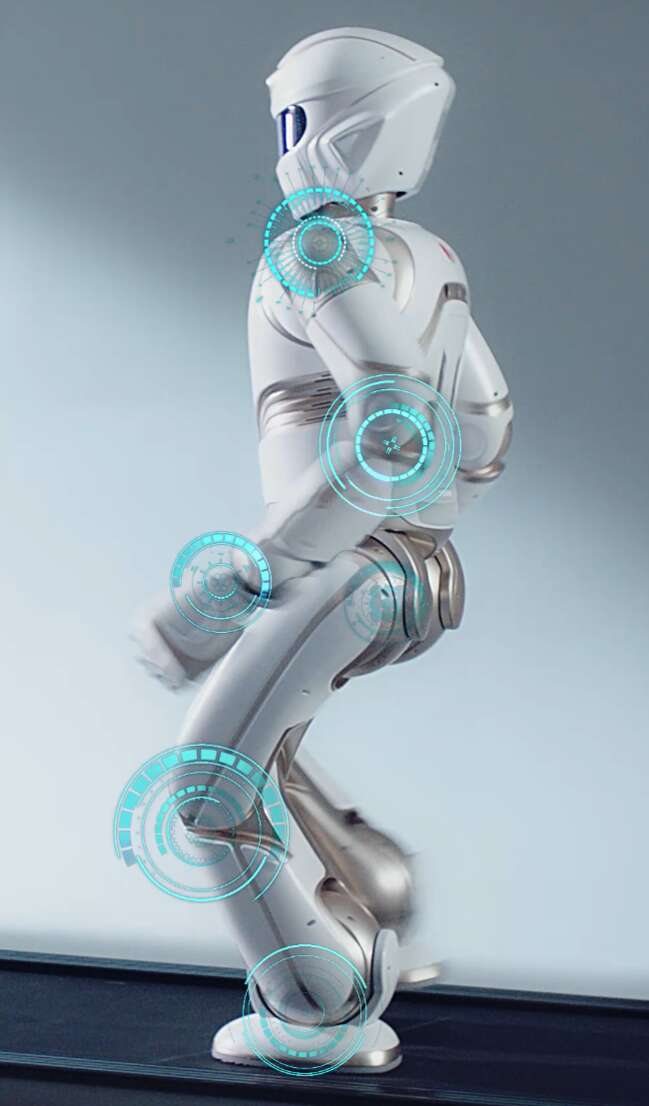
Но координации конечностей далеко недостаточно. Если вы хотите стать ближе к человеку, вам нужно «видеть шесть направлений и слушать все направления».
Что касается визуальной навигации, Walker X использует U-SLAM.
Визуально он основан на тесно связанном и оптимизированном трехмерном стереозрении с несколькими датчиками, обеспечивающем более высокую точность позиционирования, более стабильное распознавание динамической среды и лучшую производительность в реальном времени.
Приходите и почувствуйте, как Уокер Икс «видит» мир.
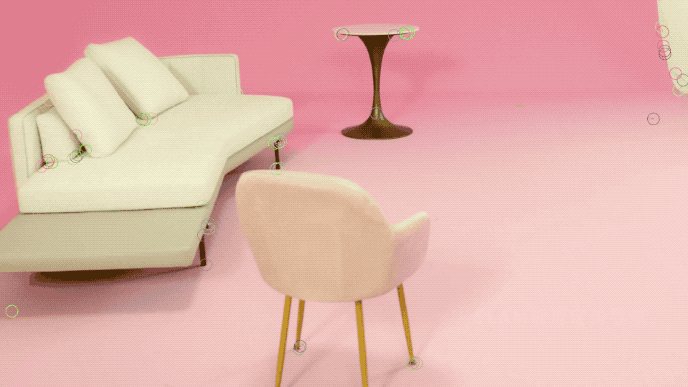
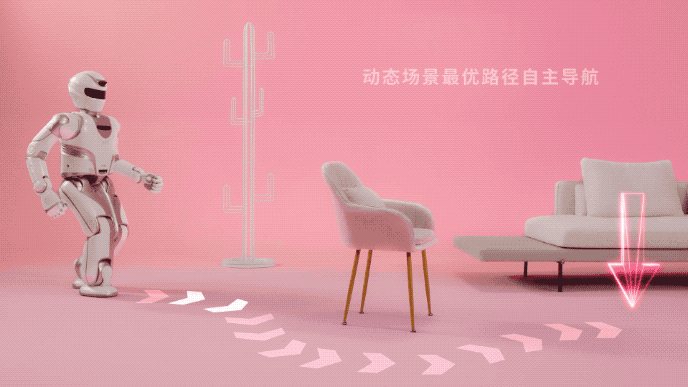
В навигации используется алгоритм многоуровневого планирования от грубого к точному.
Проще говоря, Walker X может автоматически выбирать глобальный оптимальный путь в сложных и динамичных сценариях.
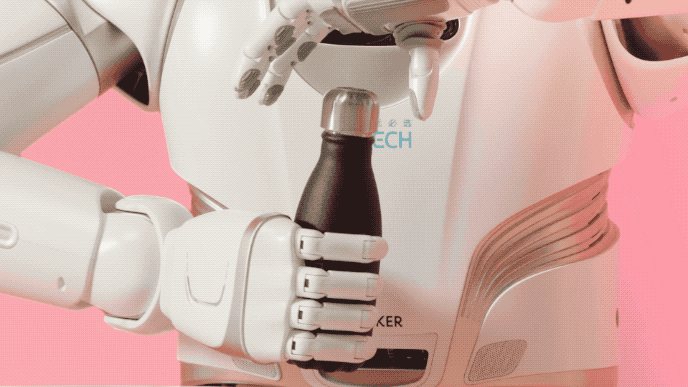
С точки зрения человеческого восприятия окружающей среды, алгоритм распознавания и обнаружения объектов Walker X, основанный на глубоком обучении, может не только знать категорию объекта, но также определять пространственное положение объекта.
Поэтому, если ему дать команду, подобную «Помогите мне открутить крышку от бутылки», Walker X сможет легко выполнить задачу.
Конечно, зрелыйсервисный роботдолжен быть в состоянии нести обязанность «сопровождения».
Поэтому эмоциональное взаимодействие также является его «принудительным курсом».
В этом отношении Walker X объединяет визуальное, слуховое, тактильное и многоканальное восприятие окружающей среды для принятия точных решений с помощью ИИ.
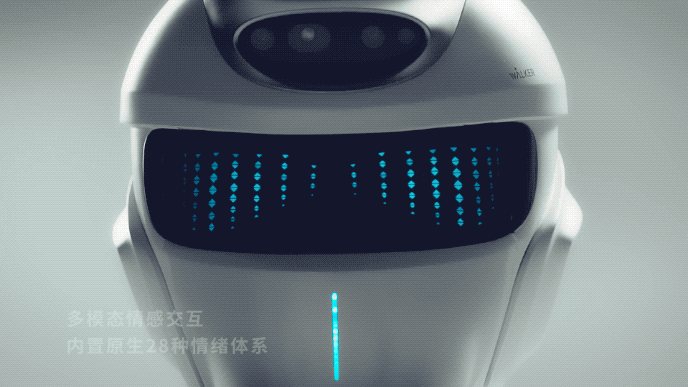
Кроме того, многоканальное неиндуктивное возбуждение, понимание естественного языка и возможность многократного голосового взаимодействия делают Walker X ближе к человеку в процессе общения с людьми.
Смотри~ Радуйся, моргай, это всё написано на лице.
△ Подмигивание (•᎑
Эта скорость итерации очень хорошая.
Но чего вы не знаете, так это того, что все это связано с «Секретной книгой по боевым искусствам» от Youbitan Technology:
Систематическая и полная программно-аппаратная интегрированная научно-исследовательская платформа.
Не можете понять его «название»?
Это не имеет значения, позвольте мне объяснить подробно.
Вообще говоря, он разделен на две части.
Часть 1: Имитационная модель Основная цель этой секретной книги — позволить роботу Уокеру войти в смоделированный цифровой мир.
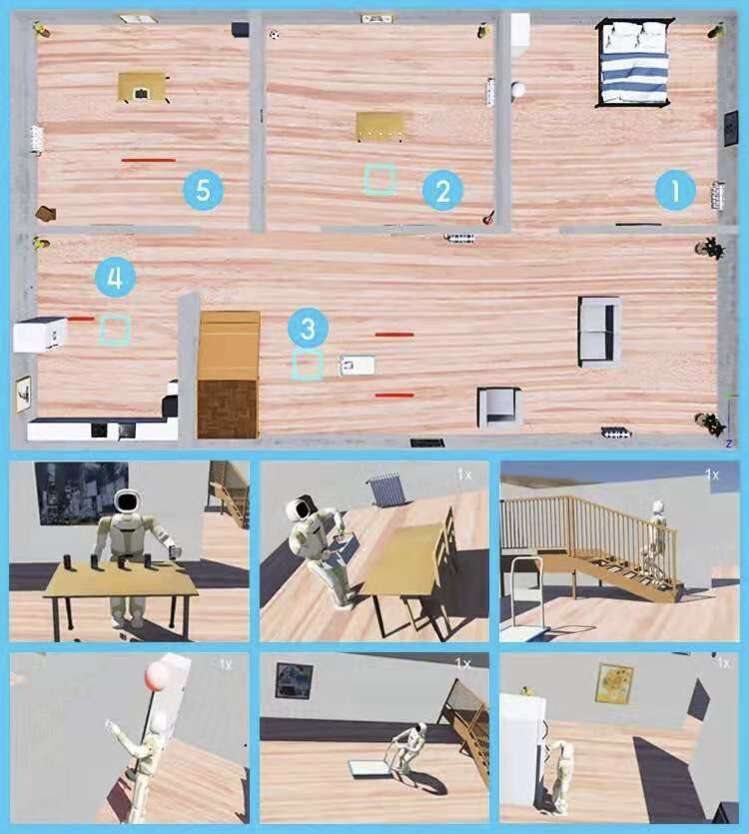
Здесь начинается его практика, включая обучение, тренировку и тестирование.
Это было похоже на AlphaGo того времени. Он был в этом мире до своего дебюта, играя в шахматы сам с собой.
Преимущество этого в том, что оно освобождает от оков времени и места.
В то же время это позволяет исследователям сосредоточиться на разработке алгоритмов программного обеспечения.
На фотографии ниже показано «Место культивирования» Уокера днем и ночью.
Вторая часть: Секрет открытого интерфейса, а затем подразделяется на три уровня:
Нижний слой: сервоприводы и различные датчики на железе.
Средний уровень: операционная система и алгоритм.
Верхний уровень: прикладное программное обеспечение.
Целью этого является настройка персонализированных функций робота в соответствии с реальными сценариями применения.
Но помимо этих трех слоев есть еще три большие платформы:
Голосовая открытая платформа
Визуальная открытая платформа
Собственная операционная система для роботов ROSA
Особенно ROSA открыта для университетов и научно-исследовательских институтов.
Например, Ubican Technology и Университет Цинхуа через эту платформу проводят «кунг-фу на ногах» робота Уокера.
Он включает в себя такие функции, как навигация и планирование пути, контроль походки, распознавание и отслеживание целей.
И вот уже три года подряд он добивается хороших результатов на Кубке мира по робото-футболу «Робокубок».
И не только Университет Цинхуа, но и другие университеты присоединились, чтобы добавить Уокеру очков навыков.
Например, Южно-Китайский технологический университет учит эмоциям, а университеты с различными техническими характеристиками, такие как Хуачжунский университет науки и технологий и Южный университет науки и технологий, приезжают, чтобы обучать новейшим движениям роботов.
Например, управление роботами, мехатроника, искусственный интеллект и другие области.
Имеется в виду, что все собирают дрова и пламя высокое.
Хотя индустрия робототехники быстро развивается, в целом она все еще находится в зачаточном состоянии.
В частности, не существует полноценной системы стандартов и сертификации, то есть «у группы драконов нет лидера».
Что произойдет в этом случае, если стандарты будут установлены через открытые операционные системы?
Производители будут очень рады: «Я могу производить оборудование стандартизированным способом!»
Программисты также будут в восторге: «Вы можете использовать операционную систему для разработки приложений!»
Это можно понимать как беспроигрышный вариант (win-win):
Операционная система является ядром всей производственной цепочки.
Разве это не похоже на то, что делают Google и Android в индустрии мобильных телефонов?
Да, операционная система робота на самом деле такая же, как операционная система мобильных телефонов и ПК.
При наличии доли рынка конкурентное преимущество, как правило, невелико.
Но сделать это на самом деле не так уж и просто.
По совпадению, робот Уокер учел это в начале проекта.
Он отличается от Boston Dynamics Atlas.
Это «академическое предприятие» сосредоточено на улучшении характеристик движения робота, а стоимость его очень высока, поэтому оно не было коммерциализировано.
Он также отличается от робота SoftBank Pepper.
Он ориентирован на взаимодействие и эмоциональное общение, но ему не хватает способности решать практические проблемы, и в конце концов у него нет другого выбора, кроме как остановить производство.
Кунг-фу робота Уокера изучается, чтобы его можно было использовать в будущем.
Прежде всего, чтобы иметь право на поступление, ноги должны быть способны адаптироваться к сложной среде обитания человека.
Тогда обе руки должны уметь управлять предметами повседневного обихода, а это самый важный навык ведения домашнего хозяйства.
Затем используйте управление, совместимое со всем телом, чтобы обеспечить безопасность робота при взаимодействии с людьми и окружающей средой.
Наконец, для восприятия человеческих потребностей используется множество датчиков и возможности мультимодального взаимодействия.
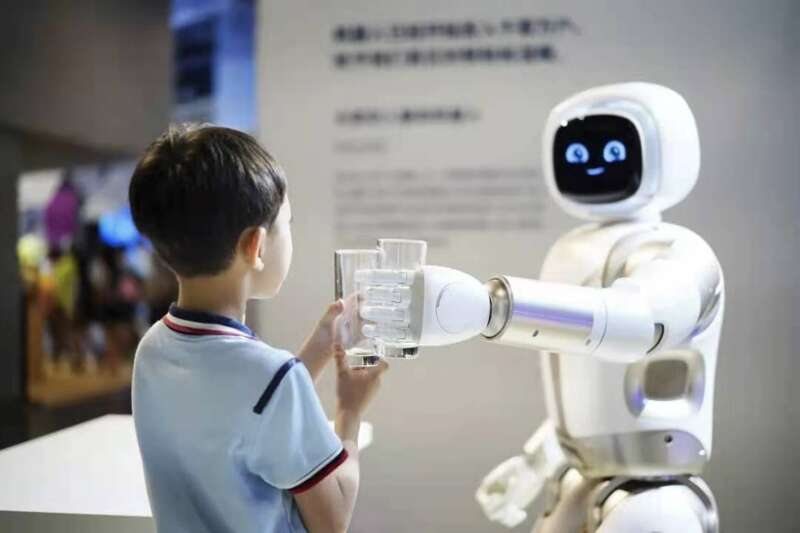
Благодаря этой способности роботы Walker вошли в выставочные залы науки и техники, на коммерческие мероприятия и развлекательные шоу в качестве захватывающего интерактивного опыта, показывающего сцены будущей жизни.
В этом году Walker X будет выбран «интеллектуальным гидом-инструктором» в павильоне Китая на Всемирной выставке, которая начнется 1 октября.
Сейчас пытается поехать в аэропорт, в банк, в отель, чтобы заняться спортом.
В будущем мы будем ходить в дома других людей, чтобы выполнять работу по дому, и даже участвовать в уходе за детьми и пожилыми людьми.
Чтобы однажды позволить Уокеру войти в человеческую семью, UBTECH также возглавил и принял участие в разработке ряда стандартов безопасности для индустрии робототехники.
Не беспокойтесь о конфиденциальности. Ее бизнес в области облачных вычислений соответствует самым строгим правилам ЕС по защите данных GDPR.
Следующий план исследований и разработок Сюн Юджун, технический директор Ubisoft Technology, можно резюмировать в 8 словах:
Уменьшите вес, увеличьте скорость, увеличьте стабильность и увеличите мудрость.
Чтобы расширить это:
Снижение веса позволяет роботу «похудеть», цель состоит в том, чтобы снизить потребление энергии и одновременно повысить безопасность.
Ускорение — это заставить робота «работать» с той же скоростью, что и человек, включая скорость рук и скорость ног.
Стабилизация позволяет роботу справляться с неопределенностями, например адаптироваться к более сложной местности, чтобы стабильно выполнять задачи.
Цель добавления интеллекта — позволить роботам лучше понимать мир и решать проблемы, в основном для улучшения когнитивных способностей мышления и взаимодействия.
The гуманоидный роботтот, кто сможет войти в дом в будущем, должен быть гуманоидом? Сунь Чжэнъи, основатель Softbank Group, сделал такой прогноз в 2015 году:
К 2040 году количество роботов в мире превысит количество людей и достигнет примерно 10 миллиардов.
Тогда почему это обязательно должен быть человекоподобный робот?
Эту проблему можно рассматривать с двух сторон.
Что касается человеческих эмоциональных потребностей, по сравнению с другими формами, люди обладают естественным чувством близости и доверия к гуманоидным роботам.
С точки зрения адаптивности, среда обитания человека построена вокруг людей, и все виды предметов, используемых в повседневной жизни, также созданы для того, чтобы люди могли ими управлять вручную.
Если роботы хотят служить людям, им необходимо активно адаптироваться к среде обитания человека.
Ведь нет смысла людям менять адаптацию к роботам? Верно?
Он отличается от промышленных роботов, которые фокусируются на производительности и эффективности и выбирают разные формы.
Но в то же время роботы-гуманоиды являются и наиболее технически сложными роботами и требуют больше всего инвестиций.
Гуманоидный робот Walker используется в качестве «корня и ствола» дерева продуктов для обеспечения питательными веществами других продуктов в «филиальной» части и использования передовых технологий исследований и разработок для поддержки применения других продуктов компании.
«Ветви и листья» продолжают размножаться и развиваться на рынке, что может способствовать процветанию «ствола».
Наконец, вернитесь к Уокеру Икс.
Если такие роботы-гуманоиды действительно широко используются в человеческих семьях, какую функцию вы ожидаете больше всего?


