


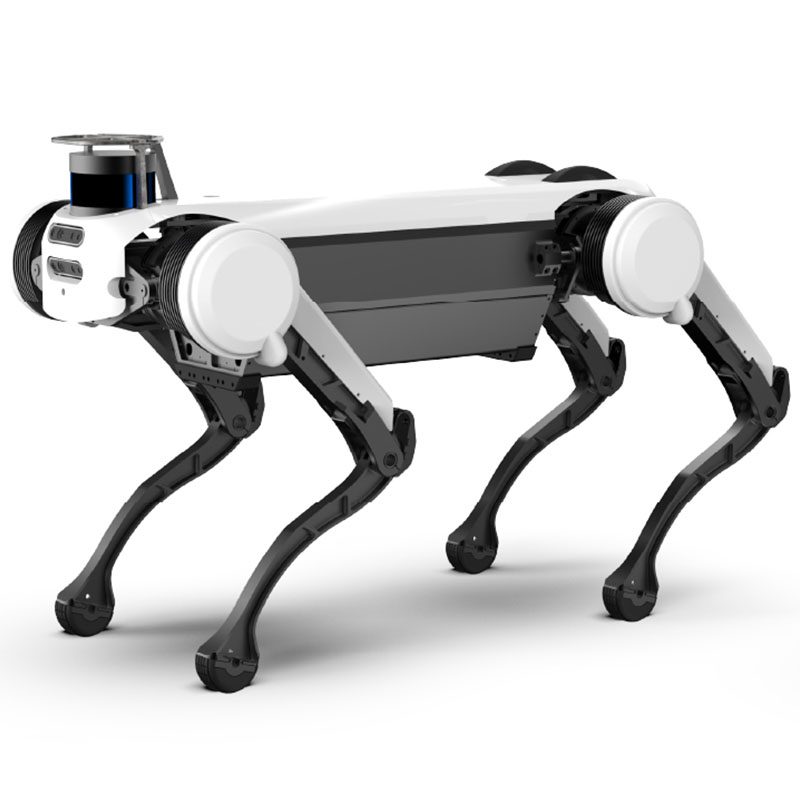
Инспекционный четвероногий робот-собака
TR-4RDI — сервисный робот для гостиничного бизнеса и уборки. Срок выполнения 15 дней; Цена указана за конфигурацию. Сертификаты: Документация CE по запросу.
- Модель
- ТР-4РДИ
- Время выполнения
- 15 дней
- Категория
- Сервисные роботы
Для чего нужна эта платформа
Инспекция четвероногих роботов-собак: отвечая требованиям приложений в сложных и опасных средах, он предоставляет интеллектуальные решения для таких сценариев применения, как пожаротушение и спасение, борьба с терроризмом и взрывами.
Коммерческие условия
| Предложение | Цена указана за конфигурацию — ответ в течение 48 часов. |
|---|---|
| Время выполнения | 15 дней |
| минимальный заказ | 1 единица |
| Источник | Китай |
| Порт погрузки | Шэньчжэнь, Китай |
| Инкотермс | FOB Шэньчжэнь/CIF по запросу |
| Оплата | 30% депозит, 70% перед отправкой |
| Гарантия | 24 месяца стандартно, 36 месяцев опционально |
Подробности о продукте
Рекомендации по применению, строительные чертежи и видео из инженерного файла TROY — та же документация, которая поставляется вместе с предложением.
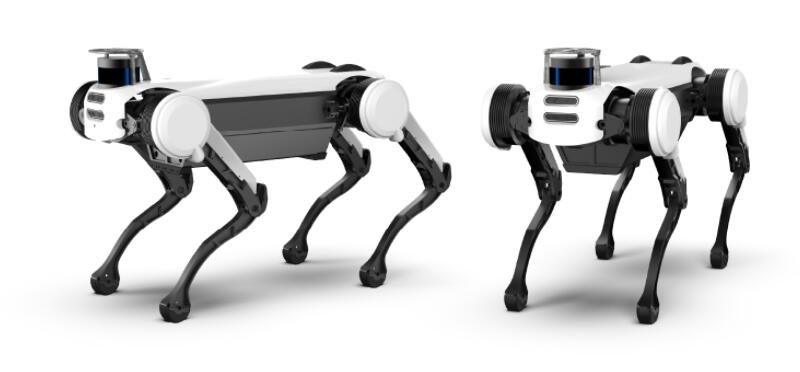
Athletic ability
Основан на превосходной технологии динамического планирования походки и контроля движений.
Техника: Роботизированная собака может ходить, бегать, бегать и
Различные походки, такие как прыжки, но также адаптируются к шагам, наклонам.
Сложная местность, такая как склоны, препятствия, гравийные дороги и трава.
Balance ability
На основе высокоскоростной системы управления в реальном времени и превосходного динамического контроля баланса.
Алгоритм: Роботизированную собаку можно побеспокоить внешними силами во всех направлениях.
В сложившихся обстоятельствах равновесие можно быстро восстановить, а также скользить по подошвам ног.
The situation quickly restores stability
Fall and rise
Основан на гибкой конструкции суставов и точном центре тяжести.
Развертывание. Роботизированная собака может падать в различных позах.
Может положиться на конечности, чтобы плавно и быстро подняться.
High dynamic movement
Основанный на мощных характеристиках совместного движения и высокодинамической технологии планирования и контроля походки,
Роботизированная собака может выполнять различные высокодинамичные походки, такие как бег (летящая рысь), бег и прыжки (связанный), бег (галоп) и прыжки (пронк).
Smart move
Основываясь на точном построении 3D-карт, технологии автономного позиционирования и планирования навигации,
Робот-собака может осуществлять автономное движение и динамическое объезд препятствий в различных помещениях и на открытом воздухе, обеспечивая техническую поддержку всестороннего интеллектуального движения робота.
Interactive mode
Основанный на богатых периферийных интерфейсах и хорошей технологии взаимодействия с обработкой восприятия,
Робот-собака может реализовать несколько интерактивных режимов, таких как дистанционное управление, прикосновение, зрение, жесты и голос, предоставляя пользователям лучший интерактивный опыт.
High jump
С бионическим дизайном ног и более мощным
Возможность совместного привода, новая версия роботизированной собаки может
Легко перепрыгнуть препятствие высотой около 40 см,
In-situ take-off height 70 cm, standing jump
Большое расстояние может достигать 1,5 метра.
Autonomous charging
Для позиционирования автономной зарядки используется визуальная информационная обратная связь.
С помощью системы направьте робота в зону зарядки и опустите
Двигайтесь медленно. Когда робот идет в назначенное место,
Благодаря точной информации о позиционировании изображения робот будет управлять телом и
Зарядная свая стыкуется до тех пор, пока заряжающая свая не обнаружит, что стыковка завершена.
status.
Robot Dog Parameters:
- Вес брутто55kg
- Maximum Load30kg
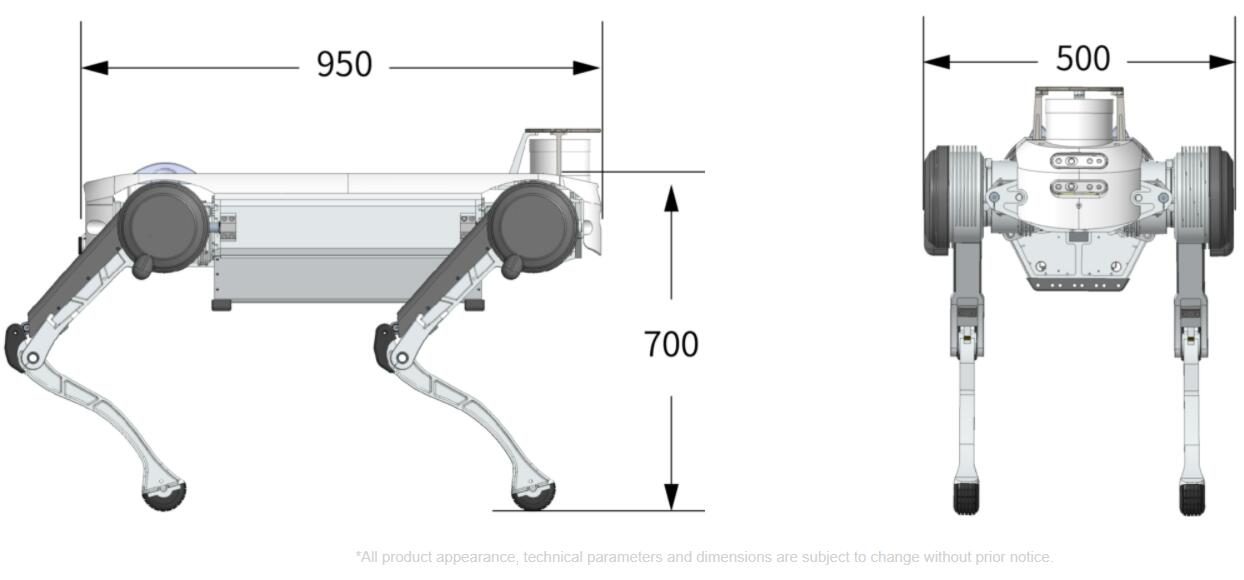
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Максимальная скорость≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Операционная системаQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
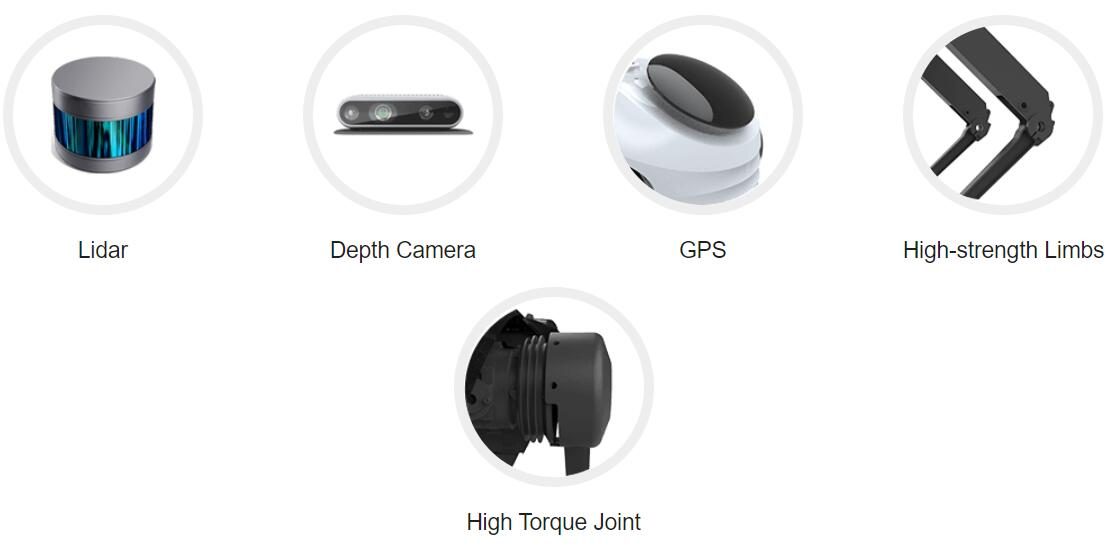
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Полные технические данные
| Модель | ТР-4РДИ |
|---|---|
| Время выполнения | 15 дней |
| Категория | Сервисные роботы |
Значения являются номинальными при 20 °C. Загрузите техническое описание моделей CAD, кривых крутящего момента и карт ввода-вывода контроллера.
Где он работает
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Размеры и заказ инженеров TROY.
Вопросы покупателя
Каковы основные характеристики TR-4RDI?
Модель TR-4RDI. Полная техническая информация предоставляется по запросу.
Каковы сроки и минимальный заказ для TR-4RDI?
Срок выполнения 15 дней; Минимальный заказ – 1 единица.
Какова цена TR-4RDI?
Цены указаны за конфигурацию, включая инструменты и транспортировку, где это применимо.
Получите ценовое предложение на TR-4RDI
Укажите деталь, целевую скорость и порт назначения. Инженер, а не чат-бот, отвечает в течение 48 часов.
Та же категория

Робот для осмотра трубопроводов с камерой 4K

Садовый робот-косилка

Робот для резки и обслуживания трубопроводной сети TR-PCCRIII
Отзыв от TROY Engineering ·. Спецификации повторно проверяются по данным поставщика при каждом предложении.