


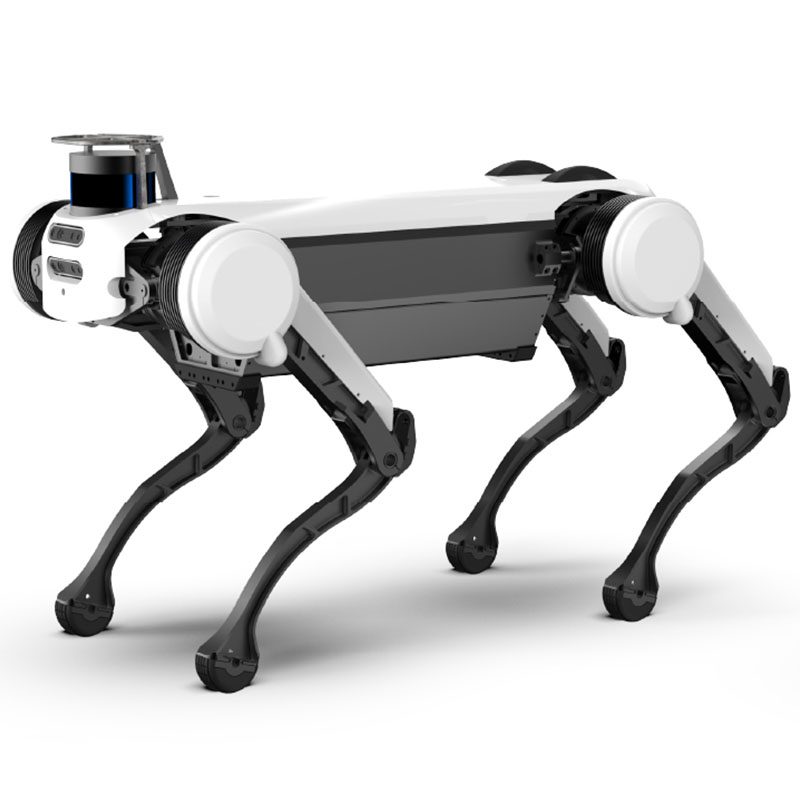
Inspektion eines vierbeinigen Roboterhundes
Der TR-4RDI ist ein Serviceroboter für Gastronomie/Reinigung. Die Lieferzeit beträgt 15 Tage; Die Preise werden pro Konfiguration angegeben. Zertifizierungen: CE-Dokumentation auf Anfrage.
- Modell
- TR-4RDI
- Vorlaufzeit
- 15 Tage
- Kategorie
- Serviceroboter
Wofür diese Plattform gedacht ist
Inspektionsanwendungen für vierbeinige Roboterhunde: Angesichts der Anwendungsanforderungen in komplexen und gefährlichen Umgebungen bietet es intelligente Lösungen für Anwendungsszenarien wie Brandbekämpfung und Rettung, Terrorismusbekämpfung und Explosionsschutz.
Handelsbedingungen
| Angebot | Preis pro Konfiguration – Antwort innerhalb von 48 Stunden |
|---|---|
| Vorlaufzeit | 15 Tage |
| Mindestbestellmenge | 1 Einheit |
| Herkunft | China |
| Verladehafen | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF auf Anfrage |
| Zahlung | 30 % Anzahlung, 70 % vor Versand |
| Garantie | 24 Monate Standard, 36 Monate optional |
Produktdetails
Anwendungshinweise, Konstruktionszeichnungen und Videos aus der TROY-Konstruktionsdatei – dieselbe Dokumentation, die mit dem Angebot geliefert wurde.
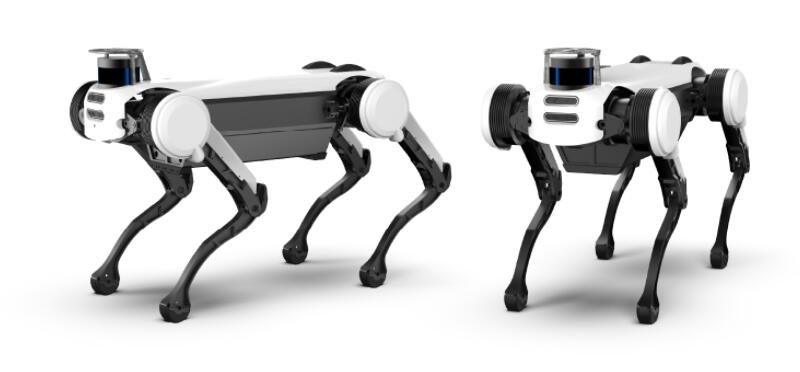
Athletic ability
Basierend auf exzellenter dynamischer Gangplanung und Bewegungssteuerungstechnologie
Mit der Technik kann der Roboterhund Gehen, Laufen, Laufen und vieles mehr erreichen
Verschiedene Gangarten wie Springen, aber auch Anpassung an Schritte, schräg
Kompliziertes Gelände wie Hänge, Hindernisse, Schotterstraßen und Gras.
Balance ability
Basierend auf einem Hochgeschwindigkeits-Echtzeit-Steuerungssystem und einer hervorragenden dynamischen Balance-Steuerung
Algorithmus: Roboterhund kann durch äußere Kräfte in alle Richtungen gestört werden
Unter den gegebenen Umständen kann das Gleichgewicht schnell wiederhergestellt werden und es kann auch auf den Fußsohlen gleitet werden.
The situation quickly restores stability
Fall and rise
Basierend auf flexiblem Gelenkbewegungsdesign und präzisem Schwerpunkt
Beim Einsatz kann der Roboterhund in verschiedenen Haltungen fallen
Kann sich darauf verlassen, dass die Gliedmaßen reibungslos und schnell nach oben klettern.
High dynamic movement
Basierend auf leistungsstarker Gelenkantriebsleistung und hochdynamischer Gangplanungs- und Steuerungstechnologie,
Der Roboterhund kann verschiedene hochdynamische Gangarten wie Laufen (Flying-Trot), Laufen und Springen (Bound), Laufen (Gallop) und Springen (Pronk) ausführen.
Smart move
Basierend auf präziser 3D-Kartenkonstruktion, autonomer Positionierung und Navigationsplanungstechnologie,
Der Roboterhund kann autonome Bewegungen und dynamische Hindernisvermeidung in verschiedenen Innen- und Außenumgebungen realisieren und bietet technische Unterstützung für die rundum intelligente Bewegung des Roboters.
Interactive mode
Basierend auf umfangreichen Peripherieschnittstellen und einer guten Wahrnehmungsverarbeitungs-Interaktionstechnologie,
Der Roboterhund kann mehrere interaktive Modi wie Fernbedienung, Berührung, Sicht, Geste und Stimme implementieren und so den Benutzern ein besseres interaktives Erlebnis bieten.
High jump
Mit bionischem Beindesign und leistungsstärker
Gemeinsame Antriebsfähigkeit, die neue Version des Roboterhundes
Um problemlos ein Hindernis von ca. 40 cm zu überspringen,
In-situ take-off height 70 cm, standing jump
Die große Entfernung kann bis zu 1,5 Meter betragen.
Autonomous charging
Die Positionierung des autonomen Ladens erfolgt über visuelles Informationsfeedback.
Führen Sie den Roboter mit Hilfe des Systems in den Ladebereich und senken Sie ihn ab
Bewegen Sie sich langsam. Wenn der Roboter zum vorgesehenen Bereich geht,
Durch die präzisen Positionierungsinformationen des Sehens steuert der Roboter den Körper und
Der Ladestapel wird angedockt, bis der Ladestapel erkennt, dass das Andocken abgeschlossen ist
status.
Robot Dog Parameters:
- Bruttogewicht55kg
- Maximum Load30kg
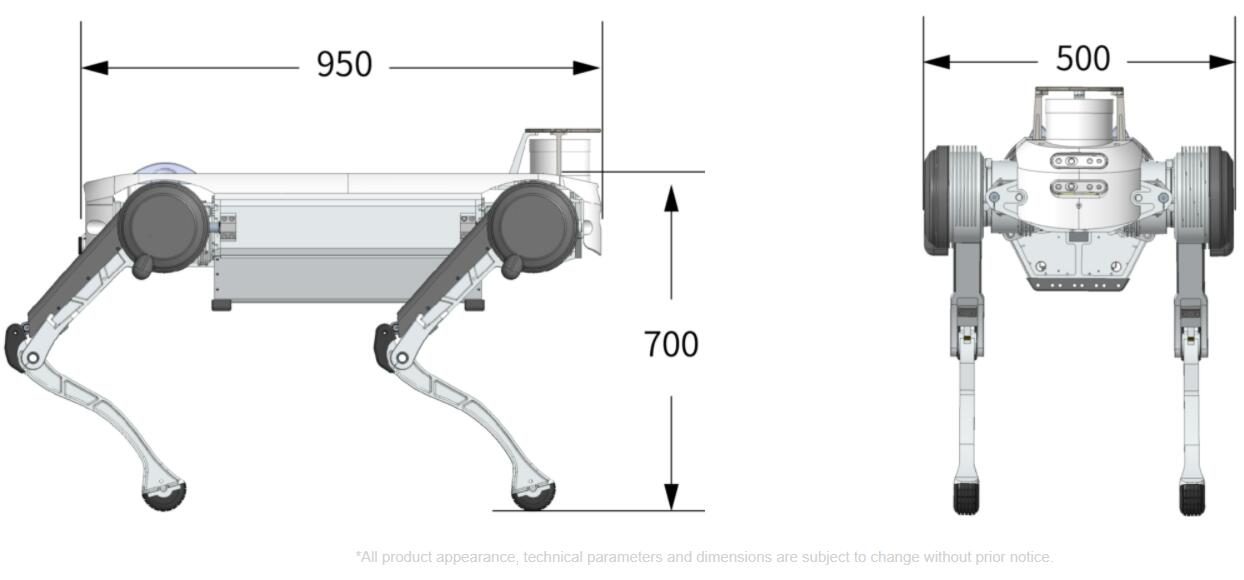
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Höchstgeschwindigkeit≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - BetriebssystemQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
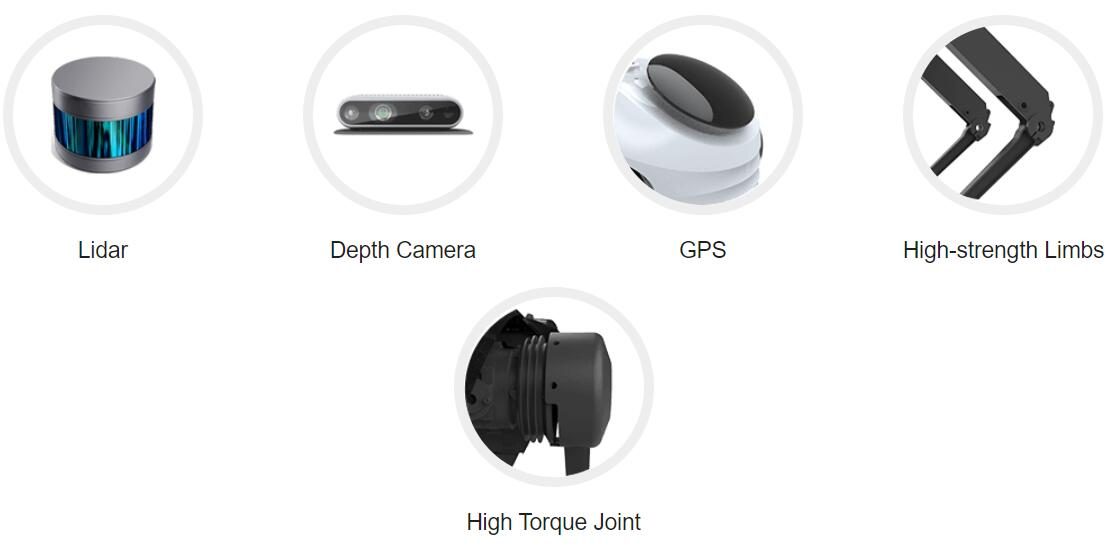
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Vollständige technische Daten
| Modell | TR-4RDI |
|---|---|
| Vorlaufzeit | 15 Tage |
| Kategorie | Serviceroboter |
Die Werte sind Nominalwerte bei 20 °C. Laden Sie das Datenblatt für CAD-Modelle, Drehmomentkurven und Controller-I/O-Karten herunter.
Wo es läuft
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Dimensionierung und Inbetriebnahme durch TROY-Ingenieure.
Fragen des Käufers
Was sind die wichtigsten Spezifikationen des TR-4RDI?
Modell TR-4RDI. Ein vollständiges Datenblatt ist auf Anfrage erhältlich.
Was ist die Vorlaufzeit und Mindestbestellmenge für den TR-4RDI?
Die Lieferzeit beträgt 15 Tage; MOQ ist 1 Einheit.
Wie ist der Preis für den TR-4RDI?
Die Preise werden pro Konfiguration angegeben, einschließlich Werkzeug und Fracht, sofern zutreffend.
Holen Sie sich ein Preisangebot für TR-4RDI
Geben Sie das Teil, die Zielrate und den Zielport an. Ein Techniker – kein Chatbot – antwortet innerhalb von 48 Stunden.
Gleiche Kategorie

Pipeline-Inspektionsroboter mit 4K-Kamera

Gartenrobotermäher

Roboter zum Schneiden und Warten von Pipeline-Netzwerken TR-PCCRIII
Bewertet von TROY Engineering ·. Bei jedem Angebot werden die Spezifikationen erneut anhand des Datenblatts des Lieferanten überprüft.