


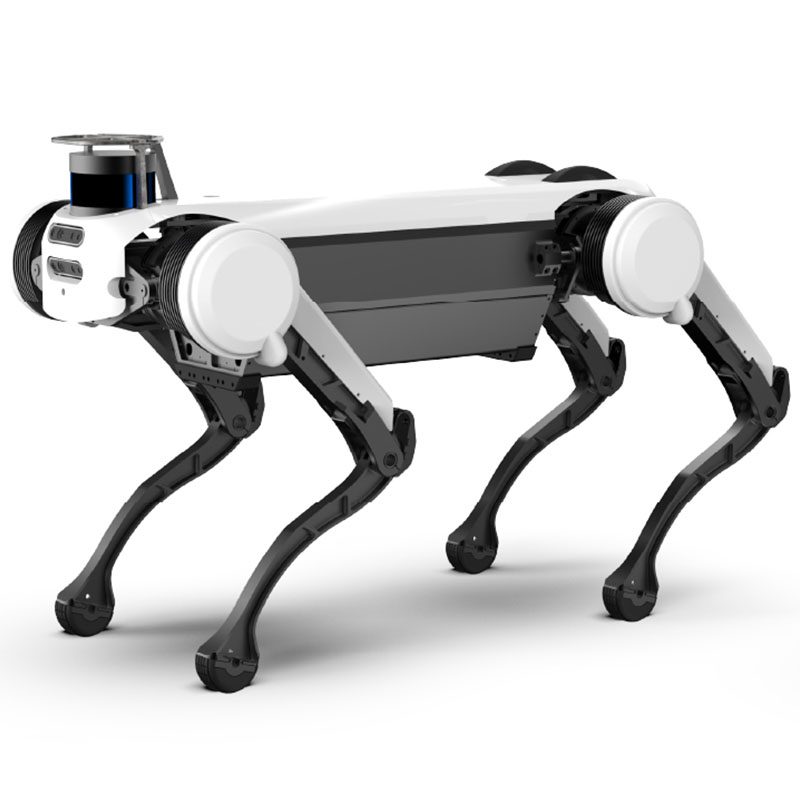
Inspectie vierpotige robothond
De TR-4RDI is een servicerobot voor horeca/schoonmaak. Doorlooptijd bedraagt 15 dagen; prijzen worden per configuratie vermeld. Certificaten: CE-documentatie op aanvraag.
- Model
- TR-4RDI
- Doorlooptijd
- 15 dagen
- Categorie
- Servicerobots
Waar dit platform voor is
Inspectie van vierpotige robothondtoepassingen: Geconfronteerd met de toepassingsvereisten in complexe en gevaarlijke omgevingen, biedt het intelligente oplossingen voor toepassingsscenario's zoals brandbestrijding en redding, antiterrorisme en anti-explosie.
Commerciële voorwaarden
| Offerte | Geprijsd per configuratie - antwoord binnen 48 uur |
|---|---|
| Doorlooptijd | 15 dagen |
| MOQ | 1 eenheid |
| Oorsprong | China |
| Haven van laden | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF op aanvraag |
| Betaling | 30% aanbetaling, 70% vóór verzending |
| Garantie | 24 maanden standaard, 36 maanden optioneel |
Productdetails
Applicatienota's, constructietekeningen en video uit het TROY-engineeringbestand: dezelfde documentatie die bij de offerte wordt geleverd.
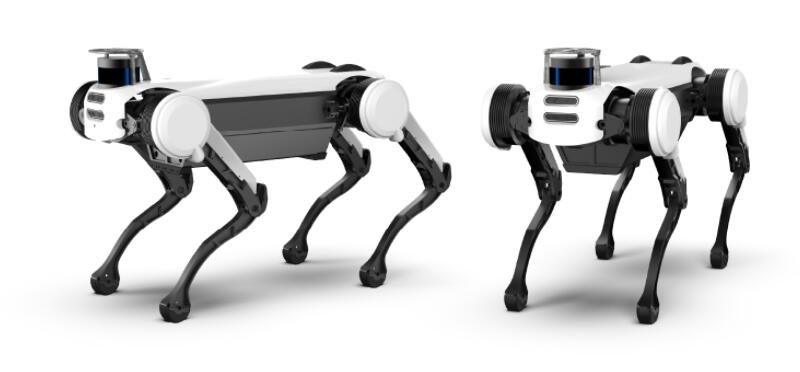
Athletic ability
Gebaseerd op uitstekende dynamische loopplanning en bewegingscontroletechnologie
Techniek, robothond kan wandelen, rennen, rennen en
Verschillende gangen zoals springen, maar ook aanpassen aan stappen, schuin
Gecompliceerd terrein zoals hellingen, obstakels, grindwegen en gras.
Balance ability
Gebaseerd op een supersnel real-time controlesysteem en uitstekende dynamische balanscontrole
Algoritme, robothond kan worden verstoord door externe krachten in alle richtingen
Onder de gegeven omstandigheden kan het evenwicht snel worden hersteld en kan het ook over de voetzolen worden geschoven.
The situation quickly restores stability
Fall and rise
Gebaseerd op een flexibel gewrichtsbewegingsontwerp en een nauwkeurig zwaartepunt
Inzet, Robothond kan in verschillende houdingen vallen
Kan erop vertrouwen dat de ledematen soepel en snel omhoog klimmen.
High dynamic movement
Gebaseerd op krachtige gewrichtsaandrijvingsprestaties en hoogdynamische loopplanning- en controletechnologie,
Robothonden kunnen verschillende hoogdynamische gangen voltooien, zoals rennen (vliegende draf), rennen en springen (gebonden), rennen (galop) en springen (pronk).
Smart move
Gebaseerd op nauwkeurige 3D-kaartconstructie, autonome positionering en navigatieplanningstechnologie,
Robothond kan autonome bewegingen en dynamische obstakelvermijding realiseren in verschillende binnen- en buitenomgevingen, en technische ondersteuning bieden voor de allround intelligente beweging van de robot.
Interactive mode
Gebaseerd op rijke perifere interfaces en goede perceptie-verwerkingsinteractietechnologie,
Robotic Dog kan meerdere interactieve modi implementeren, zoals afstandsbediening, aanraking, zicht, gebaren en stem, waardoor gebruikers een betere interactieve ervaring krijgen.
High jump
Met bionisch pootontwerp en krachtiger
Gezamenlijke aandrijfmogelijkheid, de nieuwe versie van Robotic Dog kan dat
Om gemakkelijk over een obstakel van ongeveer 40 cm te springen,
In-situ take-off height 70 cm, standing jump
De lange afstand kan 1,5 meter bedragen.
Autonomous charging
De positionering van autonoom laden maakt gebruik van visuele informatiefeedback.
Leid de robot met behulp van het systeem naar het laadgebied en laat hem zakken
Beweeg langzaam. Wanneer de robot naar het aangewezen gebied loopt,
Door de precieze positioneringsinformatie van het gezichtsvermogen zal de robot het lichaam besturen en
De oplaadstapel wordt aangemeerd totdat de oplaadstapel detecteert dat het aanmeren is voltooid
status.
Robot Dog Parameters:
- Bruto gewicht55kg
- Maximum Load30kg
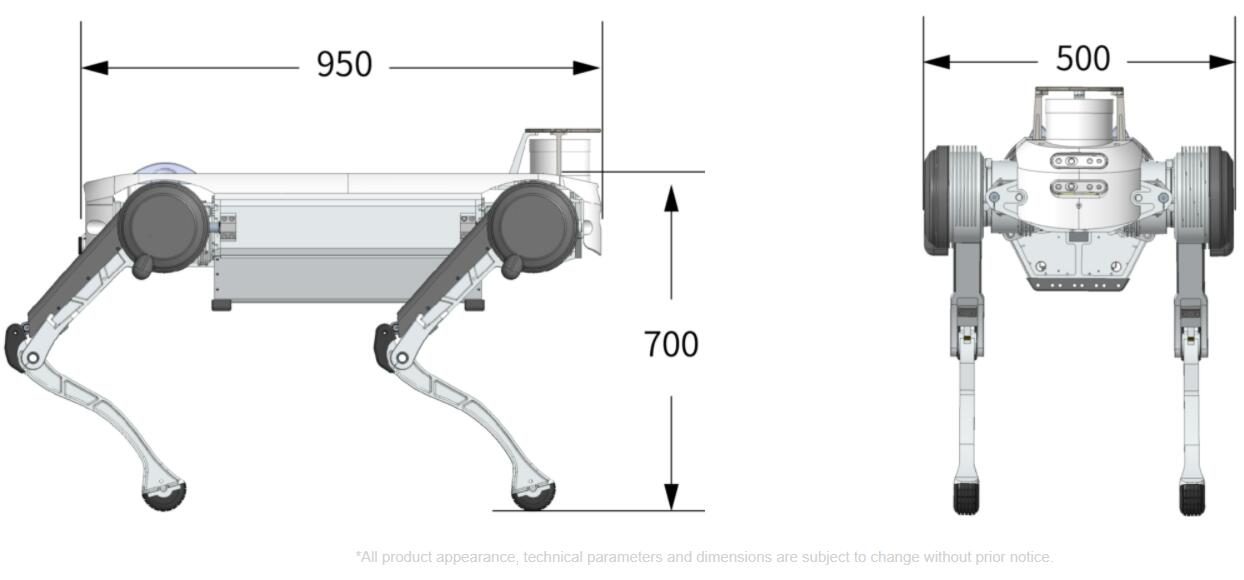
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Maximale snelheid≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - BesturingssysteemQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
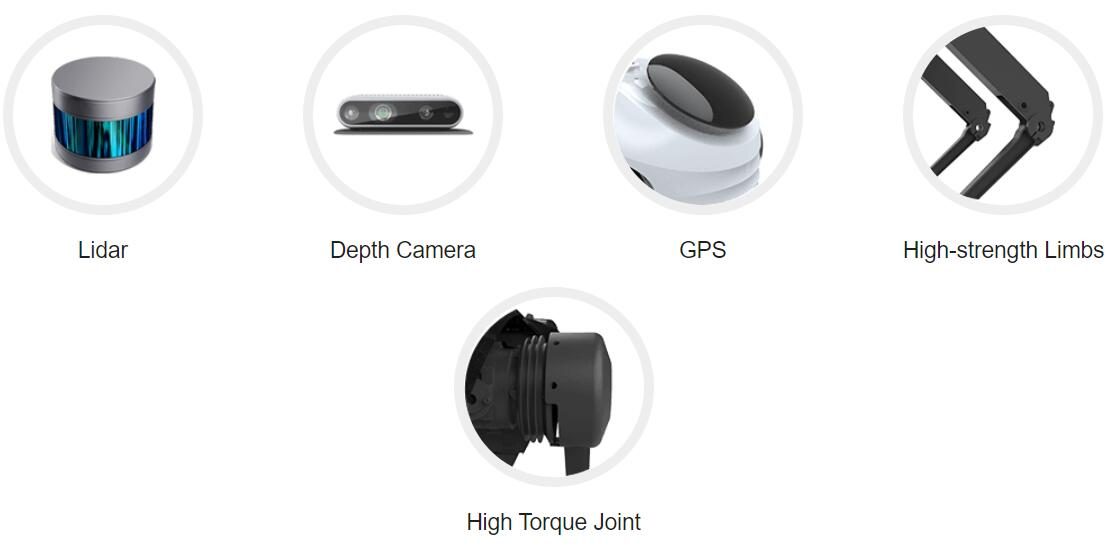
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Volledige technische gegevens
| Model | TR-4RDI |
|---|---|
| Doorlooptijd | 15 dagen |
| Categorie | Servicerobots |
Waarden zijn nominaal bij 20 °C. Download de datasheet voor CAD-modellen, koppelcurven en I/O-kaarten van de controller.
Waar het draait
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Op maat gemaakt en in opdracht gemaakt door TROY-ingenieurs.
Vragen van kopers
Wat zijn de belangrijkste specificaties van de TR-4RDI?
Model TR-4RDI. Een volledige datasheet is op aanvraag verkrijgbaar.
Wat is de doorlooptijd en MOQ voor de TR-4RDI?
Doorlooptijd bedraagt 15 dagen; MOQ is 1 eenheid.
Hoe is de TR-4RDI geprijsd?
De prijzen worden vermeld per configuratie, inclusief gereedschap en vracht, indien van toepassing.
Ontvang een geprijsd voorstel voor TR-4RDI
Vermeld het onderdeel, het doeltarief en de bestemmingshaven. Een engineer – geen chatbot – antwoordt binnen 48 uur.
Zelfde categorie

Pijpleidinginspectierobot met 4K-camera

Tuinrobotmaaier

Robot voor het snijden en onderhouden van pijpleidingnetwerken TR-PCCRIII
Beoordeeld door TROY Engineering ·. Bij iedere offerte worden de specificaties opnieuw getoetst aan de leveranciersdatasheet.