


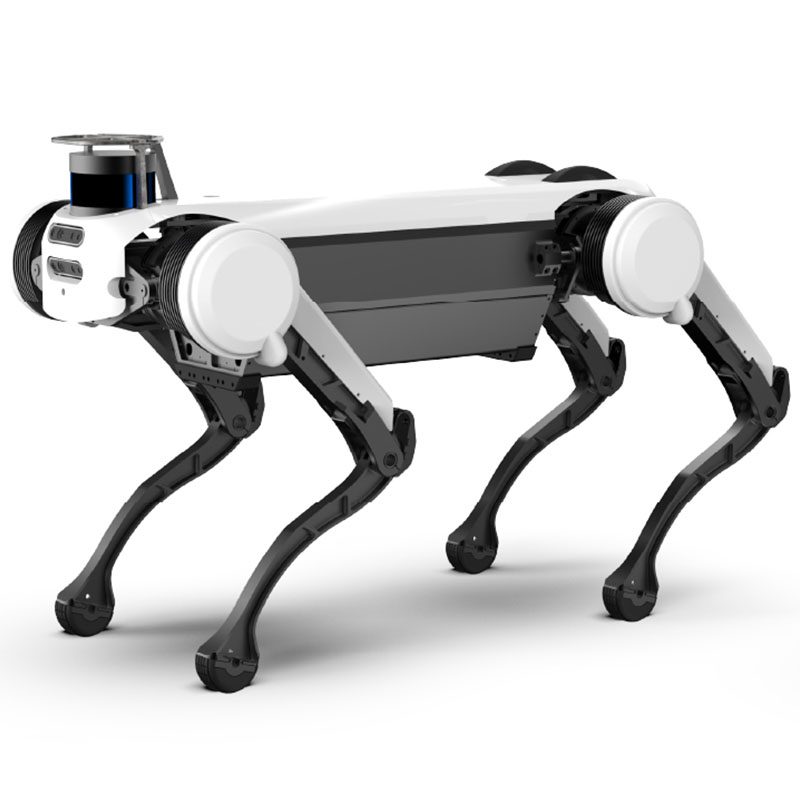
Pemeriksaan anjing robot berkaki empat
TR-4RDI ialah robot perkhidmatan untuk layanan / pembersihan. Masa utama ialah 15 hari; harga disebut mengikut konfigurasi. Pensijilan: Dokumentasi CE atas permintaan.
- Model
- TR-4RDI
- Masa utama
- 15 hari
- kategori
- Robot Servis
Untuk apa platform ini
Pemeriksaan aplikasi anjing robot berkaki empat: Menghadapi keperluan aplikasi dalam persekitaran yang kompleks dan berbahaya, ia menyediakan penyelesaian pintar untuk senario aplikasi seperti memadam kebakaran dan menyelamat, anti-keganasan dan anti-letupan.
Istilah komersial
| Sebutharga | Harga bagi setiap konfigurasi — balas dalam masa 48 jam |
|---|---|
| Masa utama | 15 hari |
| MOQ | 1 unit |
| asal usul | China |
| Pelabuhan pemuatan | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF atas permintaan |
| Bayaran | Deposit 30%, 70% sebelum penghantaran |
| Waranti | Standard 24 bulan, 36 bulan pilihan |
Butiran produk
Nota permohonan, lukisan pembinaan dan video daripada fail kejuruteraan TROY — dokumentasi yang sama dihantar bersama petikan.
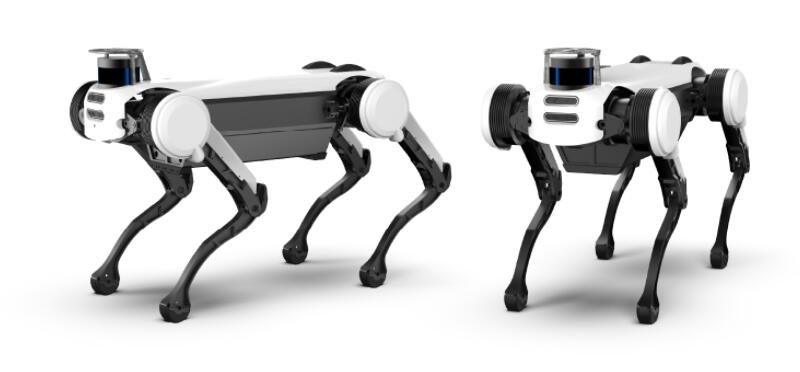
Athletic ability
Berdasarkan perancangan gaya berjalan dinamik yang sangat baik dan teknologi kawalan gerakan
Teknik, Anjing robot boleh mencapai berjalan, berlari, berlari dan
Pelbagai gaya berjalan seperti melompat, tetapi juga menyesuaikan diri dengan langkah, serong
Bentuk muka bumi yang rumit seperti cerun, halangan, jalan berbatu dan rumput.
Balance ability
Berdasarkan sistem kawalan masa nyata berkelajuan tinggi dan kawalan keseimbangan dinamik yang sangat baik
Algoritma, Anjing robotik boleh diganggu oleh kuasa luar dalam semua arah
Dalam keadaan itu, keseimbangan boleh dipulihkan dengan cepat, dan ia juga boleh tergelincir pada tapak kaki.
The situation quickly restores stability
Fall and rise
Berdasarkan reka bentuk pergerakan sendi yang fleksibel dan pusat graviti yang tepat
Penggunaan, anjing robot boleh jatuh dalam pelbagai postur
Boleh bergantung pada anggota badan untuk naik dengan lancar dan cepat.
High dynamic movement
Berdasarkan prestasi pacuan bersama yang berkuasa dan teknologi perancangan dan kawalan gaya dinamik tinggi,
Anjing robot boleh melengkapkan pelbagai gaya berjalan dinamik tinggi seperti berlari (Flying-Trot), berlari dan melompat (Bound), berlari (Gallop) dan melompat (Pronk).
Smart move
Berdasarkan pembinaan peta 3D yang tepat, kedudukan autonomi dan teknologi perancangan navigasi,
Anjing robot boleh merealisasikan pergerakan autonomi dan pengelakan halangan dinamik dalam pelbagai persekitaran dalaman dan luaran, memberikan sokongan teknikal untuk pergerakan pintar robot yang menyeluruh.
Interactive mode
Berdasarkan antara muka persisian yang kaya dan teknologi interaksi pemprosesan persepsi yang baik,
Anjing robot boleh melaksanakan berbilang mod interaktif seperti kawalan jauh, sentuhan, penglihatan, gerak isyarat dan suara, memberikan pengguna pengalaman interaktif yang lebih baik.
High jump
Dengan reka bentuk kaki bionik dan lebih berkuasa
Keupayaan pemanduan bersama, versi baharu Robotic dog boleh
Untuk melompat melepasi halangan dengan mudah kira-kira 40 cm,
In-situ take-off height 70 cm, standing jump
Jarak yang jauh boleh mencecah 1.5 meter.
Autonomous charging
Kedudukan pengecasan autonomi menggunakan maklum balas maklumat visual.
Dengan bantuan sistem, bimbing robot ke dalam kawasan pengecasan dan turunkan
Bergerak perlahan-lahan. Apabila robot berjalan ke kawasan yang ditetapkan,
Melalui maklumat kedudukan penglihatan yang tepat, robot akan mengawal badan dan
Cerucuk pengecasan didok sehingga cerucuk pengecas mengesan bahawa dok telah selesai
status.
Robot Dog Parameters:
- Berat Kasar55kg
- Maximum Load30kg
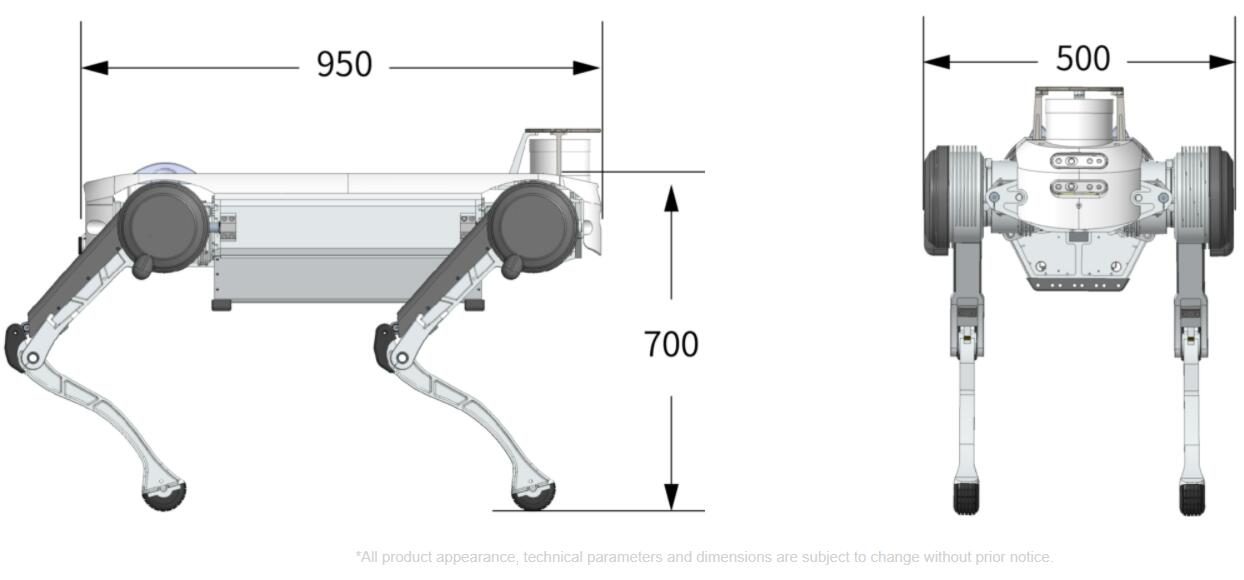
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Kelajuan Maksimum≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Sistem OperasiQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
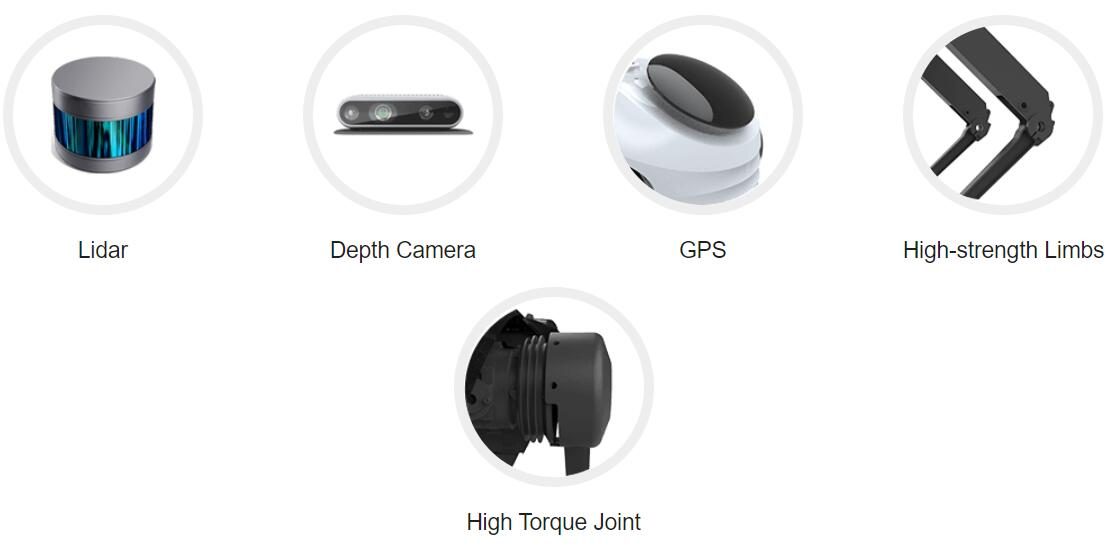
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Data teknikal penuh
| Model | TR-4RDI |
|---|---|
| Masa utama | 15 hari |
| kategori | Robot Servis |
Nilai adalah nominal pada 20 °C. Muat turun lembaran data untuk model cad, lengkung tork dan peta I/O pengawal.
Di mana ia berjalan
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Bersaiz dan ditauliahkan oleh jurutera TROY.
Soalan pembeli
Apakah spesifikasi utama TR-4RDI?
Model TR-4RDI. Lembaran data penuh tersedia atas permintaan.
Apakah masa utama dan MOQ untuk TR-4RDI?
Masa utama ialah 15 hari; MOQ ialah 1 unit.
Bagaimanakah harga TR-4RDI?
Harga disebut mengikut konfigurasi, termasuk perkakas dan pengangkutan jika berkenaan.
Dapatkan cadangan berharga untuk TR-4RDI
Sertakan bahagian, kadar sasaran dan pelabuhan destinasi. Seorang jurutera — bukan chatbot — membalas dalam masa 48 jam.
Kategori yang sama

Robot Pemeriksaan Saluran Paip dengan Kamera 4K

Mesin Pemotong Robot Taman

Robot Pemotongan dan Penyelenggaraan Rangkaian Paip TR-PCCRIII
Disemak oleh TROY Kejuruteraan ·. Spesifikasi disemak semula terhadap lembaran data pembekal pada setiap sebut harga.