


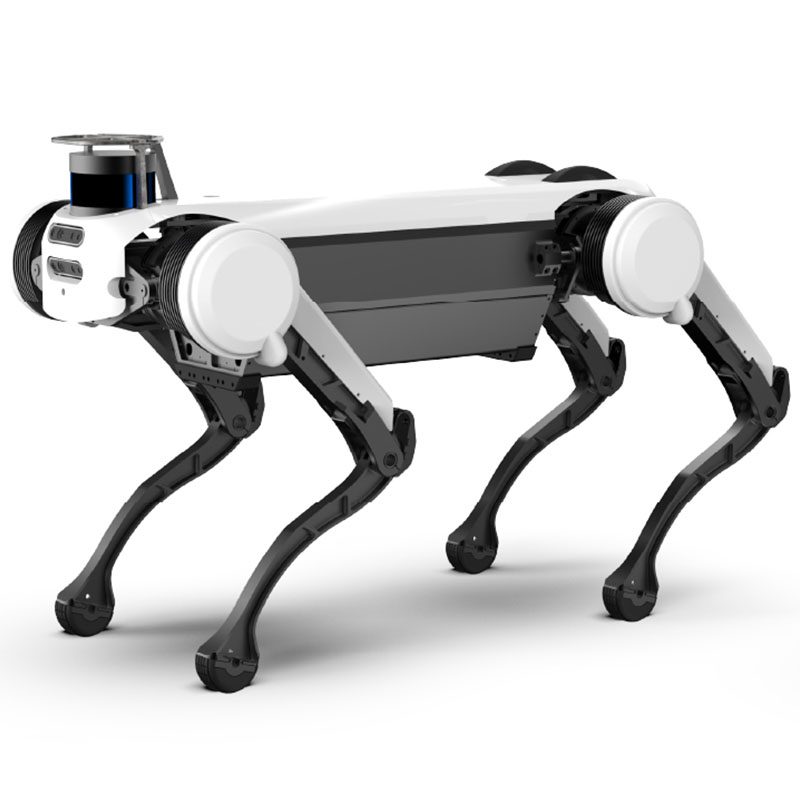
Inspektion fyrbent robothund
TR-4RDI är en servicerobot för gästfrihet/städning. Ledtiden är 15 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- TR-4RDI
- Ledtid
- 15 dagar
- Kategori
- Servicerobotar
Vad den här plattformen är till för
Inspektionsapplikationer med fyrbenta robothundar: Den står inför tillämpningskraven i komplexa och farliga miljöer och tillhandahåller intelligenta lösningar för tillämpningsscenarier som brandbekämpning och räddning, antiterrorism och anti-explosion.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 15 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shenzhen, Kina |
| Incoterm | FOB Shenzhen / CIF på begäran |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
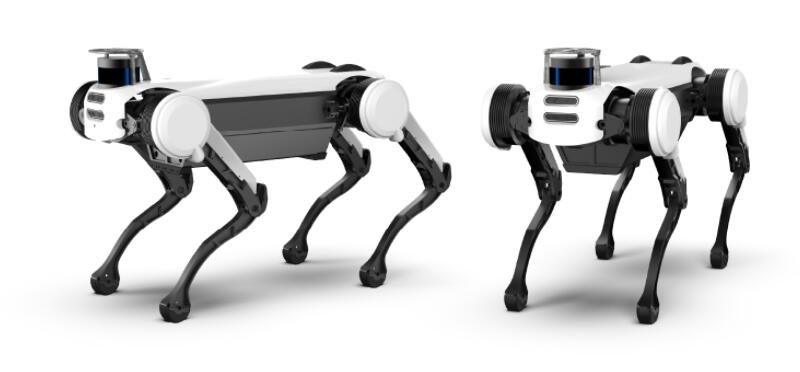
Athletic ability
Baserad på utmärkt dynamisk gångplanering och rörelsekontrollteknik
Teknik, Robotisk hund kan uppnå promenader, löpning, löpning och
Olika gångarter som att hoppa, men även anpassa sig till steg, sned
Komplicerad terräng som backar, hinder, grusvägar och gräs.
Balance ability
Baserat på höghastighetskontrollsystem i realtid och utmärkt dynamisk balanskontroll
Algoritm, robothund kan störas av yttre krafter i alla riktningar
Under omständigheterna kan balansen snabbt återställas, och den kan även skjutas på fotsulorna.
The situation quickly restores stability
Fall and rise
Baserat på flexibel ledrörelsedesign och exakt tyngdpunkt
Utplacering, robothund kan falla i olika ställningar
Kan lita på att lemmarna ska klättra upp smidigt och snabbt.
High dynamic movement
Baserat på kraftfull leddrift och hög dynamisk gångplanering och kontrollteknik,
Robothund kan utföra olika högdynamiska gångarter som löpning (flyg-trav), löpning och hoppning (bunden), löpning (galopp) och hoppning (pronk).
Smart move
Baserat på exakt 3D-kartakonstruktion, autonom positionering och navigationsplaneringsteknik,
Robothund kan realisera autonom rörelse och dynamisk undvikande av hinder i olika inomhus- och utomhusmiljöer, vilket ger tekniskt stöd för robotens allsidiga intelligenta rörelse.
Interactive mode
Baserat på rika perifera gränssnitt och bra interaktionsteknik för perceptionsbearbetning,
Robothund kan implementera flera interaktiva lägen som fjärrkontroll, beröring, syn, gester och röst, vilket ger användarna en bättre interaktiv upplevelse.
High jump
Med bionisk bendesign och mer kraftfull
Gemensam körning, den nya versionen av Robotic dog kan
För att enkelt hoppa över ett hinder på cirka 40 cm,
In-situ take-off height 70 cm, standing jump
Den långa sträckan kan nå 1,5 meter.
Autonomous charging
Positioneringen av autonom laddning använder visuell informationsåterkoppling.
Med hjälp av systemet, styr roboten in i laddningsområdet och sänk den
Rör dig långsamt. När roboten går till det avsedda området,
Genom den exakta positioneringsinformationen för synen kommer roboten att kontrollera kroppen och
Laddningshögen dockas tills laddningshögen upptäcker att dockningen är klar
status.
Robot Dog Parameters:
- Bruttovikt55kg
- Maximum Load30kg
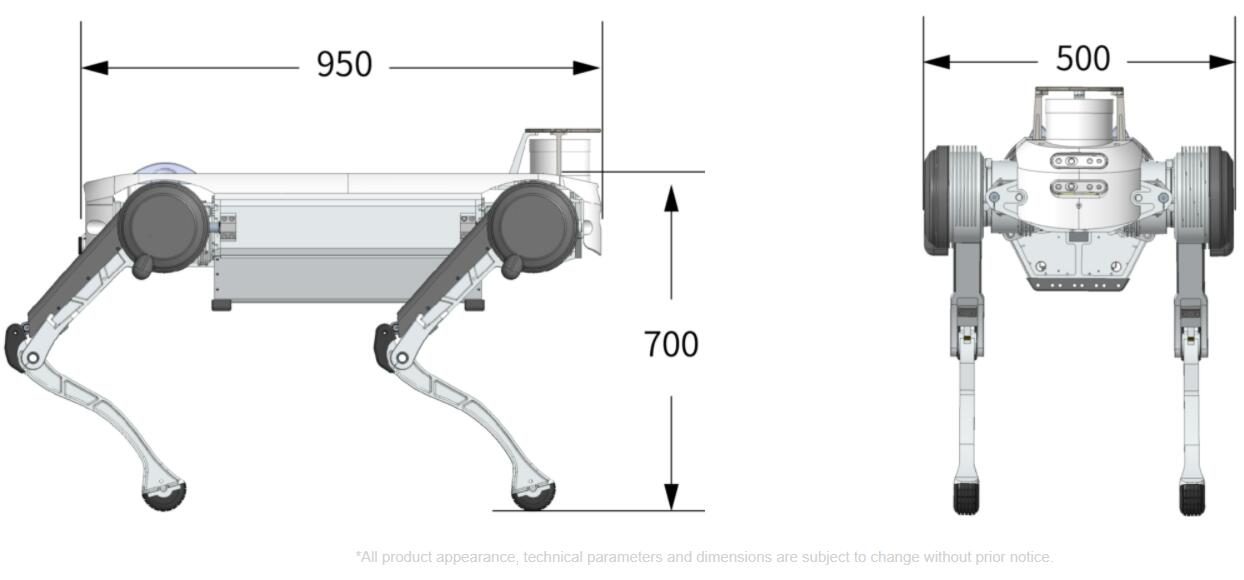
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Maximal hastighet≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - OperativsystemQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
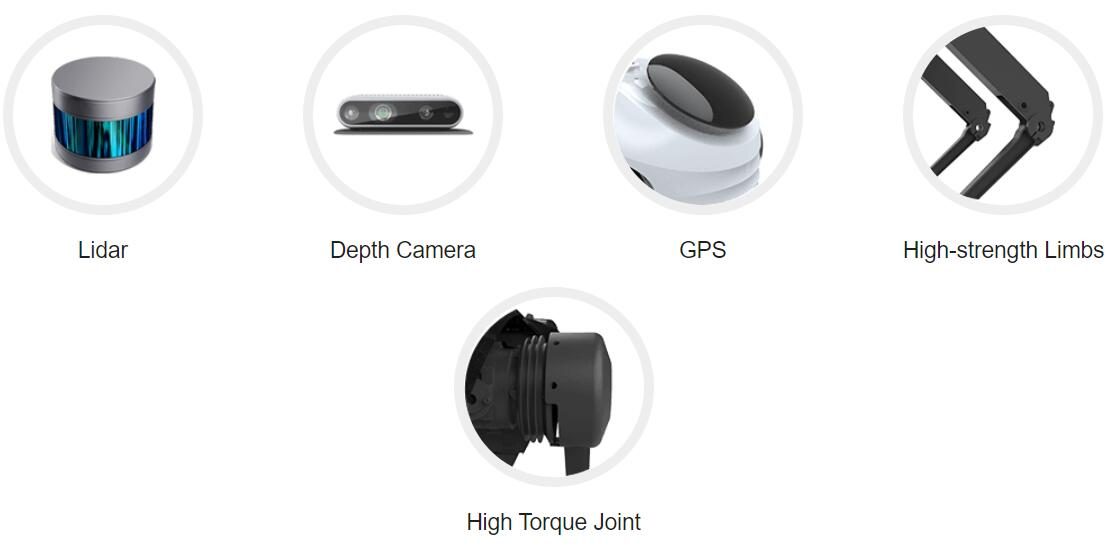
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Fullständiga tekniska data
| Modell | TR-4RDI |
|---|---|
| Ledtid | 15 dagar |
| Kategori | Servicerobotar |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna för TR-4RDI?
Modell TR-4RDI. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för TR-4RDI?
Ledtiden är 15 dagar; MOQ är 1 enhet.
Hur är TR-4RDI prissatt?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag för TR-4RDI
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori

Pipeline Inspection Robot med 4K-kamera

Trädgårdsrobotklippare

Rörledningsnätverksskärnings- och underhållsrobot TR-PCCRIII
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.