


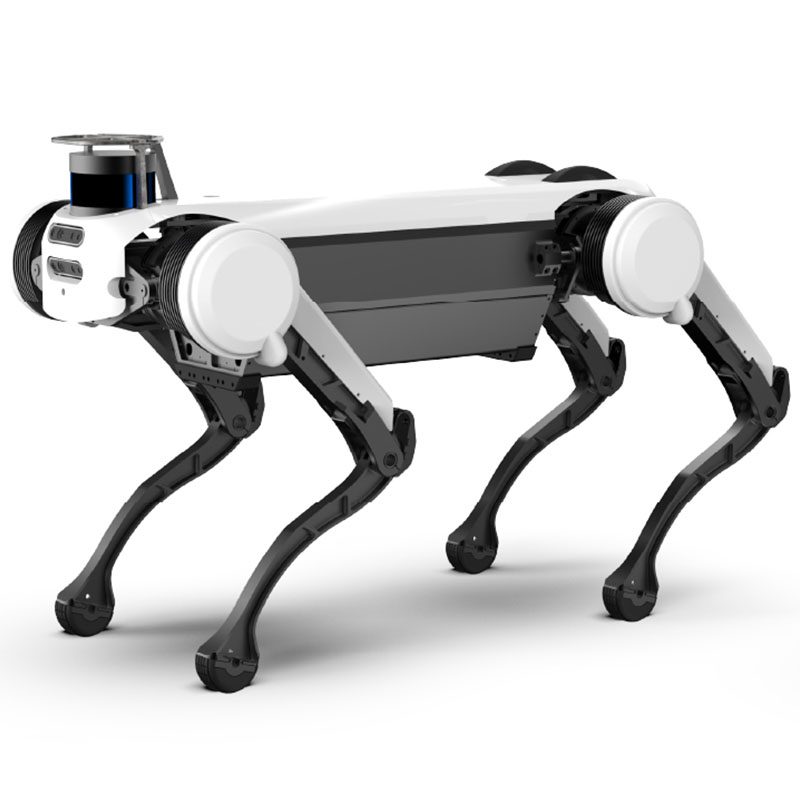
Inspeksi robot anjing berkaki empat
TR-4RDI adalah robot layanan untuk perhotelan / pembersihan. Waktu tunggu adalah 15 hari; harga dikutip per konfigurasi. Sertifikasi: dokumentasi CE berdasarkan permintaan.
- Model
- TR-4RDI
- Waktu memimpin
- 15 hari
- Kategori
- Robot Layanan
Untuk apa platform ini
Inspeksi aplikasi robot anjing berkaki empat: Menghadapi persyaratan aplikasi di lingkungan yang kompleks dan berbahaya, ia memberikan solusi cerdas untuk skenario aplikasi seperti pemadaman kebakaran dan penyelamatan, anti-terorisme, dan anti-ledakan.
istilah komersial
| Kutipan | Harga per konfigurasi — balas dalam 48 jam |
|---|---|
| Waktu memimpin | 15 hari |
| MOQ | 1 buah |
| Asal | Cina |
| Pelabuhan pemuatan | Shenzhen, Tiongkok |
| Incoterm | FOB Shenzhen / CIF berdasarkan permintaan |
| Pembayaran | Deposit 30%, 70% sebelum pengiriman |
| Jaminan | Standar 24 bulan, 36 bulan opsional |
Detail produk
Catatan aplikasi, gambar konstruksi, dan video dari file teknik TROY — dokumentasi yang sama dikirimkan bersama kutipan.
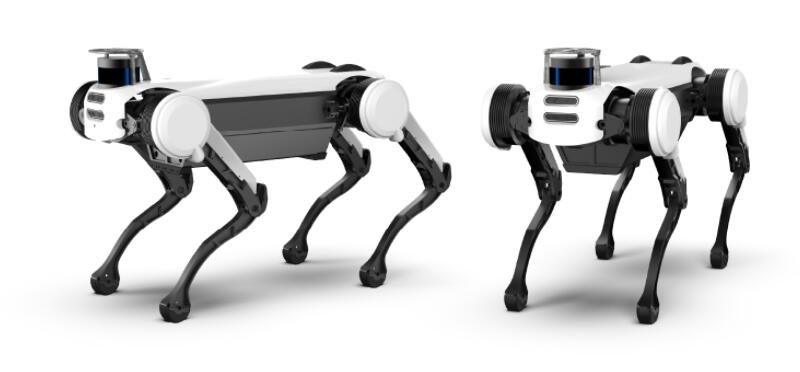
Athletic ability
Berdasarkan perencanaan gaya berjalan dinamis dan teknologi kontrol gerak yang sangat baik
Teknik, Robot anjing bisa berjalan, berlari, berlari dan
Berbagai gaya berjalan seperti melompat, tetapi juga beradaptasi dengan langkah, miring
Medan yang rumit seperti lereng, rintangan, jalan berkerikil, dan rumput.
Balance ability
Berdasarkan sistem kontrol real-time berkecepatan tinggi dan kontrol keseimbangan dinamis yang sangat baik
Algoritma, Robot anjing dapat diganggu oleh kekuatan luar dari segala arah
Dalam keadaan seperti itu, keseimbangan bisa cepat pulih, dan bisa juga digeser di telapak kaki.
The situation quickly restores stability
Fall and rise
Berdasarkan desain gerakan sendi yang fleksibel dan pusat gravitasi yang tepat
Dalam penerapannya, robot anjing dapat jatuh dalam berbagai posisi
Dapat mengandalkan anggota badan untuk memanjat dengan lancar dan cepat.
High dynamic movement
Berdasarkan kinerja penggerak gabungan yang kuat serta teknologi perencanaan dan kontrol gaya berjalan dinamis yang tinggi,
Robot anjing dapat melakukan berbagai gaya berjalan dinamis tinggi seperti lari (Flying-Trot), lari dan lompat (Bound), lari (Gallop), dan lompat (Pronk).
Smart move
Berdasarkan konstruksi peta 3D yang presisi, penentuan posisi otonom, dan teknologi perencanaan navigasi,
Robot anjing dapat mewujudkan gerakan otonom dan penghindaran rintangan yang dinamis di berbagai lingkungan dalam dan luar ruangan, sehingga memberikan dukungan teknis untuk gerakan cerdas robot yang serba bisa.
Interactive mode
Berdasarkan antarmuka periferal yang kaya dan teknologi interaksi pemrosesan persepsi yang baik,
Robot anjing dapat menerapkan beberapa mode interaktif seperti kendali jarak jauh, sentuhan, penglihatan, isyarat, dan suara, sehingga memberikan pengalaman interaktif yang lebih baik kepada pengguna.
High jump
Dengan desain kaki bionik dan lebih bertenaga
Kemampuan penggerak bersama, versi baru dari Anjing robotik bisa
Untuk dengan mudah melompati rintangan sekitar 40 cm,
In-situ take-off height 70 cm, standing jump
Jarak jauhnya bisa mencapai 1,5 meter.
Autonomous charging
Penempatan pengisian daya otonom menggunakan umpan balik informasi visual.
Dengan bantuan sistem, pandu robot ke area pengisian daya dan turunkan
Bergerak perlahan. Saat robot berjalan ke area yang ditentukan,
Melalui informasi posisi penglihatan yang tepat, robot akan mengendalikan tubuh dan
Tumpukan pengisian daya dipasang ke dok hingga tumpukan pengisian mendeteksi bahwa docking telah selesai
status.
Robot Dog Parameters:
- Berat Kotor55kg
- Maximum Load30kg
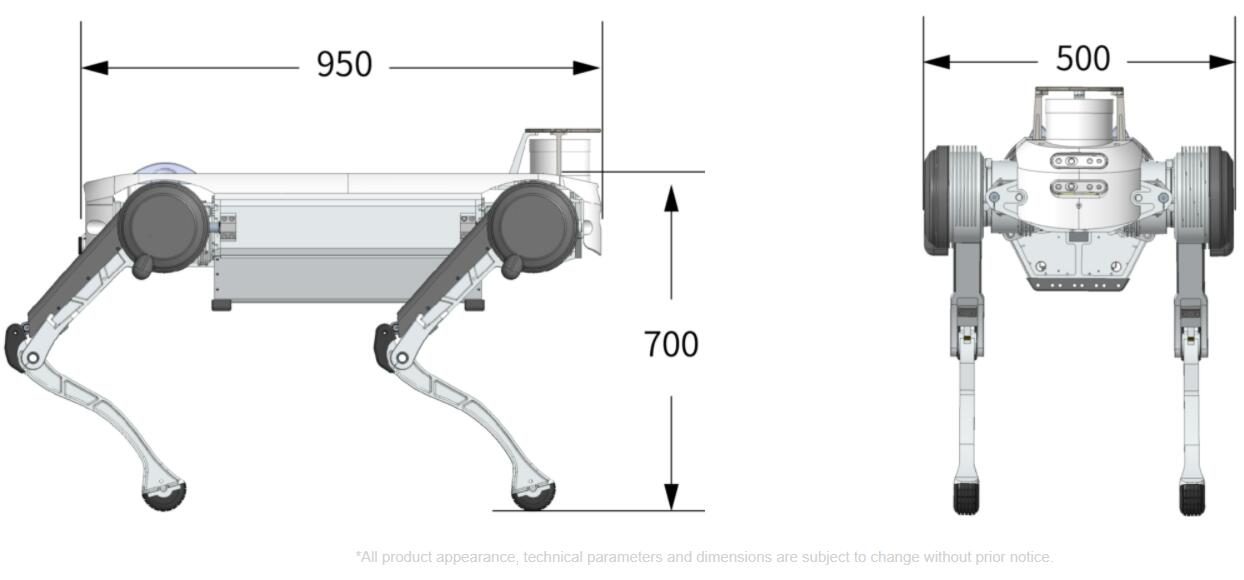
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Kecepatan Maksimum≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Sistem OperasiQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
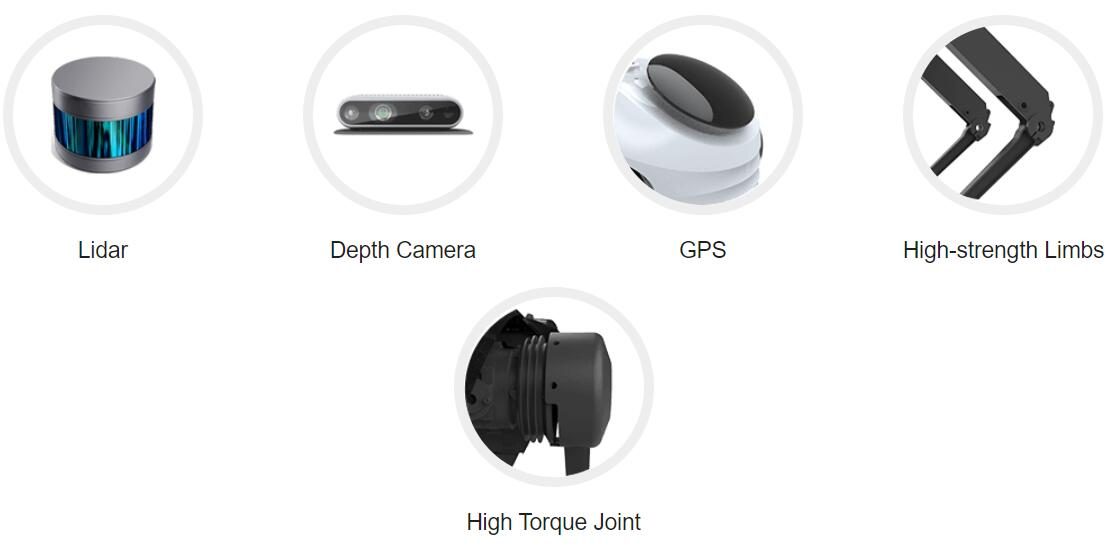
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Data teknis lengkap
| Model | TR-4RDI |
|---|---|
| Waktu memimpin | 15 hari |
| Kategori | Robot Layanan |
Nilainya nominal pada 20 °C. Unduh lembar data untuk model cad, kurva torsi, dan peta I/O pengontrol.
Di mana ia berjalan
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Diukur dan ditugaskan oleh para insinyur TROY.
Pertanyaan pembeli
Apa spesifikasi utama dari TR-4RDI?
Model TR-4RDI. Lembar data lengkap tersedia berdasarkan permintaan.
Berapa waktu tunggu dan MOQ untuk TR-4RDI?
Waktu tunggu adalah 15 hari; MOQ adalah 1 unit.
Bagaimana harga TR-4RDI?
Harga dikutip per konfigurasi, termasuk perkakas dan pengangkutan jika berlaku.
Dapatkan proposal harga untuk TR-4RDI
Sertakan bagian, target rate dan port tujuan. Seorang insinyur — bukan chatbot — membalas dalam waktu 48 jam.
Kategori yang sama

Robot Inspeksi Saluran Pipa dengan Kamera 4K

Mesin Pemotong Robot Taman

Robot Pemotongan dan Pemeliharaan Jaringan Pipa TR-PCCRIII
Ditinjau oleh TROY Teknik ·. Spesifikasi diperiksa ulang berdasarkan lembar data pemasok di setiap penawaran.