


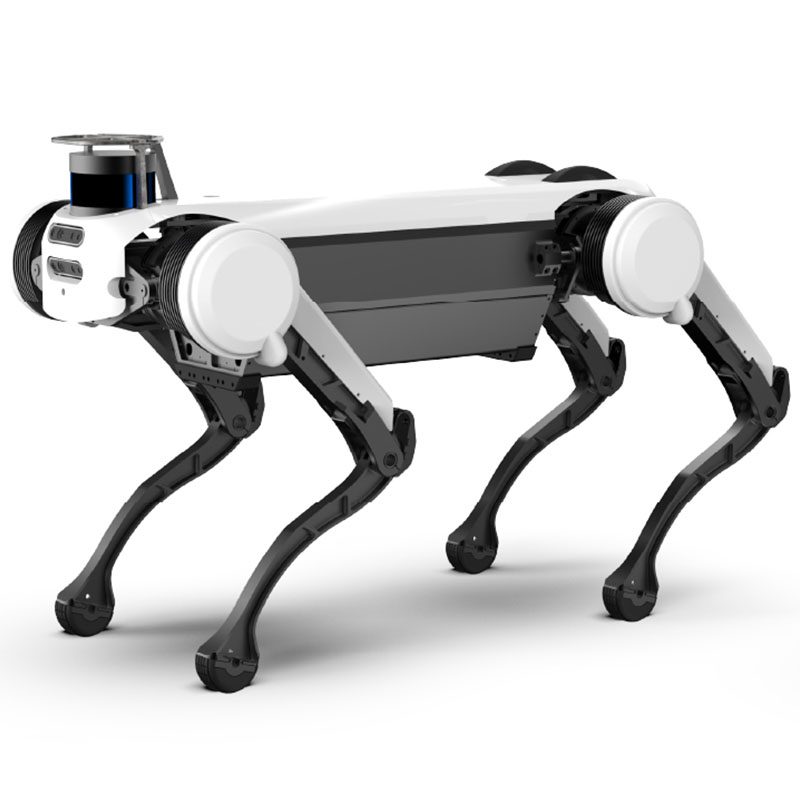
Cane robot a quattro zampe da ispezione
Il TR-4RDI è un robot di servizio per l'ospitalità/pulizia. Il tempo di consegna è di 15 giorni; il prezzo è indicato per configurazione. Certificazioni: documentazione CE su richiesta.
- Modello
- TR-4RDI
- Tempi di consegna
- 15 giorni
- Categoria
- Robot di servizio
A cosa serve questa piattaforma
Applicazioni di ispezione di cani robot a quattro zampe: affrontando i requisiti applicativi in ambienti complessi e pericolosi, fornisce soluzioni intelligenti per scenari applicativi come antincendio e salvataggio, antiterrorismo e antiesplosione.
Termini commerciali
| Preventivo | Prezzo per configurazione: risposta entro 48 ore |
|---|---|
| Tempi di consegna | 15 giorni |
| MOQ | 1 unità |
| Origine | Cina |
| Porto di carico | Shenzen, Cina |
| Incoterm | FOB Shenzhen/CIF su richiesta |
| Pagamento | Deposito del 30%, 70% prima della spedizione |
| Garanzia | 24 mesi standard, 36 mesi facoltativi |
Dettagli del prodotto
Note applicative, disegni costruttivi e video dal file di progettazione TROY: la stessa documentazione fornita con il preventivo.
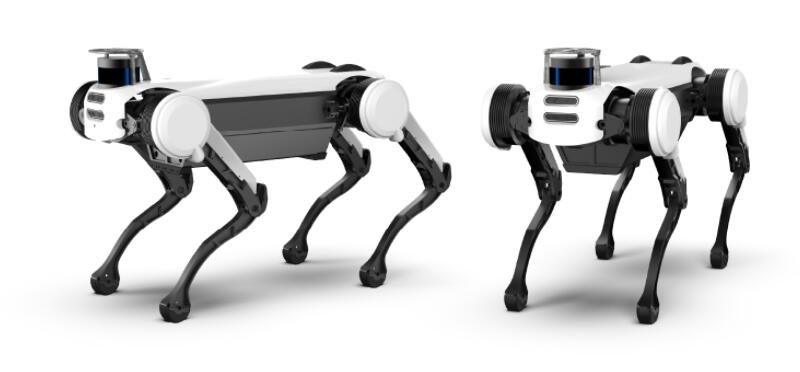
Athletic ability
Basato su un'eccellente pianificazione dinamica dell'andatura e sulla tecnologia di controllo del movimento
Tecnica, il cane robotico può camminare, correre, correre e
Varie andature come il salto, ma si adattano anche ai passi, obliqui
Terreni complicati come pendii, ostacoli, strade sterrate ed erba.
Balance ability
Basato su un sistema di controllo in tempo reale ad alta velocità e un eccellente controllo del bilanciamento dinamico
Algoritmo, il cane robotico può essere disturbato da forze esterne in tutte le direzioni
In determinate circostanze l'equilibrio può essere ripristinato rapidamente e può anche essere fatto scivolare sulla pianta dei piedi.
The situation quickly restores stability
Fall and rise
Basato sul design del movimento articolare flessibile e sul baricentro preciso
Distribuzione, il cane robotico può cadere in varie posizioni
Può fare affidamento sugli arti per arrampicarsi agevolmente e rapidamente.
High dynamic movement
Basato su potenti prestazioni di guida articolare e sulla tecnologia di pianificazione e controllo dell'andatura altamente dinamica,
Il cane robotico può completare varie andature altamente dinamiche come correre (trotto volante), correre e saltare (legato), correre (galoppo) e saltare (pronk).
Smart move
Basato su una precisa costruzione di mappe 3D, posizionamento autonomo e tecnologia di pianificazione della navigazione,
Il cane robotico può realizzare movimenti autonomi ed evitare dinamicamente gli ostacoli in vari ambienti interni ed esterni, fornendo supporto tecnico per il movimento intelligente a tutto tondo del robot.
Interactive mode
Basato su ricche interfacce periferiche e una buona tecnologia di interazione per l'elaborazione della percezione,
Il cane robotico può implementare molteplici modalità interattive come telecomando, tocco, visione, gesti e voce, offrendo agli utenti una migliore esperienza interattiva.
High jump
Con design della gamba bionica e più potente
Capacità di guida congiunta, la nuova versione del cane robotico può
Per saltare facilmente un ostacolo di circa 40 cm,
In-situ take-off height 70 cm, standing jump
La lunga distanza può raggiungere 1,5 metri.
Autonomous charging
Il posizionamento della ricarica autonoma utilizza il feedback visivo delle informazioni.
Con l'aiuto del sistema, guidare il robot nella zona di ricarica e abbassarlo
Muoviti lentamente. Quando il robot si avvicina all'area designata,
Attraverso le precise informazioni di posizionamento della visione, il robot controllerà il corpo e
La pila di ricarica rimane agganciata finché non rileva che l'aggancio è completato
status.
Robot Dog Parameters:
- Peso lordo55kg
- Maximum Load30kg
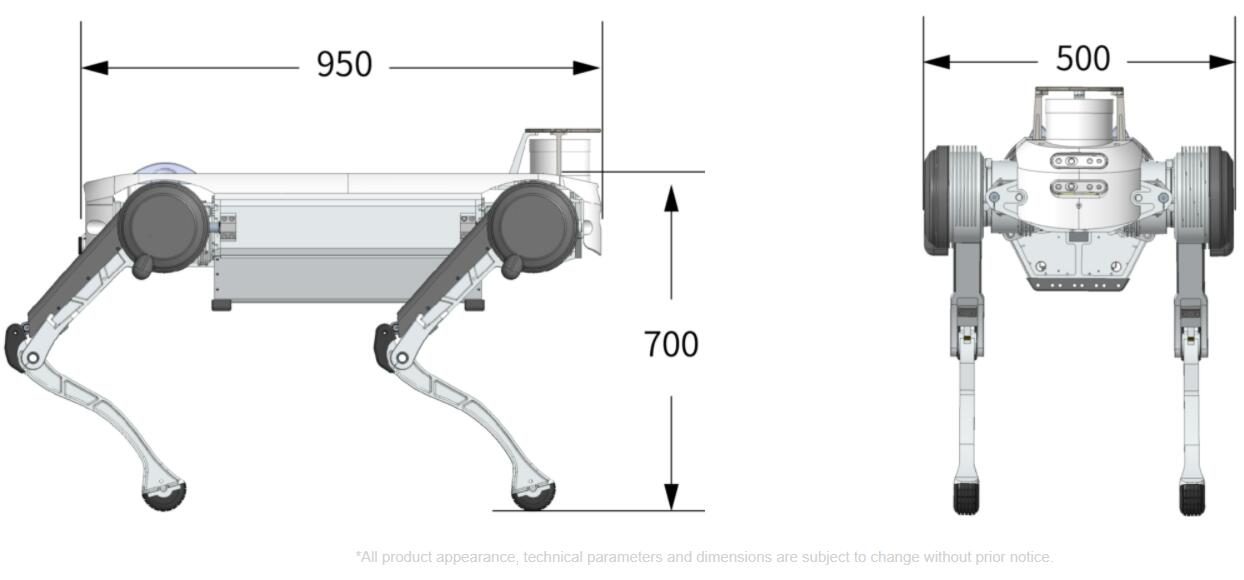
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Velocità massima≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Sistema operativoQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
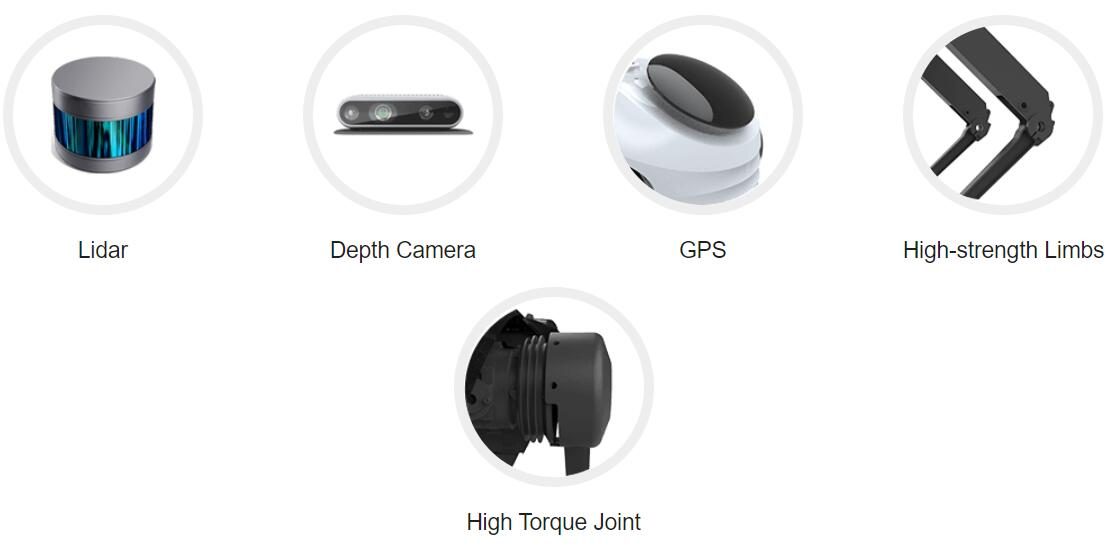
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Dati tecnici completi
| Modello | TR-4RDI |
|---|---|
| Tempi di consegna | 15 giorni |
| Categoria | Robot di servizio |
I valori sono nominali a 20 °C. Scarica la scheda tecnica per i modelli cad, le curve di coppia e le mappe I/O del controller.
Dove corre
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Dimensionato e commissionato dagli ingegneri TROY.
Domande dell'acquirente
Quali sono le specifiche principali del TR-4RDI?
Modello TR-4RDI. Una scheda tecnica completa è disponibile su richiesta.
Qual è il tempo di consegna e il MOQ per il TR-4RDI?
Il tempo di consegna è di 15 giorni; MOQ è 1 unità.
Qual è il prezzo del TR-4RDI?
Il prezzo è indicato per configurazione, inclusi strumenti e trasporto, ove applicabile.
Ottieni una proposta di prezzo per TR-4RDI
Includere la parte, la tariffa target e il porto di destinazione. Un ingegnere, non un chatbot, risponde entro 48 ore.
Stessa categoria

Robot per l'ispezione delle tubazioni con telecamera 4K

Robot tagliaerba da giardino

Robot per il taglio e la manutenzione della rete di condotte TR-PCCRIII
Recensito da TROY Engineering ·. Le specifiche vengono ricontrollate rispetto alla scheda tecnica del fornitore ad ogni preventivo.