


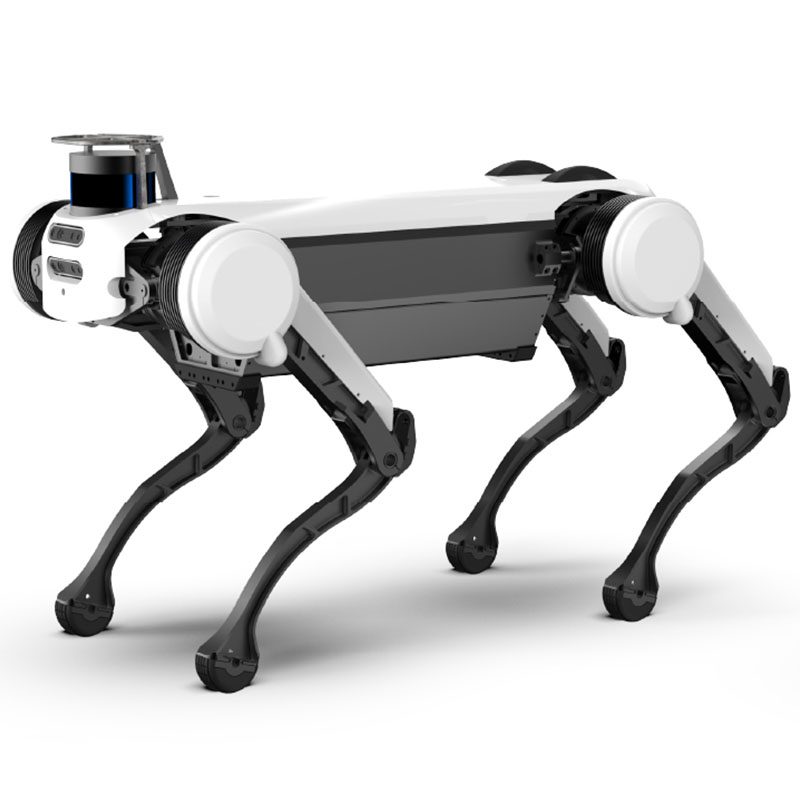
Cão robô de quatro patas de inspeção
O TR-4RDI é um robô de serviço para hotelaria/limpeza. O prazo de entrega é de 15 dias; o preço é cotado por configuração. Certificações: Documentação CE mediante solicitação.
- Modelo
- TR-4RDI
- Tempo de espera
- 15 dias
- Categoria
- Robôs de serviço
Para que serve esta plataforma
Inspeção de aplicações de cães-robôs de quatro patas: Atendendo aos requisitos de aplicação em ambientes complexos e perigosos, fornece soluções inteligentes para cenários de aplicação como combate a incêndio e resgate, antiterrorismo e antiexplosão.
Termos comerciais
| Cotação | Preço por configuração – resposta em 48 horas |
|---|---|
| Tempo de espera | 15 dias |
| Quantidade mínima | 1 unidade |
| Origem | China |
| Porto de carregamento | Shenzhen, China |
| Incoterm | FOB Shenzhen / CIF mediante solicitação |
| Pagamento | Depósito de 30%, 70% antes do envio |
| Garantia | 24 meses padrão, 36 meses opcional |
Detalhes do produto
Notas de aplicação, desenhos de construção e vídeo do arquivo de engenharia TROY — a mesma documentação enviada com a cotação.
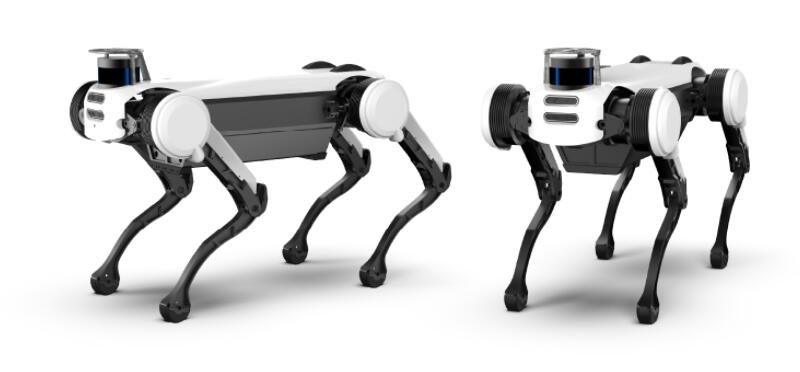
Athletic ability
Baseado em excelente planejamento dinâmico de marcha e tecnologia de controle de movimento
Técnica, o cão robótico pode conseguir andar, correr, correr e
Vários andamentos, como saltos, mas também se adaptam a passos oblíquos
Terrenos complicados, como encostas, obstáculos, estradas de cascalho e grama.
Balance ability
Baseado em sistema de controle de alta velocidade em tempo real e excelente controle de equilíbrio dinâmico
Algoritmo, cão robótico pode ser perturbado por forças externas em todas as direções
Nessas circunstâncias, o equilíbrio pode ser restaurado rapidamente e também pode ser deslizado na sola dos pés.
The situation quickly restores stability
Fall and rise
Baseado em um design flexível de movimento articular e centro de gravidade preciso
Implantação, cão robótico pode cair em várias posturas
Pode confiar nos membros para subir de maneira suave e rápida.
High dynamic movement
Com base no poderoso desempenho de acionamento articular e na tecnologia de planejamento e controle de marcha altamente dinâmica,
O cão robótico pode completar vários andamentos altamente dinâmicos, como correr (Flying-Trot), correr e pular (Bound), correr (Gallop) e pular (Pronk).
Smart move
Com base na construção precisa de mapas 3D, posicionamento autônomo e tecnologia de planejamento de navegação,
O cão robótico pode realizar movimentos autônomos e evitar obstáculos dinâmicos em vários ambientes internos e externos, fornecendo suporte técnico para o movimento inteligente geral do robô.
Interactive mode
Baseado em interfaces periféricas ricas e boa tecnologia de interação de processamento de percepção,
O cão robótico pode implementar vários modos interativos, como controle remoto, toque, visão, gestos e voz, proporcionando aos usuários uma melhor experiência interativa.
High jump
Com design de perna biônica e mais poderoso
Capacidade de acionamento conjunto, a nova versão do cão robótico pode
Para saltar facilmente um obstáculo de cerca de 40 cm,
In-situ take-off height 70 cm, standing jump
A longa distância pode chegar a 1,5 metros.
Autonomous charging
O posicionamento do carregamento autônomo utiliza feedback de informações visuais.
Com a ajuda do sistema, guie o robô até a área de carregamento e abaixe
Mova-se lentamente. Quando o robô caminha para a área designada,
Através das informações precisas de posicionamento da visão, o robô controlará o corpo e
A pilha de carregamento é acoplada até que detecte que o acoplamento foi concluído
status.
Robot Dog Parameters:
- Peso bruto55kg
- Maximum Load30kg
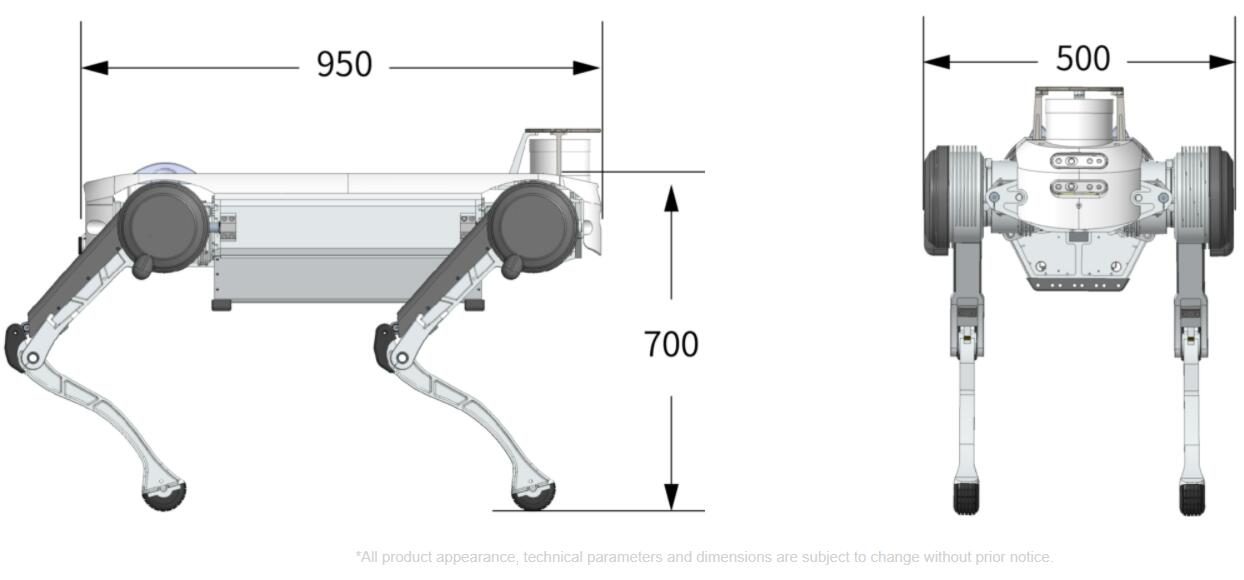
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Velocidade máxima≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Sistema operacionalQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
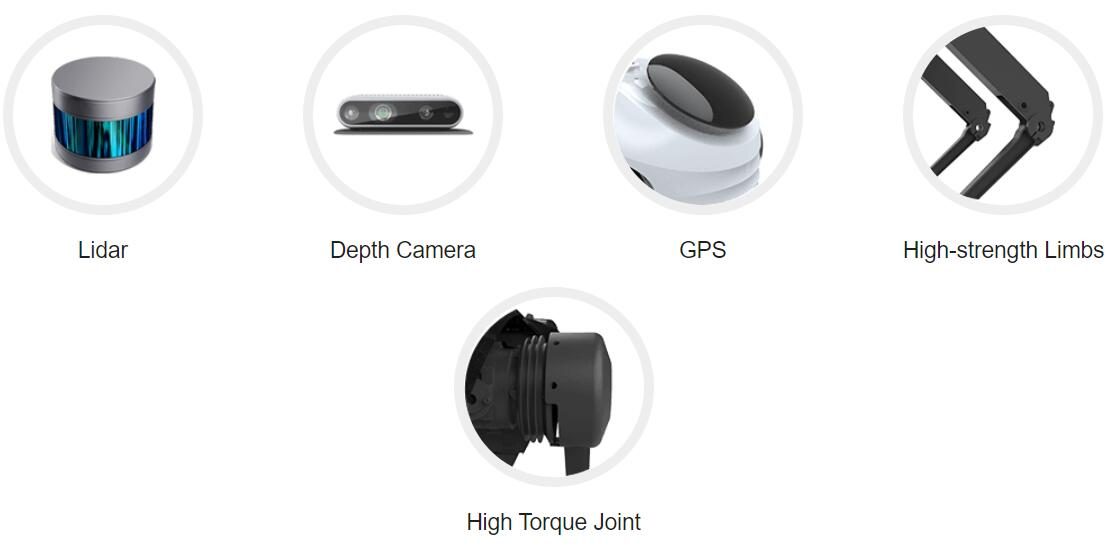
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Dados técnicos completos
| Modelo | TR-4RDI |
|---|---|
| Tempo de espera | 15 dias |
| Categoria | Robôs de serviço |
Os valores são nominais a 20 °C. Baixe a folha de dados para modelos cad, curvas de torque e mapas de E/S do controlador.
Onde corre
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Dimensionado e encomendado pelos engenheiros da TROY.
Perguntas do comprador
Quais são as principais especificações do TR-4RDI?
Modelo TR-4RDI. Uma folha de dados completa está disponível mediante solicitação.
Qual é o prazo de entrega e MOQ para o TR-4RDI?
O prazo de entrega é de 15 dias; MOQ é 1 unidade.
Qual é o preço do TR-4RDI?
O preço é cotado por configuração, incluindo ferramentas e frete, quando aplicável.
Obtenha uma proposta de preço para TR-4RDI
Inclua a peça, a taxa alvo e a porta de destino. Um engenheiro – não um chatbot – responde em 48 horas.
Mesma categoria

Robô de inspeção de dutos com câmera 4K

Cortador robô de jardim

Robô de corte e manutenção de rede de dutos TR-PCCRIII
Revisado por TROY Engenharia ·. As especificações são verificadas novamente em relação à folha de dados do fornecedor a cada cotação.