


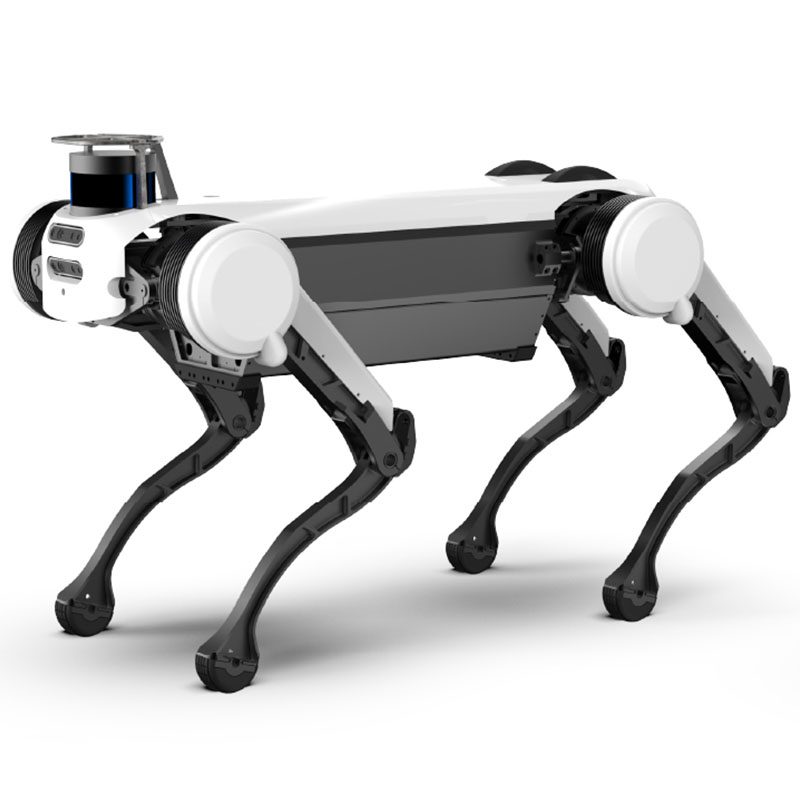
كلب آلي للتفتيش بأربعة أرجل
TR-4RDI هو روبوت خدمة للضيافة / التنظيف. المهلة الزمنية هي 15 يوما؛ ونقلت التسعير في التكوين. الشهادات: وثائق CE عند الطلب.
- نموذج
- TR-4RDI
- مهلة
- 15 يوما
- فئة
- روبوتات الخدمة
ما هي هذه المنصة ل
فحص تطبيقات الكلاب الآلية ذات الأربع أرجل: في مواجهة متطلبات التطبيق في البيئات المعقدة والخطيرة، فإنه يوفر حلولاً ذكية لسيناريوهات التطبيق مثل مكافحة الحرائق والإنقاذ، ومكافحة الإرهاب، ومكافحة الانفجار.
المصطلحات التجارية
| عرض سعر | السعر حسب التكوين — الرد خلال 48 ساعة |
|---|---|
| مهلة | 15 يوما |
| موك | 1 وحدة |
| أصل | الصين |
| ميناء التحميل | شنتشن، الصين |
| مصطلح التجارة الدولية | فوب شنتشن/CIF عند الطلب |
| قسط | 30% راسب, 70% قبل الشحن |
| ضمان | 24 شهرًا قياسيًا و36 شهرًا اختياريًا |
تفاصيل المنتج
ملاحظات التطبيق ورسومات البناء والفيديو من الملف الهندسي TROY - نفس الوثائق المرفقة مع عرض الأسعار.
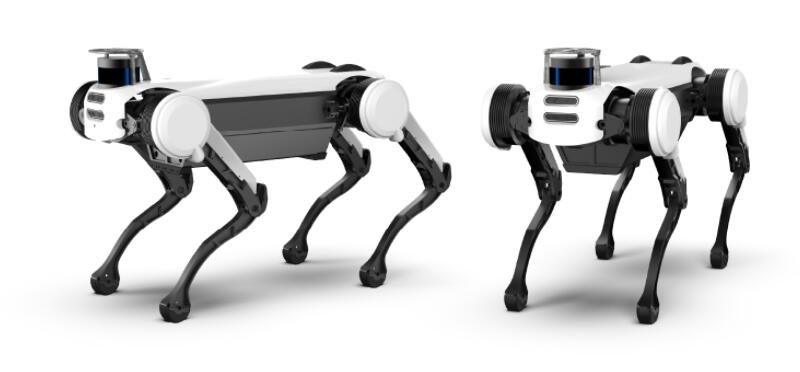
Athletic ability
استنادًا إلى التخطيط الديناميكي الممتاز للمشية وتقنية التحكم في الحركة
التقنية، يستطيع الكلب الآلي تحقيق المشي والجري والجري و
مشيات مختلفة مثل القفز، ولكنها تتكيف أيضًا مع الخطوات المائلة
التضاريس المعقدة مثل المنحدرات والعوائق والطرق المرصوفة بالحصى والعشب.
Balance ability
يعتمد على نظام التحكم عالي السرعة في الوقت الحقيقي والتحكم الممتاز في التوازن الديناميكي
وفقًا للخوارزمية، يمكن إزعاج الكلب الآلي بواسطة قوى خارجية في جميع الاتجاهات
وفي ظل هذه الظروف، يمكن استعادة التوازن بسرعة، ويمكن أيضًا انزلاقه على باطن القدم.
The situation quickly restores stability
Fall and rise
يعتمد على تصميم حركة المفصل المرن ومركز الجاذبية الدقيق
عند النشر، يمكن للكلب الآلي أن يسقط في أوضاع مختلفة
يمكن الاعتماد على أطرافه في الصعود بسلاسة وسرعة.
High dynamic movement
استنادًا إلى الأداء القوي للمحرك المشترك وتقنية التخطيط والتحكم في المشية الديناميكية العالية،
يستطيع الكلب الآلي إكمال العديد من المشيات الديناميكية العالية مثل الجري (Flying-Trot)، والجري والقفز (Bound)، والجري (Gallop)، والقفز (Pronk).
Smart move
استنادًا إلى إنشاء خرائط ثلاثية الأبعاد دقيقة وتقنية تحديد المواقع المستقلة وتخطيط الملاحة،
يستطيع الكلب الآلي تحقيق الحركة المستقلة وتجنب العوائق الديناميكية في بيئات داخلية وخارجية مختلفة، مما يوفر الدعم الفني لحركة الروبوت الذكية الشاملة.
Interactive mode
استنادًا إلى واجهات طرفية غنية وتكنولوجيا تفاعل معالجة الإدراك الجيد،
يمكن للكلب الآلي تنفيذ أوضاع تفاعلية متعددة مثل التحكم عن بعد واللمس والرؤية والإيماءات والصوت، مما يوفر للمستخدمين تجربة تفاعلية أفضل.
High jump
مع تصميم الساق الكترونية وأكثر قوة
إمكانية القيادة المشتركة، الإصدار الجديد من الكلب الآلي
للقفز بسهولة فوق عائق يبلغ ارتفاعه حوالي 40 سم،
In-situ take-off height 70 cm, standing jump
المسافة الطويلة يمكن أن تصل إلى 1.5 متر.
Autonomous charging
يستخدم تحديد موضع الشحن المستقل تعليقات المعلومات المرئية.
بمساعدة النظام، قم بتوجيه الروبوت إلى منطقة الشحن وإلى الأسفل
التحرك ببطء. عندما يسير الروبوت إلى المنطقة المحددة،
من خلال معلومات تحديد المواقع الدقيقة للرؤية، سيتحكم الروبوت في الجسم و
يتم إرساء كومة الشحن حتى تكتشف كومة الشحن اكتمال الإرساء
status.
Robot Dog Parameters:
- الوزن الإجمالي55kg
- Maximum Load30kg
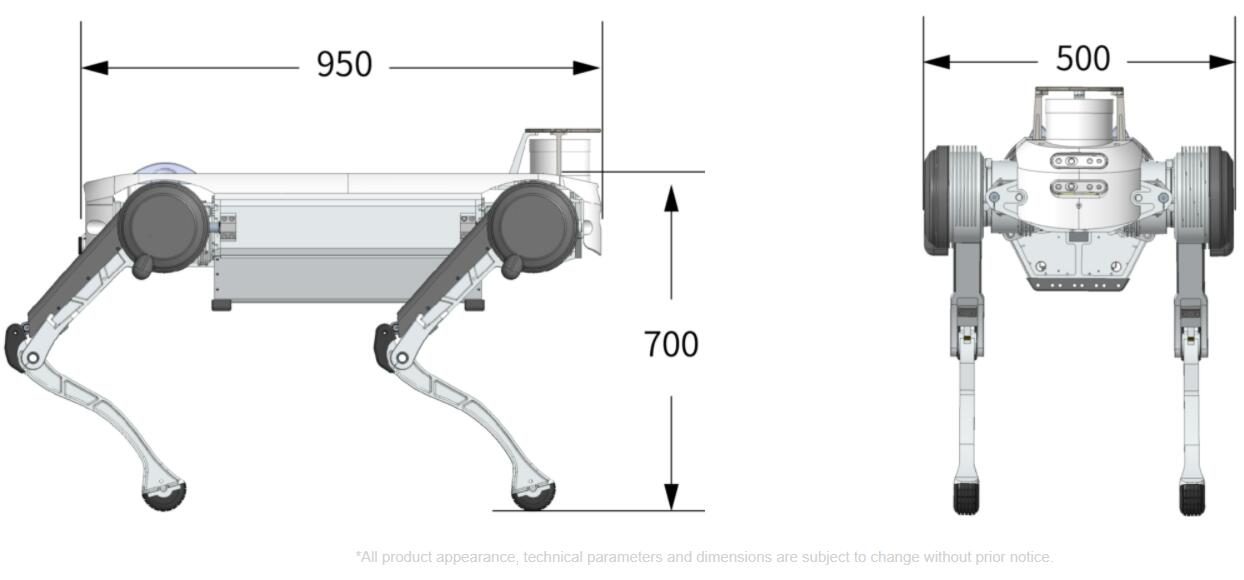
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- السرعة القصوى≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - نظام التشغيلQNX
- Programming LanguageC/C++, Python
- Communication Busإيثركات
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
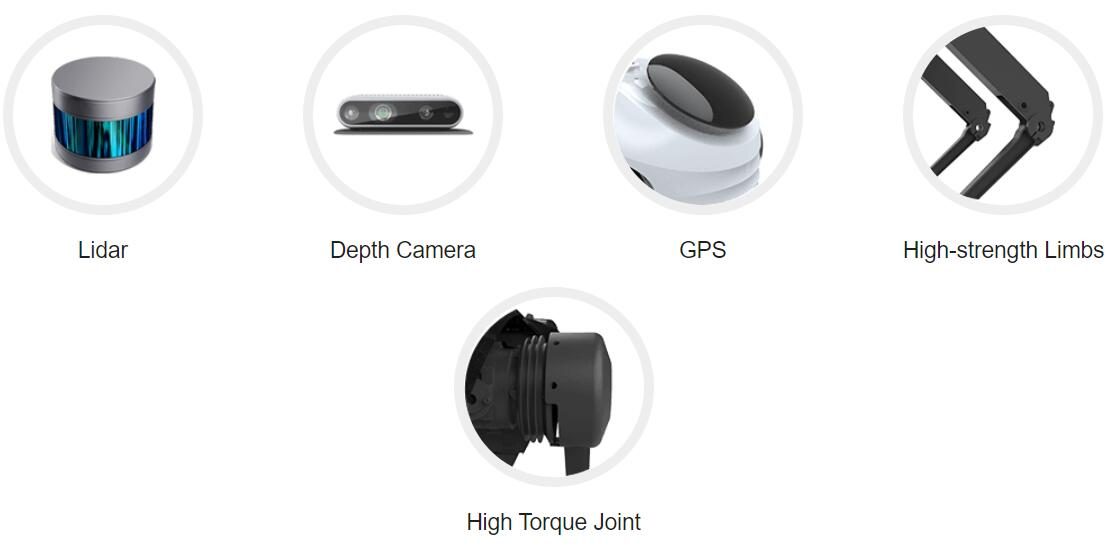
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
البيانات الفنية الكاملة
| نموذج | TR-4RDI |
|---|---|
| مهلة | 15 يوما |
| فئة | روبوتات الخدمة |
القيم اسمية عند 20 درجة مئوية. قم بتنزيل ورقة البيانات الخاصة بنماذج CAD ومنحنيات عزم الدوران وخرائط الإدخال/الإخراج لوحدة التحكم.
حيث يتم تشغيله
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
الحجم والتكليف من قبل مهندسي TROY.
أسئلة المشتري
ما هي المواصفات الرئيسية لـ TR-4RDI؟
الموديل TR-4RDI. ورقة البيانات الكاملة متاحة عند الطلب.
ما هي المهلة الزمنية وموك لـ TR-4RDI؟
المهلة الزمنية هي 15 يوما؛ موك هو 1 وحدة.
كيف يتم تسعير TR-4RDI؟
يتم تحديد الأسعار حسب التكوين، بما في ذلك الأدوات والشحن حيثما ينطبق ذلك.
احصل على عرض سعر لـ TR-4RDI
قم بتضمين الجزء والمعدل المستهدف ومنفذ الوجهة. يقوم المهندس – وليس برنامج الدردشة الآلية – بالرد خلال 48 ساعة.
نفس الفئة

روبوت لفحص خطوط الأنابيب مزود بكاميرا 4K

جزازة الحديقة الروبوتية

روبوت قطع وصيانة شبكات خطوط الأنابيب TR-PCCRIII
تمت المراجعة من قبلTROY الهندسة ·. يتم إعادة فحص المواصفات مقابل ورقة بيانات المورد عند كل عرض أسعار.