


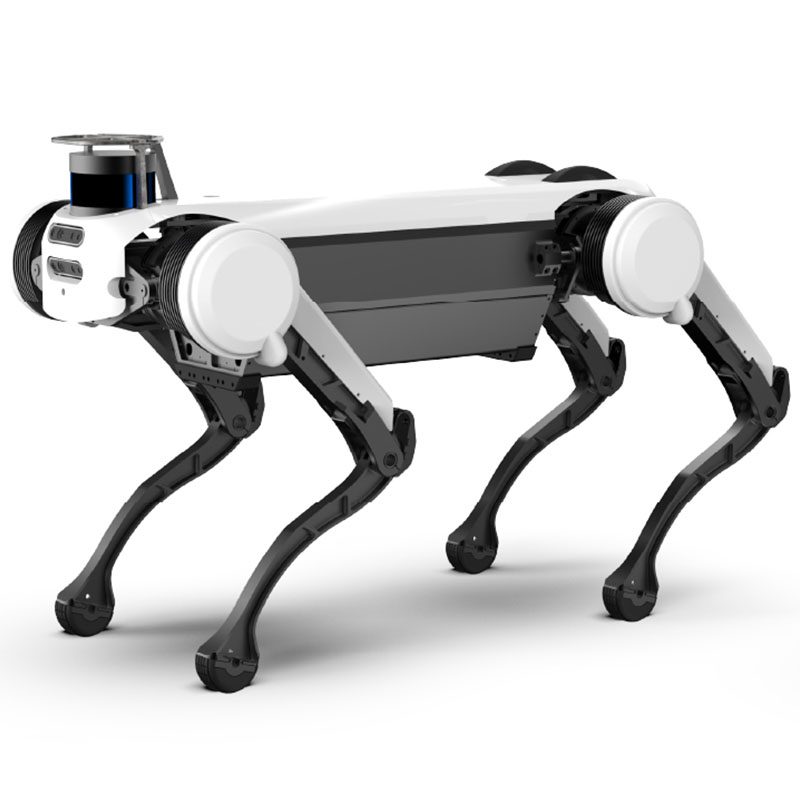
検査用四足ロボット犬
TR-4RDIは、接客・清掃用のサービスロボットです。リードタイムは15日です。価格は構成ごとに見積もられます。認証: ご要望に応じて CE ドキュメントをご提供します。
- モデル
- TR-4RDI
- リードタイム
- 15日
- カテゴリ
- サービスロボット
このプラットフォームの目的
検査用 4 脚ロボット犬アプリケーション: 複雑で危険な環境におけるアプリケーション要件に対応し、消防と救助、テロ対策、爆発防止などのアプリケーション シナリオにインテリジェントなソリューションを提供します。
商業条件
| 引用 | 構成ごとの価格 - 48 時間以内にご返信ください |
|---|---|
| リードタイム | 15日 |
| MOQ | 1台 |
| 起源 | 中国 |
| 積地港 | 深セン、中国 |
| インコタームズ | FOB 深セン / CIF (ご要望に応じて) |
| 支払い | 30% のデポジット、出荷前に 70% |
| 保証 | 標準は 24 か月、オプションは 36 か月 |
製品詳細
TROY エンジニアリング ファイルからのアプリケーション ノート、構造図、およびビデオ — 見積書に同梱される同じ文書。
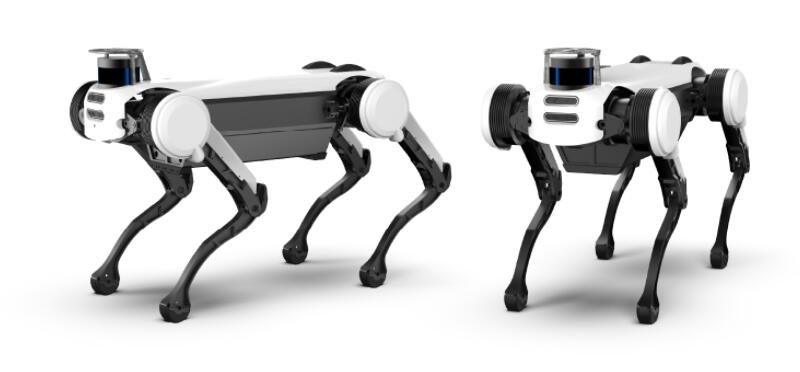
Athletic ability
優れた動的歩行計画と動作制御技術に基づく
テクニック、ロボット犬は歩く、走る、走る、そして走ることを達成できます。
ジャンプだけでなく、段差や斜めなどの様々な歩行にも適応します。
坂道、障害物、砂利道、草むらなどの複雑な地形。
Balance ability
高速リアルタイム制御システムと優れたダイナミックバランス制御に基づく
アルゴリズム、ロボット犬はあらゆる方向の外力によって妨害される可能性があります
その状況下でもすぐにバランスを立て直すことができ、足の裏で滑ることも可能です。
The situation quickly restores stability
Fall and rise
柔軟な関節動作設計と正確な重心をベースにしています。
展開すると、ロボット犬はさまざまな姿勢に陥る可能性があります
手足を頼りにスムーズかつ素早く登ることができます。
High dynamic movement
強力な関節駆動性能と高度な動的歩行計画・制御技術をベースに、
ロボット犬は、ランニング(フライングトロット)、ランニングとジャンプ(バウンド)、ランニング(ギャロップ)、ジャンプ(プロンク)など、さまざまな高ダイナミックな歩行を実行できます。
Smart move
正確な3D地図構築、自律測位およびナビゲーション計画技術に基づいて、
ロボット犬は、屋内外のさまざまな環境で自律的な動きと動的な障害物回避を実現し、ロボットのオールラウンドなインテリジェントな動きに技術サポートを提供します。
Interactive mode
豊富な周辺インターフェースと優れた知覚処理インタラクション技術に基づいて、
ロボット犬は、リモート コントロール、タッチ、ビジョン、ジェスチャー、音声などの複数のインタラクティブ モードを実装でき、ユーザーに優れたインタラクティブ エクスペリエンスを提供します。
High jump
バイオニックレッグデザインでより強力に
ジョイントドライブ機能、新しいバージョンのロボット犬の機能
約40cmの障害物を軽々と飛び越えるには、
In-situ take-off height 70 cm, standing jump
長距離は1.5メートルに達することもあります。
Autonomous charging
自律充電の位置決めには、視覚情報フィードバックが使用されます。
システムの助けを借りて、ロボットを充電エリアに誘導し、降下させます。
ゆっくりと移動してください。ロボットが指定されたエリアまで歩くと、
視覚による正確な位置情報を介して、ロボットは身体を制御し、
充電パイルは、ドッキングが完了したことを充電パイルが検出するまでドッキングされます。
status.
Robot Dog Parameters:
- 総重量55kg
- Maximum Load30kg
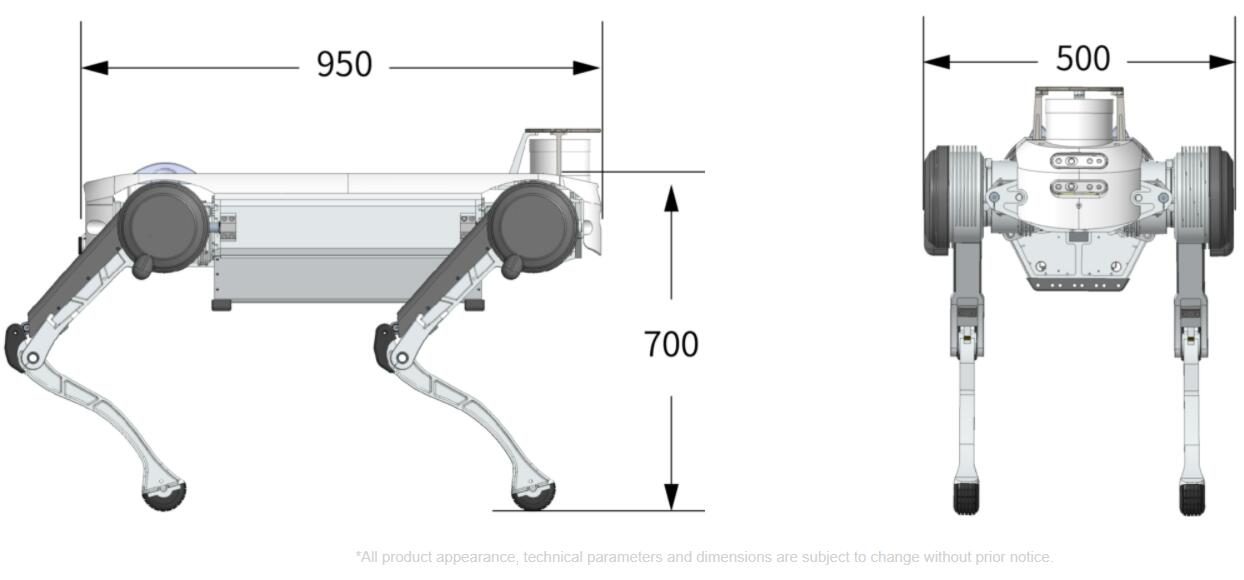
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- 最高速度≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - オペレーティング·システムQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
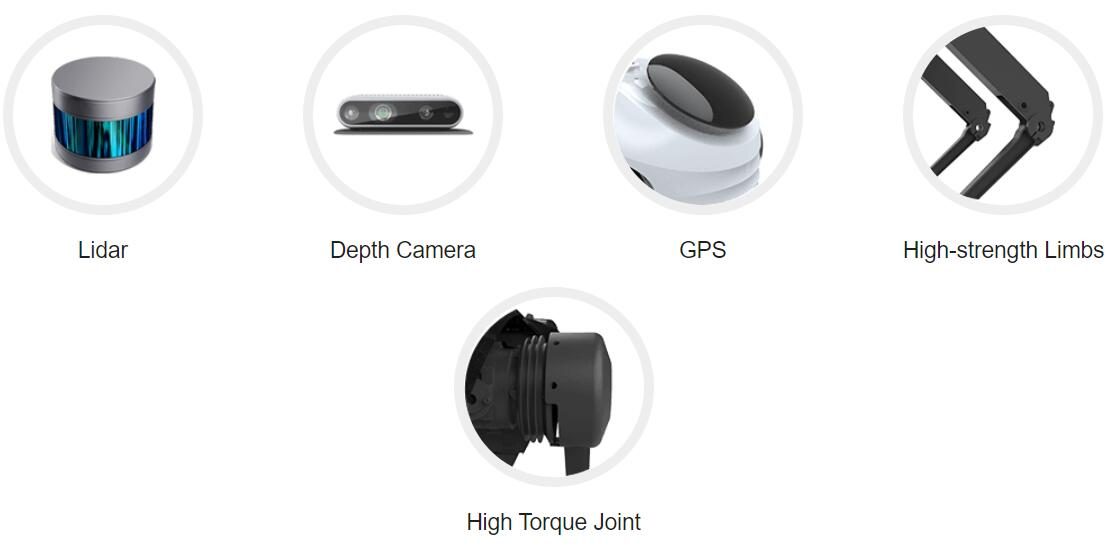
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
完全な技術データ
| モデル | TR-4RDI |
|---|---|
| リードタイム | 15日 |
| カテゴリ | サービスロボット |
値は 20 °C における公称値です。 CAD モデル、トルク曲線、コントローラー I/O マップのデータシートをダウンロードしてください。
どこで実行されるか
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
TROY エンジニアによってサイズ調整と委託が行われました。
購入者の質問
TR-4RDIの主な仕様は何ですか?
モデルTR-4RDI。リクエストに応じて完全なデータシートを入手できます。
TR-4RDIのリードタイムとMOQはどれくらいですか?
リードタイムは15日です。 MOQは1ユニットです。
TR-4RDIの価格はいくらですか?
価格は構成ごとに見積もられており、該当する場合は工具や輸送費も含まれます。
TR-4RDI の価格提案を取得する
パート、ターゲット レート、宛先ポートを含めます。チャットボットではなくエンジニアが 48 時間以内に返信します。
同じカテゴリ



TROY エンジニアリングによるレビュー ·。仕様は見積ごとにサプライヤーのデータシートと照合して再チェックされます。