


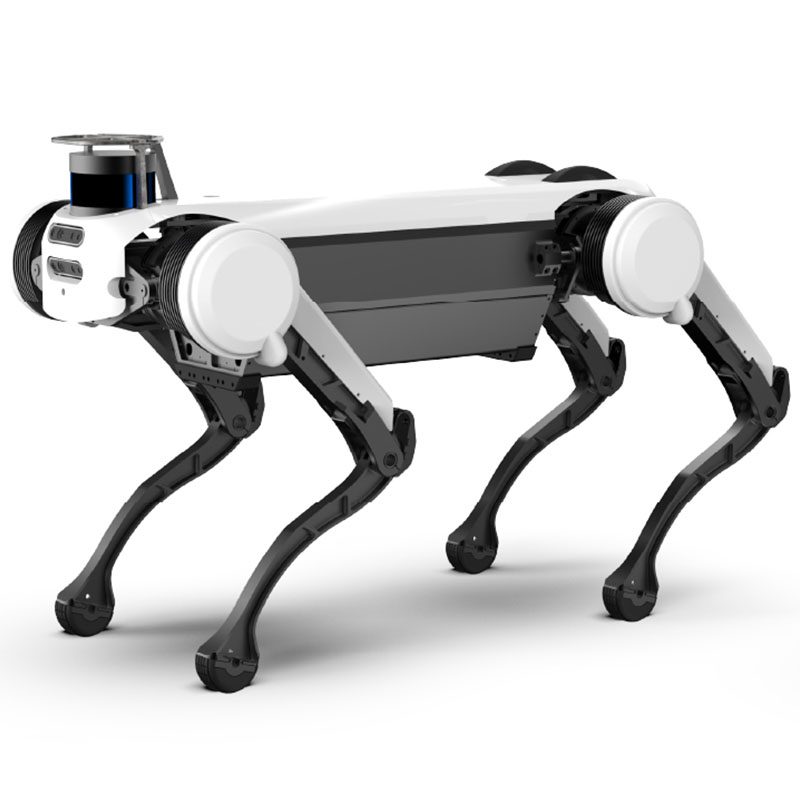
Chien robot d'inspection à quatre pattes
Le TR-4RDI est un robot de service pour l'hôtellerie/nettoyage. Le délai de livraison est de 15 jours ; le prix est indiqué par configuration. Certifications : Documentation CE sur demande.
- Modèle
- TR-4RDI
- Délai de mise en œuvre
- 15 jours
- Catégorie
- Robots de service
A quoi sert cette plateforme
Applications de chien robot d'inspection à quatre pattes : face aux exigences des applications dans des environnements complexes et dangereux, il fournit des solutions intelligentes pour des scénarios d'application tels que la lutte contre les incendies et le sauvetage, l'antiterrorisme et l'anti-explosion.
Conditions commerciales
| Devis | Prix par configuration – réponse sous 48 heures |
|---|---|
| Délai de mise en œuvre | 15 jours |
| MOQ | 1 unité |
| Origine | Chine |
| Port de chargement | Shenzhen, Chine |
| Incoterm | FOB Shenzhen/CIF sur demande |
| Paiement | Dépôt de 30%, 70% avant expédition |
| Garantie | 24 mois standard, 36 mois en option |
Détails du produit
Notes d'application, dessins de construction et vidéo du dossier d'ingénierie TROY — la même documentation livrée avec le devis.
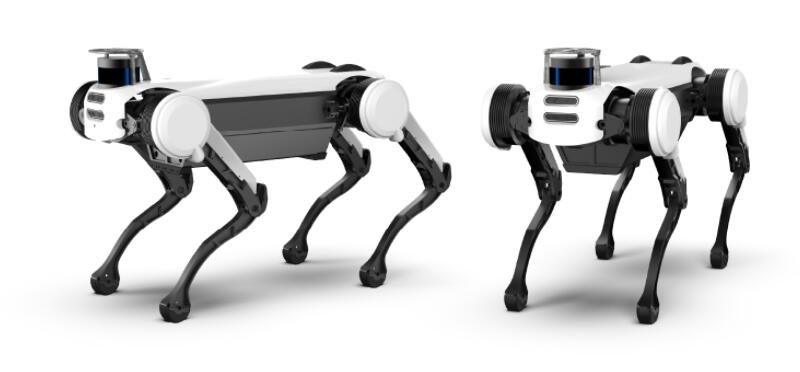
Athletic ability
Basé sur une excellente planification dynamique de la marche et une technologie de contrôle des mouvements
Technique, le chien robotique peut marcher, courir, courir et
Diverses allures comme le saut, mais aussi s'adapter aux pas, obliques
Terrains compliqués tels que pentes, obstacles, routes de gravier et herbe.
Balance ability
Basé sur un système de contrôle en temps réel à grande vitesse et un excellent contrôle de l'équilibre dynamique
Algorithme, le chien robot peut être dérangé par des forces extérieures dans toutes les directions
Dans ces circonstances, l'équilibre peut être rapidement rétabli, et il peut également glisser sur la plante des pieds.
The situation quickly restores stability
Fall and rise
Basé sur une conception de mouvement articulaire flexible et un centre de gravité précis
Déploiement, le chien robot peut tomber dans diverses postures
Peut compter sur les membres pour grimper en douceur et rapidement.
High dynamic movement
Basé sur de puissantes performances d'entraînement articulaire et une technologie de planification et de contrôle de la marche hautement dynamique,
Le chien robot peut effectuer diverses allures très dynamiques telles que courir (Flying-Trot), courir et sauter (Bound), courir (Galop) et sauter (Pronk).
Smart move
Basé sur une construction de carte 3D précise, une technologie de positionnement autonome et de planification de navigation,
Le chien robot peut réaliser des mouvements autonomes et éviter dynamiquement les obstacles dans divers environnements intérieurs et extérieurs, fournissant un support technique pour le mouvement intelligent complet du robot.
Interactive mode
Basé sur des interfaces périphériques riches et une technologie d'interaction de traitement de bonne perception,
Le chien robot peut mettre en œuvre plusieurs modes interactifs tels que la télécommande, le toucher, la vision, les gestes et la voix, offrant ainsi aux utilisateurs une meilleure expérience interactive.
High jump
Avec une conception de jambe bionique et plus puissante
Capacité de conduite conjointe, la nouvelle version du chien robot peut
Pour sauter facilement par-dessus un obstacle d'environ 40 cm,
In-situ take-off height 70 cm, standing jump
La longue distance peut atteindre 1,5 mètres.
Autonomous charging
Le positionnement de la recharge autonome utilise un retour d’informations visuelles.
A l'aide du système, guidez le robot dans la zone de chargement et abaissez-le.
Déplacez-vous lentement. Lorsque le robot se dirige vers la zone désignée,
Grâce aux informations de positionnement précises de la vision, le robot contrôlera le corps et
La pile de chargement est amarrée jusqu'à ce qu'elle détecte que l'amarrage est terminé.
status.
Robot Dog Parameters:
- Poids brut55kg
- Maximum Load30kg
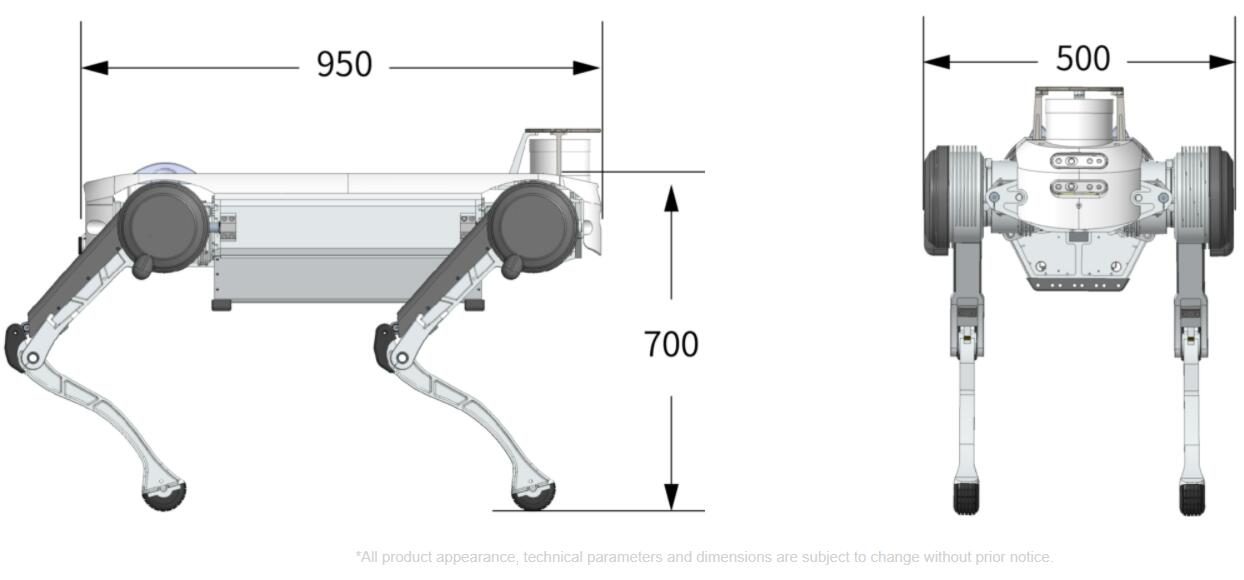
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Vitesse maximale≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Système opérateurQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
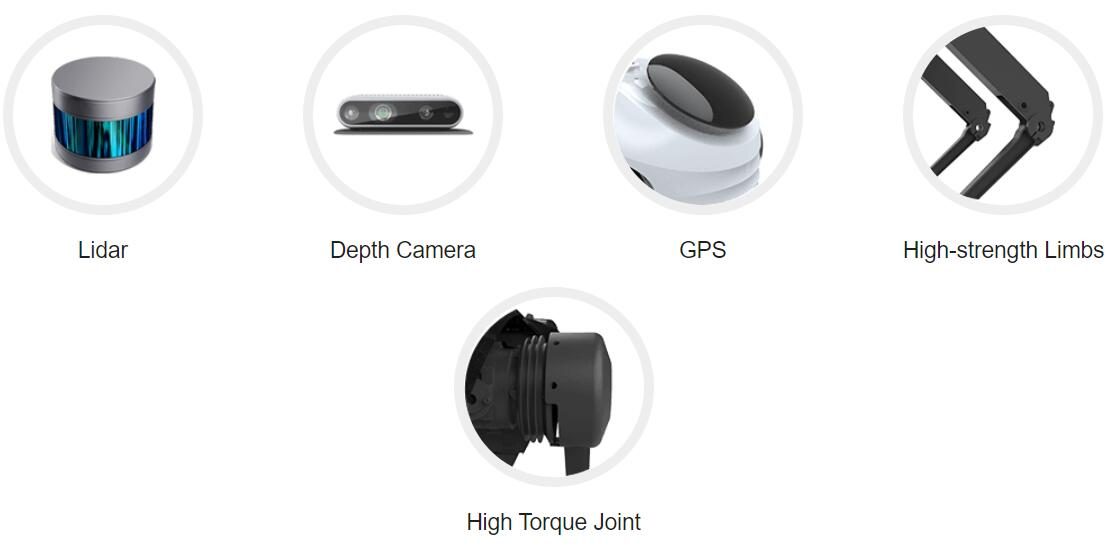
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Données techniques complètes
| Modèle | TR-4RDI |
|---|---|
| Délai de mise en œuvre | 15 jours |
| Catégorie | Robots de service |
Les valeurs sont nominales à 20 °C. Téléchargez la fiche technique des modèles CAO, des courbes de couple et des cartes d'E/S du contrôleur.
Où ça court
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Dimensionné et mis en service par les ingénieurs TROY.
Questions de l'acheteur
Quelles sont les principales spécifications du TR-4RDI ?
Modèle TR-4RDI. Une fiche technique complète est disponible sur demande.
Quel est le délai de livraison et le MOQ pour le TR-4RDI ?
Le délai de livraison est de 15 jours ; MOQ est de 1 unité.
Quel est le prix du TR-4RDI ?
Le prix est indiqué par configuration, y compris l'outillage et le transport, le cas échéant.
Obtenez une proposition de prix pour TR-4RDI
Incluez la pièce, le débit cible et le port de destination. Un ingénieur (et non un chatbot) répond dans les 48 heures.
Même catégorie

Robot d'inspection de pipeline avec caméra 4K

Robot tondeuse de jardin

Robot de découpe et de maintenance de réseaux de pipelines TR-PCCRIII
Évalué par TROY Ingénierie ·. Les spécifications sont revérifiées par rapport à la fiche technique du fournisseur à chaque devis.