


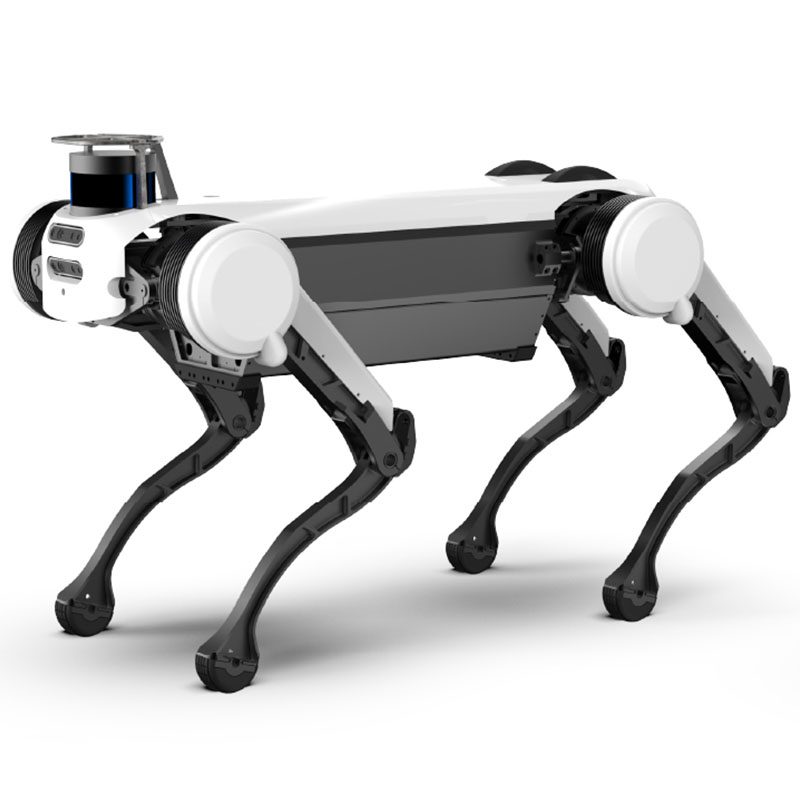
Perro robot de cuatro patas de inspección
El TR-4RDI es un robot de servicio para hostelería/limpieza. El plazo de entrega es de 15 días; El precio se cotiza por configuración. Certificaciones: Documentación CE bajo petición.
- Modelo
- TR-4RDI
- plazo de entrega
- 15 dias
- Categoría
- Robots de servicio
Para qué sirve esta plataforma
Inspección de aplicaciones de perros robot de cuatro patas: frente a los requisitos de aplicación en entornos complejos y peligrosos, proporciona soluciones inteligentes para escenarios de aplicación como extinción de incendios y rescate, antiterrorismo y antiexplosión.
Términos comerciales
| Cotización | Precio por configuración: respuesta en 48 horas |
|---|---|
| plazo de entrega | 15 dias |
| Cantidad mínima de pedido | 1 unidad |
| Origen | Porcelana |
| puerto de carga | Shénzhen, China |
| Incoterm | MANDO Shenzhen/CIF a petición |
| Pago | 30% de depósito, 70% antes del envío |
| Garantía | 24 meses estándar, 36 meses opcional |
Detalles del producto
Notas de aplicación, dibujos de construcción y videos del archivo de ingeniería TROY: la misma documentación enviada con la cotización.
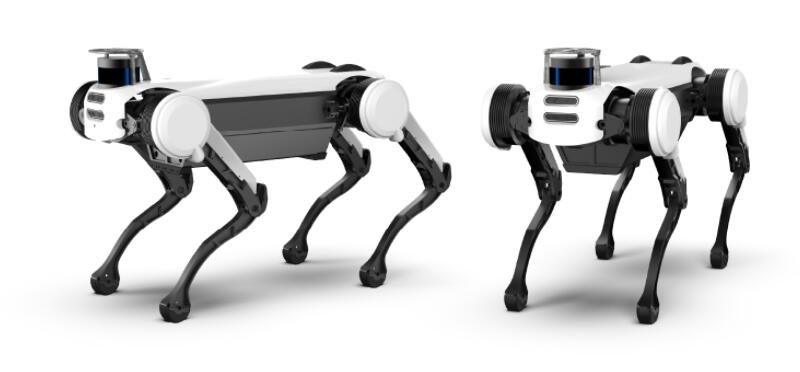
Athletic ability
Basado en una excelente tecnología de control de movimiento y planificación dinámica de la marcha.
Técnica, el perro robótico puede lograr caminar, correr, correr y
Varios pasos, como saltar, pero también adaptarse a los pasos, oblicuos.
Terreno complicado como pendientes, obstáculos, caminos de grava y césped.
Balance ability
Basado en un sistema de control en tiempo real de alta velocidad y un excelente control de equilibrio dinámico
Algoritmo: el perro robótico puede verse perturbado por fuerzas externas en todas direcciones
Dadas las circunstancias, el equilibrio se puede restablecer rápidamente y también se puede deslizar sobre las plantas de los pies.
The situation quickly restores stability
Fall and rise
Basado en un diseño de movimiento articular flexible y un centro de gravedad preciso
Despliegue, el perro robótico puede caer en varias posturas
Puede confiar en que las extremidades trepen suave y rápidamente.
High dynamic movement
Basado en un potente rendimiento de accionamiento conjunto y una tecnología de control y planificación de la marcha altamente dinámica,
El perro robótico puede realizar varios movimientos muy dinámicos, como correr (Flying-Trot), correr y saltar (Bound), correr (Galope) y saltar (Pronk).
Smart move
Basado en una construcción precisa de mapas en 3D, posicionamiento autónomo y tecnología de planificación de navegación,
El perro robótico puede realizar movimientos autónomos y evitar obstáculos dinámicos en diversos entornos interiores y exteriores, proporcionando soporte técnico para el movimiento inteligente integral del robot.
Interactive mode
Basado en ricas interfaces periféricas y buena tecnología de interacción de procesamiento de percepción,
El perro robótico puede implementar múltiples modos interactivos, como control remoto, tacto, visión, gestos y voz, brindando a los usuarios una mejor experiencia interactiva.
High jump
Con diseño de patas biónicas y más potente.
Capacidad de conducción conjunta, la nueva versión del perro robótico puede
Para saltar fácilmente un obstáculo de unos 40 cm,
In-situ take-off height 70 cm, standing jump
La larga distancia puede alcanzar los 1,5 metros.
Autonomous charging
El posicionamiento de la carga autónoma utiliza retroalimentación de información visual.
Con la ayuda del sistema, guíe el robot hacia la zona de carga y baje
Muévete lentamente. Cuando el robot camina hacia el área designada,
A través de la información de posicionamiento precisa de la visión, el robot controlará el cuerpo y
La pila de carga se atraca hasta que la pila de carga detecta que se ha completado el atraque.
status.
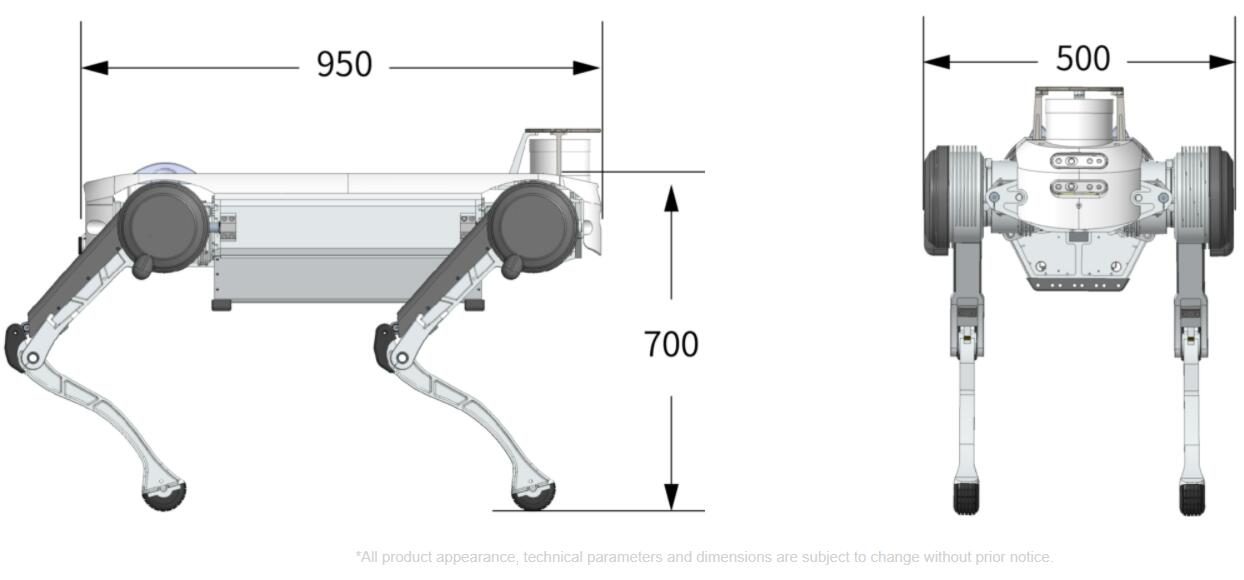
Robot Dog Parameters:
- Peso bruto55kg
- Maximum Load30kg
- Standing Dimension
(L* W * H)950mmx500mmx700mm - Joint DOF12
- Velocidad máxima≥8km/h
- Average Runtime2-4h
- ProcessorIntel Core i7
2.2GHz - Sistema operativoQNX
- Programming LanguageC/C++, Python
- Communication BusEtherCAT
- Control Cycle1ms
- Developing-Supported Gaits1. Trot
2. Flying-Trot
3. Pace
4. Pronk
5. Bound
6.Gallop
7.Support other high-performance gait developing - Developing-Supported Locomotions1.Balancing under external force disturbance
2.Autonomous stand up after fall down
3.Crawl、Head up、Body twist,etc. - Communication InterfaceEthernet, RS485/232
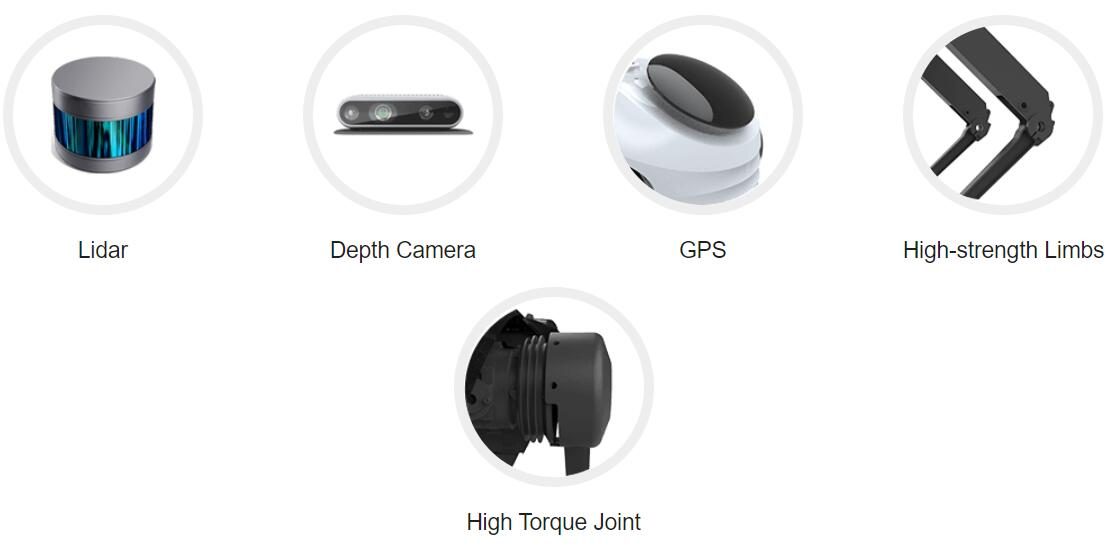
- Depth CameraIntel Realsense D435i
- Perception ProcessorIntel Core i7, 8G RAM
- GPU Processor (optional)
NVIDIA Jetson Xavier NX
Laser Sensing System 16-line Lidar (optional)
Datos técnicos completos
| Modelo | TR-4RDI |
|---|---|
| plazo de entrega | 15 dias |
| Categoría | Robots de servicio |
Los valores son nominales a 20 °C. Descargue la hoja de datos para modelos CAD, curvas de torsión y mapas de E/S del controlador.
donde corre
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Dimensionado y encargado por ingenieros de TROY.
Preguntas del comprador
¿Cuáles son las especificaciones clave del TR-4RDI?
Modelo TR-4RDI. Una hoja de datos completa está disponible a pedido.
¿Cuál es el plazo de entrega y la cantidad mínima de pedido para el TR-4RDI?
El plazo de entrega es de 15 días; La cantidad mínima de pedido es de 1 unidad.
¿Cuál es el precio del TR-4RDI?
Los precios se cotizan por configuración, incluidas las herramientas y el flete, cuando corresponda.
Obtenga una propuesta con precio para TR-4RDI
Incluya la pieza, la tarifa objetivo y el puerto de destino. Un ingeniero (no un chatbot) responde en un plazo de 48 horas.
Misma categoria

Robot de inspección de tuberías con cámara 4K

Robot cortacésped de jardín

Robot de corte y mantenimiento de redes de tuberías TR-PCCRIII
Revisado por TROY Ingeniería ·. Las especificaciones se vuelven a verificar con la hoja de datos del proveedor en cada cotización.