


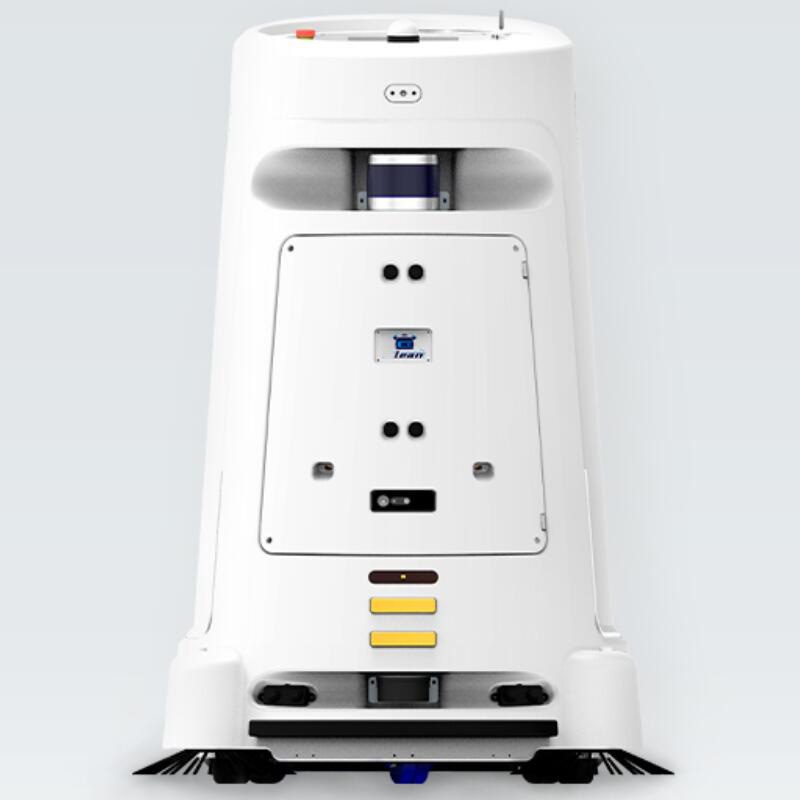
Servicerobot för kommersiell golvskurrobotmopp
TR-CL580 är en servicerobot för gästfrihet/städning. Ledtiden är 7 dagar; priset anges per konfiguration. Certifieringar: CE-dokumentation på begäran.
- Modell
- TR-CL580
- Ledtid
- 7 dagar
- Kategori
- Servicerobotar
Vad den här plattformen är till för
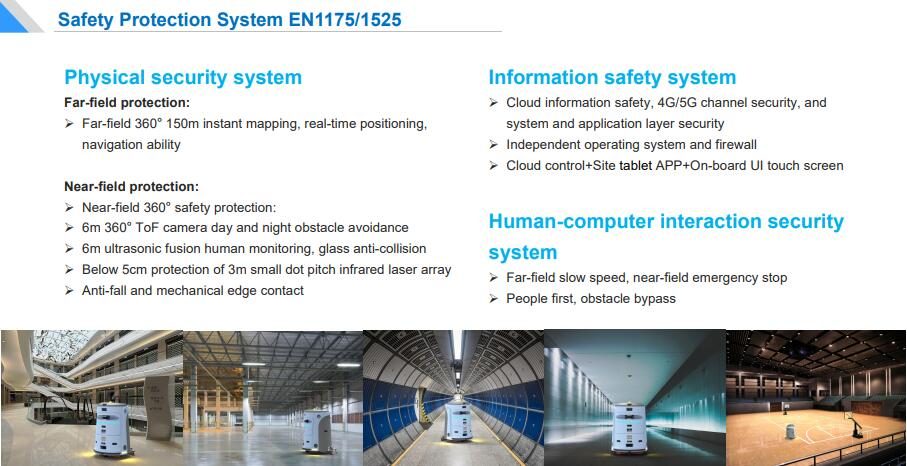
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
Kommersiella villkor
| Citat | Pris per konfiguration — svara inom 48 timmar |
|---|---|
| Ledtid | 7 dagar |
| MOQ | 1 enhet |
| Ursprung | Kina |
| Lastningshamn | Shenzhen, Kina |
| Incoterm | FOB Shenzhen / CIF på begäran |
| Betalning | 30% deposition, 70% före leverans |
| Garanti | 24 månader standard, 36 månader valfritt |
Produktdetaljer
Ansökningsnoteringar, konstruktionsritningar och video från TROY ingenjörsfilen — samma dokumentation som levererades med offerten.
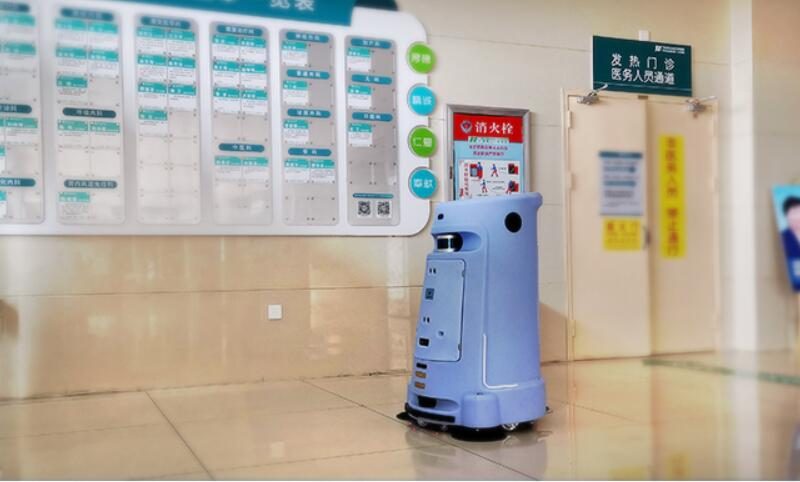
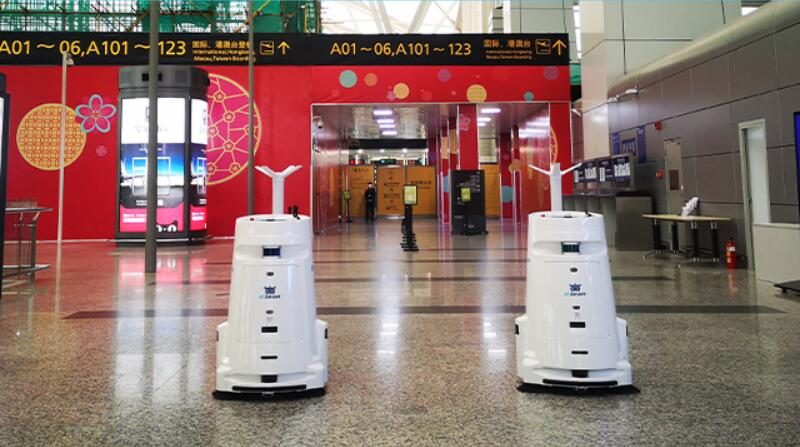
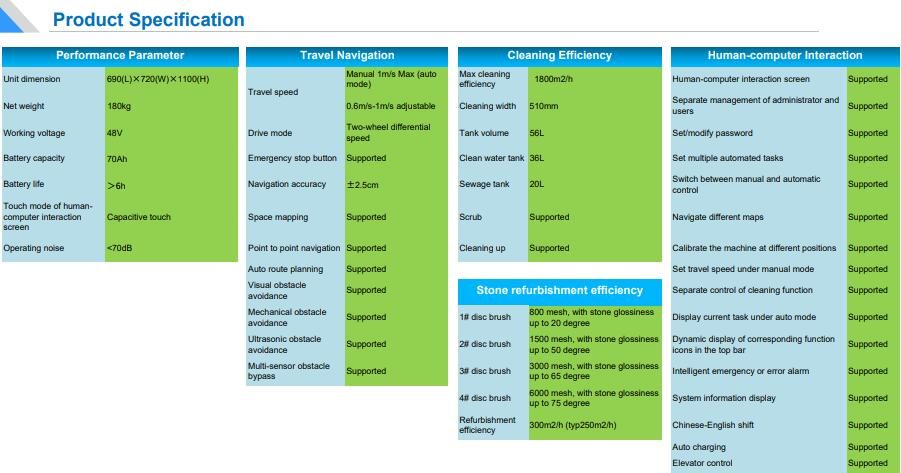
TR-CL580 Commercial Floor Scrubbing Robots
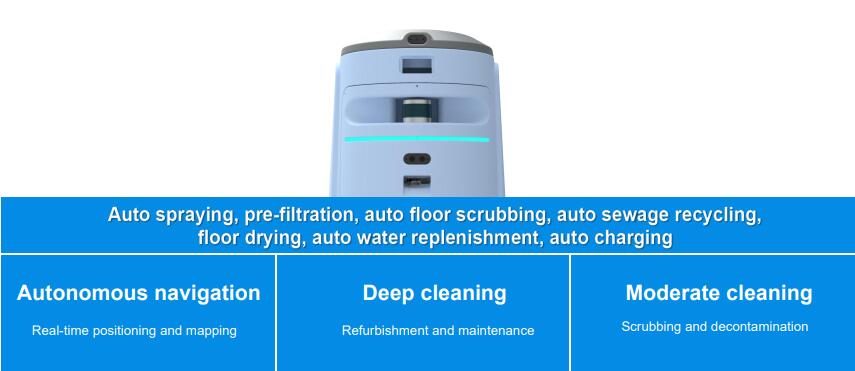
TR-CL580 är en kommersiell golvskurrobot som integrerar golvskurning, dekontaminering och torkning. Den har funktioner som automatisk sprutning, förfiltrering, automatisk golvskurning, automatisk avloppsåtervinning, golvtorkning, automatisk vattenpåfyllning, automatisk laddning, etc.
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
Stenen poleras med olika skivborstar (800mesh / 1500mesh / 3000mesh /6000 mesh) under ett visst tryck (ca 30kg) för att förbättra glansen på stenytan.
 Robot Features:
1. Det integrerar funktionerna för stenrenovering, golvskurning, dekontaminering och torkning
2.Snabbladdning på 1,5 timmar uppfyller kraven för flerskiftsdrift
3. Ett inbyggt filtreringssystem för vattencirkulation tillhandahålls, där avloppsvattnet rinner genom systemet och sedan fångas upp, skiktas och dekontamineras för rening
4. En cirkulerande vattenkraftstation tillhandahålls externt för automatisk vattenpåfyllning, automatisk vattentömning, automatisk laddning och obegränsad uthållighet
5.Med 460 mm rengöringsbredd, automatisk sprutning, förfiltrering och förseglingsskrapa, rengör den effektivt utan att lämna märken
6.1#-4# skivborstar kan realisera den ytliga renoveringen av marmor och granit, vilket gör att stenen glansar upp till 75 grader
7. Den cylindriska kroppen ger säkerhet för kantsvepning och noll-svängradienavigering och undvikande av hinder
8. Ljudet från sugfläkten hanteras effektivt. Medan suget bibehålls kontrolleras hela maskinens driftsljud inom 70 dBA.
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
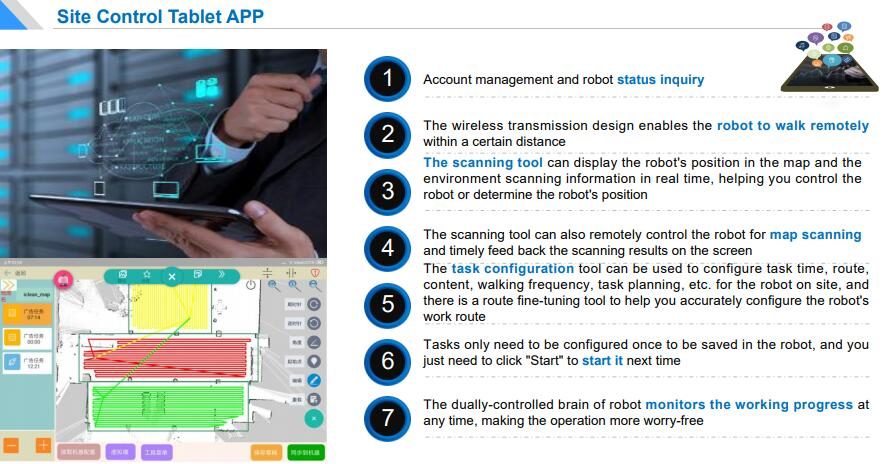
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. Huvudkontroll- och chassistyrkorten är alla oberoende designade, med CAN-busstruktur, stabil prestanda och bekvämt underhåll av elektronisk kontroll
12. Säkerhetsföreskrifter och EMC-system överensstämmer med CR/CE.
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
Autonom sammankoppling av elektriska apparater för att uppnå golvöverskridande operationer.
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*Avloppsvattnet rinner genom systemet och fångas sedan upp, skiktas och dekontamineras för rening
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
* Minska avsevärt frekvensen av vattenpåfyllning, spara vatten, elektricitet och energi.
Principer och fördelar med ToF-kamera:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. Jämfört med 2D-bilder kan ToF-kameran få rikare positionsrelationer mellan objekt genom avståndsinformation, det vill säga att förgrunden och bakgrunden kan särskiljas;
2. Djupinformationen kan fortfarande användas för att segmentera, markera, känna igen och spåra målbilden;
3. Efter ytterligare bearbetning kan 3D-modellering och andra applikationer slutföras.
4. Det kan snabbt slutföra målidentifiering och spårning;
5.Med egenskaperna hos CMOS kan en stor mängd data och information erhållas, vilket är mycket effektivt för attitydbedömning av komplexa objekt.
6. Inget behov av skanningsutrustning för att underlätta arbetet.
 3D multi-line laser radar
•Den används främst inom autonom fordonsmiljöavkänning, robotmiljöavkänning, UAV-kartläggning och andra områden
•Genom att anta hybrid solid-state laserradarmetod integrerar den 16-linjers laserhuvud, med mätavstånd upp till 70 meter
•Mätnoggrannheten är ±5 cm, utgångspunkter upp till 320 000 punkter/sek, horisontell vinkelmätning 360° och vertikal vinkelmätning 30°
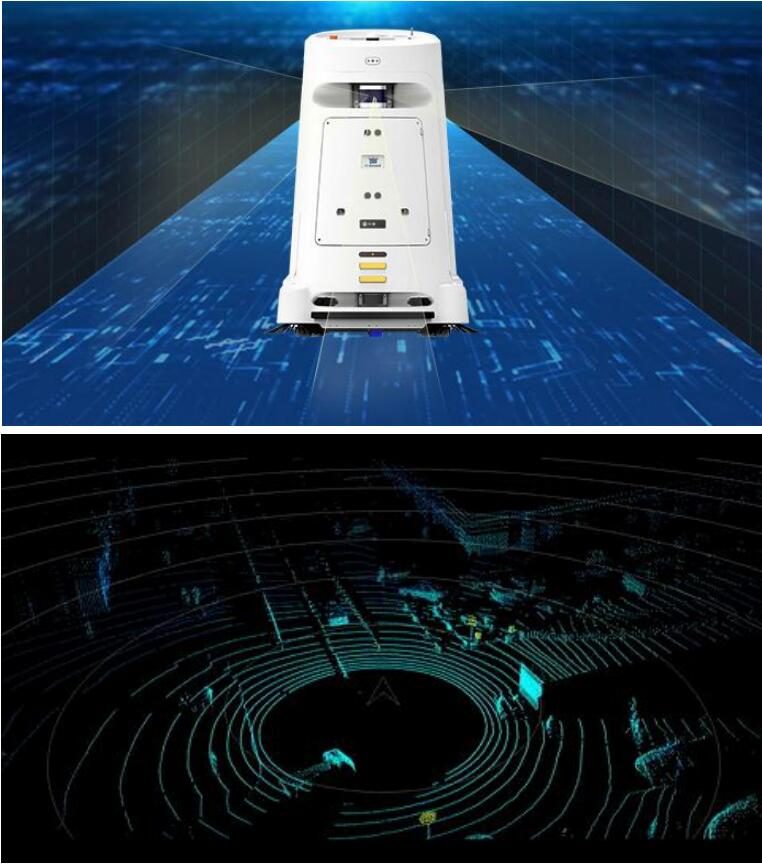
Robot environment perception
•Environmental mapping
Med hjälp av radar och dess sensorinformationsbehandlingsteknik kan roboten omedelbart se exakta terräng- och miljöbilder av sin egen position
•Real-time positioning
Den lokala miljöinformationen som skannas i realtid matchas kontinuerligt med de kända högprecisionskartorna, så att roboten kan veta exakt var den är
•Obstacle recognition
Minska fenomenet "missad rapport" och "falsk rapport" av hinder för roboten, så att roboten kan upprätthålla medvetenheten om miljön.
 Obstacle avoidance strategy:
*Säkerhetströskeln är 150 mm på ena sidan
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*Andra barriär: När realtidspositionen inte stämmer överens med den förinställda kartpositionen efter flera korrigeringar (d.v.s. förlorad plats), kommer det övre skiktet att utfärda in-situ stoppkommandot till roboten
*Tredje barriären: Om det nedre styrkortets MCU inte tar emot några data, är strategin att automatiskt återställa varje sekund
*Fjärde barriären: Om körkontrollen inte tar emot några data från den nedre MCU:n låser den drivhjulet
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*Installationspositionen för anti-droppsensorn är på sidan av 2D-lasern med en injektionsvinkel på 45 %. ToF-intervall används för att bedöma höjdskillnaden över 10 cm och utlösa stoppet.
*Oavsett lämplighetstest av flera marktyper och avstånd för modulen eller tryckfältstestet över 1000 gånger, kan det stanna omedelbart inom 0,1 sekund vid 0,5m/s (den förinställda maximala färdhastigheten för autonom navigering), och det främre universalhjulet glider inte ut.
Fullständiga tekniska data
| Modell | TR-CL580 |
|---|---|
| Ledtid | 7 dagar |
| Kategori | Servicerobotar |
Värdena är nominella vid 20 °C. Ladda ner databladet för cad-modeller, vridmomentkurvor och styrenhets I/O-kartor.
Där det går
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Dimensionerad och beställd av TROY ingenjörer.
Köparens frågor
Vilka är de viktigaste specifikationerna för TR-CL580?
Modell TR-CL580. Ett fullständigt datablad finns tillgängligt på begäran.
Vad är ledtiden och MOQ för TR-CL580?
Ledtiden är 7 dagar; MOQ är 1 enhet.
Hur är TR-CL580 prissatt?
Priset anges per konfiguration, inklusive verktyg och frakt där tillämpligt.
Få ett prissatt förslag för TR-CL580
Inkludera del, målpris och destinationsport. En ingenjör – inte en chatbot – svarar inom 48 timmar.
Samma kategori

Pipeline Inspection Robot med 4K-kamera

Trädgårdsrobotklippare

Rörledningsnätverksskärnings- och underhållsrobot TR-PCCRIII
Recenserad av TROY Engineering ·. Specifikationerna kontrolleras på nytt mot leverantörens datablad vid varje offert.