


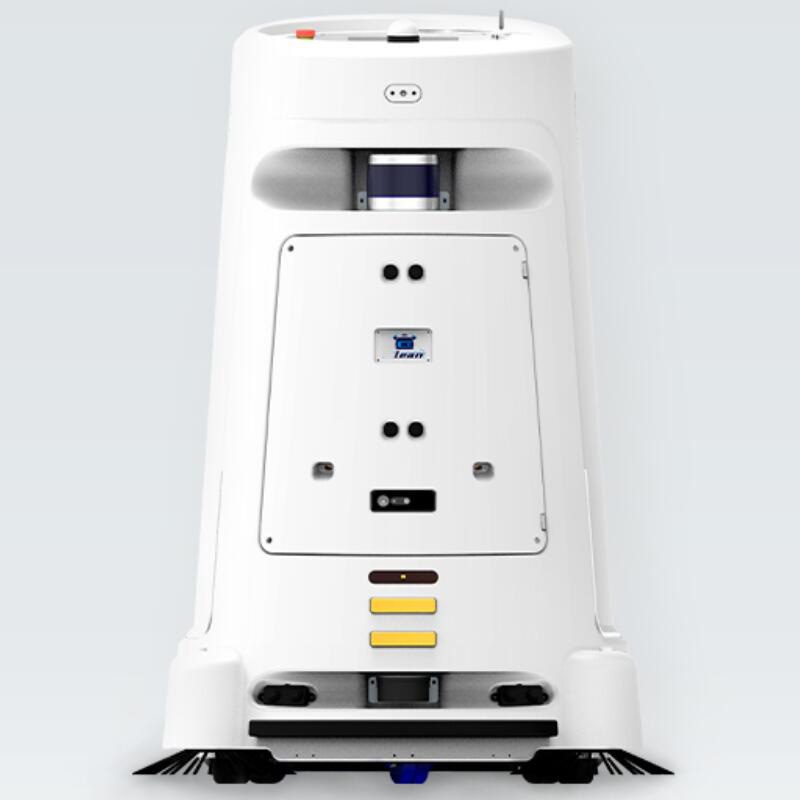
वाणिज्यिक फर्श स्क्रबिंग रोबोट मॉप के लिए सर्विस रोबोट
TR-CL580 आतिथ्य/सफाई के लिए एक सेवा रोबोट है। लीड समय 7 दिन है; मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है। प्रमाणपत्र: अनुरोध पर सीई दस्तावेज़ीकरण।
- नमूना
- TR-CL580
- समय सीमा
- 7 दिन
- वर्ग
- सेवा रोबोट
यह प्लेटफार्म किस लिए है
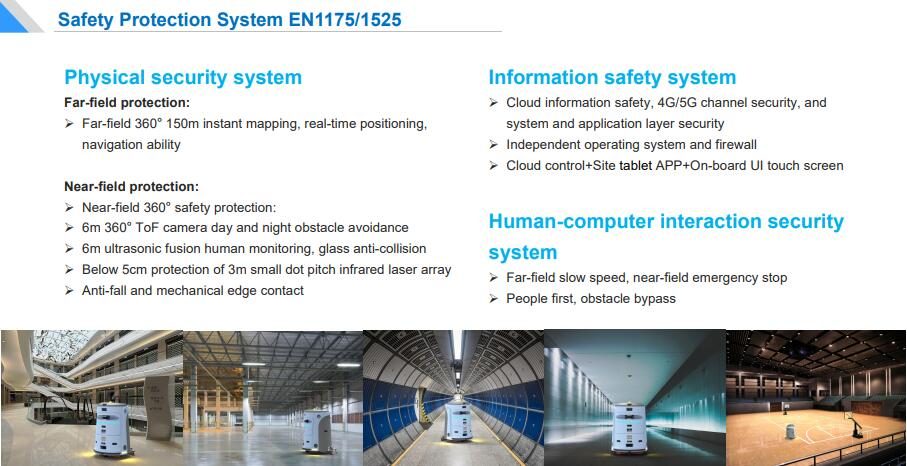
Physical safety system: Far-field protection: ØFar-field 360° 150m instant mapping, real-time positioning, navigation ability Near-field Protection: ØNear-field 360° safety protection: Ø6m 360° ToF camera day and night obstacle avoidance Ø6m ultrasonic fusion human monitoring, glass anti-collision ØBelow 5cm protection of 3m small dot pitch infrared laser array ØAnti-fall and.
वाणिज्यिक शर्तें
| उद्धरण | प्रति कॉन्फ़िगरेशन मूल्य - 48 घंटों के भीतर उत्तर दें |
|---|---|
| समय सीमा | 7 दिन |
| MOQ | 1 इकाई |
| मूल | चीन |
| लोडिंग के बंदरगाह | शेनझेन, चीन |
| इन्कोटर्म | अनुरोध पर एफओबी शेन्ज़ेन/सीआईएफ |
| भुगतान | 30% जमा, 70% शिपमेंट से पहले |
| गारंटी | 24 महीने मानक, 36 महीने वैकल्पिक |
उत्पाद विवरण
TROY इंजीनियरिंग फ़ाइल से एप्लिकेशन नोट्स, निर्माण चित्र और वीडियो - वही दस्तावेज़ जो उद्धरण के साथ भेजा गया है।
TR-CL580 Commercial Floor Scrubbing Robots
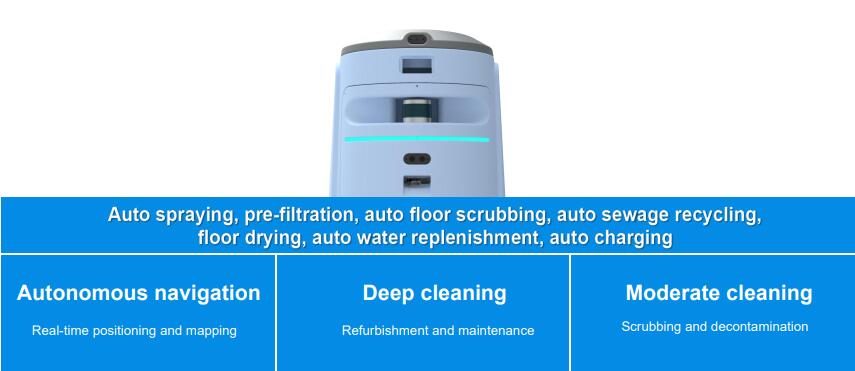
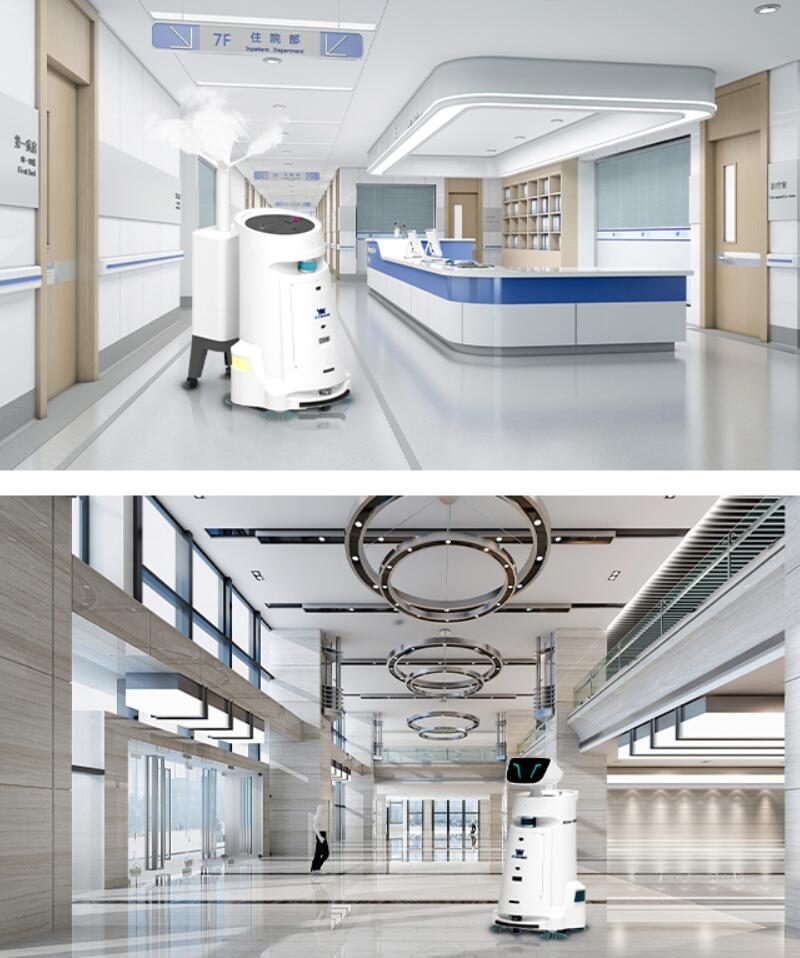
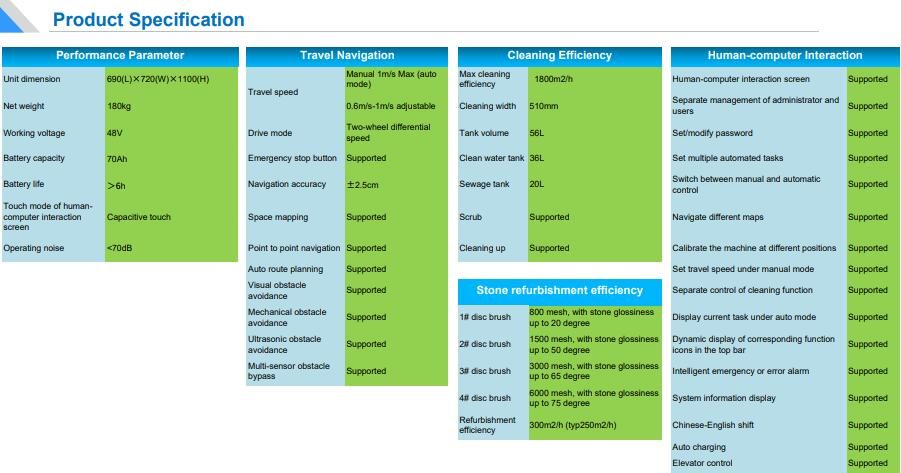
TR-CL580 एक व्यावसायिक फ़्लोर स्क्रबिंग रोबोट है जो फ़्लोर स्क्रबिंग, परिशोधन और सुखाने को एकीकृत करता है। इसमें ऑटो स्प्रेइंग, प्री-फ़िल्टरेशन, ऑटो फ़्लोर स्क्रबिंग, ऑटो सीवेज रीसाइक्लिंग, फ़्लोर सुखाने, ऑटो वॉटर पुनःपूर्ति, ऑटो चार्जिंग इत्यादि जैसे कार्य हैं।
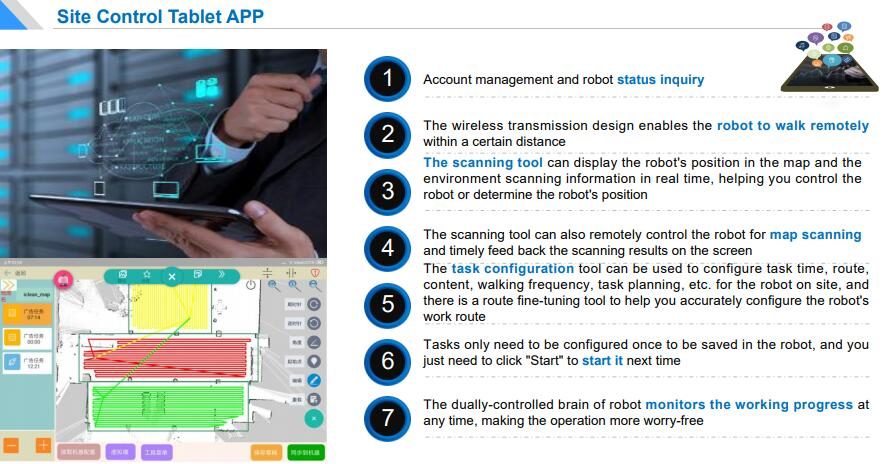
It automatically performs tasks through autonomous driving technology, and multi-sensor fusion provides adequate protection for on-site personnel and inherent layouts. The externally provided circulating hydropower station can realize automatic water replenishment and charging. With elevator control, it realizes operation in different floors. Users can remotely monitor machine data and schedule work in the background, so as to carry out floor cleaning service more scientifically and effectively.
Scrubing:
by spraying clean water on the floor, the disc brush contacts the ground and rubs under a certain pressure (about 10kg) to clean the floor, while the suction squeegee takes away the water stains to make the ground clean as new. The built-in water circulation filtration system can purify the sewage and work in a closed loop .
Refurbishment:
पत्थर की सतह की चमक में सुधार करने के लिए एक निश्चित दबाव (लगभग 30 किग्रा) के तहत पत्थर को विभिन्न डिस्क ब्रश (800मेश / 1500मेश / 3000मेश /6000 मेष) द्वारा पॉलिश किया जाता है।
 Robot Features:
1. यह पत्थर के नवीनीकरण, फर्श की सफाई, परिशोधन और सुखाने के कार्यों को एकीकृत करता है
2. 1.5 घंटे की त्वरित चार्जिंग मल्टी-शिफ्ट ऑपरेशन की आवश्यकताओं को पूरा करती है
3. एक अंतर्निर्मित जल परिसंचरण निस्पंदन प्रणाली प्रदान की जाती है, जहां सीवेज सिस्टम के माध्यम से बहता है और फिर शुद्धिकरण के लिए अवरोधित, स्तरीकृत और निर्जलित किया जाता है
4. ऑटो वॉटर पुनःपूर्ति, ऑटो वॉटर डिस्चार्ज, ऑटो चार्जिंग और असीमित सहनशक्ति के लिए बाहरी रूप से एक परिसंचारी जलविद्युत स्टेशन प्रदान किया जाता है
5. 460 मिमी सफाई चौड़ाई, ऑटो स्प्रेइंग, प्री-फिल्टरेशन और सीलिंग स्क्वीजी स्ट्रिप के साथ, यह निशान छोड़े बिना कुशलतापूर्वक साफ करता है
6.1#-4# डिस्क ब्रश संगमरमर और ग्रेनाइट के उथले नवीनीकरण का एहसास कर सकते हैं, जिससे पत्थर 75 डिग्री तक चमक सकता है
7. बेलनाकार बॉडी एज-स्वीपिंग और शून्य-मोड़ त्रिज्या नेविगेशन और बाधा से बचाव के लिए सुरक्षा प्रदान करती है
8. सक्शन पंखे के शोर को प्रभावी ढंग से नियंत्रित किया जाता है। जबकि सक्शन बनाए रखा जाता है, पूरी मशीन का ऑपरेटिंग शोर 70dBA के भीतर नियंत्रित किया जाता है।
9.Customized 3D laser + 3D depth of field ToF camera + 2D laser + ultrasonic and anti-drop sensor fusion
10.Multi-level human-machine management platform (site tablet APP, on-board UI)
11. मुख्य नियंत्रण और चेसिस नियंत्रण बोर्ड सभी स्वतंत्र रूप से डिज़ाइन किए गए हैं, CAN बस संरचना, स्थिर प्रदर्शन और सुविधाजनक इलेक्ट्रॉनिक नियंत्रण रखरखाव के साथ
12.सुरक्षा नियम और ईएमसी प्रणाली सीआर/सीई का अनुपालन करते हैं।
 External circulating hydropower station
Auto water replenishment, auto charging and unlimited endurancel
510mm cleaning width
Auto spraying, pre-filtration, floor sweeping, sewage recycling, drying
Elevator control
क्रॉस-फ्लोर संचालन को प्राप्त करने के लिए विद्युत उपकरणों का स्वायत्त लिंकेज।
*Built-in water circulation filtration system (clean water tank 36L, sewage tank 20L)
*सीवेज सिस्टम के माध्यम से बहता है और फिर शुद्धिकरण के लिए अवरोधित, स्तरीकृत और निर्जलित किया जाता है
*Uninterrupted normal water supply, continuous operation, stable and reliable performance
*पानी पुनःपूर्ति की आवृत्ति को बहुत कम करें, पानी, बिजली और ऊर्जा की बचत करें।
ToF कैमरे का सिद्धांत और लाभ:
The imaging equipment using ToF technology is called ToF camera. The vision imaging process of ToF camera is similar to ordinary machine, which is composed of light source, optical components, sensor (ToF chip), control circuit and processing circuit. This technology works in much the same way as a 3D laser sensor, except that the 3D laser sensor scans point-by-point, whereas the ToF camera gets depth information about the entire image at the same time.
1. 2डी छवियों की तुलना में, टीओएफ कैमरा दूरी की जानकारी के माध्यम से वस्तुओं के बीच बेहतर स्थिति संबंध प्राप्त कर सकता है, यानी अग्रभूमि और पृष्ठभूमि को अलग किया जा सकता है;
2. गहराई की जानकारी का उपयोग अभी भी लक्ष्य छवि को खंडित करने, चिह्नित करने, पहचानने और ट्रैक करने के लिए किया जा सकता है;
3.आगे की प्रक्रिया के बाद, 3डी मॉडलिंग और अन्य अनुप्रयोगों को पूरा किया जा सकता है।
4.यह लक्ष्य की पहचान और ट्रैकिंग को शीघ्रता से पूरा कर सकता है;
5. CMOS की विशेषताओं से बड़ी मात्रा में डेटा और जानकारी प्राप्त की जा सकती है, जो जटिल वस्तुओं के दृष्टिकोण निर्णय के लिए बहुत प्रभावी है।
6. कार्य में सहायता के लिए स्कैनिंग उपकरण की कोई आवश्यकता नहीं है।
 3D multi-line laser radar
•इसका उपयोग मुख्य रूप से स्वायत्त वाहन पर्यावरण सेंसिंग, रोबोट पर्यावरण सेंसिंग, यूएवी मैपिंग और अन्य क्षेत्रों में किया जाता है
•हाइब्रिड सॉलिड-स्टेट लेजर रडार विधि को अपनाकर, यह 16-लाइन लेजर हेड को एकीकृत करता है, जिसकी माप दूरी 70 मीटर तक होती है
•मापने की सटीकता ±5 सेमी है, आउटपुट पॉइंट 320,000 पॉइंट/सेकेंड तक है, क्षैतिज कोण माप 360° है, और ऊर्ध्वाधर कोण माप 30° है।
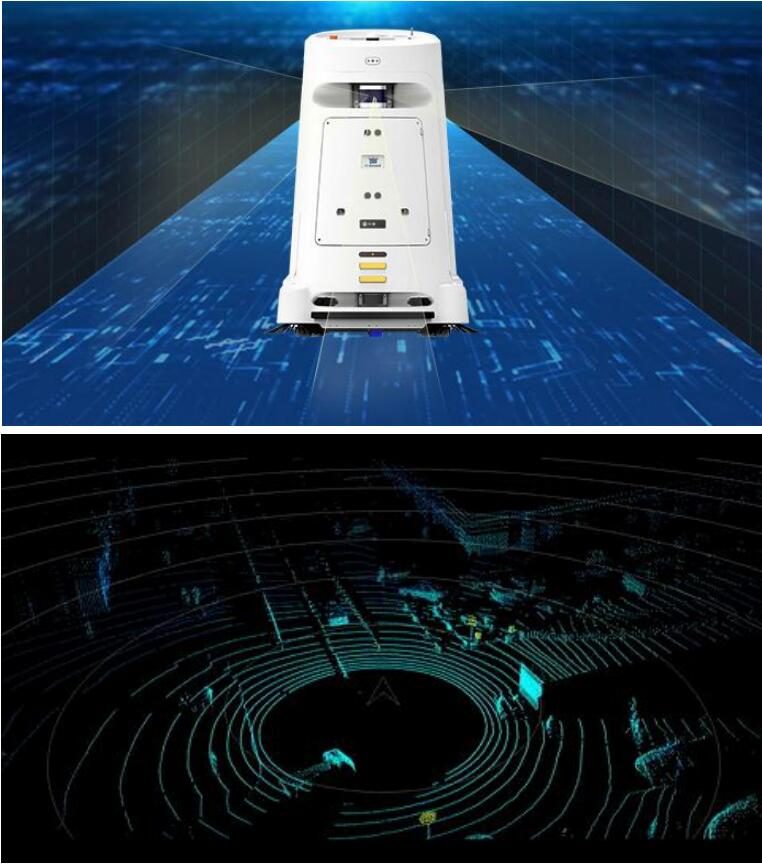
Robot environment perception
•Environmental mapping
रडार और इसकी सेंसर सूचना प्रसंस्करण प्रौद्योगिकी पर भरोसा करते हुए, रोबोट तुरंत अपनी स्थिति के सटीक इलाके और पर्यावरणीय छवियों को देख सकता है
•Real-time positioning
वास्तविक समय में स्कैन की गई स्थानीय पर्यावरणीय जानकारी लगातार ज्ञात उच्च-परिशुद्धता मानचित्रों से मेल खाती है, ताकि रोबोट जान सके कि वह कहां है
•Obstacle recognition
रोबोट के लिए बाधाओं की "मिस्ड रिपोर्ट" और "झूठी रिपोर्ट" की घटना को कम करें, ताकि रोबोट पर्यावरण के बारे में जागरूकता बनाए रख सके।
 Obstacle avoidance strategy:
*सुरक्षा सीमा एक तरफ 150 मिमी है
*For far-field recognition, the robot stops one meter away and detours after 3 seconds
@ Rows of single or multiple pedestrian, special-shaped space obstacles, on-site layouts, space studs, glass screens, etc.
*Low object recognition and bypass
@ 15cm or above low objects: Recognize in a range of 6m of luggage carts, low stools, flower pots, translucent 500ml beverage bottles, etc.
*Sudden entry object recognition and emergency stop
@ Stop in 0.2s above 15cm near field.
 The five-layer protection system against falling consists:
*First barrier: Virtual wall
*दूसरी बाधा: जब कई सुधारों (यानी स्थान खो जाने) के बाद वास्तविक समय की स्थिति पूर्व निर्धारित मानचित्र स्थिति से मेल नहीं खाती है, तो ऊपरी परत एप्लिकेशन रोबोट को इन-सीटू स्टॉप कमांड जारी करेगा
*तीसरी बाधा: यदि निचले नियंत्रण बोर्ड एमसीयू को कोई डेटा प्राप्त नहीं होता है, तो रणनीति हर सेकंड स्वचालित रूप से रीसेट करने की है
*चौथा अवरोध: यदि ड्राइविंग कंट्रोलर को निचले एमसीयू से कोई डेटा नहीं मिलता है, तो यह ड्राइविंग व्हील को लॉक कर देगा
*Fifth barrier: If the above barriers fail, the anti-fall sensor is the final barrier (The probability of triggering the robot to wander is 0.01% under auto mode, which is only caused by broken harness. In this case, the robot will spin in situ, or there is no space height difference when scanning the map. The height difference will appear after remapping)
*एंटी-ड्रॉप सेंसर की स्थापना स्थिति 45% के इंजेक्शन कोण के साथ 2डी लेजर के किनारे पर है। 10 सेमी से ऊपर की ऊंचाई के अंतर को आंकने और स्टॉप को ट्रिगर करने के लिए टीओएफ रेंजिंग को अपनाया जाता है।
*1000 से अधिक बार मॉड्यूल या दबाव क्षेत्र परीक्षण की कई जमीन प्रकारों और दूरी की उपयुक्तता परीक्षण के बावजूद, यह 0.1 सेकंड के भीतर 0.5 मीटर/सेकेंड (स्वायत्त नेविगेशन की पूर्व निर्धारित अधिकतम यात्रा गति) पर तुरंत रुक सकता है, और सामने वाला सार्वभौमिक पहिया फिसलता नहीं है।
पूर्ण तकनीकी डेटा
| नमूना | TR-CL580 |
|---|---|
| समय सीमा | 7 दिन |
| वर्ग | सेवा रोबोट |
मान 20 डिग्री सेल्सियस पर नाममात्र हैं। कैड मॉडल, टॉर्क कर्व्स और कंट्रोलर I/O मैप्स के लिए डेटाशीट डाउनलोड करें।
यह कहां चलता है
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
TROY इंजीनियरों द्वारा आकार और कमीशन किया गया।
क्रेता प्रश्न
TR-CL580 की प्रमुख विशिष्टताएँ क्या हैं?
मॉडल TR-CL580. अनुरोध पर पूर्ण डेटाशीट उपलब्ध है।
TR-CL580 के लिए लीड टाइम और MOQ क्या है?
लीड समय 7 दिन है; MOQ 1 इकाई है.
TR-CL580 की कीमत कैसी है?
मूल्य निर्धारण प्रति कॉन्फ़िगरेशन उद्धृत किया गया है, जिसमें टूलींग और मालभाड़ा, जहां लागू हो, शामिल है।
TR-CL580 के लिए मूल्य प्रस्ताव प्राप्त करें
भाग, लक्ष्य दर और गंतव्य पोर्ट शामिल करें। एक इंजीनियर - चैटबॉट नहीं - 48 घंटों के भीतर जवाब देता है।
वही श्रेणी

4K कैमरे के साथ पाइपलाइन निरीक्षण रोबोट

गार्डन रोबोट घास काटने की मशीन

पाइपलाइन नेटवर्क कटिंग और रखरखाव रोबोट TR-PCCRIII
TROY इंजीनियरिंग द्वारा समीक्षित ·. प्रत्येक कोटेशन पर आपूर्तिकर्ता डेटाशीट के विरुद्ध विशिष्टताओं की दोबारा जाँच की जाती है।